
六自由度并联机构设计说明书
(
需微要信 swan165 本科毕业设计说明书 学校代码: 10128
企鹅号: 1663714557
题 目:六自由度伸缩式并联机床结构设计
学生姓名:
学 院:机械学院
系 别:机械系
专 业:机械电子工程
班 级:机电10-4班
指导教师:讲师 内蒙古工业大学本科毕业设计说明书
摘 红字 要
并联系联机微床信,也可叫获取做整套并联结构机床(Parallel
Structured Machine Tools)、虚拟轴机床(Virtual Axis Machine Tools),曾经被称为六条腿机床、六足虫(Hexapods)。并联机床是近年来国内外机床研究的方向,它具有多自由度、刚度高、精度高、传动链短、制造成本低等优点。但其也不足之处,其中位置正解复杂就是关键的一条。6-THRT伸缩式并联机床是Stewart机床的一种变形结构形式,它主要构成是运动和静止的两个平台上的6个关节点分别分布在同一个平面上,且构成的形状相似。
并联机床是一种气动机械,集气(液),在一个典型的机电一体化设备的控制技术,它是很容易实现“六轴联动”,在第二十一世纪将成为主要的高速数控加工设备。本次毕业设计题目结合本院实验室现有的六自由度并联机床机构进行设计,使其能根据工艺要求进行加工。提高学生的工程素质、创新能力、综合实践及应用能力。
此次毕业设计的主要内容是对并联机床结构设计,其内容主要包括机器人结构设计总体方案的确定,机器人机构设计的相关计算,以及滚珠丝杠螺母副、步进电机、滚动轴承、联轴器等主要零部件的计算选用,并利用CAXA软件绘制各相关零部件的零件图和总装配图,以期达到能直观看出并联机床实体机构的效果。
关键词:并联机床;步进电动机;空间变换矩阵;滚珠丝杠螺母副
内蒙古工业大学本科毕业设计说明书
Abstract
PMT (Parallel Machine Tools), also known as the parallel structure machine
(Parallel Structured Machine Tools), Virtual Axis Machine Tool, has also been known as
the six-legged machine, six-legged insects (Hexapods).Parallel machine is in recent years
the domestic machine tool research hot spot, it has multiple degrees of freedom, high
rigidity, high precision, short transmission chain, with low manufacturing cost.But its
shortcomings, in which the forward solution of position of a complex is the key. 6-THRT
telescopic type parallel machine tool is Stewart machine tools, a deformable structure form,
it is the main characteristics of dynamic, static platform on the 6joints are respectively
distributed on the same plane, and form the shape similarity.
Parallel machine is a mechanical, pneumatic (hydraulic), control technology in
one of the typical electrical and mechanical integration equipment. Parallel machine
is easy to achieve "six-axis", is expected to become the 21st century, the main high-speed light CNC machining equipment. The combination of hospital laboratory
construction project, located six-DOF parallel machine tool sector, so that it can be
processed according to process requirements. Improve their engineering quality,
innovation, comprehensive practice and application of skills.
The main topics for the design of parallel machine tool design, its content
includes the determination of robot design, robot design and calculation, and the
ball screw pair, stepping motor, bearings, couplings, limit switch, spindle ,and other
major components using CAXA software to draw the relevant parts of the parts
drawings, and assembly drawings to achieve the parallel machine tool can directly
see the effect of physical bodies.
Keywords: parallel machine;Six axis linkage;space transformation matrix;ball screw pair
内蒙古工业大学本科毕业设计说明书
目 录
第一章 绪论 ........................................................................................................................ 1
1.1 课题的研究背景 ........................................................................................................... 1
1.2 课题研究的意义 ........................................................................................................... 2
1.3 课题的研究内容步骤 ................................................................................................. 2
1.3.1并联机构介绍 .................................................................................................... 3
1.3.2并联机床设计类型的选定 ................................................................................ 3
1.3.3 并联机床结构设计的相关计算 ..................................................................... 4
1.3.4 各零部件与装配图的设计出图 ....................................................................... 4
第二章 并联机床部件设计与计算 ..................................................................................... 6
2.1 6-THRT 伸缩式并联机床位置逆解计算与分析 ....................................................... 6
2.1.1 6-THRT并联机器人机械结构简介 ................................................................ 7
2.1.2坐标系的建立 .................................................................................................... 7
2.1.3 初始条件的确立 ............................................................................................... 8
2.1.4 空间变换矩阵的求解 ....................................................................................... 9
2.1.5 新坐标及各轴滑块移动量的计算 ................................................................. 10
2.2 滚珠丝杠螺母副的计算与选型 ................................................................................. 12
2.2.1 最大工作载荷的计算 ..................................................................................... 12
2.2.2 最大动载荷的计算 ......................................................................................... 13
2.2.3 规格型号的初选 ............................................................................................. 13
六自由度并联机器人简介
六自由度并联简介
六自由度并联简介
1、概述
1.1 介绍
六自由度并联是由六个自由度的运动链构成的系统。它具有较大的工作空间和高精度的姿态控制能力,被广泛应用于工业自动化、医疗手术和科学研究等领域。
1.2 组成
六自由度并联由底座、连杆链、末端执行器和控制系统组成。底座是系统的基础部分,连杆链由六个连杆和连接它们的关节组成,末端执行器用于完成具体的任务,控制系统用来控制的运动和姿态。
1.3 工作原理
六自由度并联通过控制各个关节的运动,实现末端执行器的多自由度运动。它利用逆运动学和正运动学方法,根据所需的末端执行器位置和姿态计算各个关节的运动参数,从而实现所需的运动。
1.4 应用领域
六自由度并联广泛应用于各个领域,包括工业自动化、医疗手术、科学研究等。在工业自动化中,它可以用于装配、搬运和焊接等任务;在医疗手术中,它可以用于精确的手术操作;在科学研究中,它可以用于实验室操作和精密测量等。
1.5 优势和挑战
六自由度并联具有较大的工作空间、高精度的姿态控制能力和多自由度的运动能力,能够完成复杂的任务。然而,它也面临着运动学反解难题、运动参数优化和控制精度等挑战。
2、结构设计
2.1 运动链设计
六自由度并联的运动链设计需要考虑的工作空间、负载要求和运动学特性等因素。运动链的设计通常采用刚性杆件和关节连接的方式,确保的刚性和稳定性。
2.2 关节设计
关节是六自由度并联运动链中的重要组成部分,关节的设计需要考虑承载能力、转动范围和精度等因素。通常采用电机和减速器组成的驱动系统来实现关节的运动控制,并配合传感器进行反馈控制。
2.3 连杆设计 连杆是六自由度并联运动链中的连接部件,连杆的设计需要考虑刚性、轻量化和可靠性等要求。通常采用高强度材料,采用优化设计和仿真分析等方法来提高连杆的性能。
2.4 末端执行器设计
末端执行器是六自由度并联的最终工作部件,它根据具体任务的要求来设计。末端执行器通常包括夹爪、工具或传感器等,可以完成抓取、加工和测量等任务。
“六自由度”资料汇整

“六自由度”资料汇整
目录
一、六自由度机器人结构设计、运动学分析及仿真
二、基于Stewart结构的六自由度并联稳定平台技术研究
三、模拟器中车辆动力学与六自由度平台联合仿真技术研究
四、六自由度破碎机运动特性分析及控制研究
五、六自由度并联机器人工作空间分析
六、基于液压六自由度平台的空间对接半物理仿真系统研究
六自由度机器人结构设计、运动学分析及仿真
随着科技的不断发展,机器人已经广泛应用于工业、医疗、军事等领域。其中,六自由度机器人作为最具灵活性的机器人之一,备受研究者的。本文将围绕六自由度机器人结构设计、运动学分析及仿真展开讨论,旨在深入探讨六自由度机器人的性能和特点。
关键词:六自由度机器人、结构设计、运动学分析、仿真
六自由度机器人具有六个独立的运动自由度,可以在空间中实现精确的位置和姿态控制。因其具有高灵活性、高精度和高效率等优点,六自由度机器人在自动化生产线、航空航天、医疗等领域具有广泛的应用前景。目前,国内外研究者已对六自由度机器人的设计、制造、控制等方面进行了深入研究,并取得了一系列重要成果。
六自由度机器人的结构设计主要包括关节结构设计、连杆结构设计及控制模块设计。关节结构是机器人的重要组成部分,用于实现机器人的转动和移动。连杆结构通过关节连接,构成机器人的整体构型,实现机器人的各种动作。控制模块用于实现机器人的任意角度运动,包括运动学控制和动力学控制等。
在结构设计过程中,应考虑关节的负载能力、运动速度和精度等因素,同时需注重连杆结构的设计,以实现机器人的整体协调性和稳定性。控制模块的设计也是关键之一,需结合运动学和动力学理论,实现机器人的精确控制。
运动学是研究物体运动规律的一门学科,对于六自由度机器人的运动学分析主要包括正向运动学和逆向运动学。正向运动学是根据已知的关节角度求解机器人末端执行器的位置和姿态,而逆向运动学则是根据末端执行器的位置和姿态求解关节角度。
对六自由度机器人进行运动学仿真,有助于深入了解机器人的运动性能。通过计算机仿真技术,可以模拟机器人的实际运行情况,观察机器人的轨迹规划、速度控制和动力学特性等方面。运动学仿真还可以为机器人的优化设计和控制系统提供理论依据和实验数据支持。
六自由度运动平台设计方案
1
六自由度运动平台设计
方案
1概述
YYPT原理样机用原库房留存的345厂的直流电机作为动力源,直流驱动器及 工控机作为控制系统元件,采用 VB软件进行控制软件的编制,因设计及器件选型 的原因,导致YYPT原理样机,在速度、精度、运动规律上等几个技术指标无法满 足原规定的指标要求,现在此基础上进行优化方案的设计。
2原理样机技术状态
2.1原理样机方案
2.1.1组成
原理样机采用工控机作为系统的控制单元,工控机内配有研华 PCI1716和
PCI1723作为A/D和D/A模拟量卡,驱动器采用 AMC公司的型号为12A8的伺服 驱动器,并配有直流可调电源其输出电流可达到 150A,采用KH08XX( 3)电动缸 作为运动平台的六条支腿,电动缸上安装有电阻尺作为位置反馈器件, 上平台与电 动缸连接采用球笼联轴器,下平台与电动缸连接采用虎克铰链方式。 具体产品组成 表见表2.1。
序号 产品名称 型号 厂家 数量 备注
1 电动缸 KH08XX ( 3) 西安方元明 6 安装345厂电机
2 电阻尺 LTS-V1-375 上海徳测 6
3 驱动器 50A8 AMC 6
3 A/D卡 PCI1716 研华 1
4 D/A卡 PCI1723 研华 1
5 工控机 610H 研华 1
2
6 直流电源
1
2.1.2结构方案
六自由度运动平台是由六条电动缸通过虎克铰链和球笼万向节联轴器将上、 下
两个平台连接而成,下平台固定在基础上,借助六条电动缸的伸缩运动,完成上平 台在三维空间六个自由度(X,丫,Z,a,B, 丫)的运动,从而可以模拟出各种 空间运动姿态。
图1六自由度平台外形图
a)球笼联轴器(如图2所示)
采用球笼铰链与上平面连接。球笼铰链结构简单、体积小、运转灵活、易于维 护。
初选球笼铰链型号 BJB (JB/T6139-1992),公称转矩 Tn=2000N/m,工作角度 40度,外径D=68mm,轴孔选用圆柱孔 d=24mm,总长度L1=148mm ,转动惯量 为
六自由度平台
WORD格式 可编辑
专业技术 知识共享 (一)
六自由运动平台介绍
六自由度液压平台技术参数
六自由度运动平台是由六支油缸,上、下各六只万向铰链和上、下两个平台组成,下平台固定在基础上,借助六只油缸的伸缩运动,完成上平台在空间六个自由度(α,β,γ, X,Y,Z)的运动,从而可以模拟出各种空间运动姿态。六自由度运动平台涉及到机械、液压、电气、控制、计算机、传感器,空间运动数学模型、实时信号传输处理等一系列高科技领域,因此六自由度运动平台是液压和控制领域水平的标志性象征。主要包括平台的空间运动机构、空间运动模型、液压系统、控制系统。
1 六自由度平台空间机构技术参数
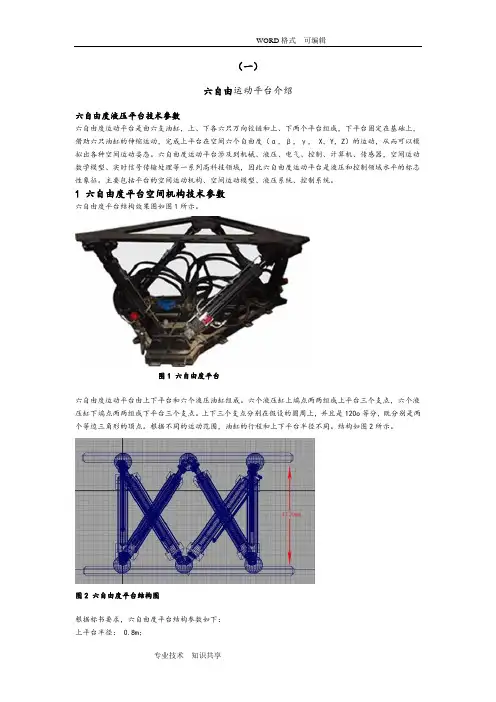
六自由度平台结构效果图如图1所示。
图1 六自由度平台
六自由度运动平台由上下平台和六个液压油缸组成。六个液压缸上端点两两组成上平台三个支点,六个液压缸下端点两两组成下平台三个支点。上下三个支点分别在假设的圆周上,并且是120o等分,既分别是两个等边三角形的顶点。根据不同的运动范围,油缸的行程和上下平台半径不同。结构如图2所示。
图2 六自由度平台结构图
根据标书要求,六自由度平台结构参数如下:
上平台半径: 0.8m; WORD格式 可编辑
专业技术 知识共享 下平台半径:0.85m ;
油缸最低行程时上下平台垂直距离:约1.17m;
油缸行程:±0.20m。
2 六自由度平台空间运动
空间运动的目标是实现平台在空间运动的三个姿态角度和三个平动位移,即俯仰、滚转、偏航、上下垂直运动、前后平移和左右平移,及六个姿态的复合运动姿态。而空间目标是通过六个液压缸的行程实现的,这就需要一个空间的运动模型完成空间运动的转换,假设空间运动的目标俯仰、滚转、偏航、上下垂直位移、前后平移和左右平移用α,β,γ,X,Y,Z表示,六个油缸的行程用L(i)(i=1、2、3、4、5、6)表示。整个运动模型如下:
毕业设计6自由度机器人机械结构设计及路径规划

6自由度机器人机械结构设计及路径规划
摘要
近二十年来,机器人技术发展非常迅速,各种用途的机器人在各个领域广泛获得应用。我国在机器人的研究和应用方面与工业化国家相比还有一定的差距,因此研究和设计各种用途的机器人特别是工业机器人、 推广机器人的应用是有现实意义的。
典型的工业机器人例如焊接机器人、喷漆机器人、装配机器人等大多是固定在生产线或加工设备旁边作业的,本论文作者在参考大量文献资料的基础上,结合任务书的要求,设计了一种小型的实现移动的六自由度串联机器人。
首先,作者针对机器人的设计要求提出了多个方案,对其进行分析比较,选择其中最优的方案进行了结构设计;同时进行了运动学分析,用 D- H 方法建立了坐标变换矩阵,推算了运动方程的正、逆解。
机器人广泛应用于工业、农业、医疗及家庭生活中,工业机器人主要应用领域有弧焊、点焊、装配、搬运、喷漆、检测、码垛、研磨抛光和激光加工等复杂作业。总之,工业机器人的多领域广泛应用,其发展前景广阔。
关键词:机器人关节,运动学分析,工业机器人,自由度
CONSTRUCTION DESIGN、KINEMATICS ANALYSIS OF
SIX DEGREE OF FREEDOM ROBOT
ABSTRACT
In the past twenty years, the robot technology has been developed greatly
and used in many different fields. There is a large gap between our country and
the developed countries in research and application of the robot technology
so that there will be a great value to study , design and applied different kinds of
(完整版)六自由度工业机器人毕业设计
摘 要
在当今轮毂制造业中,企业为提高生产效率,保障产品质量,普遍重视生产过程的自动化程度,工业机器人作为自动化生产线上的重要成员,逐渐被企业所认同并采用。工业机器人的技术水平和应用程度在一定程度上反映了一个国家工业自动化的水平,目前,工业机器人主要承担着焊接、喷涂、搬运以及堆垛等重复性并且劳动强度极大的工作,工作方式一般采取示教再现的方式。
本文设计和研究了一个六自由度的工业机器人,用于生产线的进送料和装配。首先,本文对生产线布局进行改造设计,提高生产的工作效率,然后,根据设计要求设计了机器人的整体方案和具体的机械结构,选择了合适的传动方式、驱动方式,设计了机器人的底座、大臂、小臂和手部的结构;并且对机器人的传动结构进行设计,机器人为六自由度关节型机器人,全部采用转动关节,关节处采用电机,减速机,齿轮传动机构,蜗轮蜗杆传动机构来实现各个自由度,从而实现所需的运动。在此基础上,本文将设计该机器人的控制系统,采用PC+DSP运动控制卡的控制方式,确定了控制系统的总体方案,设计了PCI 总线接口电路和DSP。
关键词: 六自由度工业机器人;生产线;结构设计;控制系统;
各位如果需要此设计的全套内容(包括二维图纸、中英文翻译、完整版论文、程序、答辩PPT)可加解。
Abstract
In the modern large-scale manufacturing industry, enterprises pay
more attention on the automation degree of the production process in order
to enhance the production efficiency, and guarantee the product quality. As
an important part of the automation production line, industrial robots are
六自由度运动平台设计方案 2
六⾃由度运动平台设计⽅案
六⾃由度运动平台设计
⽅案1概述
YYPT原理样机⽤原库房留存的345⼚的直流电机作为动⼒源,直流驱动器及⼯控机作为控制系统元件,采⽤VB软件进⾏控制软件的编制,因设计及器件选型的原因,导致YYPT原理样机,在速度、精度、运动规律上等⼏个技术指标⽆法满⾜原规定的指标要求,现在此基础上进⾏优化⽅案的设计。2 原理样机技术状态
2.1 原理样机⽅案
2.1.1 组成
原理样机采⽤⼯控机作为系统的控制单元,⼯控机内配有研华PCI1716和PCI1723作为A/D和D/A模拟量卡,驱动器采⽤AMC公司的型号为12A8的伺服驱动器,并配有直流可调电源其输出电流可达到150A,采⽤KH08XX(3)电动缸作为运动平台的六条⽀腿,电动缸上安装有电阻尺作为位置反馈器件,上平台与电动缸连接采⽤球笼联轴器,下平台与电动缸连接采⽤虎克铰链⽅式。具体产品组成表见表2.1。
6 直流电源 1
2.1.2 结构⽅案
六⾃由度运动平台是由六条电动缸通过虎克铰链和球笼万向节联轴器将上、下两个平台连接⽽成,下平台固定在基础上,借助六条电动缸的伸缩运动,完成上平台在三维空间六个⾃由度(X ,Y ,Z ,α,β,γ)的运动,从⽽可以模拟出各种空间运动姿态。
图1 六⾃由度平台外形图a )球笼联轴器(如图2所⽰)
采⽤球笼铰链与上平⾯连接。球笼铰链结构简单、体积⼩、运转灵活、易于维护。
初选球笼铰链型号BJB (JB/T6139-1992),公称转矩Tn=2000N/m ,⼯作⾓度40度,外径D=68mm ,轴孔选⽤圆柱孔d=24mm ,总长度L1=148mm ,转动惯量为0.00008kg.m 2,重量5kg 。
球笼联轴器
电动缸
虎克铰链
上动平台
下静平台
图2 球笼联轴器b)虎克铰链(如图3所⽰)
采⽤虎克铰链与下平⾯连接。万向节铰链传动效率⾼,允许两轴间的⾓位移⼤,适⽤于有⼤⾓位移的两轴之间的连接,⼀般两轴的轴间⾓最⼤可达35o~45o,噪⾳⼩,对润滑要求不⾼,传递转矩⼤,⽽且使⽤可靠,因此获得⼴泛的应⽤。
(完整版)六自由度搬运机械手结构设计
(完整版)六⾃由度搬运机械⼿结构设计
2. 六⾃由度搬运机械⼿的结构设计
根据机械⼿的基本要求能快速、准确地拾起-放下搬运物件,这就要求它们具有⾼精度、快速反应、⼀定的承载能⼒、⾜够的⼯作空间和灵活的⾃由度及在任⼀位置都能⾃动定位等特征。设计原则是:充分分析作业对象(⼯件)的作业技术要求,拟定最合理的作业⼯序和⼯艺、并满⾜系统功能要求和环境条件;明确⼯件的形状和材料特性,定位精度要求,抓取、搬运时的受⼒特性、尺⼨和质量参数等,从⽽进⼀步确定对该机械⼿结构和运⾏控制的要求;尽量选⽤定型的标准组件,简化设计制造过程,兼顾通⽤性和专⽤性,并能实现柔性转接和编程控制。本课题设计的是⼀种⼩型的多关节式六⾃由度机械⼿,能够满⾜相应的动作要求,并对⼀些⼩质量⼯件实现抓取、搬运等⼀些列动作。2.1 六⾃由度搬运机械⼿的功能分析
该机械⼿系统共有6个⾃由度,分别为肩的回转与曲摆,⼤臂的曲摆,⼩臂的曲摆,⼿腕的曲摆与回转,以及⼿抓的回转。
该系统中基座固定,与基座相连的肩可以进⾏360度的回转;与肩相连接的⼤臂可以进⾏-90~+90度曲摆,与⼤臂相连接的⼩臂可以进⾏-90~+90度曲摆,⼤臂和⼩臂动作幅度较⼤,可以满⾜俯仰要求。⼿腕可以进⾏360度的旋转,⼿腕也可以完成-90~+90度的曲摆,末端的⼿⽖部分可以-90~+90度夹持,⼿⽖
部分通过⼀对齿轮的啮合转动,及其四杆机构完成⼿⽖的开合,可以满⾜夹持⼯件的要求。
通过预先编好的程序,下载到单⽚机内,从⽽使该六⾃由度搬运机械⼿能独⽴的完成⼀套指定的搬运动作,并⼀直重复进⾏下去!2.2 六⾃由度搬运机械⼿的坐标形式和⾃由度
2.2.1 六⾃由度搬运机械⼿的坐标形式
按机械⼿⼿臂的不同运动形式及组合情况,其坐标形式可以分为直⾓坐标式、圆柱坐标式、球坐标式和关节式。
(1)直⾓坐标式机械⼿
直⾓坐标式机械⼿是适合于⼯作位置成⾏排列或传送带配合使⽤的⼀种机
械⼿。它的⼿臂可以伸缩,左右和上下移动,按照直⾓坐标形式x、y、z三个⽅
六自由度工业机器人设计
六自由度工业机器人设计
六自由度工业机器人是一种具有六个关节的机器人系统。它具有在六个自由度上运动的能力,这使得它能够进行繁重和复杂的任务,比如装配、焊接、搬运和包装等。在这篇文章中,我将介绍六自由度工业机器人的设计、特点和应用。
首先,六自由度工业机器人的设计涉及到机械结构、运动学和控制系统。机械结构决定了机器人的形态和运动范围,可以采用串联、并联或混合结构。运动学研究机器人的末端执行器在任务空间内的位置和姿态,这涉及到逆运动学和正运动学问题。控制系统是整个机器人系统的大脑,负责计算和控制机器人的运动。
六自由度工业机器人的特点包括高灵活性、高精度和高负载能力。它们可以在六个自由度上独立运动,可以实现各种复杂的姿态和路径。同时,它们的运动精度很高,可以达到亚毫米级别,适用于精细加工和装配任务。此外,它们通常具有高负载能力,可以携带和操作重物。
六自由度工业机器人在各行各业有广泛的应用。例如,在汽车制造业中,机器人可以完成汽车零部件的装配和焊接;在食品加工业中,机器人可以进行瓶装和包装;在医疗领域,机器人可以辅助手术和病人护理;在仓储物流业,机器人可以搬运和分拣商品。这些机器人系统可以提高生产效率、减少人力成本和改善工作环境。
然而,六自由度工业机器人也面临一些挑战。首先,它们的复杂性导致了设计和制造的困难,需要专业的工程师和技术人员。其次,它们的成本相对较高,需要考虑到投资回报和经济效益。此外,人机交互和安全问题也需要重视,以确保机器人与人类工作人员的安全合作。 综上所述,六自由度工业机器人是一种具有六个关节和自由度的机器人系统。它们的设计、特点和应用都具有复杂性和广泛性。通过合理的设计和控制,六自由度工业机器人可以实现高灵活性、高精度和高负载能力,从而广泛应用于各行各业。然而,要克服各种挑战,需要进一步的研究和开发。
毕业设计(论文)六自由度工业机器人设计(全套图纸)
湖南科技大学本科生毕业设计(论文)
湖 南 科 技 大 学
毕 业 设 计( 论 文 )
题 目 六自由度工业机器人
结构设计
作 者
学 院 机电工程学院
专 业 机械设计制造及其自动化
学 号
指导教师
二〇一五 年 五 月 三十 日 湖南科技大学本科生毕业设计(论文)
湖 南 科 技 大 学
毕业设计(论文)任务书
机电工程学院 院 机械设计制造及其自动化 系(教研室) 系(教研室)主任: (签名) 年 月 日 学生姓名: 学号: 专业: 机械设计制造及其自动化 1 设计(论文)题目及专题: 六自由度工业机器人结构设计 2 学生设计(论文)时间:自 2015 年 3 月 1 日开始至 2015 年 5 月 29 日止 3 设计(论文)所用资源和参考资料: 《工业机器人》、《机器人学》、《机器人运动学基础》、《Solidworks2013从入门到精通》 4 设计(论文)应完成的主要内容: (1)介绍工业机器人的发展现状及前景; (2)工业机器人工作空间计算和简单的运动学分析; (3)工业机器人结构设计及关键零部件计算; (4)对关键零部件进行强度校核。 5 提交设计(论文)形式(设计说明与图纸或论文等)及要求: (1)相关的计算、设计框图及仿真图; (2)论文不少于35页; (3)说明书中必须有与设计(论文)内容或专业相关的不少于1500字的外文资料翻译。 6 发题时间: 2015 年 3 月 1 日 指导教师: 学 生: 湖南科技大学本科生毕业设计(论文)
湖 南 科 技 大 学
毕业设计(论文)指导人评语
[主要对学生毕业设计(论文)的工作态度,研究内容与方法,工作量,文献应用,创新性,实用性,科学性,文本(图纸)规范程度,存在的不足等进行综合评价]
全套图纸,加153893706
湖南科技大学本科生毕业设计(论文)
指导人: (签名) 年 月 日 指导人评定成绩: 湖南科技大学本科生毕业设计(论文)