
激光跟踪焊接机器人系统技术方案
顺开机械手弧焊工作站
技 术 方 案
沈阳新松机器人自动化股份有限公司
2009年7月
广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
1
第一章 方案概述
1. 方案设计依据
甲方所提出的要求以及图片;
2. 项目条件和要求
焊接工件名称:箱体总成最大 1000mm*1000mm*1800mm(W*L*H)(长度、宽度和高度均有变化)。
材料:不锈钢;厚度:δ=3 mm;
焊接方法:机器人MAG焊接方式;
设备规划:
配置1套机器人及MAG焊接系统、1套机器人滑台、1台单轴变位机, 1套机器人焊接夹具,激光检测和跟踪系统等。具体见设备布局参考图。
第二章 焊接工艺分析
1. 箱体工序划分:
工序1、人工点固工件(组焊夹具甲方设计制造,甲方自备焊接设备,箱体共4个部件);
示图:
广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
2 工序2、人工将工件装在变位机夹具上,机器人焊接。焊接完成后人工卸件。
示图:机器人焊接如图所示的焊缝
2. 焊接工艺(MAG):
1) 焊丝直径选用Φ0.8-Φ1.0mm;
2) 机器人MIG焊接的平均焊接速度取:6-8 mm/秒;
3) 每条焊缝的机器人焊接辅助时间,即机器人平均移动时间取:3秒(包括机器人变换姿态、加减速、空程运动时间,及焊接起弧、收弧时间);
第三章 系统总体方案
1. 方案总体介绍
本方案采用KUKA KR16L/6机器人和弗尼斯的TPS4000焊接系统,通过sevorobot的DIGI-I激光传感器检测焊缝的位置进行焊接,并增加激光跟踪系统随时对焊接进行修正。
机器人夹具放在单轴变位机上,机器人安装在外部轴滑台上,保证焊接的姿态。
经过仿真:目前需用的机器人基本上可以满足最长1800的焊接。
关于夹具能适应多品种的问题:目前认为一套夹具可以通用,由于工件宽度及高度变动范围太大,为了适应有些型号的工件焊接,需要手工更换夹具上的部分底座。 广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
3 2. 设备布局参考图
平面布局图
设备按1套机器人夹具制造,在电控系统上按照2套夹具的输入输出数量预留接口。 广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
4 第四章 系统设备配置表
序号 名称和规格 数量 备注
1. 弧焊机器人系统
1) 本体: KR16L/6
2) 控制柜: KRC
3) 示教盒 (中文英文双语显示,、电缆长度:10m)
4) 供电电缆(本体控制柜,长度:5m) 1套 KUKA
2. 焊接系统
1) 焊接电源TPS4000(输入AC380V)
2) 防碰撞传感器(TBI)、焊枪(TBI)、校枪规
3) 焊枪同轴电缆、装配支架
4) 送丝机构、电缆及安装基座
5) +/- 极电源电缆(5m)
6) 焊机接口控制电缆
7) 气管、气体流量表
1套 福尼斯
3. 焊枪清理器 1套 TBI
4. DIGI-I 激光检测和跟踪系统 1套 SERVO-ROBOT
5. 外部轴滑台
1) 电机、伺服包进口
2) 其它新松配套 1台 KUKA
新松
6. 单轴变位机
3) 电机、伺服包进口 负载1500kg
4) 其他新松配套 1台 KUKA
新松
7. 机器人焊接夹具
1) 气动夹紧机构
2) 焊接气箱工件(最长1800mm)。 1付 沈阳新松
8. 控制系统(OMRON-PLC) 1付 沈阳新松
9. 工位操作台
1) 2个操作盒、1个操作台、配有启动、急停按钮 1套 沈阳新松
10. 周边设备
1) 机器人安装座
2) 变位机安装钢板
3) 电缆支架、走线防护槽、接口箱 1套 沈阳新松
11. 安全围栏
钢结构安装立柱、安全围栏、安全门、三点检测光栅用于安全防护 1套 沈阳新松
12. 其它附件(气源系统,气管,电缆,气管接头,膨胀螺栓) 1套 沈阳新松
广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
5 第五章 设备配置说明
1. 机器人系统 KR16L/6
本系统所选用的KR16L/6机器人是德国KUKA的机器人,包括机器人本体,机器人控制柜(KRC2),示教盒(KCP)三部分及供电电缆。
1)机器人本体参数:
KR16L/L机器人本体照片
KR6C性能参数
负载 6公斤
运动轴数 6
重复精度 小于±0.1mm
控制器 KRC2
自重 240公斤
每个轴的运动参数 运动范围 运动速度
轴1 +/-185° 156°/s
轴2 +35°/-155° 156°/s
轴3 +154°/ -130° 156°/s
轴4 +/-350° 335°/s
轴5 +/-130° 355°/s
轴6 +/-350° 647°/s
最大工作半径 1911mm
空间最大旋转角度 ±185º
广东顺德开关厂有限公司
技术方案 沈阳新松机器人自动化股份有限公司
6
KR16L/6机器人本体外形尺寸及运动范围
2)机器人控制器KRC2
控制柜外观示意图
KRC2 性能参数
处理器 库卡(工业)计算机
操作系统 微软WINDOWS XP
编程及控制 库卡VKCP
设计生产标准 DIN EN 292, DIN EN 418, DIN EN 614-1, DIN EN 775,
DIN EN 954, DIN EN 50081-2, DIN EN 50082-2, DIN EN
60204-1
保护等级 IP54
工作环境温度 0°~50°(无需外加空调系统)
控制轴数 8-11个
自重 178公斤
输入电源 3x400V-10%∽3x415V+10% , 49-61赫兹 广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
7 负载功率 4KVA(最大8KVA)
保护熔断器 32A, 3只 (慢熔型)
与外围设备通讯接口 Ether Net, CAN BUS (Interbus, profibus 作为可选项)
至机器人电缆总成 7米(可加长到 15米, 或 25、35、50米)
噪音等级 (根据DIN 45635-1) 67dB
3) KUKA编程控制器KCP
KCP性能参数
尺寸(长x高x厚):330x260x35mm
保护等级:IP54
显示屏:640x480,256色LCD彩显,VGA模式,
6D空间鼠标,使示教动作容易操作
4种工作模式切换旋钮,方便操作与安全
3位人体学始能开关 三位使能开关
中/英/德多种语言菜单切换容易
10米控制电缆
开始/停止/紧急停止按钮
通过Canbus 与PC通讯
库卡工业机器人优点描述:
(1) 标准六轴工业机器人本体:
合理的机械结构和紧凑化设计
6个自由度AC伺服马达
绝对位置编码器 广东顺德开关厂有限公司 技术方案 沈阳新松机器人自动化股份有限公司
8 所有轴都带有抱闸
特定的负载和运动惯量的设计,使得速度和运动特性达到最优化
臂部的附加负载对额定负载没有运动限制
本体和控制器之间7m长电缆, 并可根据需要进行扩展
特点描述:
旋转范围大,工作效率更高
模块化的机械结构设计,任何部分都可迅速更换
高精度电子零点标定
可调机械手臂,更大的活动空间和柔韧性
高速运动曲线中动态模型的优化,加速性能高于普通机器人25%,更利于提高系统寿命、优化工作节拍
(2) KUKA机器人控制器KRC2
标准的工业控制计算机PENTIUMⅡ处理器
基于Windows平台的操作系统,可在线选择多种语言(包括中文)
支持多种标准工业控制总线,包括:Interbus、Profibus、Devicenet、Canbus、Controlnet、EtherNet、 Remote I/O等
标准的ISA、PCI插槽,方便扩展。可直接Intrnet,实现远程监控和诊断。
焊接机器人的关键技术及研究现状

焊接机器人的关键技术及研究现状
摘要:对智能机器人焊缝跟踪的国内外技术进行了总结,着重介绍了其发展状况和应用,阐述了视觉传感器跟踪、焊缝提取与识别、机器人跟踪控制技术等关键技术,展望了焊接机器人的发展前景。
关键词:焊接机器人;研究现状;焊缝识别跟踪;未来趋势
Keytechnologiesandresearchstatusofweldingrobots
Abstract: The domestic and foreign technologies of intelligent robot welding
seam tracking are summarized, and its development and application are
emphatically introduced. The key technologies such as visual sensor tracking,
welding seam extraction and recognition, and robot tracking control technology
are expounded. The development prospect of welding robot is prospected.
Key words: welding robot; Research status; Weld identification and tracking;
The future trend
随着国家的2025智能制造发布实施,越来越多的制造业开始向智能化转型,根据不完全的数据,几乎有一半的[1]工业机器人都是用来生产焊接机器人的,而焊接机器人的历史更悠久,现在已经发展成了各种各样的机器人。近十年来,计算机、机器视觉和网络技术的飞速发展,使现代科学研究取得了长足的进步。随着对焊接机器人的深入研究和智能的不断完善,焊接机器人已逐渐能够更好地适应各种复杂的作业环境,并解决了许多实际生产过程中遇到的问题。从而改善了生产操作环境、提高了生产效率、降低了生产成本。本文仅对焊接机器人的关键技术进行了阐述。
焊接机器人说明书
焊接机器人说明书
一、产品概述
我们的焊接机器人是一款高效、精确且易于操作的自动化设备,专为工业制造过程中的焊接工作而设计。通过先进的计算机视觉和深度学习技术,焊接机器人能够识别并跟踪焊接目标,实现高质量的焊接效果。
二、产品特点
1、高精度:焊接机器人配备高精度的激光传感器和先进的运动控制系统,可以精确地跟踪和定位焊接目标,确保焊接质量的稳定性和一致性。
2、自动化:焊接机器人能够自动完成复杂的焊接流程,大大减少了人工干预和操作时间,提高了生产效率。
3、远程监控:通过无线网络连接,用户可以在远程监控焊接机器人的工作状态,随时了解焊接进程并进行调整。
4、易于操作:焊接机器人配备直观的用户界面,操作简单易懂,方便非专业人员快速上手。 三、使用步骤
1、打开焊接机器人并启动:按下电源开关,等待机器人启动完成。
2、设置工作参数:根据实际需要,用户可以在控制面板上设置各种工作参数,如焊接速度、电弧长度等。
3、校准机器人:为确保焊接机器人的准确性,每次使用前需要进行校准。用户应按照说明书的指示进行操作。
4、开始焊接:当所有参数设置完成后,用户可以按下开始按钮,机器人将自动进行焊接工作。
5、监控和调整:用户应时刻焊接进程,根据需要调整工作参数以确保焊接质量。
6、结束工作:当焊接完成后,用户应关闭机器人并清理工作现场。
四、注意事项
1、请在安全环境下使用焊接机器人,避免在潮湿、高温或极寒环境中使用。
2、请确保机器人连接的电源稳定,防止电压波动导致设备损坏。 3、使用过程中如遇到问题,请立即停止使用,专业人员进行维修。
焊接机器人系统说明书
一、概述
本说明书旨在为使用焊接机器人系统的用户提供详细的操作指南和维护方法。焊接机器人系统是一种高效、精确且可靠的自动化焊接设备,适用于各种工业制造领域的焊接工作。通过本说明书,您将了解如何正确设置、操作和维护焊接机器人系统,以确保其正常运行并延长使用寿命。
英国META激光焊缝系列产品介绍
1 英国META公司激光焊缝跟踪系列产品介绍
一、 激光焊缝跟踪技术的基本原理
1.1 三角测量原理
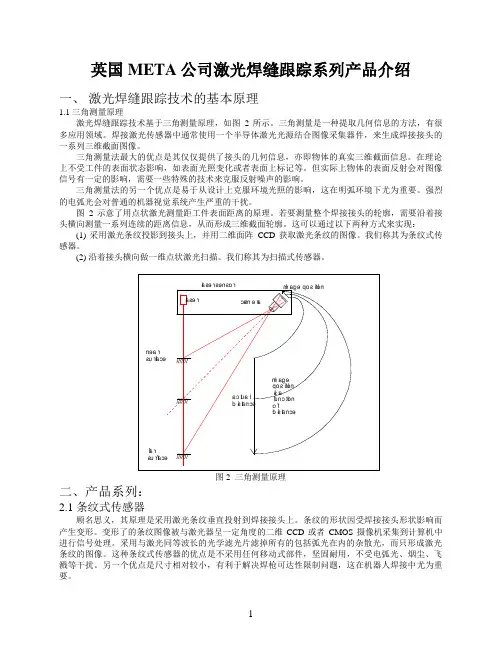
激光焊缝跟踪技术基于三角测量原理,如图2所示。三角测量是一种提取几何信息的方法,有很多应用领域。焊接激光传感器中通常使用一个半导体激光光源结合图像采集器件,来生成焊接接头的一系列三维截面图像。
三角测量法最大的优点是其仅仅提供了接头的几何信息,亦即物体的真实三维截面信息。在理论上不受工件的表面状态影响,如表面光照变化或者表面上标记等。但实际上物体的表面反射会对图像信号有一定的影响,需要一些特殊的技术来克服反射噪声的影响。
三角测量法的另一个优点是易于从设计上克服环境光照的影响,这在明弧环境下尤为重要。强烈的电弧光会对普通的机器视觉系统产生严重的干扰。
图2 示意了用点状激光测量距工件表面距离的原理。若要测量整个焊接接头的轮廓,需要沿着接头横向测量一系列连续的距离信息,从而形成三维截面轮廓。这可以通过以下两种方式来实现:
(1) 采用激光条纹投影到接头上,并用二维面阵CCD获取激光条纹的图像。我们称其为条纹式传感器。
(2) 沿着接头横向做一维点状激光扫描。我们称其为扫描式传感器。
nearsurfacefarsurfaceimagepositionis afunctionlaser sensorlaserdistanceactualdistanceofcameraimage position 图2 三角测量原理
二、产品系列:
2.1 条纹式传感器
顾名思义,其原理是采用激光条纹垂直投射到焊接接头上。条纹的形状因受焊接接头形状影响而产生变形。变形了的条纹图像被与激光器呈一定角度的二维CCD 或者CMOS 摄像机采集到计算机中进行信号处理。采用与激光同等波长的光学滤光片滤掉所有的包括弧光在内的杂散光,而只形成激光条纹的图像。这种条纹式传感器的优点是不采用任何移动式部件,坚固耐用,不受电弧光、烟尘、飞溅等干扰。另一个优点是尺寸相对较小,有利于解决焊枪可达性限制问题,这在机器人焊接中尤为重要。
铝合金燃油箱机器人焊接技术
里!!塑墨!!!坠!!竺型:些丝』些1.些曼些———————————————————』型塑堕垒』坠
文章编号:1002--025X(2013)11-0027-05
铝合金燃油箱机器人焊接技术
师怀江.徐强
(西安德仕汽车零部件有限责任公司,陕西西安710201)
摘要:在重卡铝合金燃油箱生产中采用焊接机器人,研究了铝合金燃油箱焊接操作技术、脉冲MIG焊技术、激光跟踪技术。对铝舍金燃油箱焊接过程中常出现的问题进行了系统分析,并提出解决措施,使铝合金燃油箱生产效率、焊接质量、自动化焊接技术达到国际先进水平。关键词:燃油箱;机器人;脉冲MIG焊;激光跟踪中图分类号:TG409文献标志码:B
重型卡车轻量化对汽车节油、降低排放、车辆
控制稳定性、碰撞安全性以及汽车工业的健康发展
都具有重要意义,是现代汽车工业技术发展的方向。
重卡轻量化的一种重要技术手段就是采用铝合金材
料代替钢材,其代表性的零件就是燃油箱,燃油箱
采用铝合金材料,不但自身质量减轻一半以上,而
且油箱外形美观、内部不生锈,免除定期清洗的麻
烦。铝合金材料回收利用率高,其生产制造过程符
合绿色环保的发展趋势。铝合金燃油箱的关键技术是焊接,铝合金高质量焊接常采用钨极氩弧焊和熔
化极氩弧焊,由于钨极氩弧焊(TIG焊)采用交流
电,钨极烧损严重,限制了所使用的焊接电流,且此法熔深能力弱.其突出的缺点是焊接生产效率较
低,全位置曲面焊缝焊接困难,熔化极氩弧焊(MIG
焊)时,焊丝做为阳极,可采用比TIG焊更大的焊
接电流,电弧功率大,焊接效率高,适合高效、全
位置、机器人焊接。
国内重卡行业的蓬勃发展.对油箱生产效率、
自动化焊接水平提出了较高的要求,目前铝合金焊
接方法中,熔化极氩弧焊(MIG焊)自动化焊接具
有高的生产率和良好的适应性,成为重卡燃油箱生
产的首选技术。然而,由于铝合金焊接工艺复杂,
铝合金燃油箱为薄板封闭焊缝悬空结构,其MIG焊
收稿日期:2013—04—06难度更大.国内目前铝合金燃油箱的焊接普遍存在
光纤式激光焊缝跟踪传感系统研究
第38卷第6期
2008年6月鼋珲榱
El
ectri
cW
eldi
ngM
achi
neV
oL38N
O
.6
Jun
.2008
光纤式激光焊缝跟踪传感系统研究
黄民双
,黄军芬
,蒋力培
(北京石油化工学院光机电装备技术北京市重点实验室
,北京102617)
St
ud
yonseamt
racki
ngsensi
ngsystemwithfib
erl
aser
HUANGMi
n—sh
uang
,HUANGJ
un—f
en
,JIANGLi
—pei
(O
ptoM
ech
atroni
cE
qui
pmentT
ech
nol
ogyB
eiji
ngA
reaM
aj
orL
ab
oratory
,B
eiji
ngI
nstituteofP
etroch
emi
calT
echn
ol
ogy
,
B
eiji
ng102617
,Chi
na)
Ab
stract
:A
novel
seamtracki
ngsensi
ngsystemwithfib
erl
aseri
sputf
orward
andd
esi
gned
,th
esystemi
sb
ased
onstructureli
ght
measureth
eory
,whi
ch
mak
esuseoffib
ersch
aracteri
sti
cofl
arged
egreeoff
reed
om
,fl
exibilityand
reali
zabl
eopti
cal
pathtoconstruct
d
eftopti
cal
sensi
ngd
etector
.Si
gnal
processori
scomposed
of
mi
croprocessorb
ased
onDSP
,vid
eoA/D
,CPLD
etcetera
.Fib
erl
aser
i
magemeasuresystemh
asth
especi
al
ad
vantageof
spati
alfilterofb
ack
groundli
ght
.
K
eyword
s:fib
ersensi
ng;l
aseri
mage;spati
alfilter;i
mageprocess
O前言
焊缝跟踪技术是焊接机器人自动化
原创技术方案10:油箱焊接机器人工作站技术方案

原创技术方案10:油箱焊接机器人工作站技术方案
一、工件规格及照片
工件材质: 高强度钢
结构件:箱体,长2m,宽1.5m,厚0.4m,板厚1.5~4mm
结构件最大重量:80KG
二、工艺流程
2.1工艺说明及工艺流程
组对点定:用户完成,组对精度要求在±0.5mm。
装卸方式:人工吊装。
工件变位:本案设备中变位机进行二维变位。
焊 接:本案设备执行机构(机械手)控制焊枪动作。
编 程:现场示教。
焊缝形式船型焊,角焊。
焊接工艺:单丝气体保护焊。
保护气体:82%Ar+18%CO2。 焊接可达率:90%人工组对点焊后吊装至工作位置,机器人进行焊接。特别说明:为了便于夹持定位,厂家需在油箱的一侧压两个定位坑。
2.2工件模型及装夹形式
组对工装组对状态
组对工装无工件状态
三、设备简介
3.1设备简述
本案提供的设备用于以上所提到的工件的自动化焊接。
设备主要由弧焊机器人、焊接电源、焊接变位机、清枪剪丝站、控制系统等组成。采用一套单机器人双工位焊接工作站,满足24小时三班连续作业工作能力。
操作人员只需将组对点固好的工件放到变位机上,利用圆锥定位,然后另一端直接顶紧,调用相关程序即可完成的自动化焊接。具有高效、快捷、稳定可靠等特点。
工作站基础采用混凝土地基结构。
机器人动作协调采用6+2+2+1模式,即六轴机器人、双工位二维变位机,回转立柱,全部协调控制。
对于焊缝偏差,采用接触传感寻位和激光跟踪解决。 3.2工作站参考布局图
平面布置图(占地面积:6*6米)
三维效果图
3.3设备配置清单
序号 名称 型号及配置 生产厂家 数量 备注
弧焊机器人
1 弧焊机型号:KUKA Robot KR5-倒挂 德国 1含器人本体及控制器 主要配置:标准配置机器人本体,有效负载 5kg;KRC2控制柜、示教器、附15m电缆;机器人标准中文操作系统 KUKA 套 焊缝寻找、电弧跟踪
2 机器人外部轴控制扩展柜 KUKA C2 德国
自主移动焊接机器人嵌入式视觉跟踪控制系统
第26卷第11期2 0 2 0年11月计算机集成制造系统 Vol. 26 No. 11ComputerIntegrated ManufacturingSystems NovG2020
DOI:10. 13196/j. cims. 2020. 11. 015
自主移动焊接机器人嵌入式视觉跟踪控制系统
杨国威1,王以忠1,王中任2+,刘海生2,肖光润2(1天津科技大学电子信息与自动化学院,天津300222; 2.湖北文理学院机械工程学院,湖北襄阳441053)
摘 要:为解决大型工件现场焊接空间受限和焊缝跟踪精度受干扰的问题,提出并设计了一种自主移动焊接 机器人嵌入式视觉跟踪控制系统。系统紧凑、体积小,适应现场焊接作业。提出基于核相关滤波的焊缝跟踪算法, 以解决焊接时的弧光干扰问题,实现实时、精确、可靠的焊缝跟踪。该算法通过生成大量的正负样本进行分类器训 练,并映射到高斯核函数空间进行计算,来提高跟踪精度和可靠性;通过构建样本的循环矩阵和傅里叶变换来减少 计算量,提高跟踪实时性。在ARM嵌入式系统中实施该自动跟踪算法,完成了对移动机器人的爬行和横摆控制, 并实现了焊接过程的实时纠偏。通过对大型管道V型焊缝进行焊接实验表明,帧率达到10 fps,焊缝轨迹跟踪准 确,焊接表面平顺。关键词:自主移动焊接机器人;嵌入式视觉控制;焊缝跟踪;核相关滤波;纠偏控制中图分类号:TG409 文献标识码:A
Embedded vision tracking control system for autonomous mobile welding robot
YANG GUowei1 , WANG Yizhong1 , WANG Zhongren2+ , LIU Haisheng2 , XIAO GUangrUn2
(1. College of Electronic Information and Automation,Tianjin University of Science and Technology, Tianjin300222 #China;2. College of Mechanical Engineering, Hubii University of Arts and Science , Xiangyang 441053,China) Abstract:To solve the problem of limited space and disturbance of seam tracking accuracy when welding large work pieces anembeddedvisua0trackingcontro0system forautonomous mobie we0dingrobot wasproposedand designed which wassuitab0eforfie0d we0dingoperation withitscompactandsma0size.Aseamtrackinga0gorithm basedon Kerneizedcorre0ationfiterwasproposedtoso0vetheprob0emofarcinterferenceduringwe0dingandtore- aizerea-time accurateandreiab0eseamtracking.A0argenumberofpositiveandnegativesamp0esweretrainedto constructc0assifiersand Gaussiankerne0function mapping wasusedtoimprovetrackingaccuracyandreiabiity. Samp0ecycicmatrixandFouriertransform wereca0cu0atedtoreducetheamountofca0cu0ationandreaizetherea- timetracking.Theautomatictrackinga0gorithm wasimp0ementedintheembeddedsystembasedonARMtocontro0 thecrawingandyawofthemobierobotandreaizerea-timedeviationcorrectionin we0dingprocess.Thewe0ding experimentofV-shapedwe0dingseamfor0argepipeinewasconducted andtheframerateofthevisua0sensorcou0d reach10fps.Theproposedsystemcou0dcorrectthedeviationautomatica0ywiththemovementofthewe0dingrobot thetrackofthewe0dwasaccurate andthewe0dingsurfacewassmooth.Keywords:autonomouswe0dingrobot;embeddedvisioncontro0;seamtracking;kerneizedcorre0ationfiter;rectify deviationcontro0
焊缝跟踪
激光视觉焊缝
跟踪系统
敏越科技--机器人智能应用专家,专注于激光视觉系统与工业机器人离线编程软
件产品
标准工业机器人焊接具有高效、灵活的特点,但它只能按照预先教编写的程序沿
固定路径运动。在大规模实际生产中,由于工件民族教育误差、焊接过程热变形、
工装不稳定等因素,会导致焊缝轨迹、焊缝特征与实际焊接参数不吻合,从而降
低焊接质量甚至导致焊接失败。
敏越科技研发的三维激光视觉焊缝跟踪系统SmartEye系列,能实时检测焊缝位
置和焊缝特征,控制引导机器人运动,对事先编好的和路径进行实时误差补偿,
降低补烛率。同时可根据焊缝特征对焊接过程参数进行修正,从而提高工业机器
人焊接质量。传感器可消除定位误差以及由热变形带来的不良影响,降低了焊接过程中的夹具工装成本,提高了焊接工作站的柔性化水平。已经广泛应用在汽车制造、船舶、高铁、三轮车、罐体焊接等工业机器焊接领域。
激光视觉传感器
SmartEye系列激光视觉传感器采用了高速CMOS图像芯片+FPGA核心芯片设
计方案。充分展现了高速壮行计算,强稳定性等优势,保证了传感器具有200
帧每秒的采集和处理速度,使传感器可以适用于快速焊接领域以及高速扫描测
量领域。
(完整word版)激光焊接机器人焊缝跟踪方法
(完整word版)激光焊接机器人焊缝跟踪方法
激光焊接机器人焊缝跟踪控制方法
陈智龙 120160033
摘要:当前激光焊接机器人在实际的工业生产中应用的越来越广泛,在汽车制造业以及其他机器制造业激光焊接机器人在生产中的作用也越来越大。如何提高焊接机器人的焊缝精度问题以及控制焊缝轨迹已成为激光焊接机器人发展的首要难题。
关键词:激光焊接机器人;焊缝轨迹;控制
0引言
激光作为焊接和切割的新手段应用于工业制造,具有很大发展潜力。在国际汽车工业领域,激光加工技术已广泛得到了应用,激光切割与焊接逐渐成为标准的汽车车身生产工艺.国内也已积极推广应用,但目前主要还是以引进成套激光加工设备为主,用于激光钎焊、激光渗透焊、激光对接焊、白车身激光三维切割和激光金属零件表面热处理[1]。
由于成本考虑,有些汽车厂家则直接进口国外激光加工的零部件.为提升我国汽车制造的技术能力,我们应依靠国内技术能力,自主创新,在更广范围和更深层次上,加快激光加工在制造业的应用发展.车身在整车制造中占有重要地位,不仅车身成本占整车的40%~50﹪,而且对汽车安全、节能、环保和快速换型有重要影响。
人口老龄化不断逼近,各制造业工厂着手进行技术改造工程设计,采用了许多工业机器人,以提高生产线的柔性程度为基础,为制造厂家提供了生产产品多样化,更新转型的可能性.以上汽大众汽车车
身生产车间为例,机器人能独立完成工件的移动搬运、输送、组装夹紧定位,可完成工件的点焊、弧焊、激光焊、打磨、滚边、涂胶等工作.有的工位上把上件、夹具、工具以机器人为中心布置,以便机器人能完成多个工序,实现多品种、不同批量的生产自动化.采用机器人使焊接(完整word版)激光焊接机器人焊缝跟踪方法
生产线更具柔性化、自动化,使多种车身成品可在一条车身装焊生产线上制造,实现多车型混线生产.因此,焊接生产线必须很容易地因产品结构、外形的改变而改变,具有较高的柔性程度[2]
激光跟踪式无导轨焊接机器人及其焊缝位置识别系统研究
第38卷第6期
2008年6月雹珲梭
El
ectri
cW
eldi
ngM
achi
neV
01.38N
o
.6
J
un
.2008
激光跟踪式无导轨
『焊接机器人及其
焊缝位置识别系统研究
黄军芬
,黄民双
,曹莹瑜
,邹勇
,蒋力培
(北京石油化工学院光机电装备技术北京市重点实验室
,北京102617)
R
esearch
onth
eseanlpositi
oni
ngrecogniti
onsystemofl
asert
racki
ngst
yl
erailf
reeweldi
ngrob
ot
HUANGJ
un—f
en
,HUANGMi
n—sh
uang
,CAOYi
ngyu
,ZOUY
ong
,JIANGLi
—pei
(O
pto—M
ech
atroni
cE
qui
pmentT
ech
nol
ogyB
eiji
ngA
reaM
aj
orL
ab
oratory
,B
eiji
ngI
nstituteofP
etroch
emi
calT
ech
nol
ogy
,
B
eiji
ng102617
,Chi
na)
Ab
stract
:Th
eseampositi
oni
ngrecogniti
onsystemofth
el
asertracki
ngstyl
erail
—f
reeweldi
ngrob
otwasi
ntrod
uced
,whi
chi
s
equi
pped
with
afib
erstyl
el
aserseamtracki
ngsensorand
utili
zeani
mageprocessi
ngsystemb
ased
onth
eDSP
—DM642toprocess
th
el
aserseami
mageandid
entif
yth
eseampositi
oni
ng
.Th
erecogniti
onal
gorith
mofth
eseampositi
oni
ngwasexpati
ated
,andth
eti
me
toprocessi
ngaseami
magei
s200
msb
yexperi
ments
,whi
ch
canf
ulfillth
erequi
rementof
real