
无刷电机结构图及里面的霍尔信号工作原理
无刷电机结构图及里面的霍尔信号工作原理
(2009-05-30 17:33:55)
转载
标签:
教育
霍耳的红线一般接5-12v直流电。推荐5-7v。
霍耳的信号线传递电机里面磁钢相对于线圈的位置,根据三个霍耳的信号控制器能知道此时应该如何给电机的线圈供电(不同的霍耳信号,应该给电机线圈供相对应方向的电流),就是说霍耳状态不一样,线圈的电流方向不一样。
霍耳信号传递给控制器,控制器通过粗线(不是霍耳线)给电机线圈供电,电机旋转,磁钢与线圈(准确的说是缠在定子上的线圈,其实霍耳一般安装在定子上)发生转动,霍耳感应出新的位置信号,控制器粗线又给电机线圈重新改变电流方向供电,电机继续旋转(线圈和磁钢的位置发生变化时,线圈必须对应的改变电流方向,这样电机才能继续向一个方向运动,不然电机就会在某一个位置左右摆动,而不是连续旋转),这就是电子换相。
电动车用无刷直流电机工作原理
摘 要: 无刷直流电机因为具有直流有刷电机的特性,同时也是频率变化的装置,所以又名直流变频,国际通用名词为bldc.无刷直流电机的运转效率,低速转矩,转速精度等都比任何控制技术的变频器还要好,所以值得业界关注.本产品已经生产超过55kw,可设计到400kw,可以解决产业界节电与高性能驱动的需求。
. 关键词:无刷直流电机 永磁同步电机 直流变频 钕铁硼
abstract: brushless direct current motor has the same dc motor output characteristics, also
named bldc. bldc have higher output torque in low speed, higher efficiency and better
speed precision than any control modes of frequency converter drives. this chapter
introduce capacity up to 400kw for the industrial application.
key words:brushless direct current motor permanent magnetic synchronous motor
bldc ndfeb
[中图分类号]tm921 [文献标识码]b 文章编号 1561-0330(2003)06-00
1 无刷直流电动机简介
无刷直流电动机的学名叫“无换向器电机”或“无整流子电机”,是一种新型的无级变速电机,它由一台同步电机和一组逆变桥所组成,如图1所示。它具有直流电机那样良好的调速特性,但是由於没有换向器,因而可做成无接触式,具有结构简单,制造方便,不需要经常性维护等优点,是一种现想的变速电机。
在工作原理上有二种不同的工作方式:
(1)直流无刷电机:又称“无换向器电机交一直一交系统”或“直交系统”,如图1所示。是将三相交流电源整流后变成直流,再由逆变器转换成频率可调的交流电,但是,注意此处逆变器是工作在直流斩波方式。
(2)交流无刷电动机:它是利用交-交变频器向同步机供给交流电。
(插图1)
无刷直流电动机brushless direct current motor ,bldc,采用方波自控式永磁同步电机,以霍尔传感器取代碳刷换向器,以钕铁硼作为转子的永磁材料;产品性能超越传统直流电机的所有优点,同时又解决了直流电机碳刷滑环的缺点,数字式控制,是当今最理想的调速电机(参考下列美国能源部针对各种不同调速电机效率比较图).
本产品具有高效率,高转矩,高精度的三高特点;同时具有体积小,重量轻,可作成各种体积形状,是当今最高效率的调速电机,与传统直流有刷电机比较,或与交流变频调速比较均有更好的性能;在牵引电机电瓶车ev行业,取代传统直流有刷电机时除可以达到更高效率,更高激活转矩等特性外,由于采用方波驱动,让铅酸蓄电池有时间修补电极板,可以延长蓄电池的寿命,提高约1.3倍的电池容量,综合效率约可提高一倍左右的电池容量,大大的改善了电瓶车的性能.
无刷直流电动机在先进国家已大量应用于军事、信息业(it)、办公设备(oa)、家电业(ha)、diy手动工具、伺服系统、电动汽车、电瓶车、磁旋浮列车等;经过本公司十多年的研究开发,目前生产容量已经达75kw,设计容量可达315kw,可以满足产业自动化及流体机械、空调机械的节电驱动应用.
无刷直流电动机具有上述的三高特性,非常适合使用在24小时连续运转的产业机械及空调冷冻主机、风机水泵、空气压缩机负载;低速高转矩及高频繁正反转不发热的特性,更适合应用于机床工作母机及牵引电机的驱动;其稳速运转精度比直流有刷电机更高,比矢量控制或直接转矩控制速度闭环的变频驱动还要高,性能价格比更好,是现代化调速驱动的最佳选择。
由于本产品具有弹性的尺寸及不同的电气特性,除通用型g系列,高激活转矩m系列外,每一种行业的应用都不尽相同,因此用户订货前必须提出电气特性与机械尺寸的要求,图2示士出永磁无刷直流电动机与异步电动机变频变压的机械特性比较。
图2 机械特性比较图
1 异步电动机变频变压2 永磁无刷直流电动机(bldcm)
注:bldcm可在≤mmax负载转矩下起动,可在mn≤m≤mmax负载下短时运行,可在≤mn下长时运行。
美国能源部对各种驱动电机效率的比较,如图3所示
图3 美国能源部对各种驱动电机效率的比较
2-无刷直流电动机的工作原理
2.1 基本工作原理
无刷直流电动机由同步电动机和驱动器组成,是一种典型的机电一体化产品。同步电动机的定子绕组多做成三相对称星形接法,同三相异步电动机十分相似。而转子上粘有已充磁的永磁体,为了检测电动机转子的极性,在电动机内装有位置传感器。驱动器由功率电子器件和集成电路等构成,其功能是:接受电动机的启动、停止、制动信号,以控制电动机的启动、停止和制动;接受位置传感器信号和正反转信号,用来控制逆变桥各功率管的通断,产生连续转矩;接受速度指令和速度反馈信号,用来控制和调整转速;提供保护和显示等等。
无刷直流电动机的原理简图如图4所示:
主电路是一个典型的电压型交—直—交电路,逆变器提供等幅等宽5-26khz调制波的对称交变矩形波。
永磁体n-s交替交换,使位置传感器产生相位差1200的u、v、w方波,结合正/反转信号产生有效的6状态编码信号:101、100、110、010、011、001,通过逻辑组件处理产生t1—t4导通、t1—t6导通、t3—t6导通、t3—t2导通、t5—t2导通、t5—t4导通,也就是说将直流母线电压依次加在a+b-、a+c-、b+c-、b+a-、c+a-、c+b-上,这样转子每转过一对n-s极,t1—t6功率管即按固定组合成6种状态的依次导通。每种状态下,仅有两相绕组通电,依次改变一种状态,定子绕组产生的磁场轴线在空间转动600电角度,转子跟随定子磁场转动相当于600电角度空间位置,转子在新位置上,使位置传感器u、v、w按约定产生一组新编码,新的编码又改变了功率管的导通组合,使定子绕组产生的磁场轴再前进600电角度,如此循环,无刷直流电动机将产生连续转矩,拖动负载作连续旋转。正因为无刷直流电动机的换向是自身产生的,而不是由逆变器强制换向的,所以也称作自控式同步电动机。
无刷直流电动机的工作原理简图
2.2 无刷直流电动机的电磁转矩
无刷直流电动机的位置传感器编码使通电的两相绕组合成磁场轴线位置超前转子磁场轴线位置,所以不论转子的起始位置处在何处,电动机在启动瞬间就会产生足够大的启动转矩,因此转子上不需另设启动绕组。
由于定子磁场轴线可视作同转子轴线垂直,在铁芯不饱和的情况下,产生的平均电磁转矩与绕组电流成正比,这正是他励直流电动机的电流—转矩特性。
电动机的转矩正比于绕组平均电流:
tm=ktiav (n²m) (1)
电动机两相绕组反电势的差正比于电动机的角速度:
ell=keω (v) (2)
所以电动机绕组中的平均电流为:
iav=(vm-ell)/2ra (a) (3)
其中,vm=δ²vdc是加在电动机线间电压平均值,vdc是直流母线电压,δ是调制波的占空比,ra为每相绕组电阻。由此可以得到直流电动机的电磁转矩:
tm=δ²(vdc²kt/2ra)-kt²(keω/2ra)
kt、ke是电动机的结构常数,ω为电动机的角速度(rad/s),所以,在一定的ω时,改变占空比δ,就可以线性地改变电动机的电磁转矩,得到与他励直流电动机电枢电压控制相同的控制特性和机械特性。
无刷直流电动机的转速设定,取决于速度指令vc的高低,如果速度指令最大值为+5v对应的最高转速:vc(max)ón max,那么,+5v以下任何电平即对应相当的转速n,这就实现了变速设定。
当vc设定以后,无论是负载变化、电源电压变化,还是环境温度变化,当转速低于指令转速时,反馈电压vfb变小,调制波的占空比δ就会变大,电枢电流变大,使电动机产生的电磁转矩增大而产生加速度,直到电动机的实际转速与指令转速相等为止;反之,如果电动机实际转速比指令转速高时,δ减小,tm减小,发生减速度,直至实际转速与指令转速相等为止。可以说,无刷直流电动机在允许的电网波动范围内,在允许的过载能力以下,其稳态转速与指令转速相差在1%左右,并可以实现在调速范围内恒转矩运行。
由于无刷直流电动机的励磁来源于永磁体,所以不象异步机那样需要从电网吸取励磁电流;由于转子中无交变磁通,其转子上既无铜耗又无铁耗,所以效率比同容量异步电动机高10%左右,一般来说,无刷直流电动机的力能指针(ηcosθ)比同容量三相异步电动机高12%-20%。
2.3 与异步电动机的比较
. 由于无刷直流电动机是以自控式运行的,所以不会象变频调速下重载启动的同步电动机那样在转子上另加启动绕组,也不会在负载突变时产生振荡和失步。
中小容量的无刷直流电动机的永磁体,现在多采用高磁能积的稀土钕铁硼(nd-fe-b)材料。因此,稀土永磁无刷电动机的体积比同容量三相异步电动机缩小了一个机座号。
近30年来针对异步电动机变频调速的研究,归根到底是在寻找控制异步电动机转矩的方法,而无刷直流电动机的电流或电枢的端电压,就是直接控制电动机转矩的物理量。过去,由于稀土永磁体价格比较高等因素,限制了稀土永磁无刷直流电动机的应用领域,但是随着技术的不断创新,其价格已迅速下降,例如,我公司推出得bs系列无刷直流电动机的售价已与异步电动机和普通变频器售价之和相差无几。稀土永磁无刷直流电动机必将以其宽调速、小体积、高效率和稳态转速误差小等特点在调速领域显现优势。
3稀土永磁无刷直流电动机的应用
电动机的控制实际上是转矩控制,电动机的体积大小决定于转矩的大小,所以选用电动机时,除了有关安装方式,防护等级以外,莫不以负载转矩—稳态负载转矩tl和扰动转矩δtl为中心来考虑电动机的选用。
无刷电机霍尔角度定位方法

无刷电机霍尔角度定位方法
无刷电机是一种采用电子换向技术实现转子旋转的电机。在无刷电机中,准确的角度定位对于电机的控制和性能非常重要。而霍尔角度定位方法是一种常用的无刷电机角度定位技术。本文将介绍无刷电机霍尔角度定位的原理、方法和应用。
一、无刷电机霍尔角度定位的原理
无刷电机中通常有三个霍尔传感器,分别称为U、V、W相。这三个霍尔传感器用于检测转子磁场的位置,从而确定电机的转子角度。具体原理如下:
1. 雷诺法则:当电机转子旋转时,由于转子磁场的变化,三个相的霍尔传感器输出的电压信号会发生变化。
2. 电子换向:通过比较三个霍尔传感器的输出电压信号,可以确定电机当前的转子位置,从而控制电机相应相的通断,实现电子换向。
二、无刷电机霍尔角度定位的方法
无刷电机霍尔角度定位主要包括霍尔信号解析和角度计算两个步骤。
1. 霍尔信号解析:通过比较三个霍尔传感器的输出电压信号,可以确定电机当前的转子位置。根据霍尔传感器输出信号的组合情况,可以将转子位置划分为六个电角度区间。
2. 角度计算:根据霍尔传感器输出信号的组合情况,可以计算出电机当前的转子角度。通常采用查表法或插值法来实现角度计算。
三、无刷电机霍尔角度定位的应用
无刷电机霍尔角度定位广泛应用于各种需要精确控制和定位的场景,包括工业自动化、机器人、电动车等。具体应用包括以下几个方面:
1. 位置控制:通过准确的角度定位,可以实现电机的精确位置控制,例如工业机器人的关节控制、电动车的转向控制等。
2. 速度控制:通过对转子角度的实时监测,可以实现电机的精确速度控制,例如电动车的巡航控制、风机的转速控制等。
3. 故障检测:通过对霍尔传感器输出信号的监测,可以实时检测电机的工作状态,例如检测电机是否正常运转、是否存在异常等。
4. 安全保护:通过对电机转子角度的监测,可以实现电机的安全保护功能,例如电动车的防抱死系统、工业机器人的碰撞检测等。
总结:
无刷直流电机的组成及工作原理

无刷直流电机的组成及工作原理
2.1 引言
直流无刷电动机一般由电子换相电路、转子位置检测电路和电动机本体三部分组成,电子换相电路一般由控制部分和驱动部分组成,而对转子位置的检测一般用位置传感器来完成。工作时,控制器根据位置传感器测得的电机转子位置有序的触发驱动电路中的各个功率管,进行有序换流,以驱动直流电动机。下文从无刷直流电动机的三个部分对其发展进行分析。
2.2 无刷直流电机的组成
2.2.1 电动机本体
无刷直流电动机在电磁结构上和有刷直流电动机基本一样,但它的电枢绕组放在定子上,转子采用的重量、简化了结构、提高了性能,使其可*性得以提高。无刷电动机的发展与永磁材料的发展是分不开的,磁性材料的发展过程基本上经历了以下几个发展阶段:铝镍钴,铁氧体磁性材料,钕铁硼(NdFeB)。钕铁硼有高磁能积,它的出现引起了磁性材料的一场革命。第三代钕铁硼永磁材料的应用,进一步减少了电机的用铜量,促使无刷电机向高效率、小型化、节能的方向发展。
目前,为提高电动机的功率密度,出现了横向磁场永磁电机,其定子齿槽与电枢
线圈在空间位置上相互垂直,电机中的主磁通沿电机轴向流通,这种结构提高了气隙磁密,能够提供比传统电机大得多的输出转矩。该类型电机正处于研究开发阶段。
2.2.2 电子换相电路
控制电路:无刷直流电动机通过控制驱动电路中的功率开关器件,来控制电机的转速、转向、转矩以及保护电机,包括过流、过压、过热等保护。控制电路最初采用模拟电路,控制比较简单。如果将电路数字化,许多硬件工作可以直接由软件完成,可以减少硬件电路,提高其可靠性,同时可以提高控制电路抗干扰的能力,因而控制电路由模拟电路发展到数字电路。
驱动电路:驱动电路输出电功率,驱动电动机的电枢绕组,并受控于控制电路。驱动电路由大功率开关器件组成。正是由于晶闸管的出现,直流电动机才从有刷实现到无刷的飞跃。但由于晶闸管是只具备控制接通,而无自关断能力的半控性开关器件,其开关频率较低,不能满足无刷直流电动机性能的进一步提高。随着电力电子技术的飞速发展,出现了全控型的功率开关器件,其中有可关断晶体管(GTO)、电力场效应晶体管(MOSFET)、金属栅双极性晶体管IGBT 模块、集成门极换流晶闸管(IGCT)及近年新开发的电子注入增强栅晶体管(IEGT)。随着这些功率器件性能的不断提高,相应的无刷电动机的驱动电路也获得了飞速发展。目前,全控型开关器件正在逐渐取代线路复杂、体积庞大、功能指标低的普通晶闸管,驱动电路已从线性放大状态转换为脉宽调制的开关状态,相应的电路组成也由功率管分立电路转成模块化集成电路,为驱动电路实现智能化、高频化、小型化创造了条件。
直流无刷无霍尔电机工作原理

直流无刷无霍尔电机工作原理
直流无刷无霍尔电机是一种先进的电机类型,其工作原理基于电子换向技术,而不是传统的机械换向方式。这种电机具有高效率、高可靠性、长寿命和低噪声等优点,因此在许多领域得到了广泛应用。
一、直流无刷无霍尔电机的结构
直流无刷无霍尔电机主要由定子、转子和电子换向器三部分组成。定子通常由铁芯和绕组组成,绕组中通入直流电流以产生磁场。转子则由永磁体构成,其磁极与定子的绕组相对。电子换向器是直流无刷无霍尔电机的核心部件,它负责将直流电流从定子转换到转子,实现电机的连续不断地运转。
二、直流无刷无霍尔电机的原理
1. 电子换向器工作原理
电子换向器由功率半导体开关器件构成,通过控制开关器件的通断,实现电流的换向。当电流从某一开关器件通过时,该器件处于导通状态,电流流向转子;当电流从另一开关器件通过时,该器件处于截止状态,电流流向另一侧绕组。通过不断控制开关器件的通断,实现电流的连续不断地换向。
1. 磁场产生与转矩产生
当电流通过定子绕组时,产生磁场。当转子永磁体进入该磁场时,根据电磁感应原理,转子永磁体产生感应电动势,进而产生感应电流。这个感应电流与定子磁场相互作用,产生转矩,推动转子转动。随着转子的转动,转子永磁体与定子绕组之间的相对位置发生变化,导致磁场分布和感应电动势的变化,从而改变转矩的方向。
1. 位置检测与控制
为了实现电机的连续不断地运转,需要检测转子的位置并控制开关器件的通断。通常采用光电编码器或霍尔传感器等位置检测装置来检测转子的位置。根据转子位置信号,控制电路决定开关器件的通断顺序,从而实现电机的连续不断地运转。
三、直流无刷无霍尔电机的优点
1. 高效率:由于采用电子换向技术,避免了传统机械换向方式中的摩擦损耗和磁滞损耗,提高了电机的效率。
2. 高可靠性:由于没有机械摩擦和磨损,电机的寿命大大延长。同时,由于电子换向器的控制精度高,电机的运行稳定性也得到了提高。
无刷电机的工作原理图解

⽆刷电机的⼯作原理图解
励磁⽆刷电机结构原理
不过显然模界中的⽆刷电机与这个励磁电机并不是同⼀个东西,那么我们常⽤的⽆刷电机⾥⾯究竟有些什么技
术、如何解释那些专业名词、以及各种参数和设备之间究竟有什么区别和联系呢?今天就带⼤家全⾯了解⼀下
模界常⽤的⽆刷电机。
⽆刷电机的基本概念根据电机的结构和⼯作原理,我们可以将电机分为有刷电机、内转⼦⽆刷电机和外转⼦⽆刷电机。
有刷电机:我们也称为直流电机或者碳刷电机,是历史最悠久的电机类型,也是⽬前数量最多的电机类型。电
机⼯作时,线圈和换向器旋转,磁钢和碳刷不转,线圈电流⽅向的交替变化是随电机转动的换相器和电刷来完
成的。这种电机具有造价相对较低、扭⼒⾼、结构简单、易维护等优点。不过由于结构限制,所以缺点也⽐较
明显:1、机械换向产⽣的⽕花引起换向器和电刷摩擦、电磁⼲扰、噪声⼤、寿命短。2、结构复杂、可靠性
差、故障多,需要经常维护。3、由于换向器存在,限制了转⼦惯量的进⼀步下降,影响了动态性能。所以在模
界主要应⽤于速度较慢和对震动不敏感的车模、船模上⾯,航模很少采⽤有刷电机。
⽆刷电机⽆刷电机:这是模界中除了有刷电机以外⽤的最多的⼀种电机,⽆刷直流电机不使⽤机械的电刷装置,采⽤⽅
波⾃控式永磁同步电机,以霍尔传感器取代碳刷换向器,以钕铁硼作为转⼦的永磁材料,性能上相较⼀般的传
统直流电机有很⼤优势。具有⾼效率、低能耗、低噪⾳、超长寿命、⾼可靠性、可伺服控制、⽆级变频调速等
优点,⾄于缺点嘛……就是⽐有刷的贵、不好维护,⼴泛应⽤于航模、⾼速车模和船模。
不过,单个的⽆刷电机不是⼀套完整的动⼒系统,⽆刷基本必须通过⽆刷控制器也就是电调的控制才能实现连
续不断的运转。普通的碳刷电机旋转的是绕组,⽽⽆刷电机不论是外转⼦结构还是内转⼦结构旋转的都是磁
铁。所以任何⼀个电机都是由定⼦和转⼦共同构成的。
⽆刷电机的定⼦是产⽣旋转磁场的部分,能够⽀撑转⼦进⾏旋转,主要由硅钢⽚、漆包线、轴承、⽀撑件构
成;⽽转⼦则是黏贴钕铁硼磁铁,在定⼦旋转磁场的作⽤进⾏旋转的部件,主要由转轴、磁铁、⽀持件构成。除此之外,定⼦与转⼦组成的磁极对数还影响着电机的转速与扭⼒。
永磁无刷直流电机的数学模型
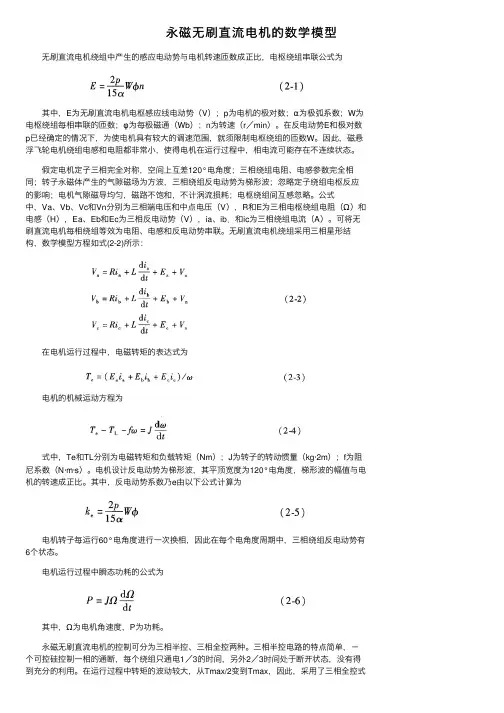
永磁⽆刷直流电机的数学模型 ⽆刷直流电机绕组中产⽣的感应电动势与电机转速匝数成正⽐,电枢绕组串联公式为
其中,E为⽆刷直流电机电枢感应线电动势(V);p为电机的极对数;α为极弧系数;W为
电枢绕组每相串联的匝数;φ为每极磁通(Wb);n为转速(r/min)。在反电动势E和极对数p已经确定的情况下,为使电机具有较⼤的调速范围,就须限制电枢绕组的匝数W。因此,磁悬
浮飞轮电机绕组电感和电阻都⾮常⼩,使得电机在运⾏过程中,相电流可能存在不连续状态。
假定电机定⼦三相完全对称,空间上互差120°电⾓度;三相绕组电阻、电感参数完全相
同;转⼦永磁体产⽣的⽓隙磁场为⽅波,三相绕组反电动势为梯形波;忽略定⼦绕组电枢反应
的影响;电机⽓隙磁导均匀,磁路不饱和,不计涡流损耗;电枢绕组间互感忽略。公式
中,Va、Vb、Vc和Vn分别为三相端电压和中点电压(V),R和E为三相电枢绕组电阻(Ω)和
电感(H),Ea、Eb和Ec为三相反电动势(V),ia、ib.和ic为三相绕组电流(A)。可将⽆
刷直流电机每相绕组等效为电阻、电感和反电动势串联。⽆刷直流电机绕组采⽤三相星形结
构,数学模型⽅程如式(2-2)所⽰: 在电机运⾏过程中,电磁转矩的表达式为 电机的机械运动⽅程为
式中,Te和TL分别为电磁转矩和负载转矩(Nm);J为转⼦的转动惯量(kg·2m);f为阻
尼系数(N·m·s)。电机设计反电动势为梯形波,其平顶宽度为120°电⾓度,梯形波的幅值与电
机的转速成正⽐。其中,反电动势系数乃e由以下公式计算为
电机转⼦每运⾏60°电⾓度进⾏⼀次换相,因此在每个电⾓度周期中,三相绕组反电动势有6个状态。 电机运⾏过程中瞬态功耗的公式为
其中,Ω为电机⾓速度,P为功耗。
永磁⽆刷直流电机的控制可分为三相半控、三相全控两种。三相半控电路的特点简单,-
个可控硅控制⼀相的通断,每个绕组只通电1/3的时间,另外2/3时间处于断开状态,没有得
到充分的利⽤。在运⾏过程中转矩的波动较⼤,从Tmax/2变到Tmax,因此,采⽤了三相全控式电路,以下将以⼆相导通Y形三相六状态永磁⽆刷直流电机为例具体说明其⼯作原理,图1所⽰
霍尔传感器应用于无刷电机驱动控制

霍尔传感器应用于无刷电机驱动控制
摘要:在无刷电机驱动控制中,利用霍尔元件检测转子位置,用其感应信号传输位置或速度偏差电压控制系统,即利用霍尔元件的乘法函数产生与偏差成比例的无刷电机转矩。如果在实际应用中正确使用霍尔集成传感器,可以大大简化控制系统,使其性能更加稳定。
关键词:霍尔传感器;无刷电机;驱动控制
1霍尔元件用作无刷电机磁敏元件原理
1.1 霍尔元件工程原理
霍尔元件是基于霍尔效应原理由半导体材料制成的。换句话说,当导体电位置于磁场中,其电流方向与磁场方向一致时,载流导体的两个平行于电流和磁场的表面之间会产生一个称为霍尔电位的电压,如图所示1磁场的大小等于激发强度。
UH=KHBlcosθ
图1 霍尔元件基本测量电路
式中:KH单位灵敏度系数;
B为磁感应强度;
I激发通过霍尔元件的电流;
从上述方程可以看出,当环境温度和激励电流不变时,霍尔电位与磁场强度成正比。因此,可以通过检测霍尔元件的输出电压来检测磁场的强度。 1.2霍尔元件用作无刷电机磁极位置检测
永磁钢通常用于无刷电机,交流或通过定子线圈的脉动电流。所述方法可以省去电刷和换向器以产生旋转磁场。磁极与旋转永磁磁极钢之间的转矩角的旋转磁场应保持在接近一半的范围内,这样才能产生良好的转矩。
因此,霍尔元件可以作为磁传感器来检测转子位置,信号用于激励定子线圈。图1给出了无刷电机霍尔元件的磁极位置检测电路。霍尔元件H的输出电压随着电机旋转时磁场的变化而变化。晶体管T和T2交替打开和关闭,从A端和B端输出两个相反的信号。电极电阻可根据输出电压调节,霍尔元件H可为5F-MS-07f。
2采用霍尔元件的无刷电机驱动电路
2.1霍尔元件感应信号的放大驱动
由霍尔元件产生的信号需要通过驱动和放大来激励定子线圈。图2显示了霍尔元件的无刷电机驱动电路,工作原理:利用两个霍尔组件H连接的两相绕组换向器电动机,电动机绕组的L \和Lq和Ls和我有一个阶段的电角度180°的开关,有一个90°阶段霍尔元件H和H2电角之间的关系。图2中的霍尔元件有两种功能:一是检测转子位置,e是检测传输控制系统的位置或速度偏差电压。
bldc电机霍尔传感器位置计算
一、介绍
BLDC电机(Brushless DC Motor)是一种无刷直流电机,它采用永磁体和电子元件来实现换向。为了准确控制电机的转速和位置,通常需要使用霍尔传感器来检测转子的位置。在本文中,我们将讨论如何利用霍尔传感器来计算BLDC电机的位置,以便实现精准的控制。
二、BLDC电机的工作原理
1. 基本结构
BLDC电机由定子和转子组成,其中定子上安装有绕组,用来产生磁场。而转子上则安装有永磁体或者电子式永磁体。转子上的永磁体通过控制器产生的交变磁场来进行换向,从而驱动电机转动。
2. 霍尔传感器
为了确定转子的位置,通常在电机的定子上安装三个霍尔传感器,它们均匀分布在电机的周围,并与转子上的永磁体对准。当转子旋转时,霍尔传感器可以检测永磁体的位置,并将此信息反馈给控制器。
三、霍尔传感器位置计算的原理
1. 传统方法
传统的霍尔传感器位置计算方法是通过检测霍尔信号的变化来确定转子的位置。通过对霍尔信号进行脉冲计数,可以确定转子的位置,但是这种方法存在精度不高,响应速度慢的缺点。
2. 电子换向方法
电子换向方法是一种新的转子位置计算方法,它通过对霍尔信号进行处理,可以准确快速地确定转子的位置。通过采集霍尔信号的变化,结合预先存储的转子位置信息,控制器可以实时计算出转子的位置,并相应地进行换向控制。
四、实际应用
随着电机控制技术的不断发展,电子换向方法已经被广泛应用于BLDC电机控制系统中。通过使用电子换向方法,可以大大提高电机的控制精度和响应速度。电子换向方法还可以减少霍尔传感器的数量,降低系统成本。
五、总结
BLDC电机的位置控制对于实现精密控制和高效运行至关重要,而霍尔传感器位置计算方法则是实现精准控制的关键。通过使用电子换向方法,可以提高转子位置计算的精度和响应速度,从而实现更加精准和高效的电机控制。随着技术的不断进步,相信电子换向方法将会在BLDC电机控制领域发挥越来越重要的作用。六、电子换向方法的优势
霍尔电机工作原理
霍尔电机工作原理
1.霍尔电机
霍尔电机又称为电磁式电机,它是一种特殊的直流电机,可以直
接由电流控制旋转。霍尔电机最初是在20世纪50年代被发明的,它
是由德国物理学家威廉·霍尔(WilliamF.Hall)发明的,因此得
名。
2.霍尔电机的工作原理
霍尔电机的工作原理基于“电磁感应”原理。当电磁感应器接受
外部交流电源时,内部会形成相应的感应磁场,将电流投射到电磁铁
极上。当阻抗电容器产生电压升高时,产生的电势和磁场会相互作
用,引起电磁铁动转,从而实现旋转驱动。
3.霍尔电机的常用驱动形式
霍尔电机一般有两种驱动形式,即通用驱动和全功率驱动。通用
驱动是指驱动电路的电流只有一路,不能实现双向功率控制,电机的
最大功率只能以50%左右的占空比工作;而全功率驱动可用两路驱
动,可以调节电流大小,在全功率范围内可调制功率。
4.霍尔电机的优点
霍尔电机具有如下优点:
1.它可以实现信号通讯和反馈调节,提高了控制的精度和灵活
性;2.它的动态响应特性良好,可以用于高加速度应用;
3.它的电机发热量较小,因此不需要消耗大量能源;
4.它的调节范围较广,它的负载波动影响小,它可以实现更高的
可靠性和稳定性。
5.结论
霍尔电机是一种电动机,它是由德国物理学家威廉·霍尔发明
的,其基本原理是“电磁感应”,直接由外部交流电源投射电流,使
电磁铁可以实现旋转驱动,它的负荷特性良好、加减速灵活,还具有
可信号通讯等优点。因此,它经常应用在自动化控制、家电等领域,
广泛受人们的青睐。
霍尔反馈式无刷电机工作原理
- 1 - 霍尔反馈式无刷电机工作原理
霍尔反馈式无刷电机(Hall-EffectBrushlessMotor,简称HB
Motor)是一种由持续的、有效的、转子或定子电流直接驱动的、可实现电机控制的电动机。它和传统的无刷电动机(Brushless DC
Motor,简称BLDC Motor)有一些关键的区别:HB Motor可以实现电子驱动,而BLDC Motor则必须由机械刷来实现。因此,HB Motor可以实现更高效,更长寿命,更可靠的运行。
二、工作原理
HB Motor的工作原理很简单:它利用霍尔效应,在转子上装有霍尔传感器,检测转子的转动,从而控制电机的电流。霍尔传感器可以检测出转子在不同位置上的转动情况,从而实现转子转动不被观测到。此外,HB Motor可以通过控制电机的电流来实现内部控制,从而获得更精确的转子转动精度。
由于HB Motor可以实现更高效,更长寿命,更可靠的运行,它已被广泛应用于工业,商业和家庭几乎所有的电机控制领域。它的驱动电路结构简单易设计,使得它的功耗低,效率高,对环境几乎没有污染,对人体也没有伤害,是一种十分理想的电机驱动系统。
三、技术优势
HB Motor的技术优势在于它的驱动电路简单、功耗低,而且没有刷子存在,可以实现一定的节能效果。此外,HB Motor还具有非常出色的抗干扰性能,即使在特殊的电磁环境下也能保持正常运行,而且它可以实现精确控制,可以提供更多的功能,更精确地实 - 2 - 现驱动目标。
总之,利用霍尔反馈式无刷电机作为驱动系统,不仅可以实现精确控制,还可以实现高效、高精度和低成本的节能驱动。因此,HB Motor在各个行业的应用正日益增加,它的未来前景一片光明。
四、应用
HH Motor在当今各行业中拥有广泛的应用。其中最重要的应用是在自动化驱动系统中,如机械、自动化仪表、机器人制造、印刷机械、化纤机械等工业领域,HB Motor可提供高精度和高效的控制,同时也可以实现节能驱动。此外,HB Motor也可以应用于航空航天、电力、船舶工业以及汽车领域中,用于实现对转子的定位、实时控制及高速运行。
无刷直流电机的组成及工作原理 2
无刷直流电机的组成及工作原理
2.1 2.1 引言引言
直流无刷电动机一般由电子换相电路、转子位置检测电路和电动机本体三部
分组成,电子换相电路一般由控制部分和驱动部分组成,电子换相电路一般由控制部分和驱动部分组成,而对转子位置的检测一而对转子位置的检测一
般用位置传感器来完成。工作时,控制器根据位置传感器测得的电机转子位置有
序的触发驱动电路中的各个功率管,序的触发驱动电路中的各个功率管,进行有序换流,进行有序换流,进行有序换流,以驱动直流电动机。以驱动直流电动机。以驱动直流电动机。下文从下文从无刷直流电动机的三个部分对其发展进行分析。
2.2 无刷直流电机的组成无刷直流电机的组成
2.2.1 电动机本体电动机本体
无刷直流电动机在电磁结构上和有刷直流电动机基本一样,但它的电枢绕组
放在定子上,转子采用的重量、简化了结构、提高了性能,使其可*性得以提高。
无刷电动机的发展与永磁材料的发展是分不开的,磁性材料的发展过程基本上经历了以下几个发展阶段:铝镍钴,铁氧体磁性材料,钕铁硼(NdFeB)。钕铁
硼有高磁能积,它的出现引起了磁性材料的一场革命。它的出现引起了磁性材料的一场革命。第三代钕铁硼永磁材料的第三代钕铁硼永磁材料的
应用,进一步减少了电机的用铜量,促使无刷电机向高效率、小型化、节能的方
向发展。向发展。
目前,目前,为提高电动机的功率密度,为提高电动机的功率密度,为提高电动机的功率密度,出现了横向磁场永磁电机,出现了横向磁场永磁电机,出现了横向磁场永磁电机,其定子齿槽与电枢其定子齿槽与电枢其定子齿槽与电枢
线圈在空间位置上相互垂直,线圈在空间位置上相互垂直,电机中的主磁通沿电机轴向流通,电机中的主磁通沿电机轴向流通,电机中的主磁通沿电机轴向流通,这种结构提高了这种结构提高了
气隙磁密,能够提供比传统电机大得多的输出转矩。能够提供比传统电机大得多的输出转矩。该类型电机正处于研究开发该类型电机正处于研究开发阶段。阶段。