
无轴承开关磁阻电机麦克斯韦应力法数学模型
电机数学模型(完整版)

电机数教模型之阳早格格创做
以二相导通星形三相六状态为例,分解BLDC的数教模型及电磁转矩等个性.为了便于分解,假定:
a)三相绕组真足对于称,气隙磁场为圆波,定子电流、转子磁场分散皆对于称;
b)忽略齿槽、换相历程战电枢反应等的效率;
c)电枢绕组正在定子内表面匀称连绝分散;
d)磁路不鼓战,不计涡流战磁滞耗费.
则三相绕组的电压仄稳圆程可表示为:
(1)
式中:为定子相绕组电压(V);为定子相绕组电流(A);为定子相绕组电动势(V);L为每相绕组的自感(H);M为每相绕组间的互感(H);p为微分算子p=d/dt.
三相绕组为星形连交,且不中线,则有
(2)
(3)
得到最后电压圆程:
(4)
无刷曲流电机的电磁转矩圆程与一般曲流电效果相似,其电磁转矩大小与磁通战电流幅值成正比
(5)
所以统制顺变器输出圆波电流的幅值即不妨统制BLDC电机的转矩.为爆收恒定的电磁转矩,央供定子电流为圆波,反电动势为梯形波,且正在每半个周期内,圆波电流的持绝时间为120°电角度,梯形波反电动势的仄顶部分也为120°电角度,二者应庄重共步.由于正在所有时刻,定子惟有二相导通,则:
电磁功率可表示为:
(6)
电磁转矩又可表示为:
(7)
无刷曲流电机的疏通圆程为:
(8)
其中为电磁转矩;为背载转矩;B为阻僧系数;为电机板滞转速;J为电机的转化惯量.
传播函数:
无刷曲流电机的运止个性战保守曲流电机基本相共,其动背结构图不妨采与曲流电机通用的动背结构图,如图所示:
由无刷曲流电机动背结构图可供得其传播函数为:
式中: K1为电动势传播系数,,Ce 为电动势系数;
K2为转矩传播函数,,R 为电效果内阻,Ct 为转矩系数;
Tm 为电机时间常数,,G 为转子沉量,D 为转子曲径.
鉴于MATLAB的BLDC系统模型的建坐
正在Matlab中举止BLDC建模仿真要收的钻研已受到广大关注,已有提出采与节面电流法对于电机统制系统举止分解,通过列写m文献,建坐BLDC仿真模型,那种要收真量上是一种真足分解法,果而那一模型前提上建改统制算法大概增加、简略关环便隐得很不便当;为了克服那一缺累,提出正在Matlab/Simulink中构制独力的功能模块,通过模块拉拢举止BLDC建模,那一要收可瞅性佳,正在本有建模的前提上增加、简略关环大概改变统制战术皆格外便利,但是该要收采与赶快傅坐叶变更(FFT)要收供与反电动势,使得仿真速度受节制.本文提出了一种新式的BLDC建模要收,将统制单元模块化,正在Matlab/Simulink建坐独力的功能模块:BLDC本量模块、电流滞环统制模块、速度统制模块、参照电流模块、转矩估计模块战电压顺变模块,对于那些功能模块举止有机调整,即可拆建出无刷曲流电机系统的仿真模型.正在建模历程中,梯形波反电动势的供与要收背去是较深刻决的问题[27,28],本文采与分段线性法乐成天弥合了那一易面,克服了建模要收存留的缺累.
基于普锐斯2004的maxwell仿真案例
基于普锐斯2004的maxwell仿真案例
普锐斯2004是一款具有优秀设计性能的永磁电机,经常被电机设计分析软件用来作为设计案例来验证其软件的实用性和科学性。以下是一个基于普锐斯2004的Maxwell仿真案例:
1.建立模型:首先,使用Maxwell软件建立普锐斯2004的电机模型。该模型应该包括电机的所有主要部件,如定子、转子、轴承等。此外,还需要定义电机的物理参数,如材料属性、尺寸等。
2.设定边界条件:根据电机的实际运行环境,设定模型的边界条件。例如,如果电机在封闭的环境中运行,可能需要设定封闭的边界条件;如果电机暴露在空气中,则需要设定开放的边界条件。
3.运行仿真:在模型和边界条件设定完成后,运行仿真。仿真过程通常包括电机的稳态和动态分析。稳态分析主要关注电机的电阻、电感等参数;动态分析则关注电机的动态行为,如转矩、电流等。
4.结果分析:仿真完成后,需要分析仿真结果。这包括查看电机的性能曲线、转矩波动、损耗等参数。通过与实验结果的比较,可以验证仿真模型的准确性和有效性。
5.优化和改进:根据仿真结果的分析,对模型进行优化和改进。这可能包括改变电机的设计参数、优化材料属性等。通过不断的优化和改进,可以提高电机的性能和效率。
总之,基于普锐斯2004的Maxwell仿真案例是一个复杂的过程,需要综合考虑电机的设计、材料属性、运行环境等多个因素。通过仿真和实验的结合,可以深入了解电机的性能和行为,为电机的优化和改进提供有力支持。
电机数学模型(完整版) 2

精心整理
电机数学模型
以二相导通星形三相六状态为例,分析BLDC的数学模型及电磁转矩等特性。为了便于分析,假定:
a)三相绕组完全对称,气隙磁场为方波,定子电流、转子磁场分布皆对称;
b)忽略齿槽、换相过程和电枢反应等的影响;
c)电枢绕组在定子内表面均匀连续分布;
d)磁路不饱和,不计涡流和磁滞损耗。
则三相绕组的电压平衡方程可表示为:
(1)
式中:为定子相绕组电压(V);为定子相绕组电流(A);为定子相绕组电动势(V);L为每相绕组的自感(H);M为每相绕组间的互感(H);p为微分算子p=d/dt。
三相绕组为星形连接,且没有中线,则有
(2)
(3)
得到最终电压方程:
(4)
图.无刷直流电机的等效电路
无刷直流电机的电磁转矩方程与普通直流电动机相似,其电磁转矩大小与磁通和电流幅值成正比
(5)
所以控制逆变器输出方波电流的幅值即可以控制BLDC电机的转矩。为产生恒定的电磁转矩,要求定子电流为方波,反电动势为梯形波,且在每半个周期内,方波电流的持续时间为120°电角度,梯形波反电动势的平顶部分也为120°电角度,两者应严格同步。由于在任何时刻,定子只有两相导通,则:
电磁功率可表示为: 精心整理
(6)
电磁转矩又可表示为:
(7)
无刷直流电机的运动方程为:
(8)
其中为电磁转矩;为负载转矩;B为阻尼系数;为电机机械转速;J为电机的转动惯量。
传递函数:
无刷直流电机的运行特性和传统直流电机基本相同,其动态结构图可以采用直流电机通用的动态结构图,如图所示:
图2.无刷直流电机动态结构图
由无刷直流电机动态结构图可求得其传递函数为:
式中:
K1为电动势传递系数,,Ce为电动势系数;
K2为转矩传递函数,,R为电动机内阻,Ct为转矩系数;
Tm为电机时间常数,,G为转子重量,D为转子直径。
基于MATLAB的BLDC系统模型的建立
在Matlab中进行BLDC建模仿真方法的研究已受到广泛关注,已有提出采用节点电流法对电机控制系统进行分析,通过列写m文件,建立BLDC仿真模型,这种方法实质上是一种整体分析法,因而这一模型基础上修改控制算法或添加、删除闭环就显得很不方便;为了克服这一不足,提出在Matlab/Simulink中构造独立的功能模块,通过模块组合进行BLDC建模,这一方法可观性好,在原有建模的基础上添加、删除闭环或改变控制策略都十分便捷,但该方法采用快速傅立叶变换(FFT)方法求取反电动势,使得仿真速度受限制。本文提出了一种新型的BLDC建模方法,将控制单元模块化,在Matlab/Simulink建立独立的功能模块:BLDC本体模块、电流滞环控制模块、速度控制模块、参考电流模块、转矩计算模块和电压逆变模块,对这些功能模块进行有机整合,即可搭建出无刷直流电机系统的仿真模型。在建模过程中,梯形波反电动势的求取方法一直是较难解决的问题[27,28],本文采用分段线性法成功地化解了这一难点,克服了建模方法存在的不足。 精心整理
永磁无刷直流电机的数学模型
永磁⽆刷直流电机的数学模型 ⽆刷直流电机绕组中产⽣的感应电动势与电机转速匝数成正⽐,电枢绕组串联公式为
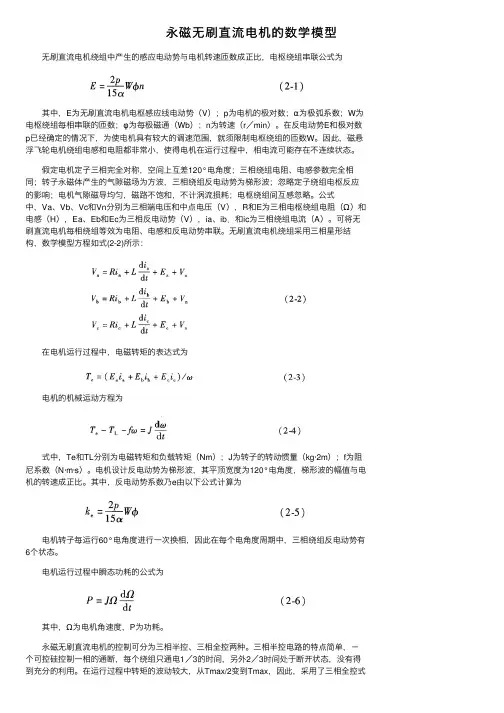
其中,E为⽆刷直流电机电枢感应线电动势(V);p为电机的极对数;α为极弧系数;W为
电枢绕组每相串联的匝数;φ为每极磁通(Wb);n为转速(r/min)。在反电动势E和极对数p已经确定的情况下,为使电机具有较⼤的调速范围,就须限制电枢绕组的匝数W。因此,磁悬
浮飞轮电机绕组电感和电阻都⾮常⼩,使得电机在运⾏过程中,相电流可能存在不连续状态。
假定电机定⼦三相完全对称,空间上互差120°电⾓度;三相绕组电阻、电感参数完全相
同;转⼦永磁体产⽣的⽓隙磁场为⽅波,三相绕组反电动势为梯形波;忽略定⼦绕组电枢反应
的影响;电机⽓隙磁导均匀,磁路不饱和,不计涡流损耗;电枢绕组间互感忽略。公式
中,Va、Vb、Vc和Vn分别为三相端电压和中点电压(V),R和E为三相电枢绕组电阻(Ω)和
电感(H),Ea、Eb和Ec为三相反电动势(V),ia、ib.和ic为三相绕组电流(A)。可将⽆
刷直流电机每相绕组等效为电阻、电感和反电动势串联。⽆刷直流电机绕组采⽤三相星形结
构,数学模型⽅程如式(2-2)所⽰: 在电机运⾏过程中,电磁转矩的表达式为 电机的机械运动⽅程为
式中,Te和TL分别为电磁转矩和负载转矩(Nm);J为转⼦的转动惯量(kg·2m);f为阻
尼系数(N·m·s)。电机设计反电动势为梯形波,其平顶宽度为120°电⾓度,梯形波的幅值与电
机的转速成正⽐。其中,反电动势系数乃e由以下公式计算为
电机转⼦每运⾏60°电⾓度进⾏⼀次换相,因此在每个电⾓度周期中,三相绕组反电动势有6个状态。 电机运⾏过程中瞬态功耗的公式为
其中,Ω为电机⾓速度,P为功耗。
永磁⽆刷直流电机的控制可分为三相半控、三相全控两种。三相半控电路的特点简单,-
个可控硅控制⼀相的通断,每个绕组只通电1/3的时间,另外2/3时间处于断开状态,没有得
到充分的利⽤。在运⾏过程中转矩的波动较⼤,从Tmax/2变到Tmax,因此,采⽤了三相全控式电路,以下将以⼆相导通Y形三相六状态永磁⽆刷直流电机为例具体说明其⼯作原理,图1所⽰
电机数学模型(完整版) 3

电机数学模型
以二相导通星形三相六状态为例,分析 BLDC的数学模型及电磁转矩等特 性。为了便于分析,假定:
a)三相绕组完全对称,气隙磁场为方波,定子电流、转子磁场分布皆对称;
b)忽略齿槽、换相过程和电枢反应等的影响;
C)电枢绕组在定子内表面均匀连续分布;
⅛tJ ⅛∙堵为定子相绕组电动势(V); L为每相绕组的自感(H) ; M为每相绕组间的
互感(H) ; P为微分算子P=d/dt。
三相绕组为星形连接,且没有中线,则有
ia + ⅛ + ic=O
Mia+Mib+Mir =O
得到最终电压方程:
Ui r O O If-M O O e√
⅛ = O r O + O L-M O P ⅛ + eb
Λ O r. .Q O L-M θc. 图•无刷直流电机的等效电路
无刷直流电机的电磁转矩方程与普通直流电动机相似, 其电磁转矩大小与磁 通和电流幅值成正比 ⅛ -e√ M P Jb + ≡t
L- *
-* 1*
-
(1)
—I:为定子相绕组电流(A); d)磁路不饱和,不计涡流和磁滞损耗
式中:=.鬲乩为定子相绕组电压(V);
Tβ=[eli1+eb⅛+⅛]^
所以控制逆变器输出方波电流的幅值即可以控制 BLDC电机的转矩。为产 生恒定的电磁转矩,要求定子电流为方波,反电动势为梯形波,且在每半个周期 内,方波电流的持续时间为120°电角度,梯形波反电动势的平顶部分也为120° 电角度,两者应严格同步。由于在任何时刻,定子只有两相导通,贝U:
电磁功率可表示为:
电磁转矩又可表示为:
无刷直流电机的运动方程为:
血 (8)
其中I为电磁转矩; 为负载转矩;B为阻尼系数;起为电机机械转速;J
为电机的转动惯量。
传递函数:
无刷直流电机的运行特性和传统直流电机基本相同, 其动态结构图可以采用直流
电机通用的动态结构图,如图所示:
图2.无刷直流电机动态结构图
电机数学模型完整版

电机数学模型
以二相导通星形三相六状态为例,分析BLDC的数学模型及电磁转矩等特性。为了便于分析,假定:
a)三相绕组完全对称,气隙磁场为方波,定子电流、转子磁场分布皆对称;
b)忽略齿槽、换相过程和电枢反应等的影响;
c)电枢绕组在定子内表面均匀连续分布;
d)磁路不饱和,不计涡流和磁滞损耗。
则三相绕组的电压平衡方程可表示为:
(1)
式中:为定子相绕组电压(V);为定子相绕组电流(A);为定子相绕组电动势(V);L为每相绕组的自感(H);M为每相绕组间的互感(H);p为微分算子p=d/dt。
三相绕组为星形连接,且没有中线,则有
(2)
(3)
得到最终电压方程:
(4)
L-ML-ML-Mrrriaibiceaeceb
图.无刷直流电机的等效电路
无刷直流电机的电磁转矩方程与普通直流电动机相似,其电磁转矩大小与磁通和电流幅值成正比 (5)
所以控制逆变器输出方波电流的幅值即可以控制BLDC电机的转矩。为产生恒定的电磁转矩,要求定子电流为方波,反电动势为梯形波,且在每半个周期内,方波电流的持续时间为120°电角度,梯形波反电动势的平顶部分也为120°电角度,两者应严格同步。由于在任何时刻,定子只有两相导通,则:
电磁功率可表示为:
(6)
电磁转矩又可表示为:
(7)
无刷直流电机的运动方程为:
(8)
其中为电磁转矩;为负载转矩;B为阻尼系数;为电机机械转速;J为电机的转动惯量。
传递函数:
无刷直流电机的运行特性和传统直流电机基本相同,其动态结构图可以采用直流电机通用的动态结构图,如图所示:
Ct365/(GD^2s)Ce1/RU(s)+-+-TL(s)TC(s)I(s)N(s)
电机数学模型(完整版) 4
电机数学模子
以二相导通星形三相六状况为例,剖析BLDC的数学模子及电磁转矩等特征.为了便于剖析,假定:
a)三相绕组完整对称,气隙磁场为方波,定子电流.转子磁场散布皆对称;
b)疏忽齿槽.换相进程和电枢反响等的影响;
c)电枢绕组在定子内概况平均中断散布;
d)磁路不饱和,不计涡流和磁滞损耗.
则三相绕组的电压均衡方程可暗示为:
(1) 式中:为定子相绕组电压(V);为定子相绕组电流(A);为定子相绕组电动势(V);L为每相绕组的自感(H);M为每相绕组间的互感(H);p为微分算子p=d/dt.
三相绕组为星形衔接,且没有中线,则有
(2)
(3)
得到最终电压方程:
(4)
图.无刷直流电机的等效电路
无刷直流电机的电磁转矩方程与通俗直流电念头类似,其电磁转矩大小与磁通和电流幅值成正比 (5)
所以掌握逆变器输出方波电流的幅值即可以掌握BLDC电机的转矩.为产生恒定的电磁转矩,请求定子电流为方波,反电动势为梯形波,且在每半个周期内,方波电流的中断时光为120°电角度,梯形波反电动势的平顶部分也为120°电角度,两者应严厉同步.因为在任何时刻,定子只有两相导通,则:
电磁功率可暗示为:
(6)
电磁转矩又可暗示为:
(7)
无刷直流电机的活动方程为:
(8) 个中为电磁转矩;为负载转矩;B为阻尼系数;为电机机械转速;J为电机的迁移转变惯量.
传递函数:
无刷直流电机的运行特征和传统直流电机基底细同,其动态构造图可以采取直流电机通用的动态构造图,如图所示:
基于有限元法的磁悬浮开关磁阻电机数学模型
第27卷 第12期 中 国 电 机 工 程 学 报 Vol.27 No.12 Apr. 2007 2007年4月 Proceedings of the CSEE ©2007 Chin.Soc.for Elec.Eng.
文章编号:0258-8013 (2007) 12-0033-08 中图分类号:TM301 文献标识码:A 学科分类号:470⋅40
基于有限元法的磁悬浮开关磁阻电机数学模型
孙玉坤,吴建兵,项倩雯
(江苏大学电气信息工程学院, 江苏省 镇江市 212013)
The Mathematic Model of Bearingless Switched Reluctance Motor Based on
the Finite-element Analysis
SUN Yu-kun, WU Jian-bing,XIANG Qian-wen
(School of Electrical and Information Engineering, Jiangsu University, Zhenjiang 212013, Jiangsu Province, China)
ABSTRACT: Magnetic force is used to avoid mechanical friction when a motor rotates in high speed. But magnetic
bearing occupies axial space and restrains the critical speed. A
bearingless switched reluctance motor utilizes the similarity
between the mechanical structures of magnetic bearing and
motor. It adds another set of windings to switched reluctance
【国家自然科学基金】_麦克斯韦模型_基金支持热词逐年推荐_【万方软件创新助手】_20140802
序号科研热词推荐指数序号科研热词
1超磁致伸缩材料1116矩近似
2表面和界面声子极化激元12麦克斯韦模型
3磁场同步跟随13麦克斯韦方程组
4电磁悬浮14麦克斯韦分子碰撞模型
5材料特性参数15麦克斯韦分子碰撞
6微驱动器16麦克斯韦体模型
7开尔文-贝塞尔函数17驰豫碰撞模型
8双层薄膜系统18颗粒气体
9内部磁场分布模型19非麦克斯韦分布函数
10三元混晶110非相干散射雷达
11halbach阵列111非相干散射谱
12震后松弛
13隐藏腐蚀
14随机介质
15通量模型
16输运方程
17表面微结构
18能谱
19耗散
20红外隐身
21离子分布函数
22碰撞
23电离层
24电磁散射
25玛尼地震
26热辐射
27激光物理
28波动规律
29油气储层
30沉降电子
31模式竞争
32标准线性体模型
33柔度系数
34极区
35有限时域差分方法
36时域有限差分法
37时域有限元
38无损检测
39扫描电镜
40微结构表面
41弹簧模型
42太赫兹脉冲
43太赫兹光谱
44多壁碳纳米管
45双负(dng)媒质
46功率谱
47光谱特性
48光谱特征抑制
49伯格斯体模型
50z变换
51x射线微区分析
52fdtd方法2008年2009年
无轴承二极电机麦克斯韦磁悬浮力解析模型
第l0卷第5期
2006年9月 电 机 ELECTRIC 与 控 制 学 报 MACHINES AND C0NTROL Vo1.10 No.5
Sep.2006
无轴承二极电机麦克斯韦磁悬浮力解析模型
卜文绍 , 黄声华 , 万山明
(1.华中科技大学电气与电子工程学院,湖北武汉430074;2.河南科技大学电子信息工程学院,河南洛阳471003)
摘要:针对相关电感参数难以通过实验精确测量而无法实现磁悬浮力精确控制的问题,根据电
机磁路原理,推导出了拥有四极悬浮控制绕组的柱形转子无轴承二极电机各电感参数的一般化解 析计算模型。基于该参数模型和电机电磁场虚位移原理,推导出了一般化Maxwell磁悬浮力精确
计算模型,并结合电机具体特点给出了SPM永磁型和感应型无轴承电机的磁悬浮力精确计算模型
和各自磁悬浮力解耦控制策略的分析,从而为进一步深入研究无轴承二极电机动态运行行为和设 计高精确度解耦控制器打下了理论基础。
关键词:无轴承电机;电感矩阵;磁悬浮力;解析模型 中图分类号:TM343 文献标识码:A 文章编号:1007—449X(2006)05—0443—04
The analytical model of Maxwell magnetic suspension force
of two・pole bearingless motor
BU Wen—shao 一,HUANG Sheng.hua ,WAN Shan—ming
(1.Electrical and Electronics Engineering College,Huazhong University of Sci.and Tech.,Wuhan 430074,China; 2.Electronics and Info Engineering College,Henan University of Sci.and Tech.,Luoyang 47 1003,China)