
转动关节和移动关节
工业机器人的分类—按机械结构分类
2.并联机器人
并联机器人可以定义为动平 台和定平台通过至少两个独立的运 动链相连接,机构具有两个或两个 以上自由度,且以并联方式驱动的 一种闭环机器人。
2.并联机器人
按照并联机构的自由度分类: 两自由度并联机构
三自由度并联机构
四自由度并联机构
五自由度并联机构
六自由度并联机构
按照并联机构的自由度分类——两自由度并联机构
按照并联机构的自由度分类——四自由度并联机构
四自由度并联机构大多不是完全并联 机构,如2-UPS-1-RRRR机构,运动 平台通过3个支链与定平台相连,有2 个运动链是相同的,各具有1个虎克铰 U、1个移动副P,其中P和其中一个的 R是驱动副,因此这种机构不是完全 并联机构。
按照并联机构的自由度分类——五自由度并联机构
以下是按照设备的结构形式和用途对 机器人进行分类。
机械结构 (坐标形式)
用途
根据结构形式分类
串联机器人 并联机器人
1.串联机器人
根据结构形式分类
串联机器人是开式运动链,它是由一系列 连杆通过转动关节或移动关节串联而成。 关节由驱动器驱动,关节的相对运动导致 连杆的运动,使手爪到达一定的位姿。
1.串联机器人
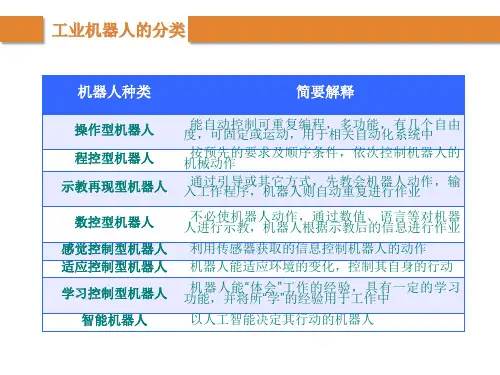
工业机器人的分类
机器人种类
简要解释
操作型机器人 程控型机器人 示教再现型机器人
能自动控制可重复编程,多功能,有几个自由 度,可固定或运动,用于相关自动化系统中 按预先的要求及顺序条件,依次控制机器人的 机械动作 通过引导或其它方式,先教会机器人动作,输 入工作程序,机器人则自动重复进行作业
数控型机器人 感觉控制型机器人 适应控制型机器人 学习控制型机器人
1.串联机器人——⑷多关节机器人
多关节型机器人由多个旋转和摆动机构组合而成。 纯球状
关节活动度评定详解

康复医学基础 关节活动范围
教师:胡苗 班级:2014级辅具班 单位:安徽省特殊教育中专学校
操关 作节 活 动 度 实 测
量关 方节 法活 动 度 的 测
概 述
关 节 活 动 度
•
•
•
第一节 概述
关节活动度 关节活动度评定 关节活动度受限的原因
关节活动度
• 定义: • 关节活动度又称关节活动范围(range of motion,ROM),是指关节活动时所通过的 最大运动弧或最大转动角度。 • 具体而言是指关节的移动骨在靠近或远离 固定骨的运动过程中,移动骨所达到的新 位置与起始位置之间的夹角。
• 体位:坐位、立位。肩关节无外 展、内收、旋转,前臂中立位, 手掌面向躯干。 • 中心:肩峰。 • 固定臂:与腋中线平行。 • 移动臂:与肱骨长轴相平行。 • 运动:屈曲是在矢状面向前上方 运动;伸展是向后方运动。 • 正常值:屈曲0º-180º,伸展0º60º。
肩关节活动度——屈曲、伸展
肩关节活动度——外展、内收
• 体位:坐位,前臂、手放于桌面,前臂旋后,腕关节中立 位。 • 中心:拇指指骨间关节桡侧。 • 固定臂:拇指近节指骨纵轴。 • 移动臂:拇指远节指骨纵轴。 • 运动:屈曲,拇指远节指骨向靠近手掌方向运动。 • 正常值;屈曲0-80°。
拇指指骨间关节屈曲
拇指的外展、内收
• • • • • 体位:腕关节呈中立位,手指伸展。 中心:腕掌关节。 固定臂:食指(桡骨的延长线)。 移动臂:拇指。 运动:外展,在手掌面上.拇指向离开食指的方向运动。 内收,与外展方向相反,向食指方向返回的运动。 • 正常值:外展0-60°,内收60°-0。
• 体位:腕关节中立位,手指伸 展位。 • 中心:两轴的交点。 • 固定臂:第3指骨纵轴。 • 移动臂:第2、4、5指骨纵轴。 • 运动:外展,食指、环指、小 指在掌面做向远离中指方向的 运动。内收,以上各指做向靠 近中指方向的运动。 • 测定值可以用角度表示,也可 以用手指尖处的距离表示。
工业机器人

五、工业机器人的分类
1.按用途分: 工业机器人、空间机器人、水下机器人、军用机器人、
排险救灾机器人、教学机器人和娱乐机器人等。
2.按主要功能分: 操作机器人:主要是模仿人的手和手臂的工作。 移动机器人:工业生产中带有行走机构的机器人完成
运输,上下料等工作。 信息机器人:主要指以计算机系统为基础的智能行为
手臂 肘部伸长
肩部旋转
机器人控 制器
手臂摆转 俯仰
偏转 手腕
转动
工业机器人的典型结构
四、机器人的主要技术参数
1.自由度: 指机器人所具有的独立坐标轴运动的数目。
2.工作精度: 包括定位精度和重复定位精度。可以用精密度、正
确度、和准确度三个参数来衡量。 定位精度:指机器人实际到达的位置和设计的理想位
工业机器人一般由主构架(手臂)、手腕、驱动系统、 测量系统、控制器及传感器等组成。工业机器人不同于机 械手。
工业机器人具有独立的控制系统,可以通过编程实现 动作程序的变化;而机械手只能完成简单的搬运、抓取及 上下料工作,它一般作为自动机或自动线上的附属装置, 工作程序固定不变。
液 压 /电 气 动 力 装 置
3.其它领域
机器人在其它领域的应用也非常广泛,如工业机 器人可以取代人去完成一些危险环境中的作业(如放射 线、火灾、海洋、宇宙等)。例如,2004年1月4日,美 国“勇气”号火星探测机器人实现了人类登陆火星的
梦想,下图为“勇气”号的图片。
空间机器人
ANTE是美国卡内基·梅隆大学为 探行星做准备而研制的,高3米,宽 2米,重400千克。
焊接工业机器人系统示意图
机器人汽车焊接生产线
2.机械制造领域
机械制造企业的柔性制造系统采用搬运机器人搬运 物料、工件和工具,装配机器人完成设备的零件装配, 测量机器人进行在线或离线测量。
5 关节松动技术
返回
概述
临床应用:适应证
力学(非神经因素)因素引起的关节功能障碍
关节疼痛、肌肉紧张及痉挛 可逆性关节活动降低
进行性关节活动受限/功能性关节制动
维持现有的活动范围 延缓病情发展 预防因不活动引起的其它不良影响
返回
概述
临床应用:禁忌证
关节活动已经过度 关节渗出增加 关节
多在关节活动的终末端发力
种类
快速推拿术 麻醉下推拿术
主要用于治疗
脊柱小关节紊乱 椎间盘突出 四肢关节脱位后的复位
返回
概述
关节松动技术
广义上可以归入推拿术的范畴 近 20~ 30年来发展很快,形成了独立的 体系
与按摩术、推拿术共同构成了治疗运动器官 疾患的三大基本操作技术
旋转:指一骨骼在另一骨骼上旋转 特点:骨骼沿一静止的机械轴做旋转。骨的在旋转时, 其运动的骨路面上的同一点将画出一个圆弧
关节运动的基本概念
3被动角度牵张及关节滑动牵张
被动角度牵张:以骨骼为力臂来牵张紧缩的关节囊,能 使疼痛加剧或造成关节损伤。 原因: 力臂的存在增加了关节所承受的力量; 施加的力将造成骨骼转动方向上过度的关节压力; 缺乏滑移的关节转动是不正常的关节力学
外展向向足侧滑动
返回
上肢关节松动技术
前后向滑动
返回
上肢关节松动技术
后前向滑动
返回
上肢关节松动技术
松动肩胛胸壁关节
返回
上肢关节松动技术
水平内收
返回
上肢关节松动技术
内旋、外旋
返回
上肢关节松动技术
内旋摆动
返回
上肢关节松动技术
外旋摆动
返回
六轴工业机器人工作原理

六轴工业机器人工作原理一、引言六轴工业机器人是一种广泛应用于各个行业的自动化设备,其在生产线上可以完成很多重复性高、危险性大的工作,提高了生产效率和质量。
本文将详细介绍六轴工业机器人的工作原理。
二、机器人结构六轴工业机器人通常由机械臂、控制系统和末端执行器三部分组成。
其中,机械臂是最核心的部分,它由基座、旋转关节、伸缩关节和转动关节四个部分组成。
基座固定在地面上,旋转关节使整个机械臂能够在水平面内旋转,伸缩关节使机械臂能够伸缩,转动关节使末端执行器能够沿着垂直方向旋转。
三、运动学原理六轴工业机器人的运动学原理是通过解析几何和矩阵变换来实现的。
首先,将整个机械臂建立坐标系,并确定每个关节的坐标系。
然后根据运动学公式计算出每个关节的位姿参数,并通过矩阵乘法得出整个机械臂的位姿参数。
最后,将位姿参数转换成机械臂各个关节的控制量,通过控制系统控制机械臂的运动。
四、传感器六轴工业机器人通常配备了多种传感器,用于感知周围环境和执行任务。
其中,视觉传感器可以识别物体的位置和形状,使机械臂能够准确地抓取物体;力传感器可以测量末端执行器施加在物体上的力和扭矩,使机械臂能够调整自己的姿态以适应不同的任务需求。
五、控制系统六轴工业机器人的控制系统是由硬件和软件两部分组成。
硬件部分包括电机驱动器、编码器、传感器等设备;软件部分则是运行在计算机上的控制程序。
通过编写控制程序并输入相应指令,控制系统可以实现对机械臂各个关节的精确控制,并且根据任务要求调整末端执行器的位置和姿态。
六、工作流程六轴工业机器人通常先通过视觉传感器识别待加工物体,并确定其位置和形状。
然后,机械臂根据控制系统发出的指令,将末端执行器移动到物体所在位置,并通过力传感器感知物体的重量和形状。
最后,机械臂根据任务要求进行加工或搬运操作,完成任务后将物体放置在指定位置。
七、总结六轴工业机器人的工作原理是通过机械臂、控制系统和传感器三部分协同工作来实现的。
其中,运动学原理是实现机械臂精确控制的基础,而传感器则能够感知周围环境和执行任务。
机器人技术基础[课后习题答案解析]

0.1简述工业机器人的定义,说明机器人的主要特征。
答:机器人是一种用于移动各种材料、零件、工具、或专用装置,通过可编程动作来执行种种任务并具有编程能力的多功能机械手。
1.机器人的动作构造具有类似于人或其他生物体某些器官〔肢体、感官等〕的功能。
2.机器人具有通用性,工作种类多样,动作程序灵活易变。
3.机器人具有不同程度的智能性,如记忆、感知、推理、决策、学习等。
4.机器人具有独立性,完整的机器人系统在工作中可以不依赖于人的干预。
0.2工业机器人与数控机床有什么区别?答:1.机器人的运动为开式运动链而数控机床为闭式运动链;2.工业机器人一般具有多关节,数控机床一般无关节且均为直角坐标系统;3.工业机器人是用于工业中各种作业的自动化机器而数控机床应用于冷加工。
4.机器人灵活性好,数控机床灵活性差。
0.5简述下面几个术语的含义:自有度、重复定位精度、工作X围、工作速度、承载能力。
答:自由度是机器人所具有的独立坐标运动的数目,不包括手爪〔末端执行器〕的开合自由度。
重复定位精度是关于精度的统计数据,指机器人重复到达某一确定位置准确的概率,是重复同一位置的X围,可以用各次不同位置平均值的偏差来表示。
工作X围是指机器人手臂末端或手腕中心所能到达的所有点的集合,也叫工作区域。
工作速度一般指最大工作速度,可以是指自由度上最大的稳定速度,也可以定义为手臂末端最大的合成速度〔通常在技术参数中加以说明〕。
承载能力是指机器人在工作X围内的任何位姿上所能承受的最大质量。
0.6什么叫冗余自由度机器人?答:从运动学的观点看,完成某一特定作业时具有多余自由度的机器人称为冗余自由度机器人。
0.7题0.7图所示为二自由度平面关节型机器人机械手,图中L1=2L2,关节的转角X围是0゜≤θ1≤180゜,-90゜≤θ2≤180゜,画出该机械手的工作X围〔画图时可以设L2=3cm〕。
1.1点矢量v为[10.0020.0030.00] T,相对参考系作如下齐次坐标变换:0.8660.5000.00011.0A= 0.5000.0000.8660.0000.0001.0003.09.0 0001写出变换后点矢量v的表达式,并说明是什么性质的变换,写出旋转算子Rot及平移算子Trans。
国开作业《机电一体化系统》 (65)
题目:1.滚珠丝杆机构不能自锁。
()选项A:对选项B:错答案:对题目:2.滚珠丝杠副的轴向间隙是承载时在滚珠与滚道型面接触点的弹性变形所引起的螺母位移量和螺母原有间隙的总和。
()选项A:对选项B:错答案:对题目:1.滚珠丝杠副结构外循环方式不包含()。
选项A:外循环端盖式选项B:外循环螺旋槽式选项C:内、外双循环选项D:外循环插管式答案:内、外双循环题目:2.机电一体化系统的支承部件主要有旋转支承部件和移动支承部件,下面()为机电一体化系统的旋转支承部件。
选项A:低精度滚动轴承选项B:空心圆锥滚子轴承选项C:导轨选项D:滑座答案:空心圆锥滚子轴承题目:1.机电一体化系统对机械传动机构基本要求有()。
选项A:良好的稳定性选项B:快速响应选项C:成本低选项D:高可靠性答案:快速响应, 良好的稳定性, 高可靠性题目:2.机电一体化对支承部件的基本要求有()。
选项A:良好的稳定性选项B:刚度小选项C:热变形小选项D:足够的抗振性答案:足够的抗振性, 热变形小, 良好的稳定性题目:1.传感器一般由敏感元件、转换元件和基本转换电路三部分组成。
()选项A:对选项B:错答案:对题目:2. 感应同步器是一种应用电磁感应原理制造的高精度检测元件,有直线和圆盘式两种,分别用作检测直线位移和转角。
()选项A:对选项B:错答案:对题目:1.传感器一般由()部分组成。
选项A:转换元件选项B:驱动电路选项C:基本转换电路选项D:敏感元件答案:敏感元件, 转换元件, 基本转换电路题目:2.传感器测量电路主要包括()几种类型。
选项A:脉冲型测量电路选项B:数字式测量电路选项C:模拟测量电路选项D:开关型测量电路答案:模拟测量电路, 数字式测量电路, 开关型测量电路题目:3.一般位移传感器主要有()。
选项A:CO2传感器选项B:电感传感器选项C:电容传感器选项D:光栅传感器答案:电感传感器, 电容传感器, 光栅传感器题目:4.传感器类型选择时考虑()因素。
关节活动度评定
手指
手指掌指关节屈曲
• 体位:坐位,前臂、手放于桌面,前臂 、腕关节中立位。
• 中心:相应掌指关节桡侧。 • 固定臂:相应掌骨纵轴。 • 移动臂:近节指骨纵轴。 • 运动:指骨向靠近手掌方向运动。 • 正常值:0-90°。
手指近端指骨间关节屈曲
• 体位:坐位,前臂、手放于桌面,前臂 、腕关节中立位。
适应症
• 禁忌症
• 关节炎症
• 关节脱位或骨折未愈合
• 脱位复位后 • 骨折愈合后 • 截肢
• 肌腱、韧带、肌肉术后 早期
• 骨化性肌炎
• 关节周围软组织损伤
• 关节继发性损害
关节活动范围测定的注意事项
• 1、采取正确的测试姿势体位,防止邻近关节的替代动 作。
• 2、固定好量角器,其轴心应对准关节中心或规定的标 志点,关节活动时要防止其固定臂移动。
三、影响关节活动度的因素
(三)关节活动度评定的目的 • 1.确定关节功能状况 • 2.明确关节活动异常的原因 • 3.指导康复治疗
三、影响关节活动度的因素
(四)测量关节活动度的主要工具 关节角度尺由移动臂、固定臂和
一个中心组成。 长度有7.5cm至40cm不等,测量
时应根据关节大小选择适当的角度尺。
二、分类
关节活动度
主动关节活动度 (AROM)
通过患者主动、 随 意运动达到的关节
活动范围。
被动关节活动度 (PROM)
肢体被动运动 达到的关节 活动范围。
三、影响关节活动度的因素
(一)生理因素 • 1.构成关节的两个关节面的弧度差。 • 2.关节囊的厚薄、松紧。 • 3.关节韧带的强弱、多少。 • 4.主动肌、拮抗肌的力量。
附:手指的外展、内收
关节松动技术的手法分级及标准
关节松动技术是一种治疗技术,主要用于改善关节活动范围,从而提高患者的生活质量。
关节松动技术的手法分级标准主要根据关节活动的受限程度、手法操作的强度和安全性三个方面进行评估。
具体分级和标准如下:一级关节松动:这是一种最轻微的关节松动,仅限于在最小阻力下轻微移动关节。
这种操作通常用于治疗初期,以帮助患者逐渐适应治疗过程。
二级关节松动:这种松动程度比一级松动稍强,可以在较大范围内移动关节,但仍需保持一定的控制。
二级关节松动适用于大多数关节松动治疗,可以在较大范围内移动关节,同时保持一定的安全性和控制。
三级关节松动:这种松动程度最强烈,可以在最大范围内移动关节,治疗师可以自由选择阻力大小和移动范围。
三级关节松动适用于严重受限的关节,可以最大限度地扩大关节活动范围,但需要注意操作的安全性和患者的舒适度。
在进行关节松动技术时,治疗师应根据患者的具体情况和医生的建议来确定具体的操作级别。
在操作过程中,治疗师需要掌握正确的操作手法和技术,以确保安全有效地进行治疗。
首先,治疗师需要选择适当的部位和角度,确保关节处于正确的位置,避免因不当姿势导致疼痛或损伤。
其次,治疗师需要掌握正确的阻力感知技巧,可以根据患者的反应和反馈来调整阻力大小和移动范围,以确保患者能够舒适地接受治疗。
最后,治疗师需要保持手法的稳定性和连续性,避免因手法不当导致患者疼痛或损伤。
除了手法分级标准外,关节松动技术还有其他一些相关标准和要求。
例如,治疗前需要进行适当的热身运动,以减少患者的疼痛和不适感。
在治疗过程中,需要密切关注患者的反应和症状变化,如有异常情况应及时停止治疗并采取相应措施。
此外,治疗师还需要具备一定的专业知识和技能,能够准确评估患者的病情和治疗需求,提供科学、规范、安全的治疗方案。
总之,关节松动技术是一种重要的治疗技术,通过合理的操作手法和技巧,可以有效地改善关节活动范围,提高患者的生活质量。
治疗师需要掌握正确的操作手法和技术,根据患者的具体情况和医生的建议来确定具体的操作级别,以确保安全有效地进行治疗。
机器人学第七章(机器人动力学的凯恩方法)
第七章 机器人动力学的凯恩方法7.1 引言机器人动力学凯恩方程方法是建立在凯恩动力学方程基础上的,因而本章首先介绍凯恩动力学方程。
7.1.1 质点系的凯恩动力学方程设一质点系具有n 个质点,该质点系的动力学普遍方程为()[]01=⋅-∑=ni i i i ir a m fδ (7-1)式中 i f ——作用于第i 质点主动力矢量;i m ——质点i 的质量;i a ——质点i 的加速度矢量;i r ——质点i 在参考坐标系中的位置矢量;i r δ——质点i 的微分位移;“·”——数量积符号。
设质点系为完全系,即它具有l 个自由度和l 个广义坐标,则()t q q q r r li i (21)= (7-2)式中 i q ――广义坐标;t ——时间变量; 质点i 的线速度为j lj q i j l j j i i i q v q q r dt r v j ∑∑===⎪⎪⎭⎫ ⎝⎛∂∂=∂=1.1 式中j i j i q i qvq r v j ∂∂=∂∂=. (7-3)凯恩(kane )定义,j i q i j v v q =∂∂为质点I 相对于广义速度的偏速度。
微分i r δ可表示为j lj q i j lj j ii q v q q r r j δδδ∑∑===∂∂=1.1 (7-4)将(7-4)代入(7-1)式,得(), 110j ll i i i i q j i j f m a v q δ==⎡⎤-⋅=⎢⎥⎣⎦∑∑ 交换求和符号,得(), 110j ln i i i i q j i j f m a v q δ==⎡⎤-⋅=⎢⎥⎣⎦∑∑因为j q 是独立变量,故(), 10j nii i i q j fm a v =-⋅=∑ j=1,2,...,l (7-5) 或, , 110j j nnii q i i i q j i fv m a v ==⋅-⋅=∑∑这就是质点系的凯恩动力学方程(Kane Dynamics Equation ),可以改写为', 1', 101,2,,_______j j j j nj i i q i n j i i i q i F j l F f v F m a v F ==⎫⎪+==⋅⋅⋅⎪⎪=⎬⎪⎪=⎪⎭⋅⋅∑∑广义主动力广义惯性力 (7-6)7.1.2 刚体的凯恩动力学方程如图7-1所示将刚体看成是由n 个质点组成的。