
6_6_SPS型Stewart并联机构运动学正解的研究
试验研究现代制造工程2008年第3期
6/6SPS型Stewart并联机构运动学正解的研究*
周辉,曹毅
(江南大学机械工程学院,无锡214122)
摘要:对具有半对称结构的6/6SPS型Stewart并联机构的运动学正解进行了研究。建立了一类具有半对称结构的6/6
SPS型Stewart并联机构运动学正解的数学模型,构造了一个关于该并联机构动平台位置参数及姿态参数的多元多项式
方程组。基于该方程组并采用Mathematica符号计算软件,编制了基于Mathematica语言的6/6SPS型Stewart并联机构
运动学正解的求解程序,计算结果表明,对于任意给定的该并联机构的结构参数以及六个驱动杆杆长,该类6/6SPS型
Stewart并联机构的运动学正解在复数域内最多有28组解析解。并联机构运动学正解的研究为该类并联机构的工作空
间分析、轨迹规划及控制奠定了重要的理论基础。
关键词:Stewart机构;运动学正解;符号计算;Mathematica软件
中图分类号:TP242.2文献标识码:A文章编号:16713133(2008)03000105
Directkinematicsanalysisofaspecialclassof
the6/6SPSStewartmanipulators
ZhouHu,iCaoYi
(SchoolofMechanicalEngineering,JiangnanUniversity,Wuxi214122,Jiangsu,CHN)
Abstract:Addressesthedirectkinematicsofaspecialclassofthe6/6SPSStewartmanipulatorsinwhichthemovingandbase
platformsaretwosimilarsemisymmetricalhexagons.Afterproposingamathematicalmodelofthedirectkinematicsofthisspecial
classoftheStewartmanipulators,amultivariatepolynomialequationssetinthemovingplatformpositionparametersandorienta
tionparametersisconstructedinwhichinputparametersaregeometricparametersandthelinklengthofeachlimbofthisspecial
classofthe6/6SPSStewartmanipulators.Basedonthismultivariatepolynomialequationsset,analgorithmhasbeendeveloped
inMathematicalanguageforsolvingthedirectkinematicsofthisspecialclassofthe6/6SPSStewartmanipulatorsbyutilizinga
symboliccomputationsoftwareMathematica,computationresultsfirstshowthatthemaximumnumberofthecompleteanalytical
solutiontothedirectkinematicproblemofthisspecialclassofthe6/6SPSStewartmanipulatorsisupto28inthecomplexdo
mainforanygivensetofgeometricparametersandsixgivenlinklengthsofthemanipulatorconsidered.Directkinematicanalysis
ofthisspecialclassofthe6/6SPSStewartmanipulatorspavesunderlyingtheoreticalgroundsfortheworkspaceanalysis,path
planningandcontrolofthisspecialclassofthe6/6SPSStewartmanipulators.
Keywords:Stewartmanipulator;Directkinematics;Symboliccomputation;Mathematicasoftware
0引言
Stewart平台具有承载能力强、刚度好、无积累误
差、精度高、系统动态响应快等特点[1],在飞行模拟
器、机器人、新型机床等领域得到广泛应用。机器人
运动学正解的研究在机器人机构学的研究中具有重
要的地位,特别是对并联机器人机构,运动学正解问
题一直是研究的难点和热点之一。国内外诸多学者分别采用数值法、解析法等对并联机构的运动学正解
问题进行深入细致的研究[219]。但是,不难发现这些
研究均是针对具有特殊结构形式的并联机器人机构,
而对具有一般结构形式的6/6SPS型Stewart并联机
构的运动学正解,仅有少数学者进行了研究。
本文对具有半对称结构的6/6SPS型Stewart并
联机构的运动学正解进行了研究。建立了一类具有
半对称结构的6/6SPS型Stewart并联机构运动学正
1*国家自然科学基金资助项目(50275129);江南大学博士基金资助项目(207000-21050616)现代制造工程2008年第3期试验研究
解的数学模型,采用该并联机构的结构参数和杆长作
为输入变量,构造了一个关于该并联机构动平台位置
参数及姿态参数的多元多项式方程组。基于该方程
组并采用Mathematica符号计算软件,编制了基于
Mathematica语言的6/6SPS型Stewart并联机构运动
学正解的求解程序,计算结果表明,对于任意给定的
该并联机构的结构参数以及六个驱动杆杆长,该类6/
6SPS型Stewart并联机构的运动学正解在复数域内最
多有28组解析解。并联机构运动学正解的研究为该
类并联机构的工作空间分析、轨迹规划及控制奠定了
重要的理论基础。
1Stewart机构运动学反解的研究
图1所示是一典型的6/6SPS型Stewart并联机
构的结构示意图,该机构由上、下两个相似的半规则
的六边形B1B2B3B4B5B6以及C1C2C3C4C5C6,通过六
杆相连而成。在上平台(动平台)B1B2B3B4B5B6以及
下平台(定平台)C1C2C3C4C5C6上分别建立动坐标系
PX Y Z 和定坐标系OXYZ,其中P、O分别是上、下
图16/6SPS型Stewart并
联机构的结构示意图平台的几何中心。上平台
的位置用几何中心P在定
坐标系OXYZ中的坐标
(x,y,z)表示,上平台的姿
态用三个ZYZ欧拉角
(,, )表示。
该机构的结构参数如
下。上、下平台的外接圆半
径分别为Rb和Ra,长边
C1C2和B4B5所对应的中
心角均为!0。设顶点Bi(i=1,2,!,6)在动坐标系
PX Y Z 中的坐标为B i:
(B ix,B iy,B iz),顶点Bi和
Ci在定坐标系OXYZ中的
坐标分别为Bi:(Bix,Biy,
Biz)和Ci:(Cix,Ciy,Ciz)。
机构的运动学反解是指当已知机构输出构件的
位置和姿态,求解机构主动构件的位置。当给定该并
联机构动平台的位置(x,y,z)和姿态(,, ),此时该
并联机构的六个驱动杆杆长矢量li(i=1,2,!,6)可
以通过式(1)求得:
li=Bi-Cii=1,2,!,6(1)……………
从而可以求得该类6/6SPS型Stewart并联机构
的运动学反解,式(2)中∀i表示第i个驱动杆的杆长。∀i=∀li∀=∀Bi-Ci∀i=1,2,!,6(2)……
式(2)即是该类6/6SPS型Stewart并联机构的运
动学反解的解析表达式。
2Stewart机构运动学正解的研究
机构的运动学正解是指当已知机构主动构件的
位置,求解机构输出构件的位置和姿态。当给定该并
联机构的六个驱动杆杆长∀i(i=1,2,!,6),此时机构
动平台的位置(x,y,z)和姿态(,, )理论上可以通
过式(2)求得。但进一步的研究表明,式(2)是一个关
于该并联机构动平台的位置参数(x,y,z)和姿态参数
(,, )的三角函数的非线性高耦合的高阶方程的方
程组。众所周知,由于方程组的非线性高耦合特性以
及三角函数的周期性、复杂性,式(2)很难进行数值求
解,并且数值法不仅依赖于其初值的选取,而且其解
的收敛性问题尚未得到有效的解决,因此数值法通常
很难求得该类并联机构运动学正解的全部解,也无法
确定解的最大数目。
与之相反的是,解析法可以求解出所有的解析
解,但是由于计算量大,而且其计算复杂,以前很难真
正实施。符号计算理论的提出及发展为解析法的实
施提供了坚实的理论基础,它既能解决数值问题,又
能进行公式推导和符号运算,因此利用解析法来求解
并联机器人机构的运动学正解将是一种行之有效的
方法。基于Mathematica符号计算软件的强大符号运
算功能,本文将采用解析法来研究该类6/6SPS型
Stewart并联机构的运动学正解。
21数学模型的建立
基于文献[20]提出的结论,刚体在三维空间中的
姿态总可以用一个单位正交矩阵来描述。因此,引入
一个单位正交矩阵[T]来描述该并联机构动平台的姿
态,也即该并联机构动平台相对于定平台的方向余
弦。此时机构动平台上的各顶点Bi(i=1,2,!,6)在
动坐标系PX Y Z 中的坐标B i及其在定坐标系
OXYZ中的坐标Bi两者满足下式:Bix
BiyBiz=[T
]B ixB iyB iz+Pi=1,2,!,6(3)……
[T]=[uvu#v]=u1v1u2v3-u3v2u2v2u3v1-u1v3
u3v3u1v2-u2v1P={xyz}T
由于矩阵[T]是一单位正交矩阵,故满足如下2
六自由度混联机构雅可比矩阵求解及奇异位形分析
六自由度混联机构雅可比矩阵求解及奇异位形分析
周辉;丁锐;曹浩峰;曹毅
【摘 要】提出一种由2个不同的三自由度并联机构串接而成的混联机构,针对下端和上端并联模块分别建立速度雅可比矩阵,然后通过上下两个并联模块的运动关系,建立整个混联机构的整体雅可比矩阵.雅可比矩阵是分析机构奇异位形的基础,通过令机构整体雅可比矩阵行列式为零,从而得到机构奇异的非线性方程来研究混联机构的奇异位形,同时运用MAPLE软件绘制出机构的奇异轨迹.该方法建立了由2个并联模块组成的混联机构的雅可比矩阵,具有一定的理论意义.%A hybrid
mechanism which is in serial connection with two 3-DoF parallel
mechanisms with different configuration is presented.The integrated
Jacobian matrix is combined by the upper and lower parallel
modules,through the motion relationship of the two parallel
modules.Jacobian matrix is the basis of analyzing the singularity of
mechanism.By making the integral Jacobian matrix determinant of the
mechanism equal to zero,the nonlinear equation about the singularity of
the mechanism is obtained,which is used to study the singularity
configuration of the hybrid mechanism,meanwhile thetrajectory of
六自由度混联机构运动学分析

六自由度混联机构运动学分析
周辉;周睿;朱景原;丁泽华;曹浩峰;曹毅
【摘 要】混联机构结合了并联机构和串联机构两者的优点,有效地扩大了机器人的应用范围.提出了一种由两个不同的三自由度并联机构串接而成的混联机构,对其进行运动学分析,分别求取上下两个并联模块的运动学正解方程,从而得到整个混联机构的运动学正解.通过给定机构结构参数和驱动输入参数,用一组算例求得运动学动平台位姿,并画出三维机构位姿状态图模型,更加直观地了解机构的位姿状态.然后求解其运动学逆解,按照运动学正解结果,给定机构的两组位姿,求得此时机构的驱动输入参数及各转动副的状态,对比正反解的结果,进而验证了双并联型混联机构运动学正反解模型的正确性.最后,在运动学分析的基础上,利用极限坐标搜索法,结合混联机构的运动学反解,给出机构工作空间求解的算法.给定机构的结构参数,考虑杆长约束、关节转动副约束及杆件干涉等影响条件下,利用数值搜索法在圆柱坐标系中搜索工作空间的边界.在Matlab软件中仿真得到混联机构在给定不同姿态下的位置工作空间和给定位置下的姿态工作空间.%Hybrid mechanisms combine the
advantages of parallel mechanisms and series mechanisms,which can
effectively expand the application field of robot.A hybrid mechanism is
presented,which is combined by two different 3-DoF parallel mechanisms
connected in series.Through the analysis of the kinematics of the upper
and lower parallel modules,the forward kinematics solution of the whole
Stewart型并联机构的振动建模与分析

第12期
2013年12月 组合机床与自动化加工技术
Modular Machine Tool&Automatic Manufacturing Technique NO.12
Dec.2013
文章编号:1001—2265(2013)12一O0O4—04
Stewart型并联机构的振动建模与分析术
孙国立,杨晓钧
(哈尔滨工业大学机电学院,哈尔滨 150001)
摘要:在复杂的切削加工条件下,掌握并联运动机床动平台的振动特性,对于预防共振及加X--控制具
有重要的现实意义。在对Stewart型并联机构进行运动学分析的基础上,建立了该型并联机构的振 动动力学模型,推导得出了振动动力学方程,并进行了振动特性的分析研究。通过将机构的各个支
链简化为弹性元件,将其等效为弹簧阻尼系统,建立了机构的振动模型。通过牛顿欧拉法进行力学
分析,建立了动平台的振动动力学方程。在建立的模型基础上,研究了Stewart型并联机构固有频率
与其动平台位姿之间的关系,得到了Stewart型并联机构基于不同位姿的固有频率变化特性。
关键词:并联机构;Stewart;振动建模;固有频率 中图分类号:TH16;TG659 文献标识码:A
The Vibration Modeling and Analysis of Stewart Parallel Mechanism
SUN Guo.1i.YANG Xiao.iun (School of Mechanical and Electrical Engineering,Harbin Institute of Technology,Harbin 150001,China)
Abstract:The vibration modeling and analysis of Stewart P1atform.based Machine tool are swongly nee—
ded to avoid resonance occurring in the prevailing complicated machining situations.The vibration mod—
一种基于李特-吴方法求解并联机构运动学正问题的方法

2007年2月 第25卷第1期 西北工业大学学报 Journal of Northwestern Polytechnical University Feb. 2007 VO1.25No.1
一种基于李特一吴方法求解并联
机构运动学正问题的方法
朱建生,潘光
(西北工业大学航海学院,陕西西安710072)
摘要:针对并联机构化为一组代数方程组后符号求解过程的复杂性,研究了并联机构运动学正问 题程式化的求解方法。应用代数学中的李特一吴方法,将并联机构运动学正问题转化为一组多项式 的零点解集,并对该多项式进行消元求解,从而提出了一种程式化一机械化求解运动学正问题的算
法。这种算法用于在计算机上符号求解,可简化复杂的消元过程,并可求得全局解。所给3・6 SPS
Stewart平台算例表明该算法可行、正确。
关键词:运动学正问题,李特一吴方法,并联机构,消元法 中图分类号:THn2 文献标识码:A 文章编号:1000—2758(2007)01—0069—05
由Stewart和Gough所引入的一类称为
Stewart平台的并联机构,它由上平台(执行机构)、
下平台(基座平台)以及连接上下平台的支腿所组
成。作为运动学的基本问题之一,Stewart平台这类
并联机构运动学正问题的求解是比较困难的。有关
并联机构运动学正问题的求解研究有:数值法、代数
符号法以及解的存在证明等f.t ̄s3。
对于运动学正问题可化为多项式的一类并联机 构(如3—6SPS Stewart平台),可用数值法或符号法 求解。数值法求解正运动学问题时,如果给定一组支
腿的长度(或转角),可得一组数值解,但这种方法一 般只能得到局部解,不能涵盖执行机构所有可能的
位姿,因此为局部方法;与数值法不同,符号方法在
求解正运动学问题时,将初始时的近似值看作未知 数,在求解过程中只使用符号计算,多项式的解以代
数形式给出,并且不受计算过程的影响,因此可得全
一种新型6_HTRT并联机器人研制
© 1994-2010 China Academic Journal Electronic Publishing House. All rights reserved. 一种新型62HTRT并联机器人研制①
孙立宁② 于 晖③ 祝宇虹 蔡鹤皋
(哈尔滨工业大学机器人研究所 哈尔滨150001)
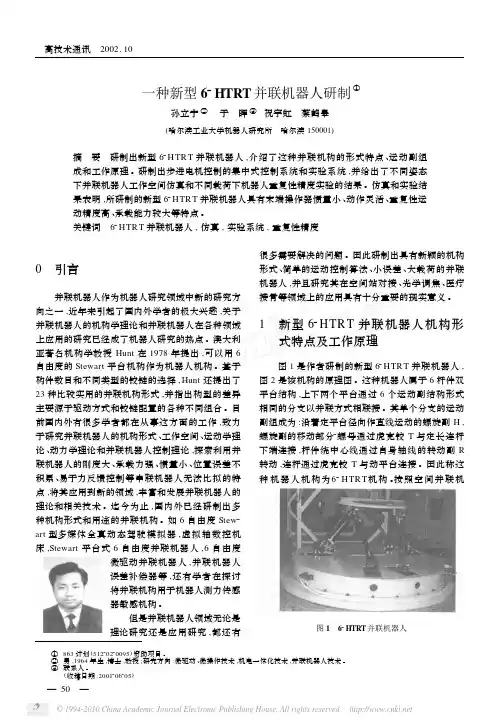
摘 要 研制出新型62HTRT并联机器人,介绍了这种并联机构的形式特点、运动副组成和工作原理。研制出步进电机控制的集中式控制系统和实验系统,并给出了不同姿态
下并联机器人工作空间仿真和不同载荷下机器人重复性精度实验的结果。仿真和实验结
果表明,所研制的新型62HTRT并联机器人具有末端操作器惯量小、动作灵活、重复性运动精度高、承载能力较大等特点。
关键词 62HTRT并联机器人,仿真,实验系统,重复性精度
0 引言
并联机器人作为机器人研究领域中新的研究方
向之一,近年来引起了国内外学者的极大兴趣,关于
并联机器人的机构学理论和并联机器人在各种领域
上应用的研究已经成了机器人研究的热点。澳大利
亚著名机构学教授Hunt在1978年提出,可以用6自由度的Stewart平台机构作为机器人机构。基于
构件数目和不同类型的铰链的选择,Hunt还提出了
23种比较实用的并联机构形式,并指出构型的差异主要源于驱动方式和铰链配置的各种不同组合。目
前国内外有很多学者都在从事这方面的工作,致力
于研究并联机器人的机构形式、工作空间、运动学理
论、动力学理论和并联机器人控制理论,探索利用并
联机器人的刚度大、承载力强、惯量小、位置误差不
积累、易于力反馈控制等串联机器人无法比拟的特
点,将其应用到新的领域,丰富和发展并联机器人的
理论和相关技术。迄今为止,国内外已经研制出多
种机构形式和用途的并联机构。如6自由度Stew2
art型多媒体全真动态驾驶模拟器,虚拟轴数控机床,Stewart平台式6自由度并联机器人,6自由度
微驱动并联机器人,并联机器人
2-SPR(U+UPR)P(vA)可重构并联机构的运动学与工作空间研究

第45卷第6期2-SPR/(U+UPR)P(vA)可重构并联机构的运动学与工作空间研究
2-SPR/(U+UPR)P(vA)可重构并联机构的运动学与工作空间研究
马春生米文博尹晓秦马振东
(中北大学机械工程学院,山西太原030051)
摘要提出了一种含可重构运动副的2-SPR/(U+UPR)P(vA)冗余并联机构,可应用于并联操作
平台。首先,建立了2-SPR/(U+UPR)P(vA)并联机构的螺旋矩阵,求解机构在R相和U相下的自由
度,并应用修正的Kutzbach-Grübler公式对机构的自由度进行了验证;其次,应用闭环矢量法求解
机构的两组运动学逆解并验证、应用粒子群优化算法研究建立机构在R相下的正解模型并验证;最
后,联合使用SolidWorks和Matlab软件求解了机构在R相下的可达工作空间和U相下的平动工作空
间。研究结果为该机构的进一步优化和实际应用提供了理论支持。关键词可重构并联机构运动学分析粒子群优化工作空间
ResearchofKinematicsandWorkspaceof2-SPR/(U+UPR)P(vA)
ReconfigurableParallelMechanism
MaChunshengMiWenboYinXiaoqinMaZhendong
(SchoolofMechanicalEngineering,NorthUniversityofChina,Taiyuan030051,China)
AbstractA2-SPR/(U+UPR)P(vA)redundantparallelmechanismwithreconfigurablekinematicpairsisproposed,whichcanbeappliedtoparalleloperationplatform.Firstly,thespiralmatrixofthe2-SPR/(U+UPR)P
(vA)parallelmechanismisestablished,theDOFofthemechanismundertheRandUphasesaresolved,and
基于逆运动学的6-UPS并联机构运动学参数辨识方法
基于逆运动学的6-UPS并联机构运动学参数辨识方法
赵海波;李巍;王一建
【摘 要】为了提高6-UPS并联机构的定位精度,研究了一种基于逆运动学的6-UPS并联机构运动学参数辨识方法.首先基于逆运动学建立了6-UPS并联机构的运动学参数辨识模型,然后通过Levenberg-Marquardt最小二乘法对模型进行求解,最后对该算法进行了仿真验证.结果表明该算法可以很快收敛,在测量设备没有测量误差的理想状态下,参数辨识精度达到10-10mm.在测量设备存在1μm、1″的误差状态下,参数辨识精度达到10-3mm,足以满足大部分应用场合下6-UPS的位姿精度要求.%A method of kinematic parameter identification for 6-UPS parallel
robot using the inverse kinematics algo-rithm was proposed in order to
improve the positioning accuracy of the 6-UPS parallel robot.Firstly,a
model of kine-matic parameter identification for 6-UPS parallel robot
using the inverse kinematics algorithm was built.Then the model was
solved by the least square method of Levenberg-Marquardt.Finally, a
simulation experiment for this method was conducted.The result of the
simulation experiment shows that the algorithm can converge rapidly.The
并联机构6-PRUU的运动学分析研究
并联机构6-PRUU的运动学分析研究
佘建国;黄府;王明强
【摘 要】文中提出了结构合理的6-PRUU并联机构,并对其进行运动学分析研究.建立了6-PRUU并联机构的位置正解和反解方程,并用数值法进行求解;建立了该机构的速度、加速度模型与相关的铰链约束模型;在位置分析的基础上采用Matlab软件进行定姿态下工作空间分析,确定了该并联机构的工作空间边界,将工作空间形状用可视化形式显示出来,为进一步研究该机构提供了基础与依据.
【期刊名称】《江苏科技大学学报(自然科学版)》
【年(卷),期】2010(024)006
【总页数】5页(P568-572)
【关键词】并联机构;位置正解;运动学分析;工作空间
【作 者】佘建国;黄府;王明强
【作者单位】江苏科技大学,机械工程学院,江苏,镇江,212003;江苏科技大学,机械工程学院,江苏,镇江,212003;江苏科技大学,机械工程学院,江苏,镇江,212003
【正文语种】中 文
【中图分类】TP242
并联机构的研究可以追溯到19世纪,英国学者Stewart在1965年发表了论文《A
platform with six degrees of freedom》,人们称文中的平台为Stewart平台.文献[1]将具有6自由度的Stewart平台机构作为机器人机构.此后,由于并联机构具有高刚度、高承载能力、高动态性能、高精度、结构紧凑、运动惯性小、反解易求、实时控制简单等特点,成为国内外学者研究的热点[2-3],得到不断发展,并且已经投入到机床、航天器对接、多自由度传感器等生产应用中.
到目前为止,并联机构已经演化出多种不同的结构形式,并且新的结构形式还在不断被发现和论证[4-5],但是传统的6自由度并联机构仍然是研究的重要内容之一.文献[6]在Stewart平台的基础上提出了6-PSS并联机构.该并联机构具有结构紧凑、工作行程大和易实现自锁等优点.文献[7]用螺旋理论对三维移动并联机构的机构学原理及其自由度机构的主动副位置进行分析.文献[8]提出用构件自身的质心坐标表示各构件运动的方法对6-SPR机构进行速度和加速度分析.
一种基于舵机的Stewart平台设计
图1Stewart平台结构一种基于舵机的Stewart平台设计
卢若丰1申炜洪1陈海彬1,2
(1.东莞理工学院,广东东莞523808;2.东莞市机电工程学会,广东东莞523808)
摘要:为了推广Stewart平台的应用与研究,设计了一个体积小、价格低廉的Stewart平台,它是一种6-RSS机构,目的在于降低研究Stewart平台的门槛。该机构采用Arduino控制器作为控制中心,以6个并联舵机作为执行元件,用球头拉杆作为连接件,九轴陀螺仪作为传感器。该Stewart平台虽然精度不高,但是可以实现基本的功能,而且价格低廉,操作性强,可广泛应用于并联机构的教学中。
关键词:Stewart平台;并联机构;Arduino;陀螺仪;舵机
0引言
1965年,Stewart提出并建造了第一个六自由度并联平台
模型,但是并没有引起学术界与工程界的足够重视,直到20世
纪80年代,由于串联机器人的刚度差、承载能力低,Stewart平
台才逐渐被重视,成为新的热点。目前其主要应用在运动模拟
器、六自由度数控加工机床与误差补偿器等方面[1]。
Stewart平台从结构上看,是用6根支杆将上下平台连接而
形成,6根支杆都可以独立地自由伸缩,它分别用球铰与虎克
铰与上下平台进行连接,这样上平台就可以相对于下平台进
行6个独立运动,即拥有6个自由度。该机构具有高精度、高刚
度、承载能力强的优点,而且其反解比串联机构的反解容易许
多[2]。但是由于其价格高昂、机构复杂,使其成为某些研究人
员的一个难题。
针对此现状,本文推出了一种结构简单且成本低廉的Stewart
平台设计方案,以供广大热爱并联机构的入门级人员研究。
1数学模型
并联六自由度Stewart平台运动系统结构简图如图1所示。
首先建立坐标系,I-XYZ为惯性坐标系,原点是下平台铰接点
形成的六角形几何中心。P-XMYMZM为上平台坐标系,原点为
上平台质心。在动坐标系中的R忆可以通过坐标变换的方式得
到惯性坐标系中的R[3]:R=TR忆+P(1)