
模糊控制的基本思想
1 模糊控制的基本原理
模糊控制是以模糊集合理论、模糊语言及模糊逻辑为基础的控制,它是
模糊数学在控制系统中的应用,是一种非线性智能控制。
模糊控制是利用人的知识对控制对象进行控制的一种方法,通常用“if条
件,then结果”的形式来表现,所以又通俗地称为语言控制。一般用于无法以
严密的数学表示的控制对象模型,即可利用人(熟练专家)的经验和知识来很好
地控制。因此,利用人的智力,模糊地进行系统控制的方法就是模糊控制。模
糊控制的基本原理如图所示:
模糊控制系统原理框图
它的核心部分为模糊控制器。模糊控制器的控制规律由计算机的程序实现,实现一步模糊控制算法的过程是:微机采样获取被控制量的精确值,然后将此量与给定值比较得到误差信号E;一般选误差信号E作为模糊控制器的一个输入量,把E的精确量进行模糊量化变成模糊量,误差E的模糊量可用相应的模糊语言表示;从而得到误差E的模糊语言集合的一个子集e(e实际上是一个模糊向量);
再由e和模糊控制规则R(模糊关系)根据推理的合成规则进行模糊决策,得到模糊控制量u为:
式中u为一个模糊量;为了对被控对象施加精确的控制,还需要将模糊量u进行非模糊化处理转换为精确量:得到精确数字量后,经数模转换变为精确的模
拟量送给执行机构,对被控对象进行一步控制;然后,进行第二次采样,完成第
二步控制„„。这样循环下去,就实现了被控对象的模糊控制。
模糊控制(Fuzzy Control)是以模糊集合理论、模糊语言变量和模糊逻辑推理为基础的一种计算机数字控制。模糊控制同常规的控制方案相比,主要特点有:
(1)模糊控制只要求掌握现场操作人员或有关专家的经验、知识或操作数据,不需要建立过程的数学模型,所以适用于不易获得精确数学模型的被控过程,或结构参数不很清楚等场合。
(2)模糊控制是一种语言变量控制器,其控制规则只用语言变量的形式定性的表达,不用传递函数与状态方程,只要对人们的经验加以总结,进而从中提炼出规则,直接给出语言变量,再应用推理方法进行观察与控制。
(3)系统的鲁棒性强,尤其适用于时变、非线性、时延系统的控制。
(4) 从不同的观点出发,可以设计不同的目标函数,其语言控制规则分别是独立的,但是整个系统的设计可得到总体的协调控制。
它是处理推理系统和控制系统中不精确和不确定性问题的一种有效方法,同时也构成了智能控制的重要组成部分。
模糊控制器的组成框图主要分为三部分:精确量的模糊化,规则库模糊推理, 2 模糊量的反模糊化。
(1) 精确量的模糊化
模糊化是一个使清晰量模糊的过程,输入量根据各种分类被安排成不同的隶属度,例如,温度输入根据其高低被安排成很冷、冷、常温、热和很热等。
一般在实际应用中将精确量离散化,即将连续取值量分成几档,每一档对应一个模糊集。控制系统中的偏差和偏差变化率的实际范围叫做这些变量的基本论域,设偏差的基本论域为[-x,+x],偏差所取的模糊集的论域为(-n,-n+1,„0,n-1,n),即可给出精确量的模糊化的量化因子k:
(2) 规则库和推理机
模糊控制器的规则是基于专家知识或手动操作熟练人员长期积累的经验,它是按人的直觉推理的一种语言表示形式。模糊规则通常由一系列的关系词连接而成,如If-then,else,also,and,or等。例如,某模糊控制系统输入变量为e(误差)和ec(误差变化率),它们对应的语言变量为E和EC,可给出一组模糊规则。
R1:If E is NB and EC is NB then U is PB
R2:If E is NB and EC is NS then U is PM
通常把If...部分称为“前提”,而then...部分称为“结论”。其基本结构可归纳为If A and B then C,其中A为论域U上的一个模糊子集,B为论域V上的一个模糊子集。根据人工的控制经验,可离线组织其控制决策表R,R是笛卡儿乘积集U×V上的一个模糊子集,则某一时刻其控制量C由式(2-2)给出:
规则库用来存放全部模糊控制规则,在推理时为“推理机”提供控制规则。由上述可知,规则条数和模糊变量的模糊子集划分有关。划分越细,规则条数越多,但并不代表规则库的准确度越高,规则库的“准确性”还与专家知识的准确度有关。
在设计模糊控制规则时,必须考虑控制规则的完备性、交叉性和一致性。完备性是指对于任意的给定输入均有相应的控制规则起作用。要求控制规则的完备性是保证系统能被控制的必须条件之一。如果控制器的输出值总由数条控制规则来决定,说明控制规则之间相互联系、相互影响。这是控制规则的交叉性。一致性是指控制规则中不存在相互矛盾的规则。 3 常用的模糊控制规则生成方法有:
a、 根据专家经验或过程控制知识生成控制规则
模糊控制规则是基于手动控制策略而建立的,而手动控制策略又是人们通过学习、试验以及长期经验积累而形成的。手动控制过程一般是通过被控对象或过程的观测,操作者再根据已有的经验和技术知识,进行综合分析并做出控制决策,调整加到被控对象的控制作用,从而使系统达到预期目标。
b、根据过程模糊模型生成控制规则
如果用语言去描述被控过程的动态特性,那么这种语言描述可以看作为过程的模糊模型。根据模糊模型,可以得到模糊控制规则集。
c、 根据对手工操作的系统观察和测量生成控制规则
在实际生产中,操作人员可以很好地操作控制系统,但有时却难以给出用于模糊控制所用的控制语句。为此,可通过对系统的输入、输出进行多次测量,再根据这些测量数据去生成模糊控制规则。
推理是模糊控制器中,根据输入模糊量,由模糊控制规则完成模糊推理来求解模糊关系方程,并获得模糊控制量的功能部分。Mamdani推理法, 本质上是一种合成推理方法
(3) 反模糊化
通过模糊控制决策得到的是模糊量,要执行控制,必须把模糊量转化为精确量,也就是要推导出模糊集合到普通集合的映射(也称判决)。实际上是在一个输出范围内,找到一个被认为最具有代表性的、可直接驱动控制装置的确切的输出控制值。主要反模糊化判决方法有:最大隶属度法,重心法和加权平均法。
模糊控制器的结构
根据输入变量和输出变量的个数,分为单变量模糊控制和多变量模糊控制。
二维输入-单输出模糊控制器
二维模糊控制器如图2-2(b),两个输入变量基本上都采用受控变量的
偏差e和偏差的变化率ec,由于它们能够严格地反映受控过程中输出变量
的动态特性,因此在控制效果上要比一维模糊控制器好得多,这也是最常
用的一类模糊控制器。
供暖锅炉控制系统属于过程控制系统,过程控制系统是指把生产过程的温度、压力、流量、液位和浓度作为被控参数的控制系统。因此供暖锅炉控制系统作为过程控制系统其控制的总任务是维持总的出水温度恒定,同时燃烧效率尽可能高、污染尽可能小,保证设备运行安全,满足用户的供热要求,以及对各运行参数和设备状态进行检测,以便进行显示、报警、工况计算以及制表打印等。
模糊控制基本原理

模糊控制的基本原理
模糊控制是以模糊集合理论、模糊语言及模糊逻辑为基础的控制,它是
模糊数学在控制系统中的应用,是一种非线性智能控制。
模糊控制是利用人的知识对控制对象进行控制的一种方法,通常用“if条
件,then结果”的形式来表现,所以又通俗地称为语言控制。一般用于无法以
严密的数学表示的控制对象模型,即可利用人(熟练专家)的经验和知识来很好
地控制。因此,利用人的智力,模糊地进行系统控制的方法就是模糊控制。模
糊控制的基本原理如图所示:
模糊控制系统原理框图
它的核心部分为模糊控制器。模糊控制器的控制规律由计算机的程序实现,实现一步模糊控制算法的过程是:微机采样获取被控制量的精确值,然后将此量与给定值比较得到误差信号E;一般选误差信号E作为模糊控制器的一个输入量,把E的精确量进行模糊量化变成模糊量,误差E的模糊量可用相应的模糊语言表示;从而得到误差E的模糊语言集合的一个子集e(e实际上是一个模糊向量)。
再由e和模糊控制规则R(模糊关系)根据推理的合成规则进行模糊决策,得到模糊控制量u为:
式中u为一个模糊量;为了对被控对象施加精确的控制,还需要将模糊量u进行非模糊化处理转换为精确量:得到精确数字量后,经数模转换变为精确的模
拟量送给执行机构,对被控对象进行一步控制;然后,进行第二次采样,完成第
二步控制……。这样循环下去,就实现了被控对象的模糊控制。
模糊控制(Fuzzy Control)是以模糊集合理论、模糊语言变量和模糊逻辑推理为基础的一种计算机数字控制。模糊控制同常规的控制方案相比,主要特点有:
(1)模糊控制只要求掌握现场操作人员或有关专家的经验、知识或操作数据,不需要建立过程的数学模型,所以适用于不易获得精确数学模型的被控过程,或结构参数不很清楚等场合。
(2)模糊控制是一种语言变量控制器,其控制规则只用语言变量的形式定性的表达,不用传递函数与状态方程,只要对人们的经验加以总结,进而从中提炼出规则,直接给出语言变量,再应用推理方法进行观察与控制。
智能控制的主要控制方法

智能控制的主要控制方法
一、模糊控制。
1.1 模糊控制的基本概念。
模糊控制啊,就像是一种“差不多”的控制方法。它不追求精确到小数点后多少位的数值,而是用一些模糊的概念,像“大”“小”“快”“慢”之类的。比如说,要控制房间的温度,它不会精确到25.5度,而是大概分为“冷”“合适”“热”这么几个模糊的状态。这就很符合咱们日常生活中的思维方式,咱们人在判断很多事情的时候,也不是用特别精确的数字,而是靠这种模糊的感觉。就像咱们常说的“差不多得了”,模糊控制就是这么个意思。
1.2 模糊控制的应用。
在实际生活中,模糊控制的应用可不少呢。像洗衣机的控制,它不知道衣服到底有多脏,但是可以根据衣物的重量、材质等大概的因素,来确定洗涤的时间和强度。这就好比一个有经验的主妇,虽然不能精确测量污垢的含量,但是凭借经验就能把衣服洗得差不多干净。还有汽车的自动变速器,它根据车速、油门踏板的位置等模糊的信息,来决定换挡的时机,不需要精确计算每一个瞬间的动力需求。
二、神经网络控制。
2.1 神经网络控制的原理。
神经网络控制就像是模拟人的大脑神经工作方式。它有很多的神经元节点,这些节点之间相互连接,就像大脑里的神经细胞一样。每个节点都能接收和处理信息,然后把处理后的结果传递给其他节点。这就好比一个庞大的信息传递网络,大家互相协作。这有点像咱们常说的“众人拾柴火焰高”,众多的神经元一起工作,来实现对系统的控制。
2.2 神经网络控制的实例。 比如说在图像识别方面,神经网络控制就大显身手了。它可以识别出照片里是猫还是狗,或者是其他的物体。就像人的眼睛和大脑的结合一样,神经网络通过对图像的大量特征进行分析,就像咱们看东西的时候会注意到动物的耳朵、眼睛、尾巴等特征,它也是这么去判断的。再比如在股票市场预测中,虽然不能做到百分百准确,但是它可以根据历史数据等众多因素,像公司的业绩、市场的趋势等,来对股票价格的走势做出一个大致的预测。
模糊控制实际应用研究

模糊控制实际应用研究
模糊控制是一种基于模糊逻辑的控制方法,它可以在模糊的环境中进行决策和控制,其核心思想就是用人类的经验和语言来描述系统。在实际应用中,模糊控制被广泛应用于各种领域,比如工业控制、智能交通、机器人控制、医疗、金融等。本文将从几个方面介绍模糊控制在实际应用中的研究进展和应用案例。
一、工业控制
在工业生产中,模糊控制被广泛应用于生产流程控制、机器人控制、自适应控制等方面。其中,以炼油、化工、冶金等高危行业为代表的控制系统,风险高、控制难度大,传统控制方法难以适应。而模糊控制正是满足了这种场景下的特殊需要。例如,对于温度、压力等参数的控制,传统控制方法需要传感器读取实时数据,根据PID算法进行计算和调整,但是这样的调节方法需要不断地“试错”,耗费时间和人力。相比之下,模糊控制的优势就体现出来了。它不需要提前确定具体的输入量、输出量以及参数,只需要用文字传达控制要求,系统便可以自动地“学习”调节方法,从而提供最优的控制方案。
二、智能交通
随着城市化进程的加速,城市交通越来越拥堵,安全问题也愈发凸显。智能交通系统就是为了解决城市交通压力和安全问题而出现的。模糊控制在智能交通系统中也起到了重要的作用。首先,模糊控制可以对交通信号灯进行控制,提高交通流量,并降低交通拥堵。其次,模糊控制可以结合路况、气象等不同因素,对车辆行驶速度进行控制,提高整个道路网络的通行效率,从而减轻交通拥堵的程度。最后,模糊控制还可以根据路段交通的实时情况,对城市路网进行动态优化,从而使整个交通系统更加智能化、高效化。
三、机器人控制
机器人技术是当代科技领域的一个热点,而机器人控制是机器人技术中的一个重要分支。机器人控制的核心是对机器人进行快速、准确的控制,以达到预期的效果。模糊控制在机器人控制中的应用也非常广泛。比如在工业机器人的控制中,可以通过模糊控制对机器人的运动和运行参数进行灵活控制,从而实现自适应控制。同时,模糊控制也可以应用于机器人的智能决策中,使其能够自主化地进行决策和行动。
模糊控简介及模糊控制器的设计
目录
摘 要 ................................................................................................ 1
1 模糊控制简介 ................................................................................. 1
1.1 模糊控制方法的研究现状 ...................................................... 2
1.2 模糊控制的特点 ..................................................................... 2
1.3模糊控制的研究对象 ............................................................... 3
1.4模糊控制的展望 ...................................................................... 3
2 模糊控制器的结构与工作原理 ....................................................... 4
2.1基本结构与组成 ...................................................................... 4
2.2一般模糊控制器各主要环节的功能 ........................................ 4
2.3隶属函数的确定原则和基本确定方法..................................... 5
2.4模糊条件语句与模糊控制规则 ................................................ 6
模糊控制介绍
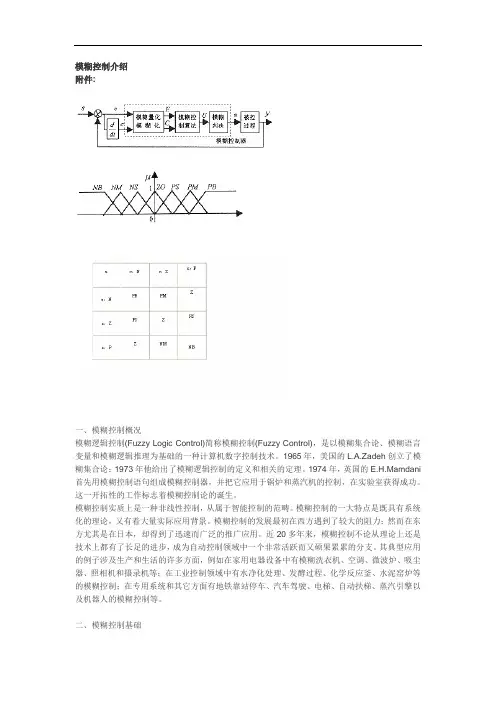
模糊控制介绍
附件:
一、模糊控制概况
模糊逻辑控制(Fuzzy Logic Control)简称模糊控制(Fuzzy Control),是以模糊集合论、模糊语言变量和模糊逻辑推理为基础的一种计算机数字控制技术。1965年,美国的L.A.Zadeh创立了模糊集合论;1973年他给出了模糊逻辑控制的定义和相关的定理。1974年,英国的E.H.Mamdani首先用模糊控制语句组成模糊控制器,并把它应用于锅炉和蒸汽机的控制,在实验室获得成功。这一开拓性的工作标志着模糊控制论的诞生。
模糊控制实质上是一种非线性控制,从属于智能控制的范畴。模糊控制的一大特点是既具有系统化的理论,又有着大量实际应用背景。模糊控制的发展最初在西方遇到了较大的阻力;然而在东方尤其是在日本,却得到了迅速而广泛的推广应用。近20多年来,模糊控制不论从理论上还是技术上都有了长足的进步,成为自动控制领域中一个非常活跃而又硕果累累的分支。其典型应用的例子涉及生产和生活的许多方面,例如在家用电器设备中有模糊洗衣机、空调、微波炉、吸尘器、照相机和摄录机等;在工业控制领域中有水净化处理、发酵过程、化学反应釜、水泥窑炉等的模糊控制;在专用系统和其它方面有地铁靠站停车、汽车驾驶、电梯、自动扶梯、蒸汽引擎以及机器人的模糊控制等。
二、模糊控制基础
模糊控制的基本思想是利用计算机来实现人的控制经验,而这些经验多是用语言表达的具有相当模糊性的控制规则。模糊控制器(Fuzzy Controller,即FC)获得巨大成功的主要原因在于它具有如下一些突出特点:
模糊控制是一种基于规则的控制。它直接采用语言型控制规则,出发点是现场操作人员的控制经验或相关专家的知识,在设计中不需要建立被控对象的精确数学模型,因而使得控制机理和策略易于接受与理解,设计简单,便于应用。
由工业过程的定性认识出发,比较容易建立语言控制规则,因而模糊控制对那些数学模型难以获取、动态特性不易掌握或变化非常显著的对象非常适用。
PID控制与模糊PID控制

目 录
一、 PID整定口诀 ..................................................................................... 2
二、 PID控制与模糊控制比较 ................................................................. 3
三、 PID控制方案 ..................................................................................... 4
四、 模糊控制方案.................................................................................... 4
五、 PID线性控温法 ................................................................................. 4
六、 PID控制理论 ..................................................................................... 5
七、 模糊控制原理.................................................................................... 6
1. 模糊控制系统的基本概念 ............................................................... 6
2. 模糊控制系统的组成 ....................................................................... 7
模糊控制算法原理
模糊控制算法原理
一、概述
模糊控制算法是一种基于模糊逻辑的控制方法,相对于传统的精确控制方法,具有更好的适应性和鲁棒性。其基本思想是将输入变量和输出变量映射到模糊集合上,并通过模糊推理实现对输出变量的控制。
二、模糊集合
1. 模糊集合的定义
模糊集合是指在某个特定的论域上,每个元素都有一个隶属度值,表示该元素属于该模糊集合的程度。与经典集合不同,经典集合中每个元素只能完全属于或完全不属于该集合。
2. 模糊集合的运算
与经典集合类似,模糊集合也可以进行交、并、补等运算,但其结果仍然是一个模糊集合。
三、模糊推理
1. 模糊规则
在模糊控制中,通常使用若干个模糊规则来描述输入变量和输出变量之间的关系。每个规则由若干前提条件和一个结论组成,其中前提条件和结论都是由若干个隶属度函数组成的。
2. 模糊推理过程
模糊推理的过程包括模糊化、规则匹配、聚合和去模糊化四个步骤。首先将输入变量通过隶属度函数映射到对应的模糊集合上,然后对每个规则进行匹配,计算出每个规则的激活度。接着将所有激活度进行聚合,得到一个综合的隶属度函数。最后将该隶属度函数通过去模糊化方法转换为实际输出值。
四、模糊控制器
1. 模糊控制器的结构
模糊控制器通常由三部分组成:模糊化单元、推理单元和去模糊化单元。其中,模糊化单元用于将输入变量映射到对应的模糊集合上,推理单元用于执行模糊推理算法,去模糊化单元用于将输出结果转换为实际控制信号。
2. 模糊控制器设计
在设计一个模糊控制器时,需要确定论域、隶属度函数和规则库等参数。其中论域是指输入变量和输出变量所在的范围,隶属度函数是指将输入变量和输出变量映射到对应模糊集合的函数,规则库是指描述输入变量和输出变量之间关系的一组模糊规则。
五、模糊控制算法的优缺点
1. 优点 相对于传统的精确控制方法,模糊控制算法具有更好的适应性和鲁棒性,能够处理非线性、时变和不确定性等问题。同时,模糊控制器设计简单,易于实现。
模糊控制的论述及发展
模糊控制的论述及发展
随着微电子技术和计算机技术的进步,单片机的功能得到了突飞猛进的发展,其应用也越加的广泛。人们在改造客观世界的过程中,根据对客观世界的观察、认识,作出相应的决策和行动,这一过程就可以抽象为一种映射,完成这种映射的方法很多,如线性系统、专家系统、差分方程和模糊系统等。其中模糊系统是最快最方便的方法之一。
模糊控制定义为“基于模糊集合理论、模糊逻辑,并同传统的控制理论相结合,模拟人的思维方式,对难以建立数学模型的对象实验的一种控制方法”其基本思想实在被控对象模糊模型的基础上,用机器去模拟人对系统控制的一种方法,是一模拟人类只能形式,属于非线性控制,是智能控制中的一种。它特别适用于被控对象数学模型未知的、复杂的、非线性的控制系统。就是被控制对象的模糊模型的基础上,运用模糊控制器近似推理等手段,实现系统控制的方法模糊模型就是用模糊语言和规则描述的一个系统的动态特性及性能指标。可以在处理不精确性和不确定性问题中获得可处理性、鲁棒性。
模糊控制器设计的基本方法和主要步骤大致包括:1、选定模糊控制器的输入输出变量,并进行量程转换。2、确定各变量的模糊语言取值及相应的隶属函数,即进行模糊化。3、建立模糊控制规则或控制算法。这是指规则的归纳和规则库的建立,是从实际控制经验过渡到模糊控制器的中心环节。控制律通常由一组if-then结构的模糊条件语句构成。4、确定模糊推理和解模糊化方法。常见的模糊推理方法有最大最小推理和最大乘积推理两种,可视具体情况选择其一:解模糊化方法有最大隶属度法,中位数法,加权平均,重心法,求和法或估值法等等,针对系统要求或运行情况的不同而选取相适应的方法,从而将模糊量转化为精确量,用以实施最后的控制策略。
模糊控制其主要特色:1、模糊控制是一种基于规则的控制,它直接采用语言型控制规则,出发点是现场操作人员的控制经验或相关专家的知识,在设计中不需要建立被控对象的精确的数学模型,因而使得控制机理和策略易于接受与理解,设计简单,便于应用。2、由工业过程的定性认识出发,比较容易建立语言控制规则,因而模糊控制对那些数学模型难以获取,动态特性不易掌握或变化非常显著的对象非常适用。3、基于模型的控制算法及系统设计方法,由于出发点和性能指标的不同,容易导致较大差异;但一个系统语言控制规则却具有相对的独立性,利用这些控制规律间的模糊连接,容易找到折中的选择,使控制效果优于常规控制器。4、模糊控制是基于启发性的知识及语言决策规则设计的,这有利于模拟人工控制的过程和方法,增强控制系统的适应能力,使之具有一定的智能水平。5、模糊控制系统的鲁棒性强,干扰和参数变化对控制效果的影响被大大减弱,尤其适合于非线性、时变及纯滞后系统的控制。但其还存在缺陷:1、模糊控制的设计尚缺乏系统性,这对复杂系统的控制是难以奏效的。所以如何建立一套系统的模糊控制理论,以解决模糊控制的机理、稳定性分析、系统化设计方法等一系列问题;2、如何获得模糊规则及隶属函数即系统的设计办法,这在目前完全凭经验进行;3、信息简单的模糊处理将导致系统的控制精度降低和动态品质变差。若要提高精度则必然增加量化级数,从而导致规则搜索范围扩大,降低决策速度,甚至不能实时控制;4、如何保证模糊控制系统的稳定性即如何解决模糊控制中关于稳定性和鲁棒性问题。
模糊控制原理与应用
模糊控制原理与应用
模糊控制是一种基于模糊逻辑的控制方法,它可以处理那些难以用传统控制方法精确描述的系统。模糊控制的基本思想是将输入和输出之间的关系用模糊集合来描述,然后通过模糊推理来确定控制规则,最终实现对系统的控制。
模糊控制的优点在于它可以处理那些难以用传统控制方法精确描述的系统,例如非线性系统、模糊系统、多变量系统等。此外,模糊控制还具有较好的鲁棒性和适应性,能够在一定程度上克服系统参数变化和外部干扰的影响。
模糊控制的应用非常广泛,例如在工业控制、交通控制、机器人控制、医疗诊断等领域都有着广泛的应用。在工业控制中,模糊控制可以用于控制温度、湿度、压力等参数,以及控制机器人的运动轨迹和速度。在交通控制中,模糊控制可以用于控制交通信号灯的时序和周期,以及优化交通流量。在医疗诊断中,模糊控制可以用于对患者的病情进行评估和诊断。
在模糊控制的实现过程中,需要进行模糊化、模糊推理和去模糊化等步骤。其中,模糊化是将输入和输出之间的关系用模糊集合来描述,模糊推理是根据模糊规则进行推理,得出控制结果,去模糊化是将模糊结果转化为具体的控制量。
总之,模糊控制是一种基于模糊逻辑的控制方法,它可以处理那些难以用传统控制方法精确描述的系统。模糊控制具有广泛的应用前景,在工业控制、交通控制、机器人控制、医疗诊断等领域都有着广泛的应用。在模糊控制的实现过程中,需要进行模糊化、模糊推理和去模糊化等步骤。
模糊控制原理
模糊控制原理
模糊控制原理是一种基于模糊逻辑理论的控制方法。模糊控制通过模糊化输入变量和输出变量,建立模糊规则库,并通过模糊推理得到模糊控制输出。模糊控制的主要目标是实现对非线性、模糊、不确定或不精确系统的控制。通过引入模糊因素,模糊控制可以在不准确或不确定的情况下,对系统进行稳定、鲁棒的控制。
模糊控制的核心思想是将控制问题转化为一系列的模糊规则,其中每个规则都包含了一组模糊化的输入和输出。模糊规则的编写通常需要基于领域专家的经验和知识。通过对输入变量和输出变量的模糊化,可以将问题的精确描述转化为模糊集合。模糊推理使用了一系列的逻辑规则来描述输入模糊集合与输出模糊集合之间的关系,以得到模糊控制输出。最后,通过解模糊过程将模糊输出转化为具体的控制信号,以实现对系统的控制。
模糊控制具有很强的鲁棒性和适应性,能够处理非线性、时变和多变量的系统。它还可以处理模糊和不准确的信息,适用于实际系统中存在的各种不确定性和复杂性。此外,模糊控制还具有良好的可解释性,可以用于解释控制决策的原因和依据。
总之,模糊控制原理是一种基于模糊逻辑理论的控制方法,通过模糊化变量、建立模糊规则库和进行模糊推理,实现对非线性、模糊、不确定或不精确系统的稳定控制。模糊控制具有鲁棒性、适应性和可解释性等特点,在实际系统中有广泛的应用。