
松下机器人故障手册
松下伺服发生故障报警代码一览及对策

(2)检查电机电缆连接U,V,W是否短路,连接器导线是否有毛刺等。正确连接电机电缆。
(3)电机电缆接地。
(3)检查电机电缆的U,V,W与电机接地线之间的绝缘电阻。绝缘不良时请更换新电机。
(4)电机烧毁。
(4)检查电机的各条电缆间的电阻是否平衡,如不平衡,则需更换电机。
(5)电机电缆接触不良。
(4)排除缠绕因素。减轻负载。
(5)电磁制动器处于动作状态。
(5)测量制动器端子的电压。断开制动器。
(6)在复数台机械布线中,误将电机电缆连接到其它轴,错误布线。
(6)将电机电缆,编码器连线正确连接到各自的对应轴上。
(7)Pr5.12(过载等级设置)低。
(7)设定Pr5.12(过载等级设置)为0。
18
(8)接通伺服100ms以后,再输入脉冲。
(9)动态制动器电路过热。
(9)请勿用伺服On/Off作为运转、停止使用。高速运转时请设置动态制动器动作的停止时间为3分钟左右。
15
0
过热保护
驱动器散热器,功率元件的温度超过规定值以上。
(1)驱动器的使用温度超过规定值。
(1)降低驱动器使用温度及改善冷却条件。
(2)过载。
(2)提高驱动器,电机的容量。延长加减速时间。降低负载。
报警错误代码
辅助码
保护功能
原因
对策
16
0
过载保护(过载保护)
转矩指令值超过Pr5.12(过载等级设置)设定的过载水平时,根据后述时限特性激活过载保护。
以PANATERM的波形图形画面检查转矩(电流)波形是否发生振荡,是否上下晃动过大。通过PANATERM检查过载警报显示及负载率。
(1)提高电源电压容量。更换电源。排除主电源电磁接触器脱落故障后,再次投入电源。
维护保养-松下机器人点检指南
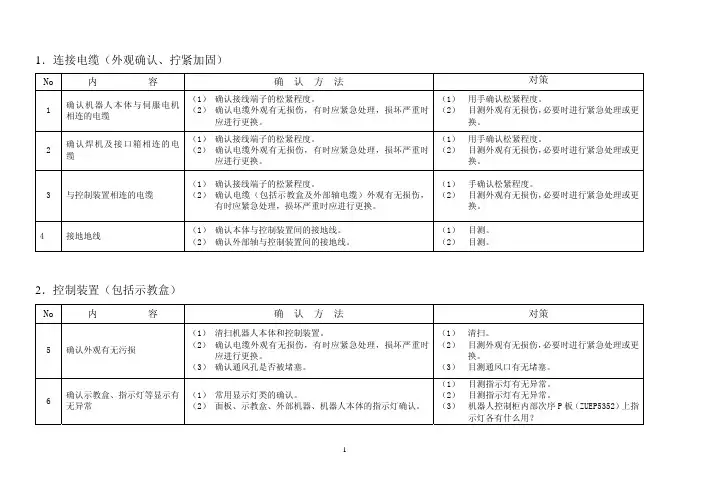
2
3.焊枪(焊枪本体)部
No
内
容
19 确认有无飞溅及灰尘附着
20 确认外观有无损伤
21 确认并清扫绝缘处 22 松紧的确认、紧固
确认方法
对策
(1) 清扫。
(1) 清扫。
(1) 确认焊枪、焊枪本体外观有无损伤,有时要应急处理, (1) 目测外观有无损伤,进行紧急处理,必要时
严重时要更换零件。
进行更换。
有时应紧急处理,损坏严重时应进行更换。
换。
4 接地地线
(1) 确认本体与控制装置间的接地线。 (2) 确认外部轴与控制装置间的接地线。
(1) 目测。 (2) 目测。
2.控制装置(包括示教盒)
No
内
容
确认方法
对策
5 确认外观有无污损
(1) 清扫机器人本体和控制装置。 (2) 确认电缆外观有无损伤,有时应紧急处理,损坏严重时
(1) 确认接线端子的松紧程度。 (2) 确认电缆外观有无损伤,有时应紧急处理,损坏严重时
应进行更换。
(1) (2)
用手确认松紧程度。 目测外观有无损伤,必要时进行紧急处理或更 换。
3 与控制装置相连的电缆
(1) 确认接线端子的松紧程度。
(1) 手确认松紧程度。
(2) 确认电缆(包括示教盒及外部轴电缆)外观有无损伤, (2) 目测外观有无损伤,必要时进行紧急处理或更
(1) 确认并清扫绝缘件与焊枪、焊枪本体的安装部位及绝缘 (1) 清扫各部位,目测绝缘件是否损坏,必要时
件与送丝电机安装部位。
进行更换。
(1) 紧固焊枪安装螺钉及 CC 零件、母材线、地线部位。
(1) 紧固各部位。
4.机器人本体
No
松下A6伺服故障代码及处理方法

松下A6伺服故障代码及处理方法松下A6伺服故障代码及处理方法Err 11.0 控制电源不足电压保护原因:控制电源整流位置的P-N间的电压低于规定值。
100V的产品:约DC70V(约AC50V)200V的产品:约DC145V(约AC100V)400V的产品:约DC15V① 电源电压低。
发生瞬间停电② 电源容量不足…受主电源接通时的突入电流影响,电源电压下降。
③ 驱动器故障(电路故障)处理:100V,200V产品:测定连接器及端子台的L1C-L2C线电压。
400V的产品:测定连接器及端子台的24V-0V线电压。
① 提升电源电压的容量。
更换电源。
② 提高电源容量。
③ 更换新的驱动器。
Err 12.0 过压保护原因:整流位置的P-N间电压高于规定值。
100V的产品:约DC200V(约AC140V)200V的产品:约DC400V(约AC280V)400V的产品:约DC400V (约AC560V)① 电源电压超过允许输入电压范围。
由于无功补偿电容器或UPS (无停电电源装置)造成的电压跳起。
② 再生电阻的断线③ 外置再生电阻不匹配,导致无法吸收再生能量。
④ 驱动器故障(电路故障)处理:测定连接器及端子台的L1,L2,L3线电压。
① 输入正确的电压,拆除无功补偿电容器。
② 用万用表测量驱动器端子P-B间的外置电阻的电阻值,∞标识断线。
应更换外置电阻。
③ 变更为所指定再生电阻值瓦数。
④ 更换新的驱动器。
Err12过电压保护:原因:逆变器P-N间电压超过规定值。
① 源电压超过允许输入电压范围。
无功补偿电容器和UPS(无间断电源)造成的电压反弹。
② 再生放电电阻断线。
③ 位置再生放电电阻不匹配,导致无法吸收再生电能④ 驱动器故障(回路故障)处理:测量连接器(L1、L2、L3)的线间电压。
① 输入正确电压,拆除无功补偿电容器。
② 用测试仪测量驱动器端子B1-B2间外接的电阻值,如为∞则为断线。
应更换外置电阻。
③ 改变所定再生放电电阻值,W数。
松下电机报警代码及处理方法

松下电机报警代码及处理方法(总4页)-CAL-FENGHAI.-(YICAI)-Company One1-CAL-本页仅作为文档封面,使用请直接删除松下电机报警代码及处理方法,如果你遇到类似报警请比对解决,仅供参考,如有疑问请来电。
保护功能报警代码故障原因应对措施编码器通讯出错21*编码器与驱动器之间的通讯中断,并激活了通讯中断检测功能。
按照接线图,正确连接编码器线路。
纠正错误接线,注意编码器电缆应接到X6..编码器通讯数据出错23*主要是噪声引起了一个错误数据,数据不能够发送到驱动器,即使编码器电缆已连接,但通讯的数据有问题。
确保编码器电源电压是DC5V+-5%(4.75-5.25v).尤其是电缆很长时必须特别注意。
如果是电机电缆与编码器电缆捆绑在一起,请分隔开来布线。
位置偏差过大24位置偏差脉冲计数器之值大于参数PR70(位置偏差过大水平)的设定值。
1.电机没有按照指令脉冲正确的运转。
2.PR70值设得太小。
参照接线图,将屏蔽线接到FG上。
1)确保电机按照指令脉冲正确的运转,监测转矩监视器,确保输出转矩不饱和,调整增益。
将PR5E和PR5F设为最大,按照接线图,正确连接编码器线路、2)增大PR70数值。
混合控制位置偏差过大25*由外部反馈监置检测出的负载位置与编码器检测出的电机位置不吻合,超过了参数PR7B(混合控制偏差过大水平)的设定值。
检查电机与负载的连接。
检查当负载运转时,电机位置的变化(编码器反馈脉冲数值)是否是同一极性(+/-).检查参数PR74、75和76以及PR7C的值是否正确过速26电机的转速超过了参数PR73(过速水平)设定值避免指令速度过高。
检查指令脉冲频率和分倍频比率。
对于不恰当的增益引起的过冲。
请正确的调整增益。
按照接线图,正确连接编码器线路指令脉冲分倍频出错27参数PR48-PR4B(电子齿轮的第一,第二分子,分母)设置不正确。
检查PR48-PR4B参数值。
设置正确的分倍频比率,保证经过电子齿轮后的指令脉冲频率最大不超过2M PPS。
松下伺服发生故障报警代码一览及对策0001
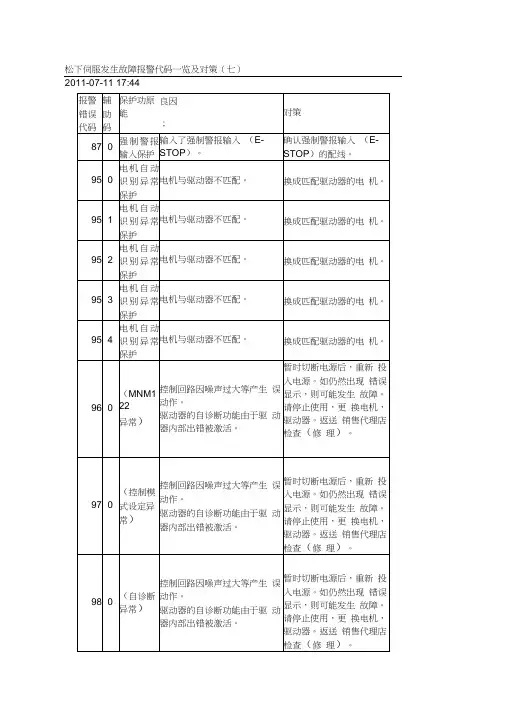
松下伺服发生故障报警代码一览及对策(七)2011-07-11 17:44
类别:默认分类|评论(0) |浏览(246国) 国松下伺服发生故障报警代码一览及对策(六)
2011-07-11 17:43
99
(其它异 控制回路因噪声过大等产生
误动作。
驱动器的自诊断功能由于驱 动器内部出错被激活。
暂时切断电源后,重新 投入电源。
如仍然出现 错误显示,则可能发生 故障。
请停止使用,更 换电机,驱动器。
返送 销售代理店检查(修 理)。
类别:默认分类|评论(0) |浏览(149国)
国松下伺服发生故障报警代码一览及对策(五)
类别:默认分类|评论(0) |浏览(174匡])
国松下伺服发生故障报警代码一览及对策(四)2011-07-11 17:38
类别:默认分类评论浏览国)
国松下伺服发生故障报警代码一览及对策(三)
类别:默认分类|评论(0) |浏览(233国)
国松下伺服发生故障报警代码一览及对策(二)2011-07-11 17:35
类别:默认分类评论浏览匡])
国松下伺服发生故障报警代码一览及对策(一)
2011-07-11 17:29
现把松下A5系列伺服的故障报警代码整理出来,供使用松下伺服发生故障的朋 友们 尽快排除故障。
A4系列可以参照。
这里每篇文章有大小限制,只好拆开发了,
找自己需要的了。
松下伺服驱动器报警代码大全

松下伺服驱动器报警代码大全松下伺服驱动器是工业自动化领域中常见的一种设备,它具有高精度、高速度和高可靠性的特点,被广泛应用于各种自动化设备中。
然而,在使用过程中,我们有时会遇到各种报警代码,这些代码对于及时排除故障、保障设备正常运行至关重要。
因此,了解松下伺服驱动器的报警代码以及相应的解决方法显得尤为重要。
1. AL01,电源电压过低。
当松下伺服驱动器显示AL01报警代码时,意味着电源电压过低。
解决方法是首先检查电源线路是否正常连接,然后检查电源供电是否稳定,如有必要,可以更换稳压器或者更换电源线路。
2. AL02,电源电压过高。
AL02报警代码表示电源电压过高,这可能会对伺服驱动器造成损坏。
解决方法是检查电源线路是否正常,排除电源电压过高的原因,必要时使用稳压器进行调节。
3. AL03,过流保护。
当伺服驱动器出现AL03报警代码时,意味着发生了过流保护。
解决方法是检查驱动器输出负载是否正常,检查电机是否有堵转现象,必要时检查驱动器的参数设置是否合理。
4. AL04,过载保护。
AL04报警代码表示发生了过载保护,解决方法是检查负载是否正常,检查传动部件是否有卡滞现象,必要时检查伺服驱动器的参数设置。
5. AL05,过热保护。
当伺服驱动器显示AL05报警代码时,意味着发生了过热保护。
解决方法是检查散热器是否通风良好,及时清理散热器上的灰尘,必要时更换散热器或者增加散热风扇。
6. AL06,编码器故障。
AL06报警代码表示编码器出现故障,解决方法是检查编码器连接是否良好,检查编码器线路是否正常,必要时更换编码器。
7. AL07,通信故障。
当伺服驱动器出现AL07报警代码时,意味着发生了通信故障。
解决方法是检查通信线路是否正常连接,检查通信参数设置是否正确,必要时更换通信线路或者重新设置通信参数。
8. AL08,其他故障。
AL08报警代码表示发生了其他故障,解决方法是通过故障代码手册进行详细排查,根据具体情况进行处理。