
FANUC系统参数资料
1
FANUC系统参数
北京发那科机电有限公司王玉琪
系统参数不正确也会使系统报警。另外,工作中常常遇到工作台不能回到零点、位置显
示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时
若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数
1.SETTING 参数
参数号符号意义16-T 16-M
0/0 TVC 代码竖向校验O O
0/1 ISO EIA/ISO代码O O
0/2 INI MDI方式公/英制O O
0/5 SEQ 自动加顺序号O O
2/0 RDG 远程诊断O O
3216 自动加程序段号时程序段号的间隔O O
2.RS232C口参数
20 I/O通道(接口板):0,1: 主CPU板JD5A 2: 主CPU板JD5B 3: 远程缓冲JD5C或选择板1的JD6A(RS-422) 5: Data Server 10 :DNC1/DNC2接口O O
100/3 NCR 程序段结束的输出码O O
100/5 ND3 DNC运行时:读一段/读至缓冲器满O O
I/O 通道0的参数:
101/0 SB2 停止位数O O
101/3 ASII 数据输入代码:ASCII或EIA/ISO O O
101/7 NFD 数据输出时数据后的同步孔的输出O O
102 输入输出设备号:
0:普通RS-232口设备(用DC1-DC4
码)
3:Handy File(3″软盘驱动器)
O O
103 波特率:
10:4800
11:9600
12:19200
O O
fanuc数控系统参数表
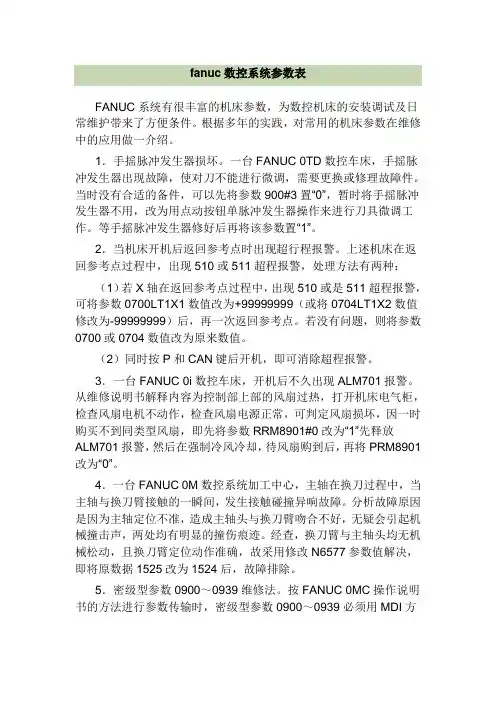
fanuc数控系统参数表FANUC系统有很丰富的机床参数,为数控机床的安装调试及日常维护带来了方便条件。
根据多年的实践,对常用的机床参数在维修中的应用做一介绍。
1.手摇脉冲发生器损坏。
一台FANUC 0TD数控车床,手摇脉冲发生器出现故障,使对刀不能进行微调,需要更换或修理故障件。
当时没有合适的备件,可以先将参数900#3置“0”,暂时将手摇脉冲发生器不用,改为用点动按钮单脉冲发生器操作来进行刀具微调工作。
等手摇脉冲发生器修好后再将该参数置“1”。
2.当机床开机后返回参考点时出现超行程报警。
上述机床在返回参考点过程中,出现510或511超程报警,处理方法有两种:(1)若X轴在返回参考点过程中,出现510或是511超程报警,可将参数0700LT1X1数值改为+99999999(或将0704LT1X2数值修改为-99999999)后,再一次返回参考点。
若没有问题,则将参数0700或0704数值改为原来数值。
(2)同时按P和CAN键后开机,即可消除超程报警。
3.一台FANUC 0i数控车床,开机后不久出现ALM701报警。
从维修说明书解释内容为控制部上部的风扇过热,打开机床电气柜,检查风扇电机不动作,检查风扇电源正常,可判定风扇损坏,因一时购买不到同类型风扇,即先将参数RRM8901#0改为“1”先释放ALM701报警,然后在强制冷风冷却,待风扇购到后,再将PRM8901改为“0”。
4.一台FANUC 0M数控系统加工中心,主轴在换刀过程中,当主轴与换刀臂接触的一瞬间,发生接触碰撞异响故障。
分析故障原因是因为主轴定位不准,造成主轴头与换刀臂吻合不好,无疑会引起机械撞击声,两处均有明显的撞伤痕迹。
经查,换刀臂与主轴头均无机械松动,且换刀臂定位动作准确,故采用修改N6577参数值解决,即将原数据1525改为1524后,故障排除。
5.密级型参数0900~0939维修法。
按FANUC 0MC操作说明书的方法进行参数传输时,密级型参数0900~0939必须用MDI方式输入很不方便。
FANUC 数控系统参数

Fanuc系统参数一.16系统类参数1.SETTING 参数参数号符号意义16-T 16-M0/0 TVC 代码竖向校验O O0/1 ISO EIA/ISO代码O O0/2 INI MDI方式公/英制O O0/5 SEQ 自动加顺序号O O2/0 RDG 远程诊断O O3216 自动加程序段号时程序段号的间隔O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422) 5: Data Server10 :DNC1/DNC2接口O O100/3 NCR 程序段结束的输出码O O100/5 ND3 DNC运行时:读一段/读至缓冲器满O OI/O 通道0的参数:101/0 SB2 停止位数O O101/3 ASII 数据输入代码:ASCII或EIA/ISO O O 101/7 NFD 数据输出时数据后的同步孔的输出O O 102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器)O O103 波特率:10:480011:960012:19200 O OI/O 通道1的参数:111/0 SB2 停止位数O O111/3 ASI 数据输入代码:ASCII或EIA/ISO O O 111/7 NFD 数据输出时数据后的同步孔的输出O O 112 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器)O O113 波特率:10:480011:960012:19200 O O其它通道参数请见参数说明书。
3.进给伺服控制参数1001/0 INM 公/英制丝杠O O1002/2 SFD 是否移动参考点O O1002/3 AZR 未回参考点时是否报警(#90号)O 1006/0,1 ROT,ROS 设定回转轴和回转方式O O 1006/3 DIA 指定直径/半径值编程O1006/5 ZMI 回参考点方向O O1007/3 RAA 回转轴的转向(与1008/1:RAB合用) O O 1008/0 ROA 回转轴的循环功能O O1008/1 RAB 绝对回转指令时,是否近距回转O O 1008/2 RRL 相对回转指令时是否规算O O1260 回转轴一转的回转量O O1010 CNC的控制轴数(不包括PMC轴) O O1020 各轴的编程轴名O O1022 基本坐标系的轴指定O O1023 各轴的伺服轴号O O1410 空运行速度O O1420 快速移动(G00)速度O O1421 快速移动倍率的低速(Fo) O O1422 最高进给速度允许值(所有轴一样) O O1423 最高进给速度允许值(各轴分别设) O O1424 手动快速移动速度O O1425 回参考点的慢速 FL O O1620 快速移动G00时直线加减速时间常数O O 1622 切削进给时指数加减速时间常数O O1624 JOG方式的指数加减速时间常数O O1626 螺纹切削时的加减速时间常数O1815/1 OPT 用分离型编码器O O1815/5 APC 用绝对位置编码器O O1816/4,5,6 DM1--3 检测倍乘比DMR O O1820 指令倍乘比CMR O O1819/0 FUP 位置跟踪功能生效O O1825 位置环伺服增益O O1826 到位宽度O O1828 运动时的允许位置误差O O1829 停止时的允许位置误差O O1850 参考点的栅格偏移量O O1851 反向间隙补偿量O O1852 快速移动时的反向间隙补偿量O O1800/4 RBK 进给/快移时反向间补量分开O O4.坐标系参数1201/0 ZPR 手动回零点后自动设定工件坐标系O O1250 自动设定工件坐标系的坐标值O O1201/2 ZCL 手动回零点后是否取消局部坐标系O O 1202/3 RLC 复位时是否取消局部坐标系O O1240 第一参考点的坐标值O O1241 第二参考点的坐标值O O1242 第三参考点的坐标值O O1243 第四参考点的坐标值O O5.行程限位参数1300/0 OUT 第二行程限位的禁止区(内/外)O O 1320 第一行程限位的正向值O O1322 第一行程限位的反向值O O1323 第二行程限位的正向值O O1324 第二行程限位的反向值O O1325 第三行程限位的正向值O O1321 第三行程限位的反向值O O6.DI/DO参数3003/0 ITL 互锁信号的生效O O3003/2 ITX 各轴互锁信号的生效O O3003/3 DIT 各轴各方向互锁信号的生效O O2Fanuc系统参数3004/5 OTH 超程限位信号的检测O O3010 MF,SF,TF,BF滞后的时间O O3011 FIN宽度O O3017 RST信号的输出时间O O3030 M代码位数O O3031 S 代码位数O O3032 T代码位数O O3033 B代码位数O O7.显示和编辑3102/3 CHI 汉字显示O O3104/3 PPD 自动设坐标系时相对坐标系清零O O 3104/4 DRL 相对位置显示是否包括刀长补偿量O O 3104/5 DRC 相对位置显示是否包括刀径补偿量O O 3104/6 DRC 绝对位置显示是否包括刀长补偿量O O 3104/7 DAC 绝对位置显示是否包括刀径补偿量O O 3105/0 DPF 显示实际进给速度O O3105/ DPS 显示实际主轴速度和T代码O O3106/4 OPH 显示操作履历O O3106/5 SOV 显示主轴倍率值O O3106/7 OHS 操作履历采样O O3107/4 SOR 程序目录按程序序号显示O O3107/5 DMN 显示G代码菜单O O3109/1 DWT 几何/磨损补偿显示G/W O O3111/0 SVS 显示伺服设定画面O O3111/1 SPS 显示主轴调整画面O O3111/5 OPM 显示操作监控画面O O3111/6 OPS 操作监控画面显示主轴和电机的速度O O 3111/7 NPA 报警时转到报警画面O O3112/0 SGD 波形诊断显示生效(程序图形显示无效)O O 3112/5 OPH 操作履历记录生效O O3122 操作履历画面上的时间间隔O O3203/7 MCL MDI方式编辑的程序是否能保留O O3290/0 WOF 用MDI键输入刀偏量O O3290/2 MCV 用MDI键输入宏程序变量O O3290/3 WZO 用MDI键输入工件零点偏移量O O3290/4 IWZ 用MDI键输入工件零点偏移量(自动方式) O 3290/7 KEY 程序和数据的保护键O O8.编程参数3202/0 NE8 O8000—8999程序的保护O O3202/4 NE9 O9000—9999程序的保护O O3401/0 DPI 小数点的含义O O3401/4 MAB MDI方式G90/G91的切换O3401/5 ABS MDI方式用该参数切换G90/G91 O9.螺距误差补偿3620 各轴参考点的补偿号O O3621 负方向的最小补偿点号O O3622 正方向的最大补偿点号O O3623 螺补量比率O O3624 螺补间隔O O10.刀具补偿3109/1 DWT G,W分开O O3290/0 WOF MDI设磨损值O O3290/1 GOF MDI设几何值O O5001/0 TCL 刀长补偿A,B,C O5001/1 TLB 刀长补偿轴O5001/2 OFH 补偿号地址D,H O5001/5 TPH G45-G48的补偿号地址D,H O5002/0 LD1 刀补值为刀号的哪位数O5002/1 LGN 几何补偿的补偿号O5002/5 LGC 几何补偿的删除O5002/7 WNP 刀尖半径补偿号的指定O5003/6 LVC/LVK 复位时删除刀偏量O O5003/7 TGC 复位时删除几何补偿量(#5003/6=1)O 5004/1 ORC 刀偏值半径/直径指定O5005/2 PRC 直接输入刀补值用PRC信号O5006/0 OIM 公/英制单位转换时自动转换刀补值O O 5013 最大的磨损补偿值O5014 最大的磨损补偿增量值O11.主轴参数3701/1 ISI 使用串行主轴O O3701/4 SS2 用第二串行主轴O O3705/0 ESF S和SF的输出O O3705/1 GST SOR信号用于换挡/定向O3705/2 SGB 换挡方法A,B O3705/4 EVS S和SF的输出O3706/4 GTT 主轴速度挡数(T/M型)O3706/6,7 CWM/TCW M03/M04的极性O O3708/0 SAR 检查主轴速度到达信号O O3708/1 SAT 螺纹切削开始检查SAR O3730 主轴模拟输出的增益调整O O3731 主轴模拟输出时电压偏移的补偿O O3732 定向/换挡的主轴速度O O3735 主轴电机的允许最低速度O3736 主轴电机的允许最低速度O3740 检查SAR的延时时间O O3741 第一挡主轴最高速度O O3742 第二挡主轴最高速度O O3743 第三挡主轴最高速度O O3744 第四挡主轴最高速度O3751 第一至第二挡的切换速度O3752 第二至第三挡的切换速度O3771 G96的最低主轴速度O O3772 最高主轴速度O O4019/7 主轴电机初始化O O3 Fanuc系统参数4133 主轴电机代码O O12.其它6510 图形显示的绘图坐标系O7110 手摇脉冲发生器的个数O O7113 手脉的倍比m O O7114 手脉的倍比n O O13.0i系统的有关参数8130 总控制轴数O O8131/0 HPG 使用手摇脉冲发生器O O8132/0 TLF 刀具寿命管理功能O O8132/3 ISC 用分度工作台O8133/0 SSC G96功能生效O O8134/0 IAP 图形功能生效O O二.0系统参数1.SETTING 参数参数号符号意义0-T 0-M0000 PWE 参数写入O O0000 TVON 代码竖向校验O O0000 ISO EIA/ISO代码O O0000 INCH MDI方式公/英制O O0000 I/O RS-232C口O O0000 SEQ 自动加顺序号O O2.RS232C口参数2/0 STP2 通道0停止位O O552 通道0波特率O O12/0 STP2 通道1停止位O O553 通道1波特率O O50/0 STP2 通道2停止位O O250 通道2波特率O O51/0 STP2 通道3停止位O O251 通道3 波特率O O55/3 RS42 Remote Buffer 口RS232/422 O O 390/7 NODC3 缓冲区满O O3.伺服控制轴参数1/0 SCW 公/英制丝杠O O3/0.1.2.4 ZM 回零方向O O8/2.3.4 ADW 轴名称O30/0.4 ADW 轴名称O32/2.3 LIN 3,4轴,回转轴/直线轴O388/1 ROAX 回转轴循环功能O388/2 RODRC 绝对指令近距离回转O388/3 ROCNT 相对指令规算O788 回转轴每转回转角度O11/2 ADLN 第4轴,回转轴/直线轴O398/1 ROAX 回转轴循环功能O398/2 RODRC 绝对指令近距离回转O398/3 ROCNT 相对指令规算O788 回转轴每转回转角度O860 回转轴每转回转角度O500-503 INPX,Y,Z,4 到位宽度O O504-507 SERRX,Y,Z,4 运动时误差极限O O508-511 GRDSX.Y,Z,4 栅格偏移量O O512-515 LPGIN 位置伺服增益O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度O O522-525 LINTX,Y,Z,4 直线加/减速时间常数O O526 THRDT G92时间常数O528 THDFL G92X轴的最低速度O527 FEDMX F的极限值O O529 FEEDT F的时间常数O O530 FEDFL 指数函数加减速时间常数O O533 RPDFL 手动快速移动倍率的最低值O O534 ZRNFL 回零点的低速O O535-538 BKLX,Y,Z,4 反向间隙O O593-596 STPEX,Y,Z,4 伺服轴停止时的位置误差极限O O 393/5 快速倍率为零时机床移动O O4.坐标系参数10/7 APRS 回零点后自动设定工件坐标系O O2/1 PPD 自动设坐标系相对坐标值清零O24/6 CLCL 手动回零后清除局部坐标系O28/5 EX10D 坐标系外部偏移时刀偏量的值(×10)O 708-711 自动设定工件坐标系的坐标值O735-738 第二参考点O O780-783 第三参考点O O784-787 第四参考点O O5.行程限位8/6 OTZN Z轴行程限位检查否O15/4 LM2 第二行程限位O24/4 INOUT 第三行程限位O57/5 HOT3 硬超程-LMX--+LMZ有效O65/3 PSOT 回零点前是否检查行程限位O O700-703 各轴正向行程O O704-707 各轴反向行程O O15/2 COTZ 硬超程-LMX--+LMZ有效O20/4 LM2 第二行程限位O24/4 INOUT 第三行程限位O743-746 第二行程正向限位O747-750 第二行程反向限位O804-806 第三行程正向限位O807-809 第三行程反向限位O770-773 第二行程正向限位O774-777 第二行程反向限位O747-750 第三行程正向限位O751-754 第三行程反向限位O760-763 第四行程正向限位O764-767 第四行程反向限位O6.进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效O O8/5 ROVE 快速倍率信号ROV2(G117/7)有效O49/6 NPRV 不用位置编码器实现主轴每转进给O O 20/5 NCIPS 是否进行到位检查O O4—7 参考计数器容量O O4—7 检测倍比O O21/0.1.2.3 APC 绝对位置编码器O O4 Fanuc系统参数35/7 ACMR 任意CMR O O37/0.1.2.3 SPTP 用分离型编码器O O100-103 指令倍比CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁O O9/0.1.2.3 TFIN FIN信号时间O O9/4.5.6.7 TMF M,S,T读信号时间O O12/1 ZILK Z轴/所有轴互锁O31/5 ADDCF GR1,GR2,DRN 地址O252 复位信号扩展时间O O8.显示和编辑1/1 PROD 相对坐标显示是否包括刀补量O O2/1 PPD 自动设坐标系相对坐标清零O O15/1 NWCH 刀具磨损补偿显示W O O18/5 PROAD 绝对坐标系显示是否包括刀补量O 23/3 CHI 汉字显示O O28/2 DACTF 显示实际速度O O29/0.1 DSP 第3,4轴位置显示O35/3 NDSP 第4轴位置显示O38/3 FLKY 用全键盘O O48/7 SFFDSP 显示软按键O O60/0 DADRDP 诊断画面上显示地址字O O60/2 LDDSPG 显示梯形图O O60/5 显示操作监控画面O O64/0 SETREL 自动设坐标系时相对坐标清零O O 77/2 伺服波形显示O O389/0 SRVSET 显示伺服设定画面O O389/1 WKNMDI 显示主轴调整画面O O9.编程参数10/4 PRG9 O9000-O9999号程序保护O O15/7 CPRD 小数点的含义O O28/4 EXTS 外部程序号检索O O29/5 MABS MDI-B中,指令取决于G90/G91设定O 389/2 PRG8 O8000-O8999号程序保护O O394/6 WKZRST 自动设工件坐标系时设为G54 O10.螺距误差补偿11/0.1 PML 螺补倍率O O712-715 螺补间隔O756-759 螺补间隔O1000, 20003000, 4000 补偿基准点O O1001-11282001-21283001-31284001-4128 补偿值O O11.刀具补偿1/3 TOC 复位时清除刀长补偿矢量0 O1/4 ORC 刀具补偿值(半径/直径输入) O8/6 NOFC 刀补量计数器输入O10/5 DOFSI 刀偏量直接输入O13/1 GOFU2 几何补偿号(由刀补号或刀号)指定O13/2 GMOFS 加几何补偿值(运动/变坐标)014/0 T2D T代码位数O14/1 GMCL 复位时是否清几何补偿值O14/5 WIGA 刀补量的限制O15/4 MORB 直接输入刀补测量值的按钮O24/6 QNI 刀补测量B时补偿号的选择O75/3 WNPT 刀尖补偿号的指定(在几何还是在磨损中) O122 刀补测量B时的补偿号O728 最大的刀具磨损补偿增量值O729 最大的刀具磨损补偿值O78/0 NOINOW 用MDI键输入磨损补偿量O O78/1 NOINOG 用MDI键输入几何补偿量O O78/2 NOINMV 用MDI键输入宏程序变量O O78/3 NOINMZ 用MDI键输入工件坐标偏移量O O393/2 MKNMDI 在自动方式的停止时,用MDI键输入工件坐标偏移量O O12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向O O14/2 主轴转速显示O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出O O71/0 ISRLPC 串行主轴时编码器信号的接法O71/4 SRL2SP 用1或2个串行主轴O71/7 FSRSP 是否用串行主轴O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度OO110 检查SAR(G120/4)的延时时间O516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O551 G96的主轴最的转速O556 G96的主轴最高转速O540-543 各挡主轴的最高转速O3/5 GST 用SOR(G120/5)定向/换挡O14/0 SCTA 加工启动时检查SAR信号O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最高速的参数号O539,541,555 各挡的主轴最高转速O542 主轴最高转速O543 主轴最低转速O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压O6519/7 主轴电机初始化O O6633 主轴电机代码O O6501/2 POSC2 用位置编码器O O6501/5-7 CAXIS1-3 用高分辨率编码器O O6503/0 PCMGSL 定向方法(编码器/磁传感器) O O6501/1 PCCNCT 内装传感器O O6501/4.6.7 位置编码器信号O O6504/1 HRPC 高分辨率编码器O O13.其它24/0 IGNPMC 用PMC O O71/6 DPCRAM 显示PMC操作菜单O O123 图形显示的绘图坐标系O6回复:Fanuc系统参数具体设置的时候是怎么知道那两个0的位置的呢QQ516136625请指教7补充一下G00快速定位方式的参数FANUC18M系统,SYSTEM/参数1401号参数#1位元LRP 定位(G00)0:定位以非线性定位形态执行,因此刀具以各轴互相独立方式快速移动。
FANUC常用系统K参数
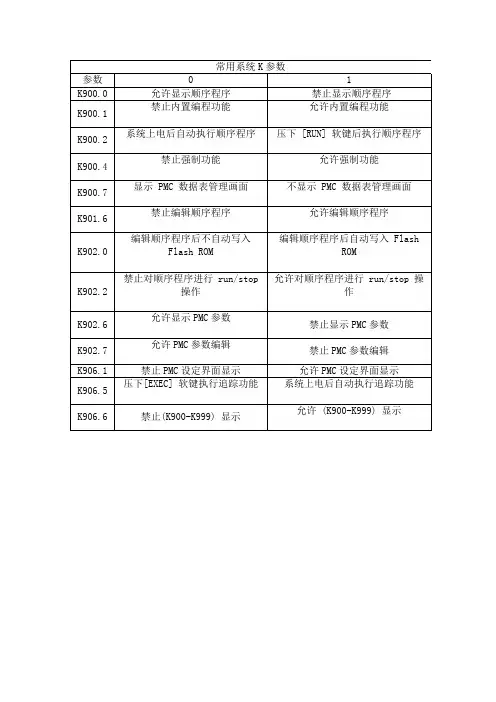
常用系统K参数
参数01
K900.0允许显示顺序程序禁止显示顺序程序
K900.1
禁止内置编程功能允许内置编程功能
K900.2
系统上电后自动执行顺序程序压下[RUN]软键后执行顺序程序K900.4
禁止强制功能允许强制功能
K900.7
显示PMC数据表管理画面不显示PMC数据表管理画面K901.6
禁止编辑顺序程序允许编辑顺序程序
K902.0编辑顺序程序后不自动写入
Flash ROM
编辑顺序程序后自动写入Flash
ROM
K902.2禁止对顺序程序进行run/stop
操作
允许对顺序程序进行run/stop操
作
K902.6允许显示PMC参数
禁止显示PMC参数
K902.7允许PMC参数编辑
禁止PMC参数编辑
K906.1禁止PMC设定界面显示允许PMC设定界面显示
K906.5
压下[EXEC]软键执行追踪功能系统上电后自动执行追踪功能K906.6禁止(K900-K999)显示
允许(K900-K999)显示。
FANUC18MC9000系统参数

我公司机台机床内装编程器无法启动,OI-TB,PMC-SB7,编程手册指出改K900.1启动编程器,但K仅有K00-K99显示,在SETTING画面改时,PWE已改1,仍无法改动,显示write protect。
经咨询北京法那科,告知改K17为1010,若不可,即被机床厂设密码,经实行,无效。
请教高手可否告知如何解密,具体如何操作,非常感谢赐教。
FANUC18MC9000系统参数参数号说明备注9920.0 固定循环9920.1 刀具补正量程式输入 G109920.2 机械手轮进给9920.3 1个MPG控制9920.4 主轴S4/S5类比输出9920.5 公/英制转换9921.0 程式储存640米9921.1 程式储存320米9921.2 程式储存160米9921.3 程式储存80米9921.4 程式储存40米9921.6 读带/打带界面控制19922.0 第二,三MPG控制9922.2 周速一定控制9922.4 模型资料输入9922.5 储存式螺距误差补偿9922.6 巨指令A9922.7 教导重现9923.4 MDI操作B9923.5 登陆程式数125组9923.6 外部按键输入9923.7 后台编辑9924.0 日文显示9924.1 徳法文显示9924.2 中文显示9924.3 意大利文显示9924.4 韩文显示9924.5 西班牙文显示9925.0 内旋补间9925.1 工件坐标系300组9925.2 切削补间前直线加减速9925.3 先行控制9925.7 程式储存20米数9926.0 选择程式制作9926.1 主轴简易同期控制9926.3 工具补正数增加补正记忆 64组9926.4 工具补正数增加补正记忆 99组9926.5 刀长量测9926.6 刀长自动量测9926.7 外部刀具补偿9927.1 第二辅助功能码9927.2 三轴同动9927.3 增加轴控制9927.4 工件计数及跑合时间显示9927.6 工具径补正(切削补偿)C 9927.7 工具径补正(切削补偿)B 9928.1 原点复归速度设定9928.4 3次元坐标变换9929.0 绘图显示9929.1 程式图形对话9929.2 扩张内藏式行程检查9929.3 行程极限外部设定9929.6 外部讯息9930.1 程式再启动9930.1 工件坐标系统(G54-G59)9930.2 外部资料输入9930.3 螺旋切削9930.5 PMC轴控制9930.6 自动转角进给率9931.0 单方向定位9931.2 刚性攻牙9931.3 时钟显示9931.6 卡式磁片资料显示9931.7 0.1单位增量系统9932.0 第三及第四回参考点9932.1 比率缩放9932.2 坐标系旋转9932.3 F15纸带格式9932.4 刀具寿命管理9932.5 工具补正数增加补正记忆 200组9932.6 增加选择性单节跳跃(最大) 19个9932.7 巨集执行器9933.1 极坐标命令9933.3 F1段进给9933.4 I/O装置外部控制9933.5 四轴同动9933.6 中断形式巨集指令9933.7 巨集指令B9934.1 遥控式缓衡器9934.2 高速遥控式缓衡器A9934.3 高速遥控式缓衡器B9934.4 读带/打带界面控制29934.6 切削进给补间后直线加减速9935.0 高速循环加工9935.1 刀具补正记忆形式B 9935.2 外部机械零点漂移9935.4 外部减速9935.5 动态绘图显示9935.6 登陆程式个数400组9935.7 登陆程式个数200组9936.0 刀具位置补正9936.2 选择性道角/转角R9936.3 简易同期制御9936.4 高速跳跃信号输入9936.7 扩张工件程式编辑程式COPY 9937.0 圆筒补间9937.1 S串列式输出9937.2 极坐标补间9937.3 Cs轴轮廓控制9937.5 C轴法线方向制御9937.6 刀具寿命管理512组9937.7 I/O同时操作9939.6 CAP19939.7 CAP19940.0 DNC-19940.3 索引功能9940.4 主轴同期制御9941.0 第一主轴定位9941.2 第一主轴输出切换9942.0 第二主轴定位9942.2 第二主轴定位9943.2 倾斜轴制御9943.3 制御轴扩张9943.5 登绿程式个数100组9943.6 程式儲存储1280米9943.7 工件座标系48组9944.0 切削进给速度调整9944.1 特殊JOG进给率调整9944.2 轴取出机能9944.3 浮动原点复归9944.4 圆弧半径速度箝制9944.5 自动转角减速9945.0 高精度轮廓控制9945.1 工具退避和复归9945.2 圆形拷贝9945.3 实际速度类比输出9945.4 工件坐标系预设9945.6 3次元工具補正9945.7 切削进给補间后锺形加减9946.0 PLC5000step9946.1 PLC8000step9946.2 PLC16000step9946.3 PLC24000step9946.4 PLC3000step9946.5 PLC12000step9946.6 PMC-RC程式语言-1M 9946.7 信号波形表示机能9947.0 PMC保持型记忆追加9947.1 PLC32000step9947.2 PMC程式语言256K 9947.3 PMC程式语言512K 9947.5 PMC程式语言2M 9948.0 NC格式转换输出9948.1 C语言9948.7 程式对话Super CAP-M 9952.4 指数函数补间9952.5 工具补正量499个9952.6 工具补正量999个9952.7 多段Skip9953.1 程式储存5120米数9953.2 程式储存2560米数9953.3 DNC29953.5 OSI网路9954.6 学习制御9962.3 马达速度信号输出9962.6 真直度补正9963.0 PMC轴制御扩张机能9963.1 HDISK9963.2 特殊高速循环9963.4 PMC轴速度指令机能9963.5 旋转轴控制9963.6 高速循环资料追加A 9963.7 高速循环资料追加B 9970.7 平滑补间9972.7 假想轴补间9972.4 实际速度类比输出B 9972.6 I/Olink29972.7 简易高精度9973.0 手动数值指令9973.2 姿势制御9973.5 非均匀B形云线补间9973.6 高速分配功能9976.2 PROFIBUS slave 9976.3 PROFIBUS master 9976.4 多单节预读9977.2 二重位置检出机能9977.5 1CPU2系统。
FANUC OM全参数说明书

71.6 1改成0 PMC启动时读入芯片程序FANUC 0系统参数功能目录(其中:0—T或0—M栏中为0的表示该类数控机床拥有此项功能,否则不具备次功能)表1 SETTING参数参数号符号意义—T—M0000 PWE 参数写入0 0 0000 TVON 代码竖向校验0 0 0000 ISO EIA/ISO代码0 0 0000 INCH MDI方式公/英制0 0 0000 I/O RS—232C口0 0 0000 SEQ 自动加顺序号0 0表2 RS232C口参数2/0 STP2 通道0停止位0 0 552 通道0波特率0 0 12/0 STP2 通道1停止位0 0 553 通道1波特率0 0 50/0 STP2 通道2停止位0 0 250 通道2波特率0 0 51/0 STP2 通道3停止位0 0 251 通道3波特率0 0 55/3 RS42 Remote Buffer 口RS232/522 0 0 390/7 NODC3 缓冲区满0 0表3 伺服控制轴参数1/0 SCW 公/英制丝杠0 03/0.1 .2.4 ZM回零方向0 08/2.3 .4 ADW轴名称30/0. 4 ADW轴名称32/2. 3 LIN3,4轴,回转轴/直线轴388/1 ROAX 回转回转轴循环功能0 388/2 RODRC 绝对指令近距离回转0 388/3 ROCNT 相对指令规算0 788 回转轴每转回转角度011/2 ADLN 第4轴,回转轴/直线轴0 398/1 ROAX 回转轴循环功能0 398/2 RODRC 绝对指令近距离回转0 398/3 ROCNT 相对指令规算0 788 回转轴每转回转角度0860 回转轴每转回转角度0 0500—503 INPX,YZ,4到位宽度0 0504—507 SERRX,Y,Z,4运动时误差极限0 0508—511 GRDSX,Y,Z,4栅格偏移量0 0512—515 LPGIN位置伺服增益0 0517 LPGIN 位置伺服增益(各轴增益)0 0518—521 RPDFX,Y,X,4G00速度0 0522—525 LINTX,Y,Z,4直线加/减速时间常数526 THRDT G92时间常数0528 THKFL G92X轴的最低速度0 0 527 FEDMX F的极限值0 0 529 FEEDT F的时间常数0 0 530 FEDFL 指数函数加减速时间常数0 0 533 RPDFL 手动快速成移动倍率的最低值0 0 534 ZRNFL 回零点的低速0 0535—538 BKLX,Y,Z,4反向间隙0 0593—596 STPEX,Y,Z,4伺服轴停止时的位置误差极限0 0393/5 快速倍率为零时机床移动0 0表3 坐标系参数10/7 APRS 回零点后自动设定坐标系0 0 2/1 PPD 自动设坐标系相对坐标值清零024/6 CLCL 手动回零后清除局部坐标系0 28/5 EX10D 坐标系外部偏移时刀偏量的值(×10)0708—711 自动设定工件坐标系的坐标值735—728 第二参考点0 0780—783 第三参考点0 0784—787 第四参考点0 0表4 行程限位8/6 OTZN Z轴行程限位检查否0 15/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0 57/5 HOT3 超行程—LMX—+LMZ有效0 65/3 PSOT 回零点前是否检查行程限位0 0700—703 各轴正向行程0 0704—707 各轴负向行程0 015/2 COTZ 超行程—LMX—+LMZ有效0 20/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0743—746 第二行行程正向限位747—750 第二行行程反向限位804—806 第三行行程正向限位807—809 第三行行程反向限位770—773 第二行行程正向限位774—777 第二行行程反向限位747—750 第三行行程正向限位751—754 第三行行程反向限位760—763 第四行行程正向限位764—767 第四行行程反向限位表5 进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效0 0 8/5 ROVE 快速倍率信号ROV2(G117/7)有效0 49/6 NPRV 不用位置编码器实现主轴每转进给0 0 20/5 NCIPS 是不进行到位检查0 0 4—7 参考计数器容量0 0 4—7 检测倍比0 021/0.1.2.3 APC绝对位置编码器0 035/7 ACMR 任意CMR 0 037/0.1.2.3 SPTP用分离型编码器0 0100—103 指令倍比CMR0 0表6 DI/DO参数8/7 EILK Z轴/各轴互锁0 09/0.1 .2.3 TFINFIN信号时间0 09/4.5 .6.7 TMFM,S,T读信号时间0 012/1 ZILK Z轴/所有轴互锁0 31/5 ADDCF GR1,GR2,DRN地址0252 复位信号扩展时间0 0表7 显示和编辑1/1 PROD 相对坐标显示是否包括刀补量0 0 2/1 PPD 自动设坐标系相对坐标清零0 0 15/1 NWCH 刀具磨损补偿显示W 0 0 18/5 PROAD 绝对坐标系显示是否包括刀补量0 23/3 CHI 汉字显示0 0 28/2 DACTF 显示实际速度0 029/0. 1 DSP第3,4轴位置显示35/3 NDSP 第4轴位置显示0 38/3 FLKY 用全键盘0 0 48/7 SFFDSP 显示软按键0 0 60/0 DADRDP 诊断画面上显示地址字0 0 60/2 LDDSPG 显示梯形图0 0 60/5 显示操作监控画面0 0 64/0 SETREL 自动设坐标系时相对坐标清零0 0 77/2 伺服波形显示0 0 389/0 SRVSET 显示伺服设定画面0 0 389/1 WKNMDI 显示主轴调整画面0 0表8 编程参数10/4 PRG9 O9000—O9999号程序保护0 0 15/7 CPRD 小数点的含义0 0 28/4 EXTS 外部程序号检索0 0 29/5 MABS MDI—B中,指令取决于G90/G91设定0 389/2 PRG8 O8000—O8999号程序保护0 0394/6 WKZRST 自动设工件坐标系时设为G54 0 表9 螺距误差补偿11/0. 1 PML螺补倍率0 0712—715 螺补间隔756—759 螺补间隔1000,2000 3000,4000 补偿基准点0 01001-1128 2001-2128 3001-3128 4001-4128 补偿值0 0表10 刀具补偿1/3 TOC 复位时清除刀长补偿矢量0 0 1/4 ORC 刀具补偿值(半径/直径输入)08/6 NOFC 刀补量计数器输入010/5 DOFSI 刀偏量直接输入013/1 GOFU2 几何补偿号(由刀补号或刀号)指定013/2 GMOFS 加几何补偿值(运动/变坐标)014/0 T2D T代码位数014/1 GMCL 复位时是否清几何补偿值014/5 WIGA 刀补量的限制015/4 MORB 直接输入刀补测量值的按钮024/6 QNI 刀补测量B时补偿号的选择075/3 WNPT刀尖补偿号的指定(在几何还是在磨损中)122 刀补偿量B时的补偿号0728 最大的刀具磨损补偿增量值0729 最大的刀具磨损补偿值078/0 NOINOW 用MDI键输入磨损补偿量0 0 78/1 NOINOG 用MDI键输入几何补偿量0 0 78/2 NOINMV 用MDI键输入宏程序变量0 0 78/3 NOINMZ 用MDI键输入工件坐标偏移量0 0 393/2 MKNMDI 在自动方式的停止时,用MDI键输入0 0工件坐标偏移量表11 主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向0 0 14/2 主轴转速显示0 0 24/2 SCTO 是否检查SAR(G120/4)0 0 49/0 EVSF SF的输出0 0 71/0 ISRLPC 串行主轴时编码器信号的接法071/4 SRL2SP 用1或2个串行主轴071/7 FSRSP 是否用串行主轴0108G96或换档(#3/5:GST=1)或模拟主轴定向(SOR:G120/5:M=1)速度0 0110 检查SAR(G120/4)的延时时间0 516 模拟主轴的增益(G96)0539模拟主轴电动机的偏移补偿电压(G96)551 G96的主轴最高转速0 556 G96的主轴最高转速0540—543 各档主轴的最高转速3/5 GST 用SOR(G120/5)定向/换档0 14/0 SCTA 加工启动时检查SAR信号0 20/7 SFOUT 换档时输出SF 0 29/4 FSOB G96时输出SF 0 35/6 LGCM 各档最高速的参数号0539,54 1,555 各档的主轴最高转速542 主轴最高转速0 543 主轴最低转速0585,58 6 主轴换档速度(B型)577 模拟主轴电动机的偏移补偿电压0 6519/7 主轴电动机初始化0 0 6633 主轴电动机代码0 06501/2 POSC2 用位置编码器0 06501/5 -7 CAXIS1—3用高分辩率编码器0 06503/0 PCMGSL 定向方法(编码器/磁传感器)0 0 6501/1 PCCNCT 内装传感器0 06501/4 .6.7 位置编码器信号0 06504/1 HRPC 高分辩率编码器0 0表12 其它24/0 JGNPMC 用PMC 0 071/6 DPCRAM 显示PMC操作菜单0 0123 图形显示的绘图坐标系00001ADFT RDRN DECI ORC TOC DCS PROD DCS7 6 5 4 3 2 1 0 ADFT 1:进行自动漂移补偿。
FANUC系统参数设定

发那克900以后参数发那克900以后参数意义900 #5 公英制转换;1,公制#4 主轴模拟/串行输出;1,用离合器#3 手摇轮;1,用901 #7 复合固定循环;1,有#5 倒方角C,倒圆角R;1,有902 #6 用户宏程序A;1,有#5 丝杠螺距误差补偿;1,有#2 恒速切削控制;1,有903 #7 背景编辑;1,有#3 偏置量测定直接输入B;1,有#1 实际主轴转速输出;1,有904 #2 中文显示;1,中文(P23 #3设1)906 #7 外部刀具补偿;0,有#6 自动刀具补偿;0,有#5 刀具形状损失补偿;1,有#0 菜单编程;0,有907 #6 刀尖补偿;1;有#4 加工时间加工品数;1,有909 #1 外部信息;1,有#0 图形显示;1,有911 #3 时间功能;1,有932 #7 MDI—B;1,有#6 表面恒速;1,有#3 用户宏程序B;1,有#2 用户宏程序A;1,有(#2、#3不能同时选择)934 #4 特殊G代码输入;1,有935 #5 出现600号参数;1,有#2 加工复循环;1,有#1 工件坐标系;1,有#0 刀具寿命管理;1,有FANUC-0M系统的传输速率修改方法具体步骤:1、模式选择MDI状态按下“DGNOS PARAM”键;2、按上、下翻页键查找PWE参数(可写入参数)将其原有值0改为1;3、在参数中找到552,将其值改为11,则传输速率变为19200;4、再将PWE改为0。
注意:操作完第2项步骤会出现#100P/S ALARM报警,不用理会,继续执行以下步骤即可。
楼主,你是不懂机床还是拷贝错误:在参数中找到552,将其值改为11,则传输速率变为19200;11是9600波特率10是4800波特率诊断窗口和系统参数的显示和修改方法1.诊断窗口的显示方法(1)按系统操作面板上的:“DGNNOS/PARAM”键,使CRT屏幕上出现“DGNOS”页面,如果出现的是“PARAM”页面,则可再按一次“DGNNOS/PARAM”键或CRT屏幕底部的软操作键“DGNOS”。
FANUC数控系统车床G73功能参数选择共4页word资料
FANUC数控系统车床G73功能参数选择0 引言1 复合形状粗车循环G731.1 G73指令格式1.2 G73指令意义准确制定G73指令功能参数,是保证G73粗车循环加工顺利运行的关键,通过对加工操作中的经验总结,理解G73参数取值的不同对切削加工具有重要的影响。
该指令每次刀具进给量Δi/d,指令参数规范刀具运行的轨迹,如图1。
刀具从循环起点C点开始,快速退刀至D点,在X方向的退刀量为Δu/2+Δi,Z方向的退刀量为Δk+Δw;快速进刀到起刀点;沿轮廓形状偏移一定的数值进行第一次切削,直至终点;快速返回C点,准备第二次循环切削;如此分层切削至循环结束,快速退回循环起点。
2 教材中G73指令参数选择存在的问题情况1,G73粗车循环指令格式不完整。
指令格式应与实际使用相对应,而不仅仅是指令的参数部分。
G73完整的格式应包括循环起点、指令参数以及指令对应程序段。
情况2,格式完整,但讲解简单,仅说明格式的含义,未阐述格式中指令参数的选择方法。
情况3,对指令参数选择有详细的讲解,但是部分概念不清晰,甚至是错误,直接导致程序运行错误。
在循环点的选择中以图纸尺寸为基础,没有考虑毛坯的实际情况;对切削深度Δi和精加工余量Δu是半径值还是直径值概念模糊;对切削深度Δi 和循环次数d的选择未充分结合精加工余量Δu、图纸尺寸及毛坯尺寸进行调整,防止出现首次空切或过切。
3 G73 指令参数选择分析G73指令功能参数的选择要在完整格式的基础上,充分结合刀具情况、毛坯情况及图纸要求进行讲解,接下来本文将以实例为载体讲解G73指令参数的选择方法和注意事项,指令运行正常,避免首次空切或过切。
3.1 循环起点的选择。
参数选择对应程序段G00X(α) Z(β);对固定的程序段格式有X轴坐标值α和Z轴坐标值β两个参数。
α参数的选择要以加工选择的毛坯尺寸为标准选择,而不能以图纸尺寸为标准,快速定位指令G00要求刀具定位点不能在毛坯上,因此,α参数要求大于或等于毛坯尺寸。
fanuc小数点参数
fanuc小数点参数
在FANUC数控系统中,可以通过修改系统参数来设置小数点后的位数。
具体步骤如下:
1.进入FANUC数控系统的参数设置界面。
2.找到主轴参数设置选项,一般可以在菜单中找到或者通过参数地址进行搜索。
3.在主轴参数设置选项中,找到转速显示设置选项。
4.将转速显示设置选项的值修改为所需的位数,例如3表示将转速小数点后显示3位。
5.保存设置并退出参数设置界面。
通过以上步骤,就可以在FANUC数控系统中设置小数点后的位数了。
具体参数可能因系统型号和版本而有所不同,建议参考FANUC系统的相关技术手册或官方文档,以获取更详细的信息。
FANUC数控系统主轴参数
FANUC数控系统主轴参数以FANUC-Oi(M 型) 数控系统为例, 介绍主轴齿轮换档参数的合理应用。
1 齿轮换档方式A如图1 所示, 主轴的3 个档位所对应的主轴电动机最高限定速度是相同的。
例如XH756 卧式加工中心, 主轴低档的齿轮传动比为11:108, 中档的齿轮传动比为11:36, 高档的齿轮传动比为11:12; 机械设计要求主轴低档时的转速范围是O-458r/min, 中档的转速范围是459-1375r/min, 高档的转速范围是1376-4125r/min, 主轴电动机的最低速度限定为150r/min。
主轴电动机给定电压为1OV 时, 对应的主轴电动机速度为6000r/min。
通过计算可知各个档位的主轴电动机最高转速相同,均为4500r/min。
此时参数应设定如下:参数N0.3736( 主轴速度上限,Vmax=4095 ×主轴电动机速度上限/指令电压10V 的主轴电动机速度) 设定为4095 × 4500/6000=3071。
参数N0.3735( 主轴速度下限,Vmax=4095 ×主轴电动机速度下限/ 指令电压为10V 的主轴电动机速度) 设定为4095 × 150/6000=102。
参数N0.3741( 指令电压1OV 时对应的主轴速度A, 低档) 设定为6000 × 11/108=611。
参数N0.3742( 指令电压10V 时对应的主轴速度B, 中档) 设定为6000 × 11/12=1833 。
参数N0.3743( 指令电压10V 时对应的主轴速度C, 高档) 设定为6000 × 11/12=5500 。
按照以上参数设定, 该机床速度范围合理覆盖, 并在PMC 程序中自动判别, 合理选择档位。
2 齿轮换档方式B如图2 所示, 主轴的3 个档位所对应的主轴电动机最高限定速度是不同的。
例如主轴低档齿轮传动比为11:108, 主轴中档齿轮传动比为260:1071, 主轴高档齿轮传动比为169: 238, 而机械设计要求主轴低档的转速范围是O-401r/min, 主轴中挡的转速范围是402-1109r/min, 主轴高档的转速范围是1110-3000r/min。
FANUC参数介绍
FANUC参数介绍FANUC是日本一家知名的工业机器人和数控系统制造商,其数控系统被广泛应用于各种机械加工领域。
作为数控系统的核心部分,FANUC参数起着至关重要的作用。
本文将介绍FANUC参数的作用、应用和相关注意事项。
FANUC参数是一组用于配置和控制机器的变量,在数控系统中起着重要的作用。
通过修改参数的值,可以调整机器的运行速度、控制方式、轴的移动范围等。
因此,了解和熟练掌握FANUC参数对于操作和调试机床非常重要。
首先,我们来看一下FANUC参数的类型。
FANUC参数分为系统参数和用户参数两种类型。
系统参数是由FANUC进行设定的,用于配置数控系统的一些基本参数,如输入/输出口的配置、通信设置、系统功能等。
用户参数是由机床操作人员进行设定的,用于根据具体的加工需求进行调整,如进给倍率、快速移动速度、加工尺寸补偿等。
在实际应用中,我们需要根据具体的机床类型和加工要求来设置FANUC参数。
首先,我们需要了解参数的含义和作用。
在FANUC参数手册中,会详细介绍每个参数的功能和取值范围。
例如,进给倍率参数用于控制机床的进给速度,通过调整进给倍率可以实现快速移动和精细加工之间的平衡。
另外,还有一些重要的参数如坐标系设定、刀具半径补偿、加工样式选择等,这些参数的设定直接影响到机床的加工精度和效率。
在设置FANUC参数时,需要注意一些细节。
首先,修改参数前一定要备份原始参数,以防止误操作导致的系统故障。
其次,只有经过培训和了解机床加工原理的操作人员才能进行参数设置,以确保设置的参数合理有效。
此外,修改参数后需要进行验证和调试,确保机床的性能和加工质量符合要求。
除了基本参数之外,FANUC还提供了一些高级参数和专用参数,用于扩展和优化机床的功能。
例如,切削参数和进给参数可以根据具体的切削条件来调整,以提高切削效率和减少加工时间。
另外,还有一些专门用于控制机床行为的参数,如X轴伺服误差补偿、轴的相对运动模式等。