
(完整版)曲柄连杆机构运动学仿真
沈阳理工大学课程设计 I 课程设计任务书 学院 汽车与交通学院 专业 车辆工程 学生姓名 班级学号 课程设计题目 曲柄连杆机构运动学仿真( 1 缸) 要求: 1. 掌握应用 CATIA 软件进行三维建模的能力,模型建立要正确。 2. 掌握应用ADAMS 软件进行运动学分析的能力,运动副及约束的添加要正确, 仿真结果要合理 3. 对分析结果进行分析及说明。
4. 课程设计说明书的内容和格式要符合相关管理文件规定。 任务:应用 CATIA 软件完成曲柄连杆机构建模, 利用 ADAMS 软件完成曲柄
连 杆机构的运动学分析,并完成课程设计说明书。 工作计划: 应用 CATIA软件作为设计工具,完成曲柄连杆机构的建模,并利
用 ADAM进S行曲柄连杆机构运动学分析。要求正确完成曲柄连杆机构的建模,并将 模型导入到 ADAM中S 完成运动学分析。对分析结果进行必要的说明。 进度安排:
1、 理解题目要求,查阅资料,学习软件,确定设计方案 1 天 2、 曲柄连杆机构的实体建模 4 天 3、 曲柄连杆机构的运动学仿真 3 天 4、 说明书撰写 1 天 5、 答辩 1 天 沈阳理工大学课程设计
II 指导教师: 201 年 月 日 专业负责人: 201 年 月 日 学院教学副院长:
201 年 月 日 目录
1 绪论 ................................................................. 1 1.1 CATIAV5 软件介绍 ................................................. 1 1.2 ADAMS软件介绍 ................................................... 1 1.3 SIMDESIGNER软件介绍 ................................................ 2 1.4 本次课程设计的主要内容及目的 ....................................... 2 2 曲柄连杆机构的建模 ................................................... 3 2.1 活塞的建模 ........................................................ 3 2.2 活塞销的建模 ...................................................... 5 2.3 连杆的建模 ........................................................ 5 2.4 曲轴的建模 ........................................................ 6 2.5 汽缸体的建模 ...................................................... 8 3 曲柄连杆机构的装配 ................................................. 10 3.1 将各部件导入 CATIA装配模块并利用约束命令确定位置关系 ............. 10 4 曲柄连杆机构导入 ADAM.S .................................................................................... 14 4.1 曲柄连杆机构各个零部件之间运动副分析 .............................. 14 4.2 曲柄连杆机构各个零部件之间运动副建立 .............................. 14 4.3 曲柄连杆机构导入 ADAM S ................................................................................ 16 5 曲柄连杆机构的运动学分析 ........................................... 17 结束语 ................................................................ 22
参考文献 .............................................................. 23沈阳理工大学课程设计 1 1 绪论
1.1 CATIA V5 软件介绍 CATIA V5( Computer-graphics Aided Three-dimensional Interactive Application ) 是法 国 Dassault公司于 1975 年开发的一套完整的 3D CAD/CAM/CAE 一体化软件。它的内 容涵盖了产品概念设计、工业设计、三维建模、分析计算、动态模拟与仿真、工程图的 生成、生产加工成产品的全过程,其中还包括了大量的电缆和管道布线、各种模具设计 与分析、人机交换等实用模块。 CATIA V5 不但能保证企业内部设计部门之间的协同设 计功能而且还可以提供企业整个集成的设计流程和端对端的解决方案。 CATIA V5 大量 应用于航空航天、汽车及摩托车行业、机械、电子、家电与 3C产业、 NC 加工等领域。 由于其功能的强大而完美, CATIA V5 已经成为三维 CAD/CAM 领域的一面旗帜和 争相遵从的标准,特别是在航空航天、汽车及摩托车领域。法国的幻影 2000 系列战斗 机就是使用 CATIA V5 进行设计的一个典范;波音 777客机则使用 CATIA V5 实现了无 图纸设计。另外, CATIA V5 还用于制造米其林轮胎、伊莱克斯电冰箱和洗衣机、 3M公 司的粘合剂等。 CATIA V5 不仅给用户提供了详细的解决方案, 而且具有先进的开发性、 集成性及灵活性。 CATIA V5 的主要功能有:三维几何图形设计、二维工程蓝图绘制、复杂空间曲面 设计与验证、三维计算机辅助加工制造、加工轨迹模拟、机构设计及运动分析、标准零 件管理。 1.2 ADAMS 软件介绍
ADAMS 即机械系统动力学自动分析 ( Automatic Dynamic Analysis of Mechanical Systems) ,该软件是美国 MDI 公司 ( Mechanical Dynamics Inc.) 开发的虚拟样机分析软 件。目前, ADAMS 己经被全世界各行各业的数百家主要制造商采用。根据 1999 年机 械系统动态仿真分析软件国际市场份额的统计资料, ADAMS软件销售总额近八千万美元、 占据了 51%的份额。 ADAMS 软件使用交互式图形环境和零件库、约束库、力库,创建完全参数化的机 械系统几何模型,其求解器采用多刚体系统动力学理论中的拉格郎日方程方法,建立系 统动力学方程,对虚拟机械系统进行静力学、运动学和动力学分析,输出位移、速度、 加速度和反作用力曲线。 ADAMS 软件的仿真可用于预测机械系统的性能、运动范围、 碰沈阳理工大学课程设计 2 撞检测、峰值载荷以及计算有限元的输入载荷等。 ADAMS 一方面是虚拟样机分析的应用软件,用户可以运用该软件非常方便地对虚 拟机械系统进行静力学、 运动学和动力学分析。 另一方面,又是虚拟样机分析开发工具, 其开放性的程序结构和多种接口, 可以成为特殊行业用户进行特殊类型虚拟样机分析的 二次开发工具平台。 ADAMS 软件有两种操作系统的版本: UNIX 版和 Windows
NT/2000 版。 1.3 SimDesigner 软件介绍
SimDesigner for CATIA V5 系 列产品是构建于 CAA V5 的 体系结构上,并与 Dassault Systemes公司达成密切合作伙伴关系而开发。 Simdesigner使 CATIA用户能够以集成和可扩展的方式获取 MSC.Software 公司仿真 工具和技术,从而在整个产品生命周期中减少设计和物理试验的成本。 SimDesigner for CATIA V5 产品家族由创成式( Generative)产品系列、接口类产品 系列、垂直应用产品系列和针对特定学科的配置组成。 SimDesigner 创成式产品系列将 MSC.Software 仿真解决方案无缝集成到 CAD 环境 中,侧重于对产品。 进行多学科 综合的特 性评估, 例如结构 线性、动力 学、热、 结构非线性 等。 SimDesigner 接口类产品系列在 CATIA 环境与客户所拥有的独立的 VPD 产品之间 提供了无缝的双向链接。 SimDesigner 垂直应用类产品可以在 CATIA V5 环境下进行 产品评估及流程知识的捕获、存储和重新利用,这些知识涉及产品制造、测试和验证等 各个方面。 SimDesigner 当前提供了三个产品配置,为解决特定类型的相关问题提供了一组分 析产品。 1.4 本次课程设计的主要内容及目的
本次课程设计主要内容:利用 CATIA 软件中的零件设计模块对曲柄连杆机构的所 有零件进行建模, 然后利用软件的装配模块把曲柄连杆机构的所有组成零件按照一定的 位置关系进行装配,最后利用 ADAMS 软件对曲柄连杆机构进行运动学仿真和分析。 本次课程设计的主要目的:通过完成以上的内容,对 CATIA 软件零件设计模块、 装配模块和 ADAMS 软件运动仿真及分析的应用有了更加深入的了解, 对软件的操作更 加熟练,最终达到熟练掌握这门软件的目的。
基于Pro/E剪板机曲柄连杆机构运动仿真

3 机构简化模型
将 曲轴 分为单个 曲柄之后 , 整个 曲轴 活塞连杆 机构就 演变为如 图2 所示 的 曲柄滑块机 构 的组合 。
基 于 PoE40 r/ .软件 建立 剪板机 曲柄 连杆 机构 模 型 ,其 中的活 塞连杆 组 和 曲轴 飞 轮组 部件模 型 ( 图 1 如 )所 示 。其 中 ,造型 的关 键技 术用 到 了
与 缸 套 的 圆 柱 连 接 处 添 加 相 同 的 阻 尼 系 数
C 30 1 一 sc mm, 目的 是模拟 活 塞与 缸套 之 = .x 0 N. / e
间的 阻力 。
模 型 设置 好 以后 即可 进 行机 构 仿真 ,绘制 相 关 曲线 并做 分析 。 () 出活塞 速度 、活 塞 主体 角加 速度 、活 塞 1 得 角 速度 曲线 ( 图 3 图 4 图 5所 示 。 如 、 、 ) 从 活塞 速度 、活 塞主 体 角加 速度 、活塞 角速 度 曲 线 可 以看 出 : ① 活塞 在 缸 套 内运动 到 最低 点和 最 高 点 时 , 即速度 为零 处 ,速 度发 生 突变 ; ② 活 塞主 体 角加 速度 不 稳 定 ,变 化 很 大 ,在 已加载 荷 下 出现 了突变 值 ; ③ 可 以推 断 出活 塞在 运 动过 程 中不 稳 定 ,产
拉伸 、旋转 、孔 、 阵列 、镜 像 、伸 出项等 基 本命 令 ,并 且在装 配 的过程 中还 用 到 了简单 的对齐 、
匹配 等命 令 。
图 2 曲柄 滑 块 机 构
其 中04 4 .、. B为 曲柄 、连 杆 , 为活 塞 ;M2 、 为连杆 等 效质量 。根据 零件 间 的实 际运 动关 系
作 功行 程 中把活 塞 的往复 运动 转变 成 曲轴 的旋转 运 动 ,对外 输 出动力 ,而 在其他 三 个行程 中,又 把 曲轴 的旋转 运动 转变 成活 塞 的往 复直 线运 动 。
MATLAB_Simulink软件的曲柄导杆机构运动学仿真

[研究・设计]收稿日期:2007204209作者简介:赵小刚(1981-),男,陕西户县人,助教,主要研究方向为机械工程CAD CAM 。
MA TLAB S i m ulink 软件的曲柄导杆机构运动学仿真赵小刚1,李永春2 (1.陕西国防工业职业技术学院机械系,陕西户县 710302; 2.陕西科技大学机电工程学院,陕西西安 710021) 摘 要:为了求解曲柄导杆机构的运动学规律,运用矢量法进行了分析,建立了曲柄导杆机构的运动学数学模型。
使用M A TLAB Si m ulink 仿真软件对曲柄导杆机构进行了运动学仿真,得到了导杆及滑块的位移、速度、加速度的运动曲线。
使用这种方法求解机构的运动学参数具有精度高、速度快等特点。
关 键 词:曲柄导杆机构;运动学;M A TLAB Si m ulink 软件;仿真中图分类号:TH 112;T P 391.9 文献标志码:A 文章编号:100522895(2007)06200392030 引 言曲柄导杆机构是一种应用比较广泛的平面连杆机构,它可以将曲柄的旋转运动转换成为导杆的往复摆动(摆动导杆机构)或整周旋转运动(转动导杆机构)[1]。
曲柄导杆机构还可以与别的基本四杆机构组合在一起,构成一些实用的组合机构,如刨床,车床的主运动机构等。
机构的运动参数是分析评价机构工作性图1 曲柄摆动导杆机构简图能,优化新机构的基本依据[2]。
对曲柄导杆机构的运动分析,即构件上特定点的位移、速度和加速度分析,常用的方法有图解法和解析法。
图解法较直观、方便,但是精度不高,需要反复作图;而解析法人工计算运算量大,容易出错[3]。
本文以曲柄摆动导杆为例,提出用M A TLAB 软件仿真工具箱Si m u link 对曲柄导杆机构进行运动学仿真,得到曲柄导杆机构的运动曲线,该方法使解析法获得更高的精度。
1 曲柄摆动导杆机构运动学数学模型的建立图1所示为一曲柄摆动导杆机构,曲柄OA 为原动件,导杆B A 是从动件,通过滑块,曲柄的连续转动转变为导杆的往复摆动。
曲柄滑块机构ProE结构分析与运动仿真

曲柄滑块机构Pro/E结构分 析与运动仿真 班级: 学号: 指导教师:
工作条件:
本机构为曲柄滑块机构的简易模拟机 构,利用杆件机构,带动滑块往返运 动。假设滑块受200N横向摩擦力,小 齿轮电机设置为常量30,要求连杆最 大承受应力4MPa。 应用:曲柄滑块机构广泛应用于往复 活塞式发动机、冲床等的主机构中。
分析结束后的云文图:可以看到有应力集中
分析结束后的云文图:可以看到有位移集中
分析结束后的云文图:可以看到有应变集中
谢谢
连杆与滑块连接处的连接位置如下图:
连杆与滑块连接处的连接速度如下图:
连杆与滑块连接处的连接加速度如下图:
第三部分、连杆静态分析
1、静态分析: 打开连杆,进入分析模块,利用上面测量 的最大应力,来定义连杆所受的力,将所 受力进行合成,定义一端力为3.8e+06 另 外一段固定。材料选择 steel
底座
先在平面做大概的图 形尺寸不定连环用6毫 米的孔再拉伸 后再镜 像再底部做垂直平面 拉伸即可
共3个销钉简单不做陈述
第二部分、动态仿真与测量
1、组装:
把上章建的基座,连杆,滑块进行组装. 各个零件组装连接如下: 1)销钉与基座采用销连接约束面与面对齐 2)销钉与连杆采用销连接约束面与面对齐 3)滑块与连杆采用销连接同时约束面与面 对齐
仿真视频如下
第一部分
曲柄滑块机构零件的建立
滑块及垫板
底板长160宽80拉伸10
滑块长40宽30拉伸 19.4圆孔直径6
连杆机构1
前臂长55中间 半径为4圆角和2圆角 上过渡和半径为8的下 过渡厚度为4 后臂长48 拉伸12 另作垂直平面做圆环 最后镜像
solidworks练习-曲柄连杆运动分析
曲柄-连杆运动分析
1.建立零件模型
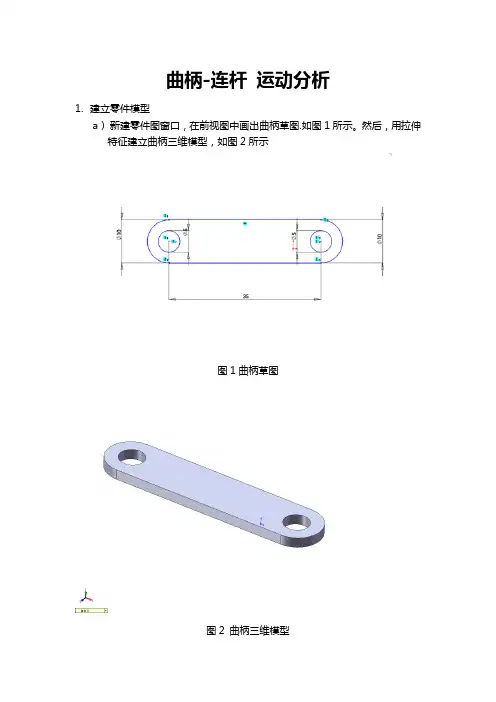
a)新建零件图窗口,在前视图中画出曲柄草图.如图1所示。
然后,用拉伸特征建立曲柄三维模型,如图2所示
图1曲柄草图
图2 曲柄三维模型
b)分别创建连杆、摇杆、机架(与连杆相同)的三维模型,如图3、4、5所示
图3 连杆
图4 摇杆
图5 机架
2、建立曲柄摇杆机构的装配体模型
a)新建装配体窗口,将曲柄、连杆、摇杆、机架(与连杆相同)分别插入窗口中,如图6所示
图6 曲柄、连杆、摇杆、机架插入窗口
b)相应的孔创建同轴配合,相应的面创建重合配合,完成装配体.如图7所示
图7 曲柄摇杆机构的装配体模型
3.完成运动和动力分析
a)调入COSMOSMotion插件,设定机架为静止零件(绿色零件),其余为运动零件;如图8所示
图8 设定静止零件
b)将曲柄的固定铰链设定转速如图9所示,以及驱动力矩如图10。
将摇杆的固定铰链设定阻力矩如图11所示
图9设定转速
图10 设定驱动力矩
如图11设定阻力矩
b)进行仿真,并分别调出C点的受力曲线图12,摇杆的角速度图13以及角加速度曲线图14所示。
图12受力曲线图
图13摇杆的角速度图
图14摇杆的角加速度图。
曲柄滑块机构的运动仿真

曲柄滑块机构的运动仿真赵晶群2150820041曲柄滑块机构有对心曲柄滑块、偏置曲柄滑块和偏心轮机构三种,如图: 图1对心曲柄滑块机构对心曲柄滑块:滑块上转动副中心的移动方位线通过曲柄旋转中心。
对心曲柄滑块,其极位角为0,形成速比系数为1,滑块在往返中平均速度相等。
图2 偏置曲柄滑块机构偏置曲柄滑块:滑块上转动副中心的移动方位线不通过曲柄旋转中心。
其极位角不为0,具有急回特征,常被用来节省空回行程的时间,以提高劳动生产率。
曲柄滑块机构广泛应用于往复活塞式发动机、压缩机、冲床等的主机构中。
活塞式发动机以滑块为主动件,把往复移动转换为不整周或整周的回转运动;压缩机、冲床以曲柄为主动件,把整周转动转换为往复移动。
偏置曲柄滑块机构的滑块具有急回特性,锯床就是利用这一特性来达到锯条的慢进和空程急回的目的。
当曲柄长度很小时,通常把曲柄滑块做成偏心轮,这样不仅增大了轴颈的尺寸,提高偏心轮的强度和刚度,而且当轴颈位于中部时,还可以安装整体样式连杆,使得结构简化。
偏心轮机构可以实现非线性传动关系,且传动平稳,结构紧凑,动力平衡性好。
图3 偏心轮机构曲柄滑块的运动仿真分为以下四个步骤:(1)建立曲柄滑块机构所需构件:机架、曲柄、连杆、滑块(2)装配(3)运动仿真(4)运动分析一、建立曲柄滑块机构所需构件1、机架启动Pro/E,新建文件:选“零件”/“实体”,文件名jijia-1,以front 平面为草绘平面。
确定打钩,对称拉伸,拉伸距离为5.1、机架绘制一个直径为5mm的圆,拉伸长度为140mm拉出两个圆柱凸台:绘制一个直径为5mm的圆,拉伸距离为3mm和一个直径为3mm的同心圆,拉伸距离为3mm2、曲柄新建零件,名称为qubing-2,拉伸草绘,拉伸距离为33、连杆新建零件,名称liangan-3. 拉伸草绘,只在一边画圆拉伸孔,再在另一边拉伸凸台。
凸台与R2.5同心,高度3。
4、滑块新建零件,名称huakuai-4. 对称拉伸,拉伸长度为10绘制一个直径为3mm的圆,拉伸距离为10二、零件的装配(1)进入装配模式(2)装入基础元件单击工具栏中的【装配】按钮,弹出【打开】对话框,选择“jijia-1”,单击打开按钮,弹出【元件放置】操控面板。
S195单缸柴油机的曲柄连杆机构的建模和仿真

S195单缸柴油机的曲柄连杆机构的建模和仿真摘要:在分析S195单缸柴油机工作机构的基础上,运用SolidWorks设计软件完成了该机构的三维模型、虚拟装配。
通过Parasolid传输标准将SolidWorks 环境下的工作机构装配体模型文件导入ADAMS中,实现了内燃机工作机构的运动学仿真。
关键词:单缸内燃机ADAMS 虚拟装配建模与仿真引言建模和仿真是数字化设计与制造的核心技术,已广泛地应用于产品的开发的各个方面,如产品的设计、验证、决策等方面,是一种有效而低成本的研究方法[1]。
在众多的仿真分析和建模软件中,分析软件ADAMS和建模软件SolidWorks 运用较为普遍。
本文用SolidWorks三维造型软件建立S195柴油机模型,完成模型后导入ADAMS中进行仿真和分析。
1 机构模型建立建立柴油机虚拟样机模型之前,首先利用SolidWorks提供的拉伸、旋转、放样、扫描等操作命令建立各零件模型;然后按照柴油机各零部件间的装配和配合关系,采用自底向上的装配技术对各零件的三维实体模型进行虚拟装配,得到整机的三维实体虚拟装配模型,如图1所示。
2 ADAMS中导入三维实体模型首先在SolidWorks软件中将柴油机装配体文件另存为Parasolid格式的图形文件中,然后将此文件导入ADAMS环境中?3?。
柴油机模块模型建立后,将文件保存为.*x_t格式,将输出的文件放在非中文路径下,比如D盘text文件夹下,然后打开Adams/View,选择import a file,在路径里选择D盘text文件夹,点击ok。
接下来在弹出的对话框里在file type处选择Parasolid开头的一项,在file to read里双击,选择第一步输出的文件,在model name里击右键,依次选择Model ,create点击ok,这样装配体就成功导入ADAMS中了。
3 机构运动仿真3.1 导入装配体的编辑导入ADAMS中的三维装配体,需要经过编辑后才能进行运动仿真,在ADAMS中按照机构的实际工作位置设置重力加速度的方向,对组成机构的各个零部件的三维模型根据实际设计要求定义其材料,密度等属性。
曲柄导杆机构Adams仿真
曲柄导杆机构的建模与仿真目录一、曲柄导杆机构的设计要求 (1)二、曲柄导杆机构的建模 (1)三、仿真机构模型并测量获取导杆角度、角速度和角加速度的变化规律 (2)四、根据仿真分析结果,计算机构的行程速比系数 (5)学习体会 (6)一、曲柄导杆机构的设计要求图1所示为一曲柄导杆机构。
已知曲柄长为a= 100mm ,曲柄回转中心A 与导杆摆动件中心C 的距离为b= 200mm 。
曲柄以1ω= 36()S ︒的角速度匀速转动。
(1)建立该曲柄导杆机构的虚拟样机模型;(2)仿真机构的虚拟样机模型,并测量获取导杆角度、角速度和角加速度的变化规律;(3)试根据仿真分析结果,计算求取机构的行程速比系数。
图1-1 曲柄导杆机构二、曲柄导杆机构的建模根据题目所给条件,在ADAMS 中建立曲柄导杆机构的模型,建模完成后如下图图2-1 模型创建完成三、仿真机构模型并测量获取导杆角度、角速度和角加速度的变化规律模型建立完毕后,通过对曲柄添加角速度进行仿真,仿真过程如下图:通过仿真得到导杆角度、角速度和角加速的变化规律如下图:图3-1 导杆角度随时间的变化规律图3-2 导杆角速度随时间变化规律图3-3导杆角加速度随时间变化规律对应的导杆角度、角速度、角加速度随曲柄角度的变化规律如下图:图3-4导杆角度随曲柄角度的变化规律图3-5导杆角速度随曲柄角度的变化规律图3-6导杆角加速度随曲柄角度的变化规律四、根据仿真分析结果,计算机构的行程速比系数分析图3-5可知,当1x = 210︒、2x = 330︒时,对应的纵坐标1y = 2y = 0。
即,当210︒< x < 330︒时,摇杆顺时针摆动;当0︒< x <210︒或 330︒< x <360︒时,摇杆逆时针摆动。
又由于曲柄的角速度恒定,故由机械原理相关知识得:行程速比系数K= 2100360330330210︒︒︒︒︒︒-+--= 240/120︒︒= 2学习体会通过这一章的学习,我掌握了ADAMS的相关操作,学会了使用ADAMS 软件建立连杆机构、齿轮机构、凸轮机构模型以及对其模型进行仿真的方法。
偏置曲柄滑块机构的运动学分析
研究生课程论文科目:是否进修生?是□ 否■偏置曲柄滑块机构的运动学分析摘要:综合利用函数法和矢量法,在ADAMS软件中对偏置式曲柄滑块机构进行了仿真和运动分析。
首先,通过函数法对偏置式曲柄滑块机构的运动特性进行分析,根据矢量法建立机构的运动学矩阵方程。
然后,介绍了ADAMS在偏置曲柄滑块机构运动学及动力学分析中的应用。
通过对偏置曲柄滑块进行仿真和分析,得到其运动曲线。
该方法的仿真形象直观,测量方便,在机械系统运动学特性分析中具有一定的应用价值。
关键词:偏置曲柄滑块;ADAMS;仿真;运动学Abstract: The article analyzes the simulation and kinetic characteristic of deflection slider-crank mechanism by the function and the vector method in ADAMS.The kinematic equation of the deflection slider-crank mechanism is established by vector method. The application of ADAMS in kinematics analysis of slider-crank mechanism is presented. The motion and dynamic curves of offset slider-crank by ADAMS/View is obtained. In the method, simulation is authentic, visualized and convenient in measurement. The result shows that the method is efficient and useful in the kinematic characteristics analysis of mechanism.Keyword: offset slider-crank mechanism ; ADAMS; simulation ; kinematic0.引言平面连杆机构是由若干个构件用低副(转动副、移动副)连接组成的平而机构,它不仅在众多工农业机械和工程机械中得到广泛应用,还应用于人造卫星太阳能板的展开机构、机械手的传动机构等。
280柴油机曲轴连杆活塞机构的运动学动力学仿真
$"# 标 准 型 柴 油 机 的 曲 轴 ! 连 杆 ! 活塞机构进行了运动学和 动力学仿真分析。 仿真得到的机 构运动学和动力学特性, 与理论 计算结果吻合较好, 可为该型柴 油机的曲柄连杆机构的优化和 改进设计提供依据。 对于其它型 号的柴油机, 应用同样的处理方 法,只要简化得当,就可以得到 好的模拟效果。
参考文献
% 刘延柱 K 多刚体系统动力学 2 高等教育出版社, %L"L2 王以伦 2 多刚体动力学基础 2 哈尔滨工程大学, $ 陈乐生, %LL,2 1 郑启福 K 内燃机动力学 2 国防工业出版社, %LL%2 杜静 2 机械 C>M 0 C>N 应用技术基础 2 机械工业出版社, & 陈国聪, $##$2
参考文献(4条) 1.刘延柱 多刚体系统动力学 1989 2.陈乐生.王以伦 多刚体动力学基础 1995 3.郑启福 内燃机动力学 1991 4.陈国聪.杜静 机械CAD/CAE应用技术基础 2002
相似文献(10条) 1.学位论文 杨拴柱 RFID倒装键合机预贴片系统设计与仿真 2006
本文研究了RFID(Radio Frequency Identification,射频识别)标签封装设备中预贴片系统的设计、分析与实现。预贴片系统主要功能是通过倒装贴片工艺将 RFID 芯片倒扣于天线基板上,实现芯片与天线的电气和机械连接,其性能直接影响到最终RFID 标签的质量。 论文对预贴片系统的整体结构进行了分析,将系统划分为四个机构:芯片送料机构、翻转头机构、贴片机构和XY 运动平台,主要对多吸嘴转盘式贴装头进行了 设计。 提出了满足技术指标要求的整体设计方案。 由于预贴片系统两个翻转头和两个贴装头机构在工作空间中存在干涉,使用Deneb/Envision 软件对预贴片系统进行了芯片封装过程的运动学仿真,根据仿真结 果,本文设计了系统的运动时序,在确保系统运动过程中不发生干涉情况下,使预贴片系统达到了预期的生产效率。此外,还根据仿真结果,确定了翻转头最小转动 加速度,以保证两个翻转头共用一个芯片送料机构不影响整个系统效率。 由于预贴片系统要求速度快,因此采用了同步带定位系统。为了研究同步带定位系统的振动情况,本文建立了同步带定位系统的简化模型,并将模型的仿真结果 与实验结果进行了比较与分析。动力学仿真结果显示,同步带定位系统系统在驱动力发生跳跃时,负载的加速度出现振动。 针对设备开发中控制程序复杂,团队开发而硬件资源不足的情况,本文提出了一种将仿真过程中编写的控制代码直接移植到控制系统中的方法。文中采用组件的 方法,对系统原型进行了实现。
曲柄机构设计与动力学仿真
曲柄机构设计与动力学仿真曲柄机构是一种常见的传输和转换运动的机械结构,广泛应用于机械工程中。
它由曲柄轴、连接杆和活塞组成,通过曲柄轴的回转运动来驱动连接杆和活塞的运动。
本文将探讨曲柄机构的设计原理和动力学仿真方法。
首先,曲柄机构的设计需要考虑到其运动传输的平稳性和效率。
在设计时,需要合理确定曲柄轴的转动轴正和连接杆的长度比例。
转动轴正决定了曲柄机构的工作角度范围,过大或过小都会影响机构的性能。
而连接杆的长度比例会影响到机构的传动比和动作幅度。
因此,在设计过程中需要进行合理的参数选择和计算,以满足工作要求。
其次,动力学仿真是曲柄机构设计中的重要环节。
通过仿真可以模拟机构在不同工况下的运动轨迹和受力情况,帮助设计人员评估机构的性能和可靠性。
常用的动力学仿真方法有多体动力学仿真和有限元分析。
多体动力学仿真是基于牛顿力学原理建立的一种仿真方法。
通过建立曲柄机构的运动方程和受力方程,可以得到机构各个部件的运动轨迹和受力情况。
利用计算机的计算能力,可以对机构在不同工况下的工作性能进行模拟和分析。
这种方法适用于一般曲柄机构的设计和分析,但对于复杂机械系统的仿真可能存在计算复杂度较高的问题。
有限元分析是一种基于弹性力学原理的仿真方法。
通过将机构的结构离散成有限个单元,建立单元之间的运动和力学关系,可以得到机构的应力、应变和变形情况。
有限元分析适用于对机构结构的强度和刚度进行分析,可以帮助设计人员评估机构的耐久性和稳定性。
除了上述仿真方法外,还可以借助专业仿真软件实现曲柄机构的动力学仿真。
如ADAMS、Matlab等软件提供了丰富的仿真工具和模型库,可以方便地进行曲柄机构的仿真分析。
在仿真过程中,可以设置不同的工况和参数,观察机构的运动轨迹和受力情况,帮助优化设计和改进机构性能。
综上所述,曲柄机构设计与动力学仿真是机械工程领域中的重要内容。
合理的设计和仿真可以帮助优化机构性能,提高工作效率和可靠性。
在未来的工程设计中,随着仿真技术的进一步发展,曲柄机构的设计和仿真方法也将会不断完善和创新,为机械工程师提供更多更好的设计和分析工具。