
平面连杆机构运动分析
0第0页
大作业(一)
平面连杆机构的运动分析
班 级:
姓 名: 姓 名:
姓 名:
指 导 教 师:
完 成 日 期: v1.0
可编辑可修改
1第1页
一、题目及原始数据
、平面连杆机构的运动分析题目:
如图所示,为一平面六杆机构。设已知各构件的尺寸如表 所示,又知原动件1以等角速度1= 1rad/s 沿逆时针方向回转,试求各从动件的角位移、角速度及角加速度以及位移E点的位移、速度及加速度的变化情况。
表 平面六杆机构的尺寸参数
2'l=65mm,Gx=,Gy=
题 号 1l 2l 3l 4l 5l 6l A B C
1-A 25 60° 1l= 1l=24 1l=
要求每组(每三人为一组,每人一题)至少打印一份源程序,每个同学计
算出原动件从 0º到 360º时(计算点数 N=36)所要求各运动变量的大小,并绘出各组应的运动线图以及 E 点的轨迹曲线。
图
2第2页
二、平面连杆机构运动分析方程
、位移方程:
4312l4coscosl1cos0h
43311l4sinssinl1sin0h
43l4cosl3cossc0
43l4sinl3 sinh0
343cvv
、速度方程:
3433343314343cosl4sinssin0sinl4cosscos0V0l4sinl3sin10l4cosl3cos0
211Vl1sinl1cos00
3343Vcvv
3VV1\V2
、加速度方程:
3344333333443333311144334433sin14cosvsinscos014sin?vcosssin0014cos13cos0014sin13sin0A
112343cA=v v
11111112AA A
1211Al1cosl1sin00
11112AAA v1.0 可编辑可修改
3第3页
3343Aaca
321AA\A
三、计算程序框图
迭代次数IT=0IT=IT+1调用位置方程(1)子程序代入的初值θi,并计算fi|fi|≤E求得θi值YIT>ITmaxN停止Y调系数矩阵AV调用高斯消去法子程序求解A△θi=fi求出△θiθi=θi+△θi
4第4页
四、计算源程序
主程序
%输入已知数据
clear
l1=;
l2=;
l3=;
l4=;
l5=;
l6=;
l22=;
xg=;
yg=;
omega1=1;
alph1=0;
hd=pi/180;
du=180/pi;
t1=1:10:361;
theta2=1:10:361;
theta3=1:10:361;
theta5=1:10:361;
theta6=1:10:361;
omega2=1:10:361;
omega3=1:10:361;
omega5=1:10:361;
5第5页
omega6=1:10:361;
alph2=1:10:361;
alph3=1:10:361;
alph5=1:10:361;
alph6=1:10:361;
xe=1:10:361;
ye=1:10:361;
V=1:10:361;
a=1:10:361;
theta1=0;
options=gaoptimset('PopulationSize',100,'Generations',10000,'StallGenLimit',500,'TolFun',1e-100);
theta0=ga(@(thet) weiyi_0(thet,theta1),4,options);
if theta0(1)<0
theta0(1)=theta0(1)+2*pi;end
if theta0(1)>2*pi
theta0(1)=theta0(1)-2*pi;end
if theta0(2)<0
theta0(2)=theta0(2)+2*pi;end
if theta0(2)>2*pi
theta0(2)=theta0(2)-2*pi;end
if theta0(3)<0
theta0(3)=theta0(3)+2*pi;end
if theta0(3)>2*pi
theta0(3)=theta0(3)-2*pi;end
if theta0(4)<0
theta0(4)=theta0(4)+2*pi;end
6第6页
if theta0(4)>2*pi
theta0(4)=theta0(4)-2*pi;
end
%调用子函数Fun_jixie计算该六杆机构的各杆角位移、角速度、角加速度以及E点的角位移、角速度、角加速度
for n1=1:10:361
theta1=(n1-1)*hd;
t1(n1)=theta1*du;
theta=fsolve(@(thet) weiyi(thet,theta1),theta0);
if theta(1)<0
theta(1)=theta(1)+2*pi;end
if theta(1)>2*pi
theta(1)=theta(1)-2*pi;end
if theta(2)<0
theta(2)=theta(2)+2*pi;end
if theta(2)>2*pi
theta(2)=theta(2)-2*pi;end
if theta(3)<0
theta(3)=theta(3)+2*pi;end
if theta(3)>2*pi
theta(3)=theta(3)-2*pi;end
if theta(4)<0
theta(4)=theta(4)+2*pi;end
if theta(4)>2*pi
theta(4)=theta(4)-2*pi;end
[xe(n1),ye(n1)]=weiyi_E(theta1,theta,l1,l2,l22);
7第7页
[omega,alph] = Fun_jixie(theta1,omega1,l1,l2,l3,l5,l6,l22,theta);
[V(n1),a(n1)]=sudu_jasudu_E(omega(1),alph(1),theta,theta1,omega1,l1,l2,l22,alph1);
theta2(n1)=theta(1);theta3(n1)=theta(2);theta5(n1)=theta(3);theta6(n1)=theta(4);omega2(n1)=omega(1);omega3(n1)=omega(2);omega5(n1)=omega(3);omega6(n1)=omega(4);
alph2(n1)=alph(1);alph3(n1)=alph(2);alph5(n1)=alph(3);alph6(n1)=alph(4);
theta0=theta;
end
%绘制各杆件的角位移、角速度、角加速度
n2=1:10:361;
n1=1:10:361;
figure(1);%%%%%%
subplot(2,2,1)%绘制位移线图
plot((n1-1),theta2(n2)*du,'r-',(n1-1),theta3(n2)*du,'g-',(n1-1),theta5(n2)*du,'y-',(n1-1),theta6(n2)*du,'k-','LineWidth',;
title('各杆角位移线图');
xlabel('原动件1\theta_1/\circ');
ylabel('角位移/\circ');
grid on;hold on;
text(200,60,'θ2');
text(200,150,'θ3');
text(200,350,'θ5');
text(200,260,'θ6');
%%%%%%
subplot(2,2,2)%绘制角速度线图
plot((n1-1),omega2(n2),'r-',(n1-1),omega3(n2),'g-',(n1-1),omega5(n2),'y-',(n1-1),omega6(n2),'k-','LineWidth',;
title('各杆角速度线图');
8第8页
xlabel('原动件1\theta_1/\circ');
ylabel('角速度/rad\cdots^{-1}');
grid on;hold on;
%%%%%%
subplot(2,2,3)%绘制角加速度线图
plot((n1-1),alph2(n2),'r-',(n1-1),alph3(n2),'g-',(n1-1),alph5(n2),'y-',(n1-1),alph6(n2),'k-','LineWidth',;
title('各杆角加速度线图');
xlabel('原动件1\theta_1/\circ');
ylabel('角加速度/rad\cdots^{-2}');
grid on;hold on;
%%%%%%%
%求E点的位移
figure(2)
subplot(2,2,1)
plot(xe(n1),ye(n1),'r-','LineWidth',;
title('E的位移线图');
xlabel('E在x方向位移');
ylabel('E在y方向位移');
grid on;hold on;
%求E点角速度与角加速度
subplot(2,2,2)%绘制E点角速度
plot((n1-1),V(n1),'r-','LineWidth',;
title('E点角速度');
xlabel('原动件1\theta_1/\circ');
ylabel('E点角速度/rad\cdots^{-1}');
grid on;hold on;
机械原理大作业——牛头刨床

机械原理大作业——牛头刨床
大作业,一,
平面连杆机构的运动分析
题号: 6
班 级 : 姓 名 : 学 号 : 同组者 :
成 绩 :
完成时间 :
目录
题目、原始数据及要求 ............................................................................................1 一 平面连杆机构运动分析方程 ...............................................................................1
1.1速度计算公式 ......................................................................................2
1.2加速度计算公式 ...................................................................................2 二 程序 .....................................................................................................................3 2.1计算程序框图 ..........................................................................................3
2.2计算源程序 ..............................................................................................4 三 3.1 (一组数据 Lab =200mm)计算结果 ...................................................9
MATLAB的平面连杆机构运动分析与动态仿真

第26卷第4期 VO1.26 No.4 湖 北 工 业 大 学 学报 Journal of Hubei University of Technology 2011年08月 Aug.2011
[文章编号]1003—4684(2011)04—0084—03
MATLAB的平面连杆机构运动分析与动态仿真
左惟炜,邓援超,魏兵
(湖北工业大学机械3-程学院,湖北武汉430068)
[摘 要]以杆组法为基础,采用MATLAB进行平面连杆机构的运动分析和动态仿真,编程简单,运行效率高,计 算结果可以存储为数据表格、图形乃至电影动画文件等多种形式. [关键词]MATLAB;平面连杆机构;运动分析;动态仿真 [中图分类号]TB211 - [文献标识码]:A
平面连杆机构的运动分析常用的方法有图解法
和解析法.图解法形象直观,但精度差,针对整个机
构运动循环求解时工作量大_1].随着计算机技术的 迅速发展,在工程实践中多采用解析法.根据所使用
数学工具的不同,解析法可分为两种类型.一类是针
对具体机构推导出所需要的计算公式,然后编制程
序进行运算.如多数机械原理教材中介绍的封闭矢
量多边形法、复数矢量法、矩阵法等,均是先建立机 构位置的矢量方程式,进一步将其对时间求导,即可
得到相应的速度和加速度方程式.这些方法的思路 和步骤基本相似,只是所用的数学工具不同,对一些
常用的简单机构进行运动分析十分方便.另一类则
是以机构组成原理为基础的杆组法.该方法按杆组 类型编制子程序,使用时可根据机构的组成形式编
制相应的主程序调用,形成一个完整的机构运动分
析系统,因此具有广泛的通用性,特别适用于多杆机 构的运动分析.本文对平面连杆机构的运动分析即
采用杆组法. 在采用解析法进行平面连杆机构运动分析时,
传统上采用FORTRAN、BASIC、C语言等进行程
序设计.与这些语言相比,MATLAB的编程方式更 接近书写计算公式的思维方式.而且,MATLAB采 用高度矢量化运算方式,编写的程序设计效率高,易
基于C语言的平面连杆机构的运动分析
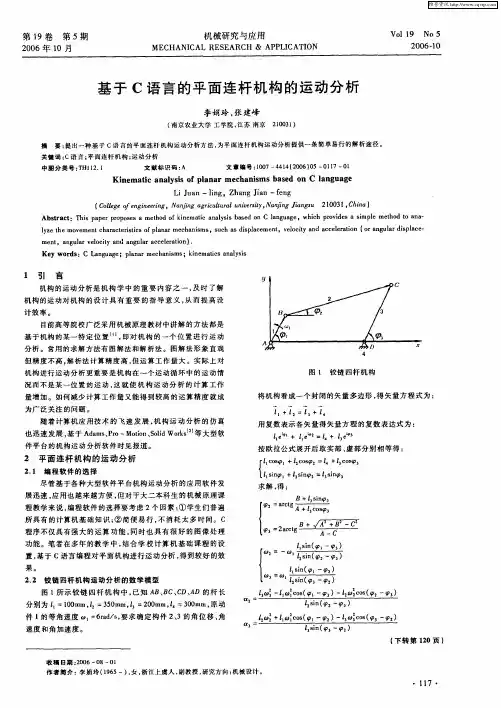
第19卷第5期
2006年10月 机械研究与应用 MECHANICAL RESEARCH&APPLICATION V0l 19 No 5 2006.10
基于C语言的平面连杆机构的运动分析
李娟玲,张建峰
(南京农业大学工学院,江苏南京210031)
摘要:提出一种基于c语言的平面连杆机构运动分析方法,为平面连杆机构运动分析提供一条简单易行的解析途径。
关键词:c语言;平面连杆机构;运动分析 中图分类号:THI12.1 文献标识码:A 文章编号:1007—4414【2006)05一O117一O1 Kinematic analysis of planar mechanisms based on C language
Li Juan—ling。Zhang Jian—feng
(College of engineering,Nanfing agricultural university,Na ng Jiangsu 2 1003 1,China)
Abstract:This paper proposes a method of kinematic analysis based on C language,which provides a simple method to ana’ lvze the moveITIent charaeteristies of planar mechanisms。such as displacement,velocity and acceleration(or angular displace-
ment。angular velocity and angular acceleration).
Key words:C Language;planar mechanisms;kinematics analysis
1 引 言
机构的运动分析是机构学中的重要内容之一,及时了解
机构的运动对机构的设计具有重要的指导意义,从而提高设 计效率。
(完整版)平面连杆机构

机械基础一轮复习资料
(平面连杆机构)
【复习要求】
1. 了解铰链四杆机构的三种基本类型、特点及应用;
2. 掌握三种基本形式的判别条件;
3. 了解四杆机构的演化形式及应用;
4. 了解“死点”位置产生的原因、克服方法及应用;
5. 了解急回运动特性及其应用。
【知识网络】
【知识精讲】
一、平面连杆机构
由一些刚性构件用转动副和移动副相互联接而组成的在同一平面或相互平行的平面内运动的机构。
注 当平面四杆机构中的运动副都是转动副时称为铰链器杆机构。
、铰链四杆机构的类型、特点及应用 (见表)
类型 特点 应用举例
曲柄摇杆机构 整周回转运动《--》往复摆动;
曲柄作主动件时,有急回运动特性;
摇杆为主动件时,有“死点”位置产生 剪刀机、破碎机、搅拌机、雷达俯仰 角、缝纫机、牛头刨床横向进给机构
双曲
柄机 普通双曲柄机构 曲柄不等长;主动曲柄作等速运动时,从动曲柄
作变速运动;有急回运动特性,无“死点” 惯性筛、旋转式水泵
构
平行双曲柄机构 曲柄等长,其他两杆也相等;两曲柄转向相同,
转速相等;有“死点”,无急回运动特性 机车主动轮联动装置铲土机的铲斗机
构
反向双曲柄机构 对杆长度相等,但互不平行;主动曲柄作等速运
动时,从动曲柄作变速运动;有“死点”位置,
有急回运动特性 车门启闭装置
双摇杆机构 两连架杆均为摇杆 自卸翻斗车,鹤式起重机、飞机起落
架、车辆前轮转向机构
三、铰链四杆机构三种基本形式的组成条件 (见表)
机构类型 杆件长度关系 机架的杆件
双摇杆机构 最长杆与最短杆长度之和大于其余两杆长度之和 无论以何杆件
最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆的对杆
双曲柄机构 最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆
曲柄摇杆机构 最短杆与最长杆长度之和小于或等于其余两杆长度之和 最短杆的相邻杆
四、铰链四杆机构的演化和应用(见表)
机构名称 演变来源 演变过程 运动特点 应用举例
工程力学中的平面四杆机构的力学分析
工程力学中的平面四杆机构的力学分析
工程力学中,机构是指由若干构件组成的结构,能够实现特定功能的装置。平面四杆机构是一种常见且重要的机构,在众多工程应用中发挥着重要作用。本文将对平面四杆机构的力学分析进行详细探讨,以便更好地理解和应用于实际工程设计中。
1. 平面四杆机构的定义和基本结构
平面四杆机构由四根杆件和若干铰链连接而成,其中两根杆件称为主杆件,另外两根杆件称为从杆件。主杆件与从杆件分别通过两个固定的铰链连接,形成一个封闭的链环结构。平面四杆机构的基本结构如图1所示。
[插入图1平面四杆机构的基本结构]
2. 平面四杆机构的运动约束条件
由于铰链的特性,平面四杆机构具有一定的运动约束条件。根据实际应用需求,平面四杆机构可以实现以下几种运动:
2.1 行走机构
行走机构是平面四杆机构的一种常见运动模式,用于实现直线行走。在行走机构中,主杆件沿着一条直线路径移动,从而驱使从杆件实现步进运动。该机构常用于工程设备的行走机构中,如履带式输送机等。
2.2 摇摆机构 摇摆机构是平面四杆机构的另一种典型运动形式,用于实现往复摆动。在摇摆机构中,主杆件通过旋转,引导从杆件做往复运动。摇摆机构广泛应用于水泵、风扇等设备中,实现节律性的液体或气体输送。
2.3 连杆机构
连杆机构是平面四杆机构中的一种特殊形式,用于实现固定长短的连杆运动。主杆件和从杆件的长度可以通过调整来改变杆件的运动轨迹和速度,进而实现对工程装置的精确操控。
3. 平面四杆机构的力学分析方法
为了更好地理解和应用平面四杆机构,需要进行力学分析,以确定各杆件之间的力学关系。以下是常用的几种力学分析方法:
3.1 克氏图法
克氏图法是一种常用的力学分析方法,利用平面四杆机构的平面图形,推导出杆件之间的运动学方程和力学方程。通过解这些方程组,可以得到各杆件的位置、速度、加速度以及承受的力。
3.2 动力学分析
动力学分析是在运动学基础上,研究机构内各杆件所受力的分布和大小。通过应用牛顿第二定律和动量守恒定律,可以推导出杆件的受力情况和所需的驱动力。
平面连杆机构及其分析与设计

平面连杆机构及其分析与设计
平面连杆机构是由连杆和连接点组成的机械结构,广泛应用于各种机械设备中。它的功能是将输入的旋转运动转化为输出的直线运动或者将输入的直线运动转化为输出的旋转运动。本文将对平面连杆机构的分析与设计进行介绍。
首先,对平面连杆机构进行分析。平面连杆机构的主要组成部分是连杆和连接点。连杆是连接点之间的刚性杆件,可以是直杆、曲杆或者具有其他特殊形状的杆件。连接点是连杆的两个端点或者连杆与其他机构的连接点,可以是支点、铰链等。平面连杆机构的运动可以分为三种基本类型:平动、转动和复动。平动是指连杆的一端保持固定,另一端进行直线运动;转动是指连杆的一端保持固定,另一端进行旋转运动;复动是指连杆的一端进行直线运动,另一端同时进行旋转运动。
进行平面连杆机构的设计时,需要考虑以下几个要点。首先,确定机构的类型和功能。根据机构的动作要求和功能要求,选择适合的连杆类型和连接点类型。其次,进行机构的运动分析。根据机构的运动要求,确定连杆的长度和连接点的位置,使连杆能够实现所需的运动。然后,进行机构的力学分析。根据机构的受力情况,确定连杆的截面尺寸和材料,保证机构的刚度和强度。最后,进行机构的优化设计。考虑机构的性能要求和制造要求,对机构进行优化设计,提高机构的工作效率和使用寿命。
在平面连杆机构的设计中,还需要考虑机构的动力学问题。机构的动力学分析包括静力学分析和动力学分析两个方面。静力学分析是指在机构静止或静力平衡状态下,对机构受力和力矩进行分析。动力学分析是指在机构进行运动时,对机构的加速度、速度和位移进行分析。通过对机构的动力学分析,可以确定机构的惯性力和惯性矩,从而确定机构的动态特性和振动特性。
总之,平面连杆机构的分析与设计是一项复杂而重要的工作。在进行分析与设计时,需要考虑机构的类型和功能,进行运动分析和力学分析,优化设计和动力学分析。通过合理的分析与设计,可以使机构具有较好的工作性能和使用寿命,满足各种工程应用的要求。
平面连杆机构的基本形式
平面连杆机构的基本形式
概述
平面连杆机构是一种常见的机械结构,用来将转动运动转化为直线运动或者反之。它由连杆、关节和固定支承组成,广泛应用于机械工程、汽车工业等领域。本文将介绍平面连杆机构的基本形式、运动学分析和应用。
一、平面连杆机构的定义
平面连杆机构是指所有连杆在同一平面内运动的机构,它由刚性连杆和用于连接连杆的关节构成。常见的平面连杆机构包括曲柄滑块机构、摇杆机构和平行四边形机构等。
1. 曲柄滑块机构
曲柄滑块机构是由一个固定的曲轴(曲柄)和一个滑块组成的机构。滑块沿着直线轨迹运动,可以实现转动运动到直线运动的转换。它常用于内燃机等系统中的往复运动。
2. 摇杆机构
摇杆机构由一个固定支点和两个连杆组成,其中一个连杆通过关节与摇杆连接,另一个连杆通过关节与摇杆相连。摇杆机构可以实现转动运动到转动运动的转换,广泛应用于机械工程中的传动装置。
3. 平行四边形机构
平行四边形机构由四个连杆组成,其中两个连杆平行,另外两个连杆也平行且等长。平行四边形机构可以实现转动运动到转动运动的转换,常用于机械工程中的转向装置和变速装置。 二、平面连杆机构的运动学分析
平面连杆机构的运动学分析是研究连杆与连杆之间的运动关系,其核心是解决位置、速度和加速度问题。
1. 位置分析
位置分析是研究连杆在运动过程中的几何关系。一般通过建立坐标系和运动方程来描述连杆的位置。对于曲柄滑块机构,滑块位置可以通过曲柄的转动角度和连杆长度来确定;对于摇杆机构,可以通过摇杆的转动角度和连杆长度来确定;对于平行四边形机构,可以通过两个平行连杆的转动角度和连杆长度来确定。
2. 速度分析
速度分析是研究连杆在运动过程中的速度关系。一般通过求解连杆的速度向量和运动学方程来描述连杆的速度。对于曲柄滑块机构,滑块的速度可以通过曲柄的角速度和连杆长度来确定;对于摇杆机构,可以通过摇杆的角速度和连杆长度来确定;对于平行四边形机构,可以通过两个平行连杆的角速度和连杆长度来确定。
平面连杆机构设计分析及运动分析综合实验
18 实验二 平面连杆机构设计分析及运动分析综合实验 一、实验目的: 1、掌握机构运动参数测试的原理和方法。了解利用测试结果,重新调整、设计机构的原理。 2、体验机构的结构参数及几何参数对机构运动性能的影响,进一步了解机构运动学和机构的真实运动规律。 3、熟悉计算机多媒体的交互式设计方法,实验台操作及虚拟仿真。独立自主地进行实验内容的选择,学会综合分析能力及独立解决工程实际问题的能力,了解现代实验设备和现代测试手段。 二、实验内容 1、曲柄滑块机构及曲柄摇杆机构类型的选取。 2、机构设计,既各杆长度的选取。(包括数据的填写和调整 好与“填写的数据”相对应的试验台上的杆机构的各杆长度。) 3、动分析(包括动态仿真和实际测试)。 4、分析动态仿真和实测的结果,重新调整数据最后完成设计。 三、实验设备: 平面机构动态分析和设计分析综合实验台,包括:曲柄滑 块机构实验台、曲柄摇杆机构实验台,测试控制箱,配套的测试分析及运动仿真软件,计算机。 四、实验原理和内容: 1、曲柄摇杆机构综合试验台 ①曲柄摇杆机构动态参数测试分析:该机构活动构件杆长
19 可调、平衡质量及位置可调。该机构的动态参数测试包括:用 角速度传感器采集曲柄及摇杆的运动参数,用加速度传感器采 集整机振动参数,并通过A/D板进行数据处理和传输,最后输 入计算机绘制各实测动态参数曲线。可清楚地了解该机构的结构参数及几何参数对机构运动及动力性能的影响。 ②曲柄摇杆机构真实运动仿真分析:本试验台配置的计算 机软件,通过建模可对该机构进行运动模拟,对曲柄摇杆及整 机进行运动仿真,并做出相应的动态参数曲线,可与实测曲线 进行比较分析,同时得出速度波动调节的飞轮转动惯量及平衡 质量,从而使学生对机械运动学和动力学,机构真实运动规律, 速度波动调节有一个完整的认识。 ③曲柄摇杆机构的设计分析:本试验台配置的计算机软 件,还可用三种不同的设计方法,根据基本要求,设计符合预 定运动性能和动力性能要求的曲柄摇杆机构。另外还提供了连 杆运动轨迹仿真,可做出不同杆长,连杆上不同点的运动轨迹, 为平面连杆机构按运动轨迹设计提供了方便快捷的虚拟实验 方法。 2、曲柄滑块机构综合试验台 ①曲柄滑块动态参数测试及分析:该机构活动构件杆长可 调、平衡质量及位置可调,该机构的动态参数测试包括:用角 速度传感器采集曲柄滑块的运动参数,用加速度传感器采集整 机振动参数,并通过A/D板进行数据处理和传输,最后输入计算机绘制各实测动态参数曲线。可清楚地了解机构的结构参数及几何参数对机构性能影响。
平面六杆机构运动分析
平面六杆机构运动分析
平面六杆机构的结构由六个连杆组成,其中包括三个固定连杆和三个可动连杆。固定连杆通常被称为定态杆,可动连杆则被称为转动杆。根据转动杆的数量和连杆相互连接的方式,平面六杆机构可以分为多种类型,如四杆机构、多杆机构等。
在运动分析中,首先需要确定平面六杆机构的运动副,即确定机构中的可动部分和约束部分。在平面六杆机构中,三个固定连杆固定在轴上,不发生相对运动,因此构成了三个约束副。而另外三个可动连杆可以沿着其中一方向进行平移或转动,从而实现不同的运动形式。
平面六杆机构的运动是通过连杆相互连接而实现的。连杆之间的连接点称为铰链,铰链的位置确定了连杆之间的运动关系。根据铰链的位置不同,连杆之间可以形成不同的树状结构,如三杆树状结构、四杆树状结构等。通过这些连杆和铰链的组合,平面六杆机构可以实现复杂的运动路径和运动轨迹。
在几何分析中,可以利用连杆的长度和连接点位置来确定连杆的运动范围和运动路径。通过使用向量和矩阵的运算,可以推导出连杆的运动方程和运动状态方程。这些方程可以用来描述连杆的位移、速度和加速度,并进一步分析机构的运动性能和稳定性。
在力学分析中,可以应用牛顿定律和动力学原理来分析连杆之间的力学关系和力学性能。通过建立连杆之间的功率传递和力矩平衡方程,可以计算出机构的输入功率和输出功率,并进一步分析机构的能量转换和运动效率。 平面六杆机构的运动分析在工程设计中具有广泛的应用。它可以用来实现复杂的运动路径和运动轨迹,广泛应用于各种机械设备和机器人的设计中。例如,在运动控制领域,平面六杆机构可以用来控制机械臂的运动轨迹和末端位置,实现精确的定位和操作。在工业自动化领域,平面六杆机构可以用来控制机器人的运动路径和运动速度,实现灵活的操作和自动化生产。
总而言之,平面六杆机构是一种重要的机械结构,它可以实现复杂的运动功能和运动轨迹。通过几何分析和力学分析,可以对平面六杆机构的运动进行详细的分析和研究。在工程设计中,平面六杆机构具有广泛的应用价值,可以用来实现各种精确的运动控制和自动化操作。
机械原理与设计之平面连杆机构
机械原理与设计之平面连杆机构
引言
平面连杆机构是一种常见的机械装置,用于将旋转运动转化为直线运动或者将直线运动转化为旋转运动。在机器设计中,平面连杆机构被广泛应用于各种机械装置,如发动机、机械手臂和汽车悬挂系统等。本文将介绍平面连杆机构的基本原理、设计方法以及一些常见的平面连杆机构。
基本原理
平面连杆机构由多个连杆组成,其中至少一个连杆可以旋转。连杆通过连接处的铰链相互连接,形成一个闭合的链条。其中一个连杆称为曲柄杆,用于提供旋转驱动力,而其他连杆则用于将驱动力传递给要执行的任务。平面连杆机构的运动分析主要基于几何学原理和运动学原理。 平面连杆机构的运动是由各个连杆的长度、角度和运动速度决定的。通过对各个连杆的长度和角度进行合理设计,可以实现所需的运动轨迹和速度。平面连杆机构的设计必须考虑到各个连杆的运动约束、力学平衡以及运动的精确性和可靠性。
设计方法
设计一个平面连杆机构需要经过以下几个步骤:
1. 确定设计需求:首先需要明确所需的运动特性和任务要求。例如,是需要将旋转运动转化为直线运动还是将直线运动转化为旋转运动,还需要考虑到运动的速度、力量和精确性等因素。
2. 确定连杆的长度和角度:通过几何学原理和运动学原理,可以根据设计需求确定各个连杆的长度和角度。连杆的长度和角度直接影响着机构的运动轨迹和速度。 3. 确定连杆的连接位置:在设计过程中,还需要确定各个连杆的连接位置,即铰链的位置。铰链的位置直接决定了连杆之间的运动关系。
4. 分析运动特性:通过运动学分析,可以计算出机构的运动特性,如连杆的位移、速度和加速度等。这些数据可以用于评估机构的性能和合理性。
5. 进行力学分析:在设计过程中,还需要进行力学分析,以确保机构的稳定性和可靠性。力学分析可以确定机构的最大负载和各个连杆之间的力传递情况。
6. 优化设计:根据运动特性和力学分析的结果,可以对设计进行优化。通过调整连杆的长度、角度和连接位置等参数,可以改进机构的性能和可靠性。 常见的平面连杆机构