
PID控制特性的实验研究
2011-2012 学年第 1 学期 院 别: 控制工程学院 课程名称: 自动控制原理A 实验名称: pid控制特性的实验研究 实验教室: 6111 ****: *** 小组成员(姓名,学号):
实验日期: 2011 年 12 月 5 日 评 分: 一、实验目的 1、学习并掌握利用MATLAB编程平台进行控制系统复数域和频率域仿真的方法。 2、通过仿真实验研究并总结pid控制规律及参数对系统特性影响的规律。 3、实验研究并总结pid控制规律及参数对系统根轨迹、频率特性影响的规律,并总结系统特定性能指标下根据根轨迹图、频率响应图选择pid控制规律和参数的规则。
二、实验任务及要求 (一)实验任务 设计如图所示系统,进行实验及仿真程序,研究在控制器分别采用比例(p)、比例积分(pi)、比例微分(pd)及比例积分微分(pid)控制规律和控制器参数(Kp、Ki、Kd)不同取值时,控制系统根轨迹和阶跃响应的变化,总结pid控制规律及参数变化对系统性能、系统根轨迹、系统阶跃响应影响的规律。具体实验内容如下:
)s(Y)s(R1
(2)(8)ss)(sGc
1、比例(p)控制,设计参数Kp使得系统处于过阻尼、临界阻尼、欠阻尼三种状态,并在根轨迹图上选择三种阻尼情况的Kp值,同时绘制对应的阶跃响应曲线,确定三种情况下系统性能指标随参数Kp
的变化情况。总结比例(p)控制的规律。
2、比例积分(pi)控制,设计参数Kp、Ki使得由控制器引入的开环零点分别处于: 1)被控对象两个极点的左侧; 2)被控对象两个极点之间; 3)被控对象两个极点的右侧(不进入右半平面)。 分别绘制三种情况下的根轨迹图,在根轨迹图上确定主导极点及控制器的相应参数;通过绘制对应的系统阶跃响应曲线,确定三种情况下系统性能指标随参数Kp和Ki的变化情况。总结比例积分(pi)控制的规律。 3、比例微分(pd)控制,设计参数Kp、Kd使得由控制器引入的开环零点分别处于: 1)被控对象两个极点的左侧; 2)被控对象两个极点之间; 3)被控对象两个极点的右侧(不进入右半平面)。 分别绘制三种情况下的根轨迹图,在根轨迹图上确定控制器的相应参数;通过绘制 对应的系统阶跃响应曲线,确定三种情况下系统性能指标随参数Kp和Kd的变化情况。总结比例积分(pd)控制的规律。 4、比例积分微分(pid)控制,设计参数Kp、Ki、Kd使得由控制器引入的两个开环零点分别处于: 1)实轴上:固定一个开环零点在被控对象两个开环极点的左侧,使另一个开环零点在被控对象的两个极点的左侧、之间、右侧(不进入右半平面)移动。分别绘制三种情况下的根轨迹图,在根轨迹图上确定主导极点及控制器的相应参数;通过绘制对应的系统阶跃响应曲线,确定三种情况下系统性能指标随参数Kp、Ki和Kd的变化情况。 2)复平面上:分别固定两个共轭开环零点的实部(或虚部),让虚部(或实部)处于三个不同位置,绘制根轨迹图并观察其变化;在根轨迹图上选择主导极点,确定相应的控制器参数;通过绘制对应的系统阶跃响应曲线,确定六种情况下系统性能指标随参数Kp、Ki和Kd的变化情况。 综合以上两类结果,总结比例积分微分(pid)控制的规律。 (二)实验要求 1、合理选择p、pi、pd、pid控制器参数,使开环系统极零点分布满足实验内容中的要求。通过绘图展示不同控制规律和参数变化对系统性能的影响。根轨迹图可以单独绘制,按照不同控制规律、不同参数将阶跃响应绘制于同一幅面中。 2、通过根轨迹图确定主导极点及参数值,根据阶跃响应曲线确定系统性能指标并列表进行比较,总结控制器控制规律及参数变化对系统特性、系统根轨迹影响的规律。 3、总结在一定控制系统性能指标要求下,根据系统根轨迹图和阶跃响应选择pid控制规律和参数的规则。 4、全部采用MATLAB平台编程完成。 三、实验方案设计(含实验参数选择、控制器选择、仿真程序等)
1、比例(p)控制,pcKsG)(设计参数Kp使得系统处于过阻尼、临界阻尼、欠阻尼三种状态,并在根轨迹图上选择三种阻尼情况的Kp值,同时绘制对应的阶跃响应曲线。 仿真程序: p=[1]; q=[1 10 16]; rlocus(p,q); rlocfind(p,q)
rlocfind(p,q)
rlocfind(p,q) gtext('过阻尼');gtext ('临界阻尼'); gtext('欠阻尼'); 得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp=2(过阻尼),Kp=7.0457(临界阻尼),Kp=22.5434(欠阻尼)。
绘制三种状态的阶跃响应曲线 仿真程序: kp=[1.3 4 4.4]; t=0:0.1:6; hold on for i=1:length(kp) sys=tf([kp(i)],[1 8 12+kp(i)]); subplot(2,2,i);step(sys,t) end hold off grid on gtext('Kp=2过阻尼');gtext('Kp=7临界阻尼');gtext('Kp=22.5欠阻尼'); hold on
2、比例积分(pi)控制:
1)被控对象两个极点的左侧;则必须满足Ki>6Kp,令Ki=10Kp。 仿真程序: p=[1 14]; q=[1 10 16 0]; rlocus(p,q); rlocfind(p,q) rlocfind(p,q) rlocfind(p,q)
gtext('过阻尼');gtext ('临界阻尼'); gtext('欠阻尼'); 得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp= 0.24444(过阻尼),Kp= 0.8051(临界阻尼),Kp= 31.9849(欠阻尼)。绘制相应的阶跃响应曲线 仿真程序: kp=[0.3 0.6 15.7]; t=0:0.1:20; hold on for i=1:length(kp) sys=tf([kp(i) 10*kp(i)],[1 8 12+kp(i) 10*kp(i)]); subplot(2,2,i);step(sys,t) end hold off grid on gtext('Kp=0.2过阻尼');gtext('Kp=0.8临界阻尼');gtext('Kp=31.9欠阻尼'); hold on
2)被控对象两个极点之间;则必须满足6Kp>Ki>2Kp,令Ki=4Kp.
仿真程序: p=[1 14]; q=[1 10 16 0]; rlocus(p,q); rlocfind(p,q) rlocfind(p,q) rlocfind(p,q)
gtext('过阻尼');gtext ('临界阻尼'); gtext('欠阻尼'); 得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp= 2.1186(过阻尼),Kp= 2.3626(临界阻尼),Kp= 70.7843(欠阻尼)。绘制相应的阶跃响应曲线 仿真程序: kp=[1.3 1.7 85.0]; t=0:0.1:10; hold on for i=1:length(kp) sys=tf([kp(i) 4*kp(i)],[1 8 12+kp(i) 4*kp(i)]); subplot(2,2,i);step(sys,t) end hold off grid on gtext('Kp=2.1过阻尼');gtext('Kp=2.4临界阻尼');gtext('Kp=70.8欠阻尼'); hold on
3)被控对象两个极点的右侧(不进入右半平面);则必须满足2Kp>Ki>0,令Ki=Kp。
仿真程序: p=[1 1]; q=[1 10 16 0]; rlocus(p,q); rlocfind(p,q) rlocfind(p,q) rlocfind(p,q)
gtext('过阻尼');gtext ('临界阻尼'); gtext('欠阻尼'); 得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp= 4.5338(过阻尼),Kp= 10.8873(临界阻尼),Kp= 60.1969(欠阻尼)。绘制相应的阶跃响应曲线 仿真程序: kp=[3.3 5.4 47.5]; t=0:0.1:20; hold on for i=1:length(kp) sys=tf([kp(i) kp(i)],[1 8 12+kp(i) kp(i)]); subplot(2,2,i);step(sys,t) end hold off grid on gtext('Kp=4.5过阻尼');gtext('Kp=10.9临界阻尼');gtext('Kp=60.2欠阻尼'); hold on 3、比例微分(pd)控制: 1)被控对象两个极点的左侧;则必须满足Kd仿真程序: p=[0.1 1]; q=[1 10 16]; rlocus(p,q); rlocfind(p,q) rlocfind(p,q) rlocfind(p,q) rlocfind(p,q)
得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp= 1.4199,Kp= 1.9100,Kp= 20.2324,
Kp= 25.2324。绘制相应的阶跃响应曲线 仿真程序: kp=[5.7 36.5 203.1 233.1]; t=0:0.1:5; hold on for i=1:length(kp) sys=tf([0.1*kp(i) kp(i)],[1 8+0.1*kp(i) 12+ kp(i)]); subplot(2,2,i);step(sys,t) end hold off grid on gtext('Kp=1.4');gtext('Kp=1.9');gtext('Kp=20.2');gtext('Kp=25.3'); hold on
2)被控对象两个极点之间;则必须满足Kp/6
仿真程序: p=[0.2 1]; q=[1 8 12]; rlocus(p,q); rlocfind(p,q) rlocfind(p,q) rlocfind(p,q) rlocfind(p,q)
得到系统根轨迹图,在根轨迹图上选择点,即得到三个开环增益值Kp= 6.1009,Kp=13.2394,Kp= 20,Kp=
30。绘制相应的阶跃响应曲线 仿真程序: kp=[11.1 24.0 35.9 47.4]; t=0:0.1:5; hold on for i=1:length(kp) sys=tf([0.2*kp(i) kp(i)],[1 8+0.2*kp(i) 12+ kp(i)]);
pid
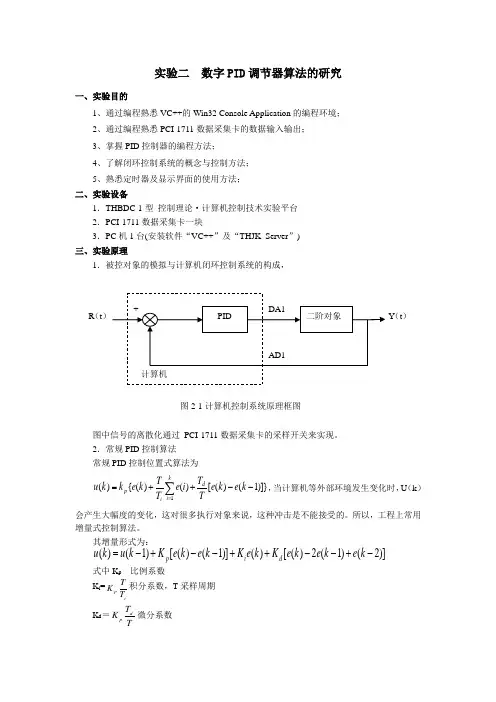
实验二 数字PID 调节器算法的研究一、实验目的1、通过编程熟悉VC++的Win32 Console Application 的编程环境;2、通过编程熟悉PCI-1711数据采集卡的数据输入输出;3、掌握PID 控制器的编程方法;4、了解闭环控制系统的概念与控制方法;5、熟悉定时器及显示界面的使用方法;二、实验设备1.THBDC-1型 控制理论·计算机控制技术实验平台2.PCI-1711数据采集卡一块3.PC 机1台(安装软件“VC++”及“THJK_Server ”)三、实验原理1.被控对象的模拟与计算机闭环控制系统的构成,图2-1计算机控制系统原理框图图中信号的离散化通过 PCI-1711数据采集卡的采样开关来实现。
2.常规PID 控制算法常规PID 控制位置式算法为 })]1()([)()({)(1∑=--++=ki d i p k e k e TT i e T T k e k k u ,当计算机等外部环境发生变化时,U (k )会产生大幅度的变化,这对很多执行对象来说,这种冲击是不能接受的。
所以,工程上常用增量式控制算法。
其增量形式为:)]2()1(2)([)()]1()([)1()(-+--++--+-=k e k e k e K k e K k e k e K k u k u d i p 式中K p ---比例系数K i =ip T T K 积分系数,T 采样周期 K d =TT K d p 微分系数R (t Y (t )本实验就是采用的PID增量式算法。
根据被控对象和环境等不同,还可以采用积分分离PID算法,智能PID算法,微分先行等多种形式的PID控制算法。
图中信号的离散化是由数据采集卡的采样开关来实现。
3.数字PID控制器的参数整定在模拟控制系统中,参数整定的方法较多,常用的实验整定法有:临界比例度法、阶跃响应曲线法、试凑法等。
我们控制器参数的整定也可采用类似的方法,如扩充的临界比例度法、扩充的阶跃响应曲线法、试凑法等。
温度闭环控制实验心得
温度闭环控制实验心得一、实验目的本次实验的目的是学习温度闭环控制系统的原理和实现方法,掌握PID控制器的调参方法,并能够通过实验验证PID控制器对温度的控制效果。
二、实验原理1. 温度传感器本次实验使用的是热电偶温度传感器。
热电偶是一种利用热电效应测量温度的传感器,由两种不同金属或合金组成,当两种金属或合金接触时,在接触点处会形成一个电动势。
随着温度变化,电动势也会发生变化,从而可以测量出温度。
2. PID控制器PID控制器是一种常用的闭环控制系统。
它通过不断地调整输出信号来使被控对象达到期望值。
PID控制器由比例环节、积分环节和微分环节三部分组成。
其中比例环节根据误差大小调整输出信号;积分环节根据误差累计值调整输出信号;微分环节根据误差变化率调整输出信号。
3. 温度闭环控制系统温度闭环控制系统是一种将温度传感器和PID控制器结合起来的系统。
温度传感器负责测量被控对象的温度,PID控制器则根据温度误差调整输出信号,使被控对象的温度达到期望值。
三、实验步骤1. 搭建实验平台首先需要搭建实验平台。
本次实验使用的是Arduino开发板和温度传感器模块。
将Arduino开发板与电脑连接,并将温度传感器模块连接到开发板上。
2. 编写程序编写程序,用Arduino开发板读取温度传感器模块的输出信号,并通过PID控制器调整输出信号,从而控制被控对象的温度。
在编写程序时需要设置PID参数,包括比例系数、积分时间和微分时间等。
3. 调试程序将被控对象(例如加热棒)连接到开发板上,并将温度传感器放置在被控对象附近。
启动程序并进行调试,观察被控对象的温度变化情况,并根据需要调整PID参数以达到更好的控制效果。
4. 实验验证进行实验验证,观察PID控制器对被控对象温度的控制效果,并记录数据以便后续分析和总结。
四、实验心得本次实验让我深入了解了温度闭环控制系统的原理和实现方法。
通过编写程序和调试参数,我成功地将PID控制器应用于温度控制中,并取得了不错的效果。
模糊pid控制 开题报告
模糊pid控制开题报告模糊PID控制开题报告一、研究背景PID控制是一种经典的控制方法,广泛应用于工业自动化领域。
然而,在某些复杂的系统中,PID控制器的参数调节和系统响应往往面临挑战。
为了解决这一问题,模糊PID控制应运而生。
模糊PID控制是将模糊逻辑与PID控制相结合,通过模糊化输入和输出,以及模糊规则的设计,实现对复杂系统的精确控制。
本文旨在探讨模糊PID控制的原理和应用。
二、研究目的本研究的目的是探究模糊PID控制的原理和应用,并通过实验验证其控制效果。
通过对比传统PID控制和模糊PID控制的性能差异,分析模糊PID控制在复杂系统中的优势和适用性。
同时,本研究还将针对模糊PID控制的参数调节进行优化,以提高控制系统的稳定性和响应速度。
三、研究内容1. 模糊PID控制的基本原理介绍模糊PID控制的基本概念和理论基础,包括模糊化、模糊规则的设计和解模糊等关键步骤。
通过数学模型和图表的形式,详细说明模糊PID控制的工作原理。
2. 模糊PID控制的应用案例选取一个具体的应用案例,如温度控制或机器人运动控制,通过实验验证模糊PID控制的效果。
比较传统PID控制和模糊PID控制在系统响应速度、稳定性和鲁棒性等方面的差异,分析模糊PID控制的优势。
3. 模糊PID控制参数调节的优化方法针对模糊PID控制中参数调节的问题,提出一种优化方法。
该方法可以通过自适应调节策略或基于遗传算法的优化算法,自动调整模糊PID控制器的参数,以提高控制系统的性能。
四、研究方法本研究将采用实验研究和理论分析相结合的方法。
首先,通过搭建实验平台,选取一个具体的应用案例,进行传统PID控制和模糊PID控制的对比实验。
然后,根据实验数据,对比两种控制方法的性能差异。
同时,通过数学模型和理论分析,探讨模糊PID控制的原理和应用。
五、研究意义模糊PID控制作为一种新兴的控制方法,具有广阔的应用前景。
通过本研究,可以深入了解模糊PID控制的原理和应用,为工业自动化领域提供更加精确和稳定的控制方案。
PID温控系统的设计及仿真毕业论文

PID温控系统的设计及仿真毕业论文摘要:本论文针对PID温控系统的设计和仿真展开研究。
首先,介绍了PID控制器的基本原理和工作方式,并分析了PID控制器在温控系统中的应用。
然后,基于MATLAB/Simulink软件,建立了PID温控系统的数学模型,并进行了系统的仿真。
通过对比分析不同PID参数的变化对温度控制系统的影响,最终得到了最优的控制参数。
关键词:PID控制器,温控系统,MATLAB,仿真1.引言温控系统在日常生活中被广泛应用,例如家用温度控制、工业生产过程中的温度控制等。
PID控制器作为一种经典的控制方法,被广泛应用于温控系统中。
本论文旨在设计一个PID温控系统,并通过仿真实验分析不同PID参数对系统性能的影响,从而得到最优的控制参数。
2.PID控制器原理及应用PID控制器是一种反馈控制器,根据控制量与设定值之间的差异来调整输出信号。
它由比例环节、积分环节和微分环节组成,可以有效地抑制温度偏差、提高控制系统的稳定性和精度。
PID控制器在温控系统中的应用十分广泛。
通过对温度传感器采集到的信号进行处理,PID控制器可以实时调整控制系统的输出信号,从而控制温度在设定范围内波动。
PID控制器的参数调整对于系统性能和稳定性具有重要影响。
3.温控系统的数学模型建立基于PID控制器的温控系统可以用数学模型来描述。
以温度T为控制对象,控制量为输出温度U,设定温度为R,PID控制器的输出为Y。
根据温控系统的动力学特性,可以建立如下的数学模型:T * dY(t)/dt = Kp * (R - Y(t)) + Ki * ∫(R - Y(t))dt + Kd * d(R - Y(t))/dt其中Kp为比例系数,Ki为积分系数,Kd为微分系数。
4.温控系统的仿真实验通过MATLAB/Simulink软件,搭建了PID温控系统的仿真模型。
根据数学模型,设定了温度的变化范围和输出的控制参数。
在仿真实验中,通过对比分析不同PID参数的变化对温度控制系统的影响。
基于PID控制的激光器稳频实验研究

波器上观察 到球腔 的透射谱线 。光 电探测器端输出信号同时作为锁相 放 大器的输入 。此 时锁 相放大器输 出的是一个误 差信号 , 以误差信 号 作 为模拟 P I 的输入 , 通 过对误差 信号的控制 , 来反馈稳定 激光器 的输 出, 使之稳定在微球腔的谐振 峰值点 。
P I D 控制通 过实时监测误差信号 , 并及 时对控制参数进行调节 , 工作效
通过低通滤波器之后 , 可 以得到误差信号 :
c 。 s ( ( 2 £ ) +( 2 Q , 7 ) ( 3 )
频率分量 P 。 d t F I 。 c 。 s ( ( ] )
,
乘 法 器 的 输入 分 别 为 P 和
Ec o s , 而此时乘法器输 出信号为 :
( c o n s t a n t O s ( +EP 。 c 0 s z ( 悯 2 f  ̄ t e r m) c O s ( Q , ]∽ ’
作用就为零。
占一 一 =
图2 激光器稳频实验系统框图 锁相放大器是一种微弱信号检测的实验设备。通过与参考输 入信 号 的对 比 , 将检测信号 中与参考信号具有相 同频率 、 相位特性的信 号提 取 出来。锁相放大器 的工作 原理基于傅里 叶变换 , 其输 出是一个 直流 电压信号 , 与输入信 号中与参考信号带有相 同频率相位信息 的信 号的 幅值成正 比。而输入信号 中的其他频率成分将不能对锁相放大器输 出 信号造成任何影响 , 其基本工作原理如图 3 所示。 = =KP ( 1 + + 。
根据 自动控 制原理 1 , 使用 0 P 2 7 运算放 大器 , 设计模拟 P I 控制器 , 其传递 函数为 :
G( ) =Kp ( 1 + )
( 2 )
PID参数优化和前馈控制

现代工程控制理论实验报告学生姓名:任课老师:学号:班级:目录实验十一PID参数优化和前馈控制 (3)1、PID参数优化 (3)1.1 实验目的 (3)1.2 PID优化方法 (3)2前馈控制 (18)2.1实验原理 (18)2.2实验步骤及内容 (20)2.3实验结论 (26)3、实验中遇到的问题 (27)3.1 PSO优化结果问题 (27)3.2如何寻找一个函数分析系统仿真过程中的扰动对系统输出的影响程度? (30)实验十一 PID 参数优化和前馈控制本次实验分为PID 控制器的参数优化和前馈控制器分析两个部分。
1、PID 参数优化1.1 实验目的PID 控制器是控制领域中最为经典、应用最为广泛的一种控制器,但是现如今PID 参数的选择方法仍然没有一个广泛认同的标准。
本次实验通过实例讲解一种较为基本的PID 参数选择方法,以供大家参考。
1.2 PID 优化方法PID 参数选择主要分为两个部分,经验寻找和精准筛选。
1.2.1经验寻找在已知对象传递函数的条件下,寻找控制器参数的第一步的是经验寻找,即利用经验公式大致确定PID 三个参数的大致范围。
设PID 控制器的形式为1(1)p d i k T S T S++ ,确定kp 、Ti 、Td 参数的经验公式如下:(1)对于传递函数为(1)nK Ts +的系统选择PI 控制器,10.3p k nk=,0.5i T nT =。
(2)对于传函为s nke τ-(1+Ts )的系统可以选择Zn 法选择PID 控制系数。
Zn 法的表格如下。
至于纯迟延系统PID 控制器的参数选择方法在实验十二继续阐述,在此不再累赘。
例: 针对传递函数为22(1+80s )的对象设计PI 控制器,使系统最终能够稳定下来,且超调量小于5%,稳定时间小于500s 。
解: 根据经验公式可以大致确定一组PI 系数使系统能够稳定下来。
对应的程序如下。
得到kp=0.8333,Ti=80。
对应的控制器的传递函数为0.01040.8333s,在相应的控制器的作用下系统的输出曲线如下。
模糊PID控制仿真与实验研究
r u t. es ls Ke ywo ds:F z D o r l r uz y PI c nto :Si l to mu ai n: Ex e me t pr i n
传统 的 PD控 制器 结 构简 单 ,具 有一 定 的鲁 棒 I 性 ,稳态无 静差 ,长期 以来 广 泛应 用 于工 业 过程 控 制 ,取得 了良好 的控制效果 。智能化 的模糊控制不要 求被控对象 的精确模 型而且 适应性强 。参数 自适 应模糊 PD控 制器 在控制 策略上仍 保 留 PD控 制器 , I I
模 糊 PD控 制 仿真 与实 验研 究 I
邢峰 ,张让辉 ,王敦 富 ,支晓华
( .重 庆3 商职 业 学院 ,重庆 4 0 5 ; 1 - 0 0 2
2 .山东汽车弹簧厂有限公 司,山东淄博 250 ) 500
摘要 :为了解 决用传统控制策略难 以解决 的复杂 、非线性 、不确定性 系统 的控 制问题 ,基 于专 家经验建立 了模糊控制 规则集合 用来 修正 PD参数 ,使 PD的控制效果达 到最佳。运用 Ma a I I tb软件对建立 的模糊 PD控制 系统性能进行 了仿真分 l I 析 ,并进 一步通过车身振动主动控制实验验证 了该控制 系统的有效性 。
同时采用模糊 推理 的方法作 为常规 PD控制器 的 自调 I 整结构 ,实 际上对 PD控制 器进行 了非线 性 的处理 , I
实验报告_控制器(3篇)
第1篇一、实验目的1. 理解控制器的基本原理和设计方法;2. 掌握常见控制器的实现方法;3. 学会使用控制器进行系统仿真和分析。
二、实验内容1. 控制器基本原理;2. 控制器设计方法;3. 控制器实现与仿真;4. 控制器性能分析。
三、实验原理控制器是自动控制系统中实现控制功能的核心部件,其作用是使被控对象的输出信号与期望信号之间保持一定的稳定关系。
控制器的设计方法主要包括比例-积分-微分(PID)控制、模糊控制、自适应控制等。
四、实验步骤1. 实验一:控制器基本原理(1)了解控制器的定义、功能及分类;(2)学习控制器的作用和基本原理;(3)分析控制器在不同控制策略下的特点。
2. 实验二:控制器设计方法(1)学习PID控制器的原理和参数整定方法;(2)学习模糊控制器的原理和设计方法;(3)分析自适应控制器的原理和特点。
3. 实验三:控制器实现与仿真(1)使用MATLAB/Simulink软件搭建控制系统模型;(2)根据控制器设计方法,实现PID控制器、模糊控制器和自适应控制器;(3)对控制器进行仿真分析,验证其性能。
4. 实验四:控制器性能分析(1)分析不同控制器在仿真过程中的性能表现;(2)比较不同控制器的优缺点,总结适用场景;(3)提出改进控制器的建议。
五、实验结果与分析1. 实验一:控制器基本原理通过学习,我们了解到控制器是自动控制系统的核心部件,其作用是实现被控对象的输出信号与期望信号之间的稳定关系。
控制器的基本原理包括比例控制、积分控制和微分控制。
2. 实验二:控制器设计方法(1)PID控制器:通过比例、积分和微分三个环节,对被控对象的误差进行控制。
在实际应用中,需要根据系统特性对PID参数进行整定,以达到最佳控制效果。
(2)模糊控制器:基于模糊逻辑,通过模糊推理实现控制。
模糊控制器具有鲁棒性强、易于实现等优点。
(3)自适应控制器:根据系统动态特性,实时调整控制器参数,以适应系统变化。
自适应控制器具有自适应性、抗干扰性强等特点。
控制系统中PID控制算法的详解
控制系统中PID控制算法的详解在控制系统中,PID控制算法是最常见和经典的控制算法之一。
PID控制算法可以通过对反馈信号进行处理,使得控制系统能够实现稳定、精确的控制输出。
本文将详细介绍PID控制算法的原理、参数调节方法和优化方式。
一、PID控制算法的原理PID控制算法是由三个基本部分组成的:比例控制器、积分控制器和微分控制器。
这三个部分的输入都是反馈信号,并根据不同的算法进行处理,最终输出控制信号,使得系统的输出能够与期望的控制量保持一致。
A. 比例控制器比例控制器是PID控制算法的第一部分,其输入是反馈信号和期望控制量之间的差值,也就是误差信号e。
比例控制器将误差信号与一个比例系数Kp相乘,得到一个控制信号u1,公式如下:u1=Kp*e其中,Kp是比例系数,通过调节Kp的大小,可以改变反馈信号对控制输出的影响程度。
当Kp增大时,控制输出也会随之增大,反之亦然。
B. 积分控制器积分控制器是PID控制算法的第二部分,其输入是误差信号的累积量,也就是控制系统过去一定时间内的误差总和。
积分控制器将误差信号的累积量与一个积分系数Ki相乘,得到一个控制信号u2,公式如下:u2=Ki*∫e dt其中,Ki是积分系数,通过调节Ki的大小,可以改变误差信号积分对控制输出的影响程度。
当Ki增大时,误差信号积分的影响也会增强,控制输出也会随之增大,反之亦然。
C. 微分控制器微分控制器是PID控制算法的第三部分,其输入是误差信号的变化率,也就是控制系统当前误差与上一个采样时间的误差之差,用微分运算符表示为de/dt。
微分控制器将de/dt与一个微分系数Kd相乘,得到一个控制信号u3,公式如下:u3=Kd*de/dt其中,Kd是微分系数,通过调节Kd的大小,可以改变误差信号变化率对控制输出的影响程度。
当Kd增大时,误差信号的变化率的影响也会增强,控制输出也会随之增大,反之亦然。
综合上述三个控制部分可以得到一个PID控制输出信号u,公式如下:u=u1+u2+u3二、PID控制算法的参数调节PID控制算法的实际应用中,需要对其参数进行调节,以达到控制系统稳定、精确的控制输出。
PID参数调整下水轮机水锤效应的实验分析
8S
)
&H =
8&%
8#
%&)
&R =
%&)
8!
%&8
2=
$&%
#U
%&%0
)&( 调速系统空载特性分析 对水轮机组调速系统进行空载仿真依次分析&^
+
Copyright©博看网. All Rights Reserved.
水利电力 &S&#&! 对系统特性的影响
同一空载扰动下保持其他参数不变对不同c 仿 真观察系统水锤效应的影响系统频率变化波形如图) 所示
科技风 年 月
图( &S对系统频率的影响
由图( 可知&S数值增大时频率偏差也增大说明空
载扰动下&S 越大水锤效应对系统影响越严重
)&8 调速系统阻尼特性分析
水轮机水锤效应对调频能力的影响
空载实验和负荷实验均表明^ 对水锤效应影响 对单机无穷大系统进行仿真时为观测^&S&#&!
Copyright©博看网. All Rights Reserved.
科技风 年 月
水利电力
分别对系统特性的影响可保持其他参数不变依次令^ 时调速系统向反方向调节量较小过冲也较小反之则导
稳定 )2(
尼特性间的关系系统特征方程如式$
研究表明水锤效应是引发超低频振荡现象的重要因
素之一(23 而水轮机组多采用S#!型调速器研究S#!参
数调整对水锤效应的影响对水电占比较多地区电力系统
的安全稳定运行具有重要意义