
基于L298N电机驱动模块的设计与实现.doc
万方科技学院
模拟电子技术课程设计
——基于L298N电机驱动模块的设计与实现
系 部 电气工程与自动化工程
专 业 名 称 电气自动化
班 级 电气(9)班
姓 名 乔梁
学 号 1116202064
指 导 教 师 王允建
第 1 页
基于L298N电机驱动模块设计与实现
目 录
一、摘要
..................................................2
二、 步进驱动模块方案
1、方案一...............................................2
2、方案二...............................................2
三、硬件电路设计
3.1 L298N驱动模块......................................2
3.2 电机控制过程.........................................4
3.3 步进电机模块.........................................6
3.4 PCB设计.............................................7
3.5 转速控制设计.........................................7
3.6 基于L298N电机驱动模块的设计实物......................8
四、实验仿真及调试
4.1 实验仿真结果..........................................8
4.2 系统联调..............................................9
五、总 结.............................................9
六、仪器清单.........................................
10
七、参考文献.........................................
11
万方科技学院电气系 基于L298N电机驱动模块的设计与实现
基于L298N电机驱动模块的设计与实现
一、摘 要
该设计实现了步进电机正传、反转、加速快转、减速慢转的效用,启动系统后,通过控制脉冲来控制系统,经过L298N驱动电路对脉冲进行处理,
输出能直接控制步进电机的脉冲信号,在此基础上,重新分配I/O资源,同时可增加驱动芯片L298N的个数,在负载能力范围允许内,还能实现多台步进
电机独立正传、反转、加速快转、减速慢转的控制。
二、 步进驱动模块方案
1、方案一:
A3972驱动模块是自动收发卡机的设计,是基于双工位(工作通道)的,所以本驱动模块内部自带电机切换电路,可以驱动分时工作的两路电机,
价格昂贵。
2、方案二:
L298N是ST公司生产的芯片。主要特点是:工作电压高,最高工作电压可达46V,并且可以驱动两个二相电机,可以直接通过电源来调节输出电
压;可以直接用单片机的I/O口提供信号,而且电路简单,使用比较方便。
经实验比较,L298N驱动模块运行可靠,取得效果较好,而且电路的电气性能和散热性能较好,此设计选用L298N驱动模块。
三、硬件电路设计
3.1 L298N驱动模块
L298N(实物图如图一)是ST公司生产的一种高电压、大电流电机驱动芯片。该芯片采用15脚封装。主要特点是:工作电压高,最高工作电
压可达46V;输出电流大,瞬间峰值电流可达3A,持续工作电流为2A;内含两个H桥的高电压大电流全桥式驱动器,可以用来驱动直流电动机和步
进电动机、继电器线圈
万方科技学院电气系 基于L298N电机驱动模块的设计与实现
第 3页
等感性负载;采用标准逻辑电平信号控制;具有两个使能控制端,在不受输入信号影响的情况下允许或禁止器件工作有一个逻辑电源输入端,
使内部逻辑电路部分在低电压下工作;并且可以外接检测电阻,将变化量反馈给控制电路。使用L298N驱动电机,该芯片可以驱动两个二相电机,也
可以驱动一个四相电机,可以直接通过电源来调节输出电压;
L298N的主要引脚效用如下:
+5V:芯片电压5V;
VCC:电机电压,最大可接50V;
GND:共地接法;
Output1—Output2:输出端,接电机1;
Output3—Output4:输出端,接电机2;
EN1、EN2:高电平有效,EN1、EN2分别为 IN1和IN2、IN3和IN4的使能端;
Input1~ Input4:输入端,输入端电平和输出端电平是对应的;
图一 L298n实物图
万方科技学院电气系 基于L298N电机驱动模块的设计与实现
第 4页 第 4 页
L298n内部原理图
L298n管脚名称命名
3.2 电机控制过程
IN1,IN2,IN3,IN4接收脉冲信号
万方科技学院电气系 基于L298N电机驱动模块的设计与实现
第 5页 第 5页
L298N的1脚和15脚发射极分别单独引出以便接入电流采样电阻,形成电流传感信号。OUT1,OUT2 和 OUT3,OUT4之间可分别接电动机的一相。
5,7,10,12脚接输入控制电平,控制电机的正反转。ENA,ENB控制使能端,控制电机的停转,如图三
控制步进电机的运行速度只要控制系统发出时钟脉冲的频率或换相的周期,即在升速过程中,使脉冲的输出频率逐渐增加;在减速过程中,使脉
冲的输出频率逐渐减少,L298N驱动原理图如图二
图二 L298n电机驱动模块原理图
L298N的详细资料驱动直流电机和步进电机

L298N的详细资料驱动直流电机和步进电机电机驱动电路;电机转速控制电路(PWM信号)主要采用L298N,通过单片机的I/O输入改变芯片控制端的电平,即可以对电机进行正反转,停止的操作,输入引脚与输出引脚的逻辑关系图为驱动原理图--------------------------------------------------------L298N电机驱动模块图•••1.1 实物图••1.2 原理图•••1.3 各种电机实物接线图•••1.4 各种电机原理图•••1.5 模块接口说明•••L298N电机驱动模块图1.1 实物图正面背面1.2 原理图1.3 各种电机实物接线图直流电机实物接线图4相步进电机实物接线图3相步进电机实物接线图1.4各种电机原理图直流电机原理图步进电机原理图1.5 模块接口说明+5V:芯片电压5V。
VCC:电机电压,最大可接50V。
GND:共地接法。
A-~D-:输出端,接电机。
A~D+ :为步进电机公共端,模块上接了VCC。
EN1、EN2:高电平有效,EN1、EN2分别为IN1和IN2、IN3和IN4的使能端。
IN1~ IN4:输入端,输入端电平和输出端电平是对应的。
1和15和8引脚直接接地,4管脚VS接2.5到46的电压,它是用来驱动电机的,9引脚是用来接4.5到7V的电压的,它是用来驱动L298芯片的,记住,L298需要从外部接两个电压,一个是给电机的,另一个给L298芯片的6和11引脚是它的使能端,一个使能端控制一个电机,至于那个控制那个你自己焊接,你可以把它理解为总开关,只有当它们都是高电平的时候两个电机才有可能工作,5,7,10,12是298的信号输入端和单片机的IO口相连,2,3,13,14是输出端,输入5和7控制输出2和3, 输入的10,12控制输出的13,14L298N型驱动器的原理及应用L298N是SGS公司的产品,内部包含4通道逻辑驱动电路。
是一种二相和四相电机的专用驱动器,即内含二个H桥的高电压大电流双全桥式驱动器,接收标准TTL逻辑电平信号,可驱动46V、2A以下的电机。
L298N驱动器设计原理图例程

【简要说明】一、尺寸:长80mmX宽45mm X高28mm二、主要芯片:L298N、光电耦合器三、工作电压:控制信号直流4.5~5.5V;驱动电机电压5~30V四、可驱动直流(5~30V之间电压的电机)五、最大输出电流2A (瞬间峰值电流3A)六、最大输出功率25W七、特点:1、具有信号指示2、转速可调3、抗干扰能力强4、具有续流保护5、可单独控制两台直流电机6、可单独控制一台步进电机7、PWM脉宽平滑调速(可使用PWM信号对直流电机调速)8、可实现正反转9、采用光电隔离【标注图片】【步进电机接线图】【直流电机接线图】【直流无刷电机接线图】【应用原理图】元件清单实例一:步进电机的控制实例步进电机是数字控制电机,它将脉冲信号转变成角位移,即给一个脉冲信号,步进电机就转动一个角度,因此非常适合于单片机控制。
步进电机可分为反应式步进电机(简称VR)、永磁式步进电机(简称PM)和混合式步进电机(简称HB)。
一、步进电机最大特点是:1、它是通过输入脉冲信号来进行控制的。
2、电机的总转动角度由输入脉冲数决定。
3、电机的转速由脉冲信号频率决定。
二、步进电机的驱动电路根据控制信号工作,控制信号由单片机产生。
(或者其他信号源) 三、控制步进电机的速度如果给步进电机发一个控制脉冲,它就转一步,再发一个脉冲,它会再转一步。
两个脉冲的间隔越短,步进电机就转得越快。
调整单片机发出的脉冲频率,就可以对步进电机进行调速。
(注意:如果脉冲频率的速度大于了电机的反应速度,那么步进电机将会出现失步现象)。
四、此板驱动步进电机测试程序说明:以AT89S52单片机控制单元,C语言编程!【输入部分接线图】【输出部分接线图】【测试程序】/********************************************************************汇诚科技实现功能:正转_反转_减速_加速程序使用芯片:AT89S52 或者STC89C52晶振:11.0592MHZ编译环境:Keil作者:zhangxinchun:淘宝店:汇诚科技*********************************************************************/#include<reg52.h>/*------宏定义------*/#define uchar unsigned char#define uint unsigned int/*****P1.0=A ;P1.1=B ;P1.2=A' ; P1.3=B'****//*******************************正转数组**************************************************/ code unsigned char runz[8]={0x05,0x01,0x09,0x08,0x0a,0x02,0x06,0x04}; //两相四线八拍工作方式/*******************************反转数组**************************************************/ code unsigned char runf[8]={0x04,0x06,0x02,0x0a,0x08,0x09,0x01,0x05}; //两相四线八拍工作方式uchar keycan=0; //键值int y=15;//定义转动速度,数值越大电机转速越慢反之则快sbit P2_0=P2^0;//正转按键sbit P2_1=P2^1;//反转按键sbit P2_2=P2^2;//电机减速sbit P2_3=P2^3;//电机加速/********************************************************************延时函数*********************************************************************/void delay(i)//延时函数{uchar j,k;for(j=0;j<i;j++)for(k=0;k<250;k++);}/********************************************************************正转运行函数*********************************************************************/void zrun()// 正转运行{uchar z;for(z=0;z<8;z++){P1=runz[z];delay(y);}}/********************************************************************反转运行函数*********************************************************************/ void frun()// 反转运行{uchar z;for(z=0;z<8;z++){P1=runf[z];delay(y);}}/********************************************************************主函数*********************************************************************/ main(){while(1){if(P2_0==0) //如果电机正转按键按下{keycan=1; //键值等于1}if(P2_1==0) //如果电机反转按键按下{keycan=2; //键值等于2}switch (keycan){case 1: zrun(); //键值等于1 正转break;case 2: frun(); //键值等于2 反转break;}if(P2_2==0) // 电机减速{y+=2;}if(P2_3==0) // 电机加速{y-=2;}}}/********************************************************************结束*********************************************************************/实例二:直流电机的控制实例使用直流/步进两用驱动器可以驱动两台直流电机。
014_STM32程序移植之_L298N电机驱动模块

014_STM32程序移植之_L298N电机驱动模块更改注意:
STM32程序移植之L298N电机驱动模块
1. 引脚连接图
STM32引脚L298N引脚功能
PA6ENA马达A的PWM
PA7ENB马达B的PWM
PA2IN1控制马达A
PA3IN2控制马达A
PA4IN3控制马达B
PA5IN4控制马达B
注意电源输⼊12V
1. L298N的资料在这⾥
1. 程序移植,刚才已经移植成功了,上⾯的是资料
2. 注意,控制PWM
3.
1. 控制⽅向
1. 在第⼆点的资料中只有IN1和IN2是因为原理是⼀样的,L298N总共有两个输出,所有有两个PWM输⼊还有IN1到IN4
2. 看移植的情况
3. 疑惑QQ:3045136580
4. 假如以下视频播放不了,可以到腾讯《STM32移植系列》专辑中查找相对应的
5. 腾讯个⼈主页:
1. 本视频移植地址:
2. 资料下载:
1. 资料下载地址:关注公众号
2. 版权所有,仅供学习参考!。
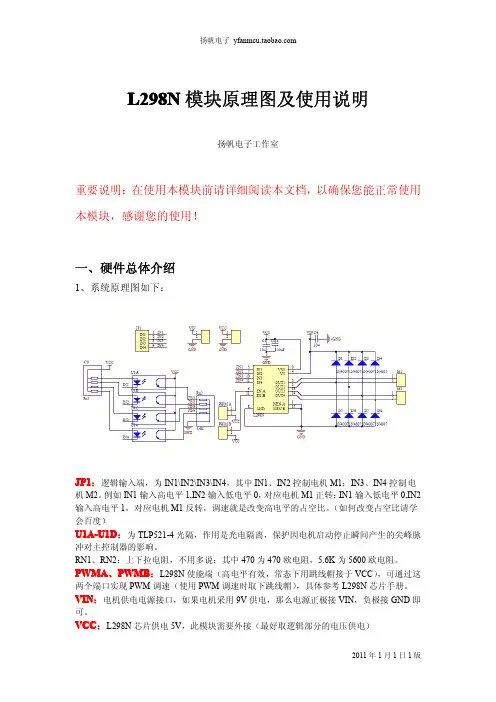
L298N模块原理图及使用说明
While(1) {
VIN:电机供电电源接口,如果电机采用 9V 供电,那么电源正极接 VIN,负极接 GND 即
可。
VCC:L298N 芯片供电 5V,此模块需要外接(最好取逻辑部分的电压供电)
2011 年 1 月 1 日 1 版
扬帆电子
D1-D8:续流二极管-IN4007 M1:电机 1 接口,没有正负之分,如果发现电机转向不对将电机两线调换即可。 M2:同 M1。 2、硬件接线图: 以 51 单片机为例,简单叙说直流电机的驱动。
P0=0xaa; Delay(1000); P0=0x55; Delay(1000); }
2011 年 1 月 1 日 1 版
扬帆电子
}
所以请不要再问我们要控制直流电机的程序,很多问题如果您仔细总 计资料就可以解决的,最怕的就是连 L298N 手册都没读过一次的您 问我们真的不好给您讲。其他具体问题具体分析,好了,就这样吧。 有问题请讲,最后祝您使用愉快!
L298N M1 电机驱 M2 动模块 VCC———VCCGΒιβλιοθήκη D———GNDVIN GND
逻辑信号输入部分接单片机的 P1.0-P1.3,L298N 芯片供电 VCC 接 AT89S52 单 片机的电源。 以前很多买家拿到模块后反应模块不能正常工作的大半都是共地问题引起的,这 里我们简要说明一下共地问题。 注意: L298N 供电的 5V 如果是用另外电源供电的话,(即不是和单片机的电源共用), 那么需要将单片机的 GND 和模块上的 GND 连接在一起,只有这样单片机上过 来的逻辑信号才有个参考 0 点。此点非常重要,请大家注意。
教大家使用L298N电机驱动模块,电机控制正反转、调速很轻松!

教大家使用L298N电机驱动模块,电机控制正反转、调速很轻松!普及数电模电知识,科教兴国。
大家好,今天和大家来学习L298N电机驱动模块。
L298N是双H 桥电机驱动芯片,可以驱动两个直流电机或者一个步进电机,能实现电机的正反转以及调速。
先来看看L298N芯片实物:上图是15脚Multiwatt封装的L298N。
L298N兼容标准的TTL逻辑,是一款高电压、高电流双全桥驱动器,能够驱动感性负载,例如继电器、电磁阀、直流电机、步进电机等。
两个独立的使能信号用于使能或禁能设备,每一个桥的下管射极相连,射极引脚可以连接相应的采样电阻,用以过流保护,芯片的逻辑供电与负载供电分离,以使芯片可以工作在更低的逻辑电压下。
这个芯片那么多引脚,对于各引脚的功能定义,我们可以通过数据手册来了解:从下往上数,按照序号,1脚和15脚是:电机电流(或叫桥驱动电流)检测引脚;2、3脚是A桥输出引脚,可接一个直流电机;4脚是负载驱动供电引脚,这个引脚和地之间必须要接一个100nF的无感电容;5脚和7脚是A桥信号输入,兼容TTL电平;6脚和11脚是使能输入,兼容TTL,低电平禁能,高电平使能;8脚是地,GND;9脚是逻辑供电,该引脚到地必须连接一个100nF的电容;10脚和12脚是B 桥信号输入,同样兼容TTL逻辑电平;13脚和14脚是B桥输出,可接一个直流电机。
在这里需要提一下,是关于1脚和15脚:当需要对电机电流进行检测时,分别在sense A、B两个引脚上串接个小电阻,当A、B两个桥的电流(电机电流)流过两个电阻时转换成电压,这个电压被送到控制L298工作的上位机(或控制电路),上位机就根椐这个电压的高低判断L298是否工作正常。
如果这个电压超过设计上限时,上位机就判L298有故障,可采取如下保护措施:1、停止步进脉冲输出,关断电机电流。
2、给EN脚一个低电平,关闭L298。
如sense不用,就直接将sense A、B两脚接地。
L298N电机驱动模块详解

L298N电机驱动器使用说明书注意:本说明书中添加超链接的按CTRL并点击连接,即可看到内容。
1.信号电源引入端2.控制信号输入端3.直流电机调速PWM脉宽信号输入端。
(控制步进电机或者控制直流电机无需调速时,保持此状态)4.控制信号指示灯5.光电隔离(抗干扰) 6.核心芯片(L298N)7.二极管桥式续流保护8.电源滤波9.端子接线实例一:步进电机的控制实例步进电机是数字控制电机,它将脉冲信号转变成角位移,即给一个脉冲信号,步进电机就转动一个角度,因此非常适合于单片机控制。
步进电机可分为反应式步进电机(简称VR)、永磁式步进电机(简称PM)和混合式步进电机(简称HB)。
一、步进电机最大特点是:1、它是通过输入脉冲信号来进行控制的。
2、电机的总转动角度由输入脉冲数决定。
3、电机的转速由脉冲信号频率决定。
二、步进电机的驱动电路根据控制信号工作,控制信号由单片机产生。
(或者其他信号源)三、基本原理作用如下:两相四拍工作模式时序图:(1)控制换相顺序1、通电换相这一过程称为脉冲分配。
例如:1、两相四线步进电机的四拍工作方式,其各相通电顺序为(A-B-A’-B’)通电控制脉冲必须严格按照这一顺序分别控制A,B相的通断。
)2、两相四线步进电机的四拍工作方式,其各相通电顺序为:(A-AB-B-BA’-A’-A’B’-B’-B’依次循环。
(出于对力矩、平稳、噪音及减少角度等方面考虑。
往往采用八拍工作方式)(2)控制步进电机的转向如果给定工作方式正序换相通电,步进电机正转,如果按反序通电换相,则电机就反转。
如:正转通电顺序是:(A-B-A’-B’依次循环。
)则反转的通电顺序是:(B‘-A’-B-A依次循环。
)参考下例:(3)控制步进电机的速度如果给步进电机发一个控制脉冲,它就转一步,再发一个脉冲,它会再转一步。
两个脉冲的间隔越短,步进电机就转得越快。
调整单片机发出的脉冲频率,就可以对步进电机进行调速。
(注意:如果脉冲频率的速度大于了电机的反应速度,那么步进电机将会出现失步现象)。
L298N的详细资料驱动直流电机和步进电机(最全版)大总结
L298N的详细资料驱动直流电机和步进电机电机驱动电路;电机转速控制电路(PWM信号)主要采用L298N,通过单片机的I/O输入改变芯片控制端的电平,即可以对电机进行正反转,停止的操作,输入引脚与输出引脚的逻辑关系图为驱动原理图L298N电机驱动模块图•••1.1 实物图••1.2 原理图•••1.3 各种电机实物接线图•••1.4 各种电机原理图•••1.5 模块接口说明•••L298N电机驱动模块图1.1 实物图正面背面1.2 原理图1.3 各种电机实物接线图直流电机实物接线图4相步进电机实物接线图3相步进电机实物接线图1.4各种电机原理图直流电机原理图步进电机原理图1.5 模块接口说明+5V:芯片电压5V。
VCC:电机电压,最大可接50V。
GND:共地接法。
A-~D-:输出端,接电机。
A~D+ :为步进电机公共端,模块上接了VCC。
EN1、EN2:高电平有效,EN1、EN2分别为IN1和IN2、IN3和IN4的使能端。
IN1~ IN4:输入端,输入端电平和输出端电平是对应的。
我正在用L298N驱动我的小车的两个直流减速电机,其实它很好用,1和15和8引脚直接接地,4管脚VS接2.5到46的电压,它是用来驱动电机的,9引脚是用来接4.5到7V的电压的,它是用来驱动L298芯片的,记住,L298需要从外部接两个电压,一个是给电机的,另一个给L298芯片的6和11引脚是它的使能端,一个使能端控制一个电机,至于那个控制那个你自己焊接,你可以把它理解为总开关,只有当它们都是高电平的时候两个电机才有可能工作,5,7,10,12是298的信号输入端和单片机的IO口相连,2,3,13,14是输出端,输入5和7控制输出2和3, 输入的10,12控制输出的13,14L298N型驱动器的原理及应用L298N是SGS公司的产品,内部包含4通道逻辑驱动电路。
是一种二相和四相电机的专用驱动器,即内含二个H桥的高电压大电流双全桥式驱动器,接收标准TTL逻辑电平信号,可驱动46V、2A以下的电机。
L298N 电机驱动板
L298N 电机驱动板L298N是意法半导体(STSemiconductor)集团旗下量产的一种双路全桥式电机驱动芯片,拥有工作电压高、输出电流大、驱动能力强、发热量低、抗干扰能力强等特点,通常用来驱动继电器、螺线管、电磁阀、直流电机以及步进电机。
什么是L298N?L298是L293电机驱动芯片的高功率、大电流版本,由Multiwatt 15封装,N是L298的封装标识符,另外还有其他两种不同类型的封装方式:L298N就是L298的立式封装,源自意法半导体集团旗下品牌产品,是一款可接受高电压、大电流双路全桥式电机驱动芯片,工作电压可达46V,输出电流最高可至4A,采用Multiwatt 15脚封装,接受标准TTL逻辑电平信号,具有两个使能控制端,在不受输入信号影响的情况下通过板载跳帽插拔的方式,动态调整电路运作方式,有一个逻辑电源输入端,通过内置的稳压芯片78MO5,使内部逻辑电路部分在低电压下工作,也可以对外输出逻辑电压5V,为了避免稳压芯片损坏,当使用大于12V驱动电压时,务必使用外置的5V接口独立供电。
L298N通过控制主控芯片上的I/O输入端,直接通过电源来调节输出电压,即可实现电机的正转、反转、停止,由于电路简单,使用方便,通常情况下L298N可直接驱动继电器(四路)、螺线管、电磁阀、直流电机(两台)以及步进电机(一台两相或四相)。
主要特点是:1.发热量低2.抗干扰能力强3.驱动能力强(高电压、大电流)4.可靠性高(使用大容量滤波电容,续流保护二极管可过热自断和反馈检测)5.工作电压高(最高可至46V)6.输出电流大(瞬间峰值电流可达3A,持续工作电流为2A)7.额定功率25W(电压 X 电流)具体规格参数:技术参数1.电源电压(DC) 46.0V (max)2.输出接口数 43.输出电压 46 V4.输出电流 2 A5.通道数 26.针脚数 157.耗散功率 25000 mW8.输出电流(Max) 4 A9.工作温度(Max) 130 ℃10.工作温度(Min) -25 ℃11.耗散功率(Max) 25000 mW12.电源电压 4.5V ~ 7V13.电源电压(Max) 7 V14.电源电压(Min) 4.5 V封装参数1.安装方式 Through Hole2.引脚数 153.封装 Multiwatt-15外形尺寸1.长度 19.6 mm2.宽度 5 mm3.高度 10.7 mmL298N 电路图 | 封装图 | 封装焊盘图 | 引脚图L298N 电路图L298N是双H桥电路设计的哦,通过控制H桥上的电流流转方向达到对直流电机的方向进行控制,关于H桥电流感应详细控制这块,可以移步到这里:Current Sensing in an H-Bridge.pdfL298N 封装图L298N 封装焊盘图L298N 引脚图关于L298N模块更多详细信息,可以下载附件(来源ST官网):Dualfull-bridge driver.pdf好了,前面说了一大堆关于L298N电机芯片,接下来重点讲述电机驱动板,红板…L298N 电机驱动板市场上有很多型号的L298N电机驱动板,使用方式基本没有多大变化,主要差别在于电路图布局上不一样,大家使用的时候稍微注意一下,如下图:另外我们用使用最多,也是最常见的红板L298N来做示例,另外初学者建议从零部件开始学起,弄懂基本原理,像一些扩展板新手不建议拿来主义,还是自己装螺丝、拧铜线,从基础理论、实践开始做起一睹L298N芳容吧L298N电机驱动版主要由两个核心组件构成:1.L298N 驱动芯片2.78M05 稳压器1、L298N 驱动芯片关于L298芯片这里不再重复讲述,不懂的同学再往回看,开篇已经陈述过了;黑色散热片直接与L298 驱动芯片连接,散热片是一种无源热交换器,可将电子或机械设备产生的热量传递到流体介质中(空气或液体冷却剂),对芯片起到一定的散热作用,类似电脑中的风扇2、78M05 稳压器78M05是一种三端口电流正固定电压稳压器,这些端子分别是输入端子、公共端子和输出端子,使用平面外延制造工艺构造,以TO-220形式封装,输出电流的最大值为500mA,输入偏置电流为3.2mA,输入电压的最大值为35V,由于其具有在过流过热时关断的保护功能,在现实中被广泛使用本篇并非78M05主场,更多关于78M05稳压模块请查阅官方文档,附一个78M系列数据手册:ST_78M05DataSheet.pdf稳压模块能否生效完全取决于5V使能跳帽是否启用(拔掉禁用、插入启用,默认是板载连通的),这里分两种情况,接通和未接通:**板载跳帽:**当电源小于或等于12V时,内部电路将由稳压器供电,并且5V引脚作为微控制器供电的输出引脚,即:VCC 作为7805的输入,5V是7805的输出,从而可以为板载提供5v电压,为外部电路供电使用**拔掉跳帽:**当电源大于12V时,拔掉跳帽,并且应通过5V端子单独为内部供电,即:VCC不作为7805的输入,而+5v 由外部电路提供,此时就需要两个供电电源,VCC和+5V注意事项:1.**7V<U<12V:**当使用驱动电压(上图标识为12V,实际可以接受的输入范围是 7-12V)为7V-12V的时候,可以使能板载(就是图中板载5V使能)的5V逻辑供电,当使用板载5V供电之后,接口中的+5V供电不要输入电压,如果强行供电,有可能会烧坏右侧电容,但可以直接5V电压供外部使用,一般引出来直接给开发板供电,比如:Arduino2.**12V<U<=24V:**芯片手册中提出可以支持到35v,但是按照经验一般298保守应用最大电压支持到24V已经很牛了,如果要驱动额定电压为18V的电机,首先必须拔除板载5V输出使能的跳帽,然后在5V输出端口外部接入5V电压对L298N内部逻辑电路供电。
L298N双路H桥电机驱动
WORD 格式编辑整理L298N 双路 H 桥电机驱动产品参数1.逻辑部分输入电压 VD:6.5~12 V 2.驱动部分输入电压 VS:4.8~35V 3.逻辑部分工作电流 Iss:≤36mA 4.驱动部分工作电流 Io:≤2A 5.最大耗散功率:25W(T=75℃) 6.控制信号输入电平: 高电平:2.3V≤Vin≤5V 低电平:-0.3V≤Vin≤1.5V 7.工作温度:-25℃~+130℃ 8.驱动形式:双路大功率 H 桥驱动 9.模块尺寸:47 mm × 53mm 10.模块重量:约 29g专业知识分享WORD 格式编辑整理引脚说明引脚说明图细节说明电机接口M1,M2 可接入两个电机,其中标注了“+”、“-”表示两个电机的正负极。
指示灯专业知识分享WORD 格式编辑整理PWR: 电源指示灯 电机指示灯:电机正常工作,指示灯会亮起。
电源部分VD: 逻辑电源输入,输入电压范围建议为 6.5V~12V; VS: 电机驱动电源输入,输入电压范围建议为 4.8~46V; GND: 逻辑电源和电机驱动电源的公共地。
电源切换跳帽当跳冒插上时,逻辑电源和电机驱动电源相通。
如果电机驱动电源(VS)输入小于 12V 时,就可以将此跳线短接。
如果电机驱动电源(VS)输入大于 12V 时,不可将此跳冒短接。
电机控制端口专业知识分享WORD 格式编辑整理E1,E2: 分别为两个电机控制的使能端(可使用 PWM 调速)。
M1,M2: 正反转控制信号输入端。
比如,M1=0,M1 电机正转;M1=1,M1 电机反转。
E LOW HIGH HIGH PWMM LOW/HIGH HIGH LOW LOW/HIGH执行 电机禁止 电机反转 电机正转 电机调速注: LOW = 0; HIGH = 1; PWM = 0~255使用教程这个简单实例告诉你如何使用 L298N 双路电机驱动板驱动两个直流电机。
连线图样例代码专业知识分享WORD 格式编辑整理int E1 = 6; int M1 = 7; int E2 = 5; int M2 = 4; void setup() { pinMode(M1, OUTPUT); pinMode(M2, OUTPUT); } void loop() { int value; for(value = 0 ; value <= 255; value+=5) { digitalWrite(M1,HIGH); digitalWrite(M2, HIGH); analogWrite(E1, value); analogWrite(E2, value); delay(30); } } //PWM 调速 //PWM 调速专业知识分享WORD 格式编辑整理PWM 调速原理PWM 调速是通过调整空占比来模拟不同电压值, 从而控制加到电机两端的电压高低来实 现调速。