
根轨迹法习题和答案
第四章 根轨迹法习题及答案 4-1 系统的开环传递函数为
)4s)(2s)(1s(K)s(H)s(G* 试证明3j1s1在根轨迹上,并求出相应的根轨迹增益*K和开环增益K。 解 若点1s在根轨迹上,则点1s应满足相角条件 )12()()(ksHsG
,如图所示。
对于31js,由相角条件 )s(H)s(G11)13j1(0
)43j1()23j1( 6320
满足相角条件,因此311js在根轨迹上。 将1s代入幅值条件:
143j123j113j1KsH)s(G*11)(
解出 : 12K* , 238KK* 4-2 已知单位反馈系统的开环传递函数如下,试求参数b从零变化到无穷大时的根轨迹方程,并写出2b时系统的闭环传递函数。
(1))bs)(4s(02)s(G (2))bs)(2s(s)b2s(01)s(G
解 (1) )4j2s)(4j2s()4s(b20s4s)4s(b)s(G2 28s6s20)s(G1)s(G)s(2 (2) )10s2s(s)20s2s(b)s(G22=)3j1s)(3j1s(s)19j1s)(19j1s(b 40s14s4s)4s(10)s(G1)s(G)s(23
4-3 已知单位反馈系统的开环传递函数)bs)(4s(s2)s(G,试绘制参数b从零变化到无穷大时的根轨迹,并写出s=-2这一点对应的闭环传递函数。 解 )6s(s)4s(b)s(G 根轨迹如图。 2s时4b,
)8s)(2s(s216s10ss2)s(2
4-4 已知单位反馈系统的开环传递函数,试概略绘出系统根轨迹。 ⑴ )1s5.0)(1s2.0(sk)s(G (2) )1s2(s)1s(k)s(G
(3) )3s)(2s(s)5s(k)s(G* (4) )1s(s)2s)(1s(*k)s(G 解 ⑴ )2s)(5s(sK10)1s5.0)(1s2.0(sK)s(G 三个开环极点:0p1,2p2,5p3 ① 实轴上的根轨迹:5,, 0,2 ② 渐近线: ,33)1k2(373520aa ③ 分离点: 02d15d1d1
解之得:88.0d1,7863.3d2(舍去)。 ④ 与虚轴的交点: 特征方程为 0k10s10s7s)s(D23
令 010)]j(DIm[0k107)]j(DRe[32
解得7k10 与虚轴的交点(0,j10)。 根轨迹如图所示。
⑵ )21s(s2)1s(K)1s2(s)1s(K)s(G 根轨迹绘制如下: ① 实轴上的根轨迹:1,, 0,5.0 ② 分离点: 1d15.0d1d1
解之得:707.1d,293.0d。 根轨迹如图所示。
⑶根轨迹绘制如下: ① 实轴上的根轨迹:3,5, 0,2 ② 渐近线: 22)12(02)5(320kaa ③ 分离点: 5131211dddd 用试探法可得 886.0d。 根轨迹如图所示。 (4) 根轨迹绘制如下: ① 实轴上的根轨迹:[0, 1],[-1,-2]
②分离点:2d11d11d1d1
求解得:37.1d37.0d21, 根轨迹如图所示。
4-5 已知单位反馈系统的开环传递函数为 )101s.0)(102s.0(sk)s(G 要求:(1) 绘制系统的根轨迹;(2) 确定系统临界稳定时开环增益k的值; (3) 确定系统临界阻尼比时开环增益k的值。
解 (1) )100s)(50s(sk5000)1s01.0)(1s02.0(sk)s(G ① 实轴上的根轨迹:[0, -50],[-100,-] ② 分离点:0100d150d1d1
求解得87.78d13.21d21, ③ 渐近线:ooaa1806050,, 根轨迹如图所示。 (2) 系统临界稳定时150k750000k*, (3) 系统临界阻尼比时62.9k5.48112k*,
4-6 已知系统的开环传递函数为)20s8s(sk)s(H)s(G2*,要求绘制根轨迹并确定系统阶跃响应无超调时开环增益k的取值范围。 解 )20s8s(sK)s(H)s(G2 ① 实轴上的根轨迹: 0, ② 渐近线:
,33
)1k2(
383)2j4()2j4(0aa
③分离点: 02j4d12j4d1d1 解之得:33.3d,2d。 ④与虚轴交点:ks20s8s)s(D23 把js代入上方程,整理,令其实、虚部分别为零得:
020))j(DIm(08k))j(DRe(
32
解得:0k0 160k52 ⑤起始角: 由相角条件632p,633p。 根轨迹如图所示。 所有根为负实根时阶跃响应无超调,此时,16k8.14* 所以8.0k74.0
4-7 单位反馈系统的开环传递函数为)1s74()1s()1s2(k)s(G2,
试绘制系统根轨迹,并确定使系统稳定的k值范围。 解 :根轨迹绘制如下: ① 实轴上的根轨迹: 4/75.0, ② 渐近线:
22)1k2(812)5.0(4/711
aa
③ 与虚轴交点:闭环特征方程为 01ks)710k2(s71s74)s(D23
把js代入上方程,
令074)710K2())j(DIm(0711K))j(DRe(32
解得: 1K0 , 79K2 根轨迹如图所示。由图可知使系统稳定的K值范围为 79K1。 4-8 已知控制系统的开环传递函数如下,试绘制系统根轨迹(要求求出起始角)。 22)9s4s(2sK)s(H)s(G
)( 解 根轨迹绘制如下: ① 实轴上的根轨迹: 2,
② 渐近线:
,33
)1k2(
323)2(5j25j2aa
③ 分离点:2d15j2d25j2d2 解之得:29.3d 71.0d (舍去) ④ 与虚轴交点:闭环特征方程为 02sK)9s4s()s(D22)( 把js代入上方程,
令08)K72())j(DIm(0K28134))j(DRe(324
解得: 96K21 ⑤ 起始角: )()(1k29022901p 解出 135,4521pp 根轨迹如图所示。
4-9 已知系统开环传递函数如下,试分别绘制以a和T为变化参数的根轨迹。 (1) )1s(s)as(4/1)s(G2,0a;(2) )1Ts)(11s.0(s6.2)s(G,0T
解 (1) 2)5.0s(s4/a)s(G ① 实轴上的根轨迹: )0(, ② 渐近线:ooaa180603/1,, ③ 分离点:6/1d 根轨迹如图所示。
(2) 26s10s)10s(Ts)s(G22 ① 实轴上的根轨迹: )0(, ② 起始角终止角:
oop11o180)90(51tg)51tg180(2
解得起始角op7.78 o11oz180)51tg51tg(02 解得终止角oz90 根轨迹如图所示。
4-10 已知系统的开环传递函数如下,试概略绘出相应的根轨迹, 并求出所有根为负实根时开环增益k的取值范围及系统稳定时k的值。
)18s()1s()1s(k)s(H)s(G2
解 ① 实轴上的根轨迹: ]118[, ② 分离点:22.4d1,28.6d2 ③ 渐近线:5.7a,oa90
自动控制原理 孟华 第4章习题解答
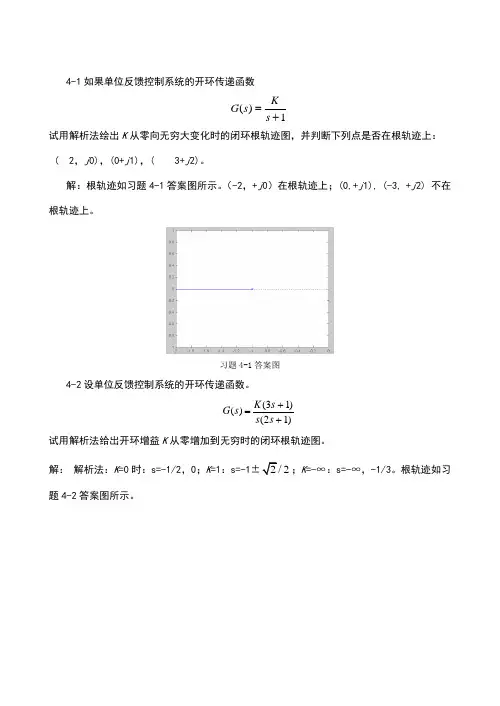
4-1如果单位反馈控制系统的开环传递函数1)(+=s K s G 试用解析法绘出K 从零向无穷大变化时的闭环根轨迹图,并判断下列点是否在根轨迹上: (2,j 0),(0+j 1),(3+j 2)。
解:根轨迹如习题4-1答案图所示。
(-2,+j 0)在根轨迹上;(0,+j 1), (-3, +j 2) 不在根轨迹上。
习题4-1答案图4-2设单位反馈控制系统的开环传递函数。
)12()13()(++=s s s K s G试用解析法给出开环增益K 从零增加到无穷时的闭环根轨迹图。
解: 解析法:K =0时:s=-1/2,0;K =1:s=-122;K =-∞:s=-∞,-1/3。
根轨迹如习题4-2答案图所示。
习题4-2答案图4-3 已知系统的开环传递函数)1()1()()(-+=s s s K s H s G ,试按根轨迹规则画出该系统的根轨迹图,并确定使系统处于稳定时的K 值范围。
解:分离点:;会合点: ;与虚轴交点:±j 。
稳定的K 值范围:K >1。
根轨迹如习题4-3答案图所示。
习题4-3答案图4-4已知一单位反馈系统的开环传递函数为2*)4)(1)(1()(+-+=s s s K s G (1)试粗略画出K *由0到∞的根轨迹图;(2)分析该系统的稳定性。
解:稳定性分析:系统不稳定。
根轨迹如习题4-4答案图所示。
-10-505-8-6-4-22468Root LocusReal AxisI m a g i n a r y A x i s习题4-4答案图4-5 设控制系统的开环传递函数为)164)(1()1()()(2*++-+=s s s s s K s H s G ,试绘制系统根轨迹图,并确定使系统稳定的开环增益范围。
解:渐近线:=60°,180°;=-2/3;复数极点出射角55°;分离会合点和;与虚轴交点和;使系统稳定的开环增益为 <K < (即 <K *<。
根轨迹例题——精选推荐

根轨迹例题题4-1 求下列各环传递函数所对应的负反馈系统根轨迹。
(1)2(2)()23g K K s W s s s +=++解1)起点:两个开环极点1211p p -=-+-=--。
终点:系统有一个 2 z -=-开环零点。
2)实轴上根轨迹区间为 (2]-∞-,。
3)渐近线计算由公式()()1118012 0,1,2,n mj i j i k n m p z n m μϕμσ==⎧+==⎪-⎪⎪⎨-⎪⎪-=-⎪-⎩∑∑ 求得根轨迹的渐近线倾角和渐近线与实轴的交点为180(12)18021μϕ+==-22021k σ--=-=- 4)求分离点,会合点 由'()()'()()0D s N s N s D s -=得223(2)(22)0s s s s ++-++=整理得2410s s ++=解得12s =--22s =-+。
由于实轴上的根轨迹在()2-∞,区间内,所以分离点应为12 3.7s =-≈-。
5)出射角计算由111180n m sc j i j i ββα-==⎛⎫=-- ⎪⎝⎭∑∑得()11809054.7144.7sc β=--=同理,2144.7sc β=- 。
根轨迹如图4-1所示。
图4-1 题4-1(1) 根轨迹图(2))22)(2()(2+++=s s s s K s W gK解1) 起点:系统四个开环极点为12340,2,1,1p p p j p j -=-=--=---=-+;终点:四个无限零点。
2) 渐近线计算由公式()()1118012 0,1,2,n mj i j i k n m p z n m μϕμσ==⎧+==⎪-⎪⎪⎨-⎪⎪-=-⎪-⎩∑∑求得根轨迹的渐近线倾角和渐近线与实轴的交点为180(12)451354o μϕ+==±± 、21114k σ+-=-=-+ 3) 分离点,会合点计算'()()'()()0D s N s N s D s -=整理得 3 (1)0s += 解得1,2,3 1s =- 4) 出射角计算由111180n m sc j i j i ββα-==⎛⎫=-- ⎪⎝⎭∑∑得()1180901354590sc β=-++=-同理,290sc β=+ 。
第四章 习题及参考答案.doc

解⑴G(s)= 第四章线性系统的根轨迹法4-3单位反馈系统的开环传递函数如下,试概略绘出系统根轨迹。
⑴ G3)= s(0.2s + l)(0.5s +1)K 10Ks(0.2s + l)(0.5s +1) = s(s + 5)(s + 2)系统有三个开环极点:0 =0,P2 =-2,,3 =-5 实轴上的根轨迹:[—2,0]炊、己心0-2-5 7 (2k +1)71;■勿①渐近线:——= 一牙仁= -------;-- =±^,石%1分离点:j + £? + £ = °解得:%= 一°・88,d2 - 3.7863 (舍)%1与虚轴的交点:特征方程为D(s)= s 3 + 7s 2 + 10s + 10K = 0 J Re[D(jd))] = -7a)2 + 10K = 0 \(o = V10令[Im[D(ja))] = -a)3 + 10fi? = 0 解得[K = 7与虚轴的交点(0, +710j)o根轨迹如图解4-3 (1)所示。
图4-3 (1)K*(s + 2)⑴ G(s) =⑴(s + i + 〃)(s + l 一以)解:①实轴上的根轨迹:(-00-2]1 1 1②分离点:d + 1 + j2+ d + l-j2 = d + 2解之得:=-4.23③起始角:° PI = 180。
+ 63.435 -90 =153.43°,另一起始角由对称性得:-153.43°。
图4-4 (1)4-5已知单位反馈系统的开环传递函数G(s),要求:(2)确定G(s)= “EK::、、产生纯虚根为±顶1的z值和K*值S十_LV八S 十)解(2)闭环特征方程:D(s) = $2 (s + 10)(s + 20) + K* (s + z)=s4 + 30s3 + 200s2 + K*s + K*Z = 0有:D(j(o) = 3 一200妒 + K*Z)+ - 30切3)=0刃4 -200妒+矿々=0令实、虚部分别等于零即:如•勿-30妒=0把刃=1 代入得:K*=30, z = 199/30。
根轨迹例题
求得分离点为: (6)根轨迹的起始角:
s 15
因为开环有一对共轭复数极点,需求 p3、 4 处的根轨迹起始角。
p (2k 1) ( p3 zi ) ( p3 p j )
3
m
n
i 1
j 1 j 3
系统的大致根轨迹如图:
确定K值范围:与分离点s1相应的
K g s . s 1. s 4 s0.46 0.88
K K g 4 0.22
因此,若使系统在阶跃响应下为衰减振荡型,K的取值 范围应为 0.22 K 5 。
例2:已知控制系统前向通道和反馈通道传递函数分别为:
实部为零 虚部为零
5 6 = 3
k 1391
(rad/s )
k K 3.47 400
根据以上结果画出概略的根轨迹图。
例1:已知系统的开环传递函数为: K G( s) H ( s) s( s 1)(0.25s 1) (1)绘制系统的根轨迹图; (2)为使系统的阶跃响应呈现衰减形式,试确定K值范围。 解: 系统的开环传递函数为
K [例]开环传递函数为 Gk (s) s(0.05s 1)(0.05s 2 0.2s 1) ,试绘制系
统的根轨迹。
解:将开环传递函数写成绘制根轨迹的标准形式
k Gk ( s) s( s 20)(s 2 4s 20) (k 400K )
开环有四个极点:
p1 0 p2 20 p3、 4 2 4 j
Kg 4K G( s) H ( s) s( s 1)(s 4) s( s 1)(s 4)
其中
K g 4K
时域分析法与根轨迹练习题

1. 自动控制系统对输入信号的响应,一般都包含两个分量,即一个是____________,另一个是__________分量。
2. 函数f(t)=te63-的拉氏变换式是________________________________。
3. 积分环节的传递函数表达式为G (s )=_________________________。
4.在斜坡函数的输入作用下,___________型系统的稳态误差为零。
四、控制系统结构图如图2所示。
(1)希望系统所有特征根位于s 平面上s =-2的左侧区域,且ξ不小于0.5。
试画出特征根在s 平面上的分布范围(用阴影线表示)。
(2)当特征根处在阴影线范围内时,试求,K T 的取值范围。
(20分)五、已知系统的结构图如图3所示。
若()21()r t t =⨯时,试求(1)当0f K =时,求系统的响应()c t ,超调量%σ及调节时间s t 。
(2)当0f K ≠时,若要使超调量%σ=20%,试求f K 应为多大?并求出此时的调节时间s t 的值。
(3)比较上述两种情况,说明内反馈f K s 的作用是什么? (20分)图3六、系统结构图如图4所示。
当输入信号()1()r t t =,干扰信号()1()n t t =时,求系统总的稳态误差e ss 。
(15分)图41、 根轨迹是指_____________系统特征方程式的根在s 平面上变化的轨迹。
2、 线性系统稳定的充分必要条件是闭环传递函数的极点均严格位于s______________半平面3、在二阶系统中引入比例-微分控制会使系统的阻尼系数________________。
9、已知单位反馈系统的开环传递函数50 ()(0.11)(5)G ss s s=++,则在斜坡信号作用下的稳态误差为_________。
3、某控制系统的方框图如图所示,试求(16分)(1)该系统的开环传递函数)(sGk、闭环传递函数)()(sRsC和误差传递函数)()(sRsE。
部分根轨迹例题

即
27 s 2 70 0 s j1.61
解得与虚轴交点为 ⑥求p3、4起点的出射角
p ( 2 k 1) ( p3 z i ) ( p3 p j )
3
m
n
i 1
j 1 j 3
( 2 k 1) ( p3 2 ) p3 ( p3 3) ( p3 1 j ) ( 2 k 1) 45 135 26 .6 90 26 .6
(1)绘制系统的根轨迹图; (2)为使系统的阶跃响应呈现衰减形式,试确定K值范围。 解: 系统的开环传递函数为
G (s) H (s) 4K s ( s 1)( s 4)
K g 4K
Kg s ( s 1)( s 4)
其中
①开环极点0,-1,-4,它们是三条根轨迹起点。系统无有 限开环零点,故根轨迹将趋向于无穷远点。 ②根轨迹的渐近线: a 1 4 0 1.67
s1 0.46 s2 2.87
由③知s2不在根轨迹上,故s1是根轨迹的分离点。 ⑤求根轨迹与虚轴的交点
闭环特征方程为:
s3 劳斯阵列为: s2 s1 s
0
s 3 5s 2 4 s K g 0
1 5 20 K g 5 Kg
4 Kg 0 0
第一列出现零,即Kg=20时系统处于临界稳定,其对应的临 界开环增益为K=Kg/4=5。 相应的辅助方程为 即 与虚轴的交点为:
例3:已知系统的开环传递函数为:
G (s) H (s) K ( s 2) s ( s 3)( s 2 2 s 2)
试绘制系统的根轨迹。 解:①系统n=4,m=1,其开环零、极点为:
根轨迹绘制例题
Im 4
2 三重 极点 -4 -2 0 -2 Re
-6.65 -6
-4
2.当-∞≤kg≤0时,绘制0o等相角根轨迹。
实轴上的根轨迹区间为:[-3,-1]和[0,+∞) 渐近线:开环极点数-开环零点数=1,则该根轨迹有一条 渐进线。渐进线的倾角为: 2k 0 nm 分离(会合)点:计算方法如1。s=-6.65不在根轨迹上, 应该舍去。 s=-1.35是会合点。
实轴上的根轨迹区间为: [-4,0]
根轨迹的渐近线:开环极点与开 环零点的数目相同,该根轨迹没有 渐进线。
z2
-4
p1
Im
116.57 1 Re 0
1
2
-3 -2 实轴上根轨迹
z1
-1
1
p2
-1
分离(会合)点:令 s4 kgs ' 2 1 N( s )2 s4 N (s )s 4 s 2 s 2 s2 2 ' D ( s ) s 2 s 2 D ( s )2 s 2 2 ' ' 代入方程 N 有: ( s ) D ( s ) N ( s ) D ( s ) 0 s 2 s 4 0
根轨迹与虚轴的交点:
2 1 k ) s ( 2 4 k ) s 2 0 系统的闭环特征方程为: ( g g
劳斯阵列如下: s2 1 kg 2
s1 2 4k g 0 s0 2 0 由于kg≥0,劳斯阵列中没有全为零的行。所以,根 轨迹与虚轴没有交点。根轨迹如下:
Im 1 -1.24 -4 -3 -2 -1 0 -1 Re
2 三重 极点 -4 -2 0 -2 Re
根轨迹选择题练习
1. 设系统开环传递函数为:12*()()H(s)=
(22)
K s z G S s s s -++当附加的开环实数零点1z 趋近无穷时,对应的根轨迹图为
2. 选出下例中正确的根轨迹图是
3. 下面关于稳定性的叙述不正确的有
A. 如果闭环极点全部位于S 左半平面,则系统一定是稳定的。
B. 系统稳定只与闭环极点位置有关,而与闭环零点位置无关。
C. 附加位置适当的开环零点,可以改善系统的稳定性能。
D. 线性系统的稳定性与输入信号的类型有关。
4. 系统的瞬态响应的基本特征取决于系统()在S 复平面上的位置。
A. 开环零点
B.开环极点
C. 闭环零点
D.闭环极点
5.选出下例中正确的根轨迹图是
6.选出下例中正确的根轨迹图是
7.选出下例中正确的根轨迹图是
8.选出下例中正确的根轨迹图是
9.选出下例中正确的根轨迹图是。
自控控制原理习题 王建辉 第4章答案
4-1 根轨迹法使用于哪类系统的分析?4-2 为什么可以利用系统开环零点和开环极点绘制闭环系统的根轨迹?4-3 绘制根轨迹的依据是什么?4-4 为什么说幅角条件是绘制根轨迹的充分必要条件?4-5 系统开零环、极点对根轨迹形状有什么影响?4-6 求下列各开环传递函数所对应的负反馈系统的根轨迹。
(1))2)(1()3()(+++=s s s K s W g K (2))2)(3()5()(+++=s s s s K s W g k (3) )10)(5)(1()3()(++++=s s s s K s W g k解:第(1)小题 由系统的开环传递函数)2)(1()3()(+++=s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 11-=-p 、22-=-p2. 终点:=∝g K 时,终止于开环零点,31-=-z3. 根轨迹的条数,两条,一条终止于开环零点,另一条趋于无穷远。
4. 实轴上的根轨迹区间为3~-∝-和1~2--5. 分离点与会合点,利用公式0312111=+-+++d d d ()()()()()()()()()0321213132=+++++-+++++d d d d d d d d d 即:0762=++d d解上列方程得到:586.11-=d ,414.42-=d根据以上结果画出根轨迹如下图:解:第(2)小题 由系统的开环传递函数)2)(3()5()(+++=s s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 00=-p 、21-=-p 、32-=-p2. 终点:=∝g K 时,终止于开环零点,51-=-z3. 根轨迹的条数,三条,一条终止于开环零点,另两条趋于无穷远。
4. 实轴上的根轨迹区间为3~5--和0~2-5. 分离点与会合点,利用公式05131211=+-++++d d d d 8865.0-=d6. 根轨迹的渐进线 渐进线倾角为:0009013)21(180)21(180 =-+=-+=μμϕm n 渐进线的交点为:01352311=--+=---=-∑∑==m n z p m i in j j k σ 根据以上结果画出根轨迹如下图:解:第(3)小题 由系统的开环传递函数)10)(5)(1()3()(++++=s s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 10-=-p 、51-=-p 、102-=-p2. 终点:=∝g K 时,终止于开环零点,31-=-z3. 根轨迹的条数,三条,一条终止于开环零点,另两条趋于无穷远。
自动控制_根轨迹(例题)
n
m
n
m
nm
j 1
i 1
nm
这是与实轴交点为-,斜率为 tg
(2k 1) nm
是渐近线方程。渐近线与实轴的夹角(称为渐近线的倾斜角为
k 0,1,2
( 2k 1) 的直线方程。也就 nm
180
0
n m 1
nm 2
90 0
和
实轴上的会合点和分离点的求法
由此得: D( d ) K gd N ( d ) 0 ' ' D ( ) K N ( d ) 0 d gd 即:
N ' ( s ) D( s ) N ( s ) D ' ( s ) 0 D( s ) K gd N ( s) s d
二.根据相角条件确定根轨迹上的点
设某一系统的开环零极点如图,在S 平面中的任意一点 S0 ,用相角条件可
s0
O
× p2
以判断 S0 是不是根轨迹的点。
1、从 S0 到各零极点连直线
2、用量角器量 (s0 p1 ),…等各个角 3、将量好的值代入(**)式,若等
式成立,则 S0 就是根轨迹上的点
j 1 i 1 i
当 Kg= 0 时,有 s = pj ( j =1, 2, … , n) 上式说明Kg= 0时,闭环特征方程的根就是开环极点。
将特征方程改写为:
1 Kg
(s p ) (s z ) 0
j 1 j i 1 i
n
m
当 Kg 时,有
s = zi
( i =1, 2, … , m)
z1
o