
控制系统设计作业
第一题:现控有哪些控制器结构,各有何特点,作用,用在什么场合? 答: (1)状态反馈: 特点:1、状态反馈将系统的每个状态变量乘以相应的反馈系数,然后反馈到输入端与参考输入相加形成控制律,作为受控系统的控制输入;2、不增加系统的维数(状态反馈解耦时也不增加系统的维数);3、比不增加补偿器的输入反馈的效果要好;4、不增加新的状态变量;5、反馈增益阵是常矩阵,反馈为线性反馈;6、不改变受控系统的能控性,但不保证系统的能观性不变;7、对于完全能控的单输入系统能实现闭环极点的任意配置,而且不影响原系统零点的分布,但如果故意制造零极点对消,那么此时闭环系统将是不能观的;8、系统能镇定的充要条件是不能控子系统为渐近稳定。 作用:状态反馈增益阵K的引入不增加系统的维数,但可通过K的选择自由地改变闭环系统的特征值,从而是系统获得所要求的性能。 场合:
(2)输出反馈: 特点:1、采用输出矢量y构成线性反馈律;2、在技术实现上的方便性;3、输入反馈的HC和状态反馈的K相当,由于m所以输入反馈只相当于一种部分状态反馈,只有当C=I时,HC=K,才能等同于全状态反馈,因此在不增加补偿器的情况下,输入反馈的效果不如状态反馈。4、不增加系统的维数;5、不增加新的状态变量;6、反馈增益阵是常矩阵,反馈为线性反馈;7、不改变受控系统的能控性和能观性;8、对于完全能控的单输入-单输出系统不能实现闭环极点的任意配置;9、系统输出反馈能镇定的充要条件是其结构分解中的能控且能观子系统是输出反馈能镇定的,其余子系统是渐近稳定的。 作用:输出反馈增益阵H可以改变闭环系统的特征值,从而改变系统的控制性能; 场合:
(3)从输出到状态矢量导数x: 特点:1、加入从输出y到状态矢量导数的反馈增益阵G;2、不增加新的状态变量;3、反馈增益阵是常矩阵,反馈为线性反馈;3、对系统实现闭环极点任意配置的充要条件是该系统完全能观;4、系统能镇定的充要条件是其不能观子系统为渐近稳定。 作用:通过选择矩阵G改变系统的闭环特征值,从而影响系统的特性。 场合:
(4)动态补偿器: 特点:1、通过引入动态子系统来改善系统性能,这种动态子系统称为动态补偿器;2、系统维数等于受控系统和动态补偿器二者维数之和;3、具有串联连接和反馈连接两种形式,采用反馈连接比串联连接容易获得更好的性能;4、对于完全能控的单输入-单输出系统能实现闭环极点的任意配置的条件是1)该系统完全能观,2)动态补偿器的阶数为n-1(如果不要求“任意”配置,则动态补偿器的阶数可以进一步降低) 作用:改善系统性能。 场合:使用状态观测器的状态反馈系统。
(5)前馈补偿器: 特点:1、串接一个在待解耦系统的前面,使串联组合系统的传递函数矩阵称为对角型的有理函数矩阵;2、会使系统的维数增加。 作用:在解耦系统的具体综合问题中,使系统解耦。 场合:应用在解耦系统的具体综合问题中。
(6)状态观测器: 特点:1、以系统的输入u和输出y为其输出量;2、线性定常系统的状态观测器存在的充要条件是系统的不能观子系统为渐近稳定的;3、系统必须完全能观,或其不能观子系统是渐近稳定的;4、观测器应有足够宽的频带(但从抑制干扰的角度看,又希望频带不要太宽);5、观测器在结构上应尽可能简单,即具有尽可能低的维度,以便于物理实现;6、只要系统能控能观,则系统的状态反馈矩阵和观测器反馈矩阵可分别进行设计。 作用:解决了在确定性条件下受控系统的状态重构问题,从而使状态反馈成为一种可实现的控制律。 场合:应用于确定性条件下受控系统的状态重构问题。
第二题:控制器结构有哪些?具体的控制器有哪些,各有什么用?(PID类,超前-滞后类,陷波类,零极点对消类,小回路类(三回路干什么用?为什么?),前馈类,复合控制类) 答: (一)控制器结构: 1、串联校正; 2、反馈校正; 3、状态反馈校正:高阶系统需要较多的传感器来求得数目众多的状态变量,不经济;即使是低阶系统,往往也需要观测器来估计一部分状态变量; 4、串联-反馈校正; 5、前馈校正:控制器不在闭环里,所以原系统的特征根不受影响;
前三个都是一自由度的结构,能实现的性能指标受到限制,4和5是二自由度结构。 (二)具体的控制器: 1、PID类:控制量是误差信号的比例与积分和微分相加,容易在时域里实现和观察,这类控制器通常用时域方法来实现。 (1)PD控制器: 特点:1、只需要两个运算放大器来实现;2、Kd越大,所需的电容值越大;3、他是一个高通滤波器;4、会放大高频噪声;5、通常会提高带宽和减少上升时间和调整时间;6、增大阻尼,减少超调量;7、增大增益裕度、相角裕度和Mr。 (2)PI控制器: 特点:1、增大阻尼,减少超调;2、增加上升时间;3、减小带宽;4、增加增益裕度、相角裕度和Mr;5、过滤高频噪声;6、选择Ki和Kp使电路的电容值不至于过大很难;7、他是一个低通滤波器 (3)PID控制器: 特点:1、具有PI和PD的优点;2、是一个带通滤波器。
2、超前-滞后类:通常在频域里设计。 (1)相位超前控制器: 特点:1、增加阻尼,通常降低上升和调整时间;2、会降低前向通道的传递函数靠近增益穿越频率的相位,从而增加相位裕度;3、减小前向通道传递函数的幅频特性曲线上在增益穿越频率处的斜率,从而增加增益和相角裕度;4、增加带宽,从而加快响应速度;5、不影响稳态误差;6、如果原系统不稳定或稳定裕度很小,使用单级超前控制会使带宽增加很多,从而难过滤从输入引入的噪声,但会对提高从靠近输出的地方引入的噪声的过滤能力,同时也会提高系统的鲁棒性;7、如果原系统不稳定或稳定裕度很小,使用单级超前控制很难奏效除非将放大器增益K设定为补偿,这将导致放大器增益很高,从而很不经济;8、单级超前可能会导致系统条件稳定;9、单级超前能补偿的相位不超过90度。 (2)相位滞后控制器: 特点:1、增加系统的相对稳定性;2、减小带宽;3、增加上升时间和调整时间;4、系统对参数变化更敏感。
3、陷波类:1、用来消除非常靠近虚轴使系统震荡或不稳定的复极点;2、不必精确消除;3、能增加线性系统的稳定性;4、不影响系统的高频和低频性能。 (1)以零极点对消设计的陷波控制器; (2)陷波-相位滞后控制器; (3)陷波-PI控制器。
4、前馈类:1、一般与反馈同时作用使系统具有二自由度,这样反馈控制器中不能被过程传递函数消除的零点可以由前馈控制器来消除,同时保证闭环特征方程不变;2、也可以用前馈控制器来消除闭环传递函数中不受反馈控制器影响的极点;3、缺点是系统对前馈控制器的参数变化很敏感。
5、复合控制类: 鲁棒控制器+前向控制器:1、提高系统的鲁棒性;2、减少噪声干扰。
6、小回路类:用快速回路来抑制干扰,而主回路由于种种原因一般都是窄带宽的。 (1)PID控制器: 单独引入D到小回路里来(即速度反馈):1、效果和PD控制器相似,但其闭环传递函数比PD少一个零点,因此效果要好;2、对于一型系统,减少斜坡误差系数但不影响阶跃误差系数; (2)带有源滤波的小回路控制器:对于一型系统,减少斜坡误差系数但不影响阶跃误差系数。 (3)三回路:1、各环可以增加带宽,增加系统响应的快速性;2、尤其是内环可以增加该环输出随输入的跟随性,对于干扰也有很好地快速抑制作用。 (4)相位超前控制器; (5)相位滞后控制器;
大作业: 一、题目: 二、初始参数及要求 直流电机基本参数为: 220V; 13.6A; 1480r/min; Ce=0.131v/(r/min);允许过载倍数λ=1.5; 晶闸管装置:Ks=76; 电枢回路总电阻R=6.58Ω; 时间常数:Tl=0.018s,Tm=0.25s,三相晶闸管整流电路的平均失控时间 Ts=0.00167s; 反馈系数:α=0.00337V/(r/min),β=0.4V/A;反馈滤波时间常数:Toi=0.005s,Ton=0.005s 稳态指标:在负载和电网电压的扰动下稳态无静差 动态指标:电流超调量σi≤15%,电流调整时间tsi≤0.7s;空载启动到额定转
速时的转速超调量σn≤15%,转速调整时间tss≤0.9s
三、转速电流双闭环控制系统的组成 系统中总共设置两个调节器,分别用来调节转速和电流。转速负反馈和电流负反馈实现嵌套连接,转速调节器的输出当作电流调节器的输入,再利用电流调节器的输出控制电力电子变换器,从而形成转速、电流双闭环调速系统。为了实现静、动态性能,调节器采用比例部分能够迅速响应控制作用,积分部分最终消除稳态偏差,因此两个调节器都采用PI调节器。 图1 双闭环直流调速系统的动态结构框图 答: 1、电流环的设计: 首先应设计电流环的参数,因为它包含在速度环内。如图1所示反电势反馈到电流环内部与电流环自身反馈形成了交叉反馈作用。由于在实际系统中电磁时间常数远小于机电时间常数,电流的调节过程往往比转速的变化过程快得多。反电势对电流环来说,只是一个变化缓慢的扰动,在电流调节器的快速调节过程中,可以认为反电势E基本不变,即认为0E,所以再设计电流环时,可以暂时不考虑反电势变化的动态作用,而将电势反馈作用断开,从而将电流环结构简化,如图2所示。
图2 为使计算简便,再把反馈通道上的传递函数前移,得到图3。
图3 可以看到,此时过程传递函数为))()((1s018.0100167.01s005.06208.4ssP含有三个极点,其中极点s1=200,s2=598,远远大于s3=55.6,同时根据工程上的设计法,通常将电流环设计为一型系统,所以考虑用PID控制器的零点消除这
过程控制作业答案

(3)如果物料在温度过低时会凝结,据此情况应如何选择控制阀的开、闭形式及控制器的正反作用?
解:(1)物料进料量,搅拌器的搅拌速度,蒸汽流量
(2)被控变量:物料出口温度。因为其直观易控制,是加热系统的控制目标。
操作变量:蒸汽流量。因为其容易通过控制阀开闭进行调整,变化范围较大且对被控变量有主要影响。
系统框图:
扰动扰动
出口温度设定
பைடு நூலகம்第六章特殊控制方法
1.比值控制系统有哪些类型?各有什么特点?
开环比值控制系统、单闭环比值控制系统、双闭环比值控制系统、变比值控制系统。
2.某化学反应过程要求参与反应的A、B两物料保持 的比例,两物料的最大流量 =625 , =290 .通过观察发现A、B两物料流量因管线压力波动而经常变化。根据上述情况,要求:
{过程的增益为正,气关式阀门增益为负,检测器增益为正,由负反馈系统全部各个环节(包括比较环节)增益乘积为负可判断控制器增益为负。}
将 , , 以及其它条件代入上式,可得
(3) ,此时有
结论:比例度变大,残差变大。
(4)若改为PI调节,则
对于扰动 ,余差:
对于设定值扰动 ,余差:
第五章串级控制
1.对于如图所示的加热器串级控制系统,要求:
(5)流量变送器量程由原来的0~250kg/h改变为0~400kg/h,控制系统会出现什么现象?应如何解决?(Km2减小,副回路等效时间常数增大,控制变慢,响应速度减慢,则应增大Kc2)
2.对于如图所示加热炉出口温度简单控制系统,要求:
(1)在进料流量或燃料成分扰动下,设计合理串级控制系统,画出框图,确定控制器的正、反作用;
自动控制系统作业本

作业本姓名:班级:10电本科目:自动控制系统黑龙江煤炭职业技术学院成人教育系作业1一、简答题1、过程控制系统按其基本结构形式可分为几类?其中闭环系统中按设定值的不同形式又可分为几种? 答:2、试述热电阻测温原理,常用热电阻的种类有哪些?各为多少?答:3、试述过程控制系统中常用的控制规律及其特点。
答:4、下图为异步电动机矢量变换与电流解耦数学模型,A,B分别为坐标变换模块,请指出它们分别表示什么变换?(8分)这些变换的等效原则是什么(2分)?二、分析与计算题1如下图,转速、电流双闭环调速系统中,ASR 、ACR 均采用PI 调节器。
已知参数:电动机:KW P N 7.3=,V U N 220=,A I N 20=,min /1000r n N =,电枢回路总电阻Ω=5.1R ,设V U U im nm 10**==,电枢回路最大电流为AI dm 30=,电力电子变换器的放大系数40=s K 。
试求:(1) 电流反馈系数和转速反馈系数;(5分)(2) 突增负载后又进入稳定运行状态,则ACR 的输出电压、变流装置输出电压,电动机转速,较之负载变化前是增加、减少,还是不变?为什么?(5分)(3) 如果速度给定不变时,要改变系统的转速,可调节什么参数?(5分)(4) 若要改变系统起动电流应调节什 么参数?此时,设为正电压信号,在右图ASR 中应调节中哪个电位器?(5分)(5) 当电动机在最高转速发生堵转时 的ci i d U U U U ,,,*值;(10分)2双闭环调速系统中如反馈断线会出现什么情况,正反馈会出什么情况?答:三、填空题1. 自动调节系统是具有被调参数()反馈的()系统。
它与其它系统的本质差别就在于调节系统有()2. 调节阀的流量特性有()、()和(),流量特性的选择主要是与()相匹配。
3.被调介质流过阀门的相对流量()与阀门相对行程()之间的关系,称为调节阀的()特性;若阀前后的压差保持不变时,上述关系称为( )特性;实际使用中,阀前后的压差总是变化的,此时上述关系为()特性。
电气控制系统设计课后答案
量,从而起到中间转换的作用。
(2) 时间继电器是一种利用电磁原理、机械原理或电子原理实现延时控制的控制电器。
时间继电器的特点是:当得到控制信号后(如继电器线圈接通或断开电源),其触点状态并
不立即改变,而是经过一段时间的延迟之后,触点才闭合或断开, 因此这种继电器又称为延
形接法的电动机的断相保护。
(2)对于△形接法的电动机,其某一相断线时,流过未断相绕组的电流与流过热继电
器的电流增加比例不同。也就是说,流过热继电器的电流不能反映断相后绕组的过载电流, 因此,一般的热继电器,即使是三相结构的热继电器,也不能为△形接法的三相异步电动机
的提供断相保护。此时应选用JR20型或T系列这类带有差动断相保护机构的热继电器。
【参考答案】
交流接触器按负荷种类一般分为一类、二类、三类和四类,控制鼠笼型异步电动机的运
转可选用三类交流接触器。
根据被控对象和工作参数如电压、电流、功率、频率及工作制等确定接触器的额定参数。
(1)接触器的线圈电压:AC220V
(2)主触点的额定电压:AC380V
(3)主触点的额定电流:25.5A
(4)对于长时工作制和重任务型电机,接触器额定电流大于电动机的额定电流。
心吸合后线圈电感增大, 其端电压也大,这就可能导致另一个接触器线圈压降过低,铁心一
直吸合不上。这就相当于单独的一个110V接触器接在220V电路中了,当然导致控制电路
回路中电流过大,时间一长可能会烧毁线圈。
2-6时间继电器和中间继电器在电路中各起什么作用?
【参考答案】
(1)中间继电器质上是电压继电器,在控制电路中起逻辑变换和状态记忆的功能,
桥式起重机智能化运行控制系统设计

桥式起重机智能化运行控制系统设计随着科技的不断进步和机器人化时代的到来,智能化运行控制系统已经成为了各行各业中的必备设备。
其应用领域涵盖了现代工业、交通运输、航空航天等各个领域。
其中,桥式起重机智能化运行控制系统是重要的一环。
它可以帮助企业提高生产效率,降低劳动强度,提高作业安全性等。
桥式起重机智能化运行控制系统是通过建立计算机网络实现对桥式起重机运作的远程控制。
其设计要求具有运算速度快、精度高、控制精确等特点。
并且,该系统还需要结合人工智能技术,实现对起重机的自主控制。
本篇文章就是要着重探讨桥式起重机智能化运行控制系统设计方案。
一、桥式起重机智能化运行控制系统的组成桥式起重机智能化运行控制系统主要由四个部分组成,分别是:计算机控制系统、通信网络系统、传感器系统、智能控制系统。
计算机控制系统是该系统的核心部分,它通过控制桥式起重机的运行状态,实现对其的远程操控。
为了提高系统的稳定性,该计算机系统需要使用高性能处理器,并配备充足的内存。
同时,该系统还需要配备专用的控制程序,以便能够实现对起重机的精确控制。
通信网络系统是系统传输数据的主要途径,其使用的通信模式可分为两种,有线网络和无线网络。
有线网络技术包括以太网、局域网、广域网等,无线网络技术包括WiFi、蓝牙、移动通信等。
由于桥式起重机智能化运行控制系统广泛使用于石油、化工等生产环境中,其对通讯网络的依赖较大,因此采用双重通信网络,提高通讯的可靠性和稳定性。
传感器系统是桥式起重机智能化运行控制系统的数据接口,它负责传递底层数据信息,进行数据的采集、传输、处理、分析等。
通过传感器的信号,可以实现对起重机的各项参数的精确控制。
智能控制系统负责对传感器发来的数据执行智能判断,并根据判断结果对起重机进行自主控制。
智能化控制系统应可实现起重机自动避障、自主导航、智能识别等技术。
二、桥式起重机智能化运行控制系统设计方案根据以上的组成部分,我们可以考虑如下的桥式起重机智能化运行控制系统设计方案:1、计算机控制系统:采用高性能工控机,并装载实时操作系统。
计算机控制技术课程设计--具有纯滞后一阶惯性系统的计算机控制系统设计
《计算机控制技术》课程设计具有纯滞后一阶惯性系统的计算机控制系统设计班级:姓名:学号:指导老师:日期:目录一、设计任务 (1)1.1 题目 (1)1.2内容与要求 (1)二、设计思想与方案 (2)2.1控制策略的选择 (2)2.2 硬件设计思路与方案 (2)2.3 软件设计思路与方案 (3)三、硬件电路设计 (3)3.1温度传感器输出端与ADC的连接 (3)3.2 ADC与单片机8051的连接 (4)3.3 单片机8051与DAC的连接 (4)3.4 整机电路 (5)四、系统框图 (7)五、程序流程图 (8)5.1 主程序流程图 (8)5.2 子程序流程图 (9)六、数字调节器的求解 (11)6.1 基本参数的计算 (11)七、系统的仿真与分析 (13)7.1 θ=0时系统的仿真与分析 (13)7.2 θ=0时系统的可靠性与抗干扰性分析 (14)7.2 θ=0.4461时系统的仿真与分析 (16)7.3 θ=0.4461时系统的可靠性与抗干扰性分析 (17)八、设计总结与心得体会 (20)参考资料 (21)一、 设计任务一、题目设计1. 针对一个具有纯滞后的一阶惯性环节()1sKe G s Ts τ-=+的温度控制系统和给定的系统性能指标:✧ 工程要求相角裕度为30°~60°,幅值裕度>6dB✧ 要求测量范围-50℃~200℃,测量精度0.5%,分辨率0.2℃2. 书面设计一个计算机控制系统的硬件布线连接图,并转化为系统结构图 具体要求:✧ 温度传感器、执行机构的选型✧ 微型计算机的选型(MCS51、A VR 等等)✧ 温度传感器和单片机的接口电路✧ 其它扩展接口电路(主要是输入输出通道)✧ 利用Protel 绘制原理图,制作PCB 电路板(给出PCB 图)3. 软件部分:✧ 选择一种控制算法(最少拍无波纹或Dalin 算法)设计出控制器(被控对象由第4步中的参数确定),给出控制量的迭代算法,并借助软件工程知识编写程序流程图✧ 写出主要的单片机程序4. 用MATLAB 和SIMULINK 进行仿真分析和验证对象确定:K=10*log(C*C-sqrt(C)),rand(‘state ’,C), T=rand(1)考虑θ=0或T/2两种情况,即有延时和延时半个采样周期的情况。
计算机控制作业答案解析
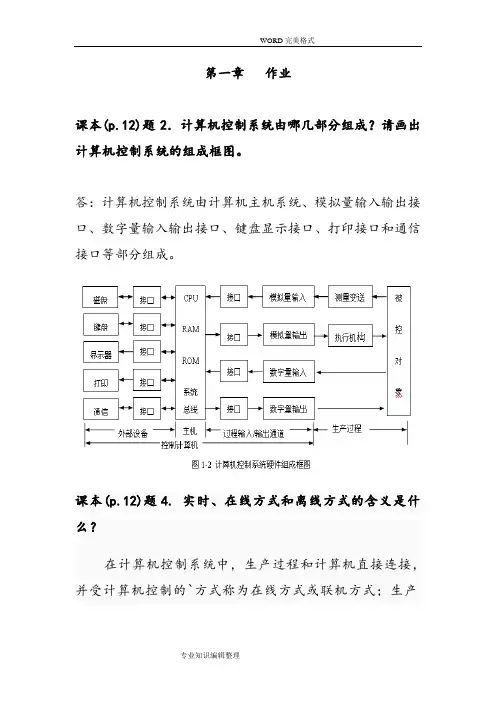
第一章作业课本(p.12)题2.计算机控制系统由哪几部分组成?请画出计算机控制系统的组成框图。
答:计算机控制系统由计算机主机系统、模拟量输入输出接口、数字量输入输出接口、键盘显示接口、打印接口和通信接口等部分组成。
课本(p.12)题4. 实时、在线方式和离线方式的含义是什么?在计算机控制系统中,生产过程和计算机直接连接,并受计算机控制的`方式称为在线方式或联机方式;生产过程不和计算机直接连接,且不受计算机控制,而是靠人进行联系并做相应操作的方式称为离线方式或脱机方式。
所谓实时,是指信号的输入、计算和输出都要在一定的时间范围内完成,亦即计算机对输入信息,以足够快的速度进行控制,超出了这个时间,就失去了控制的时机,控制也就失去了意义。
实时地概念不能脱离具体的过程,一个在线的系统不一定是一个实时系统,但一个实时控制系统必定是在线系统。
补充题1. 两种USB口的特点及区别?通用指标,传输模式,USB器件,硬件接口。
答:两种USB的特点:(1)USB接口支持设备的热插拔功能,采用菊花式的连接.(2)USB有2电源线(5V),2数据线,采用差分信号传输,可为连接在其上的设备提供5V电压/100mA电流的供电,最大可提供500mA的电流.(3)一个USB控制器可以连接多达127个外设,而两个外设间的距离(线缆长度)可达5米.两种USB的区别:协议不同,USB1.1传输速率是12Mbps,USB2.0传输速率是480Mbps.补充题2. 光驱、硬盘、软驱的总线形式。
答:(1)光驱:IDE,ATA/ATAPI,SCSI,USB,内部并行总线.(2)硬盘:IDE,SATA,SCSI,内部并行总线.(3)软驱:软驱分内置和外置两种,内置软驱使用专用的FDD接口,而外置软驱一般用于笔记本电脑,使用USB接口.补充题3. I²C、SPI、SCI总线的特点?答:(1)I²C总线由数据线SDA与时钟线SCL两条线构成通信线路,既可以发送数据也可以接收数据,在CUP与被控IC之间,IC与IC之间都可以进行双向传送,最高传输速度为400Kbps.(2)SPI是一个环形总线结构,是一种标准的四线同步双向串行总线,在SCK的控制下,两个双向移位寄存器进行数据交换,可以同时发出和接收串行数据.(3)SCI是一种通用异步通信接口UART. SCI模块采用标准非归零(NRZ)数据格式,能够实现多CPU之间或同其他具有兼容数据格式SCI端口的外设进行数据通信.第二章作业PC总线PC总线共有62条信号线,用双列插槽连接,分A面(元件面)和B面。
飞行控制系统的设计
M e (s
Za )
2020/6/9
30
④在内回路传递函数 G&(s) 的基础上,写出外 回路的开环传递函数:
Gk (s)
K
y
G&(s)
s
s(T s
1)( s 2
K
y
K
M
e
(s
Z a
)
2 sp sps sp2 ) Ky&K Me (s
Z
a
)
画出整个系统随 Ky 变化的根轨迹。
2020/6/9
控和任务规划的功能。
飞行控制系统将逐渐完全替代驾驶员!
2020/6/9
9
6.2 飞行品质评价及品质规范
飞行品质 是保证驾驶员方便地驾驶飞机,顺利而精确完成 飞行任务的性能指标。
飞行品质规范 1. 评价飞行品质的标准 2. 是国家或部门统一制定的法律性文件 3. 规定系统总的性能要求和设计准则(包括系统设
31
⑤ 根据对整个系统(即外回路)的稳定性和性
能指标的要求,借助于整个系统随增益 Ky 变化 的根轨迹,选择适当的增益 Ky ,这样也就确
定了整个闭环系统的传递函数:
G
(s)
s
K
y
G&(s)
K
y
G&(
s)
⑥ 根据整个系统的设计要求,通过反复调整舵
回路的时间常数 T 和增益 K 以及控制增益Ky&、Ky
3. 通过控制手段改善飞行性能的要求——如利用主 动控制技术可扩大战斗机飞行包线;利用机动载 荷控制和放宽静稳定性可改善飞行品质和飞行性 能。
2020/6/9
4
6.1.2 飞行品质的评价标准
自动控制课程设计题目.docx
题目一 转子绕线机控制系统设转子绕线机控制系统对应的结构图如图所示,绕线机用直流电机来缠绕铜线,能快速准确地绕线,并使线圈连贯坚固。
采用自动绕线机后,操作人员只需从事插入空的转子、按下启动按钮和取下绕好线的转子等简单操作。
设计控制器)(s G c 满足如下条件:1. 系统对斜坡输入响应的稳态误差小于10%,静态速度误差系数Kv=10;2. 系统对阶跃输入的超调量在10%左右;3.按△=2%要求的系统调节时间为3s 左右。
要求:1.分析设计要求,说明控制器的设计思路;2.详细设计;3.用MATLAB 编程输出仿真结果及图形。
题目二海底隧道钻机控制系统连接法国和英国的英吉利海峡海底隧道于1987年12月开工建设,1990年11月,从两个国家分头开钻的隧道首次对接成功。
隧道长37.82km,位于海底面以下61m. 隧道于1992年完工,共耗资14亿美元,每天能通过50辆列车,从伦敦到巴黎的火车行车时间缩短为3h.钻机在推进过程中,为了保证必要的隧道对接精度,施工中使用了一个激光导引系统,以保持钻机的直线方向。
钻机控制系统如图所示。
图中C(s)为钻机向前的实际角度,R(s)为预期角度,N(s)为负载对机器的影响。
该系统设计目的是选择增益K,使系统对输入角度的响应满足工程要求,并且使扰动引起的稳态误差较小。
要求:1.分析设计要求,说明控制器的设计思路;2.详细设计;3.用MATLAB编程输出仿真结果及图形。
题目三哈勃太空望远镜指向控制哈勃太空望远镜于1990年4月14日发射至离地球611km的太空轨道,它的发射与应用将空间技术发展推向了一个新的高度。
望远镜的2.4m镜头拥有所有镜头中最光滑的表面,其指向系统能在644km以外将视野聚集在一枚硬币上。
望远镜的偏差在1993年12月的一次太空任务中得到了大范围的校正。
哈勃太空望远镜指向系统模型经简化后的结构图如图所示设计目标是选择放大器增益Ka 和具有增益调节的测速反馈系数K1,使指向系统满足如下性能:1. 在阶跃指令r(t)作用下,系统输出的超调量小于或等于10%.2. 在斜坡输入作用下,稳态误差较小。
MATLAB温度控制系统课程设计报告 案例范本
MATLAB温度控制系统课程设计报告案例范本一、课程设计题目基于MATLAB的温度控制系统设计二、设计背景温度控制是工业生产、家庭生活中常见的一种控制过程,其目的是通过控制温度来保持环境的稳定性和舒适性。
本次课程设计旨在通过MATLAB软件,设计一种基于PID控制的温度控制系统,实现对温度的精确控制。
三、设计目标1.熟悉PID控制器的基本原理和控制算法;2.掌握MATLAB软件的基本操作和编程技巧;3.设计出一种基于PID控制的温度控制系统,实现对温度的稳定控制;4.学会分析和优化控制系统的性能。
四、设计流程1.建立模型根据实际情况,建立温度控制系统的数学模型,可以采用传热学原理,建立温度传递方程,得到系统的状态空间模型。
2.设计控制器采用PID控制器对温度控制系统进行控制,根据系统的状态空间模型,设计PID控制器的参数,可以采用自整定PID控制器或手动调整PID 控制器的参数。
3.仿真分析使用MATLAB软件进行系统仿真分析,对控制系统的性能进行评估,包括稳态误差、响应速度、稳定性等指标。
4.优化控制器根据仿真分析的结果,对控制器进行参数调整和优化,提高系统的控制性能。
5.实际实验将控制器实现到实际温度控制系统中,进行实际实验,验证控制器的性能和稳定性。
五、设计结果通过以上流程,设计出一种基于PID控制的温度控制系统,实现对温度的稳定控制。
在仿真分析中,系统的稳态误差小、响应速度快、稳定性好,满足实际控制需求。
在实际实验中,控制器的性能和稳定性得到了验证,达到了预期的控制效果。
六、设计总结本次课程设计通过MATLAB软件,设计出一种基于PID控制的温度控制系统,深入理解了PID控制器的基本原理和控制算法,掌握了MATLAB软件的基本操作和编程技巧。
通过仿真分析和实际实验,对控制系统的性能进行了评估和优化,提高了系统的控制性能和稳定性。
本次课程设计对于提高学生的实际操作能力和掌握控制理论知识有一定的帮助。
DCS控制系统设计(本科生毕业论文)
DCS控制系统设计(本科生毕业论文)碱回收燃烧工段DCS控制系统设计摘要燃烧是造纸过程的一个重要环节,旧的燃烧工段存在许多的缺点。
本设计是利用DCS系统对造纸过程中碱回收燃烧工段进行控制。
工业实时监控系统是目前研究的热点问题之一,其中生产数据采集的方法和生产数据发布系统的稳定性和高效性更是研究的重点。
在该系统中采用西门子的S7300系列CPU模块内置的MPI 接口,PLC来对燃烧工段进行控制,并用WinCC5.0来组态一个HMI平台,对该控制系统进行监控。
WinCC是一个功能强大的全面开放的监控系统,既可以用来完成小规模的简单过程监控,也可以用来完成复杂的应用。
本文详细介绍了如何构建一个高效的基于WinCC 软件的工业实时监控系统,本设计运用WinCC组态软件制作出了碱回收燃烧工段的上位机监控画面,通过控制画面可对碱回收燃烧工段的设备进行控制。
本设计体现出WinCC软件的多种自动化设备及控制软件集成,具有丰富的设置项目、可视窗口和菜单选项,使用方式灵活,功能齐全。
在控制画面中还可以看见趋势曲线等,通过趋势曲线可了解工厂的生产状况,为操作者提供了直观的操作环境。
不仅了解了工厂生产线状态,而且提高了工作效率。
WinCC能够用于多种用途的控制系统,同时提供嵌入式C 语言编程,用户可以通过编辑项目函数和行为来实现特殊的功能。
关键词:HMI,燃烧,WinCC,DCSThe Design of DCS Control System on Alkali RecoveryCombustion Workshop SectionABSTRACTThe combustion is an important link of the deckle process, the old burnable work segment exists much weakness.This design is to make use of the DCS system to carry on a control to the alkali recovery combustion work segment in the deckle process,Supervised and control system when industry was solid heat be currently to study to order one of the problems,Produce the method and the production data that the data collect to release the stability of the system among them and efficiently is also the point of the research.Adopt the S7300 series CPU mold piece of Siemens in that system to connect inside the MPI place,The PLC comes to the work segment to carry on a control to the combustionCounteract Wincc5.0 come to set HMI terrace,carry on supervision to that control system.The WinCC is a function strong overall liberal supervision system,since can use to the simple process supervision of complete the small scale,also can use to complete a complicated application.This design make use of WinCC software work alkali the recovery burn the work segment of the place of honor machine control appearance,The equipments that control appearance and cans recover the burnable work segment to the alkali carries on a control.The body appears various automation equipmentses and the control software integration of the WinCC software,Have abundant constitution item Can the Windows options with single fixed menu in restaurant,Use a way vivid,The function is well-found.Can also see trend curve etc. in the control the appearance,Pass the operation environment that the appearance can understand the production condition of the factory to provide to keep a view for the operation.Not only understood to produce period,And raise a work efficiency.Provide the built-in C language plait distance in the meantime,the customer can pass to edit the item function and behavior to carry out special function.KEY WORDS:HMI,Combustion,WinCC,DCS1 绪论造纸工业是国民经济的重要组成部分。