
具有双重不确定性非线性系统输出反馈鲁棒控制
近年来 , 些学 者 应 用 Ts模 糊 模 型 法 研究 参 一 — 数 不确 定性 、 系统 变 量受 约 束 等 非线 性 系 统 控 制 问 题 ¨ 。 述文献研 究 非 线 性 控 制 问题 时 都 考 虑 了 4。上
有双重不确定性非线性 系统的鲁棒模糊控制器设计法。以倒立摆 系统为被控对 象, 仿真结果验证
了所设 计方 法 的有效性 。
关 键词 :线性矩 阵不 等式 ; 鲁棒 控 制 ; aai ueo 型 ; T kg— gn 模 S 并行 分 布补偿 方 法
中图分 类号 : P 7 T 23 文 献标 志码 : A
11 6
具 有 双 重 不 确定 性 非 线 性 系统 输 出反馈 鲁 棒 控 制
李江 , 富才 钱
( 西安理工大学 自动化与信息工程学院 ,陕西 西安 7 04 ) 10 8
摘要: 对同时具有参数不确定性和随机干扰的非线性 系统 , 通过扩展状态向量 , 构造间接型输 出反
馈控 制 器 , 用 Ts模糊 理论 、 性矩 阵不 等 式 ( MI技 术 和 并行 分 布 补偿 ( D 结构 , 出 了具 运 — 线 L ) P C) 提
( au yo u mao n fr t nE g er g X’ n esyo eh o g ,X’ 10 8 hn ) Fch f t t nadI o i n i e n , inU i ri f cnl A o i n ma o n i a v t T o y in71 4 ,C i a 3 a
西 安 理 工 大 学 学 报 Ju a o X ’lU ie i f eh o g( 0 2 o 2 o2 or l f ia nvrt o cnl y 2 1 )V 1 8N . n l sy T o . 文 章 编 号 : 0 64 1 (02 0 -1 1 7 10 - 0 2 1 ) 20 6 - 7 0
…
扰的 L G保性能控制及对偶控制问题 , Q 但是这些研 究方 法都要 求 系统 必 须 为线 性 模 型 , 于非 线 性 模 对
型则 无能 为力 。
本研 究 在 上述 研究 基 础 上 , 针对 具 有 双重 不 确
其 中 ,()∈R 是 状 态 向量 , () e 输 入 向量 , Xt l t ∈R 是 I
l e a i i q ai ( M )tcnq e n aa e ds b t ncm e st n( D i a m tx n uly L I eh i dp rl l ir ui o p na o P C)s u tr ae sd nr r e t ua l t i o i t c er e r u u
1 问题的描述
考虑 下列连 续 时间动 态系 统 :
系统只受参数不确定性或者噪声干扰一种情况的影
响 。文献 [ -] 析 了 具有 参 数 不 确定 性 和 噪 声 干 59 分
f ()= t ()U t )+W t t, () () 【 () = ( t , () t ( ) U t )+l t ,) (
j , )∈R 是 测量 向量 , t ( w()一( V ) l t 0, 1 和 , )~( , ( 0 ) 为不相 关 的过程 噪声 和测 量 噪声 向量 和 h分
O u p tF e b c b s n r l o n i e rS se swi a c ran is t u e d a k Ro u tCo to r No l a y tm t Du l f n h Un e t i t e
L i g I N F ci IJ n ,Q A u a a
t u g s t e d sg t o fr b s f zy c nr l rwi u lu c r i i n o — n a y tm.W i o s g e t h e in me h d o u t u z o t l t d a n e t n t a d n n l e s se o oe h a y i r t h
tep o o e to . h r p s d me h d
Ke r s l er ar e uli( MI ;rb s cnrl T k g-u e omoe;p rl l ir ue ywo d : i a txi q a t L ) o ut ot ; a ai g n d l aa e ds b t n m i n ie o S l t i d
பைடு நூலகம்
teivr dp n uu s m a ecn o e bet tes uai sl d a ee et e eso h e e ed lm s t s h o  ̄ l dojc, h i lt nr ut i i t t f ci ns f n t ye t l m o e sn c e h f v
Absr c :Th o ln a y tmswi a a tru c ran t n tc a tc n ie i t d e n t i — ta t e n n-i e rs se t p r me e n e ti iy a d so h si os s su i d i h spa h pr e .Th nd rc —y e o t u e d a k c n r le s fr d v a e p n i g sae v c o .T— u z h o y, e i ie tt p u p tf e b c o tol ri o me i x e d n tt e tr S f zy t e r
带有界扰动的仿射非线性系统的鲁棒输出反馈控制
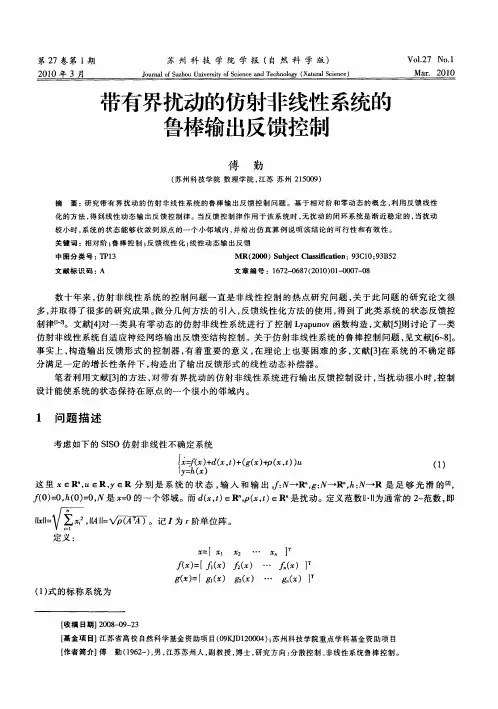
笔 者利 用文献 [] 3的方法 , 带 有界 扰动 的仿射 非线 性 系统 进行 输 出反馈 控制 设计 , 对 当扰 动很 小 时 , 制 控 设计 能使 系统 的状 态保持 在 原点 的一个很 小 的邻 域 内。
【 简介] 作者 傅 勤 (9 2 )男 , 16 - , 江苏 苏 州 人 , 教 授 , 士 , 副 博 研究 方 向 : 散 控 制 、 线 性 系 统鲁 棒 控 科 学版 )
21 0 0血
I厂!(u {h g ) (+ . y- x = ()
而 g ,+ (,, (, f : (,) z’t ,u 7 7) )
:c z
() 3
其 中
=
【1 = … 2
0 1 … …
● ●
] 7[ l = ,7
0 0
,
… 叼 】
A=
● ●
● ●
B=
:
●
,
c 【1 0 … 0 ] =
局部微 分同胚Ⅲ
( 2 ) 。
由文献【】假设 标 称系统 ( ) x 0处具 有相 对 阶 一 , ≤r 6, 2在 = ” 1 ≤ , 则存 在定 义在 原点 的某邻 域 U( UCN) 的
[ [;c ∈ 】 , 1 =, =
将 ( ) 变换 为 1式
1
(, ,) 6 彳.)n ’ u+ 7, u 7 + [ (, + ( , )】 (, t , 7 7 )
数十 年来 , 射 非线 性 系统 的控制 问题 一直 是 非线 性控 制 的热 点研 究 问题 , 于此 问题 的研 究论 文 很 仿 关
控制系统中的鲁棒性分析与设计

控制系统中的鲁棒性分析与设计在控制系统中,鲁棒性是指控制系统对于参数变化、外部干扰、测量噪声等不确定性因素的稳定性和性能表现。
鲁棒性分析与设计主要目的是提高控制系统的稳定性、鲁棒性和性能,以适应实际工程环境中的不确定性。
1. 鲁棒性分析鲁棒性分析是控制系统设计的重要环节。
它可以帮助工程师评估以及量化控制系统对于参数变化、干扰和噪声的容忍程度。
以下是一些常用的鲁棒性分析方法:1.1 系统感度函数分析系统感度函数是用来描述控制系统输出对于参数变化的敏感程度。
通过分析系统感度函数,可以确定系统的脆弱性和稳定性。
系统感度函数分析常用于评估系统的稳定性边界、参数不确定性边界和鲁棒性边界。
1.2 线性矩阵不等式(LMI)方法线性矩阵不等式方法是一种基于数学理论的鲁棒性分析方法。
它通过建立一系列矩阵不等式,来刻画控制系统的稳定性和性能。
LMI方法在控制系统设计中被广泛应用,它不仅可以评估系统的鲁棒性,还可以用于设计鲁棒控制器。
1.3 干扰分析干扰是控制系统中常见的不确定因素,对系统的性能和稳定性产生重要影响。
干扰分析可以帮助工程师了解系统对于不同干扰的响应,并根据需要采取相应的措施来改进系统鲁棒性。
常用的干扰分析方法包括频域分析、时域分析和能量分析等。
2. 鲁棒性设计鲁棒性设计旨在采取控制策略和控制器结构,使得控制系统对于不确定性因素具有较好的稳定性和性能。
以下是一些常见的鲁棒性设计方法:2.1 鲁棒控制器设计鲁棒控制器设计是指根据鲁棒性需求,设计出满足控制系统鲁棒性要求的控制器。
常用的鲁棒控制器设计方法包括H∞控制、μ合成、鲁棒PID控制等。
这些方法都是基于数学理论,可用于设计满足鲁棒性和性能要求的控制器。
2.2 鲁棒优化设计鲁棒优化设计是指结合鲁棒控制与优化方法,兼顾控制系统的稳定性和性能。
通过优化设计,可以在满足鲁棒性要求的前提下,使系统的性能指标达到最优。
鲁棒优化设计方法包括H∞优化、线性二次调节器和状态反馈等。
鲁棒性

y
闭环传递函数为
G ( s, r ) GCL ( s, r ) 1 kG( s, r )
Gcl(s)的分母为 D( s, r ) kN ( s)
例:
s 3 2s 2 2s 1 G ( s, r ) 4 s r3 s 3 r2 s 2 r1 s 1
r1 4, 5, r2 [3,4], r3 [2,3]
Kharitonov定理
具有不确定参数的系统
假设系统的特征多项式为
f ( s) an s n an1s n1 a1s a0 (1)
其系数满足
ai ai ai , i 0,1,, n,0 [ai , ai ]
我们称(1)为区间多项式,为了判定系统的稳定性,应该 研究所有可能的参数组合,这是个无穷检验问题。 前苏联数学家 Kharitonov于1978年给出了关于判断区 间多项式族鲁棒稳定性的四多项式定理,为研究参数不 确定系统的鲁棒性分析奠定了基础。
R
闭环系统鲁棒稳定性ቤተ መጻሕፍቲ ባይዱ析
加性不确定性 考虑下图所示系统
(s) G
u k K(s) G(s) y
其中(s)为任意稳定的真有理分式且满足||(s)||1
定理:上图所示的闭环系统对任意的(s)均稳定当且 仅当
K (s)( I G(s) K ( s)) 1
1
闭环系统鲁棒稳定性分析
其中
P0 ( j ) K ( j ) 1 P0 ( j ) K ( j ) 分别为开环和闭环频率特性的标称函数,简单的推导 GK 0 ( j ) P0 ( j ) K ( j ), GB 0
可得
而传递函数
GB ( j ) 1 GK ( j ) GB ( j ) 1 P0 ( j ) K ( j ) GK ( j ) S (s) 1 1 P0 ( s ) K ( s )
【国家自然科学基金】_鲁棒状态估计_基金支持热词逐年推荐_【万方软件创新助手】_20140730

2012年 序号 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52
科研热词 推荐指数 鲁棒控制 2 鲁棒估计 2 线性矩阵不等式 2 状态估计 2 故障诊断 2 鲁棒预测控制 1 鲁棒镇定 1 鲁棒性 1 马尔可夫跳变系统 1 非线性控制系统 1 非线性扰动 1 随机跳变系统 1 随机抽样一致性 1 采样 1 酒精发酵 1 进化粒子滤波器 1 近空间飞行器 1 输出反馈 1 输入时滞 1 路径跟踪 1 观测器 1 蒸发过程 1 良分布 1 自适应观测器 1 网络控制系统 1 终端滑模 1 组合定位 1 系统时延 1 粒群优化粒子滤波器 1 稳态检测 1 渐近稳定性 1 求积卡尔曼滤波 1 欠驱动船舶 1 核偏最小二乘 1 最小均方支持向量回归机 1 最优控制 1 时滞系统 1 时滞依赖 1 数据协调 1 惯性导航系统 1 容错控制 1 多丢包 1 图像配准 1 参数不确定性 1 列车定位 1 全球导航卫星系统 1 免疫 1 保性能控制 1 优化 1 亚像素定位 1 中立型系统 1 不确定性 1
科研热词 观测器 变结构控制 鲁棒滤波 鲁棒控制 非线性系统 非线性不确定系统 非线性mimo系统 闸门调节系统 自适应模糊控制 自适应估计 线性预编码 线性矩阵不等式 积分滑模 状态融合估计 滑模控制 测量噪声相关 永磁同步电机 水力输移特性 水力学 模糊滑模函数 模糊控制 柔性机械手 最优逼近误差 无迹卡尔曼滤波 无传感器矢量控制 故障检测与分离 扰动抑制 多输入多输出系统 后推 同步电机 卫星自主导航 卡尔曼滤波 内永磁同步电机 偏差分离 信道状态信息 信道估计 传感器偏差 不确定性 不确定多传感器融合系统 ∞》范数 t-s模糊模型 pid h《
反馈控制的基本原则

反馈控制的基本原则
反馈控制是一种常用的控制方法,它可以通过对系统行为进行测量并将结果反馈到系
统中的控制器,从而调整控制器的输出来使系统的行为达到特定的目标。
反馈控制的基本
原则包括稳定性、响应性、鲁棒性和性能指标。
稳定性是反馈控制的第一个基本原则,它指的是系统在所有操作条件下都能保持安全
的运行,即不出现不稳定或不可控的行为。
稳定性的实现需要确定系统的稳定性边界,将
控制器输出维持在该边界内,以保证系统的稳定性。
响应性是反馈控制的第二个基本原则,它指的是系统在接收到控制信号后,能够快速、准确地做出相应的调整以实现预定目标。
响应性的实现需要确定系统的动态性能指标,例
如短时间内的稳态误差、过渡时间和超调量等,以优化控制器设计。
鲁棒性是反馈控制的第三个基本原则,它指的是系统在面对各种干扰、变化和不确定
性时,仍能保持稳定和响应性。
鲁棒性的实现需要采用鲁棒控制算法,并通过对系统的建
模和参数校准来提高系统的鲁棒性。
性能指标是反馈控制的第四个基本原则,它指的是控制系统的设计中需要考虑和优化
的性能指标,例如能耗、精度、响应速度和抗干扰能力等。
性能指标的实现需要根据系统
的应用场景和要求,选择相应的控制策略和优化方法。
总之,反馈控制的基本原则包括稳定性、响应性、鲁棒性和性能指标,这些原则互相
依存,必须在设计同步满足,以保证控制系统能够稳定运行并实现预期目标。
最优控制问题的鲁棒性分析
最优控制问题的鲁棒性分析最优控制问题一直以来都是控制理论研究中的重要方向。
在实际应用中,由于存在各种不确定性因素,控制系统的鲁棒性分析变得尤为关键。
本文将就最优控制问题的鲁棒性进行分析,探讨常见的鲁棒控制设计方法,并探讨其优劣势。
1. 引言最优控制问题旨在找到满足给定性能指标的最优控制器,使得系统在约束条件下达到最佳性能。
然而,在实际应用中,控制系统通常受到各种不确定性的干扰,如参数变化、外部扰动等,这些因素可能导致控制系统性能下降甚至失效。
因此,研究最优控制问题的鲁棒性,即控制器对系统的鲁棒性能,对于实际应用具有重要意义。
2. 最优控制问题的建模最优控制问题通常可以通过数学建模进行求解。
常见的建模方法包括最小二乘法、动态规划、线性二次型控制等。
在建模过程中,需要准确地描述系统的动态特性和性能指标,以便得到准确的最优控制器设计。
3. 鲁棒控制设计方法为了提高控制系统的鲁棒性,研究人员提出了许多鲁棒控制设计方法。
常见的方法包括H∞控制、μ合成控制、鲁棒最小二乘法等。
这些方法各有特点,旨在通过优化控制器的设计,使系统对于各种不确定性因素具有较好的适应性。
3.1 H∞控制H∞控制是一种基于无穷范数的优化方法,主要用于线性系统的鲁棒性设计。
它通过优化系统的输出反馈控制器,使系统对于所有可能的不确定性因素都具有较好的鲁棒性。
H∞控制方法在理论上具有较好的性能保证,但在实际应用中往往需要较高的计算复杂度。
3.2 μ合成控制μ合成控制是一种基于复杂变量的优化方法,可以用于非线性系统的鲁棒性设计。
它通过优化控制器的频域响应特性,使系统对于不确定性因素具有较好的鲁棒性。
μ合成控制方法在非线性系统的鲁棒性设计上具有较好的适用性,但在实际应用中需要较为复杂的数学运算。
3.3 鲁棒最小二乘法鲁棒最小二乘法是一种基于统计学的优化方法,主要用于控制系统中存在参数不确定性的情况。
它通过优化系统的参数估计方法,使系统对于参数变化具有较好的鲁棒性。
【国家自然科学基金】_输出反馈镇定_基金支持热词逐年推荐_【万方软件创新助手】_20140801
科研热词 推荐指数 镇定 4 输出反馈镇定 2 高阶次随机非线性系统 1 马尔可夫过程 1 飞艇动力学建模 1 非线性观测器 1 非线性系统 1 非最小相位系统 1 静态输出反馈 1 零扰动 1 零动态 1 随机非线性严格反馈系统 1 部分未知转移概率 1 输出反馈 1 自适应控制 1 自适应反推 1 自适应 1 网络控制系统 1 线性矩阵不等式(lmi) 1 线性矩阵不等式 1 稳定性与镇定 1 离散markov跳变系统 1 神经网络 1 气囊和压块 1 最小相位系统 1 指数镇定 1 平衡航迹 1 奇异系统 1 反馈线性化 1 反馈控制 1 反推 1 动态输出反馈 1 不确定非线性系统 1
53 54 55 56 57 58 59 60 61 62 63 64 65 66 67 68 69 7饱和 快慢子系统 微分-代数系统 广义sylvester方程 容锗控制 定 多通道奇异系统 同时镇定 反馈镇定 双时间刻度 动态输出反馈 切换模糊系统 分散h∞控制 分布时滞 公共二次lyapunov函数 二次镇定 不确定性 不变集 t-s模糊模型 runge-kutta法 pch mimo非线性非最小相位系统 c++
科研热词 输出反馈 线性矩阵不等式 奇异摄动 非线性系统 模型预测控制 有限增益镇定 多lyapunov函数 哈密顿系统 反馈线性化 反推 切换系统 lyapunov函数 鲁棒镇定 鲁棒控制 鲁棒性 鲁棒/自适应同时镇定 马尔可夫链 非线性非最小相位系统 非线性网络控制系统 非线性 非完整系统 零状态可检测 随机非线性系统 随机稳定 随机时延 镇定 镇 采样系统 迭代学习观测器 运动控制 输出动态反馈 输入饱和 跟踪 艰球控制 自适应调节 自动控制技术 耗散结构 编队 线性增长条件 离散切换系统 电力系统 状态反馈 特征结构配置 滞后切换规则 渐近镇定 渐近稳定性 水面船舶 欠驱动 模糊输出反馈 概率意义下全局渐近稳定 时滞系统 时滞
基于非光滑控制的一类不确定非线性系统的输出调节
基于非光滑控制的一类不确定非线性系统的输出调节程鹏杰;孟桂芝【摘要】Aiming at the output regulation problem of an nonlinear system,transformation of coordinates is adopted to convert that to a stabilization model.A linear internal model equation with error item is designed based on external system information.Nonsmooth analysis theory and dynamic surface method are introduced in,combining with Backstepping design method and Lyapunov method,to propose a nonsmooth state controller,so as to avoid the problem that virtual controls must be smooth function in Backstepping design.The proposed nonsmooth controller can keep all signals in the closed-loop systems being uniform and ultimatly bounded with the tracking error arbitrary small.The simulation results verify the effectiveness of the proposed controller.%针对一类具有不确定性的非线性系统的输出调节问题,通过坐标变换将其转换为镇定问题,利用外系统信息设计出具有误差项的线性内模,引入非光滑分析理论和动态面法,结合Back-stepping设计方法和Lyapunov法给出了状态反馈的非光滑控制器,避免了Backstepping设计方法中所存在的“虚拟控制必须为光滑函数”问题,所提出的控制器能够实现整个闭环系统的信号均一致最终有界且跟踪误差可以保证在预设的任意小范围内,数值仿真结果表明所提出的非光滑控制器的有效性.【期刊名称】《黑龙江大学自然科学学报》【年(卷),期】2017(034)004【总页数】7页(P492-498)【关键词】内模;非光滑控制;Backstepping技术;Lyapunov方法【作者】程鹏杰;孟桂芝【作者单位】北京交通大学机械与电子控制工程学院,北京100044;哈尔滨理工大学理学院,哈尔滨150080【正文语种】中文【中图分类】TP271输出调节问题又称为伺服问题,是近年来非线性控制理论研究的热点问题之一[1-3]。
控制系统中的鲁棒性分析与控制策略设计研究
控制系统中的鲁棒性分析与控制策略设计研究控制系统,是指对一个系统的输出或状态进行调节,以实现预期输入值或状态的一种技术手段。
在该技术中,鲁棒性(Robustness)是一个十分重要的概念。
其指的是在各种干扰和不确定性因素的影响下,系统应当保持良好的性能表现。
因此,控制系统中鲁棒性分析与控制策略设计的研究就成为了十分热门的领域之一。
一、控制系统的鲁棒性分析1. 鲁棒性分析的概念在控制系统中,鲁棒性是系统在不确定性的干扰下,维持优良性能的能力。
它用来描述任何控制系统都需具有的普遍属性,如抗扰性和确定性。
在控制系统中,鲁棒性分析是指寻找并描述系统在各种不确定性信息下的反应和表现。
2. 鲁棒性分析的方法控制系统的鲁棒性分析方法包括:稳定性分析、性能分析和设计分析。
稳定性分析通过将控制器的采样间隔和控制系统的模型一起考虑,给出控制器选择的要求。
通过分析控制器的输入-输出关系,稳定性分析能够求得系统的稳定性界。
性能分析是一种基于功率或能源函数的分析方法,包括各种性能指标,如能耗和调节时间等。
通过考虑系统在带有各种干扰的情况下的表现,性能分析还可以提供对系统鲁棒性的关键特性刻画。
设计分析方法是鲁棒性分析中应用得最广泛的方法。
可以从控制器的设计策略以及控制系统的性质之间建立联系,以研究控制器设计对控制系统稳定性、性能和鲁棒性的影响。
二、控制策略设计在控制系统中,控制策略设计是实现优化系统性能的重要工具。
最近的研究表明,对于复杂系统,鲁棒性控制策略的使用相对于传统控制策略而言能够有效提高系统的鲁棒性能,从而实现较高的系统性能。
1. 鲁棒性反馈控制鲁棒性反馈控制指控制器将干扰输入作为重要设计参数,通过相应地调整控制器的输出,以优化系统的性能。
2. 鲁棒性前馈控制鲁棒性前馈控制器是一种可以补偿系统动态误差的控制器,它通过将干扰输入作为重要的控制参量,以补偿系统的动态误差,从而提高控制系统的鲁棒性能。
3. 综合鲁棒控制综合鲁棒控制是控制系统中最复杂的一种控制策略。
控制工程中的非线性控制理论研究
控制工程中的非线性控制理论研究在控制工程领域中,非线性控制理论一直是一个重要的研究领域。
非线性控制理论主要研究非线性系统的控制方法和控制技术,包括非线性系统的建模、控制器的设计、控制算法的研究等。
本文将从非线性系统的特点、建模方法、控制器设计以及非线性控制算法等方面介绍非线性控制理论的研究。
一、非线性系统的特点及建模方法由于非线性系统普遍存在于各种实际问题中,将非线性系统建模成数学模型是非线性控制的基础。
非线性系统的特点包括非线性、时变性、多变量性、耦合性、不确定性等。
针对非线性系统的特点,建模方法一般分为物理建模和数学建模两种方法。
物理建模是根据非线性系统的物理特性,通过对系统的动力学方程进行推导而得到的数学模型。
数学建模则是根据实验数据,运用系统辨识技术,对非线性系统建立适当的数学模型。
二、非线性控制器的设计设计好的非线性控制器可以使系统在不同运行状态下都能够保持稳定。
非线性控制器设计较线性控制器设计更为复杂。
在非线性系统控制器设计中,常见的设计方法包括反馈控制、前馈控制和组合控制。
反馈控制是基于系统输出量与期望量之间的差距来改变控制器的输出量,实现对系统的控制和稳定。
前馈控制则是通过观察系统的预测状态,提前进行控制输出,以消除系统动态响应过程中的延迟,提高系统响应速度。
组合控制则是综合两种控制方式,针对不同情况选择不同的控制方式。
三、常用非线性控制算法1.自适应控制自适应控制通过自动调节控制算法或者控制器参数以适应非线性系统的变化和未知扰动。
自适应控制算法分为模型基准自适应控制和自适应后控制两种方法。
2.鲁棒控制鲁棒控制是针对不确定因素影响引起的系统失效问题提出的控制方法。
鲁棒控制通过对系统不确定性的建模,提高控制器的鲁棒性,使系统能够在多变的环境下保持良好的稳定性。
3.非线性预测控制非线性预测控制是利用数学模型对未来系统状态进行预测,从而实现优化控制的一种方法。
它是针对非线性、复杂系统而设计的一种高级控制方法。