
cordic算法详解
cordic算法详解
转载自小一休哥的文章:/qq_39210023/article/details/77456031
目前,学习与开发FPGA的程序员们大多使用的是Verilog
HDL语言(以下简称为Verilog),关于Verilog的诸多优点一休哥就不多介绍了,在此,我们将重点放在Verilog的运算操作上。
我们都知道,在Verilog中,运算一般分为逻辑运算(与或非等)与算术运算(加减乘除等)。而在一开始学习Verilog时,老司机一定会提醒我们,“切记,千万别用‘/’除、‘%’取模(有的也叫取余)和‘**’幂。”这话说的不无道理,因为这三个运算是不可综合的。但,需清楚理解的是,不可综合的具体意思为不能综合为简单的模块,当我们在程序中调用了这些运算时,‘/’除和‘%’取模在Quartus软件中是可以综合的,因此可以正常调用运行,但是会消耗一些逻辑资源,而且会产生延时,即这两个运算的处理时间会很长,可能会大于时序控制时钟的单周期时间。此时呢,我们会建议你调用IP核来实现运算操作,虽然这样也会消耗许多逻辑资源,但产生的延时相对较小满足了你基本的需求。
问题好像迎刃而解了,可是仔细一想,除了这些运算,我们还剩下什么?对呀,三角函数,反三角函数,对数函数,指数函数呢,这些函数我们在高中就学习了的呀,难道在FPGA中就没有用武之地吗?有人会说,查找表呗,首先将某个运算的所有可能的输入与输出对一一罗列出来,然后放进Rom中,然后根据输入查表得到输出。这个方法虽然有效的避免了延时问题,却是一个十分消耗资源的方法,不适合资源紧张的设计。那么,就真的没有办法了吗?
答案就是咱们今天的标题了,CORDIC,而且CORDIC是一个比较全能的算法,通过这一原理,我们可以实现三角函数,反三角函数,对数函数,指数函数等多种运算。接下来,一休哥就带领大家来学习CORDIC的原理吧。(题外话:请相信一休哥,本文不会让你感到太多痛苦~)
本文将分三个小部分来展开介绍:
1、CORDIC的基本原理介绍
2、CORDIC的具体操作流程介绍
3、CORDIC的旋转模式——Verilog仿真
本文涉及到的全部资料链接:
链接:/s/1gfrJzMj 密码:x92u
一、CORDIC的基本原理介绍
CORDIC算法是一个“化繁为简”的算法,将许多复杂的运算转化为一种“仅需要移位和加法”的迭代操作。CORDIC算法有旋转和向量两个模式,分别可以在圆坐标系、线性坐标系和双曲线坐标系使用,从而可以演算出8种运算,而结合这8种运算也可以衍生出其他许多运算。下表展示了8种运算在CORDIC算法中实现的条件。
这里写图片描述
首先,我们先从旋转模式下的圆坐标系讲起,这也是CORDIC方法最初的用途。
1、CORDIC的几何原理介绍
假设在xy坐标系中有一个点P1(x1,y1),将P1点绕原点旋转θ角后得到点P2(x2,y2)。
这里写图片描述
于是可以得到P1和P2的关系。
x2 = x1cosθ – y1sinθ = cosθ(x1 – y1tanθ)
y2 = y1cosθ + x1sinθ = cosθ(y1 +x1tanθ)
以上就是CORDIC的几何原理部分,而我们该如何深入理解这个几何原理的真正含义呢?
从原理中,我们可以知道,当已知一个点P1的坐标,并已知该点P1旋转的角度θ,则可以根据上述公式求得目标点P2的坐标。然后,麻烦来了,我们需要用FPGA去执行上述运算操作,而FPGA的Verilog语言根本不支持三角函数运算。因此,我们需要对上述式子进行简化操作,将复杂的运算操作转换为一种单一的“迭代位移”算法。那么,接下来我们介绍优化算法部分。
2、CORDIC的优化算法介绍
我们先介绍算法的优化原理:将旋转角θ细化成若干分固定大小的角度θi,并且规定θi满足tanθi = 2-i,因此∑θi的值在[-99.7°,99.7°]范围内,如果旋转角θ超出此范围,则运用简单的三角运算操作即可(加减π)。
然后我们需要修改几何原理部分的假设,假设在xy坐标系中有一个点P0(x0,y0),将P0点绕原点旋转θ角后得到点Pn(xn,yn)。
于是可以得到P0和Pn的关系。
xn = x0cosθ – y0sinθ = cosθ(x0 – y0tanθ)
yn = y0cosθ + x0sinθ = cosθ(y0 + x0tanθ)
然后,我们将旋转角θ细化成θi,由于每次的旋转角度θi是固定不变的(因为满足tanθi = 2-i),如果一直朝着一个方向旋转则∑θi一定会超过θ(如果θ在[-99.7°,99.7°]范围内)。因此我们需要对θi设定一个方向值di。如果旋转角已经大于θ,则di为-1,表示下次旋转为顺时针,即向θ靠近;如果旋转角已经小于θ,则di为1,表示下次旋转为逆时针,即也向θ靠近。然后我们可以得到每次旋转的角度值diθi,设角度剩余值为zi+1,则有zi+1 = zi - diθi,其中z0为θ。如此随着i的增大,角度剩余值zi+1将会趋近于0,此时运算结束。(注:可以发现,di与zi的符号位相同)
第一次旋转θ0,d0为旋转方向:
x1 = cosθ0(x0 – d0y0tanθ0)
y1 = cosθ0(y0 + d0x0tanθ0)
第二次旋转θ1,d1为旋转方向:
x2 = cosθ1(x1 – d1y1tanθ1) = cosθ1cosθ0(x0 – d0y0tanθ0 –
d1y0tanθ1 – d1d0 x0tanθ1 tanθ0)
y2 = cosθ1(y1 + d1x1tanθ1) = cosθ1cosθ0(y0 + d0x0tanθ0
+ d1x0tanθ1 – d1d0y0tanθ1 tanθ0)
大家可能已经发现了,在我们旋转的过程中,式子里一直会有tanθi和cosθi,而每次都可以提取出cosθi。虽然我们的FPGA无法计算tanθi,但我们知道tanθi = 2-i,因此可以执行和tanθi效果相同的移位操作2-i来取代tanθi。而对于cosθi,我们可以事先全部提取出来,然后等待迭代结束之后(角度剩余值zi+1趋近于0,一般当系统设置最大迭代次数为16时zi+1已经很小了),然后计算出∏cosθi的值即可。
总结一下:
迭代公式有三:
xi+1 = xi – d iy i2-i,提取了cosθi,2-i等效替换了tanθi之后
yi+1 = yi + d ix i2-i,提取了cosθi,2-i等效替换了tanθi之后
zi+1 = zi - diθi
其中i从0开始迭代,假设当i = n-1时,zn趋近于0,迭代结束。然后对结果乘上∏cosθi(i从0至n-1),于是得到点Pn(xn∏cosθi,yn∏cosθi),此时的点Pn就近似等于之前假设中的点Pn(xn,yn)了,所以此时的点Pn同样满足之前假设得到的公式:
xn∏cosθi = x0cosθ – y0sinθ
yn∏cosθi = y0cosθ + x0sinθ
由于i从0至n-1,所以上式可以转化成下式:
xn = 1/∏cosθi(x0cosθ – y0sinθ),(其中i从0至n-1)
yn = 1/∏cosθi(y0cosθ + x0sinθ),(其中i从0至n-1)
注意:上式中的xn,yn是经过迭代后的结果,而不是之前假设中的点Pn(xn,yn)。了解这点是十分重要的。
根据高中学的三角函数关系,可以知道cosθi =
1/[(1+tan2θi)^0.5] = 1/[(1+2-2i)^0.5],而1/[(1+2-2i)^0.5]的极值为1,因此我们可以得出一个结论:当i的次数很大时,∏cosθi的值趋于一个常数。
关于如何计算∏cosθi的代码如下所示:
close all;
clear;
clc; % 初始化
die = 16;%迭代次数
jiao = zeros(die,1);%每次旋转的角度
cos_value = zeros(die,1);%每次旋转的角度的余弦值
K = zeros(die,1);%余弦值的N元乘积
K_1 = zeros(die,1);%余弦值的N元乘积的倒数
for i = 1 : die
a = 2^(-(i-1));
jiao(i) = atan(a);
cos_value(i) = cos(jiao(i));
if( i == 1)
K(i) = cos_value(i);
K_1(i) = 1/K(i);
else
K(i) = K(i-1)*cos_value(i);
K_1(i) = 1/K(i);
end
end
jiao = vpa(rad2deg(jiao)*256,10)
cos_value = vpa(cos_value,10)
K = vpa(K,10)
K_1 = vpa(K_1,10)12345678910111213141516171819202122232425
这里写图片描述
从上表也可以看出,当迭代次数为16,i=15时,cosθi的值已经非常趋近于1了,∏cosθi的值则约等于0.607253,1/∏cosθi为1.64676。所以当迭代次数等于16时,通过迭代得到的点Pn坐标已经非常接近之前假设中的点Pn。所以,当迭代次数等于16时,这个式子是成立的。
xn = 1/∏cosθi(x0cosθ – y0sinθ),(其中i从0至n-1)
yn = 1/∏cosθi(y0cosθ + x0sinθ),(其中i从0至n-1)
此时,已知条件有三个x0、y0和θ。通过16次迭代,我们可以得到xn和yn。而式中的∏cosθi是个随i变化的值,我们可以预先将其值存入系统中。
然后,我们人为设置x0 = ∏cosθi,y0 = 0,则根据等式,xn = cosθ,yn = sinθ。其中1/∏cosθi的值我们也同样预先存入系统中。如此,我们就实现了正弦和余弦操作了。
cordic算法实现arctan和sqrt(x^2+y^2)
CORDIC算法实现arctan和sqrt(x^2+y^2)
1.算法原理
cordic算法实现arctan和sqrt(x^2+y^2)计算,使用的是圆周系统、向量模式。
本文介绍传统的和扩展的CORDIC两种算法实现arctan计算,可以使用传统的
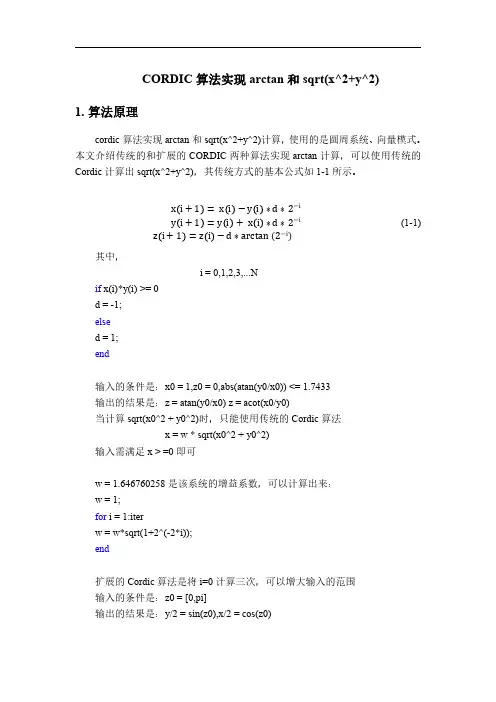
Cordic计算出sqrt(x^2+y^2),其传统方式的基本公式如1-1所示。xi+1=xi−yi∗d∗2−i
yi+1=yi+xi∗d∗2−i
zi+1=zi−d∗arctan (2−i)(1-1)
其中,
i=0,1,2,3,...N
ifx(i)*y(i)>=0
d=-1;
else
d=1;
end
输入的条件是:x0=1,z0=0,abs(atan(y0/x0))<=1.7433
输出的结果是:z=atan(y0/x0)z=acot(x0/y0)
当计算sqrt(x0^2+y0^2)时,只能使用传统的Cordic算法
x=w*sqrt(x0^2+y0^2)
输入需满足x>=0即可
w=1.646760258是该系统的增益系数,可以计算出来:
w=1;
fori=1:iter
w=w*sqrt(1+2^(-2*i));
end
扩展的Cordic算法是将i=0计算三次,可以增大输入的范围
输入的条件是:z0=[0,pi]
输出的结果是:y/2=sin(z0),x/2=cos(z0)
2.Matlab实现
传统的Cordic算法实现:
%Cordicarctan:CircularandVectoringMode
%z=atan(y0/x0);z=acot(x0/y0)
%Condition:x0=1,z0=0abs(atan(y0/x0))<=1.7433
%
%x=w*sqrt(x0^2+y0^2)
%Condition:x>=0
clc;
clear;
closeall;
N=10;
x0=0.1;
y0=-0.99;
z0=0;
iter=N;
w=1;
fori=0:iter
w=w*sqrt(1+2^(-2*i));
end
cordic反旋转迭代算法

cordic反旋转迭代算法
CORDIC(Coordinate Rotation Digital Computer)反旋转迭代算法是一种用于计算旋转、平移和缩放的数学算法。它可以用于计算三角函数、对数函数以及其他一些数学函数。
CORDIC算法的核心思想是通过迭代的方式将一个向量旋转到目标方向,同时伴随着一个缩放因子的变化。具体步骤如下:
1. 初始化:给定一个初始向量(x, y)和一个目标旋转角度θ。
2. 迭代计算:重复以下步骤直到达到预设的精度或迭代次数:
- 对于每一次迭代,计算旋转角度d为θ的2^(-n)倍,其中n为迭代次数。
- 根据旋转角度d,计算cos(d)和sin(d)的近似值。
- 根据近似值和当前向量的x、y分量,计算旋转后的新向量(x',
y')。
- 更新当前向量的x、y分量为新向量的x、y分量。
3. 输出结果:当达到预设的精度或迭代次数后,向量(x, y)即为旋转后的结果。
CORDIC算法的关键之处在于通过迭代的方式逼近旋转角度,并且利用三角函数的近似值进行计算,从而减少了计算量。此外,CORDIC算法还可以通过反向迭代来实现反旋转操作。
总结起来,CORDIC反旋转迭代算法是一种通过迭代逼近旋转角度,并利用三角函数的近似值计算旋转后向量的算法。它可以用于计算旋转、平移和缩放等数学运算。
cordic 指数运算 c

cordic指数运算cCORDIC(CoordinateRotationDigitalComputer)是一种用于计算三角函数和其它复杂函数的算法。在CORDIC中,指数运算通常是通过迭代旋转操作实现的。以下是CORDIC中指数运算的简要描述:
1.初始化:首先,需要初始化一些参数,如初始角度、旋转方向等。
2.迭代旋转:CORDIC使用一系列旋转操作,每次旋转一个小角度,通过迭代达到目标角度。这些旋转操作通常是通过微调旋转矩阵实现的。
3.计算指数:在每次旋转后,可以通过一系列的位移和累加操作来逼近目标指数。这涉及到一些查表和迭代的过程。
4.迭代终止:当达到预定的迭代次数或满足精度要求时,迭代过程终止,得到最终的指数值。
在C语言中,CORDIC算法的实现可能涉及到使用循环结构和一些基本的数学运算,例如加法、乘法和位移操作。以下是一个简单的伪代码示例:
```c
#include
#include
#defineITERATIONS16doublecordic_exp(doubleangle){
doublex=1.0;//初始值
doubley=0.0;
doublez=angle;
for(inti=0;i
doublex_temp=x;x+=y*pow(2,-i);
y-=x_temp*pow(2,-i);z-=atan(pow(2,-i));
}returnx;
}
intmain(){
doubleresult=cordic_exp(1.0);//计算e的近似值printf("e的近似值:%f\n",result);
return0;
}
```
请注意,这只是一个简单的示例,实际的CORDIC实现可能会更加复杂,具体取决于所需的精度和性能。
CORDIC算法原理

CORDIC算法原理
在旋转模式下,CORDIC算法通过迭代计算旋转角度来逼近目标函数的值。具体而言,它使用的是一组预设的旋转角度,这些角度可以通过查表或者计算得到。在每一次迭代中,CORDIC算法根据目标函数的符号,选择旋转角度的正负,并对当前矢量进行旋转。然后,它通过调整旋转角度的系数,逼近目标函数的值。
在矢量模式下,CORDIC算法通过将目标函数转换为旋转问题,然后再对矢量进行旋转来逼近目标函数的值。具体而言,它使用的是一个旋转因子向量,这个向量的元素取决于目标函数和旋转角度。在每一次迭代中,CORDIC算法选择矢量的旋转方向,并通过调整旋转因子向量的系数,逼近目标函数的值。
然而,CORDIC算法也有一些缺点。首先,它的收敛速度相对较慢,因此在需要高精度计算的场合下,可能需要大量的迭代次数。其次,CORDIC算法对算法的设计和实现要求较高,需要对旋转角度和旋转因子的选择有一定的经验。
总的来说,CORDIC算法通过将目标函数转换为旋转问题,并通过一系列旋转操作来逼近目标函数的值,实现了高效的三角函数和超越函数的计算。虽然它具有一定的缺点,但在许多应用领域中仍然被广泛应用。
通过对CORDIC算法的工作原理进行分析
通过对CORDIC算法的工作原理进行分析
在无线电接收机系统中,由于会受到发射机运动、接收机运动和标准频率
随时间动态变化等因素的影响,其接收机接收信号往往会发生频率偏移,因
而需要进行频偏校正。在扩频通信系统中,频偏校正电路能消除中频偏移对
接收机扩频码的捕获以及数据解调性能的影响,从而提高接收机的性能。
频偏校正电路中通常需要根据给定相位产生余弦信号和正弦信号,其中最
重要的实现技术是CORDIC (Coordinate Rotation Digital Computer,坐标旋转
数字计算机)算法。本文将详细分析CORDIC算法的原理及其FPGA实现方
法。
1 CORDIC算法的基本原理
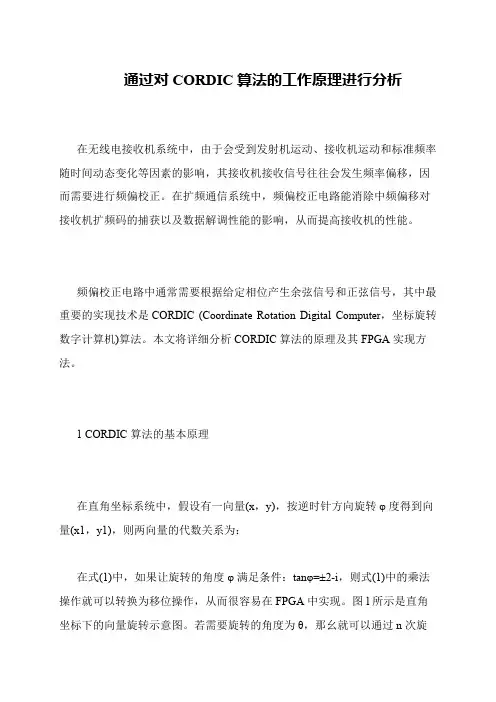
在直角坐标系统中,假设有一向量(x,y),按逆时针方向旋转φ度得到向
量(x1,y1),则两向量的代数关系为:
在式(1)中,如果让旋转的角度φ满足条件:tanφ=±2-i,则式(1)中的乘法
操作就可以转换为移位操作,从而很容易在FPGA中实现。图l所示是直角
坐标下的向量旋转示意图。若需要旋转的角度为θ,那幺就可以通过n次旋
cordic算法简明
初次接粗坐标旋转算法,感觉有些茫然。
如果你和我一样,请一步步听我讲解。
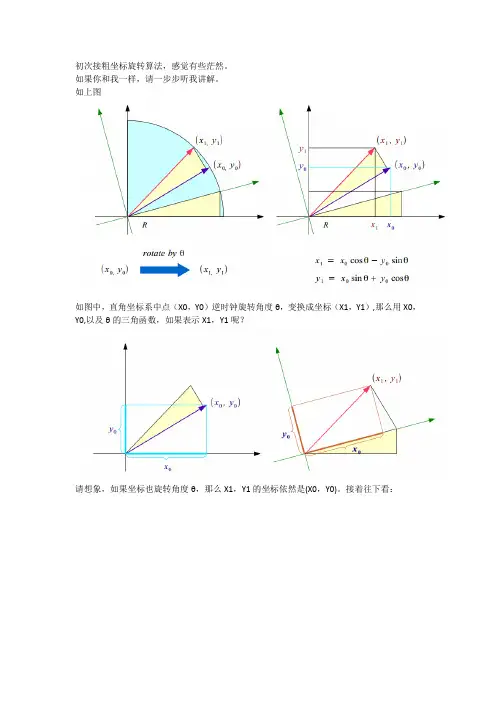
如上图
如图中,直角坐标系中点(X0,Y0)逆时钟旋转角度θ,变换成坐标(X1,Y1),那么用X0,Y0,以及θ的三角函数,如果表示X1,Y1呢?
请想象,如果坐标也旋转角度θ,那么X1,Y1的坐标依然是(X0,Y0)。接着往下看:
看完以上这副图,就该明白这个等式了:
x1= x0cos θ − y0sin θ
y1= x0sin θ + y0cos θ
再把这个式子化成正切函数。
Cordic 算法的思想是通过迭代的方法,不断的旋转特定的角度,使得累计旋转的角度的和无限接近某一设定的角度,
每次旋转的角度的θ = arctan( 1/(2^n) ); 具体迭代如下表:Z0 =30°,Y0=0,X0 = 0.6073
输入30°,经过9次迭代后, Z0 = 0,Y0=0.5006, X0 = 0.8657
x '(i +1)= ( x 'i− y 'i(σi)2−i)
y '(i +1)= ( x 'i(σi)2−i+ y 'i)
(当 i = 0)
x '1= 0.607 − 0 ⋅ (+1 ) ⋅ 1 = 0.607
y '1= 0.607 ⋅ (+1 ) ⋅ 1 + 0 = 0.607
通过Cordic算法后,得到y9=0.5006 (=sin(30°))
x9=0.8657 (=cos(30°))
所以也可以用cordic算法求出正切值的。
或者求反正切值:
计算公式:
我的理解:
CORDIC算法三要素(x𝑖,𝑦𝑖,𝑧𝑖),分别代表坐标和角度
(1)当需要求正余弦值时,角度𝑧𝑖=30已知,假定初始坐标为(1,0),通过旋转去靠近30度。拟合完成时,此时输出的(x𝑖+1,𝑦𝑖+1)就是所要求的 cos30,sin30 的值;
三角函数计算,Cordic 算法入门
三角函数计算,Cordic 算法入门
三角函数的计算是个复杂的主题,有计算机之前,人们通常通过查找三角函数表来计算任意角度的三角函数的值。这种表格在人们刚刚产生三角函数的概念的时候就已经有了,它们通常是通过从已知值(比如sin(π/2)=1)开始并重复应用半角和和差公式而生成。
现在有了计算机,三角函数表便推出了历史的舞台。但是像我这样的喜欢刨根问底的人,不禁要问计算机又是如何计算三角函数值的呢。最容易想到的办法就是利用级数展开,比如泰勒级数来逼近三角函数,只要项数取得足够多就能以任意的精度来逼近函数值。除了泰勒级数逼近之外,还有其他许多的逼近方法,比如切比雪夫逼近、最佳一致逼近和Padé逼近等。
所有这些逼近方法本质上都是用多项式函数来近似我们要计算的三角函数,计算过程中必然要涉及到大量的浮点运算。在缺乏硬件乘法器的简单设备上(比如没有浮点运算单元的单片机),用这些方法来计算三角函数会非常的费时。为了解决这个问题,J. Volder于1959年提出了一种快速算法,称之为CORDIC(COordinate Rotation DIgital Computer) 算法,这个算法只利用移位和加减运算,就能计算常用三角函数值,如Sin,Cos,Sinh,Cosh等函数。 J. Walther在1974年在这种算法的基础上进一步改进,使其可以计算出多种超越函数,更大的扩展了Cordic 算法的应用。因为Cordic 算法只用了移位和加法,很容易用纯硬件来实现,因此我们常能在FPGA运算平台上见到它的身影。不过,大多数的软件程序员们都没有听说过这种算法,也更不会主动的去用这种算法。其实,在嵌入式软件开发,尤其是在没有浮点运算指令的嵌入式平台(比如定点型DSP)上做开发时,还是会遇上可以用到Cordic 算法的情况的,所以掌握基本的Cordic算法还是有用的。
从二分查找法说起
先从一个例子说起,知道平面上一点在直角坐标系下的坐标(X,Y)=(100,200),如何求的在极坐标系下的坐标(ρ,θ)。用计算器计算一下可知答案是(223.61,63.435)。
COR算法反正切
COR算法反正切
CORDIC算法的原理基于一个关键的观察:任何复数可以通过一个旋转变换转化为实部等于1的复数。因此,对于给定的a+bi,我们可以的到一个旋转角度θ,使得旋转后的复数具有实部为1,虚部为0。而这个旋转角度正好是所求的反正切的角度。
CORDIC算法通过多次迭代计算旋转角度的近似值,并将旋转后的复数的实部和虚部逐步逼近1和0,从而逼近反正切的角度。具体来说,算法的步骤如下:
1.初始化:假设要计算的角度为θ,初始值为0。定义一个旋转因子K,初始值为1、定义一个系数d,初始值为1
2.迭代计算:通过多次迭代,逐步逼近旋转后的复数的实部和虚部。
-若θ大于0,则执行以下操作:
- 将θ减去arctan(d/K)。
-将实部乘以K,将虚部除以K。
-将d乘以2
-若θ小于0,则执行以下操作:
- 将θ加上arctan(d/K)。
-将实部除以K,将虚部乘以K。
-将d乘以2
-重复以上操作,直到θ趋近于0。 3.输出结果:经过多次迭代后,得到的旋转角度即为所求的反正切的角度。
CORDIC算法的优点是简单高效,只需要使用加法、减法、乘法和移位等基本运算即可实现。它可以在硬件实现中得到高度优化,特别适合用于嵌入式系统和低功耗应用。此外,CORDIC算法还具有可并行计算和迭代次数可控等优点,使得它成为一种广泛应用的反正切计算方法。
另外,CORDIC算法不仅可以用于计算反正切函数,还可以用于计算正弦、余弦、双曲正弦、双曲余弦等三角函数。因此,它在许多数学和工程应用中具有广泛的用途。
综上所述,CORDIC算法是一种用于计算反正切函数的迭代算法。它通过旋转坐标轴、逼近旋转后的复数的实部和虚部来逼近所求的角度。该算法简单高效,并且可以在硬件实现中得到优化,特别适合用于嵌入式系统和低功耗应用。此外,CORDIC算法还可以用于计算其他三角函数,具有广泛的应用前景。
cordic下变频原理
cordic下变频原理
Cordic下变频原理
引言:
在现代通信系统中,频率的变换和调整是非常常见的操作。而Cordic(Coordinate Rotation Digital Computer)算法是一种经典的数字信号处理算法,广泛应用于各种数学运算中,特别是在频率变换中。本文将介绍Cordic下变频的原理及其应用。
一、Cordic算法简介:
Cordic算法是一种通过迭代旋转坐标系的方法来进行各种数学运算的算法。其基本思想是将一个复杂的运算转化为一系列简单的旋转运算。Cordic算法的优势在于其简单性和迭代的可重复性,适用于各种数字信号处理应用。
二、Cordic下变频原理:
Cordic下变频是指利用Cordic算法来实现频率的变换。在频率变换中,我们需要将输入信号的频率在一定范围内进行调整,以满足特定的需求。Cordic算法通过旋转坐标系来实现频率的变换。
具体来说,Cordic下变频可以分为以下几个步骤:
1. 初始化:首先需要确定变频的目标频率,以及所需的精度和迭代次数。通常,我们将目标频率表示为一个固定的角度。
2. 旋转计算:根据目标频率的角度,我们可以通过迭代的方式来计算旋转角度。通过不断调整旋转角度,我们可以逐步逼近目标频率。
3. 旋转更新:在每一次迭代中,我们会根据计算出的旋转角度来更新坐标系。通过旋转坐标系,我们可以实现对输入信号的频率变换。
4. 输出计算:最后,我们需要根据旋转后的坐标系来计算输出信号的频率。通过将旋转后的坐标系投影到输出轴上,我们可以得到变频后的信号。
三、Cordic下变频的应用:
Cordic下变频在数字信号处理中有着广泛的应用。其中,最常见的应用是在通信系统中的频率调整和频谱分析中。通过Cordic下变频,我们可以实现信号的频率调整,以满足不同的通信需求。
Cordic下变频还可以应用于正交频分复用(OFDM)系统中。OFDM系统是一种广泛应用于无线通信的调制技术,其中频率的变换是必不可少的操作。通过Cordic下变频,我们可以实现OFDM系统中的频率变换,从而实现高效的数据传输。
基于cordic算法的反余弦运算
基于CORDIC算法的反余弦运算
一、概述
反三角函数是在数学和工程学中非常重要的一类函数,其中反余弦函数是其中的一种。在实际应用中,我们经常需要计算反余弦函数,其计算结果广泛用于信号处理、图形学、航空航天等领域。在计算机科学中,为了高效地计算反余弦函数值,我们需要采用一种有效的算法来实现。CORDIC算法就是其中之一。
二、CORDIC算法概述
CORDIC算法(COordinate Rotation DIgital Computer)是一种用于计算旋转和超越函数的数值算法。它最初由J.V. At本人ya于1956年提出,并由Jack E. Volder在1959年对其进行了改进和推广,成为了一种非常有效的算法。CORDIC算法的核心思想是通过旋转矩阵将一个复杂的函数转化为简单的旋转运算,并且利用迭代的方式逐步逼近函数的值。CORDIC算法具有硬件实现简单、运算可并行等优点,在数字信号处理、图形处理和通信系统中得到了广泛的应用。
三、CORDIC算法的原理
1. 旋转因子的选取
CORDIC算法使用一系列可以表示为二进制角度的旋转因子。在反余弦运算中,我们需要使用反余弦函数的级数展开式,通过旋转因子来逼近反余弦函数的值。
2. 迭代计算
CORDIC算法采用一个迭代的方式不断逼近反余弦函数的值。在每一步迭代中,通过旋转步骤来逐步逼近目标值。
3. 硬件实现
由于CORDIC算法中的旋转操作可以表示为移位和加减操作,因此可以很容易地在硬件上实现。这使得CORDIC算法在嵌入式系统和数字信号处理器(DSP)中得到了广泛的应用。
四、CORDIC算法的反余弦运算实现
1. 反余弦函数的级数展开式
反余弦函数可以表示为一个无穷级数的形式:
arccos(x) = π/2 - x - 1/2 x^3 - 3/8 x^5 - 5/16 x^7 - ...,其中|x| < 1。