
控制工程基础第2章答案(新)
控制工程第二章习题答案
解:
解:
解:
解:
解:
解:
2-2写出图示机械系统的运动微分方程式。图中,外加力f(t)为输入,位移 为输出。
解:设 、 为弹簧作用力, 、 、 为阻尼力。
化简整理得微分方程:
2-7一齿轮系如图。 、 、 和 分别为各齿轮齿数; 、 和 表示各传动轴上的转动惯量; 、 和 为各轴的角位移; 是电动机输出转矩。试列写折算到电动机轴上的齿轮系的运动方程。
由已知得:
拉氏变换:
得:
得:
根据上式,按正确的因果关系,画出相应的方框图
b:
解:
根据系统内哥部件受力及运动情况分析,列出相应的静力学和动力学方程,并作拉氏变换
由已知得:
拉氏变换:
根据上式,按正确的因果关系,画出相应的方框图
2-11基于方框图简化法则,求取图对应的系统闭环传
齿轮4的转矩方程可写成
(1)
在齿轮副中有:
即: ,
带入表达式(1)中得:
,
为齿轮2的负载转矩,齿轮2的转矩可写成
(2)
在齿轮副中又有:
即: ,
带入表达式(2)中得:
齿轮1的转矩即为电动机的转矩,则:
所以:
2-8按信息传递和转换过程,绘出图2.73所示机械系统的方程图。
解:
根据系统内哥部件受力及运动情况分析,列出相应的静力学和动力学方程,并作拉氏变换
2机械控制工程基础第二章答案资料
习 题2.1 什么是线性系统?其最重要的特性是什么?下列用微分方程表示的系统中,x o 表示系统输出,x i 表示系统输入,哪些是线性系统? (1) x x x x x ioooo 222=++ (2) x tx x xiooo222=++ (3) x x x xio 222oo=++ (4) x tx x x xiooo222o=++ 解: 凡是能用线性微分方程描述的系统就是线性系统。
线性系统的一个最重要特性就是它满足叠加原理。
该题中(2)和(3)是线性系统。
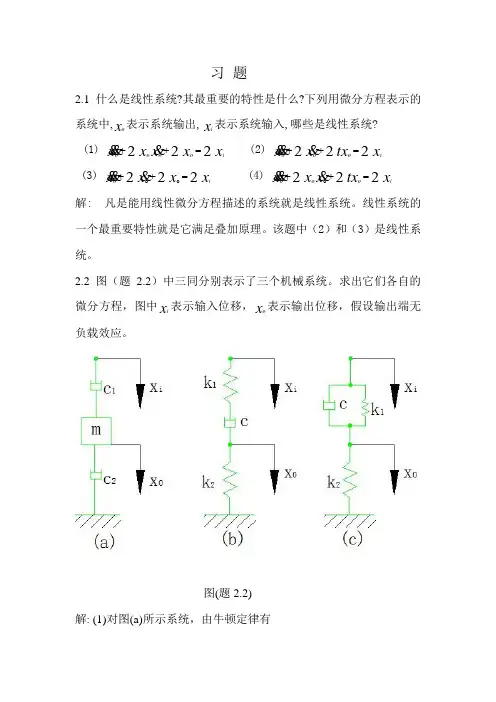
2.2 图(题2.2)中三同分别表示了三个机械系统。
求出它们各自的微分方程,图中x i 表示输入位移,x o 表示输出位移,假设输出端无负载效应。
图(题2.2) 解: (1)对图(a)所示系统,由牛顿定律有xm x c x x c ioo2o1)(=-- 即x c x c c xm i121oo )(=++ (2)对图(b)所示系统,引入一中间变量x,并由牛顿定律有)1()()(1x xc k x x oi-=-)2()(2x k x xc oo=-消除中间变量有x ck x k k xk k c io121o21)(=-- (3)对图(c)所示系统,由牛顿定律有 x k x x k x xc ooioi21)()(=-+-即x k x c x k k xc iioo121)(+=++ 2.3求出图(题2.3)所示电系统的微分方程。
图(题2.3)解:(1)对图(a)所示系统,设i 1为流过R 1的电流,i 为总电流,则有⎰+=idt Ci R u o122i R u u o i 11=-dti i Cu u oi)(111⎰-=-消除中间变量,并化简有u R C u CC R R uR C u R C u C C R R u R C iiiooo12211221222121211)()1(1+++=-+++(2)对图(b)所示系统,设i 为电流,则有⎰++=idtC i R u u oi111⎰+=i R idt Cu o221 消除中间变量,并化简有u Cu R u C C u R R iioo2221211)11()(+=+++2.4 求图(题2.4)所示机械系统的微分方程。
控制工程基础123章答案
第一章绪论内容提要一、基本概念1.控制:由人或用控制装置使受控对象按照一定目的来动作所进行的操作。
2.输入信号:人为给定的,又称给定量。
3.输出信号:就是被控制量。
它表征对象或过程的状态和性能。
4.反馈信号:从输出端或中间环节引出来并直接或经过变换以后传输到输入端比较元件中去的信号,或者是从输出端引出来并直接或经过变换以后传输到中间环节比较元件中去的信号。
5.偏差信号:比较元件的输出,等于输入信号与主反馈信号之差。
6。
误差信号:输出信号的期望值与实际值之差。
7。
扰动信号:来自系统内部或外部的、干扰和破坏系统具有预定性能和预定输出的信号。
二、控制的基本方式1.开环控制:系统的输出量对系统无控制作用,或者说系统中无反馈回路的系统,称为开环控制系统。
2.闭环控制:系统的输出量对系统有控制作用,或者说系统中存在反馈回路的系统,称为闭环控制系统.三、反馈控制系统的基本组成1.给定元件:用于给出输入信号的环节,以确定被控对象的目标值(或称给定值)。
2。
测量元件:用于检测被控量,通常出现在反馈回路中。
3.比较元件:用于把测量元件检测到的实际输出值经过变换与给定元件给出的输入值进行比较,求出它们之间的偏差。
4.放大元件:用于将比较元件给出的偏差信号进行放大,以足够的功率来推动执行元件去控制被控对象。
5.执行元件:用于直接驱动被控对象,使被控量发生变化。
6.校正元件:亦称补偿元件,它是在系统基本结构基础上附加的元部件,其参数可灵活调整,以改善系统的性能.四、控制系统的分类(一)按给定信号的特征分类1. 恒值控制系统2。
随动控制系统3。
程序控制系统(二)按系统的数学描述分类1. 线性系统2. 非线性系统(三)按系统传递信号的性质分类1. 连续系统2. 离散系统(四)按系统的输入与输出信号的数量分类1。
单输入单输出系统2。
多输入多输出系统(五)按微分方程的性质分类1。
集中参数系统2。
分布参数系统五、对控制系统的性能要求1。
2机械控制工程基础第二章答案
For personal use only in study andresearch; not for commercial use习 题2.1 什么是线性系统?其最重要的特性是什么?下列用微分方程表示的系统中,x o 表示系统输出,x i 表示系统输入,哪些是线性系统? (1) x x x x x ioooo 222=++ (2) x tx x xiooo222=++ (3) x x x xio 222oo=++ (4) x tx x x xiooo222o=++ 解: 凡是能用线性微分方程描述的系统就是线性系统。
线性系统的一个最重要特性就是它满足叠加原理。
该题中(2)和(3)是线性系统。
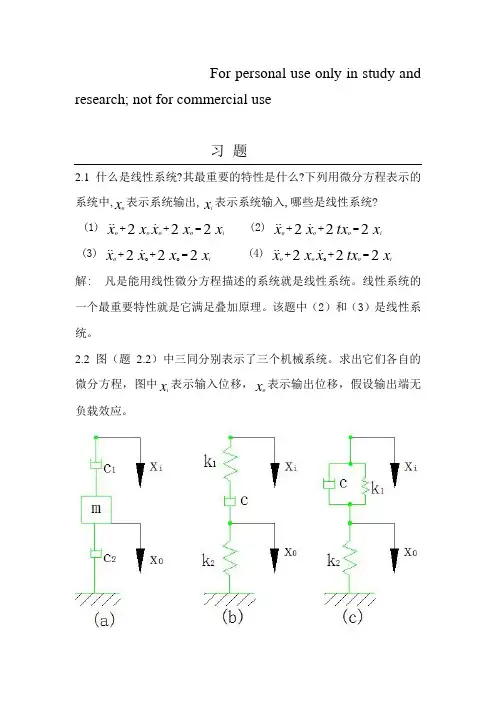
2.2 图(题2.2)中三同分别表示了三个机械系统。
求出它们各自的微分方程,图中x i 表示输入位移,x o 表示输出位移,假设输出端无负载效应。
图(题2.2) 解: (1)对图(a)所示系统,由牛顿定律有 xm x c x x c ioo2o1)(=-- 即x c x c c xm i121oo )(=++ (2)对图(b)所示系统,引入一中间变量x,并由牛顿定律有)1()()(1x xc k x x oi-=- )2()(2x k x xc oo=-消除中间变量有x ck x k k xk k c io121o21)(=-- (3)对图(c)所示系统,由牛顿定律有 x k x x k x xc ooioi21)()(=-+-即x k x c x k k xc iioo121)(+=++ 2.3求出图(题2.3)所示电系统的微分方程。
图(题2.3)解:(1)对图(a)所示系统,设i 1为流过R 1的电流,i 为总电流,则有⎰+=idt Ci R u o122i R u u o i 11=-dt i i Cu u oi )(111⎰-=-消除中间变量,并化简有u R C u CC R R uR C u R C u C C R R u R C iiiooo12211221222121211)()1(1+++=-+++(2)对图(b)所示系统,设i 为电流,则有⎰++=idtC i R u u oi111⎰+=i R idt Cu o221 消除中间变量,并化简有u Cu R u C C u R R iioo2221211)11()(+=+++2.4 求图(题2.4)所示机械系统的微分方程。
《控制工程基础》第二版 (董景新 著)课后习题答案 清华出版社
Xi
G1 G2
1+G1 H1+ G2 H2 +G1G2 H3 +G1G2H1H2 )
X0
G (s) =
G 1G 2 1 + G 1 H 1 + G 2 H 2 + G 1G 2 H 3 + G 1G 2 H 1 H 2
第二章习题解
2-7: 求X0(s) 和Xi2(s) (s)之间的闭环传递函数; 求X0(s) 和Xi1(s (s)之间的闭环传递函数;
G (s) =
G1G 2G 3G 4G 5 H 1 1 + G 4 + G1G 2 + G1G 2G 4 − G1G 4G 5 H 1H 2
第二章习题解
4):求出
X 02 ( s ) X i1 ( s )
-
解:第一步,方框图整理
-
G2 G1
Xi1 +
+
+
①
H2 H1
+
② G4 ③
X02 G5 G6
( g )解:设中间变量 : xa (t ) Q k ′ = (Ds + k1 )
x 0(t) k1 k2 m x a(t) (t)
(t) fi(t)
k ′x0 (t ) = k 2 [xa (t ) − x0 (t )] k ′ + k2 D x0 (t ) ∴ xa (t ) = k2 x 又:f i (t ) = m&&a (t ) + k 2 [xa (t ) − x0 (t )] k2 ∴ G (s ) = mDs 3 + m(k1 + k 2 )s 2 + k 2 Ds + k1k 2
控制工程基础习题解答

第二章习题解
2-13:证明题图2-13中(a)与(b)表示的系统是相似系统。 (a )解:
1 u t R i ( t ) R i ( t ) i t dt 11 2 i C2 1 u t R i ( t ) it dt 2 0 C2 ui t u0 t R1i1 t 1 ui t u0 t i2 t dt C1 i (t ) i t i t 1 2
1 I 2 s C1s
联立上述方程可求得 : 1 R1C1s 1 R2C2 s U s G s 0 U i s R1C2 s 1 R1C1s 1 R2C2 s
R1 R2C1C2 s 2 R1C1 R2C2 s 1 R1 R2C1C2 s 2 R1C1 R2C2 R1C2 s 1
第二章习题解
(c)解:关键是确定 i1 t 和ic t 的方向 U i s u A t U A s ui t R R R1 R2 1 2 1 1 U A s I c s u A t ic t dt C Cs u0 t u A t R2i1 t U 0 s U A s U A s I c s R2 R2 U 0 s 2 R2Cs U A s
+
E
-
G1
Y +
+
G2
X0
B
H
X 0 ( s) G1G 2 X i ( s) 1 G1G 2 H X 0 ( s) H B( s ) G1G 2 H X i ( s) 1 G1G 2 H X i ( s)
2 0 t Dy 0 t 3ky0 0y0 t Fi t M y
机械控制工程基础第二章的答案及解析
2.1什么是线性系统?其最重要的特性是什么?下列用微分方程表示 的系统中,x 。
表示系统输出,x 表示系统输入,哪些是线性系统? (1)X o2 X oX o2x^2 X i⑵X o2 X o 2 tx^ 2 Xi(3)X o2 X o2X ^2 X i⑷x 。
2x ox 。
2tx o= 2x解:凡是能用线性微分方程描述的系统就是线性系统。
线性系统的 一个最重要特性就是它满足叠加原理。
该题中(2)和(3)是线性系 统。
2.2图(题2.2 )中三同分别表示了三个机械系统。
求出它们各自的 微分方程,图中x 表示输入位移,X 。
表示输出位移,假设输出端无 负载效应。
图(题2.2)解:(1)对图(a)所示系统,由牛顿定律有7/7刀 (a)7777/ (b)c i( x —x 。
) —C 2X 。
二 mx 。
mx 。
( c iC 2)x 。
二 c iXi(X j-x)k i= c(x-x 。
)c(xx °) = k 2x 。
(1) (2)消除中间变量有c (总- k 2)x 。
- k ik zx 。
二 ckix(3) 对图(c)所示系统,由牛顿定律有c ( X - x 。
) k i( X - x 。
)= k zx 。
1c x°+ ( ki+ k 2)x °=cx+ kix2.3 求出图(题2.3)所示电系统的微分方程。
(a)图(题2.3)解:(1)对图⑻ 所示系统,设j 1为流过R 的电流,j 为总电流,则有1 u 厂 R ?iidtC2□ 一 u 。
二 R i j i对图(b)所示系统,引入一中间变量 x,并由牛顿定律有RiCiUiUnR解:设系统输入为M (即),输出二(即),分别对圆盘和质块进行动 力学分析,列写动力学方程如下:1U i-U 。
(i-i i)dtC1消除中间变量,并化简有C 1R 2U(1RC ) U 。
-= 0^+(肯+ C2)⑵ 对图(b )所示系统,设i 为电流,则有1CR 2U 。
控制工程基础课后习题答案-最权威版本111111 第三版清华大学出版社
1 s X ( s ) sx(0) x(0) 6[ sX ( s ) x(0)] 8 X ( s ) s 1 2 s X ( s ) s 6 sX ( s ) 6 8 X ( s ) s s 2 6s 1 X ( s) s ( s 2 6 s 8)
st st 0 0
0
0
L[ x(t a)] e
2 s 6 1 e s
as
X ( s)
F ( s ) L[15t (t ) 4t (t ) 6 (t ) 1(t 2)]
2-1 求解时域函数的拉氏变换
( 7 )考查点: 1、衰减定理(或待定系数法,或分部积分法)
2
s 2 6s 1 X (s) s ( s 2 6 s 8) 1 7 1 7 1 s6 [ 2 ] 2 s s ( s 6 s 8) s 8 s s 6 s 8 1 7 2 1 [ ] 8s 8 s 2 s 4 1 7 2t 7 4t x(t ) e e 8 4 8
L[e
at
x(t )] X ( s a)
2、正、余弦函数的拉氏变换,
f (t ) e
6 t
cos8t s6 F (s) 2 2 ( s 6) 8
s L[cos 8t ] 2 , 2 s 8
2-3 求解微分方程
时域
拉氏
S域
反拉氏
时域
考查点: 1、拉氏变换的微分定理和积分定理,注 意初值 2、整理后,在分解为标准象函数形式 3、反拉氏变换
第一章 概论
作业 1-5,1-6 要求: 分析现有的简单控制系统,并定 性地画出他们的职能方块图。 要点:1、明确输入量和输出量; 2、比较点必须是同量纲的量。
机械控制工程基础第二章的答案及解析
2.1什么是线性系统?其最重要的特性是什么?下列用微分方程表示 的系统中,x 。
表示系统输出,x 表示系统输入,哪些是线性系统? (1)X o2 X oX o2x^2 X i⑵X o2 X o 2 tx^ 2 Xi(3)X o2 X o2X ^2 X i⑷x 。
2x ox 。
2tx o= 2x解:凡是能用线性微分方程描述的系统就是线性系统。
线性系统的 一个最重要特性就是它满足叠加原理。
该题中(2)和(3)是线性系 统。
2.2图(题2.2 )中三同分别表示了三个机械系统。
求出它们各自的 微分方程,图中x 表示输入位移,X 。
表示输出位移,假设输出端无 负载效应。
图(题2.2)解:(1)对图(a)所示系统,由牛顿定律有7/7刀 (a)7777/ (b)c i( x —x 。
) —C 2X 。
二 mx 。
mx 。
( c iC 2)x 。
二 c iXi(X j-x)k i= c(x-x 。
)c(xx °) = k 2x 。
(1) (2)消除中间变量有c (总- k 2)x 。
- k ik zx 。
二 ckix(3) 对图(c)所示系统,由牛顿定律有c ( X - x 。
) k i( X - x 。
)= k zx 。
1c x°+ ( ki+ k 2)x °=cx+ kix2.3 求出图(题2.3)所示电系统的微分方程。
(a)图(题2.3)解:(1)对图⑻ 所示系统,设j 1为流过R 的电流,j 为总电流,则有1 u 厂 R ?iidtC2□ 一 u 。
二 R i j i对图(b)所示系统,引入一中间变量 x,并由牛顿定律有RiCiUiUnR解:设系统输入为M (即),输出二(即),分别对圆盘和质块进行动 力学分析,列写动力学方程如下:1U i-U 。
(i-i i)dtC1消除中间变量,并化简有C 1R 2U(1RC ) U 。
-= 0^+(肯+ C2)⑵ 对图(b )所示系统,设i 为电流,则有1CR 2U 。
控制工程基础第二版(徐立)课后习题答案整理版
二到四章答案2-1试建立题2-1图所示各系统的微分方程[其中外力的),位移x(f)和电压为输入量;位移y⑺和电压顽)为输出量;k(弹性系数),"(阻尼系数),R(电阻),C(电容)和m(质量)均为常数]。
////////m/(O M(a)题2-1图系统原理图解:2-l(a)取质量m为受力对象,如图,取向下为力和位移的正方向。
作用在质量块m上的力有外力f(t),重力mg,这两个力向下,为正。
有弹簧恢复力4X0+Jo]和阻尼力〃也也,这两个力向上,为负。
其中,光为at扣)=0、物体处于静平衡位置时弹簧的预伸长量。
A A dtmv v7(0哗根据牛顿第二定理£F=ma,有f(t)+mg一灯yQ)+为]—#«')=/花』,?)其中:mg=ky0代入上式得f(t)-ky(f)-r顿')=m"半)at dt整理成标准式:d2y(t)dyit)...…..m-—以—ky(t)=/(0dt dt或也可写成:H顷)~dT m at m m它是一个二阶线性定常微分方程。
2-l(b)如图,取A点为辅助质点,设该点位移为x A(t),方向如图。
再取B点也为辅助质点,则该点位移即为输出量X0,方向如图A 点力平衡方程:4M 。
一%“)] = //[竺史一¥]at atB 点力平衡方程:k 2y(t}= 〃[也也—也£1]dt dt由①和②:^[%(z)-x A (O] = k 2y(t}得:xA (t) = x(t)-^y(t)二边微分,办a ") _办⑺ *2 ©(,)dt将③代入②:①dt 、 dt整理成标准式:k 、+ k 2 dy(t) * k 2 y(Q _ dx(t)k 、 dt 〃 dt或也可写成:dy(t)工 k x k 2+ ,,仰)=灯如)dt /u(k\ + 幻) k x +k 2 dt它是一个一阶线性定常微分方程。