
球机地址码、波特率和控制协议
球机地址码、波特率和控制协议这里主要介绍在球机本身上设置其地址码、波特率和控制协议,是通过球机本身的拨码开关来设置的。
我们可以看到球机上有一个拨码开关,有的球机时有6位,有的有8位,分为上下两排。
这里分别介绍:
6位拨码开关:上排为8位数,分别用1-8标示,下排有6为1-6标示。
上排用SW1表示,下排用SW2表示。
SW1是设置球机地址码的,这是根据2进制来计算的将1拨到ON上其他都在OFF,表示球机地址为1,2在ON 其他在OFF时表示地址码为2,1和2在ON,其他在OFF表示地址为3,以此类推来拨码设置球机地址码。
SW2是用来设置球机的波特率和控制协议的。
其中1-3是设置控制协议,4-5是用来设置波特率的,这个根据球机说明书来操作,不同厂家的球机其设置定义是不同的。
6是终端120欧电阻。
8位拨码开关:其SW1同6位的,SW2有1-8个数字,其定义为1-4设置控制协议,5-6是设置波特率,7是协议选择开关(OFF状态为LG协议、ON状态为SONY协议),这些根据球机说明书来操作,不同厂家的球机其设置定义是不同的。
8为RS485终端。
这里需要说明的是,球机地址码最好对应到监控矩阵的输入端口,是几路输入就设置为这个地址码,波特率一般设置在2400为最佳,因为9600时可能出现摇杆控制球机转动时,摇杆挺了但球机还是在转动。
波特率和控制协议可以在球机上设置为与矩阵的一致,也可在矩阵上设置为与球机一致。
所有球机的波特率和控制协议均要设置为相同的,这样才能被同一设备控制。
拨码
37路 37路
1 2 3 4 5 6 7 8
ON OFF
WORLD
TM
天下数码
室内、 室内、外全方位智能云台通 讯协议及地址码设置方法
协议拨码及 垂直旋转范 围拨码
1 2 3 ON OFF 1 2 3 ON OFF PelcoPelco-D协议 波特率2400bps 波特率2400bps ON OFF WORLD协议 WORLD协议 波 特率9600bps 特率9600bps ON OFF
PelcoPelco-D协议 137路 137路 WORLD或PelcoWORLD或Pelco-P 协议137 137路 协议137路
1 2 3 4 5 6 7 8
ON OFF ON OFF
WORLD、Pelco- 协议第一路地址数从“ 开始 开始, WORLD、Pelco-P协议第一路地址数从“0”开始,即8 个拨码都在“OFF”的位置 其余地址数减“ 后再按 的位置, 个拨码都在“OFF 的位置,其余地址数减“1”后再按 8421码 256。 二进制8421 设置即可, 二进制8421码设置即可,最大编码地址为 256。
拨码号 1 地址码 1
2 3 4 5 6 7 8 2 4 8 16 32 64 128
例如: Pelco- 协议137 137路 就把地址数1 例如:要拨 Pelco-D协议137路,就把地址数1、8、 128相加即为137路 将其对应的序号( 相加即为137 128相加即为137路,将其对应的序号(1、4、8)拨 ON”的位置即可 其余依此类推。 的位置即可。 到“ON 的位置即可。其余依此类推。 WORLD或Pelco- 协议137 137路 137”减 要拨 WORLD或Pelco-P协议137路,“137 减“1”按 按 Pelco- 协议136路拨码即可。其余依此类推。 136路拨码即可 Pelco-D协议136路拨码即可。其余依此类推。
云台地址码、波特率、协议码

云台地址码、波特率、协议拨码设置说明。
恒速球地址、协议、波特率等设置恒速球置解码板,通过解码板对地址、协议、波特率的设置,实现对恒速球的云台和摄像机的镜头控制。
1、地址设置8位拨码开关(见下图)的1-6位用于恒速球的地址码设置,可在1~63围进行地址编码,每个恒速球的地址码应与硬盘录像机或矩阵或控制键盘的地址码一致,才能实现控制。
用于设置地址码6位拨码开关采用2进制,每位拨至ON时值为1,拨至OFF时值为0,详见表2。
表2:地址编码与拨码开关对应表KODICOM卡硬盘录像机KRE-301协议,诚丰硬盘录像机PRLCO-D,RM110协议地址采用16进制,与其它地址采用十进制不同,故地址首先需转换为十进制,拔码开关如表3表3:16进制地址与拨码开关对应表请按自己定义好的恒速球地址,按照表2或表3完成拨码开关的设置。
2、波特率设置8位拨码开关(见上图)的7、8位用于恒速球的地址码设置,可设置的波特率为1200BPS、2400BPS、4 800BPS、9600BPS。
每位拨至ON时值为1,拨至OFF时值为0,波特率与拨码开关对应见表4。
表4:波特率与拨码开关对应表请根据控制恒速球设备所采用的通信波特率按照表4完成拨码开关的设置。
3、协议设置6位拨码开关的1,2,3,4位(见上图)用于设置协议类型,置解码板提供下表5所列的协议,也可按用户要求将其它写入其它的协议。
表5:拨码开关与协议对应表本解码器通常提供以上14种协议,但可根据用户需要提供更多协议。
可提供协议有:与矩阵通讯协议:SAMSUNG、AD、AB、达拉斯、红苹果、科力矩阵、天大天财矩阵、派尔高矩阵、银信矩阵、LP矩阵。
与硬盘录像机通讯协议:录林王嵌入式、凯创嵌入式、DM嵌入式、海康威视嵌入式、KCL(三洋)、YAAN、SAMSUNG、KIDICOM-SX硬盘录像机使用协议与波特率参照表见表6。
与键盘通讯协议:维多键盘、PWT键盘、三星键盘、YAAN 。
云台、球机拨码说明书01

吉达球机拨码说明(自动识别协议)ON=开OFF=关8位码设置7、8位为波特率7位8位波特率0 0 24001 0 48000 1 96001至6位为地址:拨1—为球机地址1 拨2---为球机地址29位码设置:1、3位为波特率1位2位3位波特率0 0 0 24000 0 1 48000 1 0 96004、5、6、7、8、9位为地址:4 5 6 7 8 9地址1:OFF OFF OFF OFF OFF ON地址2:OFF OFF OFF OFF ON OFF地址3:OFF OFF OFF OFF ON ON地址4:OFF OFF OFF ON OFF OFF 明日高速球拨码说明(双8位拨码)ON=开OFF=关双8位码设置 1 2 3 4 5 6 7 8SW1开关PELCO-P协议ON OFFPELCO-D协议OFF ONLG像机ON OFF OFF OFFSONY像机ON OFF ON OFF波特率:1200 OFF OFF2400 ON OFF4800 OFF ON8位地址码 1 2 3 4 5 6 7 8 SW2开关地址1 ON OFF OFF OFF OFF OFF OFF OFF地址2 OF ON OFF OFF OFF OFF OFF OFF地址3 ON ON OFF OFF OFF OFF OFF OFF地址4 OFF OFF ON OFF OFF OFF OFF OFF预置位功能调用:80 关闭摄象机电子放大92—93 平衡扫描控制限位95 进入菜单96 停止扫描98 调用预置位99 自动扫描C M--590恒速球机拨码设置:球机地址八位码设置:BK1 1 2 3 4 5 6 7 8地址1 ON 0FF 0FF 0FF 0FF 0FF 0FF OFF地址2 OFF ON OFF OFF OFF OFF OFF OFF摄像机、波特率八位码设置:BK21 2 3 4 5 6 7 8 1、2、3位拨像机:索尼OFF OFF OFF日立 ON OFF OFFLG ON ON OFF三星 OFF ON ON世林OFF OFF ON4、5、6拨协议:PELCO--P协议ON ON OFFPELCO—D协议OFF OFF ON7、8波特率:1200 OFF OFF2400ON OFF4800 OFF ON9600 ON ON预置位功能调用:32调用预置位1—16点53调用预置位17—31点51设置平衡扫描起点调用51启动扫描52设置平衡扫描终点57 进入主菜单安拓智能球机拨码设置:ON=开 OFF=关技术电话:1368301570SW1八位开关拨码: 1 2 3 4 5 6 7 8 1、2、3拨协议:PECO-D OFF 0FF 0FFPECO-P ON OFF OFF4、5拨波特率:1200 OFF OFF2400 ON OFF4800 OFF ON9600 ON ONSW2八位地址拨码: 1 2 3 4 5 6 7 8球机地址1 ON OFF OFF OFF OFF OFF OFF OFF球机地址2 OFF ON OFF OFF OFF OFF OFF OFF球机地址3 ON ON OFF OFF OFF OFFF OFF OFF球机地址40FF 0FF 0N OFF OFF OFF OFF OFF预置位功能调用:通用型解码器拨码设置:ON=开 OFF=关四位协议拨码开关: 1 2 3 4PELCO--D OFF OFF OFF OFFPELCO--P OFF ON OFF OFF八位波特率、地址拨码开关设置:1、2位波特率拨码: 1 2 3 4 5 6 7 81200 OFF OFF2400 OFF ON4800 ON OFF9600 ON ON3、8位地址拨码: 1 2 3 4 5 6 7 8地址1 OFF OFF OFF OFF OFF ON地址2 OFF OFF OFF OFF ON OFF地址3 OFF OFF OFF OFF ON ON地址4 OFF OFF OFF ON OFF OFF地址5 OFF OFF OFF ON OFF ON波尔球机拨码设置:ON=开OFF=关球机地址拨码SW1:1 2 3 4 5 6 7 8 9 10球机地址1ON OFF OFF OFF OFF OFF OFF OFF OFF OFF球机地址2OFF ON OFF OFF OFF OFF OFF OFF OFF OFF球机地址3ON ON OFF OFF OFF OFF OFF OFF OFF OFF球机地址4OFF OFF ON OFF OFF OFF OFF OFF OFF OFF球机地址5ON OFF ON OFF OFF OFF OFF OFF OFF OFF协议和波特率SW2:通信协议波特率1 2 3 4 5 6PELCO—D 2400 ON ON OFF OFF OFF OFF PELCO—D 4800 ON ON OFF OFF OFF OFF PELCO—D 9600 ON ON OFF OFF OFF OFF PELCO—B 2400 OFF OFF ON 0FF OFF OFF PELCO—B 4800 OFF OFF ON OFF ON OFF PELCO—B 9600 OFF OFF ON OFF OFF ON九寸球解码器拨码设置:ON=开 OFF=关四位拨码协议设置: 1 2 3 4PELCO—D OFF OFF OFF OFFPELCO—P ON OFF OFF OFF八位拨码波特率设置:波特率地址码1 2 3 4 5 6 7 82400地址1 OFF ON OFF OFF OFF OFF OFF ON 2400地址2 OFF ON OFF OFF OFF OFF ON OFF2400地址3 OFF ON OFF OFF OFF OFF ON ON2400地址4 OFF ON OFF OFF OFF ON OFF OFF八位拨码波特率设置:波特率地址码1 2 3 4 5 6 7 84800地址1 ON OFF OFF OFF OFF OFF OFF ON 4800地址2 ON OFF OFF OFF OFF OFF ON OFF 4800地址3 ON OFF OFF OFF OFF OFF ON ON 4800地址4 ON OFF OFF OFF OFF ON OFF OFF4800地址5 ON OFF OFF OFF OFF ON OFF ON一体化高速云台摄象机拨码设置:十位地址码设置:1 2 3 4 5 6 7 8 9 10 球机地址1 ON OFF OFF OFF OFF OFF OFF OFF OFF OFF球机地址2 OFF ON OFF OFF OFF OFF OFF OFF OFF OFF球机地址3 ON ON OFF OFF OFF OFF OFF OFF OFF OFF球机地址4 OFF OFF ON OFF OFF OFF OFF OFF OFF OFF球机地址5 ON OFF ON OFF OFF OFF OFF OFF OFF OFF六位码协议设置:1 2 3 4 5 6PELCO—D OFF OFF ON OFF OFF OFFPELCO—P OFF ON OFF OFF OFF OFF六位码波特率设置:1 2 3 4 5 62400 OFF OFF OFF OFF ON OFF4800 OFF OFF OFF OFF OFF ON9600 OFF OFF OFF OFF ON ON三位码摄象机拨码设置:1 2 3索尼OFF OFF OFF日立ON OFF OFFLD ON ON OFF三星ON ON ON调用预置位功能:32调用第一条轨迹(1到16预置点)52 调用第二条轨迹(17到31预置点)设置线扫轨迹:51设置线扫终点52设置线扫起点51调用51起动线扫8调用8号进入菜单彩富球机拨码说明通讯协议、波特率设置对照表。
球机操作简易说明
球机操作简易说明点击次数:1688 发布时间:2007-1-27ZOOMDOME球机操作简易说明一、功能描述:●采用功能完善的高性能数字DSP设计,性能稳定。
●内部设置数据断电后不丢失。
●采用RS-485总线控制。
●160个预置位随意存储,定位准确。
●水平360度连续旋转,无监视盲区。
●垂直方向实现180度自动翻转连续监视。
●自动光圈,自动聚焦,自动白平衡控制。
●夜视功能,根据环境光线的变化自动转换摄像机照度(依摄像机功能而定)。
●旋转速度根据镜头变倍倍数自动调整,实现大倍数对物体的更加准确的定位。
●精密细分电机驱动,运行平稳,控制灵敏。
●一体化集成设计,结构紧凑,可靠性高。
●快装结构,球壳和内胆分离设计,维修检测方便。
★自动翻转功能:(高速球适用)操作者将镜头拉到底部(垂直)后若仍按住摇杆,此时球机自动水平旋转180度后随即向上翻转90度,画面即看到背面的景物,从而实现纵向180度的全程连续监视。
当球机垂直电机在转到极限位置(摄像机与地面垂直)的时候,如果键盘继续操作发命令让球机继续向垂直极限方向运动时,水平电机转动180度使摄像机翻转,然后垂直电机反方向转动。
★焦距/转速自动匹配技术:(高速球适用)基于人性化设计,智能高速球根据焦距的远近自动调整摄像机水平和垂直转速,使手动跟踪目标操作更加简便易行。
★自动限扫描功能:(所有球机适用)自动扫描是智能高速球内置的功能,可以预先设置左右两个位置,只需一个外部命令就可以让球机自动的在左右两个位置以一恒定的速度往复不停的运动,实现无人操作自动巡视。
为简便操作,本智能高速球在设置好线扫起点后,然后水平移动球机,无需设置线扫终点,当启动线扫的时候,球机自动存储线扫终点。
当线扫功能时,设置77号预置点设置线扫起点,通过摇杆控制球机到所需位置,当调用77号预置点时球机将自动存储当前的位置为线扫终点,运行线扫状态时,屏幕左上方闪动SWEEPING。
通过菜单控制可以调节线扫速度和线扫在限位的停留时间,在菜单项SWEEP SPEED:__可以调节线扫的速度(1-8速度可调),在菜单项SWEEP DELAY:__可以调节在限位的停留时间(1-999秒可调)。
PELECO-D协议和PTZ控制

PELCO_D通信协议1、球机通信接口(EIA/RS-485)数据传输方式:非同步半雙工串列通讯通信波特率:9600Bps数据格式:Start Bit :1 Bit;Data Bit :8 BitParity Bit:NoneStop Bit :1Bit信号极性:Mark=Logic“1” ;Space=Logic“0”2、命令格式(一个数据包的代码长度为固定的8字节)控制器与摄像机的通信顺序:控制器→摄像机(8-Byte)WORD1 STX FFHWORD2 RECIEVER ADDRESS 00H~1FHWORD3 DATA(1)WORD4 DATA(2)WORD5 DATA(3)WORD6 DATA(4)WORD7 Check SumCheck-Sum (校验和)的计算方法:将WORD2到WORD6的内容进行加法运算后取模100H而得到3、命令注解球机的控制命令分为两大类,即PTZ命令和扩展命令。
PTZ命令主要执行云台的“上”、“下”、“左”、“右”和镜头的“变倍”、“变焦”、“光圈”等控制;扩展命令则控制云台的预置、巡视等功能4、PTZ命令(PAN/TILT/ZOOM)WORD3(DATA1) BIT0 FOCUS FARBIT1 FOCUS NEARBIT2 IRIX OPENBIT3 IRIX CLOSEBIT4 CAMERA ON/OFFBIT5 AUTOSCAN ONBIT6 CAMERA ONBIT7 0WORD4(DATA2) BIT0 FOR PAN/TITLBIT1 PAN RIGHTBIT2 PAN LEFTBIT3 TITL UPBIT4 TITL DOWNBIT5 ZOOM TELEBIT6 ZOOM WIDEBIT7 0WORD5(DATA3) PAN SPEED(00~3FH)WORD6(DATA4) TILT SPEED(00~3FH)PTZ命令控制说明:⒈当控制云台水平、上下方向动作或“IRIS”、“FOCUS”、“ZOOM”时需要使相应的控制位为“1”,不用控制的相应位置为“0”⒉当需要云台PAN/TILT两方向同时动作时,只需将PAN/TILT的相应控制位置“1”即可,PAN/TILT 的速度控制由WORD5/WORD6决定⒊将WORD3、WORD4的所有位置为“0”可以停止云台的动作5、扩充命令(1)、设置预置点WORD3 WORD4 WORD5 WORD600H 03H 00H XXXX=00H~3FH(PRESET NUMBER)(2)、清除预置点WORD3 WORD4 WORD5 WORD600H 05H 00H XXXX=00H~3FH(PRESET NUMBER)(3)、调用预置点WORD3 WORD4 WORD5 WORD600H 07H 00H XXXX=00H~3FH(PRESET NUMBER)(4)、全清预置点WORD3 WORD4 WORD5 WORD600H 07H 00H 77(5)、运行巡视序列WORD3 WORD4 WORD5 WORD600H 07H 00H 4CH(6)、停止巡视序列(解码器停自动)WORD3 WORD4 WORD5 WORD600H 07H 00H 60H(7)、设置预置点停留时间WORD3 WORD4 WORD5 WORD600H 03H 00 XXXX=46H,47H或48H(8)、启动自动扫描方法WORD3 WORD4 WORD5 WORD6 00H 07H 00 63H(9)、设置扫描方法起点WORD3 WORD4 WORD5 WORD6 00H 07H 00 5CH(10)、设置扫描方法终点WORD3 WORD4 WORD5 WORD6 00H 07H 00 5DH(11)、设置扫描速度WORD3 WORD4 WORD5 WORD6 00H 07H 00 XXXX=50-59H(12)、水平反转WORD3 WORD4 WORD5 WORD6 00H 07H 00 21H(13)、高速球水平复位WORD3 WORD4 WORD5 WORD6 00H 07H 00 22H(14)、解码器灯光开/关WORD3 WORD4 WORD5 WORD6 00H 07H 00 22H(15)、辅助接口一WORD3 WORD4 WORD5 WORD6 00H 07H 00 02H(16)、辅助接口二WORD3 WORD4 WORD5 WORD6 00H 07H 00 03H。
各球机、球型云台及各解码器的地址、协议、波特率设置
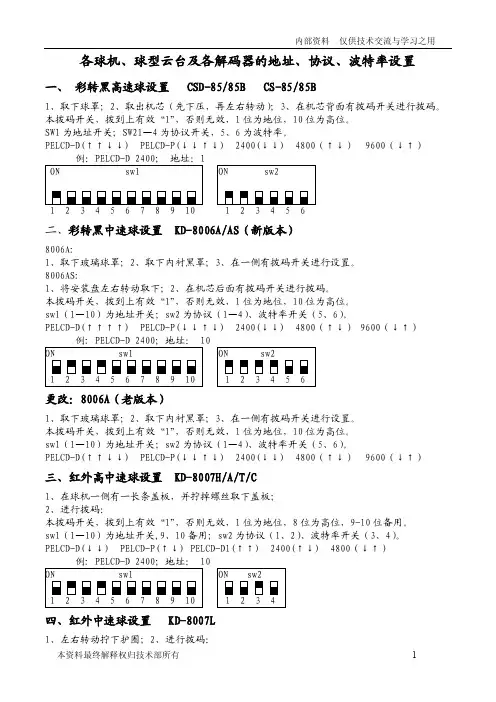
各球机、球型云台及各解码器的地址、协议、波特率设置一、彩转黑高速球设置 CSD-85/85B CS-85/85B1、取下球罩;2、取出机芯(先下压,再左右转动);3、在机芯背面有拨码开关进行拨码。
本拨码开关,拨到上有效“1”,否则无效,1位为地位,10位为高位。
SW1为地址开关;SW21—4为协议开关,5、6为波特率。
PELCD-D(↑↑↓↓) PELCD-P(↓↓↑↓) 2400(↓↓) 4800(↑↓) 9600(↓↑)二、彩转黑中速球设置 KD-8006A/AS(新版本)8006A:1、取下玻璃球罩;2、取下内衬黑罩;3、在一侧有拨码开关进行设置。
8006AS:1、将安装盘左右转动取下;2、在机芯后面有拨码开关进行拨码。
本拨码开关,拨到上有效“1”,否则无效,1位为地位,10位为高位。
sw1(1—10)为地址开关;sw2为协议(1—4)、波特率开关(5、6)。
PELCD-D(↑↑↑↑) PELCD-P(↓↓↑↓) 2400(↓↓) 4800(↑↓) 9600(↓↑)更改:8006A(老版本)1、取下玻璃球罩;2、取下内衬黑罩;3、在一侧有拨码开关进行设置。
本拨码开关,拨到上有效“1”,否则无效,1位为地位,10位为高位。
sw1(1—10)为地址开关;sw2为协议(1—4)、波特率开关(5、6)。
PELCD-D(↑↑↓↓) PELCD-P(↓↓↑↓) 2400(↓↓) 4800(↑↓) 9600(↓↑)三、红外高中速球设置KD-8007H/A/T/C1、在球机一侧有一长条盖板,并拧掉螺丝取下盖板;2、进行拨码:本拨码开关,拨到上有效“1”,否则无效,1位为地位,8位为高位,9-10位备用。
sw1(1—10)为地址开关,9、10备用;sw2为协议(1、2)、波特率开关(3、4)。
PELCD-D(↓↓) PELCD-P(↑↓) PELCD-D1(↑↑) 2400(↑↓) 4800(↓↑)四、红外中速球设置 KD-8007L1、左右转动拧下护圈;2、进行拨码:sw1(1—6)为地址开关,7、8为波特率;sw2(1-4)为协议率开关。
pelco-p协议和pelco-d协议地址
编号:_______________本资料为word版本,可以直接编辑和打印,感谢您的下载pelco-p协议和pelco-d协议地址甲方:___________________乙方:___________________日期:___________________pelco-p协议和pelco-d 协议地址篇一:pelco-d 与pelco-p 协议区另Upelco-d 与pelco-p 协议区另U曼码协议是ad品牌的协议,通用性很好,派尔高p、d 协议是派而高自己的协议,所以用矩阵控制快球,要考虑协议的问题,大部分矩阵厂家都提供协议转换器,而且大多数快球厂家也把解码器内内置多种协议,基本没有匹配问题,都是485的控制协议。
pelco-d:数据格式:1位起始位、8位数据、1位停止位,无效验位。
波特率:2400b/s命令格式:1. 该协议中所有数值都为十六进制数2. 同步字节始终为FFh3. 地址码为摄像机的逻辑地址号,地址范围:00h - FFh4. 指令码表示不同的动作5. 数据码1、2分别表示水平、垂直方向速度(00-3Fh ) ,FFh 表示“turbo ”速度6. 校验码=mod[(字节2+字节3+字节4+字节5+字节6)/100h]以地址码0x01为例:(0xff,0x01,0x00,0x08,0x00,0xff,0x08,}// 上(0xff,0x01,0x00,0x10,0x00,0xff,0x10,}// 下(0xff,0x01,0x00,0x04,0xff,0x00,0x04,}// 左(0xff,0x01,0x00,0x02,0xff,0x00,0x02,}// 右(0xff,0x01,0x00,0x20,0x00,0x00,0x21,}// 变倍短(0xff,0x01,0x00,0x40,0x00,0x00,0x41,}// 变倍长(0xff,0x01,0x00,0x80,0x00,0x00,0x81,}// 聚焦近(0xff,0x01,0x01,0x00,0x00,0x00,0x02,}// 聚焦远(0xff,0x01,0x02,0x00,0x00,0x00,0x03,}// 光圈小(0xff,0x01,0x04,0x00,0x00,0x00,0x05,}// 光圈大(0xff,0x01,0x00,0x0b,0x00,0x01,0x0d,}// 灯光关(0xff,0x01,0x00,0x09,0x00,0x01,0x0b,}// 灯光开(0xff,0x01,0x00,0x07,0x00,0x01,0x09,}// 转至预置点001(0xff,0x01,0x00,0x03,0x00,0x01,0x05,}// 设置预置点001(0xff,0x01,0x00,0x05,0x00,0x01,0x07,}// 删除预置点001以上对应的停命令均是:(0xff,0x01,0x00,0x00,0x00,0x00,0x01,}// 停命令pelco-p:数据格式:1位起始位、8位数据、1位停止位,无效验位。
设置球机转动
云台设置
云台控制设置步骤:
1通过串口设置来设置串口类型、串口设备、波特率。
2进入云台设置界面设置" 云台协议、地址码"(默认云台地址码和通道号是一一对应的,即第一通道连接的云台地址码是1。
注意:球机
协议,波特率,地址码请与球机设置保持一致才能控制)。
l 切换需控制的画面为单画面,遥控按"PTZ" 进入云台控制模式即可用遥控控制云台,按"PTZ" 键退出云台控制模式,也可用鼠标右键进入
云台控制界面(注:双击鼠标可以移动云台控制界面)。
l 遥控输入预置点和调用预置点的方法:进入云台控制模式后,按方
向键将云台转至准备设置预置点的位置,按遥控器上" *预置" 按钮,
在云台控制界面预置点输入框输入预置点,如1,将云台再转到另一个
方向,再按"# 调用",在云台控制界面预置点输入框输入之前设置的
预置点1,云台会自动转回前面所预置的位置。
(注:1~255 有效,
255 为关闭)。
l 鼠标输入预置点和调用预置点的方法:进入云台控制界面后,在预
置点输入框上双击鼠标调出软键盘,输入预置点,鼠标右键退出软键
盘,点预置保存设置,将云台再转到另一个方向,再在预置点输入
框输入之前设置的预置点,点调用,云台会自动转回前面所预置的位
置,点返回退出云台控制模式。
l 多预置点轮巡(注:在系统锁定状态下有效)
(1) 轮巡时间范围:0-99 秒。
(2) 预置号:每个通道可设置16 个预置位。
(3) 预置点范围:1-255,255 为关闭状态。
常用球机设置方法
1.ALEC球机2.SAMSUNG球机3.大华球机3.1.设置协议、波特率、ID号设置协议、波特率、ID号之前,打开球机球罩,可看到拨码开关(如图1):图1图2。
表1通讯协议选择表2 波特率选择表3 奇偶校验3.2.球机ID地址设置拨码开关:图3高速球利用拨码开关设置地址号,编码方式采用二进制编码。
1~8位为有效位,最高地址位为255。
地址号的设置方法参见下表表4 地址码巡航设置一、以下调试步骤能让你快速掌握通过硬盘录像机来实现高速球各功能的操作;二、系统连接1、高速球的控制信号和视频信号线均接到硬盘录像机背面的端子,其中高速球控制线接硬盘录像机的T+和T-,视频线接video1-video16。
2、监视器接入硬盘录像机的VOUT口。
3、给高速球,硬盘录像机和监视器插上电源三、实际操作1、操作前需对录像机的协议、地址、波特率这几个参数进行设置,设置成和高速球的参数一致;已经设置好了协议为PELCO-D,波特率2400,解码器地址地址为1,对应的通道二地址为2;而硬盘录像机通道一对应的高速球。
2、设置好DVR和球机各参数都后,我们就可以控制高速球转动了;DVR自带遥控器,由于使用遥控器操作DVR和球机是十分方便的;下面介绍一下如何使用遥控器操作。
2-1、将遥控器对着DVR,按遥控器“设备”+“88”+“确认”键,输入完成后DVR面板上的“状态”指示灯亮起,现在就可以用遥控器控制DVR了。
2-2、按遥控器的数字键选择对应的通道画面,按主菜单键可进系统菜单设置各项参数。
2-3、如监视器显示多个画面时,为预览模式。
这个时候无法控制球机工作,需要按云镜控制进入云台控制模式即可控制智能球工作。
2-4、进入控制模式后可控制智能球上下左右以及变倍工作,需要强调的是海康DVR对高速球机左右设计的是左右方向键按下的频率低,球机速度就慢。
如果要球机速度快起来,就需要连续的按对应的左右方向键盘。
2-5、设置预置位:按主菜单键,选择解码器-确认-预置点-设定-确认,出来一个新的画面,按方向键选调整,选调整之后,所有设置菜单消失,此时可用遥控器方向键和变倍来选择一个监控目标来当预置位,当选好目标之后,按遥控器确认键回到调整菜单画面;按遥控器方向键选预置点,在预置点菜单上输入1~128任意数字代表数字,当注意如果是1,则需要输入001,按完之后按确认,在选保存+确认,则此时当前画面就设置成了预置位。
PELCO协议中文版
PELCO产品协议解析PELCO (派尔高)的监控器材在我国有很广泛的应用。
PELCO有自己的传输控制协议,当它的产品配套使用时,可以互相兼容。
但在某些情况下,由于工程的需要,要求用其它设备(比如电脑)来控制PELCO的矩阵或镜头,这就要求充分了解PELCO的传输协议。
本文为你详细解析PELCO常用的两种协议:PELCO-D协议和PELCO-P协议。
- PELCO-D协议PELCO-D协议一般用于矩阵和其它设备之间的通信。
它的格式如下:所有的值都是用的 16进制表示。
同步字通常都是 $FF。
地址码是指与矩阵通信的那台设备的逻辑地址,可以在设备中设置。
命令字 1和命令字2设置如下:Sence码与Bit4和Bit3有关。
在Bit4和Bit3为1的情况下,如果Sence 码为1,则命令就是自动扫描和和摄像机打开;如果Sence码为0,则命令就是手动扫描和摄像机关闭。
当然如果Bit4或Bit3为0的话那命令就无效了。
数据1表示镜头左右平移的速度,数值从$00(停止)到$3F(高速),另外还有一个值是$FF,表示最高速。
数据2表示镜头上下移动的速度,数值从$00(停止)到$3F(最高速)。
校验码是指Byte2到Byte6这5个数的和(若超过255则除以256然后取余数)。
- PELCO-P协议PELCO-P协议一般采用RS-485传输,波特率为4800,1位起始位和停止位,8位数据位,无校验。
其格式如下:起始码是固定值$A0。
地址码是设备的逻辑地址,可由接收设备上的DIP开关来设定。
数据位1到4的意义如下:停止码是固定值 $AF 。
校验码是 Byte2 到 Byte6 这 5 个数的异或值(XOR)。
地址码是从 0编起的,所以地址码$00表示第一台设备。
PELCO-D和PELCO-P协议另有一些特殊命令,可对设备进行一些高级控制,但这些应用并不常见,限于篇幅,这里不多作介绍,若需要可从直接下载英文资料。