
基于VB.net的机器人运动仿真软件的开发研究
82 机械设计与制造
Machinery Design&Manufacture 第5期 2010年5月
文章编号:100l一3997(2010)05—0082—02
基于VB.net的机器人运动仿真软件的开发研究 ;l=
闫华汪木兰袁建宁
(南京工程学院先进数控技术江苏省高校重点实验室,南京210013)
Exploitation of robot movement simulation software based VB.net
YAN Hua,WANG Mu—lan,YUAN Jian-ning
(Nanjing Institute of Technology,Jiangsu Key LaboratmT of Advanced Numerical Control Technology,Nanjing
210013,China)
: 【摘要】采用VB.net语言编程,通过对AutoCAD二次开发,设计开发出焊接机器人与搬运机器人i
÷运动学三维实体动态仿真系统。通过人机交互方式操纵机器人的动态运行。在仿真系统中,可以实现机器;
人三维实体模型的重建、机器人的正向、逆向自动求解,给出机器人连续运动轨迹文件,机器人即可自动
:地在AutoCAD环境中进行动态仿真运行。 i
÷ 关键词:VB.net;机器人;AutoCAD;运动学仿真 ;
: 【Abstract】In this essay,VB t program,ning language is used,and through the second exploitation;
;of AutoCAD,three-dimensional dynami ̄simulation kinematic entity system o厂welding robot and cotton:
picking robot is designed and developed.Through,human-Computer interaction,the dynamic performance÷
the robot can be manipulated.In this system,three—dimensional robot entities can be regener ̄ed,robot;
:forward solution and reverse solution call be /]ieved,if the continuous movement trajectory document of i ÷robot is give , he robot can autom c ̄ly dynantic simMlate in Aut。cAD e, r0n仇en£. ÷
? Key words:VB.net;Robot;AutoCAD;Kinematic simulation ?
中图分类号:TH16,TP391.9文献标识码:A ●— —J— l刖舌
“工业机器人”是机械制造及自动化等专业的主干专业课程,
某机械工程学院机电工程实验室购置了一套由日本某公司研制生 产的MOTOMAN UP6机器人。由于机器人造价高,实际焊接费用
高,学生实验通常为参观实验,很难达到熟悉编程和操作的目的。 为了使学生在实验过程中获得更多的感性认识,充分利用实验资
源,研究设计开发出一套机器人运动仿真软件,应用到工业机器
人实验教学中可以实现每人一套软件进行实验,改善了“工业机
器人”课程的实验条件,达到了较好的实验效果。 2机器人3D模型的建立
2。1机器人运动参数的确定 六自由度机器人由多个相邻的连杆机构组成,建立的六自由
度机器人各关节坐标图,如图1所示。各关节参数,如表1所示。
图1机器人关节坐标图 根据前面建立的坐标系、各关节参数,确定出各关节之问的 相对坐标位姿,推导出机器人正向运动学方程,再利用代数法和
儿何法相结合推导出机器人逆向运动学方程。 表1机器人关节参数表
2.2机器人模型的建立
用Visual Basic.NET对AutoCAD进行二次开发,是基于新的
ActiveX自动化界面技术。AutoCAD ActiveX技术是使用某种应
用程序(如Visual Basic.NET)通过编程从AutoCAD内部或外部 来控制、操纵AutoCAD。
3仿真软件的设计
机器人运动仿真软件界面,如图2所示。 机器人运动仿真软件界面上各按钮的功能如下:
(1)变杆长重新建模:改变机器人各关节的参数,重新建立模
型: (2)求P点坐标:根据机器人各关节参数,正向求出P点的位
姿,并建立仿真模型; (3)运动到给定点:在已知P点位姿的情况下,逆向求出机器
人各关节的角度参数,并建立仿真模型;
★来稿日期:2009—07—20★基金项目:南京工程学院高教研究基金资助项目(GY200712),南京工程学院科研基金项目(KXJ07052)
第5期 闰华等:基于VB.net的机器人运 笪墨 垄 垄
(4)给定轨迹3D动态模拟:根据给定的机器人连续运动轨
迹文件,机器人连续仿真运行。
图2机器人运动仿真软件界面 3.1机器人正向运动仿真 在机器人运动仿真软件界面上输入各关节TH,、TH:、TH,、
n.、 等的角度值,单击 P点坐标]按钮,机器人末端根据各关 节的值运动到某点,该点即为所求的P点的值,如图3所示。图
中圆球就是所求的P点,红色代表正解结果,绿色代表逆解结果,
黄色代表连续轨迹)。根据机器人各关节参数正向求解末端位姿
的实例,如表2所示。
图3机器人运动图 表2机器人正向求解实例 库机器人各关节参数 P点位置与姿态 号0t 02 03巾l 2 X Y z XF YF zF 1-50 32 40 0 0 59.858 0 215.56 0.375 0 -0.927 2—40-35—44 40 45 98.489 lO5.085 129.1】5一O_314一O.905 0.288 3 30 46-22 90--45 9_271一l34.517 161.282—0.265 0.836—0.481 4 80-33 78 l3O 32 106.450—98.639 1 l6.166—0.859 0.217 0.456
3_2机器人逆向运动仿真 输入P点的位置( 、y、z)和姿态(XF、yF、ZF)值,单击睡动
到给定点1按钮,该软件会根据P点的位姿(位置和姿态)逆向计 算机器人各关节的值(TH。、TH 、TH 、Fi。、Fi )。在求逆解的运算过
程中会出现多解情况,故在必须多解的取舍原则,本设计因涉及
到连续轨迹规划,故选择多解原则为:根据前一点的位置选择解, 在保证该值在符合取值范围的情况下选取机器人手臂移动距离
最短的值。(在本设计中假设没有障碍数组中0为X轴、1为y
轴、2为z轴)。根据P点的位姿逆向求解机器人各关节参数的实 例,如表3所示。
3.3机器人连续轨迹运动仿真 机器人连续轨迹运动仿真是建立在机器人逆解基础上的,运
行程序,点击“给定轨迹3D动态模拟”按钮,选中机器人连续运
动轨迹文件,点打开按钮,程序会把各P点的位姿数据读到数组 中,再对各点进行分析,分析各个P点是否在机器人的运动范围
之内,若不在则除去该点,完成后会提示有部分P点不在机器人
的工作范围之内,问是否继续,点喃定]贝JJ继续,点[取消】贝Ⅱ不进行
轨迹规划。机器人连续轨迹运动仿真程序流程图,如图4所示。
表3机器人逆向求解实例 ————— 雯 委; 机器人各关节
图4机器人连续运动仿真程序流程图 机器人连续运动轨迹文件的格式如下:
第一行是机器人连续运动轨迹点的个数;
第二行是机器人第一个点的法向向量:XF,YF,zF
第三行是机器人第一个点的位置: ,y,z
第四行是机器人第二个点的法向向量;XF,YF,ZF
●●●●●‘ 第i行是机器人第 个点的法向向量:XF,YF,ZF 第i+1是为机器人第 个点的位置: ,y,z
根据机器人连续运动轨迹文件,机器人连续运动仿真结果,
如图5所示。
图5机器人连续运动轨迹仿真 4结论
研究采用VB.net语言编程,通过对AutoOAD二次开发,
设 机械设计与制造
Machinery Design&Manufacture 第5期 2010年5月
文章编号:1001—3997(2010)05—0o84—02
集散控制系统在凸轮轴加工自动生产线上的应用
关百军杨淑芳郑照连
(沈阳机床集团,沈阳1 10041)
Application of distributed control system in the production line of process camshaft
GUAN Bai-jun,YANG Shu—fang,ZHENG Zhao-lian
(Shenyang Machine Tool(Group)Co.,LTD.,Shenyang 1 1 004 1,China)
6 【摘要】随着数控技术的高速发展,制造业现已基本实现柔性自动化、集成化、智能化,机床联网在l
;这里起到了关键作用。数控系统与外部上位计算机以网络连接,通过网络实现对设备的远程控制和无人{
{化操作、远程加工程序传输、远程诊断和远程维修服务、技术服务等,并提高机床生产率。通过松下电工l
l PLC和研华工控机组成的集散控制系统在湖北东风集团的实际应用,充分说明了集散控制系统在自动生i
;产线的优势和广阔的发展前景。 6
; 关键词:PLC;集散控制系统;自动生产线;应用 l
6 .[Abstract】Manufacturing has already basically realizedflexible automation,integration and intelli—l
9 gence alongwith high speed development ofCNC technology,in which networking ofmachine toolplay 0;
;key role.CNC system connect with superior computer outside by network,and realize functions via network:
5 such as long distance controlfor the equipment and operate without personnel,transmit machiningprogram l
4 for long distance,diagnosis and maintenance for long distance,provide technology service etc as well as 4
l improve productivity ofmachine tool Through application ofDistributed Control System that Was made up l
i ofPanasonic PLC and industry computer of Yah Hua in Dong(eng Company of HuBei,it has zly stated;
【制造业自动化】_软件结构_期刊发文热词逐年推荐_20140726
序号科研热词推荐指数序号科研热词1嵌入式系统31控制系统2数控系统22梯形图3plc23嵌入式4can总线24双口ram5非圆加工15单片机6集散式系统16plc(可编程控制器)7运动控制器17dsp8运动学18驱动电路9运动仿真19预测补偿10软件重用110预处理11软件体系结构111音乐喷泉12调度工作站112面向对象13读写113静力学14设计114锡膏印刷设备15触摸屏115链子16螺栓预紧力116造纸机17虚拟现实117通信协议18自由口通信118通信19自动发油119递阶式20结构有限元分析120运动学21组装质量121运动仿真22组合分析122软建模23管理系统123车间24码垛机器人124车载导航系统25直线伺服控制系统125触摸式gui26电能质量126触摸屏27生产线127解耦28玻璃清洗机128蜂窝纸板29现场总线129虚拟制造30物流系统130虚拟企业31物流管理131结构优化32物流132皮革真空干燥机33液压挖掘机133白车身34油库134疲劳分析35气动控制135电机36检测仪136电子节气门37机械手137生产线规划38机器人138现场总线系统(fcs)39木工机械139现场总线40时序140焊接41无人机141温度场42数控142测控装置43数据交换143气动控制44数字信号处理器144模型45数字信号处理145模块化46控制系统146机架47接触力147机器人48振动钻床148有限元法49抽屉开榫机149有限元仿真50性能评测150有限元51微小型移动机器人151智能决策模型52工控机152无线数据传输2008年2009年53工业机器人153数控加工仿真54存储器154数控55发动机155数据分析系统56分布式系统156操作平台57分布式控制157控制优化58信息追溯158感应加热59余度管理159总线60传感器160开放式61仿真平台161平面关节型62任务调度162工程物流63主pc机163工业控制网络64中小型制造企业164工业以太网65xml165嵌入式控制系统66web服务器166嵌入式167实验系统68sopc168实时监控69soc片上系统169实时操作系统70smt170大钩71s7-200可编程控制器171多边形效应72rtu控制器172多维度模型73profibus173多维度查询与分析74pmac-pc174多层循环75plc-839175多传感信息76pc机176地铁列车77pci总线177图像采集78pc104 总线178图像处理79opc179可靠性80mems180单神经元81mcx314as181动态响应82ibm7535182动力学83i2c总线183切割机84fpga184信息显示器85fluidsim-p185位置随动控制86fft186传动控制87dsp187从节点88dmc控制卡188上位机控制系统89asp平台189windows ce90arm核190web服务91arm191ug弹簧支架92a/d功能卡192sopc933ds max193profibus-dp94profibus95pro/e软件96plc97pid控制98nios ⅱ99ipv6100fpga101fea102dnc103devicenet104cc-link总线105c/s结构106bp神经网络
DLRB-934型工业机器人典型工作站实训系统
旗开得胜
读万卷书 行万里路 1 DLRB-934工业机器人典型工作站实训系统
技术文件
图片仅供参考,以实际配置为准
一、 设备概述:
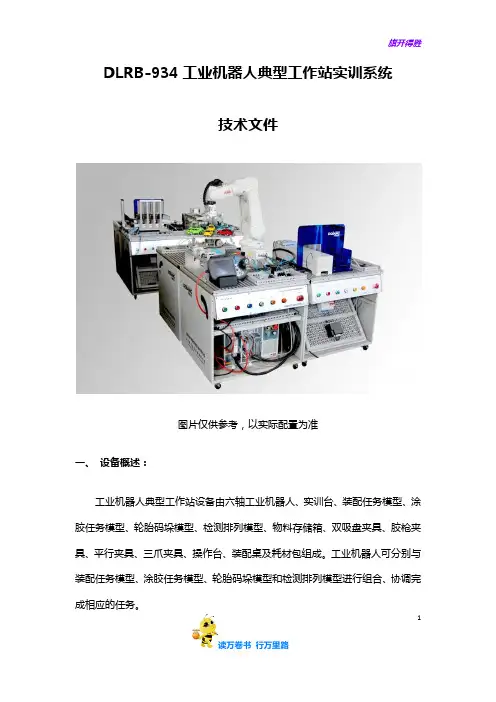
工业机器人典型工作站设备由六轴工业机器人、实训台、装配任务模型、涂胶任务模型、轮胎码垛模型、检测排列模型、物料存储箱、双吸盘夹具、胶枪夹具、平行夹具、三爪夹具、操作台、装配桌及耗材包组成。工业机器人可分别与装配任务模型、涂胶任务模型、轮胎码垛模型和检测排列模型进行组合、协调完成相应的任务。 旗开得胜
读万卷书 行万里路 2 二、 设备特点:
1) 系统采用计算机仿真现代化信息技术手段,通过操作、模拟、仿真三个培训层面,解决专业培训理论、实验、实习和实际应用脱节的问题。
2)系统操作安全(多重人身、设备安全保护)、规范,使用灵活,富有现代感。
3)模块化结构,各任务模块可与机器人组合完成相应任务
4)开放式设计:可根据实训内容选择机器人夹具及载体模型;并根据学员意愿选择在实训平台的安装位置及方向;且具有很好的延伸型,客户可根据自己的需求开发新模型及夹具。
5)模具化运用:所有模型及夹具全部装入一次开模制作的物料存储箱内,使用保存方便快捷,节约空间,便于管理。
三、 技术参数
1).输入电源:单相三线制 AC220V±10% 50HZ,
2).工作环境:温度-10℃-+40℃,相对湿度<85%(25℃),无水珠凝结海拔<4000m
3).电源控制:自动空气开关通断电源,有过压保护、欠压保护、过流保护、漏电保护系统。 旗开得胜
读万卷书 行万里路 3 4).输出电源:
(1)单相交流220V±10% 50HZ ;由启动开关控制输出,并设有保险丝保护。
(2)直流稳压电源:24V/1A,
5).外形尺寸:1300mm×750mm×1700mm
四、 各模块简介
1)实训台
实训台体采用优质钢板(板厚1.2mm)制作,表面喷涂处理;实训台面采用型材结构搭建,可任意安装机器人或其它执行机构;并有不锈钢网孔电气安装板(板厚1.5mm),用于安装控制器件与电源电路;实训台上配有相应的操作面板,安装按钮和指示灯,分别为“启动”、“停止”、“复位”、“上电”,并且具备急停功能;可编程逻辑控制器安装于电气网孔板上,实现机器人与各任务模块的组合;实训台底脚上安装有脚轮,能够方便移动与定位。
【计算机应用】_仿真建模_期刊发文热词逐年推荐_20140726
序号科研热词推荐指数序号科研热词1仿真61建模2神经网络42仿真3建模43面向对象4软测量34神经网络5支持向量机35支持向量机6工作流26petri网7可视化仿真27过程建模8仿真建模28粒子群算法9opengl29最小二乘支持向量机10馈线保护110建模仿真11预热温度控制111单机智能控制(ipc)仿真模式12预测系统112仿真系统13面向对象113simulink14非线性系统114飞镖投掷15非合作博弈115项目管理16青霉素发酵116非线性系统17集装箱港口117非线性模型预测控制18间歇过程118非线性建模19锅炉效率119非完整系统20钻孔120随机加权法21遥控操作121间歇过程22遗忘因子122链路特性23遗传算法123铁道车辆24通信网告警相关性分析124铁路突发事件25递归神经网络125铁路26连续搅拌釜式反应器(cstr)126量子粒子群优化算法27连续导通模式127重尾分布28连续双向拍卖128重分形29连接权129采购业务流程建模30软测量模型130速度影响域31车间作业调度问题131通信模型32路径规划132追踪策略33超声波133运动控制34资源调度134过程仿真35资源/任务网135辨识36质量控制136软测量建模37设计空间探索137软件测试38视点相关138软件体系39蚁群算法139车辆工程40虚拟现实140路由算法41自适应模糊推理系统141路径规划42自适应mica142资源调度模型43自相似143贝叶斯网络44自动垂直钻井144语音识别45聚丙烯145计算机模拟器46网络建模146计算机动画47网络学习147计算机仿真48网络场景148覆盖时间49网络协议149表面贴装技术50网络仿真150行人运动模型51网络151行人行为52统计过程控制152行为决策2008年2009年53细节层次153蚁群算法54线性空间154蚁群55累加玄长155虚拟维修样机56系统辨识156虚拟维修57粒子群优化算法157虚拟现实58突发事件应急管理158虚拟样机59空间机器人159虚拟制造60移动自组织网络160蒙特卡罗仿真61移动代理161自适应控制62离散事件系统规范162自组织理论63离散事件系统163自相似64神经元网络164自回归运动平均模型65神经传递通路165自动驾驶66着色解释petri网166自动控制67着色petri网167能源基础设施68直接执行仿真168背景建模69病毒169股价预测70用户动态交互170联锁71牵引供电系统171网络流量预测72物资保障172网格73燃烧优化173系统级设计74熔融指数174系统级建模75滑翔增程弹175系统建模76泛化能力176粒子群优化算法77泛函177簇系数78泊松分布178策略迭代79比例控制179竞争-冲突淘汰存取方式80模糊pid-神经元控制180移动机器人81模型181积分变结构82模块化182碰撞检测83核183研究84栅格模型184着色petri网85构型185直觉模糊集86无线光通信186直觉模糊逻辑87无时延187直觉模糊petri网88断续导通模式188疏散模型89文件共享189疏散仿真90数据队列190生产调度91数据建模191环境监测92故障诊断192特征选择法93故障检测193物理活动94收敛194片上系统95推荐195焊接过程96指令集196灌装过程97拥塞控制197混沌搜索98投票198混合逻辑模型99弹道仿真199涌现100建模仿真1100流量模型101建模与仿真1101泊松盘102序列密码1102正交频分复用103广义回归神经网络1103模糊规划104常减压装置1104模糊建模105差分进化1105模糊c均值聚类算法106层次化1106梯级水电
A200709-420

- 1 - 利用Vb实现AutoCAD参数化设计绘图
徐炳林,樊宇姣,邓武彬
河海大学水利水电工程学院,南京(210098)
E-mail:xubl1981@
摘 要:阐述采用面向对象的语言VB实现参数化设计和绘图的方法,同时介绍了参数化设
计的基本原理,并通过实例讲解利用VB语言建立AutoCAD模型的过程,旨在提高画图工
作的效率及其准确性,为广大设计绘图人员提供一种经济实用的新方法。
关键词:二次开发,VB ,建模,参数化设计绘图
中图分类号:TP31 文献标识码:A
1. 引言
随着计算机技术的高速发展,AutoCAD、Pro/Engineer等优秀的CAD图形软件在机械、
电子、航空、汽车、服装、建筑等行业得到了广泛应用[1]
。这些软件不但在产品几何造型、
运动分析、计算分析、数控编程以及绘图方面的功能很强,而且提供了二次开发接口,如果
有效地对这些软件进行二次开发,将进一步提高它们的实用性和应用效果[2]
。CAD技术的
一个重要应用就是参数化设计,能否实现参数化设计也成为评价系统CAD 优劣的重要技术
指标,它更符合和贴近现代CAD中概念设计以及并行设计思想工程设计人员设计开始阶段
可快速草拟图纸,通过对形状及大小的约束最后精确成图。设计参数不但可以驱动设计结果,
而且影响产品的整个开发周期,设计参数可以来自其他系统。参数化设计又是变量设计的前
提,借助变量化设计思想可实现动态设计,机构设计的运动仿真模拟等[3]
。
2.参数化设计概念及其理论方法
参数化设计是通过改动图形的某一部分或某几部分的尺寸,或修改已定义好的构造参
数,自动完成对图形中相关部分的改动,从而实现对图形的驱动。参数驱动的方式便于用户
修改和设计。用户在设计轮廓时无需准确地定位和定形,只需勾画出大致轮廓,然后通过修
改标注的尺寸值来达到最终的形状,或者只需将零件的关键部分定义为某个参数,通过对参
基于SolidWorks的柴油机曲轴特征参数化建模

基于SolidWorks的柴油机曲轴特征参数化建模
刘方;刘炜
【期刊名称】《江苏船舶》
【年(卷),期】2018(35)6
【摘 要】为了解决曲轴建模时大量重复性模型绘制工作和修改简化工作,以柴油机曲轴为例,针对SolidWorks三维软件,通过程序开发平台,以参数化设计思想为主导,调用相关的SolidWorks API接口,进行软件的二次开发.根据主轴颈直径和长度、连杆轴颈的直径和长度、平衡臂的厚度为特征参数建立柴油机曲轴模型.该方法使柴油机曲轴建模过程得以简化,提高了建模的效率,有较高的推广和应用价值.
【总页数】4页(P20-22,34)
【作 者】刘方;刘炜
【作者单位】江苏联合职业技术学院无锡交通分院,江苏无锡214151;江苏科技大学能源与动力工程学院,江苏镇江212003
【正文语种】中 文
【中图分类】U664.121
【相关文献】
1.基于SolidWorks 2016和Visual Basic 6.0的轴参数化建模 [J], 宁廷州;刘洋凯
2.基于SolidWorks的链传动装置参数化建模与运动仿真 [J], 陈雷; 代丽华; 刘莉;
曹吉军 3.基于VBA的SolidWorks快速二次开发实现爬梯部件的参数化建模 [J], 李冰;
郭献礼; 张林多; 贾文聪
4.基于SolidWorks的摆线齿轮参数化建模和有限元分析 [J], 赵宇;朱鑫垚;王学军
5.基于SolidWorks膨胀节参数化驱动建模研究 [J], 李亮;王涛;卢衷正
因版权原因,仅展示原文概要,查看原文内容请购买
基于EON的虚拟运动仿真平台设计与实现
基于EON的虚拟运动仿真平台设计与实现
贾庆浩;刘林
【摘 要】Traditional 3D CAD softwares have limited effect at mechanism
motion simulation visualization. In order to improve interaction, utilize
Jscript to realize transmission of mechanism motion parameters, and
design EA1 interface to communicate with external program. Real-time
motion parameters are feedback to users. Visual graphic is generated
according to special parameters. A slider-crank mechanism simulation
platform with interactive features is constructed with VC++6.0. The result
shows that the system can effectively simulate the motion of slider-crank
mechanism and offer reference for virtual simulation visualization.%传统的三维CAD软件在机构运动仿真可视化方面效果局限.为了提高仿真的交互性,在虚拟现实开发平台EONStudio中,利用JScript功能节点实现机构各部分运动参数的传输,并设计EAI接口与外部程序之间进行通讯,将机构实时运动参数反馈给用户,根据用户指定的机构参数生成直观的图像.以VC++6.0为开发工具,开发了具有交互功能的发动机常见的曲柄滑块机构仿真平台.结果表明,该系统能够逼真地模拟曲柄滑块机构的运动过程,为虚拟仿真可视化的发展提供了参考.
计算机专业论文题目大全
计算机专业毕业论文主题
基于asp语言的测试项目
学生信息管理系统的设计与实现
基于的社区人口管理系统
基于的课程教学网站设计
公司会议网站
C#高校工资管理系统
C#在线点歌系统
《数据库原理》精品课程网站设计
教师住房管理系统
《计算机网络》学习网站的设计与实现
《模式识别》精品课程网站的设计与实现
asp个人博客
asp网上书店
微型计算机学习网站的设计与实现
成绩分析系统的设计与实现
宠物管理系统
基于3G通信的视频医药系统设计
基于web的图书馆图书信息查询系统
离散数学网上教学系统
企业进销存管理系统分析与设计
人力资源管理信息系统
学生作业管理系统
社区论坛
在线课题系统
《数据库技术及应用》精品课程建设网站
职业中介信息管理系统
自来水收费管理系统
会员制漫画店(连锁)管理系统
基于CSCW的大学生就业平台
基于WEB方式的视频监控系统设计与开发
旅游网站
健康网站的设计与实现
新闻管理系统设计与实现
工会信息发布系统的设计与开发
模式识别与智能研究所网站
互联网计费系统
C#毕业生信息管理就业招聘系统
体育用品在线商店系统
网站群信息管理系统
员工绩效考核系统
学生档案信息管理C#
基于技术的动态IT培训网站的设计与实现 《软件测试技术》精品课程网站的建设与开发
网上二手房交易系统设计与实现
ASP131企业进销存管理系统
ASP C语言教学系统+论文
ASP(交友录)
asp+SQLServer网上书店系统+论文
ASP+sql精品在线试题库设计+论文
ASP+SQL图书管理系统+论文
ASPAC软件信息发布系统
ASPAC学生论坛
asp办公系统
ASP毕业设计选题管理系统(asp+sql)
asp毕业生信息管理系统源码+论文+开题+文献+外文翻译
ASP产品销售
ASP窗帘网站平台
200ASP电子商务系统
ASP电子政务档案管理系统+论文
ASP服装销售系统论文+答辩PPT+源代码+翻译+开题报告+任务书+实习报告)
基于MATLAB和SolidWorks的高阶椭圆齿轮参数化建模系统
基于MATLAB和SolidWorks的高阶椭圆齿轮参数化建模系统
邓琨;赵罘;林建邦
【摘 要】针对高阶椭圆齿轮设计与建模过程比较繁琐的问题,进行高阶椭圆齿轮参数化设计与建模系统的研究.根据齿轮拟合传动特性推导出节曲线数学模型,依据加工原理法推导出齿轮齿廓的数学模型;使用MATLAB对节曲线和齿轮齿廓进行仿真,仿真结果用于程序参数校验以保证齿轮设计参数满足啮合要求;采用组件对象模型技术(COM)技术对SolidWoks进行二次开发,使程序能够根据仿真结果自动绘制齿轮三维模型;通过GUI完善交互界面的设计,使程序能够独立地驱动SolidWorks和MATLAB.以实际工程问题为例,计算并绘制出一对高阶椭圆齿轮拟合的三维模型,结果表明开发的程序能够大大节省高阶椭圆齿轮设计的时间,提高机械设计效率.%The design and modeling of high order elliptical gears have been
studied.According to the gear fitting transmission characteristics,a
mathematical model of the section curve was derived,and a mathematical
model of the gear tooth profile was deduced according to the machining
ing MATLAB to simulate the pitch curve and gear tooth
profile,the simulation results were used for program parameter calibration
to ensure that the gear design parameters meet the meshing
热连轧生产线SolidWorks平台系统研发
本文介绍了以SolidWorks为研发平台,对某热连轧生产线进行数字化设计的全过程。首先建立模型,然后结合SolidWorks的无缝集成CAE平台COSMOSWorks、COSMOSMotion进行了FEA分析和和运动模拟仿真,并使用基于真实物理环境的渲染软件进行渲染。最后以VB为开发语言,以面向对象技术建立了一套可重组模块化轧机CAD系统。本文充分将SolidWorks软件融入产品设计的各个环节,大幅度提高了设计效率和产品质量。
一、项目背景
国内某大型钢铁集团公司新建一条热连轧生产线,项目总投资80亿元,设计年产200万t热轧钢卷,计划2009年4月进行热负荷试轧,同年8月正式投产。其中,上海重型机器厂有限公司负责全线机械设备的设计和制造,该厂拥有本条生产线工艺技术的完全自主知识产权,全线采用自动化控制和计算机实时监控,具有结构紧凑、轧制过程连续和生产效率高等优点,达到了国际先进水平。
二、设计流程
设计流程如图1所示。首先建立本条生产线的三维模型,继而进行一些设计检查,其中包括干涉检查和爆炸动画制作等。随后使用COSMOSWorks对关键零部件进行有限元分析,并针对结构缺陷处进行优化设计,然后将三维模型转化二维工程图。为了更好地展示产品,又使用了一款与SolidWorks兼容、基于真实物理环境的渲染软件MaxWell,对生产线的典型设备进行渲染,使用COSMOSMotion对本生产线的运行过程进行动态模拟,并开发出一套可重组模块化轧机CAD系统。
三、三维模型规划及实施
1.设计思想 本文采用“自下而上”结合“自顶向下”的设计思想对本条生产线进行建模和装配。由于本项目结构非常复杂,零部件数量多,难度大,而且是实际生产项目,因此我们在正确建
立零部件的基础上,更多地考虑了产品的优化设计。考虑零件在实际装配体中的位置,建立零部件的设计意图,正确使用几何关系、方程式和尺寸等合理地规划模型,以最简单的建
【制造业自动化】_机械设计_期刊发文热词逐年推荐_20140725
序号科研热词推荐指数序号科研热词1plc71plc2机器人32动力学仿真3自动化控制23pro/e4数控加工24齿轮5控制系统25辐照加速器6单晶炉26轴7单晶27特点8鲁棒性18控制系统9面阵探测器19快速设计10非圆曲线110变频器11集成系统111变型设计12铺叠112参数化设计13酸洗113仿真14递阶控制系统114scada系统15退火115高速计数16连续116额定功率17运动仿真117项目调度18边缘检测118非接触式智能筹码19输人整形器119集电极开路20车载电子设备群120隧道区域控制器21质量管理121阵列22负拖122防雷器23调度工作站123防撞机构24设计过程124锚泊系统25认证125链条26规则库126铁路桥梁检查车27装配127钢卷28节点坐标128重复频率29自动控制129配重装置30自动建模130配料31自动化药房131避雷针32自动化132远程管理33网络控制133过程配置34网络制造134轮距35网络135转向器36编码器信号处理136车载导航系统37绿色设计137起重船舶38绿色维修138资源约束39绿色回收139资源发现40绿色制造140贪心策略41综述141质量管理系统42结构142负载转矩43组态软件143调直转筒44组态144误差方法45组合式145语音识别46等间距法146设计计算47空气压缩机147设计48神经内分泌148计量仪表49碗形零件149计算机辅助工艺设计50知识辅助150触摸屏51知识管理151解析结构模型52知识检测152装置研制2008年2009年53直线插补153蜂窝纸板54直流调速器154虚拟设计55直流电磁铁155虚拟装配56电磁干扰156虚拟制造57电磁兼容设计157自动调平系统58用户158自动成型59特点159自动售票机60物流系统160自动化61熔样机161自主着陆62焊缝识别162脱脂63热轧不锈钢163脉冲调制器64滤站164脉冲电流65液力机械传动系165脉冲电压66消息控制166网控机器人67流量控制167编码器68汽车产业168绝缘垫片69污水处理169结构分析70气体干燥器170终点判别71残留振荡171类物料清单72模糊控制172管道机器人73模糊增强173算法74模糊petri网174立式储料机组75模块化175空压机76条形码识别176稳定性77木工机械177移动辊架78智能配电178称重79智能控制器179示教80数据库180磁脱扣81数据传输181短消息82插补182矫直切断83控制183知识融合84接口程序184知识库85接口卡185知识工程86抽屉开榫机186直筒散装水泥罐车87成组技术187监控88建模算法188疲劳分析89延伸率189电源系统90应用190电源中性点91并联机器人191电压输出92平整机192电化学机械加工93工艺设备193生产线94工艺194现场总线95工程车辆195特征造型96工控机196牵引小车伺服对中97工业机器人197照度自动控制系统98履带式巡检机器人198热轧不锈钢退火酸洗线99多学科设计优化199演奏机械手100图像处理1100漏型输入101国产化1101滑线供电102后置处理1102源型输入103可追溯性1103混凝土搅拌站104可视化1104液压系统105可编程控制器1105涂装106变频调速控制1106测试