
移动机器人自主控制方法与技术体系
移动机器人自主控制方法与技术体系
自然科学奖公示
项目名称 移动机器人自主控制方法与技术体系
推荐单位
(推荐专家) 中科院沈阳分院
项目简介 近十年来,机器人技术呈现出向国防安全、公共安全、科学探测、社会服务等领域加速发展的态势。与工作于固定时序刚性生产线、以高速高精度重复作业为特点的传统工业机器人不同,特种移动机器人通常工作于非结构化、动态环境,需要实时处理多种难以预先建模的不确定因素,这也为机器人学的研究带来新的挑战与科学问题。
本项目创新提出自主行为是移动机器人的共性使能方法这一思路,开展了一系列有特色的研究工作,取得的主要成果包括:
1)提出了一种有特色的移动机器人自主行为共性方法体系架构,为地面、空中、水下等移动机器人自主行为研究提供了技术路线与系统结构;
2)针对非线性、欠驱动移动机器人对象,提出了基于主动预测估计的鲁棒/自适应控制方法,为解决不确定性扰动对移动机器人控制性能的影响问题提供了一种可行技术;
3)提出了一种动态野外环境下移动机器人实时环境建模与行为优化方法,为解决移动机器人智能决策问题提供了一种可行技术;
4)提出了一种面向合作目标优化观测的多机器人协调控制方法,为面向任务的多机器人合作提供了一种解决方案;
5)以地面移动机器人、空中飞行机器人为典型平台,全面验证了上述方法、技术的有效性和可行性。以本项目成果作为支撑的极地科考、救灾救援机器人已经投入使用,满足了国家相关领域的迫切需求。
基础理论研究与面向国家重大需求的实际系统相结合、为其提供可行的技术支撑,是本项目的最大特色。本项目发表论文122篇,SCI检索23篇,EI检索104篇,引用151次。研究成果在国际上产生重要学术影响的同时,为一系列国家重大重点项目奠定了理论方法与技术基础。
完成人情况表 姓名、排名、职称、工作单位、完成单位、对本项目技术创造性贡献、曾获国家、省科技奖励情况
姓名(韩建达);排名(1);职称(研究员);工作单位/完成单位(中国科学院沈阳自动化研究所);对本项目技术创造性贡献(作为项目负责人,提出自主行为是移动机器人共性使能技术这一思路,并建立了移动机器人自主行为共性方法体系。针对一类非线性、欠驱动对象,提出了基于主动预测估计的鲁棒/自适应控制方法,并在旋翼飞行机器人上成功应用。提出了一种动态野外环境移动机器人实时建模与行为优化方法,并在极地冰雪面移动机器人上成功应用。研制出一系列机器人应用系统,为推动特种机器人的实际应用做出了贡献);曾获国家、省科技奖励情况(国家863计划智能机器人主题专家组成员、国家科技部首批中青年科技创新领军人才、国家科技进步二等奖1项、中国专利优秀奖1项、辽宁省科技进步一等奖1项)。
姓名(唐延东);排名(2);职称(研究员);工作单位/完成单位(中国科学院沈阳自动化研究所);对本项目技术创造性贡献(提出针对移动机器人的实时环境建模与感知方法,开展了无人机视觉系统理论方法和应用系统的开发。其主要具有原创性的理论成果包括:室外光照建模及图像视频光照处理及常恒模型与算法,视频语义浓缩及异常事件检测模型和算法及自动目标识别与跟踪);曾获国家、省科技奖励情况(辽宁省自然科学学术成果奖一等奖1项、辽宁省自然科学学术成果奖二等奖项)。
姓名(何玉庆);排名(3);职称(研究员);工作单位/完成单位(中国科学院沈阳自动化研究所);对本项目技术创造性贡献(提出了一种基于加速度反馈的欠驱动非线性系统控制方法;提出了面向合作目标优化观测的多机器人协调控制方法;提出了一种基于AESMF的主动合作观测方法;上述方法在自行设计开发的飞行机器人、地面机器人、水面机器人等平台上得到了验证,支撑了系统性能改进;并设计了面向多机协作的室内多旋翼飞行机器人平台)。
姓名(赵新刚);排名(4);职称(研究员);工作单位/完成单位(中国科学院沈阳自动化研究所);对本项目技术创造性贡献(针对非线性、欠驱动移动机器人,提出了基于主动预测估计的鲁棒/自适应控制方法。提出了一种基于IHDR的在线自主学习方法;提出三维速度空间混合整数线性规划方法,解决多动态约束下机器人行为的优化决策问题);曾获国家、省科技奖励情况(辽宁省自然科学学术成果奖一等奖1项)。
姓名(宋大雷);排名(5);职称(副研究员);工作单位/完成单位(中国科学院沈阳自动化研究所);对本项目技术创造性贡献(提出了一种基于在线估计的自适应控制方法,以及移动机器人容错控制方法,并在飞行机器人系统进行了实际验证);曾获国家、省科技奖励情况(辽宁省自然科学学术成果奖一等奖1项、二等奖2项)。
论文、论著目录(不超过8篇)
序号 论文专著名称/刊名/作者 影响因子 年卷页码 发表时间年月日 通讯作者 第一作者 国内作者 SCI他引次数 他引总次数 知识产权是否国内所有
1 Acceleration-Feedback-Enhanced Robust
Control of an
Unmanned
Helicopter/Journal of
Guidance
Control and
Dynamics/He
Yuqing, Han 1.151 2010,33(4),1236-1250 2010 何玉庆 何玉庆 何玉庆、韩建达 2 6 是 Jianda
2 Active Model
Based
Predictive
Control and
Experimental
Investigation
on Unmanned
Helicopters in
Full Flight
Envelope/IEEE
Transactions
on Control
System
Technology/Song Dalei, Han
Jianda, Liu
Guangjun 2.521 2013,21(4)
1502 -
1509 2013.7 宋大雷 宋大雷 宋大雷、韩建达、刘光军 2 2 是
3 Angular
acceleration
estimation and
feedback
control: an
experimental
investigation/Mechatronics/Han Jianda, He
Yuqing, Xu
Weiliang 1.823 2007,17(9),
524-532 2007 Xu
Weiliang 韩建达 韩建达、何玉庆 4 7 是
4 A UD
factorization-based nonlinear
adaptive
set-membership filter for
ellipsoidal
estimation/International
Journal of
Robust and
Nonlinear
Control/Zhou
Bo, Han
Jianda, Liu 2.652 2008,
18,
1513–1531 2008 周波 周波 周波、韩建达 2 4 是 Guangjun
5 Fault detection
for switched
systems with
finite-frequency
specifications/Nonlinear
Dynamics/Zhao Xingang, Li
Jian, Ye Da 2.419 2012,70,
409-420 2012.5 叶丹 赵新刚 赵新刚,叶丹 3 4 是
6 Tricolor
Attenuation
Model for
Shadow
Detection/IEEE Transactions
on Image
Processing/Tian Jiandong,
Sun Jing, Tang
Yandong 3.111 2009,18(10)
2355-2363 2009.9 田建东 田建东 田建东,孙静,唐延东 7 15 是
7 Wavelength-sensitive-function controlled
reflectance
reconstruction/Optics
Letters/Tian
Jiandong, Tang
Yandong 3.179 2013,38(15)
2818-2820 2013 田建东 田建东 田建东,唐延东 2 2 是
8 移动机器人系统—建模、估计与控制/韩建达、何玉庆、赵新刚 无 无 2011.6 韩建达 韩建达 韩建达、何玉庆、赵新刚 无 无 是
2015年度辽宁省科学技术奖拟授获奖项目目录.
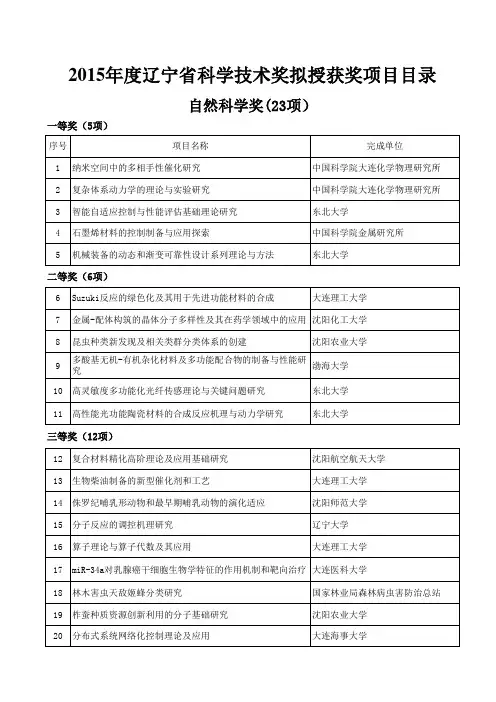
序号项目名称完成单位1纳米空间中的多相手性催化研究中国科学院大连化学物理研究所2复杂体系动力学的理论与实验研究中国科学院大连化学物理研究所3智能自适应控制与性能评估基础理论研究东北大学4石墨烯材料的控制制备与应用探索中国科学院金属研究所5机械装备的动态和渐变可靠性设计系列理论与方法东北大学
6Suzuki反应的绿色化及其用于先进功能材料的合成大连理工大学7金属-配体构筑的晶体分子多样性及其在药学领域中的应用沈阳化工大学8昆虫种类新发现及相关类群分类体系的创建沈阳农业大学9多酸基无机-有机杂化材料及多功能配合物的制备与性能研究渤海大学
10高灵敏度多功能化光纤传感理论与关键问题研究东北大学11高性能光功能陶瓷材料的合成反应机理与动力学研究东北大学
12复合材料精化高阶理论及应用基础研究沈阳航空航天大学13生物柴油制备的新型催化剂和工艺大连理工大学14侏罗纪哺乳形动物和最早期哺乳动物的演化适应沈阳师范大学15分子反应的调控机理研究辽宁大学16算子理论与算子代数及其应用大连理工大学17miR-34a对乳腺癌干细胞生物学特征的作用机制和靶向治疗大连医科大学18林木害虫天敌姬蜂分类研究国家林业局森林病虫害防治总站19柞蚕种质资源创新利用的分子基础研究沈阳农业大学20分布式系统网络化控制理论及应用大连海事大学2015年度辽宁省科学技术奖拟授获奖项目目录
三等奖(12项)自然科学奖(23项)一等奖(5项)
二等奖(6项)21移动机器人自主控制方法与技术体系中国科学院沈阳自动化研究所22深部岩体损伤与破裂及其致灾机理的研究东北大学23电磁冶金新技术基础研究东北大学1车铣复合切削部件的研究与开发沈阳建筑大学2微带天馈线系统宽带化关键技术与应用大连海事大学3高效杀菌剂唑菌酯的创制与产业化沈阳化工研究院有限公司4耐高温芳杂环双马树脂及其先进复合材料制备关键技术大连理工大学5沙蚕生物滤池研制及其在海珍品循环养殖中应用大连海洋大学6专用敞车用折返式双车翻车机卸车系统大连华锐重工集团股份有限公司7压气机动叶叶尖小翼技术及应用大连海事大学8鹿功能性组分制备关键技术研究及产业化中国科学院大连化学物理研究所
基于单片机技术的机器人机械臂运动控制研究

基于单片机技术的机器人机械臂运动控制研究
目录
1. 内容简述................................................2
1.1 研究背景.............................................3
1.2 研究意义.............................................4
1.3 研究目标与内容.......................................5
2. 机器人机械臂运动控制基础................................6
2.1 机器人机械臂概述.....................................8
2.2 运动控制系统原理.....................................9
2.3 伺服系统及其控制....................................10
3. 单片机技术及其在机器人控制中的应用.....................11
3.1 单片机概述..........................................13
3.2 单片机在机器人控制中的优势..........................14
3.3 单片机与机器人机械臂接口............................15
4. 基于单片机的机器人机械臂运动控制策略...................17 4.1 运动控制算法........................................18
4.2 位置控制与速度控制..................................20
4.3 最优控制策略........................................21
机器人路径规划算法总结

1.自主机器人近距离操作运动规划体系
在研究自主运动规划问题之前,首先需建立相对较为完整的自主运动规划体系,再由该体系作为指导,对自主运动规划的各项具体问题进行深入研究。本节将根据自主机器人的思维方式、运动形式、任务行为等特点,建立与之相适应的自主运动规划体系。并按照机器人的数量与规模,将自主运动规划分为单个机器人的运动规划与多机器人协同运动规划两类规划体系。
1.1单个自主机器人的规划体系
运动规划系统是自主控制系统中主控单元的核心部分,因此有必要先研究自主控制系统和其主控单元的体系结构问题。
自主控制技术研究至今,先后出现了多种体系结构形式,目前被广泛应用于实践的是分布式体系结构,其各个功能模块作为相对独立的单元参与整个体系。随着人工智能技术的不断发展,基于多Agent的分布式体系结构逐渐成为了主流,各功能模块作为独立的智能体参与整个自主控制过程,该体系结构应用的基本形式如图1所示。一方面,主控单元与测控介入处理、姿态控制系统、轨道控制系统、热控系统、能源系统、数传、有效载荷控制等功能子系统相互独立为智能体,由总线相连;另一方面,主控单元为整个系统提供整体规划,以及协调、管理各子系统Agent的行为。测控介入处理Agent保证地面系统对整个系统任意层面的控制介入能力,可接受上行的使命级任务、具体的飞行规划和底层的控制指令;各子系统Agent存储本分系统的各种知识和控制算法,自主完成主控单元发送的任务规划,并将执行和本身的健康等信息传回主控单元,作为主控单元Agent运行管理和调整计划的依据。
图1 基于多Agent的分布式自主控制系统体系结构基本形式示意图
主控单元Agent采用主流的分层递阶式结构,这种结构层次鲜明,并且十分利于实现,其基本结构如图2所示。主控单元由任务生成与调度、运动行为规划和控制指令生成三层基本结构组成,由任务生成与调度层获得基本的飞行任务,经过运动行为规划层获得具体的行为规划,再由控制指令生成层得到最终的模块控制指令,发送给其它功能Agent。各功能Agent发送状态信息给主控单元的状态检测系统,状态检测系统将任务执行情况和子系统状态反馈回任务生成与调度层,以便根据具体情况对任务进行规划调整。当遇到突发情况时,还可启用重规划模块,它可根据当时情况迅速做出反应快速生成行为规划,用以指导控制指令生成层得到紧急情况的控制指令。此外,地面控制系统在三个层次上都分别具有介入能力。图2中,点划线内是主控单元全部模块,虚线内为运动规划系统,包括运动行为规划模块和重规划模块,这也是运动规划系统的主要功能。
整理机器人技术
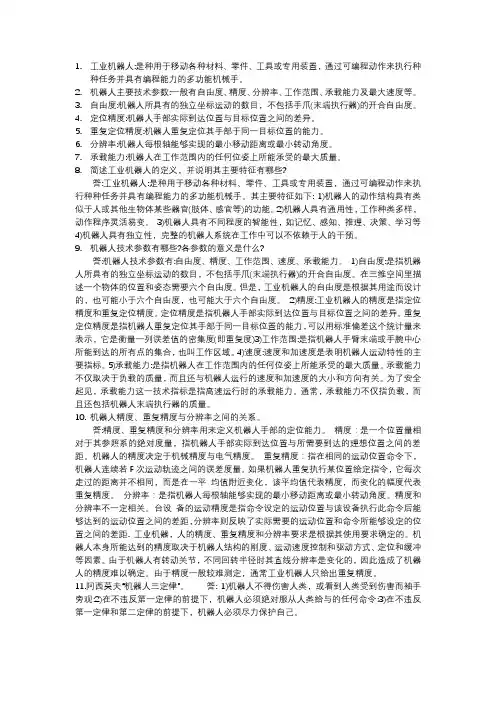
1. 工业机器人:是种用于移动各种材料、零件、工具或专用装置,通过可编程动作来执行种种任务并具有编程能力的多功能机械手。
2. 机器人主要技术参数:一般有自由度、精度、分辨率、工作范围、承载能力及最大速度等。
3. 自由度:机器人所具有的独立坐标运动的数目,不包括手爪(末端执行器)的开合自由度。
4. 定位精度:机器人手部实际到达位置与目标位置之间的差异。
5. 重复定位精度:机器人重复定位其手部于同一目标位置的能力。
6. 分辨率:机器人每根轴能够实现的最小移动距离或最小转动角度。
7. 承载能力:机器人在工作范围内的任何位姿上所能承受的最大质量。
8. 简述工业机器人的定义,并说明其主要特征有哪些?
答:工业机器人:是种用于移动各种材料、零件、工具或专用装置,通过可编程动作来执行种种任务并具有编程能力的多功能机械手。其主要特征如下: 1)机器人的动作结构具有类似于人或其他生物体某些器官(肢体、感官等)的功能。2)机器人具有通用性,工作种类多样,动作程序灵活易变。 3)机器人具有不同程度的智能性,如记忆、感知、推理、决策、学习等4)机器人具有独立性,完整的机器人系统在工作中可以不依赖于人的干预。
9. 机器人技术参数有哪些?各参数的意义是什么?
答:机器人技术参数有:自由度、精度、工作范围、速度、承载能力。 1)自由度:是指机器人所具有的独立坐标运动的数目,不包括手爪(末端执行器)的开合自由度。在三维空间里描述一个物体的位置和姿态需要六个自由度。但是,工业机器人的自由度是根据其用途而设计的,也可能小于六个自由度,也可能大于六个自由度。 2)精度:工业机器人的精度是指定位精度和重复定位精度。定位精度是指机器人手部实际到达位置与目标位置之间的差异。重复定位精度是指机器人重复定位其手部于同一目标位置的能力,可以用标准偏差这个统计量来表示,它是衡量一列误差值的密集度(即重复度)3)工作范围:是指机器人手臂末端或手腕中心所能到达的所有点的集合,也叫工作区域。4)速度:速度和加速度是表明机器人运动特性的主要指标。5)承载能力:是指机器人在工作范围内的任何位姿上所能承受的最大质量。承载能力不仅取决于负载的质量,而且还与机器人运行的速度和加速度的大小和方向有关。为了安全起见,承载能力这一技术指标是指高速运行时的承载能力。通常,承载能力不仅指负载,而且还包括机器人末端执行器的质量。
户外自主移动机器人体系结构与控制系统研究概况

《装备制造技术}2007年第12期
户外自主移动机器人体系结构-b控制系统研究概况
柏晓颖
(淮阴工学院教务处,江苏淮阴223001)
摘要:论述了当今户外自主移动机器人体系结构与控制系统研究在国内外的发展概况,并从移动机器人体系结构、定位导航和避障技 术、视觉信息的实时处理技术、多传感器信息融合技术、路径规划与机器人控制技术等方面对户外移动机器人的关键技术进行了介绍。 关键词:户外自主移动机器人;体系结构;控制系统 中图分类号=TP24 文献标识码:A 文章编号:1672-545X(2007)12-0093-04
移动机器人技术的研究属于多学科相互交叉、相互渗透的
前沿课题,对它的研究具有很大的理论价值和广阔的应用前 景。继上世纪70年代工业机器人发展高潮之后,80年代后又
掀起了自主移动机器人研究的热潮。从移动机器人技术的发展 过程中可以看到,它不仅推动了自身技术的迅速发展,而且促
进了一大批相关技术的发展。
1概述
随着社会与科学技术的进步,人类在不断认识和改造客观
世界的同时也在不断延伸着自身的功能:普通工具成为手足功
能的延伸,计算机成为人脑功能的延伸。当人们试图同时获得 这两种形式的延伸时,机器人技术便应运而生。机器人在各个
领域正得到越来越广泛的应用。在制造领域,为了保证较高的
产品质量,提高生产效率,机器人已成为现代化生产必不可少
的手段之一;在航天和海洋领域,机器人可完成人们预定的任 务,甚至在太空或深海中完成人类无法进行的工作;在军事领
域,机器人能够深人核辐射、生化武器污染区域进行排险等任 务。另外,医学、农业、采矿业、运输业、娱乐业等领域也都对机
器人的发展提出了迫切的要求,这其中蕴藏着巨大的市场。
近年来,计算机硬件水平不断提高,并行分布式处理技术、
硬件控制技术、传感器技术及软件开发环境不断发展,为机器
人的研究提供了必要的物质条件,人工智能技术尤其是机器理 解、搜索、任务及路径规划、视觉识别、模糊控制、神经网络等技
移动机器人关键技术分析

移动机器人关键技术分析
摘要:移动机器人是机器人领域的重要研究对象,具有十分广阔的发展前景。本文从多信息融合、引导技术、通讯技术以及自动充电技术四方面对移动机器人的关键技术进行介绍分析。
关键词:移动 机器人 引导 通讯
移动机器人作为一种新型的机器人在当前生产、生活、科学研究和空间探测中的应用越来越广泛,在某些场合和环境中正在代替人发挥着日益重要的作用。下面简要介绍移动机器人的发展现状及其关键技术。
1 智能机器人的多信息融合
多传感器信息融合的基本原理就是充分利用多个传感器资源,将这些资源在空间或时间上的冗余或互补信息按照特定算法进行计算,得到融合后的一致性信息。利用融合后的信息进行移动机器人控制更人性化、更方便。移动机器人在运动进程中,始终要感知四周的静态,动态情况信息,和本身状况信息,如位置、姿态、速率和体系内部状况等。因此,机器人通常装有如视觉、声纳、红外、光敏、雷达等等多种传感器。多传感器收集的数据具备冗余性和互补性,可以扩大时间和空间上的观察规模,加强数据的可信任度和体系的分辩本领,这对增强系统体系的鲁棒性和可靠性是非常重要的。 多传感器信息融合的方法有:经典推理法(加权平均法)、卡尔曼滤波法、贝叶斯估计法、Dempster Sharer征据推理法、另外还有聚类分析法、产生式规则法模糊集合理论、神经网络方法,粗集理论、小波分析理论、专家系统等。
2 移动机器人的引导技术
目前移动机器人的成熟产品中,自动导引车是使用最为广泛的。自动导引车中具有充电电池盒自动导引装置。在内置程序及导引装置的作用下,自动导引车可以不借助人力帮助自动抵达指定位置。随着工作要求的花样繁多以及科学技术的不断创新,移动机器人的引导技术也在不断更新。当前移动机器人人常用导引方法有:电磁导引、光学反射导引、视觉导引等。此外还有利用惯性导航技术、GPS 定位技术、电子罗盘等技术的导引方法。每种导引技术都有自己优缺点。但是随着技术不断发展以及移动机器人越来越广泛的应用,视觉导引技术成为移动机器人研究的重点方向。
P3DX机器人自主控制体系结构研究
第29卷第3期 2010年5月 曲靖师范学院学报 JOURNAL OF QUJING NORMAL UNIVERSITY Vo1.29 No.3 Mav 20lO
P3 DX机器人自主控制体系结构研究
胡 矿
(云南大学教务处,云南昆明650091)
摘要:在移动机器人自主控制程序开发当中经常会遇到以下三个困难:(1)多数机器人的处理器 性能不高,运算能力有限,运行稍复杂的控制程序就显得很吃力.(2)大部分机器人控制程序是使用低级 程序语言开发的,存在很大局限性.(3)人工智能理论至今仍然没有取得突破,利用人工智能实现机器人 的自主控制仍然有很多问题有待解决.基于以上三点,利用高性能的P3DX工程型室内移动机器人作为 平台,用Java语言开发了模仿昆虫智力的包容式自主控制体系结构,为开发高可靠性的机器人自主控 制程序提供了支持. 关键词:包容式体系结构;P3DX机器人;Java 中图分类号:TP311.52 文献标识码:A 文章编号:1009—8879(20l0)03—0074—05
0 引 言
2008年,在嫦娥一号探月工程之后,我国已
经启动了“落月”工程.“落月”工程将携带一部自
主移动机器人——月球车在月球表面软着陆,并
实施科学考察活动.目前国内多家单位的月球机
器人项目已经进入实验阶段,移动机器人的研
究,尤其是在未知环境下移动机器人的自主导航
研究成为当前国内机器人研究的热点问题. 自主移动机器人的软件体系结构有很多种,
主流的主要有功能分解体系结构、包容式体系结
构、复合体系结构三种[I 】.
1 P3DX工程型机器人平台简介
MobileRobots公司自20世纪90年代初起,以
斯坦福大学SRI实验室为技术依托,先后研罚出
Pioneer 1,2,3三代移动机器人产品,主要型号包
括适合室内运行的DX型、具有较强越障性能的 AT型.
Pioneerl系列机器人于1994~1995年研制
机器人控制系统
机器人控制系统
邹强 匡志剑王家兴
(辽宁工程技术大学123000) China science and Technology Revi ew 科学论坛
、。●I
[摘要】目前,移动机器人具有很大的开发空间。无线控制成为移动机器人必不可少的控制方式。机器人的机械结构决定了移动机器人的功能,由此来确定
合适的驱动系统 再利用强抗干扰能力的无线收发一体传输MODEM模块PTR2oo噼片,通过单片机对机器人关节步进电机和驱动电机进行控制,实现了数据的
无线传输,来控制机器人的运作。 [关键词]履带式机器人,无线控制;单片机;
中图分类号:TP242 文献标识码:A 文章编号:1009—914X(2013)03~01 53~O1
0引言 机器人诞生于20世纪,发展比较快,而且应用极其广泛,应用于抗震救灾,
机械加工生产,科学研究,国防中,对人们的生产生活起到了巨大的影响,在生
活与生产中早就成为了必不可少的生产力,加快了人类的进步和社会的发展, 促进了国家先进生产力的提高,智能机器人越来越成为机器人制造的主流,采
用无线传播系统,超声波传感测距,无线技术传播系统,能够使机器人更加先
进,越来越容易被人们应用,对生产起到很大的促进作用。
l履带式移动机器人总体设计 1 1履带式移动机器人的运动机构设计
履带机器人的运动机构由履带式移动机构和五自由度机械臂两部分组成。 履带式移动机构由两台步进电机分别驱动两条履带。五自由度机械臂由大臂、
小臂及手腕构成,所有关节都由步进电机经谐波减速器进行驱动。两自由度云
台安装在机械臂上,云台上的摄像机可完成全方位图像采集作业。 1.2履带式移动机器人的控制系统总体设计
该机器人的体系结构采用模块化结构,各个模块都是相对独立的运行,协
调工作。 其中机器人微控制器系统主要是由多个单片机控制器组成,它们负责完成
传感器的信息采集、电机控制以及与遥控计算机的通讯三大任务 机器人的运
自主移动机器人体系结构状况与发展研究
21N–Attention综述关注í2005中国工业以太网发展论坛将于10月18 ̄19日在上海举行,敬请关注!收稿日期:2005-04-14作者简介:吴雄英(1981-),男,福建仙游人,硕士研究生,主要研究方向为嵌入式系统设计、智能机器人、机电一体化;胡国清(1964-),男,四川人,博士,博导、教授,主要研究方向为微机电系统(MEMS)、机电一体化、自动控制理论、工业自动化与工业机器人、流体传动与控制、流体力学等;黄玉程(1981-),男,福建仙游人,硕士研究生,主要研究方向为模式识别、人脸识别、数字图像处理。文献标识码:A 文章编号:1003-0492(2005)03-0021-04 中图分类号:TP24自主移动机器人体系结构状况与发展研究Autonomous Mobile Robotic Architecture and Development Research(厦门大学机电工程系,福建 厦门 361005) 吴雄英,胡国清,黄玉程,林玲玲,刘文艳摘要:阐述了自主移动机器人体系结构的意义,并对分层式体系结构和包容式体系结构这两种典型体系结构详细比较分析后,在此基础上研究了基于两者优点的混合型体系结构。最后,对该领域的研究热点进行了阐述,并对未来的研究工作提出了建议。关键词:自主移动机器人;体系结构;控制器局域网;多智能体系统Abstract: The signification of autonomous mobile robotic archi-tecture is studied in this paper. Hierarchical architecture andsubsumption architecture are the two kinds of robotic architec-tures being compared in detail. Based on this analysis, the pepergets the results that the hybrid architecture has advantages of bothtwo types of architectures. Finally, the paper puts forward the hot topics in thisarea and make some suggestions about the future research.Key words: Autonomous mobile robot; Architecture; CAN; MAS1 前言移动机器人的研究始于20世纪60年代末期,斯坦福研究院的Nils Nilssen和Charles Rosen等人,在1966年至1972年中研制出了取名Shakey[1]的自主移动机器人,目的是研究应用人工智能技术,在复杂环境下系统的自主推理、规划和控制。通常认为,自主式移动机器人AMR(Autonomous Mobile Robot)是具有高度的自规划、自组织、自适应能力,适合于在复杂的环境中工作的一种智能机器人,具有模型不确定性、系统的高度非线性和控制的复杂性。随着智能机器人研究水平的不断深入和提高,各种各样的新型传感器被采用,信息融合、全局规划,运动学和动力学计算等模块的技术水平也不断提高,使机器人整体智能能力不断增强,同时也使系统结构变得复杂。在这个结构中,功能如何分解,时间关系如何确定,空间资源如何分配等问题,都直接影响整个系统智能能力。同时为了保证智能系统的扩展,技术的更新和各种新算法的采用,要求系统的结构具有一定的开放性,从而保证机器人智能能力不断增强,采用高新技术的传感器和各种先进的算法,可以实现机器人功能上的任意添加,这使得机器人的体系结构本身变成一个需要研究和解决的复杂问题。移动机器人体系结构以研究移动机器人系统结构中各模块之间的相互关系和功能分配为对象,即研究多CPU系统的功能划分和各层的逻辑结构,以求确定一个或多个智能机器人系统的智能结构和逻辑关系。对于一个具体的移动机器人而言,体系结构可以说就是这个机器人信息处理和控制系统的总体结构[2]。李佳宁等人对移动机器人的体系结构定义为:移动机器人的体系结构是指如何把感知、建模、规划、决策、行动等多种模块有机地结合起来,从而在动态环境中,完成目标任务的一个或多个机器人的结构框架[3]。体系结构是整个机器人系统的基础,它决定着系统的整体行为和整体性能,体系结构设计的合理与否是整个机器人系统高效运行的关键。2 两种典型的体系结构近年来,许多学者致力于解决体系结构中的各种问题,并使结构思想具有一定的普遍指导意义,其中最典型的两种体系结构体系是分层式体系结构和包容式体系结构。2.1 分层式体系结构(Hierarchical Architecture)分层式体系结构是基于认知的人工智能(ArtificialIntelligence, AI)模型,因此也称之为基于知识的体系结构。在AI模型中,智能任务由运行于模型之上的推理过程来实现,它强调带有环境模型的中央规划器,它是机器人智能不可缺少的组成部分,而且该模型必须准确、一致。分层式体系结构是把各种模块分成若干层次,使不同层次上的模块具有不同的工作性能和操作方式。分层式体系结构中最有代表性的是由20世纪80年代智能控制领域著名学者Saridis[4]提出的三层模型。Saridis认为随着控制精度的增加,智能能力减弱,即层次向上智能增加,但是精度降低,层次向下则相反。按照这一原则,他把整个结构按功能分为三个层次,即执行级、协调级和组织级。其中,组织级是系统的“头脑”,它以人工智能实现在任务组织中的认知、表达、规划和决策;协调级是上层和下层的智能接口,它以人工智能和运筹学实现对下一层的协调,确定执行的序列和条件;执行级是以控制理论为理论基础,实现高精度的控制要求,执行确定的运动。需要指出的是,这仅仅是一个概念模型,实际的物理结构可多于或少于三级,无论多少级,从功能上来说由上到下一般均可分为这三个层次。信息流程是从低层传感器作者:吴雄英22Attention–综述îN关注
移动机器人控制系统设计
xx大学xx届毕业论文
0 一、绪 论
(一)引言
移动机器人技术是一门多科学交叉及综合的高新技术,是机器人研究领域的一个重要分支,它涉及诸多的学科,包括材料力学、机械传动、机械制造、动力学、运动学、控制论、电气工程、自动控制理论、计算机技术、生物、伦理学等诸多方面。第一台工业机器人于20世纪60年代初在美国新泽西州的通用汽车制造厂安装使用。该产品在20世纪60年代出口到日本,从20世纪80年代中期起,对工业机器人的研究与应用在日本迅速发展并步入了黄金时代。与此同时,移动机器人的研究工作也进入了快速发展阶段。
移动机器人按其控制方式的不同可以分为遥控式、半自动式和自主式三种;按其工作环境的不同可以分为户外移动机器人和室内机器人两种。自主式移动机器人可以在没有人共干预或极少人共干预的条件下,在一定的环境中有目的的移动和完成指定的任务。自主式移动机器人是一个组成及结构非常复杂的系统,具有加速、减速、前进、后退以及转弯灯功能,并具有任务分析,路径规划,导航检测和信息融合,自主决策等类似人类活动的人工智能。
(二)移动机器人的主要研究方向
1.体系结构技术
1)分布式体系结构
分布式体系结构【1。2.3】是多智能体技术在移动机器人研究领域的应用。智能体是指具有各自的输入、输出端口,独立的局部问题求解能力,同时可以彼此通过协商协作求解单个或多个全局问题的系统。移动机器人系统,特别是具有高度自组织和自适应能力的系统,它们的内部功能模块与智能体相仿,因此可以应用多智能体技术来分析和设计移动机器人系统的结构,实现系统整体的灵活性和高智能性。在分布式体系 结构中,各个功能模块具有不同的输入输出对象和自身的不同功能,并行各工作,整个系统通过一个调度器实现整体的协调,包括制定总体目标、任务分配、运动协调和冲突消解等。