
第7章 绕线转子异步电动机的调速系统
实验四三相异步电动机的起动与调速
实验四三相异步电动机的起动与调速
实验四三相异步电动机的起动与调速
⼀.实验⽬的
通过实验掌握异步电动机的起动和调速的⽅法。
⼆.实验⽅法2.绕线式异步电动机绕组串⼊可变电阻器调速。
实验线路同前(如图3-7,电机为M09绕线式异步电动机,额定参数为:U N=220V(Y型接线),I N=0.55A,P N=100W,nN=1420r/min。电机定⼦绕组Y形接法。MEL-13中“转矩控制”和“转速控制”选择开关扳向“转矩控制”,“转矩设定”电位器逆时针到底,“转速设定”电位器顺时针到底。MEL-09“绕线电机起动电阻”调节到零。a.合上电源开关,调节调压器输出电压⾄U N=220伏,使电机空载起动。
b.调节“转矩设定”电位器调节旋钮,使电动机输出功率接近额定功率并保持输出转矩T2不变,改变转⼦附加电阻,分别测出对应的转速,记录于表3-10中。
表3-10 U=220伏T
三.实验报告1.⽐较异步电动机不同起动⽅法的优缺点。
答:直接起动:直接起动电流很⼤,但因为起动时间很短,⽽且随着转⼦转动起来后,电流很快减⼩。只要起动不过与频繁,不致引起引起电动机过热。如果电源的容量⼜⾜够⼤,电源的额定电流远⼤于电动机的起动电流,也不会引起供电电压的明显下降只要起动转矩满⾜要求,可以采⽤直接起动。不能满⾜上述条件或者起动过于频繁者可以考虑采⽤其他⽅法。减压起动:这种⽅法既适⽤于正常运⾏时三⾓形联结的电动机,也适⽤于星形联结的电动机。与直接起动相⽐,⾃耦变压器减压起动时,定⼦绕组的联结⽅式未变,但定⼦电压减⼩⾄直接起动的K倍,电动机的起动电流也减少⾄直接起动时的K倍,⽽电源电流和起动转矩减少到直接起动时的K2倍。
星形-三⾓形起动:只适⽤于正常运⾏时为三⾓形联结的电动机。起动时定⼦绕组先按星形联结,起动后再换成三⾓形联结,在额定电压下运⾏。与直接起动相⽐,起动电流,电源电流,起动转矩都只有直接起动时的1/3。2.由起动实验数据求的起动电流和起动转矩,外施额定电压U N。(直接法起动)
浅谈隔爆型绕线转子三相异步电动机的启动、调速控制特性
《电气防爆》2010,4 浅谈隔爆型绕线转子三相异步电动机启动、调速控制特性 25
浅谈隔爆型绕线转子三相异步电动机
的启动、调速控制特性
肖立民
(南阳防爆集团股份有限公司,河南南阳473008)
[关键词]隔爆型电动机;启动;调速
[摘要】本文主要介绍了隔爆型绕线转子三相异步电动机的特点,叙述了绕线式三相异 步电机的几种常用的启动、调速方法,对比了各种启动、调速方法的优缺点。
[中图分类号]TN343.2 [文献标识码】A [文章编号]1004—9118(2010)04—0025—05
Disc啦 蚰on Features.Starting and Variable Speed Control of
Flameproof Wound Rotor Three—-phase Induction Motor
XIAO Li—min
(Nanyang Explosion Protection Group,Henan Nanyang 473008)
Key words:flameproof electrical motor;wound rotor;starting;speed adjustment
Abstract:This paper presents mainly the features of a flameproof wound rotoT‘three—・phase indue—
tion motor,describes some starting nlodes in general llSe and mod@of speed regulation for this kind ofi-no—
tor andⅡmke comparison for their advantages and disadvantages.
0引言
隔爆型绕线转子三相异步电动机是按GB
3836.1—20o0《爆炸性气体环境用电气设备第1
三相异步电机交流变频调速系统设计实验
三相异步电机交流变频调速系统设计
实验指导书
仇国庆 编写
重庆邮电大学自动化学院
测控技术实验中心
2010/11/2
三相异步电机交流变频调速系统设计
实验指导书
一、实验目的:
1. 了解三相异步电机调速的方法;
2. 熟悉交流变频器的使用;
3. 掌握三相异步电机交流变频调速系统设计。
4. 交流异步电动机机械特性及变频调速特性测试
二、控制系统设计要求
系统设计要求能够实现三相异步电动机的如下状态的控制:
正转;反转;停止;点动;加速;减速。
可编程控制器(PLC)变频器三相交流异步电动机按钮开关电源
图1 控制系统硬件结构图
三、基本知识:
1.异步电动机调速系统种类很多,常见的有:
(1)降电压调速;
(2)电磁转差离合器调速
(3)绕线转子异步电机转子串电阻调速
(4)绕线转子异步电机串级调速
(5)变极对数调速
(6)变频调速等等。
2.三相交流异步电动机
2.1 异步电动机旋转原理
异步电动机的电磁转矩是由定子主磁通和转子电流相互作用产生的。
⑴ 磁场以0n转速顺时针旋转,转子绕组切割磁力线,产生转子电流
⑵ 通电的转子绕组相对磁场运动,产生电磁力 ⑶ 电磁力使转子绕组以转速n旋转,方向与磁场旋转方向相同
2.2 旋转磁场的产生
旋转磁场实际上是三个交变磁场合成的结果。这三个交变磁场应满足:
⑴ 空间位置上互差rad3/2电度角。由定子三相绕组的布置来保证
⑵ 在时间上互差rad3/2相位角(或1/3周期)。由通入的三相交变电流来保证。
2.3 电动机转速
产生转子电流的必要条件:是转子绕组切割定子磁场的磁力线。因此,转子的转速n必须低于定子磁场的转速0n。
两者之差称为转差:
nnn0
转差与定子磁场转速(常称为同步转速)之比,称为转差率:0/nns
同步转速0n由下式决定:
pfn/600
上式中,f为输入电流的频率,p为旋转磁场的极对数。
《电机与拖动》三相异步电动机的起动与调速实验
1
《电机与拖动》三相异步电动机的起动与调速实验
一.实验目的
通过实验掌握异步电动机的起动和调速的方法。
二.预习要点
1.复习异步电动机有哪些起动方法和起动技术指标。
2.复习异步电动机的调速方法。
三.实验项目
1.异步电动机的直接起动。
2.异步电动机星形——三角形(Y-△)换接起动。
3.自耦变压器起动。
4.绕线式异步电动机转子绕组串入可变电阻器起动。
5.绕线式异步电动机转子绕组串入可变电阻器调速。
四.实验设备
1.直流电动机电枢电源(NMEL-18/1)
2.电机导轨及测功机、矩矩转速测量组件(NMEL-13F)
3.交流电压表、电流表、功率、功率因数表
4.可调电阻箱(NMEL-03/4)
5.开关(NMEL-05D)
6.三相鼠笼式异步电动机M04
7.绕线式异步电动机M09
五.实验方法
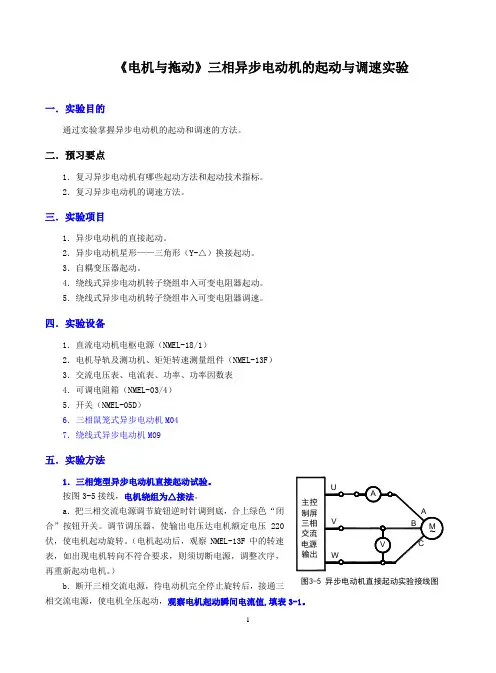
1.三相笼型异步电动机直接起动试验。
按图3-5接线,电机绕组为△接法。
a.把三相交流电源调节旋钮逆时针调到底,合上绿色“闭合”按钮开关。调节调压器,使输出电压达电机额定电压220伏,使电机起动旋转。(电机起动后,观察NMEL-13F中的转速表,如出现电机转向不符合要求,则须切断电源,调整次序,再重新起动电机。)
b.断开三相交流电源,待电动机完全停止旋转后,接通三相交流电源,使电机全压起动,观察电机起动瞬间电流值,填表3-1。 主控制屏三相交流电源输出VUWVAM~图3-5 异步电动机直接起动实验接线图ABC
2
表3-1 三相笼型异步电动机直接起动
测 量 值
Ust=UN(V) Ist(A)
220
2.自耦变压器降压起动
按图3-5接线。电机绕组为 △接法。
a.先把调压器退到零位,合上电源开关,调节调压器旋钮,使输出电压达110伏,断开电源开关,待电机停转。
b.待电机完全停转后,再合上电源开关,使电机就自耦变压器,降压起动,观察电流表的瞬间读数值,填表3-2。经一定时间后,调节调压器使输出电机达电机额定电压UN=220伏,整个起动过程结束。
三相异步电动机的起动与调速实验报告

三相异步电动机的起动与调速实验报告
暨南⼤学本科实验报告专⽤纸
课程名称《电机与拖动基础》成绩评定
实验项⽬名称三相异步电动机的起动与调速指导教师张新征验项⽬类型验证实验地点红楼302
实验组编号 3 学号2011052536 姓名罗育浩
学院电⽓信息学院专业⾃动化
实验时间2014年6 ⽉12 ⽇下午温度28 ℃湿度%
⼀、实验⽬的
通过实验掌握异步电动机的起动和调速的⽅法。
⼆、预习要点1、异步电动机有哪些起动⽅法和起动技术指标。
2、异步电动机的调速⽅法。
三、实验项⽬1、直接起动(必做)
2、星形——三⾓形(Y-Δ)换接起动。(必做)
3、⾃耦变压器起动。(选做)
4、线绕式异步电动机转⼦绕组串⼊可变电阻器起动。(必做)
5、线绕式异步电动机转⼦绕组串⼊可变电阻器调速。(必做)
四、实验⽅法1
2、屏上挂件排列顺序
D33、D32、D51、D31、D43
3、三相⿏笼式异步电机直接起动试验
图4-5 异步电动机直接起动(1) 按图4-5接线。电机绕组为Δ接法。异步电动机直接与测速发电机同轴联接,不联接校正直流测功机DJ23。电流表⽤D32上的指针表。(2) 把交流调压器退到零位,开启钥匙开关,按下“启动”按钮,接通三相交流电源。 (3) 调节调压器,使输出电压达电机额定电压220伏,使电机起动旋转,(如电机旋转⽅向不符合要求需调整相序时,必须按下“停⽌”按钮,切断三相交流电源)。(4)再按下“停⽌”按钮,断开三相交流电源,待电动机停⽌旋转后,按下“启动”按钮,接通三相交流电源,使电机全压起动,观察电机起动瞬间电流值(按指针式电流表偏转的最⼤位置所对应的读数值定性计量)。(5)安装DD05步骤:
断开电源开关,将调压器调⾄零位,除去圆盘上的堵转⼿柄,然后⽤细线穿过圆盘的⼩孔,在圆盘外的细线上应打⼀⼩结卡住。将细线在圆盘外凹槽内绕1~3圈,留有⼀定的长度便于和弹簧秤相连。⽤内六⾓扳⼿将圆盘固定在电机左侧的联接轴上,将测功⽀架装在与实验操作⼈员⾯对着导轨的另⼀侧,⽤偏⼼螺丝固定,最后⽤细线将弹簧秤与测功⽀架相连即可。(6) 合上开关,调节调压器,使电机电流为2~3倍额定电流,读取电压值U K 、电流值I K ,转矩值T K (圆盘半径乘以弹簧秤⼒), 试验时通电时间不应超过10秒,以免绕组过热。对应于额定电压时的起动电流I St 和起动转矩T St 按下式计算:
07第7章 三相异步电动机的基本工作原理和结构
第2篇 三相异步电动机
交流电机可分为异步电机和同步电机两大类。异步电机主要用作电动机,将交流电能转换
为机械能,去拖动各种生产机械。
异步电动机有三相的,也有单相的。现代各种生产机械大都采用三相异步电动机来驱动。
例如,在发电厂中,水泵、风机、球磨机等锅炉和汽机的附属设备大多采用三相异步电动机来
驱动。在工业生产中,各种金属切削机床、起重机、锻压机、传送带等生产机械也都广泛采用
三相异步电动机来驱动。而单相异步电动机常用于功率不大的电动工具、家用电器、医疗器械、
农用机械等各种轻型电动设备中。
异步电动机所以能得到这样广泛的应用,是由于它具有结构简单、制造容易、运行可靠、
价格较低以及效率较高等优点。但是,它也具有调速性能较差和功率因数较低等缺点。
本篇重点研究三相异步电动机的基本工作原理及结构、交流绕组及其电动势和磁动势、三
相异步电动机的基本理论和基本性能,最后对单相异步电动机作简单介绍。
第7章 三相异步电动机的基本工作原理和结构
[内容] 本章首先介绍三相异步电动机的基本结构,然后分析三相异步电动机的基本工作原理,并重点讲述转差率的概念及异步电机的三种运行状态,最后介绍异步电动机的铭牌和主要系列。 [要求] ● 掌握三相异步电动机的基本结构、笼型转子和绕线转子的结构特点。 ● 掌握三相异步电动机的基本工作原理、转差率的概念及三种运行状态。 ● 掌握三相异步电动机的额定值,了解三相异步电动机的主要系列。 7.1三相异步电动机的基本结构
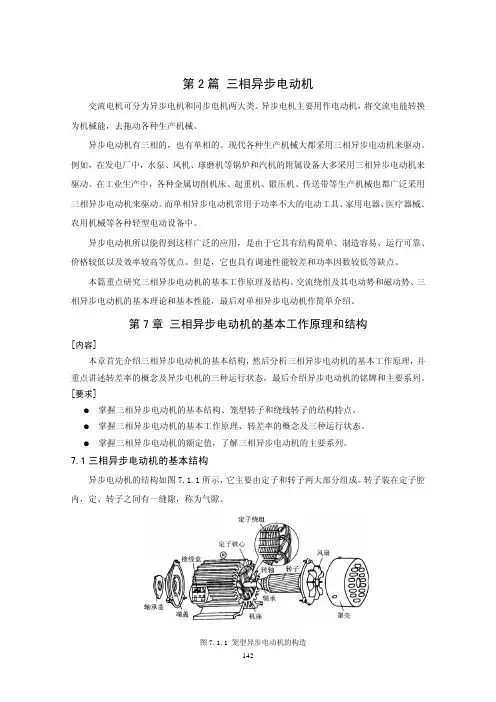
异步电动机的结构如图7.1.1所示,它主要由定子和转子两大部分组成。转子装在定子腔
内,定、转子之间有一缝隙,称为气隙。
142图7.1.1 笼型异步电动机的构造 一、定子部分 定子部分主要由定子铁心、定子绕组和机座三部分组成。 定子铁心是电机磁路的一部分。为减少铁心损耗,一般用导磁性能良好的0.5 mm厚的硅钢片叠成,并压装在机座内,如图7.1.2(a)所示。定子铁心叠片的内圆周冲有嵌放绕组的槽,故又称为冲片。中、小型电机的定子铁心采用整圆冲片,如图7.1.2(b)所示。大、中型电机常采用扇形冲片拼成一个圆。为了冷却铁心,在大容量电机中,定子铁心沿轴向分成很多段,每两段之间留有径向通风槽,作为冷却空气的通道。
绕线式异步电动机调速控制线路
2—17 绕线式异步电动机起动和调速控制线路
绕线式异步电动机的特点是:它的转子上绕有绕组,并且通过转子上的集电环〔俗称滑环〕在转子绕组中串接附加的电抗。当转子回路中的电抗改变时,电动机的力矩特性将改变,适当地调节转子回路中的电阻,可以得到理想的起动状态。用绕线式异步电动机可以得到很大的起动转距,同时起动时的电流也减少很多。所以在对起动转距,调速特性要求较高的机械中〔如卷扬机、桥式起动机等〕,常常使用绕线式异步电动机。绕线式异步电动机的缺点是:电动机比较复杂、造价也高、耐用性能较差、效率也稍低。
绕线式异步电动机的起动方法有如下三种:
一、转子绕组串接电阻;
二、转子绕组串接频敏变阻器;
三、用凸轮控制器。
下面分别详细介绍绕线式电动机的三种起动方法:
一、转子绕组串接电阻起动控制线路
转子绕组串接电阻控制绕线式异步电动机的线路又分为:用按钮开关、用时间继电器、用电流继电器三种不同的控制线路,下面依次介绍如下:
1、用按钮开关控制绕线式异步电动机的控制线路。
用按钮开关控制绕线式电动机的控制线路如图21701所示:
图21701的工作原理简述如下:
图中:KM1、KM2、KM3、KM4、四个接触器除KM1作接通电源用外,其余三个均是短路转子回路中的起动电阻用的。SB1为停顿按钮;SB2为起动按钮,SB3、SB4、SB5均为切除电阻用的按钮开关。
起动电动机时,按下SB2,KM1获电吸合并自锁,电动机转子绕组内串入R1、R2、R3全部电阻起动。按下SB3,KM2获电吸合并自锁,其主触头KM1闭合,短路R1,电动机加速运转;同理,按SB4、SB5分别短路R2及R3,电动机一级、一级加速运转。并且当KM3闭合时,其常闭触头KM3切断KM2的线圈回路;KM4闭合时,其常闭触头KM4切断KM3、〔包括KM2〕的线圈回路。当电动机全速运转时,只有KM1、KM4两个接触器获电工作,其余均断开。
接触器,KM2、KM3、KM4的常闭触头串联在KM1线圈回路中的作用是,保证电动机在转子回路中电阻全部参加的条件下才能起动。当KM2、KM3、KM4的任一个常闭触头因熔焊或其它原因没有恢复闭合时,KM1线圈因无通路而不能获电,这样电动机也就不能获电起动。
第七章 异步电动机动态数学模型的调速系统
第七章 异步电机动态模型调速系统
- 1 - 第七章 异步电动机动态模型调速系统
内容提要:异步电动机具有非线性、强耦合、多变量的性质,要获得良好的调速性能,必须从动态模型出发,分析异步电动机的转矩和磁链控制规律,研究高性能异步电动机的调速方案。矢量控制和直接转矩控制是两种基于动态模型的高性能的交流电动机调速系统,矢量控制系统通过矢量变换和按转子磁链定向,得到等效直流电动机模型,然后按照直流电动机模型设计控制系统;直接转矩控制系统利用转矩偏差和定子磁链幅值偏差的符号,根据当前定子磁链矢量所在的位置,直接选取合适的定子电压矢量,实施电磁转矩和定子磁链的控制。两种交流电动机调速系统都能实现优良的静、动态性能,各有所长,也各有不足之处。
本章第8.1节首先导出异步电动机三相动态数学模型,并讨论其非线性、强耦合、多变量性质,然后利用坐标变换加以简化,得到两相旋转坐标系和两相静止坐标系上的数学模型。第8.2节讨论按转子磁链定向的基本原理,定子电流励磁分量和转矩分量的解耦作用,讨论矢量控制系统的多种实现方案。第8.3节介绍无速度传感器矢量控制系统及基于磁通观测的矢量控制系统。第8.4节讨论定子电压矢量对转矩和定子磁链的控制作用,介绍基于定子磁链控制的直接转矩控制系统。第8.5节对上述两类高性能的异步电动机调速系统进行比较,分析了各自的优、缺点。第8.6节介绍直接转矩控制系统的应用实例。
8.1 交流异步电动机动态数学模型和坐标变换
基于稳态数学模型的异步电动机调速系统虽然能够在一定范围内实现平滑调速,但对于轧钢机、数控机床、机器人、载客电梯等动态性能高的对象,就不能完全适用了。要实现高动态性能的调速系统和伺服系统,必须依据异步电动机的动态数学模型来设计系统。
8.1.1 三相异步电动机数学模型
在研究异步电动机数学模型时,常作如下的假设:
(1)忽略空间谐波,设三相绕组对称,在空间中互差120°电角度,所产生的磁动势沿气隙按正弦规律分布;
实验四三相异步电动机的起动与调速 2
实验四 三相异步电动机的起动与调速
一.实验目的
通过实验掌握异步电动机的起动和调速的方法;
二.实验项目
1.绕线式异步电动机转子绕组串入可变电阻器起动;
2.绕线式异步电动机转子绕组串入可变电阻器调速;
三.实验方法
1.绕线式异步电动机转子绕组串入可变电阻器起动;
实验线路如图3-7,电机为M09绕线式异步电动机,额定参数为:UN=220VY型接线,IN=,PN=100W,nN=1420r/min;电机定子绕组Y形接法;转子串入的电阻由刷形开关来调节,调节电阻采用MEL-09的绕线电机起动电阻分0,2,5,15,∞五档,MEL-13中“转矩控制”和“转速控制”开关扳向“转速控制”,“转速设定”电位器旋钮顺时针调节到底;
a.起动电源前,把调压器退至零位,起动电阻调节为零;
b.合上交流电源,调节交流电源使电机起动;注意电机转向是否符合要求;
c.在定子电压为180伏时,逆时针调节“转速设定”电位器到底,绕线式电机转动缓慢只有几十转,读取此时的转矩值Ist和Ist; d.用刷形开关切换起动电阻,分别读出起动电阻为2Ω、5Ω、15Ω的起动转矩Tst和起动电流Ist,填入表3-9中;
注意:实验时通电时间不应超过20秒的以免绕组过热;
表3-9 U=180伏
RstΩ 0 2 5 15
Tst
IstA
2.绕线式异步电动机绕组串入可变电阻器调速;
实验线路同前如图3-7,电机为M09绕线式异步电动机,额定参数为:UN=220VY型接线,IN=,PN=100W,nN=1420r/min;电机定子绕组Y形接法;MEL-13中“转矩控制”和“转速控制”选择开关扳向“转矩控制”,“转矩设定”电位器逆时针到底,“转速设定”电位器顺时针到底;MEL-09“绕线电机起动电阻”调节到零;
a.合上电源开关,调节调压器输出电压至UN=220伏,使电机空载起动;
交直流调速接线图
DM01K11K13K15A14A16A12VT14VT16VT12VT11VT13VT15U1V1W1XS1漏电开关DSM00UVWL01转换开关0123DT04锯齿波触发器同步信号偏置+βmin-βminUk1封锁XSTXS1DA01SMUnUn*Ui1Ui2Ui*RnCnDD02UnUn转速变换编码器接口DD06Ui1+电流检测变换DCACUi1Ui1-A1A2DD11XST1XST2DD05abcoDG01DD14MDD10+U1U2U1-U2+-DD07Un负载给定负载控制器制动器接口NmW负载指示恒功率函数型恒转矩+-模式选择Uout给定S1开关拨向下方给负RC开关拨向上方做无静差RC开关拨向下方做有静差转换开关选“1”档模式选择“恒转矩”开关拨向U2,调节显示110VRP1RP2S2S1Un1Un2J1**
注:各个控制电路以及检测电路的地用细实验导线连起来,但是绝对不能接到主电路的地上
附图1 带电流截止负反馈的转速负反馈直流调速系统 DM01K11K13K15A14A16A12VT14VT16VT12VT11VT13VT15U1V1W1XS1漏电开关DSM00UVWL01转换开关0123DT04锯齿波触发器同步信号偏置+βmin-βminUk1封锁XSTXS1DA01SMUnUn*Ui1Ui2Ui*RnCnDA03错位Ui2Ctrl2*UiUctRiCi推βUi1Ctrl1*DD02UnUn转速变换编码器接口DD06Ui1+电流检测变换DCACUi1Ui1-A1A2DD11XST1XST2DD05abcoRP1RP2S2S1Un1Un2J1**DG01DD07Un负载给定负载控制器制动器接口NmW负载指示恒功率函数型恒转矩+-模式选择UoutDD14MDD10+U1U2U1-U2+-S1拨向上,给定为正转换开关选“1”档开关拨向U2,调节显示110V
注:各个控制电路以及检测电路的地用细实验导线连起来,但是绝对不能接到主电路的地上