
农机卫星导航自动驾驶作业精度评估方法的研究
农机卫星导航自动驾驶作业精度评估方法的研究
随着卫星导航技术的迅速发展以及定位精度的不断提升,卫星导航常应用于农业生产中的农业机械的自动驾驶作业中。尤其是在黑龙江垦区等大型国有农场的生产作业中,这样大大提高了生产作业效率和减少了农业生产成本。
近年来,随着北斗卫星导航系统投入民用,国内出现了大批自主研发的农机卫星导航产品,为了检验其田间的作业精度,需要对装有卫星导航的农机作业进行测试评估。本文研究设计了一套农机卫星导航自动驾驶作业精度的评估方法,根据农机卫星导航自动驾驶作业的特点,利用一套高精度的卫星导航接收机通过单点静态定位的方法对农机卫星导航自动驾驶起垄作业质量进行数据采集,并通过农机卫星导航自动驾驶作业精度评估软件进行数据分析处理,得出农机卫星导航自动驾驶作业精度的评估指标垄向直线度和垄间平行度,实现对农机卫星导航自动驾驶作业精度的量化分析。
首先在分析农机卫星导航技术和农机卫星导航作业质量检测方法在国内外发展现状的基础上,发现我国对于农机卫星导航自动驾驶作业精度的评估方法还很少,且在对农机卫星导航产品进行性能评价时均采用企业标准,缺乏一个统一、规范的评估指标。从而以此确定本课题的研究内容、研究方案和技术路线,明确研究方向、思路以及目标。
其次,根据国外对于农机卫星导航精度的研究手段,结合国内农机卫星导航自动驾驶作业应用领域,确定出测试方法。再次,根据测试方法以及起垄作业的特点,确定了农机卫星导航自动驾驶作业精度的评估指标,并研究建立各评估指标的模型以及评估方法。
再次,通过田间试验采集试验数据,并通过评估方法进行量化评估,将取得的评估结果通过与实际作业质量进行比较,验证了本课题研究的评估方法的可行性和准确性。最后为了简化评估过程,编制了一款农机卫星导航自动驾驶作业精度评估软件,并通过与SPSS、MATLAB和EXCEL等数据处理软件对比验证数据处理的结果来验证评估软件数据处理的可靠性和准确性,实现对农机卫星导航自动驾驶作业精度评估时数据的快速处理,以此来降低工作量。
通过田间试验,根据本研究的测试及评估方法,利用垄向直线度和垄间平行度两个评估指标,可以得出在四个试验地块中,垄向平行度的最小值为2.70cm,最大值为4.59cm,最小均方根值3.36cm,最大均方根值为5.55cm;垄间平行度的最小值为5.16cm,最大值为16.88cm,最小均方根值6.76cm,最大均方根值为24.72cm。其中,农机卫星导航自动驾驶作业在1号地块的作业精度最高,3号地块的作业精度最低。
根据本研究的农机卫星导航自动驾驶作业精度的评估方法,可实现对试验数据的准确采集以及对农机卫星导航自动驾驶作业精度的量化评估。利用本研究中开发设计的农机卫星导航自动驾驶作业精度评估软件,可实现试验数据快速、准确的分析处理,提高了本评估方法的实际应用价值和推广价值,为国内的农机卫星导航自动驾驶作业精度的评估做了一次很好的尝试。
导航卫星定位精度改进技术算法评估建议
导航卫星定位精度改进技术算法评估建议
导航卫星定位技术是现代社会中不可或缺的一部分,它广泛应用于航空航天、交通运输、测绘、军事等领域。然而,由于多种因素的影响,导航卫星定位系统的精度仍然存在一定的局限性。为了解决这一问题,需要对导航卫星定位精度改进技术算法进行评估,并提出相关建议。
首先,对于现有的导航卫星定位技术算法进行全面而系统的评估是十分必要的。这可以通过对不同算法的性能进行对比分析来实现。评估的指标可以包括定位误差、可用性、鲁棒性等方面。同时,在评估中需要考虑到不同的使用场景以及各种环境因素的影响,以确保评估结果的准确性和可靠性。
其次,建议加强对算法优化和改进技术的研究。导航卫星定位系统中存在的误差主要包括系统误差、多路径效应、干扰等,针对这些误差,需要不断改进算法以提高定位精度。例如,可以通过引入多信号接收、差分定位、协同定位等技术来抑制干扰和减小误差。此外,还可以结合机器学习和深度学习等新兴技术,提高算法的自适应性和智能化水平。
第三,建议加强导航卫星定位系统的地面监测与维护工作,以确保系统的正常运行和精度改进。这可以通过建立完善的监测网络、实时监测定位误差等手段来实现。同时,对于发现的问题和异常情况,应及时进行分析和处理,并提出相应的纠正措施。只有通过持续不断的监测和维护工作,才能确保导航卫星定位系统的长期稳定和精度改进。
此外,建议在导航卫星定位系统的硬件设备上进行进一步的改进,以提高系统的整体性能。例如,可以研发更先进的卫星导航接收器和天线,以增加系统对信号的接收灵敏度和抗干扰能力。同时,对于地面设备,也可以通过提高时钟精度、增加接收机通道数等手段来提高定位精度。 最后,建议对导航卫星定位系统的应用进行持续监测和评估,以了解用户对系统性能和精度改进的需求。根据用户的反馈和需求,及时优化和改进算法,以满足不同应用场景和用户的需求。
综上所述,为了提高导航卫星定位系统的精度,需要进行全面而系统的评估,并根据评估结果提出相应的改进建议。这包括对现有算法的评估和改进、加强对地面监测与维护工作、改进硬件设备等方面。只有通过持续不断的努力,才能进一步提高导航卫星定位系统的精度和可靠性,满足社会对定位技术的需求。
卫星导航接收机定位精度评估方法研究

卫星导航接收机定位精度评估方法研究
邢旺
【摘 要】分析了卫星定位测量过程中存在的各种误差,提出了较为系统的精度评估测试方法和统计算法,并结合实验应用验证评估方法的准确性与实用性,为卫星导航接收机定位精度的评估提供依据.
【期刊名称】《价值工程》
【年(卷),期】2019(038)016
【总页数】3页(P150-152)
【关键词】卫星导航;误差;定位精度;精度评估
【作 者】邢旺
【作者单位】92941部队,葫芦岛125000
【正文语种】中 文
【中图分类】TN967.1
0 引言
随着卫星导航事业的蓬勃发展,基于卫星技术的定位导航终端已经被广泛应用于军事安全、大地测量、航海航空、气象服务、物流交通等领域。卫星导航接收机的性能指标众多,最重要的指标就是卫星导航接收机的定位精度,其反映的是接收机测量解算的位置坐标与实际位置坐标之间的离散度和差异度。当卫星导航接收机定位精度较低时,会出现测量位置与实际位置距离较远,难以满足用户导航、定位、测速等需求,甚至造成不可估量的损失,所以,事先对卫星导航接收机的精度进行评估具有极其重要的作用[1]。本文首先分析了卫星定位测量过程中存在的各种误差,然后针对卫星导航接收机的应用场景提出了较为系统的精度评估测试方法和统计算法,并结合实例应用验证评估方法的准确性与实用性,为卫星导航接收机定位精度的评估提供依据。
1 误差因素分析
1.1 卫星本身的误差
导航卫星本身造成的误差有卫星星历误差与卫星钟差。卫星星历误差主要为地面监控站提供的卫星位置和卫星实际位置的偏差。卫星钟差一般指在卫星内部安置一个钟面时,并且钟面时和卫星导航系统标准时间之间存在一定的差异,通常卫星钟差包括钟差和频偏等偏差。
1.2 信号传播过程中的误差
卫星信号在传输过程中,需要经过地球的电离层、对流层,在电离层与对流层中传输时,会因折射造成信号传输路径改变,造成卫星信号传输误差;卫星信号接收机天线附近往往因信号反射造成多路径效应,使信号传输距离增加,造成多路径偏差。
农机导航自动驾驶系统前装认证研究
智能农机专题SPECIAL
2019.10农 机 科 技 推 广28AGRICULTURE MACHINERYTECHNOLOGY EXTENSION伴随着越来越多的新技术应用到农业领域,我国农机信息化、智能化水平越来越高,农机导航自动驾驶就是当前发展较快的一个典型案例。通过在农机上安装导航自动驾驶系统,依靠高精度卫星定位装置获取农机位置、姿态和航向信息,对所获信息进行分析,驱动液压阀或电机来控制转向装置进行路线修正,就可以实现农机按照规划路线自动驾驶行驶作业。这样不用驾驶员操作就可以完成耕作、播种、喷药等田间作业,不仅可以缓解驾驶员的疲劳,还可以降低作业成本和时间。然而新产品新技术前期往往因为产品标准不完善、缺乏有效的产品评价手段等因素,难以快速推广应用。经调查目前国内仅黑龙江省农垦鉴定站1家开展了农机导航自动驾驶系统的试验鉴定工作,以具有导航自动驾驶功能的农机产品为整体评价对象的检验、鉴定或认证尚属空白。因此分析农机导航自动驾驶实际情况,对具备导航自动驾驶功能的农机产品开展产品认证评价有利于新技术应用推广,很有必要。本文分析了我国农机导航自动驾驶系统分类、产品标准建设情况,介绍了产品认证相关知识,并从认证机构的角度对产品认证方案进行了策划。一、农机导航自动驾驶产品现状1.农机导航自动驾驶系统现状 农机通过安装导航自动驾驶系统从而具有导航自动驾驶功能,行业内按照导航自动驾驶系统的安装时间节点不同分为前装和后装。前装即在出厂前安装导航驾驶系统;后装是用户购买农机后自行加装导航自动驾驶系统,目前市场上后装产品居多。后装是对农机的改装,包含供应商提供的产品和改装服务,因此后装质量受农机原本性能、导航自动驾驶系统质量、安装人员素质等诸多因素影响,加之改装是用户个人行为,所以对后装产品开展单纯的检验或认证评价意义不大。前装由整机厂来完成导航自动驾驶系统的安装调试,产品标准化程度、质量可控性高,而且整机厂在产品设计初期就可以将导航功能作为整机的一部分来考虑,系统集成性好,也便于后续产品功能扩展、提升。前装是技术发展的方向,通过认证评价也比较容易起到规范行业,提升质量的目的,因此本文选择以导航自动驾驶系统前装的农机产品为认证评价对象。2.导航自动驾驶农机产品标准情况 虽然近几年农机导航自动驾驶系统应用越来越多,但相关产品标准尚不完善。经调查农机导航自动驾驶相关的国际标准有2项,国内推荐性标准有1项,其他的均为团体标准,已发布的部分标准如表1。国际标准化组织(ISO)发布的2项标准均是测试标准,不涉及合格指标规定;国内编制的国标和团标虽然许多都包含了导航自动驾驶性能方面的轨迹跟踪误差、上线距离等作业性能合格指标要求,但在试验方法、数据处理等方面存在不统一、不严谨的情况,这对于规范行业带来了一定难度。因此对导航自动驾驶系统前装的农机开展产品认证评价,有利于规范农机导航自动驾驶市场,提高终端产品质量,提升行业水平。农机导航自动驾驶系统前装认证研究
北斗卫星导航系统在精准农业中应用的研究_向俊霖

Research on Beidou Navigation System in the application of
precision agriculture
Junlin Xiang 1, Chengjun Guo 2 1. Research Institute of Electronic Science and Technology,University of Electronic Science and Technology of China,Chengdu, 611731 2. Research Institute of Electronic Science and Technology,University of Electronic Science and Technology of China,Chengdu, 611731 1. xiangjl666@
Abstract: Precision agriculture is a modern agricultural concept, which uses the most advanced technology in agricultural production in order to utilize agricultural resources scientifically and reasonably, increase crop yield, lower production cost, reduce environmental pollution and enhance economic benefit in agricultural production. Precision agriculture has become a symbol of modern agriculture.Highly precise positioning is the key to its feasibility. BeiDou Navigation Satellite System has China’s independent intellectual property rights, which can meet the requirements of highly precise positioning in the field of precision agriculture and is the core of China’s prospective precision agriculture in technological development.
农机导航自动驾驶系统的组成和分析

672019.12 农业信息化>>应用案例pplication caseA农机导航自动驾驶系统的组成和分析摘 要:目前农机导航自动驾驶系统已在播种、起垄、喷药、收获等农田作业中广泛应用。本文针对以电动方向盘式农机导航自动驾驶系统为研究对象,介绍了系统的基本组成和工作原理,就测姿、转向角检测、转向控制器三方面进行简要的分析,希望可以提供一个有效的借鉴,从而更好地促进农机自动驾驶技术的发展。关键词:农机导航;农机自动驾驶;北斗导航引言精准农业(Precision Agriculture)是一种基于信息和知识管理的现代农业生产系统,旨在合理利用农业资源、提高作物产量、降低生产成本、减少环境污染、提高经济效益,而农机导航自动驾驶系统是实现精准农业的重要环节。近些年,农机自动驾驶系统呈现飞速发展的态势。自动驾驶系统中集中使用了全球定位系统(GNSS)、自动控制系统、智能控制系统、遥感技术(RS)和地理信息系统(GIS)等先进技术。安装自动驾驶系统的农机,不仅可以使农机按照规定路线规划自动驾驶,实现精准对行作业,而且降低了农机驾驶人员的工作强度、减小了驾驶人员的驾驶难度。在分秒必争的农忙时节,7×24小时不间断作业的自动驾驶农机可以产生显著的效益。农机导航自动驾驶系统一般由GNSS(Global Navigation Satellite System,全球导航卫星系统)卫星天线收卫星信息,通过RTK(Real-time kinematic, 载波相位差分)技术,达到±2.5cm的定位精度,确定车辆所在位置,部分自动驾驶系统会结合INS(Inertial Navigation System,惯性导航系统)数据,确认车辆姿态,与控制器规划的路径对比,借此确定农机的横向偏差;通过角度传感器配件,获得农机的航向角数据。以上数据经过控制器的解算,得到期望前轮转角;最后将此数据实时反馈到执行机构上,自动驾驶系统会使农机车辆进入并按照期望路径行驶。文 / 芦海涛 张居同 (上海华测导航技术股份有限公司)
卫星导航助力精准农业
卫星导航助力精准农业
作者:暂无
来源:《上海信息化》 2016年第8期
文/沈礼伟
智慧农业、精准农业这些信息时代的新理念,让一度被认为“土得掉渣”的农业变得“高大上”。然而,精准农业如何实现?或许,卫星定位技术可以帮上大忙。
近年来,实现精准农业以提高粮食产量和土地利用率,得到了从中央到地方各级政府的重视。而精准农业的保障之一就是农机自动驾驶技术。农机自动驾驶技术已经在国内推广了一段时间,在农业生产,尤其是精准农业发展中起到了重要作用。
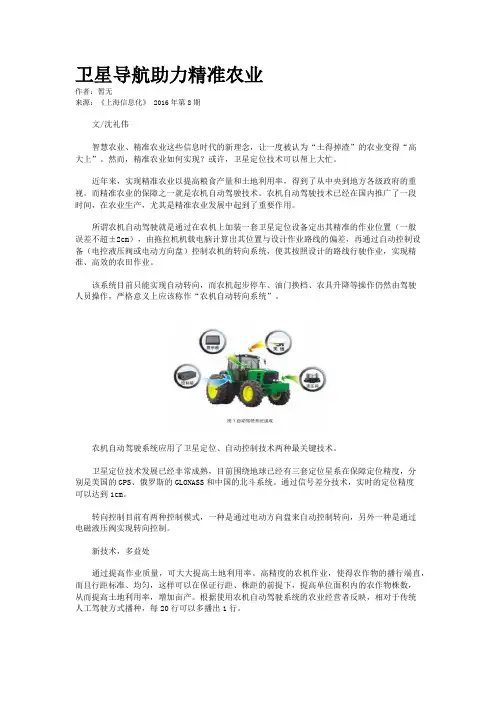
所谓农机自动驾驶就是通过在农机上加装一套卫星定位设备定出其精准的作业位置(一般误差不超±2cm),由拖拉机机载电脑计算出其位置与设计作业路线的偏差,再通过自动控制设备(电控液压阀或电动方向盘)控制农机的转向系统,使其按照设计的路线行驶作业,实现精准、高效的农田作业。
该系统目前只能实现自动转向,而农机起步停车、油门换档、农具升降等操作仍然由驾驶人员操作,严格意义上应该称作“农机自动转向系统”。
农机自动驾驶系统应用了卫星定位、自动控制技术两种最关键技术。
卫星定位技术发展已经非常成熟,目前围绕地球已经有三套定位星系在保障定位精度,分别是美国的GPS、俄罗斯的GLONASS和中国的北斗系统。通过信号差分技术,实时的定位精度可以达到1cm。
转向控制目前有两种控制模式,一种是通过电动方向盘来自动控制转向,另外一种是通过电磁液压阀实现转向控制。
新技术,多益处
通过提高作业质量,可大大提高土地利用率。高精度的农机作业,使得农作物的播行端直,而且行距标准、均匀,这样可以在保证行距、株距的前提下,提高单位面积内的农作物株数,从而提高土地利用率,增加亩产。根据使用农机自动驾驶系统的农业经营者反映,相对于传统人工驾驶方式播种,每20行可以多播出1行。
提高农机的使用效率,缩短作业时间。安装了自动驾驶系统的拖拉机,不用肉眼识别,只需能够接收卫星信号,便可以轻松实现24小时作业,这对于季节性要求很强的农业生产非常重要。以新疆棉花播种为例,一台普通拖拉机一白天的播种量大概在70亩~100亩,一个春播季(按12天计算)播种量约是800亩~1200亩。而用了自动驾驶系统的拖拉机一昼夜可以播种120亩~180亩,一个春播季可以多播种60%以上,大大提高了农机使用率,也提高了单台农机的创收能力以及在特殊天气时的抢种抢播能力。
高精度GPS导航定位技术在自动驾驶中的应用研究
高精度GPS导航定位技术在自动驾驶中的应用研究
自动驾驶技术作为当今科技领域的热门话题之一,一直以来都是许多科学家、工程师和汽车制造商们的研究方向。其中,高精度GPS导航定位技术在自动驾驶中发挥了重要的作用。本文将就高精度GPS导航定位技术在自动驾驶中的应用进行深入探讨。
首先,自动驾驶技术的实现需要准确的定位系统来提供车辆当前的位置信息。传统的GPS系统已经广泛应用于车辆导航,但其定位精度有限,无法满足自动驾驶对高精度位置信息的要求。然而,随着高精度GPS导航定位技术的不断发展,现在的自动驾驶系统可以获得毫米级的位置精度,这将在很大程度上改变自动驾驶技术的发展格局。
高精度GPS导航定位技术的核心在于使用多个卫星信号进行定位,通过同时接收多颗卫星的信号,系统可以利用测量误差来计算车辆的位置。与传统GPS相比,高精度GPS系统使用更多的卫星信号,并且能够进行更准确的数据处理,从而提供更精确的车辆位置信息。通过将多个数据源进行融合,并应用精确的算法进行计算,高精度GPS导航定位系统能够实现精度更高、稳定性更好的定位。
在自动驾驶中,高精度GPS导航定位技术的应用可以提供多重好处。首先,它可以帮助车辆准确地判断自身位置,从而更精确地规划行驶路径。这对于自动驾驶而言至关重要,因为任何位置误差都可能导致事故的发生。其次,高精度GPS定位技术可以实时监测车辆所处的交通环境,并及时作出反应,保障驾驶安全。最后,高精度GPS定位技术还可以为自动驾驶车辆提供更准确的时间标记,提高数据处理的效率。
但是,高精度GPS导航定位技术在自动驾驶中的应用还面临着许多挑战。首先,高精度GPS系统需要建立起庞大的卫星网络来提供稳定的信号。目前,全球卫星导航系统如GPS、北斗等已经在各地布局了多颗卫星,但要实现全球范围内的高精度定位仍需要进一步完善。其次,在城市峡谷等信号受限的环境下,高精度GPS定位技术的性能可能受到限制。此外,高精度GPS导航定位技术需要保证对外部干扰的抗干扰能力,以确保驾驶的可靠性和安全性。
卫星导航系统精度评估方法及其应用
卫星导航系统精度评估方法及其应用
一、引言
随着社会的发展,卫星导航系统已成为了各个领域的必备设备。精确的导航系统对交通、电信、医疗等领域有着重要的意义。因此,卫星导航系统的准确性也成为了衡量其性能的重要标准之一。本文将介绍卫星导航系统的精度评估方法及其应用。
二、卫星导航系统
卫星导航系统(Global Navigation Satellite System,简称GNSS)是一种利用人造卫星提供的导航信号进行导航、测量和定位等服务的系统。现在比较常见的卫星导航系统有美国的GPS、俄罗斯的GLONASS、欧洲的Galileo和中国的北斗卫星导航系统。卫星导航系统的准确度是评估其性能的一个重要指标。
三、卫星导航系统精度评估方法
1. GDOP精度评估方法
GDOP(Geometric Dilution Of Precision)是指在卫星导航系统接收机的可见卫星中,所选卫星几何分布情况及其对接收机定位精度的影响。GDOP越小,接收机的定位精度就越高。因此,GDOP的大小可以用来评估系统在定位精度上的表现,具体方法如下: - 选取可见卫星中GDOP最小的四颗卫星,计算定位误差。
2. PDOP精度评估方法
在GDOP的基础上,PDOP(Position Dilution Of Precision)还考虑了卫星信号传输中的误差,因此比GDOP更加准确。PDOP的计算方法与GDOP类似。
3. HDOP精度评估方法
HDOP(Horizontal Dilution Of Precision)是指在水平方向上接收机的定位精度,与垂直方向上的精度(VDOP,Vertical Dilution
Of Precision)相对应。
- HDOP的计算方法为:HDOP=(x误差/y误差)开平方
4. 位置与速度误差估计方法
- 选择多颗卫星进行观测和定位,根据观测数据计算误差估计量。
- 将误差估计量转换为位置和速度误差。
卫星导航系统的精度评估与校正方法
卫星导航系统的精度评估与校正方法
卫星导航系统是现代导航领域中的重要技术,可以提供全球范围内的定位、导航和时间服务。然而,由于多种因素的影响,卫星导航系统的定位精度可能会受到影响。因此,评估和校正卫星导航系统的精度是至关重要的。本文将介绍卫星导航系统精度评估的方法,并探讨常见的校正方法。
首先,卫星导航系统的精度评估方法主要包括观测精度评估和定位精度评估。观测精度评估是通过对接收机观测数据进行分析,确定卫星导航系统测量误差的大小和分布。观测精度评估的主要指标包括接收机时钟误差、多径效应、大气延迟等。定位精度评估是通过对接收机定位结果与真实位置进行对比,分析定位误差的大小和分布。定位精度评估的主要指标包括水平定位误差和垂直定位误差。
在评估完卫星导航系统的精度之后,接下来可以根据评估结果选择合适的校正方法进行校正,以提高定位的精度。常见的校正方法包括数据后处理、不完全性及误差模型、GNSS网络RTK以及差分定位技术等。
数据后处理是一种常用的校正方法,它通过对接收机观测数据进行精确计算和分析,针对观测误差进行修正。数据后处理的关键是利用高精度星历、钟差和电离层延迟等信息对原始观测数据进行处理,从而得到更准确的定位结果。此外,数据后处理还可以通过使用差分数据进行精度校正,提高定位精度。不完全性及误差模型方法是另一种常见的校正方法,它利用对卫星导航系统的观测误差进行建模,并根据模型对观测数据进行校正,从而减小定位误差。
GNSS网络RTK(Real-Time Kinematic)技术是一种实时差分定位技术,通过在参考站部署多个接收机,实时获取卫星导航系统的差分信息,并将其传输到用户接收机进行实时校正,从而提高定位的精度。GNSS网络RTK技术具有精度高、实时性强的特点,在提供准确的定位的同时,还能满足实时应用的需求。
此外,差分定位技术也是常见的校正方法之一。差分定位技术通过同时测量参考接收机和用户接收机的信号,根据参考接收机的准确位置进行差分运算,从而消除接收机观测误差和卫星钟差等误差,提高定位的精度。差分定位技术校正了同一地区内接收机的系统误差和观测误差,适用于需要实时高精度定位的应用。
插秧机卫星导航作业精度评估研究
AgricultureMechanizationResearch曳农机化研究2019年10月上随着计算机的应用和卫星导航的快速发展[1-2]袁使得目前对农业机械的自动导航控制技术的研究逐步发展起来袁主要集中在导航控制技术方面[3-4]遥目前由于水田作业条件恶劣袁插秧机卫星导航仍然处于探索阶段袁对于插秧机自动导航作业精度的准确性的研究并没有标准化评价指标和评价方法遥为规范插秧机卫星导航自动驾驶作业要求袁本研究提出了评估指标和测量方法遥1插秧机卫星导航精度评估指标根据田间作业质量标准结合插秧机自动导航特点袁选择采用秧苗直线度尧邻接行平行度作为评价标准遥1冤秧苗直线度渊SL冤用于评价插秧机田间工作的线性度遥插秧机作业轨迹点相对于设置的该作业行基准线时袁产生的横向偏移量袁并将选取的点位进行均值处理袁即为秧苗直线度遥2冤邻接行平行度渊ARD冤用于评价两条相邻的作业行之间结合精度袁比较理论行距与实际田间工作行距之间偏差量遥理论作业行距为设定的导航系统作业幅宽袁实际田间作业行距是指相邻两作业行之间实际作业轨迹线对应点间距离袁邻接行结合线平行度表示相邻两作业行之间行距偏差的平均值遥2插秧机卫星导航秧苗直线度评估图1秧苗平行度计算方法使用GPS测量法袁采用单点静态定位袁通过手持机记录测量点的经纬度袁评估插秧机卫星导航定位精度遥具体数据采集方法为院选择6行插秧机作为导航机械袁根据插秧机实际作业幅宽袁将卫星导航插秧机1趟作业后6行秧苗作为1组测试对象遥将地块两端的地头去除袁距离地头10m左右袁所选取的点位均为地块中段取点袁在每组秧苗中心相隔3m标记一个测量点袁根据地块实际长度袁每组设置10个测量点遥垂直于插秧机作业方向上插上标记点遥按组进行数据测量袁逐个测试点进行采集袁使用手持记录装置采集数据袁得出水田作业地块秧苗直线度遥为了求得垂直于两作业行的方向上测量点袁采用微积分原理将实际作业曲线分割成若干部分袁每一部分可认为趋近于零的线段袁将每一部分曲线通过近似切线进行替代袁从而简化方程遥其邻接行平行度示意图如图1所示遥对所有的驻Lij进行平均值计算所得到的数值即为秧苗直线度(SL)其表示为院渊1冤式中院SLi要第i组的秧苗直线度(m)曰Ni要第i组的测量点数目(个)曰驻Lij要第i组的第j个测量点的偏差(m)遥从上式可知袁计算出的秧苗直线度(SLi)数值越小袁表明插秧机卫星导航作业时精度越高曰反之袁则表明秧苗直线度偏差较大袁需对卫星导航设备进行调整遥其邻接行平行度渊ARD冤表达式为院渊2冤式中院ARDi要第i+1组与第i组间的垄间平行度(m)曰Ni要第i组的测量点数目(个)曰Lij要第i+1组与第i组的第j个测量点间的垄距(m)曰L0要即农机作业幅宽(m)遥ARDi计算值越小袁说明插秧机导航系统田间工作时袁在第i行和第i+1行之间线性度高袁结合线精度越高曰ARDi=0是两次作业行之间结合线最佳状态袁表明邻接行之间不存在偏差曰ARDi越大时袁说明插秧机自动导航系统精度越差遥3结论提出秧苗直线度这一新的指标袁为插秧机导航评估提供依据袁通过插秧机导航系统作业轨迹点和预定路线袁对插秧机导航秧苗直线度与邻接行平行度数据计算袁分析卫星导航精度的影响遥参考文献院[1]姬长英袁周俊.农业机械导航技术发展分析[J].农业机械学报袁2014袁45(9)院44-54.[2]张超.卫星导航自动驾驶技术试验与研究[J].农机科技推广袁2014(6)院36原38.[3]吉辉利袁王熙.农机卫星导航自动驾驶作业精度评估试验的研究[J].中国农业大学学报袁2017袁22(11)院148-156.[4]佘航宇.农业机械导航技术的发展与应用[J].南方农机袁2017袁48(2)院39-40.插秧机卫星导航作业精度评估研究巩海亮袁王熙袁王新忠渊黑龙江八一农垦大学工程学院袁黑龙江大庆163319冤摘要院卫星导航日渐成熟袁但对于水稻插秧机卫星导航作业精度仍缺少相关的评估方法遥针对水稻插秧机导航精度评估问题袁为了规范插秧机导航设备评价标准袁提出秧苗直线度渊SL冤与邻接行平行度(ARD)评估指标遥文章以装有卫星导航设备插秧机在水田工作地块作为评估对象袁采用数据采集使用标尺测量和GPS测量两种方法袁通过秧苗直线度渊SL冤与邻接行平行度(ARD)两项评价指标进行数据分析遥关键词院水稻插秧机曰精度评估曰秧苗直线度曰邻接行平行度中图分类号院U463.32文献标志码院A文章编号院1672-3872(2019)19-0072-01