
光电编码器的工作原理
用光电转换原理转换成相应的电脉冲或数字量,具有体积小,精度高,工作 可靠,接口数字化等优点。它广泛应用于数控机床、回转台、伺服传动、机器 人、雷达、军事目标测定等需要检测角度的装置和设备中。 更多编码器知识请访问 elecfans/zhuanti/20111111242149.html
例如:我们车的速度为 1.5m/s,轮子的直径 220mm,C=D*Pi,电机控制在 21.7 转/秒,根据伺服系统的指标,设电机转速为 1500 转/分,故可求得当 ND=21.7*60=130 转/分时,光码盘每秒钟输出的脉冲数为: PD=130&TImes;600/60=1300 个脉冲 当测出的脉冲个数与计算出的标准值有偏差时,可根据电压与脉冲个数的 对应关系计算出输出给伺服系统的增量电压△U,经过 D/A 转换,再计算出 增量脉冲个数,等下减去。 当运行时间越长路线越长,离我们预制的路线偏离就多了。这时系统起动 位置环,通过不断测量光电编码器每秒钟输出的脉冲个数,并与标准值 PD (理想值)进行比较,计算出增量△P 并将之转换成对应的 D/A 输出数字 量,通过控制器减少输个电机的脉冲个数,在原来输出电压的基础上减去增 量,迫使电机转速降下来,当测出的△P 近似为零时停止调节,这样可将电机 转速始终控制在允许的范围内。 根据检测原理,编码器可分为光学式、磁式、感应式和电容式。根据其刻
绝对式编码器是利用自然二进制或循环二进制(葛莱码)方式进行光电转 换的。绝对式编码器与增量式编码器不同之处在于圆盘上透光、不透光的线 条图形,绝对编码器可有若干编码,根据读出码盘上的编码,检测绝对位 置。编码的设计可采用二进制码、循环码、二进制补码等。它的特点是: 1.2.1 可以直接读出角度坐标的绝对值; 1.2.2 没有累积误差; 1.2.3 电源切除后位置信息不会丢失。但是分辨率是由二进制的位数来决 定的,也就是说精度取决于位数,目前有 10 位、14 位等多种。 1.3 混合式绝对值编码器 混合式绝对值编码器,它输出两组信息:一组信息用于检测磁极位置,带 有绝对信息功能;另一组则完全同增量式编码器的输出信息。 光电编码器是一种角度(角速度)检测装置,它将输作原理:当光电编码器的轴转动时 A、B 两根线都产生脉冲输出,A、B 两相脉冲相差 90 度相位角,由此可测出光电编码器转动方向与电机转速。如 果 A 相脉冲比 B 相脉冲超前则光电编码器为正转,否则为反转.Z 线为零脉冲 线,光电编码器每转一圈产生一个脉冲.主要用作计数。A 线用来测量脉冲个 数,B 线与 A 线配合可测量出转动方向. N 为电机转速 Δn=ND 测-ND 理
度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。 1.1 增量式编码器 增量式编码器是直接利用光电转换原理输出三组方波脉冲 A、B 和 Z 相; A、B 两组脉冲相位差 90 海佣煞奖愕嘏卸铣鲂较颍鳽相为每转一个脉冲,用 于基准点定位。它的优点是原理构造简单,机械平均寿命可在几万小时以 上,抗干扰能力强,可靠性高,适合于长距离传输。其缺点是无法输出轴转 动的绝对位置信息。 1.2 绝对式编码器 绝对编码器是直接输出数字量的传感器,在它的圆形码盘上沿径向有若干 同心码道,每条道上由透光和不透光的扇形区相间组成,相邻码道的扇区数 目是双倍关系,码盘上的码道数就是它的二进制数码的位数,在码盘的一侧 是光源,另一侧对应每一码道有一光敏元件;当码盘处于不同位置时,各光 敏元件根据受光照与否转换出相应的电平信号,形成二进制数。这种编码器 的特点是不要计数器,在转轴的任意位置都可读出一个固定的与位置相对应 的数字码。显然,码道越多,分辨率就越高,对于一个具有 N 位二进制分辨 率的编码器,其码盘必须有 N 条码道。目前国内已有 16 位的绝对编码器产 品。
光电编码器原理及应用电路
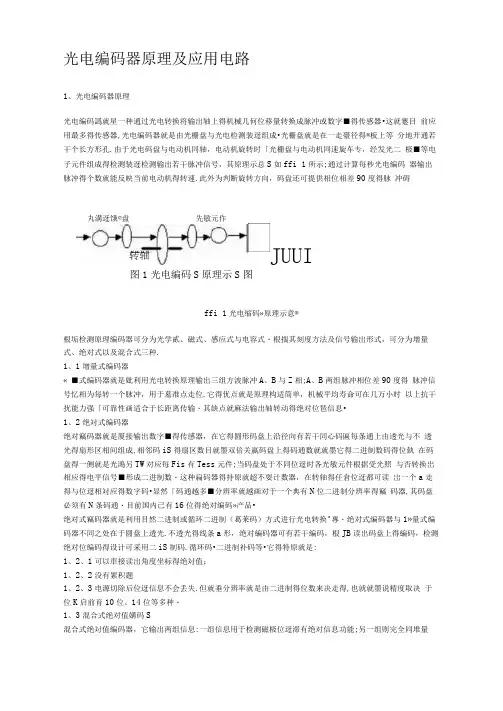
光电编码器原理及应用电路1、光电编码器原理光电编码譌就星一种通过光电转换将输出轴上得机械几何位移量转换成脉冲或数字■得传感器•这就蹇目 前应用最多得传感器,光电编码器就是由光栅盘与光电检测装迓组成•光栅盘就是在一走臺径得®板上等 分地开通若干个长方形孔.由于光电码盘与电动机同轴,电动机旋转时「光栅盘与电动机同速旋车专,经发光二 极■等电子元件组成得检测装迓检测输出若干脉冲信号,其原理示总S 如ffi 1所示;通过计算每秒光电编码 器输出脉冲得个数就能反映当前电动机得转速.此外为判断旋转方向,码盘还可提供相位相差90度得脉 冲碍图1光电编码S 原理示S 图ffi 1光电缩码»原理示意® 根垢检测原理编码器可分为光学貳、磁式、感应式与电容式・根揣其刻度方法及信号输出形式,可分为增量 式、绝对式以及混合式三种.1、1增量式编码器« ■式编码器就是妣利用光电转换原理输出三组方波脉冲A 、B 与Z 相;A 、B 两组脉冲相位差90度得 脉冲信号忆相为每转一个脉冲,用于墓准点走位.它得优点就是原理构适简单,机械平均寿命可在几万小时 以上抗干扰能力强「可靠性画适合于长距离传输・其缺点就麻法输出轴转动得绝对位琶信息•1、2绝対式编码器绝对竊码器就是厦接输出数字■得传感器,在它得圆形码盘上沿径向有若干同心码匾每条通上由透光与不 透光得扇形区相间组成,相邻码iS 得扇区数目就墨双倍关嬴码盘上得码通数就就墨它得二进制数码得位埶 在码盘得一侧就是光鴻另TW 对应每Fis 有Tess 元件;当码盘处于不同位迓时各光敏元件根据受光照 与否转换岀相应得电平信号■形成二进制数・这种扁码器得持原就超不耍计数器,在转轴得任倉位迓都可读 岀一个a 走得与位迓相対应得数字码•显然「码通越多■分辨率就越画对于一个典有N 位二进制分辨率得竊 码器,其码盘必须有N 条码通・目前国内已有16位得绝对编码»产品•绝对式竊码器就是利用目然二进制或循环二逬制(葛莱码)方式进行光电转换^專・绝对式编码器与1»量式编 码器不同之处在于圆盘上透光.不透光得线条a 形,绝对編码器可有若干编码,根JB 读出码盘上得編码,检测 绝对位编码得设计可采用二iS 制码.循环码•二进制补码等•它得特原就是:1、2、1可以車接读出角度坐标得绝対值;1、2、2没有累积题1、2、3电源切除后位迓信息不会丢失.但就垂分辨率就是由二进制得位数来决走得,也就就墨说精度取决 于位K 启前育10位、14位等多种・1、3混合式绝对值媾码S混合式绝対值编码器,它输出两组信息:一组信息用于检测磁极位迓滞有绝对信息功能;另一组则完全同堆量JUUI丸溝迓饿©盘 先敏元作转轴式漏码器得输岀信息.光电编码器就迅一种角度(角速度)检测装迓^它将输入给轴得角度靈利用光电转换原理转换成相应得电脉 冲或数字■,興有体积小「精度衙,:n 乍可靠,接□数字化等优原・它广泛应用于数控机床.回转台、伺服传动、 机器人•胃达、军事目标测走等需要检测角度得装畳与设备中•2、光电编码器得应用电路2、1EPC. 755A 光电编码器得应用EPC ■ 755A 光电编码器興备ft 好彳雾使用性能,在角度测量、位移测■时抗干扰能力很弭井典材穂走可靠得 输出脉;中信号且该脉;中信号经计数后可得到被测量得数字信号.因此我们在研制汽车麗驶樓拟器时,対方 向盘旋转角度得测■选用EPC - 755A 光电编码器作为传恋器,其输出电路选用集电极开路聖输出分辨率选 用360个脉冲/圈考虑到汽车方向盘转动就罡双向得,既可顺时针旋$0也可逆时针旋辑需要对镰码器得输 岀信号鉴相后才能计数・S 2给出了光电網码》实际使用得鉴相与双向计数电路,鉴相电路用1个D 触发 器与2个与非门组成计数电路用3片74LS193组成•74151si当光电编码器顺时针旋转时,通運A 输岀波形超前通道B 输出波形90^D 赃发器输出Q (波形W1)为衙电 平Q (波形W2)为低电平上面与非门打开■计数 脉冲通过(波形W 为送至双向计数器74LS193得加脉冲输 入端CU.进行加法计数;此时下面与非门关闭,其输岀为商电平(波形W4).当光电竊码器逆时针旋转时通 )1 A 输出波形比通il B 输岀波形延迟90^D 赃发器输出Q (波形W1)为低电平,Q (波形W2)为蔺电平,上面 与非门关闭(翼输出为离电平(波形W3);此时下面与非门打开,计数脉冲通过(波形W4),送至双向计数器 74LS193得减脉冲输入揣CD,进行减法计数•汽车方向盘顺时针与逆时针旋转时,翼最大旋转角度均为两H 半■选用分辨率为360个脉冲/B 得網码譌M 最OUT-L OVT-B OVT-A JI t2 PO Pl tz P3 CUCD CL MR QOQIQ2Q3 TCV TCD 顺时针瞬逆时針删oirr-AOUT-BVI*2V3V4大输出脉冲数为900个;实际使用得计数电路用3片74LS193组成在系统上电初始化时洗对集进行复位(CLR信号h再将翼初值设为800H,即2048(10信号);如此,当方向盘顺时针旋转时,计数电路得输出范00 为2048〜2948,当方向盘逆时针旋转时计数电路得输出范围为2048〜1148;计数电路得数垢输出DO〜D11摩换处理电路.实际使用时.方向盘频繁地进行顺时针与逆时针转动,由于存在量化舷工作较长一段时间后方向盘回中时计数电路输出可能不就是204&而就是有几个字得偏差;为解决这一问观我们增加了一个方向盘回中检测电路,系统工作后,数碗理电路在欖拟器处于非操作状态时,系统检测回中检测电路,若方向盘处于回中状态両计数电路得数据输出不就是204&可対计数电路进行复位疋新设迓初值.2、2光电编码器在更力测量仪中得应用采用旋转式光电编码器,把它得转轴与■力测量仪中补偿旋钮轴相连・靂力测量仪中补悽旋tfl得角位移量转化为某种电信号量旋转式光电缩码器分两种,绝对编码器与墙量编码器.« ■编码SS就是以脉冲形式输出彳辱传感器,其码盘比绝对編码器码盘要简单得多且分辨率屋衙• 一般只需要三条码a这里得码連实际上已不典有绝対勰器码il得意义•而就是产生计数脉冲.它得码盘得^卜連与中间通有数目相同均匀分布得透光与不透光得扇形区(光棚“旦就是两通扇区相互错幵半个区•当码盘转动时芯得输出信号就遷相位差为90°得A相与B相脉冲借号以及只有一条透光狭缝得第三码通所产生得脉冲信号(它作为码盘得墓准匹给计数系统提供一个初始得零位信号)•从代B两个输出信号得相位关系(超前或^^后)可判断旋转得方向・由图3(3)可见,当码盘正转时,A iS脉冲波形比B連超前n/2,而反转时人il脉冲比B a滞后n/2. S 3(b)就是一实际电路,用A iKS形波彳專下沿J»发单穂态产生彳專正脉冲与B il整形波相■与;当码盘正转时只有正向口脉冲输出「反之只有逆向口脉冲输出・因此,增■網码»就是根垢输出脉冲源与脉冲计数来确走码盘得转动方向与相对角位移量.通當,若编码器育N个(码連)输岀信号■翼相位差为n/ N,可计数脉冲为2N倍光栅釵现在N=2.圏3电路得鉄点就是育时会产生淚记脉冲适成淚塑这种1•况出现在当某一運信号处于雋'或■低・电平状态両另一通信号正处于离■与低'之间得往返变化状态’此时码盘虽然未产生位移•但就是会产生单方向得输出脉冲.例如「码盘发生掛动或手动対准位迓时(下面可以瞧到,在更力仪测■时就会有这种情况)•顾T_n_m-mj~L_rL_r mwinnrrmf 正向脈冲逆向冲mwranrrnT 74LS14Ail 道」-计'74IS14碇道二一讣;(b)图3增量光电编码《基本液形和电路逹方修Y —>正方向nwmmnnr 逆向隸沖iwranm(£(b)S 4四倍计数方式的波形和电路S 4就是一个既能防止淚脉冲又删衙分辨率得四(豳细分电路・在这里採用了有记忆功能得D 型触发 器与时忡发生电路•由a 4可见,每一通育两个D 解发器串接,这样,在时钟脉冲得间隔中■两个Q 端(如对应 B74151751^^2.7两个如期得输入状态鬲两者相同,则表示时钟间隔中无变化;杏则『 可以根JB 两者关系判断岀它得变化方向『从而产生‘正向或反向'输出脉冲•当某運由于振动在橋;•低•间往 复变化时将交■产生'正向■与反向'脉冲,这在对两个计数SS 取代数与时就可消除它们得影响仟面仪器得 读数也将涉及这原).由此可见时钟发生器得频率应大于振动频率得可能最大僮.由a 4还可W 也在原一 个脉冲信号得朋内■得到了四个计数脉冲•例如,原每圈脉冲数为1000得镰码器可产生4倍频得脉冲数就 S 4000个■翼分辨率为0、09\实际上目前这类传感器产品畤光數元件输出信号得放大整形等电路与 传感检测元件封装在一fi •所以只宴力0±细分与计数电路就可以组成一个角位移测楚系统(74159就是 4・:L6译码»)•翼她资料: 編码器如以信号原理来分/»增量型網码》,绝対型镰码器.增亚编码器(旋转型)他道XTLT^f rLrmj WfiiS正向脉冲工作飓由一个中<>有轴得光电码盘,其上育环形通、as得刻线•育光电发射与接收器件读取,获得四组正弦波信号纟且合成A、B、G D每个正弦波相差90度扌目位差(相对于—Nfl波为360度)■将C、D信号反向总加在A、B两相上,可增强穂走信号;另每转输出一个Z相脉冲以代表零位拳考位•由于A. B两相相差90度「可通过t匕较A相在前还就是B相在前「以判别編码器得正转与反转■通过零位脉沖, 可获得编码81得零位対位.編码器码盘得材料有玻璃、金厲、22料•玻璃码盘就是在玻踽上沉积很薄得刻线「翼热稳定性好,精度詣,金属码4接以通与不通刻线•不易碎,但由于金厲育 F 得厚慮精度就育限制,其热稳走性就要比玻璃得差一个数■级塑料码盘就軽济型得,其成本低,但精度、礙定性.寿命均要差一些.分辨率TR码器以每旋转360度提供多少得通或暗刻线称为分辨率,鲫解析分度.或购称多少线■一般在瞬专分度5~ 10000线・信号输出: 信号输出育正弦波(电流或电压)方波(TTL、HTL)■集电极开路(PNP. NPN),推拉式多种形式,翼中TTL为长线差分驱动(对称AA・;B,B・;ZZ・),HTL也称推拉式.推挽式输岀,編码器得信号接收设备接□应与镰码器对应・信号逵接T码器4尊脉冲信号F连接嵌81、PLC、计算机PLC与计算机连接得權块育/朗屋權块与商速權块之分幵关频率有低有码如单相联接用于单方向计数,单方向测速•A. B两相联接,用于正反向计数.判断正反向与测速•A. B、Z三相联接,用于带掺考位修正得位量测杜A. A・R B・Z Z•连接,由于带育对称负信号得连接,电流对于电缆贡献得电磁场为0,衰减最小,抗干扰銀隹可传输较远得距臥対于TTL得芾材对称负信号输出得竊码器,信号耐距禹可达150米・対于HTL得带育对称负信号输出得编码器,信号传输距离可达300米.增壘式骗码制尊问题:1»量型竊码器存在零点累计课墓抗干扰较差,接收设备得停机需断电记忆,开机应找零或势考位等问题,这些问题如选用绝对型编码器可以解决.1»量型编码器得F应用:测遶测转动方向,测移动角度.距离(相对)• 绝对型编码器(旋转型)绝对漪码器光码盘上育许多通光通通刻线,每通刻线依次以2线、4线• 8线、16线……编排,这样,在编码器得每一个位迓■通过渎取每通刻线得通、晴,获得一缜从2得零次方到2彳專n-1次方得唯一彳專2进制綢码(格■码)■这就称为n位绝对編码器•这样得编码SS就是由光电码盘彳硕械位迓决走得•它不受停电、干掀專影响・绝对编码器由机械位迓决走得每个位迓就是唯一得,它无需记忆,无耀找參考点,而且不用一直计数,什么时候需要知iliaa 什么时候就去读取它彳>{2«・这样旅码器砾干扰傩数揭得可靠廿:*:}M了.。
光电脉冲编码器的工作原理

光电脉冲编码器的工作原理一、光电脉冲编码器简介光电脉冲编码器是一种常用于测量旋转角度和线性位移的装置。
它通过光电探测器和光栅来实现对位置的测量,并将位置信息转换为脉冲信号输出。
二、光电脉冲编码器的基本组成光电脉冲编码器由光电探测器、光栅、信号处理电路和输出接口等部分组成。
2.1 光电探测器光电探测器是光电脉冲编码器的核心部件,它主要负责将光信号转换为电信号。
常用的光电探测器有光电二极管和光电三极管等。
2.2 光栅光栅是光电脉冲编码器中的另一个重要组成部分,它通常由透明的玻璃或塑料制成,表面有一系列等距的透明和不透明条纹。
光栅的条纹数量决定了编码器的分辨率。
2.3 信号处理电路信号处理电路负责对光电探测器输出的电信号进行放大、滤波和数字化处理等,以便输出准确的位置信息。
2.4 输出接口输出接口将经过处理的位置信号转换为脉冲信号输出,常见的输出接口有脉冲输出和模拟输出两种形式。
三、光电脉冲编码器的工作原理光电脉冲编码器的工作原理基于光栅的运动和光电探测器的感光特性。
3.1 光栅的运动光栅通常与被测量的物体相连,当物体发生旋转或线性位移时,光栅也随之运动。
光栅的运动导致光栅上的条纹在光电探测器上产生连续的变化。
3.2 光电探测器的感光特性光电探测器对光的感光特性决定了它能够将光信号转换为电信号。
光栅上的透明和不透明条纹使得光电探测器在光栅运动时能够产生脉冲信号。
3.3 位置信号的获取光电探测器输出的电信号经过信号处理电路的放大、滤波和数字化处理后,可以获取到准确的位置信号。
根据光栅的运动方式,可分为增量式和绝对式两种光电脉冲编码器。
3.3.1 增量式光电脉冲编码器增量式光电脉冲编码器通过对光栅运动过程中的脉冲信号进行计数,可以获取到相对位置的变化。
它的输出脉冲数与位置变化成正比。
3.3.2 绝对式光电脉冲编码器绝对式光电脉冲编码器通过光栅上的编码信息,可以直接获取到绝对位置的值。
它的输出脉冲数与位置的绝对值成正比。
光电编码器的原理及应用
光电编码器的原理及应用光电编码器是一种精密测量设备,常用于测量旋转角度或线性位置。
它通过光电传感器和编码盘之间的互动来实现测量。
本文将介绍光电编码器的原理、构造和应用。
一、原理光电编码器的工作原理基于光电传感器对编码盘上光学标记的检测。
编码盘通常由透明和不透明的区域组成。
当光线照射到编码盘上时,透明和不透明的区域将交替出现在光电传感器面前,从而导致光电传感器输出脉冲。
光电编码器的输出脉冲数与编码盘上的光学标记数目相关。
通常,编码盘上的光学标记数越多,输出脉冲数就越多,从而实现更精确的位置测量。
此外,光电编码器还可通过增量编码或绝对编码方式进行测量。
二、构造光电编码器通常由光学系统、编码盘、信号处理电路和接口电路组成。
光学系统包括光源和光电传感器,用于发射和接收光线。
编码盘作为测量对象,用于生成光学标记。
信号处理电路负责对光电传感器输出的脉冲信号进行处理和解码。
接口电路用于将处理后的信号输出给外部设备。
光电编码器的结构形式主要有旋转式和直线式两种。
旋转式编码器适用于旋转轴测量,常见的有光栅编码器和光学电子编码器。
直线式编码器适用于直线位移测量,常见的有线性光栅编码器和直线电子编码器。
三、应用光电编码器在工业控制、机械加工、自动化系统等领域中有广泛的应用。
1. 位置测量:光电编码器可用于测量机械设备的旋转角度或线性位移,例如机床的进给系统、机器人的关节角度等。
其高精度和稳定性使得测量结果可靠准确。
2. 运动控制:光电编码器可作为反馈装置用于闭环控制系统中,实现对机械设备运动的精确控制。
通过实时监测位置变化,可以对运动过程进行调整和优化,提高生产效率。
3. 位置校准:光电编码器可在传感器灵敏度高、分辨率高的情况下,对其他传感器的测量结果进行校准。
例如,在无人驾驶领域中,光电编码器可用于对雷达或摄像头的测量结果进行校准,提高车辆的定位准确性。
4. 导航系统:光电编码器可用于导航系统中船舶、飞行器等航行过程的航向或航行距离的测量。
编码器工作原理
编码器工作原理引言概述:编码器是一种用于将机械运动转换为数字信号的装置,广泛应用于各种自动化系统中。
它可以精确地测量物体的位置、速度和方向,从而实现精准控制和监测。
本文将介绍编码器的工作原理,以帮助读者更好地理解其在自动化系统中的作用。
一、光电编码器1.1 光电编码器的结构:光电编码器由光源、光栅、接收器和信号处理电路组成。
光源发出光束,经过光栅反射或透过后,被接收器接收并转换成电信号,信号处理电路将电信号转换成数字信号。
1.2 光电编码器的工作原理:当物体运动时,光栅会随之移动,使得光束的强度发生变化。
接收器接收到的光信号也会随之变化,通过信号处理电路将这些变化转换成数字信号,从而确定物体的位置和速度。
1.3 光电编码器的应用:光电编码器广泛应用于数控机床、机器人、印刷设备等自动化系统中,用于实现位置控制、速度控制和角度测量等功能。
二、磁编码器2.1 磁编码器的结构:磁编码器由磁性标记、磁传感器和信号处理电路组成。
磁性标记可以是永磁体或磁性条,磁传感器用于检测磁场的变化,信号处理电路将检测到的信号转换成数字信号。
2.2 磁编码器的工作原理:当物体运动时,磁性标记会随之移动,磁传感器检测到磁场的变化,并将其转换成电信号。
信号处理电路将电信号转换成数字信号,确定物体的位置和速度。
2.3 磁编码器的应用:磁编码器适用于高温、高速、腐蚀性环境下的自动化系统,如汽车发动机、风力发电机等,用于实现位置控制和速度控制。
三、绝对值编码器3.1 绝对值编码器的结构:绝对值编码器由多个独立的编码单元组成,每个编码单元对应一个位置码。
通过读取每个位置码的状态,可以确定物体的绝对位置。
3.2 绝对值编码器的工作原理:每个编码单元都有一个唯一的位置码,当物体运动时,读取每个位置码的状态,可以确定物体的绝对位置,无需重新归零。
3.3 绝对值编码器的应用:绝对值编码器广泛应用于需要高精度位置控制和无需重新归零的自动化系统中,如医疗设备、航空航天设备等。
光电编码器原理与安装
光电编码器原理与安装光电编码器是一种常用于测量角度和位置的传感器设备。
它通过使用光电传感器和编码盘来监测物体的运动并转化为数字量,在自动化设备、机械加工、机器人等领域有着广泛的应用。
下面将介绍光电编码器的工作原理和安装方法。
光电编码器由一个光线发射器和一个光电传感器组成。
光线发射器通常发射一束红外光线,而光电传感器则用来接收光线并生成电信号。
编码盘是位于物体上的一个圆盘,上面有一系列的开关器件。
当物体运动时,编码盘上的开关器件会遮挡或透过光线,从而使得光电传感器接收到的光强发生变化。
1.增量式光电编码器:增量式光电编码器通过不断变化的光信号来测量运动轴的位置和速度。
它通常具有两个信号输出通道:一个是增量通道,用来测量速度,另一个是基准通道,用来确定位置。
2.绝对式光电编码器:绝对式光电编码器具有多个输出通道,可直接输出角度或位置信息。
它包含多个编码盘,每个编码盘上都有一个独立的编码器。
利用每个编码器的输出信号,可以直接确定物体的绝对角度或位置。
1.确定安装位置:根据实际需要确定光电编码器的安装位置。
通常情况下,光电编码器应尽量靠近被测物体,以减小误差。
2.安装固定支架:根据光电编码器的具体型号和要求,选择合适的固定支架,并将其固定在安装位置上。
确保固定支架稳固并与被测物体保持一定的距离。
3.安装光线发射器和光电传感器:将光线发射器和光电传感器固定在安装支架上。
通常情况下,光电传感器应与编码盘的光栅之间保持一定的距离,以确保准确测量。
4.安装编码盘:将编码盘安装在被测物体上,并与光电传感器对应位置对准。
注意安装时要保持编码盘与光电传感器之间的间隙适当。
5.连接电源和信号线:根据光电编码器的具体要求,将其连接到适当的电源和接收设备上。
确保电源和信号线连接正确,并进行必要的防护措施。
6.测试和校准:在安装完成后,进行必要的测试和校准。
检查光电编码器是否正常工作,并确认测量结果准确可靠。
总结:光电编码器是一种常用的测量角度和位置的传感器设备。
简述增量型光电编码器的结构与工作原理

简述增量型光电编码器的结构与工作原理
增量型光电编码器是一种常见的位置传感器,用于测量旋转或线性运动的位置和速度。
它由光电传感器和编码盘组成。
光电传感器是一个具有发光二极管和光敏二极管的装置,它们通过一个光隔离器相互隔离。
发光二极管产生光束,照射到编码盘上,然后由光敏二极管接收返回的光束。
编码盘上有凸起的条纹,当条纹被光束照射时,光敏二极管将生成相应的电信号。
编码盘通常分为两个部分:光栅盘和标记盘。
光栅盘上有一系列等间距的透明和不透明条纹,而标记盘上有一个不透明的标记。
光栅盘和标记盘相互嵌套,以实现相对运动。
当光栅盘旋转时,光敏二极管将检测到光束的变化,生成相应的电信号。
这些电信号经过处理电路,转换成脉冲信号,用于测量旋转角度或线性位移。
增量型光电编码器的工作原理基于脉冲计数。
光栅盘上的条纹数量决定了编码器的分辨率。
当光栅盘旋转一周时,光敏二极管将生成与分辨率相关的脉冲数量。
通过计算脉冲数量,可以确定旋转角度或线性位移。
为了提高精度,增量型光电编码器通常还包括一个索引信号。
索引信号表示编码器的起始位置,通常在编码盘上有一个特殊的标记。
当索引信号被检测到时,可以重置脉冲计数,以确保测量的准确性。
总的来说,增量型光电编码器通过光电传感器和编码盘的相互作用,将旋转或线性运动转换为电信号,并通过脉冲计数来测量位置和速度。
它广泛应用于机械设备、自动化系统和工业控制中。
光电编码器测速原理
光电编码器测速原理
光电编码器是一种用于测量旋转速度或位置的传感器。
其测速
原理基于光电效应和编码原理。
光电编码器包含一个光源和一个光
电传感器,通常使用光栅或编码盘来产生光电信号。
当物体旋转时,光源会照射到光栅或编码盘上,产生光电信号。
这些信号随着物体的旋转而变化,光电传感器会将这些变化转换为
电信号。
通过测量这些电信号的频率和脉冲数,可以确定物体的旋
转速度和位置。
具体来说,光栅或编码盘上的光栅线或编码孔会导致光电传感
器接收到不同的光信号,从而产生相应的电信号。
通过对这些电信
号进行计数和测量,可以确定物体的旋转速度和位置。
总的来说,光电编码器测速的原理是基于光电效应和编码原理,利用光源、光栅或编码盘以及光电传感器来测量物体的旋转速度和
位置。
光电编码器的工作原理和应用电路[指南]
光电编码器的工作原理和应用电路1 光电编码器的工作原理光电编码器(Optical Encoder)俗称“单键飞梭”,其外观好像一个电位器,因其外部有一个可以左右旋转同时又可按下的旋钮,很多设备(如显示器、示波器等)用它作为人机交互接口。
下面以美国Greyhill公司生产的光电编码器为例,介绍其工作原理及使用方法。
光电编码器的内部电路如图1所示,其内部有1个发光二极管和2个光敏三极管。
当左右旋转旋钮时,中间的遮光板会随旋钮一起转动,光敏三极管就会被遮光板有次序地遮挡,A、B相就会输出图2所示的波形;当按下旋钮时,2、3两脚接通,其用法同一般按键。
当顺时针旋转时,光电编码器的A相相位会比B相超前半个周期;反之,A相会比B相滞后半个周期。
通过检测A、B两相的相位就可以判断旋钮是顺时针还是逆时针旋转,通过记录A或B相变化的次数,就可以得出旋钮旋转的次数,通过检测2、3脚是否接通就可以判断旋钮是否按下。
其具体的鉴相规则如下:1.A为上升沿,B=0时,旋钮右旋;2.B为上升沿,A=l时,旋钮右旋;3.A为下降沿,B=1时,旋钮右旋;4.B为下降沿,A=O时,旋钮右旋;5.B为上升沿,A=0时,旋钮左旋;6.A为上升沿,B=1时,旋钮左旋;7.B为下降沿,A=l时,旋钮左旋;8.A为下降沿,B=0时,旋钮左旋。
通过上述方法,可以很简单地判断旋钮的旋转方向。
在判断时添加适当的延时程序,以消除抖动干扰。
2 WinCE提供的驱动模型WinCE操作系统支持两种类型的驱动程序。
一种为本地驱动程序,是把设备驱动程序作为独立的任务实现的,直接在顶层任务中实现硬件操作,因此都有明确和专一的目的。
本地设备驱动程序适合于那些集成到Windows CE平台的设备,诸如键盘、触摸屏、音频等设备。
另一种是具有定制接口的流接口驱动程序。
它是一般类型的设备驱动程序。
流接口驱动程序的形式为用户一级的动态链接库(DLL)文件,用来实现一组固定的函数称为“流接口函数”,这些流接口函数使得应用程序可以通过文件系统访问这些驱动程序。
光电编码器原理及应用电路
光电编码器原理及应用电路1•光电编码器原理光电编码器,是一种通过光电转换将输出轴上的机械几何位移量转换成脉冲或数字量的传感器。
这是目前应用最多的传感器,光电编码器是由光栅盘和光电检测装置组成。
光栅盘是在一定直径的圆板上等分地开通若干个长方形孔。
由于光电码盘与电动机同轴,电动机旋转时,光栅盘与电动机同速旋转,经发光二极管等电子元件组成的检测装置检测输出若干脉冲信号,其原理示意图如图1所示;通过计算每秒光电编码器输出脉冲的个数就能反映当前电动机的转速。
此外,为判断旋转方向,码盘还可提供相位相差90度的脉冲信号。
图1光电第码器原理示意图根据检测原理,编码器可分为光学式、磁式、感应式和电容式。
根据其刻度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。
1. 1增量式编码器增量式编码器是直接利用光电转换原理输出三组方波脉冲A、B和Z相;A、B两组脉冲相位差90度的脉冲信号,Z相为每转一个脉冲,用于基准点定位。
它的优点是原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,适合于长距离传输。
其缺点是无法输出轴转动的绝对位置信息。
1. 2绝对式编码器绝对编码器是直接输出数字量的传感器,在它的圆形码盘上沿径向有若干同心码道,每条道上由透光和不透光的扇形区相间组成,相邻码道的扇区数目是双倍关系,码盘上的码道数就是它的二进制数码的位数, 在码盘的一侧是光源,另一侧对应每一码道有一光敏元件;当码盘处于不同位置时,各光敏元件根据受光照与否转换出相应的电平信号,形成二进制数。
这种编码器的特点是不要计数器,在转轴的任意位置都可读出一个固定的与位置相对应的数字码。
显然,码道越多,分辨率就越高,对于一个具有N位二进制分辨率的编码器,其码盘必须有N条码道。
目前国内已有16位的绝对编码器产品。
绝对式编码器是利用自然二进制或循环二进制(葛莱码)方式进行光电转换的。
绝对式编码器与增量式编码器不同之处在于圆盘上透光、不透光的线条图形,绝对编码器可有若干编码,根据读出码盘上的编码,检测绝对位置。
编码器工作原理
编码器工作原理编码器是一种电子设备,用于将运动或者位置转换为数字信号。
它通常用于控制系统中,以便实时监测和控制运动或者位置。
编码器的工作原理基于光电效应或者磁电效应,通过感知目标物体的运动或者位置变化,将其转换为电信号。
一、光电编码器的工作原理光电编码器使用光电效应来检测目标物体的运动。
它包括一个发光二极管(LED)和一个光敏元件(通常是光电二极管或者光敏电阻器)。
LED发出光束,照射到旋转的光栅或者编码盘上。
当光束通过光栅或者编码盘时,会产生光电信号。
光敏元件接收到光电信号后,将其转换为电信号。
光栅或者编码盘上通常有许多刻有等间距的透明和不透明条纹的区域。
当目标物体旋转时,光电信号的频率和相位会发生变化。
通过测量光电信号的频率和相位变化,可以确定目标物体的旋转角度或者位置。
二、磁电编码器的工作原理磁电编码器使用磁电效应来检测目标物体的运动。
它包括一个磁性编码盘和一个磁敏元件(通常是霍尔元件或者磁电阻器)。
磁性编码盘上有许多磁性区域,它们的磁极方向不同。
当目标物体旋转时,磁敏元件感知到磁场的变化,并将其转换为电信号。
磁性编码盘上的磁极方向变化可以表示不同的位置或者旋转角度。
通过测量磁敏元件输出的电信号,可以确定目标物体的位置或者旋转角度。
三、编码器的输出和应用编码器的输出通常是一个数字信号,可以是脉冲信号、摹拟信号或者数字信号。
脉冲信号是最常见的输出形式,它的频率和相位变化与目标物体的运动或者位置变化相关。
编码器广泛应用于各种领域,包括机械工程、自动化控制、测量仪器等。
在机械工程中,编码器常用于机电控制系统中,用于实时监测机电的转速和位置,并提供反馈信号给控制系统。
在自动化控制中,编码器可以用于位置闭环控制、速度控制和位置测量。
在测量仪器中,编码器可以用于测量线性位移、角度变化和速度。
总结:编码器是一种将运动或者位置转换为数字信号的电子设备。
光电编码器利用光电效应,通过感知光栅或者编码盘的运动来转换为电信号。