
少齿差行星传动的原理及三维动态模拟
少齿差行星传动的原理及三维动态模拟
少齿差行星传动的原理及三维动态模拟
河北天择重型机械有限公司(河北邯郸056200)刘刚
行星传动广泛应用于动力传动的行星减速器中 ,其具有尺寸设计紧凑、重量
轻、传动功率大等优点。少齿差行星传动就是行星传动的一种特殊型式 ,其结构简
图如图1。行星轮的运动就是自传与公转的复合运动,其传动比的计算比较复杂。 本文运用SolidWorks实现了该行星传动的三维动态模拟,将行星轮的运动状态完 整地表现出来。
1结构与原理
少齿差行星传动就是普通行星传动的一种演化型式 ,其结构较普通行星传动
更加简单,包括内齿圈、行星架、行星轮、盘形输出轴。这种结构行星架就是主动 件,行星轮就是从动件,与普通行星传动相反。
图1中双万向联轴器的结构不仅轴向尺寸大,而且不能用于多个行星轮的场合 现已基本不用。目前用得最广泛的就是孔销式盘形输出机构。在行星轮的辐板上 沿圆周均匀分布有若干个销孔,在输出轴的圆盘的对应位置均匀分别有同样数量 的圆柱销,将圆柱销插入行星轮的销孔中。
内齿圈与行星轮的中心距(即行星架的偏心距)必须等于销孔与销轴半径的差 这样就能保证销孔与销轴始终保持相切,行星轮就能够推动盘形输出轴等速同向 转动。这时内齿圈中心、行星轮中心、销孔中心与销轴中心正好形成一个平行四 边形。
2传动比计算
只有计算出行星架与行星轮的传动比 i HI,才能准确模拟出行星轮的运动轨迹 少齿差行星传动的原理及三维动态模拟
否则,行星轮不能运动,因此正确计算传动比就是三维动态模拟的关键。普通行星 轮系的传动比计算公式为:
i IH=1-Z2/Z1 (Z i:行星轮齿数;Z2内齿圈齿数)
由于其工作原理与普通行星传动相反 ,因此少齿差行星传动的传动比计算公
式为:
i H1=-乙 /(Z 2 -乙)
由上式可见,齿差(Z2 - Zi)越小,传动比将越大。故这种结构叫做少齿差行星传
动。为了防止齿差太少时内啮合轮齿的干涉,需适当加大啮合角。
3三维建模与虚拟装配
少齿差行星传动零部件的三维实体建模就是虚拟装配的基础。在 SolidWorks 的标准菜单中包含了草图绘制工具栏与特征工具栏 ,合理运用特征造型技术设计
出行星架与盘形输出轴的实体模型,盘形输出轴模型图如图2所示。再打开齿轮设 计模块输入相应的齿轮与内齿圈参数 ,就可以自动生成行星轮与内齿圈的实体模
型。利用“拉伸切除”命令在行星轮辐板上生成若干圆孔 ,如图3所示。
然后,打开一个装配体文件,依次插入内齿圈、行星轮、行星架、盘形输出轴。
插入全部零件后,选择“配合”按钮,利用同轴心、重合等标准配合,精确地把各零
件约束在准确的位置,少齿差行星传动的装配简图如图 4所示。在行星轮上表面打 开一张草图,连接内齿圈中心、行星轮中心、销孔中心与销轴中心应该就是一个平 行四边形,验证了上述结论。
少齿差行星传动的原理及三维动态模拟 图2盘形输出轴模型图 图3行星轮模型图 图4少齿差行星传动的装配图
4动态仿真与动画制作
在图4的基础上,单击“模拟旋转马达”,设置行星轮与行星架的旋转 方向与角速度,角速度之比等于其传动比。再选择“计算模拟”,行星轮、行星架、 盘形输出轴就运动起来。最后,选择“重播模拟”观瞧动画,单击动画控制器中的 “保存”按钮将得到的动画保存。
Animator就是SolidWorks自带的动画制作插件。选择“动画”标签切换到动 画操作界面,在Animator工具栏上,单击“动画向导”按钮,选择“旋转模型”单 选框,使装配体绕X轴、丫轴与Z轴旋转;选择“物理模拟”单选框,在动画编辑区 域,把时间栏放置在某位置,将行星轮设置为隐藏,能自动生成行星架从有到无的 动态渐变过程,以便我们观瞧行星架与盘形输出轴的运动状态。
5总结
本文运用SolidWorks三维动态仿真技术,对少齿差行星传动进行实时动态仿 真,模拟出了其工作原理,并且检验了传动比的计算公式,加深了设计人员对少齿 差行星传动的理解,为以后的设计提供了经验。
行星齿轮传动的机构仿真及多体接触分析
第32卷第8期 四川兵工学报 2011年8月
【其他研究】
行星齿轮传动的机构仿真及多体接触分析
程万康
(海军驻重庆舰船动力军事代表室,重庆402260)
摘要:针对某行星变速器,借助I-DEAS软件建立了行星传动机构的实体模型及多体接触有限元分析模型。通过行 星传动机构的运动学和力学仿真以及额定载荷工况下的多体接触有限元分析,得出了行星传动机构各部件的位移、 速度、加速度、力、力矩以及接触体的应力场。 关键词:行星变速器;机构仿真;接触分析;有限元法 中图分类号:TH132.41 文献标识码:A 文章编号:1006—0707(2011)08—0141—04
行星传动装置合理利用功率分流及内啮合传动,具有结 构紧凑、体积小、重量轻、承载能力强及效率高等优点。随着 行星传动的广泛运用,对齿轮传动的承载能力、可靠性等提 出了越来越高的要求,因而对行星齿轮传动装置运动学及接 触特性的研究一直是国内外学者关心的课题。近年来,龚发 云等运用刚体定点转动理论,对K—H—V锥齿轮少齿差行
星机构进行了运动学及动力学研究 ;陈殿华等对圆弧齿轮 进行了接触分析,计算了复杂空间多点接触的齿轮啮合强 度 ;陆志华等通过虚功原理提出了弹性接触问题的一种新
力学模型,应用于内啮合少齿差行星齿轮多齿啮合问题的研 究,揭示r行星齿轮传动中有多对轮齿相互接触,获得了轮 齿接触应力分布状态 ;牟林分析了二齿差行星减速器一齿 啮合和多齿啮合时齿轮承载能力的差别 J。 本文针对某行星变速器,应用齿轮啮合原理推导了所得 的齿廓曲面方程以及轮齿啮合位置,建立了行星传动机构的 运动学仿真分析模型和多体接触有限元模型,并基于I—
DEAS软件对行星传动机构进行了运动学、力学仿真以及轮 齿多体接触有限元分析。
1行星变速器实体模型
某行星变速器采用2K—H行星齿轮传动,内齿圈固定, 太阳轮输入,行星架输出。在使用过程中,经常出现齿面点
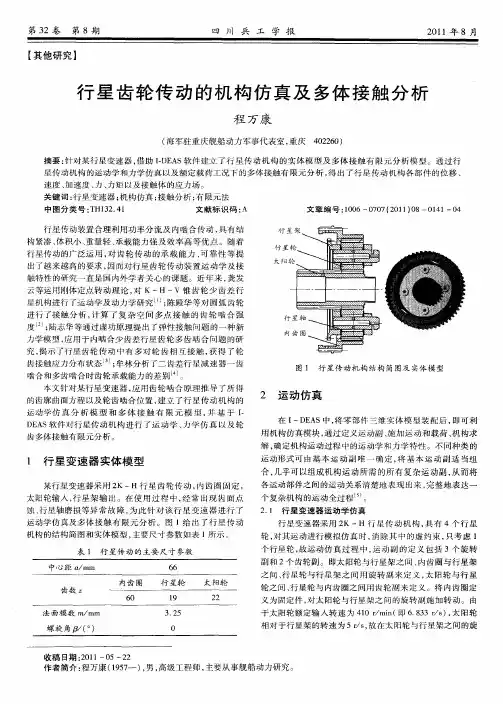
蚀、行星轴磨损等异常故障,为此针对该行星变速器进行'『 运动学仿真及多体接触有限元分析。图1给出r行星传动 机构的结构简图和实体模型,主要尺寸参数如表1所示。
少齿差金属橡胶复合摆线齿轮副动态特性分析
少齿差金属橡胶复合摆线齿轮副动态特性分析
黄思语;王博;曾星宇;李俊阳
【期刊名称】《重庆大学学报》
【年(卷),期】2022(45)4
【摘 要】金属橡胶具有很强的变形补偿能力,可帮助实现高精密传动。介绍了复合摆线齿轮副的结构及原理,建立了齿轮副的三维模型,并在ADAMS中建立起此金属橡胶齿轮副的刚柔混合模型后进行动力学仿真,分析了弹性模量变化、双联齿轮间隙及两对齿轮副中心距对少齿差复合摆线齿轮副角速度、角加速度、啮合力和传动误差的影响,同时对比分析了刚性、刚柔复合2种齿轮副输出轮角速度以及传动误差的差异。结果表明增大少齿差齿轮副中心距、适当增大金属橡胶弹性模量和双联齿轮间隙可减小振动波动,刚柔复合摆线齿轮的角速度和传动误差整体波动均比刚性齿轮副小,说明金属橡胶在新型NN型两级少齿差齿轮副中起到了减振效果。
【总页数】13页(P67-79)
【作 者】黄思语;王博;曾星宇;李俊阳
【作者单位】重庆大学机械传动国家重点实验室
【正文语种】中 文
【中图分类】TH132.414
【相关文献】
1.基于ANSYS/LS-DYNA的少齿差内啮合齿轮副动力学特性分析及修形研究2.复合摆线少齿差行星传动的齿廓几何特性与啮合特性变化规律3.新型变曲率椭圆内齿型少齿差行星齿轮副的啮合特性与传动性能4.复合摆线少齿差行星传动的齿廓几何特性与啮合特性变化规律5.复合摆线少齿差行星传动的啮合性能分析
因版权原因,仅展示原文概要,查看原文内容请购买
第6章 轮系
- 282 -
第6章 轮系
本章主要介绍轮系的分类和应用,轮系传动比的计算方法。
由单对齿轮组成的齿轮机构功能单一,不能满足工程上的复杂要求,故常采用若干对齿轮,组成轮系来完成传动要求。
按轮系运动时轴线是否固定,将其分为两大类:
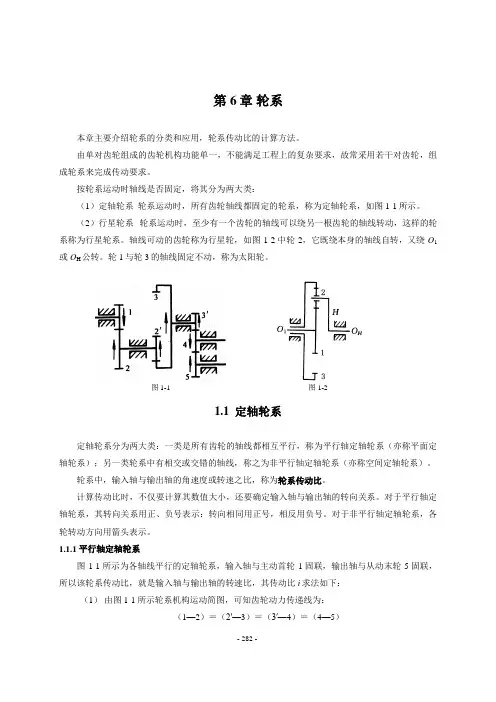
(1)定轴轮系 轮系运动时,所有齿轮轴线都固定的轮系,称为定轴轮系,如图1-1所示。
(2)行星轮系 轮系运动时,至少有一个齿轮的轴线可以绕另一根齿轮的轴线转动,这样的轮系称为行星轮系。轴线可动的齿轮称为行星轮,如图1-2中轮2,它既绕本身的轴线自转,又绕O1或OH公转。轮1与轮3的轴线固定不动,称为太阳轮。
图1-1 图1-2
1.1 定轴轮系
定轴轮系分为两大类:一类是所有齿轮的轴线都相互平行,称为平行轴定轴轮系(亦称平面定轴轮系);另一类轮系中有相交或交错的轴线,称之为非平行轴定轴轮系(亦称空间定轴轮系)。
轮系中,输入轴与输出轴的角速度或转速之比,称为轮系传动比。
计算传动比时,不仅要计算其数值大小,还要确定输入轴与输出轴的转向关系。对于平行轴定轴轮系,其转向关系用正、负号表示:转向相同用正号,相反用负号。对于非平行轴定轴轮系,各轮转动方向用箭头表示。
1.1.1 平行轴定轴轮系
图1-1所示为各轴线平行的定轴轮系,输入轴与主动首轮1固联,输出轴与从动末轮5固联,所以该轮系传动比,就是输入轴与输出轴的转速比,其传动比i求法如下:
(1) 由图1-1所示轮系机构运动简图,可知齿轮动力传递线为:
(1—2)=(2′—3)=(3′—4)=(4—5)
- 283 - 上式括号内是一对啮合齿轮,其中轮1、2′、3′、4为主动轮,2、3、4、5为从动轮;以
少齿差行星齿轮减速器的设计
摘 要
对少齿差行星齿轮减速器国内外的发展现状、优缺点、结构型式和其传动原理进行了一定的阐述。在设计过程当中,对内啮合传动产生的各种干涉进行了详细验算;从如何提高转臂轴承的寿命为出发点,来计算选择减速器齿轮的模数,进行少齿差内齿轮副的设计计算,最终合理设计减速器的整体结构。
关键词:少齿差行星传动;行星齿轮减速器;内齿轮副
Abstract
Having expounded the planetary gear reducer of a few-tooth difference
about its development of the status quo at home and abroad, the advantages and
disadvantages, structural type and principle of its transmission. Among the process of
designing, having checked detailedly about the interference which generated by
internal mesh transmission. From how to improve the life of bearing arms to the
starting point, choosing and calculating the modulus of the gear reducer for designing
the internal gear pair of a few-tooth difference and the final overall structure of the
reducer.
Key words:Small tooth number difference planet transmission; Planetary gear
行星齿轮传动比分析与计算

行星齿轮传动比分析与计算
一、行星轮系传动比的计算
(一)行星轮系的分类
若轮系中,至少有一个齿轮的几何轴线不固定,而绕其它齿轮的固定几何轴线回转,则称为行星轮系。
行星轮系的组成:行星轮、行星架(系杆)、太阳轮
(二)行星轮系传动比的计算
以差动轮系为例(反转法)
转化机构(定轴轮系) T的机构
1
2
3
4
差动轮系:2个运动
行星轮系:,
对于行量轮系: HHWWW111WHHWWW222WHHWWW333W0HHHHWWWHW13313113)1(ZZWWWWWWiHHHHH03W1310ZZWWWHH11311ZZWWiHH)(zfWWWWWWiHBHAHBHAHAB0BW∴
∴
例12.2:图示为一大传动比的减速器,Z1=100,Z2=101,Z2'=100,Z3=99。求:输入件H对输出件1的传动比iH1
解:1,3中心轮;2,2'行星轮;H行星架
给整个机构(-WH)绕OO轴转动
∵W3=0
∴
∴
若Z1=99
行星轮系传动比是计算出来的,而不是判断出来的。 AHHAHHAHABiWWWWWi110HABAHii1213223113)1(ZZZZWWWWiHHHHHHiZZZZWWW13213210HHiZZZZWW13213211HHii131100100991011100001001009910111111HHii1001Hi(三)复合轮系传动比的计算
复合轮系:轮系中既含有定轴轮系又含有行星轮系,或是包含由几个基本行星轮系的复合轮系。
复合轮系传动比的计算:先将混合轮系分解成行星轮系和定轴轮系,然后分别列出传动比计算式,最后联立求解。
1、分析轮系的组成
1、2、2'、3——定轴轮系;
1'、4、3'、H——周转轮系
2、分别写出各轮系的传动比
侧装式少齿差传动卷扬机设计
侧装式少齿差传动卷扬机设计
[摘要]渐开线少齿差传动卷扬机是诸多传动形式卷扬机中的一种。利用少齿差传动机构的优越性可改进和提高建筑机械等设备的传动结构技术性能,将渐开线少齿差行星齿轮传动应用于建筑卷扬机的动力传输系统,可以减小机构尺寸,提高传动质量,同时它的传动比大、承载能力大、寿命长,也降低了制造成本。但是在渐开线少齿差内啮合传动中,由于内齿轮和外齿轮的齿数差少,在切削和装配时常常会产生各种干涉,以致造成报废。因此,为了保证内啮合传动的正常运转,设计时要满足几个条件,主要的两个限制条件是,即要保证不发生齿廓重迭干涉和啮合率不小于1。少齿差内啮合的设计非常烦琐,尤其是齿廓重迭干涉验算最为麻烦,这也是解决设计问题的核心所在。在设计过程中多次变换变位系数和齿顶高系数以满足条件。
本文主要对少齿差行星齿轮传动的设计计算进行了说明。其中包括工作原理、参数选择、几何计算等。并根据结构尺寸设计零件、选择标准件,然后再进行强度或者寿命校核计算。
[关键词] 卷扬机;渐开线少齿差传动;齿廓重迭干涉;少齿差内啮合
Design of the side installment hoist of small tooth
number difference planetary transmission
[Abstract] Involute gear transmission with small tooth number difference hoist is
one kind of transmissions forms hoist. It can improve and enhance the transmission
structure technical performance of the construction machinery using the of small tooth
number difference planetary transmission. If the involute gear transmission with small
行星减速器的工作原理
行星减速器的工作原理
行星减速机概述
高速运转的动力装置如电动机、内燃机,到动力装置的工作端,需要一个降速和增加转矩的过程。减速机(reducer)就是实现这个过程的动力传达机构。
行星减速机是一种用途广泛的工业产品,该减速机体积小、重量轻,承载能力高,使用寿命长、运转平稳,噪声低。具有功率分流、多齿啮合独用的特性。最大输入功率可达104kW。适用于起重运输、工程机械、冶金、矿山、石油化工、建筑机械、轻工纺织、医疗器械、仪器仪表、汽车、船舶、兵器和航空航天等工业部门行星系列新品种WGN定轴传动减速器、WN子母齿轮传动减速器、弹性均载少齿差减速器。
行星减速机是一种具有广泛通用性的新性减速机,内部齿轮采用20CvMnT渗碳淬火和磨齿。整机具有结构尺寸小,输出扭矩大,速比在、效率高、性能安全可靠等特点。
级数:行星齿轮的套数。由于一套星星齿轮无法满足较大的传动比,有时需要2套或者3 套来满足拥护较大的传动比的要求。由于增加了星星齿轮的数量,所以2级或3级减速机的长度会有所增加,效率会有所下降。 回程间隙:将输出端固定,输入端顺时针和逆时针方向旋转,使输入端产生额定扭矩+-2%扭矩时,减速机输入端有一个微小的角位移,此角位移就是回程间隙。单位是“分”,就是一度的六十分之一,也有人称之为背隙。
行星减速机结构
行星减速机主要传动结构为:行星轮,太阳轮,外齿圈。
行星减速机因为结构原因,单级减速最小为3,最大一般不超过10,常见减速比为:3、4、5、6、8、10,减速机级数一般不超过3,但有部分大减速比定制减速机有4级减速。
行星减速机工作原理
1、齿圈固定,太阳轮主动,行星架被动
从图例1中可以看出,此种组合为降速传动,通常传动比一般为2.5~5,转向相同。
2、齿圈固定,行星架主动,太阳轮被动
从图例2中可以看出,此种组合为升速传动,传动比一般为0.2~0.4,转向相同。
3、太阳轮固定,齿圈主动,行星架被动
行星齿轮减速器设计说明书
一齿差渐开线行星齿轮减速器设计
摘 要
本毕业设计的目标是设计一齿差渐开线行星齿轮减速器。 本减速器属于K-H-V型。K表示行星轮,H表示转臂,V表示输出轴。由于行星轮与内齿轮齿数差为1,所以叫“一齿差”,可以实现很大传动比。行星轮少齿差行星齿轮减速器具有结构紧凑、体积小、重量轻、传动平稳、效率高、传动比范围大等优点,在许多情况下可以代替多级的普通齿轮传动。但齿轮必须修正,即选定一对变位系数。设计时首先在一齿差齿轮传动的基础上进行机构的运动设计,包括几何尺寸的计算、强度校核计算等。设计时要满足几个条件,即要保证啮合率不小于1、齿顶不相碰、不发生齿廓重迭干涉,然后对主要零件进行详细的受力分析和设计计算,从而进行装配结构的设计,并最终在AutoCAD环境下绘出减速器的装配图和零件图。另外,还在pro-engineer环境下实现三维建模,并对减速器传动进行相关的分析。
关键词:减速器 一齿差 变位 pro-engineer
The design of one tooth difference involute planetary gear reducer
1
Abstract
My design goal is a kind of one tooth difference involute planetary gear reducer. The
reducer belonging to the K-H-V type. K stands for planetary gear, H stands for tumbler, and V
stands for output axle. The tooth difference between the planetary gear and the internal gear is
one, therefore it can achieve a large transmission ratio. Planetary gear with few teeth difference
活齿传动(原创)
活齿传动概论
(四川大学制造科学与工程学院 黄春强 2014223020110 )
活齿传动是由K-H-V型少齿差行星齿轮传动演化而成的一种新型传动,它突破了长期以来齿轮传动的传统结构特征,具有体积小,传动比大,承载能力高和抗冲击能力强等特点,因而具有广阔的应用前景。但由于其动态特性差,结构复杂,安装困难,同时引起振动、冲击和噪声等问题,使得活齿传动的推广和应用受大限制,因而活齿传动具有重要的研究价值。
关键词:活齿传动 少齿差行星齿轮 新型传动
Overview of movable teeth transmission
(School of Manufacturing Science and Engineering,Sichuan University Huang Chunqiang 2014223020110)
Movable teeth transmission is by K—H—V evolved less tooth differenced
planetary gear transmission of a new type of transmission. It breaks through the
traditional structure characteristics of the gear drive for a long time, with the
advantages of small volume, large transmission ratio, high bearing capacity. Thus
it has broad application prospects. But due to its dynamic characteristic is poor,
complex structure, difficult installation, it has some problems such as vibration,
行星齿轮传动装置的装配
. . .
.. .. 六、行星齿轮传动装置的装配
字体 [大] [中] [小]
行星齿轮变速器是一种比较先进的齿轮传动装置,与定轴轮系齿轮传动装置相比,它有传动比大、体积小、重量轻、材料消耗少、输入与输出轴同轴等优点。因之,在很多机械上,如透平压缩机、各种起重机等,目前已较多地使用行星齿轮变速器。
在行星齿轮传动装置中,一般都有两个或两个以上的行星轮参与啮合,使参与传递动力的各行星轮之间载荷分布均匀,是各类行星齿轮传动中的基本问题,故在装配时,除了一般性的工艺要求外,还应注意提高和检查各齿轮间的啮合质量,使各行星齿轮的载荷尽量分布均匀,从而保证其运转的平稳性和使用寿命。为此在制造单位往往采取一些措施以提高其啮合质量。
(1)控制各个齿轮的齿圈径向跳动和齿厚公差,有的单位为此而采用选择装配。
(2)采用定向装配,使部分误差能在装配时相互抵消。
(3)注意保证机体、齿圈、端盖和主、从动轴的同轴度。
由于这种情况,在现场安装行星变速器时,如欲进行解体装配,则应对上列情况予以注意,对于采用定向装配的行星变速器,在解体时应在对应的啮合齿上打上标记,以免在解体装置后降低原有的啮合质量。
行星齿轮装配完成后,各部分应转动灵活,并可用涂色法检查各齿面的啮合情况,接触精度应符合技术要求。在进行空载荷试运转时声音应平稳,不应有冲击或特殊声响。
由于各类产品上的使用要求不同,因此行星齿轮变速装置的种类繁多,下面介绍几种典型结构的装配。
(一)一般行星齿轮传动装置的装配
此类行星变速器的传动原理见图6-19。按其啮合特点系属NGW型,其特点是齿轮3与太阳轮1和公用的行星轮2相啮合。当太阳轮作高速旋转时,行星轮在太阳轮和齿轮之间既作自转运动,又绕太阳轮作公转运动。行星转架则将行星轮的低速公转运动输出。图6-20为NGW型减速器的结构形式之一。