
现代信号处理复习题
现代信号处理复习题
1. 试说明维纳滤波器和卡尔曼滤波器的主要异同?
2. LMS 算法与最陡下降法有何异同?什么叫LMS 算法的学习曲线?平均学习曲线和个别学习曲线的不同点是什么?为什么平均学习曲线的稳态值高于维纳滤波时的最小均方误差?
3.为什么不用信号的傅里叶变换而用功率谱描述随机信号的频率特性?周期图
作谱估计时,21
1ˆ()()N j n
XX
n P x n e
N
ωω--==∑ 说明为什么可用FFT 进行计算?周期图
的谱分辨率较低,且估计的方差也较大,说明造成这两种缺点的原因以及无论选什么样的窗函数,都难以从根本上解决问题的原因。
4.简述人工自适应系统的特点和建立自适应系统一般应该满足的要求。
5. 简述Wold 分解定理。
6. 简述自适应滤波的最陡下降法基本思想。
7. 说明LMS 算法与RLS 算法的代价函数。
8.一个线性时不变因果系统由差分方程)1(21
)()1(41)(-+=-+n x n x n y n y 描述,
求该系统的频率响应。
9.若{}{
}1,1)1(),0()(==h h n h ,{}{}4,3,2,1)3(,),0()(=⋅⋅⋅=x x n x ,则)(n x 和)(n h 的线性卷积=)3(y 。
10.已知一IIR 数字滤波器的系统函数1
8.011
)(-+=z z H ,则该滤波器的类型为(低
通、高通、带通、带阻)
11.若[]x n 是白噪声[]w n 通过一个一阶LTI 系统1
1
()10.25H z z -=
-产生的随机过
程,已知白噪声的方差2
1w
σ=,求信号[]x n 功率谱。
12. 描述AR 模型的正则方程,即Yuler-Walker 方程的矩阵。
13.设()x n 是一个宽平稳随机过程,均值为x m ,自相关为()x r k ,若()x n 通过一个单位采样响应为()h n 的稳定线性时不变系统,写出输出随机过程()y n 的均值,自相关函数。
14.设()x n 为AR (1)过程,自相关序列为()k x r k α=,试设计其最优线性预测器。
15. 设自相关函数为m x m r ρ=)(,3,2,1,0=m ,其中ρ为实数,试用Yuler-Walker
方程直接求解,再用Levinson-Durbin 递推算法求解AR (3)模型参量。
16. 考虑由如下差分方程描述的二阶AR (2)过程)n (u :
)n (v )2n (u 5.0)1n (u )n (u +---=
其中,)n (v 是零均值、方差为0.5的白噪声。
(1) 写出该随机过程的Yuler-Walker 方程
(2) 求u(n)的方差
17画出给定系数114K =
,212K =,31
3
K =的三级格型滤波器。
(10分) 18.按照图1推导两个系统的输出互相关函数与输入互相关函数之间的关系。
图1
19.设实平稳白噪声)(n x 的方差是2
x σ, 均值0=x m ,让)(n x 通过一个网络,网
络的差分方程为:)1()()(-+=n ay n x n y 。
式中a 是实数。
求网络输出的功率谱和自相关函数。
20、Wiener 滤波器设计。
(1)观测数据
)()()(n v n d n x +=
式中,期望信号的相关函数k
d k R 8.0)(=,并且)(n v 是一个均值为0,方差为1的白噪声。
(2)期望信号是一个)1(AR 过程: )()1(8.0)(n w n d n d +-=
式中)(n w 是以白噪声,其均值为0,方差为36.02
=w σ。
期望信号)(n d 与噪声)
(n x 不相关,噪声)(n x 与)(n w 不相关,并且观测信号)(n x 为实信号。
用Wiener 滤波器对)(n x 进行滤波,滤波器的输出作为期望信号)(n d 的估计
)(ˆn d
,求)(ˆn d 的表达式。
21、图2所示是一个具有两个权系数的单输入自适应线性组合器的原理图。
信号
每个周期有N 个取样,2>N ,以保证输入取样不全为零。
(1)求性能曲面函数; (2)求性能曲面梯度公式; (3)求最佳权矢量; (4)求最佳均方误差值。
图2
22、证明广义平稳随机过程的互相关互协方差函数的下列性质
)()(ττ-=yx xy C C
)()(ττ-=yx xy R R )0()0()(2
yy xx xy R R R ≤τ
23、一个简单的滑动平均过程由下式给出:
,2,1 )],1()()1([3
1
)(=+++-=n n x n x n x n y 若)(n x 的功率谱密度为)(f P x ,求)(n y 的功率谱密度。
24、一个滤波器的特性函数为()2
115726
w ξ=-
+,根据特征曲面搜索的最速下降法和牛顿法,试分别写出其参数w 的调整算法。
25、设线性组合器110-+=k k k x w x w y ,画出它的原理图;当输入信号为
52sin
k x k π=,期望输出信号为5
2cos 2k
d k π=时,求出自相关矩阵R ,互相关矩阵P ,特性函数,梯度和最佳权值。
26、已知滤波器的传递函数为()123
123
0.20.180.410.40.180.2z z z H z z z z
-------+++=++-,写出它对应的22⊕
()sin(
x n π2cos()
n N
π
()
e n
格型滤波器,作原理图。
27、试给出第一特征函数和第二特征函数的定义,并推导随机变量的特征函数和矩函数之间关系。
28、令{})(t x 和{})(t y 是满足下列差分方程的平稳随机过程:
{}{})
,σ~N(u(t)t x t y t y ),σ~N(w(t)t w t x t x 2
20 u(t) )()1()(0 )()1()(+=--=--αα
式中1<α,且{})(t w 和{})(t u 不相关,求{})(t y 的功率谱。
29、写出Yuler-Walker 求AR 模型公式,并写出Levinson-Durbin 递推算法求解
模型参量过程。
30、一时变系统的状态转移方程和观测方程分别为
)()(21818121)1(1n v n x n x +⎥⎥⎥
⎦⎤⎢⎢⎢⎣⎡=+
和 )()()(2n v n x n y += 式中 0)]([1=n v E ,
⎩⎨
⎧≠==k n O k
n I k v n v E T
)]()([2111σ, ⎩⎨⎧≠==k n O k
n I k v n v E T
)]()([2
222σ,
k n O k v n v E T
, )]()([21∀=,
I n x n x E T =)]()([。
O 和I 分别为零矩阵和单位阵。
求)(n x 的更新公式。
31.已知输入信号向量u(n)的相关矩阵及与期望信号d(n)的互相关向量分别为
⎥
⎦
⎤⎢⎣⎡=2112R ,T
4] 5[p = 且已知期望响应d(n)的平均功率30)]n (d [E 2= (1) 计算维纳滤波器的权向量
(2) 计算误差性能面的表达式和最小均方误差。
现代信号处理博士试题

2005年
电子科技大学博士专业入学试题
考试科目:综合与面试
一. 误差概念问题
(1) 按误差的性质和特点,误差可分为几类,各有什么特点?
(2) 模数转换器A/D 的量化误差属于何种类型的误差,若A/D 的最小分辩率为△,试给出误差分布函数.
二. FFT 是一种数字信号处理方法,问
1.给出FFT 的全称,并说明其用途和特点.
2.若取样点数为M,若用FFT 处理,M 需满足什么条件?
3.上述条件下,进行一次FFT 处理需要多少次乘加运算?
三.若用两种测量方法测量某零件的长度1L =110mm,其测量误差分别是m μ11±和m μ9±;而用第三种测量方法测量另一零件的长度mm L 1502=,其测量误差是m μ12±,试比较三种测量方法精度的高低.
四.下面图(a)中的运放是理想的,V1和V2如图(b)所示,V3=-4v,试画出波形.
测试计量技术及仪器学科
博士研究生复试试题
3.微计算机有哪两种I/O 寻址方式,各有何特点?
4.在GPIB 总线系统中,有哪5种基本接口功能?他们赋予器件什么能力?
5.“虚拟仪器”的主要特点是什么?什么叫VXI 总线仪器的“仪器驱动器”?。
12《现代数字信号处理》课程复习...

2012《现代数字信号处理》课程复习...“现代数字信号处理”复习思考题变换 1. 2. 3. 给出DFT的定义和主要性质。
DTFT与DFT 之间有什么关系?写出FT、DTFT、DFT的数学表达式。
离散时间系统分析 1. 说明IIR滤波器的直接型、级联型和并联型结构的主要特点。
2. 全通数字滤波器、最小相位滤波器有何特点? 3. 线性相位FIR滤波器的h(n)应满足什么条件?其幅度特性如何? 4. 简述FIR离散时间系统的Lattice结构的特点。
5. 简述IIR离散时间系统的Lattice结构的特点。
采样1.抽取过程为什么要先进行滤波,此滤波器应逼近什么样的指标?维纳滤波1.画出Wiener滤波器结构,写出平稳信号下的滤波方程,导出Wiener-Hopf方程。
2.写出最优滤波器的均方误差表示式。
3.试说明最优滤波器满足正交性原理,即输出误差与输入信号正交。
4.试说明Wiener-Hopf方程和Yule-Walker方程的主要区别。
5.试说明随机信号的自相关阵与白噪声的自相关阵的主要区别。
6.维纳滤波理论对信号和系统作了哪些假设和限制?自适应信号处理1.如何确定LMS算法的?值,?值与算法收敛的关系如何?2.什么是失调量?它与哪些因素有关?3.RLS 算法如何实现?它与LMS算法有何区别?4.什么是遗忘因子,它在RLS算法中有何作用,取值范围是多少?5.怎样理解参考信号d(n)在自适应信号处理处理中的作用?既然他是滤波器的期望响应,一般在滤波前是不知道的,那么在实际应用中d(n)是怎样获得的,试举两个应用例子来加以说明。
功率谱估计 1. 为什么偏差为零的估计不一定是正确的估计? 2. 什么叫一致估计?它要满足哪些条件? 3. 什么叫维拉-辛钦(Wiener-Khinteche)定理? 4. 功率谱的两种定义。
5. 功率谱有哪些重要性质?6. 平稳随机信号通过线性系统时输入和输出之间的关系。
7. AR模型的正则方程(Yule-Walker方程)的导出。
现代信号处理试题(习题教学)
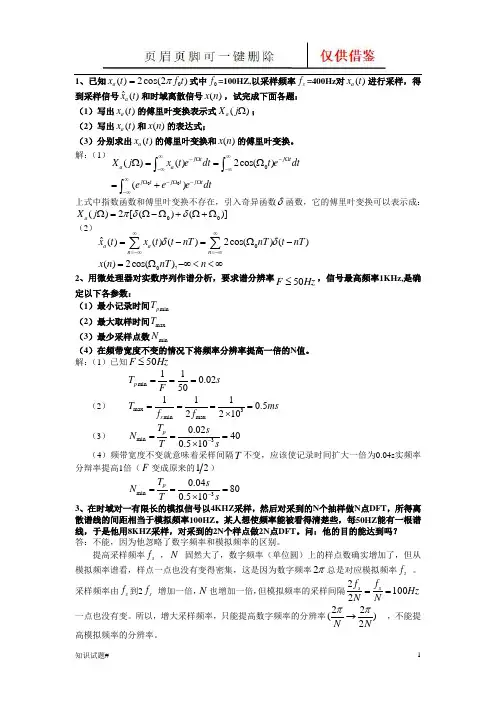
1、已知0()2cos(2)a x t f t π=式中0f =100HZ,以采样频率s f =400Hz 对()a x t 进行采样,得到采样信号ˆ()a xt 和时域离散信号()x n ,试完成下面各题: (1)写出()a x t 的傅里叶变换表示式()a X j Ω;(2)写出()a x t 和()x n 的表达式;(3)分别求出()a x t 的傅里叶变换和()x n 的傅里叶变换。
解:(1)000()()2cos()()j t j t a a j t j t j t X j x t e dt t e dt e e e dt ∞∞-Ω-Ω-∞-∞∞Ω-Ω-Ω-∞Ω==Ω=+⎰⎰⎰上式中指数函数和傅里叶变换不存在,引入奇异函数δ函数,它的傅里叶变换可以表示成:00()2[()()]a X j πδδΩ=Ω-Ω+Ω+Ω(2)00ˆ()()()2cos()()()2cos(),a a n n xt x t t nT nT t nT x n nT n δδ∞∞=-∞=-∞=-=Ω-=Ω-∞<<∞∑∑2、用微处理器对实数序列作谱分析,要求谱分辨率50F Hz ≤,信号最高频率1KHz,是确定以下各参数:(1)最小记录时间min p T(2)最大取样时间max T(3)最少采样点数min N(4)在频带宽度不变的情况下将频率分辨率提高一倍的N 值。
解:(1)已知50F Hz ≤min 110.0250p T s F === (2) max 3min max 1110.52210s T ms f f ====⨯ (3) min 30.02400.510p T s N T s-===⨯ (4)频带宽度不变就意味着采样间隔T 不变,应该使记录时间扩大一倍为0.04s 实频率分辩率提高1倍(F 变成原来的12)min 30.04800.510p T s N T s -===⨯ 3、在时域对一有限长的模拟信号以4KHZ 采样,然后对采到的N 个抽样做N 点DFT ,所得离散谱线的间距相当于模拟频率100HZ 。
桂电成人教育《信号处理》期末考试复习题及参考答案

×
桂林电子科技大学
信号处理
批次专业:201801-电子信息工程技术(高起专)课程:信号处理(高起专)总时长:120分钟
1. (单选题) δ(n)的z变换是。
(本题
2.0分)
A. 1
B. δ(w)
C. 2πδ(w)
D. 2π
答案: A
解析: 无
2. (单选题) 从奈奎斯特采样定理得出,要使实信号采样后能够不失真还原,采样频率f s与信号最高频率f max关系为: 。
(本题2.0分)
A. f s≥2f max
B. fs≤2 fmax
C. fs≥fmax
D. f s≤f max
答案: A
解析: 无
3. (单选题) 用双线性变法进行IIR数字滤波器的设计,从s平面向z平面转换的关系为s= 。
(本题2.0分)
A.
B. s
C.
D.
答案: C
解析: 无
4. (单选题) 序列x1(n)的长度为4,序列x2(n)的长度为3,则它们线性卷积的长度是,5点圆周卷积的长度是。
(本题2.0分)
A. 5, 5
B. 6, 5
C. 6, 6
D. 7, 5
答案: B
解析: 无。
信号处理试题及答案

信号处理试题及答案一、单项选择题(每题2分,共10分)1. 在数字信号处理中,离散傅里叶变换(DFT)的频域采样间隔为:A. 1/NB. NC. 1/TD. T答案:A2. 信号的傅里叶变换是将信号从时域变换到:A. 频域B. 时域C. 空间域D. 相位域答案:A3. 下列哪个不是线性时不变(LTI)系统的特性?A. 可加性B. 同态性C. 非时变性D. 因果性答案:C4. 在信号处理中,滤波器的目的是:A. 放大信号B. 衰减噪声C. 改变信号的频率D. 以上都不是答案:B5. 采样定理指出,为了无失真地重建一个连续信号,采样频率至少应为:A. 信号最高频率的两倍B. 信号最低频率的两倍C. 信号最高频率的一半D. 信号最低频率的一半答案:A二、填空题(每题2分,共10分)1. 一个连续时间信号的拉普拉斯变换是 \( F(s) \),其逆变换是________。
答案:\( f(t) = \mathcal{L}^{-1}\{F(s)\} \)2. 信号 \( x(t) \) 通过一个理想低通滤波器后,其频谱 \( X(f) \) 被限制在 \( |f| \leq \) ________。
答案:\( \frac{B}{2} \)3. 傅里叶级数展开的系数 \( c_n \) 表示信号的 ________。
答案:\( n \) 次谐波分量4. 离散时间信号的Z变换定义为 \( X(z) = \sum_{n=-\infty}^{\infty} x[n] \cdot z^{-n} \),其中 \( z \) 是一个复数,\( x[n] \) 是信号的 ________。
答案:离散样本5. 一个信号的功率谱密度(PSD)是其傅里叶变换的 ________。
答案:平方的绝对值三、简答题(每题5分,共15分)1. 请简述什么是信号的频谱分析。
答案:频谱分析是一种分析信号在频域中的表现的方法,它可以帮助我们理解信号的频率成分及其分布情况。
现代信号处理考题

《现在信号处理理论与方法》期末考题一.概念简答题(10分)(1)在信号检测中,什么条件下使用贝叶斯准则?什么条件下使用极大极小准则?BayesCriterion Hj 的先验概率P(Hj)已cij C 最小的准则。
MinimaxCriterion cijP(Hj)未知可能代价极小化的信号检测准则(2)简述维纳滤波器和卡尔曼滤波器的特点,并对其特征进行分析比较。
维纳根据最小均方误差准则(滤波器的输出信号与需要信号之差的均方值最小),求得了最佳线性滤波器的参数,这种滤波器被称为维纳滤波器。
设维纳滤波器的输入为含噪声的随机信号。
期望输出与实际输出之间的差值为误差,对该误差求均方,即为均方误差。
因此均方误差越小,噪声滤除效果就越好。
为使均方误差最小,关键在于求冲激响应。
如果能够满足维纳-霍夫方程,就可使维纳滤波器达到最佳。
根据维纳-霍夫方程,最佳维纳滤波器的冲激响应,完全由输入自相关函数以及输入与期望输出的互相关函数所决定。
卡尔曼滤波是一种高效率的递归滤波器(自回归滤波器, 它能够从一系列的不完全及包含噪声的测量中,估计动态系统的状态。
卡尔曼滤波建立在线性代数和隐马尔可夫模型(hidden Markov model)上。
其基本动态系统可以用一个马尔可夫链表示,该马尔可夫链建立在一个被高斯噪声(即正态分布的噪声)干扰的线性算子上的。
系统的状态可以用一个元素为实数的向量表示。
随着离散时间的每一个增加,这个线性算子就会作用在当前状态上,产生一个新的状态,并也会带入一些噪声,同时系统的一些已知的控制器的控制信息也会被加入。
同时,另一个受噪声干扰的线性算子产生出这些隐含状态的可见输出。
二.判断题(请在括号中打∨或×)(10分)(1)从数字观点看,任何周期的采样信号均可以还原为原始的连续信号。
( F )(2)如果某一个周期为T 的函数x(t)的正弦级数为∑∞==12sin)(n n Tnt b t x π, 其中n b 为系数,则)(t x 一定是奇数。
《现代信号处理》复习提纲及作业
《现代信号处理》复习提纲及作业复习提纲(2010年6⽉)⼀.多速率信号处理与⼩波变换1.抽取、内插与多相分解的概念、抽取与内插之后频谱的变化情况、抽取与内插所涉及的低通滤波器的作⽤;2.FIR滤波器、IIR滤波器的多相分解表⽰;了解多相滤波器的应⽤;3.⼩波变换的基本概念、理论基础(是建⽴在多速率滤波和多分辨率分析基础上的)和实现⽅法(通过滤波器组实现),与短时傅⾥叶变换的主要区别。
⼆.随机信号谱估计1.平稳随机过程的基本数字特征:均值、⽅差、⾃相关函数的定义及相互关系式;2.平稳随机过程的⾃相关函数与功率谱的关系、⽩噪声过程⾃相关函数与功率谱的特点;3.三种信号模型的的特点、系统函数、时域差分⽅程和谱分解定理)(要求掌握基于信号模型的功率谱计算⽅法)4.⽩噪声过程激励AR模型的输⼊输出关系式(包括相关域和谱域)、AR模型与预测误差滤波器的关系;5.AR模型正则⽅程的获取过程(由时域差分⽅程代⾃相关函数定义式推导);知道求解AR模型参数的Levinson-Durbin算法、Burg算法,要求掌握Levinson 关系式,Burg算法与Levinson-Durbin算法的⽐较;6.横向型预测误差滤波器和格型预测误差滤波器结构;7.特征分解谱估计及⾼阶统计量要求掌握基本概念。
三.⾃适应滤波1.⾃适应滤波的基本概念、维纳滤波和卡尔曼滤波异同点;2.掌握维纳解的求解⽅法,两种最基本的⾃适应算法(LMS算法、RLS算法)的性能⽐较;3.LMS 算法中失调的概念及产⽣的原因;4.FIR ⾃适应滤波器和IIR ⾃适应滤波器的基本结构;FIR ⾃适应滤波器和IIR ⾃适应滤波器各⾃的优缺点;5.掌握前向预测、后向预测和联合过程估计的基本概念和特点,格型⾃适应滤波器的基本原理和实现⽅法;6.Laguerre 横向滤波器的结构特点;7.⾃适应滤波器的四种主要应⽤四.⼈⼯神经⽹络(ANN )1.组成⼈⼯神经⽹络的三要素(神经元、⽹络拓扑、学习算法);⼈⼯神经元模型的结构特点,常⽤的激活函数;2.三种学习规则(误差修正学习、Hebb 学习、竞争学习);3.信号处理领域常⽤的三种⼈⼯神经⽹络(多层前向神经⽹络、⾃组织神经⽹络、Hopfield 神经⽹络),各⾃的特点及主要应⽤;⼤型作业:(以下4个题⽬任选3题完成)1. 请⽤多层感知器(MLP )神经⽹络误差反向传播(BP )算法实现异或问题(输⼊为[00;01;10;11]X T =,要求可以判别输出为0或1),并画出学习曲线。
现代信号处理试题
一、简答题
1. 简述最小相位信号、最大相位信号以及混合相位信号的定义。
2. 维纳滤波理论对信号和系统做了哪些假设和限制?
3. 最大似然估计、线性最小方差估计和最小二乘估计对被估计序列做了何
种假设,哪一种方法的估计精度最优?估计量评价标准是什么?
二、证明题:证明短时Fourier 变换是一种线性时频表示。
三、计算题
1. 两个有限长序列)(n x 和)(n y 的零值区间为
n
n n y n n n x ≤<=≤<=20,0,0)(10,0,0)( 对每个序列做20点DFT ,即
19,,1,0)],([)(;19,,1,0)],([)( ====k n y DFT k Y k n x DFT k X 如果19,,1,0)],([)(;19,,1,0),()()( ====k k F IDFT n f k k Y k X k F ,试问在哪些点上)(*)()(n y n x n f =,为什么?
2. 对于抽取系统,如果输入信号)(n x 的频谱如图所示,试分别画出抽取因
子分别为2、3、4时输出信号的频谱,问哪种情况属于最大抽取?
3. 令信号为
⎩⎨⎧<>=-0
00)(t t e t s t
并且加性噪声)(t n 是一高斯白噪声,其均值 0,方差为1。
求匹配滤波器的冲激响应)(0t h 。
数字信号处理复习题含答案
数字信号处理复习题含答案一、选择题1. 数字信号处理中,离散时间信号与连续时间信号的区别是什么?A. 离散时间信号是连续的B. 连续时间信号是离散的C. 离散时间信号是时间间隔固定的D. 连续时间信号是时间间隔不固定的答案:C2. 在数字信号处理中,傅里叶变换(FT)和离散傅里叶变换(DFT)的主要区别是什么?A. FT适用于连续信号,DFT适用于离散信号B. DFT是FT的逆变换C. FT是DFT的逆变换D. FT和DFT是相同的变换答案:A二、简答题1. 简述数字滤波器的基本概念和分类。
- 数字滤波器是一种对数字信号进行滤波处理的系统,它可以去除信号中的噪声或提取信号中的特定频率成分。
根据滤波器的特性,数字滤波器可以分为低通滤波器、高通滤波器、带通滤波器和带阻滤波器等。
2. 解释什么是快速傅里叶变换(FFT)及其在数字信号处理中的重要性。
- 快速傅里叶变换是一种高效的算法,用于计算离散傅里叶变换(DFT)。
它将DFT的计算复杂度从O(N^2)降低到O(NlogN),极大地提高了计算效率。
FFT在数字信号处理中广泛应用于频谱分析、滤波器设计和信号识别等领域。
三、计算题1. 给定一个离散时间信号 x[n] = {1, 2, 3, 4},请计算其周期为4的离散傅里叶变换(DFT)。
- 首先,我们需要应用DFT的定义公式:\[ X[k] = \sum_{n=0}^{N-1} x[n] e^{-j\frac{2\pi}{N}kn} \] - 将给定的信号 x[n] 代入公式,计算得到:\[ X[0] = 1 + 2 + 3 + 4 = 10 \]\[ X[1] = (1 - 2 + 3 - 4)e^{-j\frac{\pi}{2}} = 0 \]\[ X[2] = (1 - 2 - 3 + 4)e^{-j\pi} = 0 \]\[ X[3] = (1 + 2 - 3 - 4)e^{-j\frac{3\pi}{2}} = 0 \]- 因此,DFT结果为 X[k] = {10, 0, 0, 0}。
数字信号处理复习题含答案
数字信号处理复习题含答案数字信号处理复习题含答案数字信号处理(Digital Signal Processing,DSP)是一门研究如何对数字信号进行处理和分析的学科。
在现代通信、音频处理、图像处理等领域中,数字信号处理起着至关重要的作用。
本文将介绍一些常见的数字信号处理复习题,并提供相应的答案。
1. 什么是采样定理?为什么要进行采样?答案:采样定理是指在进行模拟信号到数字信号转换时,采样频率必须大于等于信号最高频率的两倍。
这是为了避免采样过程中出现混叠现象,即高于采样频率一半的频率成分被错误地还原为低于采样频率一半的频率。
采样是为了将连续时间的模拟信号转换为离散时间的数字信号,以便进行数字信号处理。
2. 请解释什么是离散傅里叶变换(Discrete Fourier Transform,DFT)?答案:离散傅里叶变换是将离散时间序列转换为频域表示的一种方法。
它将离散时间序列的每个样本与一组复指数函数进行内积运算,得到频域表示。
离散傅里叶变换在频谱分析、滤波器设计等领域中广泛应用。
3. 请列举几种常见的数字滤波器类型,并简要介绍它们的特点。
答案:常见的数字滤波器类型包括低通滤波器、高通滤波器、带通滤波器和带阻滤波器。
低通滤波器通过滤除高于截止频率的信号成分,保留低于截止频率的信号成分。
高通滤波器则相反,滤除低于截止频率的信号成分,保留高于截止频率的信号成分。
带通滤波器允许通过一定范围内的频率成分,滤除其他频率范围的信号。
带阻滤波器则相反,滤除一定范围内的频率成分,保留其他频率范围的信号。
4. 请解释什么是快速傅里叶变换(Fast Fourier Transform,FFT)?答案:快速傅里叶变换是一种高效计算离散傅里叶变换的方法。
相比于传统的DFT算法,FFT算法利用了信号的对称性和周期性,通过分治策略将计算复杂度从O(N^2)降低到O(NlogN),其中N为信号长度。
FFT在频谱分析、滤波器设计等领域中被广泛应用。