
欠驱动机械系统控制(赖旭芝,佘锦华,吴敏著)思维导图
全局稳定的PD+前馈机器人鲁棒自适应控制

全局稳定的PD+前馈机器人鲁棒自适应控制
代颖;施颂椒
【期刊名称】《自动化学报》
【年(卷),期】2002(028)001
【摘 要】研究应用PD+前馈控制结构的不确定性机器人轨迹跟踪问题.在忽略摩擦力和外部扰动情况下,设计了一大类综合的自适应控制策略,能保证系统全局的渐近稳定;在摩擦力和外部扰动存在时,提出两种新颖的鲁棒自适应混合控制方法,不仅可以保证闭环系统的全局稳定性,同时还能给出系统清晰的暂态性能.严格的理论证明和二自由度机器人的仿真验证了控制器的有效性.
【总页数】8页(P11-18)
【作 者】代颖;施颂椒
【作者单位】上海交通大学自动化系,上海,200030;上海交通大学自动化系,上海,200030
【正文语种】中 文
【中图分类】TP242;TP273.2
【相关文献】
1.一类前馈非线性系统的全局稳定性 [J], 张建平;杨红艳
2.欠驱动两杆机器人的统一控制策略和全局稳定性分析 [J], 赖旭芝;吴敏;佘锦华;YANG Simon X
3.全局渐近稳定的移动机器人轨迹跟踪 [J], 刘振纲 4.基于全局稳定的爬壁机器人双环轨迹跟踪控制 [J], 滕昊;庄园;邓世建
5.欠驱动机器人的切换姿态优化及全局稳定控制 [J], 薛方正;厚之成;李秀敏;李楠
因版权原因,仅展示原文概要,查看原文内容请购买
Acrobot运动控制中奇异问题的解法

第12卷第3期 2007年6月 电路与系统学报 JOI RNAL OF CIRCUITS AND SYSTEMS VOl_12 NO.3 June 2007
文章编号:1007—0249(2007)03—0089—05
Acrobot运动控制中奇异问题的解法
赖旭芝 , 吴运新2, 佘锦华。, 吴敏
(1.中南大学信息科学与工程学院,湖南长沙410083;2.中南大学机电工程学院,湖南长沙410083
3.东京工科大学仿生学部,日本东京192—0982)
摘要t本文针对Acrobot运动控制中出现的奇异现象,提出了一种集成模糊控制的解决方法。首先,解释了基于 Lyapunov函数的Acrobot位置和能量集成控制的运动控制规律中出现的奇异问题;其次,采用模糊控制器调节运动控 制规律的参数解决了运动控制中出现的奇异问题;然后,为了提高控制性能,设计了不同情况下的两个附加模糊控制 器,用以调节运动控制规律的另一参数。最后仿真结果证明了该控制策略的有效性。 关键词t Acrobot;模糊控制;Lyapunov函数;奇异问题
中图分类号t TP24 文献标识码t A
1 引言
Acrobot是一个在垂直平面上运动的二杆机器人,具有两个自由度,肘部连接杆有驱动装置,肩
部连接杆没有驱动装置。Acrobot是一类具有二阶非完整约束的系统,由于Acrobot的复杂非线形特性,
单一的控制方法难以实现其控制目标。因此,Acrobot的运动空间通常分为两个子空间:摇起区和平
衡区。有很多不同的控制策略用于摇起区的控制,这些方法都是基于增加Acrobot的能量【J j。然而,
由于Acrobot具有非常复杂的非线形特性,仅考虑能量并不能有效的将Acrobot摇起至平衡区。文献[5]
提出有位置和能量的集成控制,才能将Acrobot快速摇起至平衡区,即当Acrobot的能量达到不稳定
平衡点时,其两杆自然伸直,但这种控制策略将使系统出现奇异现象。
为自己而活的经典文案

为自己而活的经典文案
1、我们可以被磨平棱角,但是不能变成自己曾经不喜欢的模样,更不能忘记曾经想让自己变好一点的梦想。
2、人生这趟无法回头的列车上,你总要习惯那些突如其来的不告而别。你必须明白,有些人的出现就是为了教会你遗憾和别离。
3、人生哪有那么多观众啊,是自己常常入戏太深。其实,这个社会没空理你。一切的一切可说再见,也可说再也不见。坦白说,没什么大不了的。
4、人世间的事情莫过于此,用一个瞬间来喜欢一样东西,然后用多年的时间来慢慢拷问自己,为什么会喜欢这样东西。
5、相遇总是猝不及防,而离别多是蓄谋已久,总有一些人会慢慢淡出你的生活,你要学会接受,而不是怀念。
6、如果赚钱能让我过得好一点,我不介意在二十几岁的时候这么拼命,因为我不知道未来的我,或者是三四十岁的我有了其他生活羁绊后还有没有拼命的资本。
7、生活总是让我们遍体鳞伤,但到后来,那些受伤的地方,一定会变成我们最强壮的地方。
8、泰戈尔说,不要着急,最好的总会在最不经意的时候出现。那我们要做的就是:怀揣希望去努力,静待美好的出现。
9、别总拿自己的饱经风霜的脸说事,美的不突出,丑的不别致。
10、你再好,也不能让所有人满意,有人讨厌你的脾气,有人嫌弃你的言行,有人嫉妒你的生活,有人眼红你的幸运。
11、不要因为一次的失败而觉得自己永远都是失败,不要因为一次的错过而觉得自己就是终身错过。更加不要因为一次的摔倒而永远不想爬起来。
12、因为不够好,所以才要努力啊,不努力,你永远就是这个样子!不纠结、少俗虑,随遇而安,以一颗初心,安静地慢煮生活。
HD-SHM 外板系统

第八章 外板系统
学习目标
知识目标
1、理解外板系统功能和操作流程,熟悉外板系统各部分功能的主要输入和输出文件;
2、理解和掌握板缝的生成方法和过程,深刻理解和熟练掌握板缝描述文件准备的方法和操作;
3. 理解和掌握外板展开的种类和方法;深刻理解和熟练外板描述文件准备的方法和操作;了解外板零件文本文件回写的作用和操作方法;了解外板零件图和下料图、外板零件清单、活络样板调节表、外板零件加工样板图、坡口标准定义的内容和形式。
4.理解和掌握展开艏艉柱板, 并生成加工用样箱或样板的功能;
5. 理解和掌握样箱、胎架的定义、计算显示的操作方法和过程;
6、了解外板展开图、肋骨线型图的绘制和辅助工具的使用方法。
能力目标
1、掌握外板系统各部分功能的操作;
2、熟练掌握板缝描述文件准备的操作;
3. 熟练掌握外板展开中外板描述文件准备的操作;掌握外板零件文本文件回写的操作方法;掌握生成外板零件图和下料图、外板零件清单、活络样板调节表、外板零件加工样板图、坡口标准定义的操作。
4.掌握展开艏艉柱板, 并生成加工用样箱或样板的操作;
5. 掌握样箱、胎架的定义、计算显示的操作;
第1节 概述
HD-SHM船体外板系统是HD-SHM2000系统的一个分系统。HD-SHM船体外板系统布置生成外板板缝、展开外板零件,提供外板零件下料图,外板加工用的活络样板调节型值表,样箱制作图,以及分段支柱式胎架的图表。由此可见,HD-SHM船体外板系统已复盖外板放样和加工的各方面,是国内最完备的船体外板系统。
本章讲解船体外板系统的操作和使用。本章中除特别说明外,作以下约定:
⑴ 系统输入输出文件中的尺寸数据以毫米为单位。
⑵ 文件名中**是与工作子目录名的最后二个字符相同的船号编码。
⑶ 外板端缝线作为肋骨处理,存放在肋骨线文件FRAME**.DAT中, 名为xxx.xxxx,其整数部分为肋号,四位小数表示向艏加的距离。
机械设计基础课后习题与答案
机械设计基础
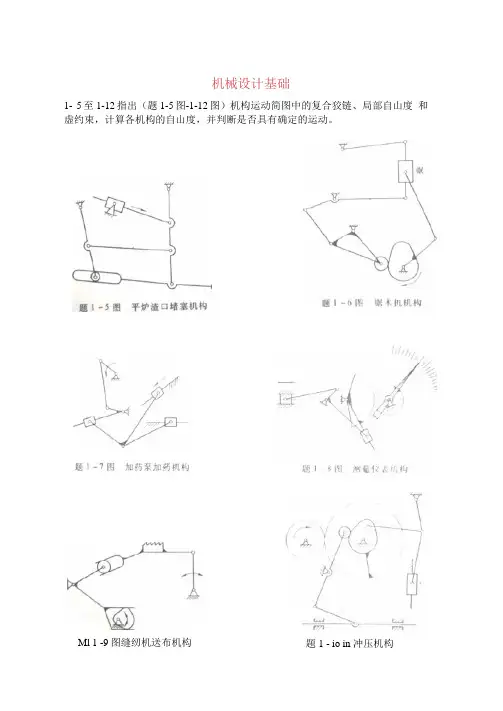
1- 5至1-12指出(题1-5图-1-12图)机构运动简图中的复合狡链、局部自山度 和虚约束,计算各机构的自山度,并判断是否具有确定的运动。
Ml 1 -9图缝纫机送布机构 題1 - io in 冲压机构 9
1・5 解 F = —2片一匕=3x6 —2x8 —1=1
1- 6 解F = 3n-2/^ -^ = 3x8-2x11-1=1
1- 7 解F = 3/7-2/-^, = 3x8-2x11-0=2
1-8 解F = 3〃 —2片一匕= 3x6—2x8-1=1
1-9 解F = 3〃-2片一匕= 3x4-2x4-2=2
1-10 解F = 3”-2片一匕=3x9-2x12-2=1
l-ll ^F=3n-2/^ -^z = 3x4-2x4-2=2
1-12 解F = 3n-2片一匕=3x3 — 2x3—0=3
2- 1试根据题2・1图所标注的尺寸判断下列狡链四杆机构是曲柄摇杆机构、双曲
柄机构还是双摇杆机构。 机械F
题2・1图
答:a ) 40+110 = 150v70+90= 160.且最短杆为机架,因此是双曲柄机构。
b ) 45 + 120 = 165<100+70=170,且最短杆的邻边为机架,因此是曲柄摇杆机构。
c ) 60+100=160 >70+62 = 132,不满足杆长条件,因此是双摇杆机构。
d ) 50+100 = 150< 100+90 = 190>且最短杆的对边为机架,因此是双摇杆机构。
2- 3画出题2・3图所示个机构的传动角和压力角。图中标注箭头的构件为原动件。
(b) (c) (d)
题2-3图
解:
2- 5设计一脚踏轧棉机的曲柄摇杆机构,如题2・5图所示,要求踏板CD在水平 位置上下各摆10度,且lCD = 500mm , /zW = 1000/n/n o (1)试用图解法求曲柄
AB和连杆BC的长度;(2)用式(2-6)和式(2-6) F•算此机构的最小传动角。
工程力学--材料力学(北京科大、东北大学版)第4版习题答案第二到九章
第二章
习题
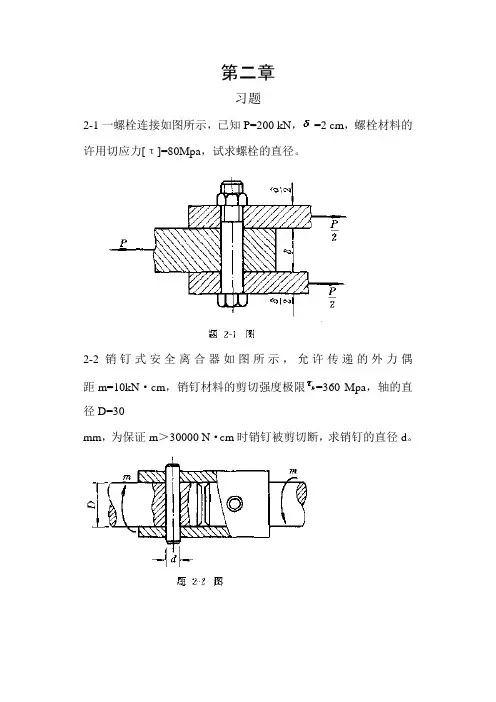
2-1 一螺栓连接如图所示,已知P=200 kN, =2 cm,螺栓材料的许用切应力[τ]=80Mpa,试求螺栓的直径。
2-2 销钉式安全离合器如图所示,允许传递的外力偶距 m=10kN·cm,销钉材料的剪切强度极限=360 Mpa,轴的直径D=30
mm,为保证m>30000 N·cm 时销钉被剪切断,求销钉的直径 d。
2-3 冲床的最大冲力为400 kN,冲头材料的许用应力[σ]=440
Mpa,被冲剪钢板的剪切强度极限=360 Mpa。求在最大冲力作用
下所能冲剪圆孔的最小直径D和钢板的最大厚度。
2-4 已知图示铆接钢板的厚度=10 mm,铆钉的直径为[τ]=140
Mpa,许用挤压应力[]=320 Mpa,P=24 kN,试做强度校核。
2-5 图示为测定剪切强度极限的试验装置。若已经低碳钢试件的直径D=1 cm,剪断试件的外力P=50.2Kn,问材料的剪切强度极
限为多少?
2-6一减速机上齿轮与轴通过平键连接。已知键受外力P=12 kN,所用平键的尺寸为b=28 mm,h=16 mm,l=60 mm,键的许用应
力[τ]=87 Mpa,[]=100 Mpa。试校核键的强度。
2-7图示连轴器,用四个螺栓连接,螺栓对称的安排在直径D=480
mm的圆周上。这个连轴结传递的力偶矩m=24 kN·m,求螺
栓的直径d需要多大?材料的许用切应力[τ]=80 Mpa。
(提示:由于对称,可假设个螺栓所受的剪力相等)
2-8 图示夹剪,销子C的之间直径为0.6 cm,剪直径与销子直径相同的铜丝时,若力P=200 N,a=3 cm,b=15 cm,求铜丝与销子
横截面上的平均切应力。
2-9 一冶炼厂使用的高压泵安全阀如图所示,要求当活塞下高压液体的压强达到p=3.4 Mpa时,使安全销沿1-1和2-2两截面剪断,从而使高压液体流出,以保证泵的安全。已知活塞直径D=5.2cm,安全销采用15号钢,其剪切强度极限=320 Mpa,试确
机械原理第七版西北工业大学课后习题答案(7-11章)
可编辑修改
精选doc 机械原理
第7章课后习题参考答案
7—1等效转动惯量和等效力矩各自的等效条件是什么?
7—2在什么情况下机械才会作周期性速度波动?速度波动有何危害?如何调节?
答: 当作用在机械上的驱动力(力矩)周期性变化时,机械的速度会周期性波动。机械的速度波动不仅影响机械的工作质量,而且会影响机械的效率和寿命。调节周期性速度波动的方法是在机械中安装一个具有很大转动惯量的飞轮。
7—3飞轮为什么可以调速?能否利用飞轮来调节非周期性速度波动,为什么?
答: 飞轮可以凋速的原因是飞轮具有很大的转动惯量,因而要使其转速发生变化.就需要较大的能量,当机械出现盈功时,飞轮轴的角速度只作微小上升,即可将多余的能量吸收储存起来;而当机械出现亏功时,机械运转速度减慢.飞轮又可将其储存的能量释放,以弥补能最的不足,而其角速度只作小幅度的下降。
非周期性速度波动的原因是作用在机械上的驱动力(力矩)和阻力(力矩)的变化是非周期性的。当长时问内驱动力(力矩)和阻力(力矩)做功不相等,机械就会越转越快或越转越慢.而安装飞轮并不能改变驱动力(力矩)或阻力(力矩)的大小也就不能改变驱动功与阻力功不相等的状况,起不到调速的作用,所以不能利用飞轮来调节非周期陛速度波动。
7—4为什么说在锻压设备等中安装飞轮可以起到节能的作用?
解: 因为安装飞轮后,飞轮起到一个能量储存器的作用,它可以用动能的形式把能量储存或释放出来。对于锻压机械来说,在一个工作周期中,工作时间很短.而峰值载荷很大。安装飞轮后.可以利用飞轮在机械非工作时间所储存能量来帮助克服其尖峰载荷,从而可以选用较小功率的原动机来拖动,达到节能的目的,因此可以说安装飞轮能起到节能的作用。
7—5由式JF=△Wmax/(ωm2 [δ]),你能总结出哪些重要结论(希望能作较全面的分析)?
答:①当△Wmax与ωm一定时,若[δ]下降,则JF增加。所以,过分追求机械运转速度的均匀性,将会使飞轮过于笨重。
机械设计课后习题答案完整版
机械设计课后习题答案
3-1某材料的对称循环弯曲疲劳极限MPa1801σ,取循环基数60105N,9m,试求循环次数N分别为7 000、25 000、620 000次时的有限寿命弯曲疲劳极限。
[解] MPa6.373107105180936910111NNσσN
MPa3.324105.2105180946920112NNσσN
MPa0.227102.6105180956930113NNσσN
3-2已知材料的力学性能为MPa260sσ,MPa1701σ,2.0σΦ,试绘制此材料的简化的等寿命寿命曲线。
[解] )170,0('A )0,260(C
0012σσσΦσ
σΦσσ1210
MPa33.2832.0117021210σΦσσ
得)233.283,233.283(D',即)67.141,67.141(D'
根据点)170,0('A,)0,260(C,)67.141,67.141(D'按比例绘制该材料的极限应力图如下图所示 2 / 56 3 / 56
3-4 圆轴轴肩处的尺寸为:D=72mm,d=62mm,r=3mm。如用题3-2中的材料,设其强度极限σB=420MPa,精车,弯曲,βq=1,试绘制此零件的简化等寿命疲劳曲线。
[解] 因2.14554dD,067.0453dr,查附表3-2,插值得88.1σ,查附图3-1得78.0σq,将所查值代入公式,即
69.1188.178.0111kσσσq
查附图3-2,得75.0σε;按精车加工工艺,查附图3-4,得91.0σβ,已知1qβ,则
35.211191.0175.069.1111kqσσσσββεK
《赋能》思维导图
世界越来越不确定
剖析团队和组织关系
应对不确定性 脆弱性增强、稳定性减弱
“优势"逐渐荡然无存
机械式结构
深井病
牛顿与泰勒的还原论思想
KPI
还原论的极致表现
3F-E-A
追根溯源:还原论的恶果
蝴蝶效应反应的不确定性
从复杂到错综复杂
互信
海豹突击队“泳伴”规则
有明确目标
MECE:相互独立、完全穷尽
不适用于打造组织架构
传统深井结构
灵活的深井
第二步:突破深井,打造大团队
灵活小团队构建的大团队
信息沟通是实现组织灵活的条件
信息空隙是组织无效的根源
打破物理阻隔
双管齐下
打造团队文化
③ 信 息 共 享
嵌入:联络官计划
击败“囚徒困境” 有助于打破深井,促进协调
部门与部门之间存在囚徒困境
唯有共享信息和目标,才能打破
赋能=让正确的人做正确的事
赋能仍然要发挥成员的专业性
领导分两种:英雄、园丁
培育而非指导
学会赋能
眼睛盯紧、手放开
维护组织架构
营造团队氛围 《赋能》思维导图
第一步:打造灵活团队
信息沟通的重要性 破除MECE迷信
培养共享意识
做园丁式领导 类似于“借调"
领导的职责 化繁为简
赋能
机械原理作业
机 械 原 理 习 题
2013.02 1 第2章 平面机构的结构分析
2-1 绘制图示机构的运动简图。
ABCDGO1O2ω11′239566′78
(a) (b)
题2-1图
2-2 计算图示机构的自由度,并指出复合铰链、局部自由度和虚约束。
ABCDE(a) ABDCE(b) ABCDE(c)
ABCDEFGHKIJ1234567CHDGEF(d) (e) (f)
题2-2图 2 2-3 计算刹车机构在刹车过程中的自由度。
ABCDEFIJHG1234567O(g)
题2-3图
2-4
计算图示机构的自由度,并判断机构运动是否确定。若存在复合铰链、局部自由度或虚约束,请指出。
(a) (b)
题2-4图
2-5 判断图示机构设计是否正确。若不正确,提出修改方案。
(a)1234 (b)123456
题2-5图
2-6 填空题
1)在平面机构中具有一个约束的运动副是
副。
2)使两构件直接接触并能产生一定相对运动的连接称为
。
3)平面机构中的低副有 副和
副两种。
4)机构中的构件可分为三类:固定构件(机架)、原动件(主动件)、
件。
5)在平面机构中若引入一个高副将引入
个约束。
6)在平面机构中若引入一个低副将引入
个约束。
7)在平面机构中具有两个约束的运动副是 副和 副。
2-7 判断题
1)具有局部自由度的机构,在计算机构的自由度时,应当首先除去局部自由度。( ) 3 2)具有虚约束的机构,在计算机构的自由度时,应当首先除去虚约束。( )