
第5章自适应模糊控制 智能控制教案
智能控制
智能控制
1 / 7 6月27号晚 27-202
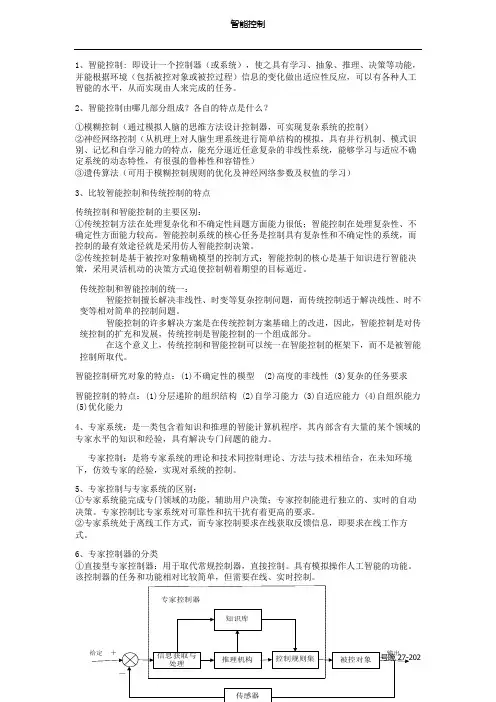
1、智能控制: 即设计一个控制器(或系统),使之具有学习、抽象、推理、决策等功能,并能根据环境(包括被控对象或被控过程)信息的变化做出适应性反应,可以有各种人工智能的水平,从而实现由人来完成的任务。
2、智能控制由哪几部分组成?各自的特点是什么?
①模糊控制(通过模拟人脑的思维方法设计控制器,可实现复杂系统的控制)
②神经网络控制(从机理上对人脑生理系统进行简单结构的模拟,具有并行机制、模式识别、记忆和自学习能力的特点,能充分逼近任意复杂的非线性系统,能够学习与适应不确定系统的动态特性,有很强的鲁棒性和容错性)
③遗传算法(可用于模糊控制规则的优化及神经网络参数及权值的学习)
3、比较智能控制和传统控制的特点
传统控制和智能控制的主要区别:
①传统控制方法在处理复杂化和不确定性问题方面能力很低;智能控制在处理复杂性、不确定性方面能力较高。智能控制系统的核心任务是控制具有复杂性和不确定性的系统,而控制的最有效途径就是采用仿人智能控制决策。
②传统控制是基于被控对象精确模型的控制方式;智能控制的核心是基于知识进行智能决策,采用灵活机动的决策方式迫使控制朝着期望的目标逼近。
传统控制和智能控制的统一:
智能控制擅长解决非线性、时变等复杂控制问题,而传统控制适于解决线性、时不变等相对简单的控制问题。
智能控制的许多解决方案是在传统控制方案基础上的改进,因此,智能控制是对传统控制的扩充和发展,传统控制是智能控制的一个组成部分。
在这个意义上,传统控制和智能控制可以统一在智能控制的框架下,而不是被智能控制所取代。
智能控制研究对象的特点:(1)不确定性的模型 (2)高度的非线性 (3)复杂的任务要求
智能控制的特点:(1)分层递阶的组织结构 (2)自学习能力 (3)自适应能力 (4)自组织能力
《智能控制》-模糊控制实验报告
word格式-可编辑-感谢下载支持
课程名称:智能控制
实验名称:模糊控制
一、实验目的:
(1)了解在Simulink仿真环境下建立控制系统方框图的方法,熟悉Matlab和Simulink仿真环境
(2)掌握模糊控制器的设计方法。
(3)比较PID控制和模糊控制的特点。
二、实验内容和步骤
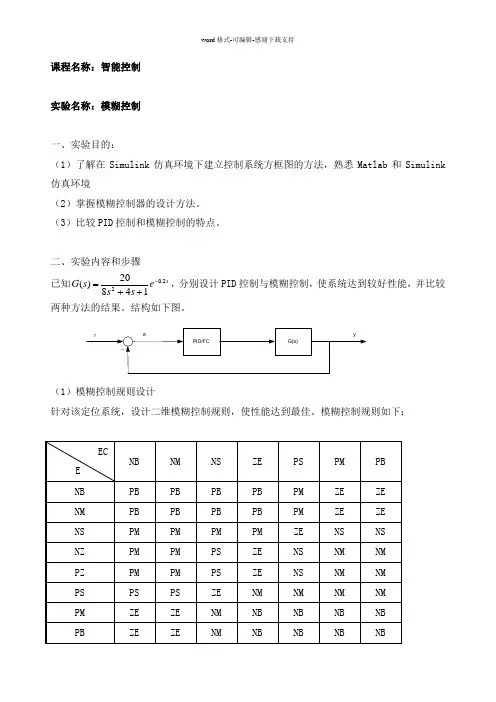
已知sesssG2.0214820)(,分别设计PID控制与模糊控制,使系统达到较好性能,并比较两种方法的结果。结构如下图。
PID/FCG(s)y r _e
(1)模糊控制规则设计
针对该定位系统,设计二维模糊控制规则,使性能达到最佳。模糊控制规则如下:
EC
E NB NM NS ZE PS PM PB
NB PB PB PB PB PM ZE ZE
NM PB PB PB PB PM ZE ZE
NS PM PM PM PM ZE NS NS
NZ PM PM PS ZE NS NM NM
PZ PM PM PS ZE NS NM NM
PS PS PS ZE NM NM NM NM
PM ZE ZE NM NB NB NB NB
PB ZE ZE NM NB NB NB NB word格式-可编辑-感谢下载支持
(2)设计未加PID或FUZZY控制器时,设计系统如下:
输入阶跃信号,观测与分析仿真结果。
(3)加入PID控制器如下:
对应的仿真结构图为:
调整参数,观测与分析仿真结果。PID控制的仿真曲线如下:
word格式-可编辑-感谢下载支持
(4)设计FUZZY控制器
在simulink仿真环境下,设计模糊控制系统,包括模糊控制规则、隶属函数、比例因子、量化因子、论域等参数设计。
FUZZY控制仿真结构图如下:
其中黄色部分具体为:
利用simulink设计的模糊控制的仿真结构图为: word格式-可编辑-感谢下载支持
其中对于模糊控制器的设计:
E=[-6 6] EC=[-6 6] U=[-6 6],并且其隶属函数分别为:
智能控制作业_模糊自适应PID控制
模糊自适应PID控制的Matlab仿真设计研究
姓名:陈明
学号:201208070103
班级:智能1201
一、 模糊控制思想、PID控制理论简介:
在工业生产过程中,许多被控对象受负荷变化或干扰因素很多基于模糊自适
应控制理论, 设计了一种模糊自适应PID 控制器, 具体介绍了这种PID 控制器的控制
特点及参数设计规则, 实现PID 控制器的在线自整定和自调整。通过matlab 软件进
行实例,仿真表明, , 提高控制系统实时性和抗干扰能力,易于实现.便于工程应用。
1.1 模糊控制的思想:
应用模糊数学的基本理论和方法, 控制规则的条件、操作用模糊集来表示、并把
这些模糊控制规则以及有关信息, 诸如PID 控制参数等作为知识存入计算机知识
库, 然后计算机根据控制系统的实际情况(系统的输入, 输出) , 运用模糊推理。 1.2 PID算法:
u(t)=kp* e(t)+ki* ∫e(t)t0dt +kd *de(t)dt = kp*e(t)+ ki*∑ei(t) + kd * ec(t)
其中, u (t) 为控制器输出量, e(t) 为误差信号, ec(t)为误差变化率, kp, ki, kd 分别
为比例系数、积分系数、微分数。
然而,课本中,为了简化实验难度,只是考虑了kp,ki参数的整定。
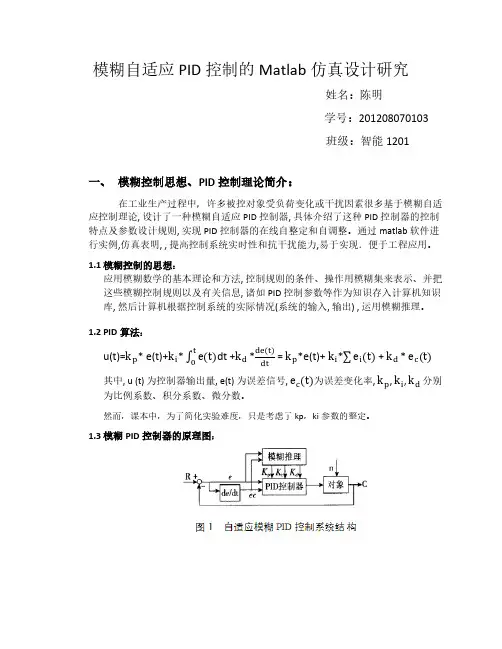
1.3 模糊PID控制器的原理图:
二、基于Matlab的模糊控制逻辑模块的设计
关于模糊逻辑的设计,主要有隶属函数的编辑,参数的选型,模糊规则导入,生
成三维图等观察。 2.1 模糊函数的编辑器的设定:
打开matlab后,在命令窗口输入“fuzzy”,回车即可出现模糊函数编辑器,基
本设置等。基于课本的实验要求,我选的是二输入(e, 𝑒𝑐)二输出(𝑘𝑝 ,𝑘𝑖)。需
要注意的是,在命名输入输出函数的时候,下标字母需要借助下划线的编辑,即
e_c 能够显示为𝑒𝑐。
2.2四个隶属函数的N, Z, P 函数设定:
智能控制 2
第一章
复杂系统的特点
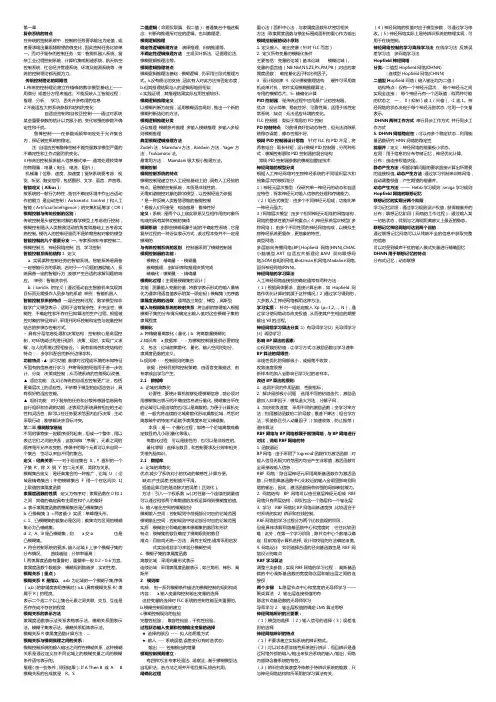
在传统的控制系统中,控制的任务要求输出为定值,或者要求输出量跟随期望的值变化,因此控制任务比较单一。而对于复杂的控制任务:如:智能机器人系统、复杂工业过程控制系统、计算机集成制造系统、航天航空控制系统、社会经济管理系统、环境及能源系统等,传统的控制理论都无能为力。
传统控制理论的局限性
1.传统的控制理论建立在精确的数学模型基础上——用微分 或差分方程来描述。不能反映人工智能过程:推理、分析、 学习。丢失许多有用的信息
2.不能适应大的系统参数和结构的变化
自适应控制和自校正控制——通过对系统某些重要参数的估计以克服小的、变化较慢的参数不确定性和干扰。
鲁棒控制——在参数或频率响应处于允许集合内,保证被控系统的稳定。
注:自适应控制鲁棒控制不能克服数学模型严重的不确定性和工作点剧烈的变化。
3.传统的控制系统输入信息模式单一 通常处理较简单的物理量:电量(电压、电流、阻抗);
机械量(位移、速度、加速度)复杂系统要考虑:视觉、听觉、触觉信号,包括图形、文字、语言、声音等。
智能定义(Albus):
按系统的一般行为特性,指在不确定环境中作出合适动作的能力 是自动控制(Automatic Control)和人工智能(Artificial Intelligence)的交集和运筹学(OR)
模糊控制与传统控制的区别:
传统控制是从被控制对象的数学模型上考虑进行控制;模糊控制是从人类智能活动的角度和基础上去考虑实施控制。模仿人的控制经验而不是依赖控制对象的模型
智能控制的几个重要分支:一、专家系统和专家控制二、模糊控制三、神经网络控制 四、学习控制
智能控制系统的结构1. 定义
a. 实现某种控制任务的智能系统。智能系统是具备一定智能行为的系统。若对于一个问题的激励输入,系统具备一定的智能行为,能够产生合适的求解问题的响应。 举例:智能洗衣机
智能控制理论及应用PPT课件
智能控制理论及应用PPT课件
•智能控制理论概述
•智能控制基础理论
•智能控制技术与方法
•智能控制系统设计与实现
•智能控制在工业领域应用案例
•智能控制在非工业领域应用案例
•智能控制发展趋势与挑战目
录
01
智能控制理论概述智能控制是模拟人类智能,具有自学习、自适应、自组织等能力,能够处理复杂、不确定和非线性系统的控制方法。定义
从经典控制理论到现代控制理论,再到智能控制理论,经历了数十年的发展,目前已成为控制领域的研究热点。
发展历程智能控制定义与发展智能控制与传统控制比较
控制对象
传统控制主要针对线性、时不变系统,
而智能控制则面向复杂、非线性、时
变系统。
控制方法
传统控制主要采用基于数学模型的方
法,而智能控制则运用神经网络、模
糊逻辑、遗传算法等智能算法。控制性能
传统控制在稳定性和精确性方面表现
较好,而智能控制则在适应性和鲁棒
性方面更具优势。
航空航天
智能控制可以提高飞行器的自主导航能力、实现复杂任务的
自主决策和执行。自动驾驶
智能控制可以实现车辆的自主驾驶、交通拥堵预测、路径规划等功能。
智能家居
智能控制可以实现家居设备的远程控制、语音控制、场景定制等功能。机器人控制
智能控制可以实现机器人的自主导航、路径规划、动态避障等功能。智能制造
智能控制可以提高生产线的自动化程度,实现生产过程的优化和调度。智能控制应用领域
02
智能控制基础理论12
3介绍模糊集合的概念、隶属度函数的定义及其性
质,以及常见的隶属度函数类型。模糊集合与隶属度函数
阐述模糊关系的定义、性质及运算,以及基于模
糊关系的模糊推理方法,包括Mamdani型和
Sugeno型模糊推理。模糊关系与模糊推理
介绍模糊控制器的结构、设计步骤及优化方法,
包括输入输出变量的选择、模糊化方法、模糊规
则制定等。
模糊控制器设计模糊数学基础神经元模型与神经网络结构01
阐述神经元模型的基本原理,介绍常见的神经网络结构,如前馈神经网
络、循环神经网络等。神经网络学习算法02
介绍神经网络的学习算法,包括监督学习、无监督学习和强化学习等,
《智能控制》课程教学大纲(本科)

《智能控制》课程教学大纲注:课程类别是指公共基础课/学科基础课/专业课;课程性质是指必修/限选/任选。
课程 英文名 Intelligent Control 课程
代码 01M0049
学分 2 总学时 32 理论学时 32 实验/实践学
时 o
课程类别 专业教育课 课程性 质 选修课 先修课程 《自动控制理论》、《现代
控制理论》
适用专业 理工科专业(非计算机专业) 开课学院 机电工程学院
执笔人
审定人
制定时间 2020年11月
一、课程地位与课程目标
(-)课程地位
《智能控制》是自动化专业的专业教育课程,代表着自动控制理论发展的新阶段,教 学目的是培养学生掌握智能控制的基本概念,熟悉智能控制系统分析设计的一般方法及其应 用。本课程以智能控制中发展比较成熟的模糊控制、神经网络技术的理论与应用作为主要教 学内容,介绍在工业领域中用传统方法难以解决的复杂系统的控制问题。
学生通过本课程的学习,可掌握智能控制系统的基本概念、工作原理、设计方法和实 际应用,具备初步的运用智能控制理论和技术,对复杂控制工程问题进行分析、设计及解决 实际问题的能力。
(二)课程目标
(1)理解智能控制的基本概念,熟悉智能控制系统分析与设计的理论知识体系,具有 面向自动化领域复杂控制工程问题的理解能力;培养大学生的科学精神,实事求是、开拓进 取;
(2)掌握模糊控制及人工神经网络的基本原理,具有运用智能控制理论,针对复杂控 制工程问题进行计算和模拟的能力;培养大学生顽强拼搏、不畏挫折、勇于创新的精神。
(3)掌握智能控制系统设计的基本方法,具有运用智能控制理论和技术,针对复杂控 制工程问题进行分析、设计和改进的能力。
二、课程目标达成的途径与方法
《智能控制》课程教学以课堂教学为主,结合自主学习和上机教学,针对难以建模的控 制对象,学习用模糊控制或人工神经网络控制的基本理论和方法,分析控制系统任务需求, 设计控制器的专业基础知识。培养学生掌握智能控制的基本概念,熟悉智能控制系统分析设 计的一般方法,具备初步的运用智能控制理论和技术,针对复杂控制工程问题进行分析、设 计和改进的能力。
列车自动驾驶调速系统自适应模糊控制
第8卷第1期2010年3月 1672-6553/2010/08(1)/087-5 动力学与控制学报 JOURNAL OF DYNAMICS AND CONTROL Vo1.8 No.1 Mar.2010
引言 列车自动驾驶调速系统自适应模糊控制水
董海荣 高冰 宁滨
(1.北京交通大学电子信息工程学院,北京100044)(2.中国民航大学工程技术训练中心,天津300300)
摘要列车自动驾驶(ATO)系统停车前采取一级调速制动,本文采用自适应模糊控制对ATO系统的速度进 行控制.利用变论域收缩因子优化模糊控制器的量化因子,模糊推理实现比例因子的自调整.通过仿真表
明,该算法能够有效改善速度控制的快速性与精度,提高乘客舒适性与运行效率,从而完成定位停车任务.
关键词列车自动驾驶(ATO)系统,调速制动,变论域收缩因子
随着城市人口密度的增大,建设高效率的城市
轨道交通系统已经成为解决日益严重的城市交通
问题的趋势.列车自动驾驶(ATO,Automatic Train
Operation)系统作为列车自动控制系统最重要的子
系统,无人驾驶的情况下根据线路状况以及外界信
号自动选择合理的运行方式和运行轨迹来完成行
车任务.ATO系统最主要的功能就是调速运行,只
有在精确调速的基础上才能更好的完成定位停车
任务,只有在保证乘客舒适性前提下加快速度调
整,才能提高列车运行效率.由此可见,ATO调速系
统性能的好坏直接影响着轨道交通系统的发展.
在ATO系统中运用不同的控制算法,其控制
效果是不同的.六十年代初,将经典控制理论如
PID引入运用到ATO当中,利用PID控制的稳态误
差实现ATO系统速度的准确调整,但是PID控制
也存在着响应速度慢的缺点,并且由于加速度不易
控制,不能很好地满足调速舒适性要求.8O年代,
随着智能控制算法的兴起,开始利用模糊逻辑控
制 ,专家控制以及神经网络控制等智能控制算法
基于模糊逻辑的智能自适应控制系统设计
基于模糊逻辑的智能自适应控制系统设计
随着人工智能技术的快速发展,智能控制系统已经成为了现代工业自动化中不可或缺的一环。之前的控制系统往往是基于精准的逻辑控制实现的,但这种方式常常无法很好地处理复杂的不确定性和模糊性问题。为此,基于模糊逻辑的智能自适应控制系统应运而生。本文将详细阐述如何设计实现这种控制系统。
一、智能自适应控制系统的概述
智能自适应控制系统是一种基于模糊逻辑的控制系统,它可以通过学习自身的输入和输出数据,调整自己的控制策略,逐步提高自己的控制精度和鲁棒性。一般而言,这种系统可以分为以下三个组成部分:
1. 模糊逻辑控制器
模糊逻辑控制器是智能自适应控制系统的核心,它通过对系统输入和输出的模糊处理,将不确定性和模糊性问题抽象为一组规则,从而实现模糊逻辑控制。模糊逻辑控制器一般由模糊推理机和模糊控制器两部分组成。
2. 规则库
规则库通常是一个基于专家知识和经验设计的数据结构,存储系统的控制策略和逻辑规则。在系统运行时,模糊逻辑控制器会基于规则库中的控制策略,对系统进行模糊处理和控制。
3. 自适应学习模块
自适应学习模块是智能自适应控制系统的关键组成部分,它可以通过对系统的输入和输出数据进行学习,自动产生或更新控制规则和策略。这样一来,系统可以逐步提高自身的控制精度和鲁棒性,实现最优控制。
二、智能自适应控制系统的设计流程 基于模糊逻辑的智能自适应控制系统的实现,一般可以分为以下几个步骤:
1. 系统建模
在建立智能自适应控制系统之前,需要对控制对象进行建模。这个过程包括定义控制对象的输入和输出变量,构建控制对象的动态模型等。建立好模型之后,需要对输入和输出变量进行模糊化,将其处理为模糊变量。
2. 设计规则库
规则库是智能自适应控制系统的核心组成部分之一,它储存了系统控制策略和逻辑规则。在设计规则库之前,需要确定模糊变量的取值范围和隶属度函数。然后,可以基于专家知识或者试错法,定义一组合理的控制策略和逻辑规则,存储到规则库中。
智能控制技术韦巍教案
智能控制技术韦巍教案
一、课题
智能控制技术概述
二、教学目标
1. 使学生了解智能控制技术的概念、发展历程和应用领域。
2. 帮助学生掌握智能控制技术的基本原理和方法。
3. 培养学生对智能控制技术的兴趣,激发学生的创新思维和实践能力。
三、教学重点
1. 教学重点
智能控制技术的概念和特点。
智能控制技术的主要方法,如模糊控制、神经网络控制等。
2. 教学难点
智能控制技术中模糊控制和神经网络控制的原理及算法。
四、教学方法
1. 讲授法:讲解智能控制技术的基本概念、原理和方法。
2. 案例分析法:通过实际案例分析,加深学生对智能控制技术应用的理解。
3. 小组讨论法:组织学生进行小组讨论,激发学生的思维和创新能力。
五、教学过程
(一)课程导入(5 分钟) 1. 教师提问:“同学们,在日常生活中,你们有没有接触过一些智能化的控制设备或系统?比如智能家电、自动驾驶汽车等。”
2. 请学生举手发言,分享自己的经历和感受。
3. 教师总结学生的发言,引出本节课的主题——智能控制技术。
(二)知识讲解(20 分钟)
1. 智能控制技术的概念(5 分钟)
教师讲解:“智能控制技术是控制理论发展的高级阶段,它综合了、自动控制、运筹学等多学科的知识,能够解决传统控制方法难以解决的复杂系统控制问题。”
课本原文:“智能控制是指在无人干预的情况下能自主地驱动智能机器实现控制目标的自动控制技术。”
教师提问:“那么,智能控制与传统控制有什么区别呢?”
请学生思考并回答问题,教师进行点评和补充。
2. 智能控制技术的发展历程(5 分钟)
教师讲解:“智能控制技术的发展可以追溯到 20 世纪 60
年代,经过几十年的发展,已经取得了显著的成果。下面我们来简单了解一下它的发展历程。”
展示 PPT,介绍智能控制技术的发展阶段,如萌芽期、形成期、发展期等。
控制理论中的自适应控制与模糊控制
控制理论中的自适应控制与模糊控制
自适应控制与模糊控制是控制理论中两个重要的分支,它们在不同的领域和场景中发挥着重要的作用。本文将从定义、原理、应用等方面探讨自适应控制与模糊控制,并比较它们之间的异同,以及各自的优点和不足。
一、自适应控制
自适应控制是基于系统的特性变化和参数波动的情况下,通过实时调整控制参数来实现控制目标的方法。自适应控制的核心思想是根据系统状态和误差的反馈信息,通过自动调整控制器的参数,使得系统能够适应外部变化和内部干扰,以实现控制效果的最优化。
自适应控制的实现过程通常包括两个主要步骤:参数估计和参数调整。参数估计通过对系统的观测和模型辨识,获得系统的动态模型和参数;参数调整则是将估计的参数与实际误差进行比较,通过某种算法调整参数,以实现控制效果的优化。
自适应控制主要应用于具有动态特性和参数变化较大的系统,例如飞行器、机械系统、电力系统等。它能够有效地应对外部干扰和内部变化,提高系统的稳定性和鲁棒性。
二、模糊控制
模糊控制是一种基于模糊逻辑的控制方法,其特点是能够处理不确定性、模糊性和非线性等问题。模糊控制通过建立模糊规则和模糊推理机制,将模糊的输入和输出之间建立起映射关系,从而实现对系统的控制。
模糊控制的核心思想是在系统控制过程中引入模糊集合和模糊规则,以便更好地处理系统非线性和不确定性问题。通过将自然语言的描述转化为数学模型,模糊控制能够更好地适应人类的思维方式,实现对复杂系统的控制。
模糊控制通常包括模糊化、模糊推理和解模糊化三个过程。模糊化将系统的输入和输出转化为模糊集合;模糊推理通过模糊规则和模糊推理机制,将模糊的输入和输出之间建立起映射关系;解模糊化将模糊输出转化为具体的控制信号。
模糊控制广泛应用于工业自动化、交通控制、人工智能等领域。它能够处理不确定性和非线性系统,具有较强的鲁棒性和适应性。
三、自适应控制与模糊控制的异同
自适应控制和模糊控制都是控制理论中重要的分支,它们之间存在一些异同。