
改进的牛顿法确定大气消光系数边界值
Using improved Newton method to determine the boundary value of atmospheric extinction coefficient
Xiong Xinglong1,2, Jiang Lihui1,2, Feng Shuai3, Zhuang Zibo4, Zhao Junyuan2
Abstract: When using lidar equation to inverse the extinction coefficient of atmosphere, its boundary value has a great influence on the inversion precision, however, it is hard to be determined in the lower atmosphere. A method was proposed to determine the boundary value of the extinction coefficient of atmosphere based on improved Newton; the core idea was to transform the problem of determining boundary value of the extinction coefficient of atmosphere to get numerical solution of the nonlinear equation. First of all, according to the relationship between the boundary value of extinction coefficient of atmosphere and the power of laser radar echo as well as optical thickness of atmosphere, it was supposed the boundary value of the extinction coefficient of atmosphere was x, a nonlinear equation could be constructed. Secondly, by using the improved Newton method to get the numerical solution of the nonlinear equation, the boundary value of the extinction coefficient of atmosphere can be got. By means of the echo signal data
第7期
熊兴隆等:改 进的 牛 顿 法 确 定 大 气 消 光 系 数边界 值
1745
of Doppler laser radar in the Hong Kong international airport received by Hong Kong observatory devices, the feasibility and reliability of this method was verified. The results show that by using this method to determine the boundary value, the extinction coefficient of atmosphere can be inversed more accurately in lower atmosphere. This approach has fast convergence and fewer iteration times, and need not calculate the derivative value so that the amount of calculation is reduced greatly, consequently it has great application value. Key words: lidar; slant visibility; Newton method; extinction coefficient; optical thickness;
天津 300300;4. 中国民航大学 国际飞行学院,天津 300300)
摘 要 : 在用激光雷达方程反演大气消光系数时,大气消光系数边界值对反演精度影响较大,而在低 层大气中该值较难确定。文中提出了一种基于改进牛顿法的大气消光系数边界值确定方法,其核心思 想是,把确定大气消光系数边界值的问题转化为求非线性方程的数值解。首先,根据大气消光系数边 界值与激光雷达回波信号功率以及大气光学厚度之间的关系,假设大气消光系数边界值为 x,构建一 个非线性方程。其次,采用改进的牛顿法求非线性方程的数值解,得到大气消光系数边界值。使用香 港天文台装置在香港国际机场的多普勒激光雷达回波信号数据,对该方法的可行性和可靠性进行了 验证。结果表明:利用该方法确定边界值,可以较为准确地反演出低层大气消光系数。该方法收敛速 度 快 ,迭 代 次 数 少 ,并 且 不 需 要 计 算 导 数 值 ,极 大 地 减 少 了 运 算 量 ,具 有 较 强 的 实 际 应 用 价 值 。 关键词: 激光雷达; 斜程能见度; 牛顿法; 消光系数; 光学厚度; 边界值 中 图 分 类 号 : TN958.98 文 献 标 志 码 : A 文 章 编 号 : 1007-2276(2012)07-1744-06
第 41 卷第 7 期 Vol.41 No.7
红外与激光工程 Infrared and Laser Engineering
2012 年 7 月
Jul. 2012
改进的牛顿法确定大气消光系数边界值
熊兴隆 1,2,蒋立辉 1,2,冯 帅 3,庄子波 4,赵俊媛 2
(1. 中国民航大学 天津市智能信号与图像处理重点实验室,天津 300300; 2. 中国民航大学 电子信息工程学Байду номын сангаас,天津 300300;3. 中国民航大学 工程技术训练中心,
boundary value
0引言
大气能见度的准确测量对于保障航空、航海及 陆上交通安全具有重要作用。 对于民航飞机而言, 起飞和着陆过程是最为复杂的阶段,大气能见度直 接影响飞机能否安全起降。 激光雷达是一种主动式 现代光学遥感设备,具有很高的时空分辨率和测量 灵敏度,已成为测量大气风场、大气消光系数、大气 能 见 度 等 物 理 特 征 的 重 要 技 术 手 段 [1-3]。 大 气 能 见 度测量的关键是反演大气消光系数,而在用激光雷 达 回 波 信 号 反 演 大 气 消 光 系 数 时 , 无 论 是 采 用 Klett 算 法 [4] 还 是 Fernald 算 法 [5], 都 需 要 确 定 大 气 消 光 系 数边界值。 目前,确定大气消光系数边界值的常用 方 法 是 洁 净 层 法 [6], 即 在 对 流 层 顶 层 附 近 选 取 一 个 气溶胶含量很小的高度作为参考点,并假设该点的 气溶胶散射比为一很小的定值,但对于低空探测的 激光雷达,其有效探测距离达不到对流层顶,边界 值的确定变得十分困难。 为了合理确定大气消光系 数 边 界 值 ,1993 年 ,Kovalev 等 [7] 提 出 了 一 种 迭 代 算 法,利用大气气溶胶和大气分子的消光系数定义一 个信号校正因子,通过迭代对信号进行校正,得到 大气气溶胶消光系数边界值;但该方法中校正因子 的 修 正 量 不 好 控 制 , 迭 代 次 数 较 多 。 2008 年 , 王 治 华 等 [8] 在 有 云 层 情 况 下 , 滤 除 了 云 层 的 影 响 , 并 在 假 定大气均匀分布之后, 利用最小二乘法估算边界 值;但该方法忽略了大气非均匀分布时大气后向散 射系数随距离变化这一事实, 导致计算结果偏差。 2009 年 , 季 承 荔 等 [9] 提 出 了 机 载 激 光 雷 达 进 行 低 空 探测时的边界值确定方法,该方法在机载激光雷达 探测得到的各条大气回波信号廓线中,使用一条已 知其大气气溶胶后向散射系数垂直分布的廓线,通
1 大气消光系数和大气能见度
当激光雷达发射的激光在大气中传输时, 其接
过机载激光雷达方程来确定出其他各条回波信号 廓 线 上 的 大 气 气 溶 胶 后 向 散 射 系 数 标 定 值 。 2010 年 , 陈 涛 等 [10] 提 出 了 一 种 散 射 比 迭 代 法 , 该 方 法 寻 找到一个弱气溶胶层,利用回波信号与边界值之间 存在的一个等式关系,通过穷举法获得该高度处气 溶胶散射比值,并以此来确定边界值,获得了较为 准确的反演结果;但该方法是等步长迭代,由于气 溶胶散射比的取值范围一般为 1~3, 当取值步长为 0.01 时 , 要 获 取 一 个 合 适 的 气 溶 胶 散 射 比 值 最 多 需 要 200 次 迭 代 , 其 迭 代 次 数 多 , 计 算 量 大 。 2010 年 , Christian 等 [11]提 出 了 一 种 用 迭 代 最 小 二 乘 法 求 解 激 光雷达方程的方法,其实质是通过最小二乘法对激 光雷达多次测量信号进行曲线拟合,构建一个方程 组,不用直接把边界值求出,通过牛顿法进行迭代 反演出大气消光系数;但该方法需要进行矩阵相乘 和矩阵求逆等复杂计算, 当激光雷达采样点数多 时,其计算量很大。
工程光学物理光学11、12、14章答案
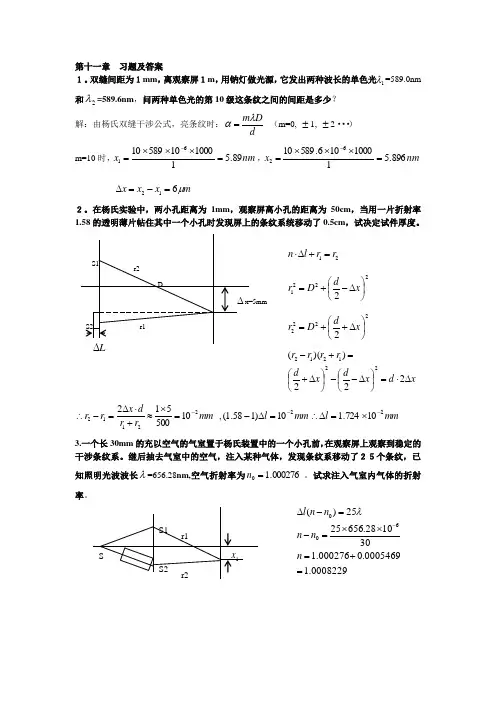
1λ第十一章 习题及答案 1。
双缝间距为1mm ,离观察屏1m ,用钠灯做光源,它发出两种波长的单色光 =589.0nm 和2λ=589.6nm ,问两种单色光的第10级这条纹之间的间距是多少? 解:由杨氏双缝干涉公式,亮条纹时:dDm λα=(m=0, ±1, ±2···) m=10时,nm x 89.511000105891061=⨯⨯⨯=-,nm x 896.511000106.5891062=⨯⨯⨯=- m x x x μ612=-=∆2。
在杨氏实验中,两小孔距离为1mm ,观察屏离小孔的距离为50cm ,当用一片折射率1.58的透明薄片帖住其中一个小孔时发现屏上的条纹系统移动了0.5cm ,试决定试件厚度。
21r r l n =+∆⋅22212⎪⎭⎫⎝⎛∆-+=x d D r 22222⎪⎭⎫⎝⎛∆++=x d D r x d x d x d r r r r ∆⋅=⎪⎭⎫⎝⎛∆--⎪⎭⎫ ⎝⎛∆+=+-222))((221212mm r r d x r r 2211210500512-=⨯≈+⋅∆=-∴ ,mm l mm l 2210724.110)158.1(--⨯=∆∴=∆-3.一个长30mm 的充以空气的气室置于杨氏装置中的一个小孔前,在观察屏上观察到稳定的干涉条纹系。
继后抽去气室中的空气,注入某种气体,发现条纹系移动了25个条纹,已知照明光波波长λ=656.28nm,空气折射率为000276.10=n 。
试求注入气室内气体的折射率。
0008229.10005469.0000276.1301028.6562525)(600=+=⨯⨯=-=-∆-n n n n n l λ4。
垂直入射的平面波通过折射率为n 的玻璃板,透射光经透镜会聚到焦点上。
玻璃板的厚度沿着C 点且垂直于图面的直线发生光波波长量级的突变d,问d 为多少时焦点光强是玻璃板无突变时光强的一半。
Nelder—Mead单纯形算法改进及在气象上的应用

讲
2 1 00 0 01 9收 到 ,2 1 52 0 l0 —0收 到再 改稿 。
* E— alz z a g c ms c . o . n m i:q h n @ a . ma g v c
合 的凸包 。例 如 ,一 纯形 就 是 点 ,一 0单 1单纯 形 就 是线
a 。这种 算法 有 很 多 , 黄 金 分 割搜 寻法 、 波 那 契 如 斐 搜 寻法 等 , 因此 , 进后 的 NMS算 法仍 然 为一 种 无 改
微 分算 法 。
这 种 引 用 适应 参 数 计 算下 一 个 迭 代点 的方 法 , 与 P wel 法 中 的相 同 , o l算 但搜 索极 值 点 的方 向不 相 同 。本 改 进 算 法 的 搜 索 方 向 是 准 梯 度 方 向 , 而 P wel 法 的搜 索 方 向是 先 依 次沿 着 已知 的 N 个 o l算 共 轭方 向搜 索 , 得一 个最 佳点 , 然后 沿 着本 轮迭 代 的 初 始点 与该 最佳 点 连 线 方 向进 行 搜 索 , 得 这 一 阶 求 段 的最佳 点 。再 用 最 后 的搜 索 方 向取 代 前 N 个 方
55 8
间可 以构 成 N+1 点 的多 面体 。亦 即对 于 拥有 N 顶
对 于一个 拥有 N 个 变量 的 函数 , 以构成 一 个 可
个 变 量 的 函数 , 以构 成N+1 点 。 可 个 在计 算 开始 时 , 计算 出 每个点 的函数值 , 找 先 查 出最 大值 的点 ( 和最 小值 的点 ( ) 再计 算 除 G点 G) S,
是 计算 精度 。如 果 这 两 个 方 面都 达 到最 优 , 计 算 则 方 案 最佳 。但 很 多 无 微 分 算 法 都 存 在 某 方 面 的 缺 陷 , 然需 要做 进一 步改 进 。 仍
【国家自然科学基金】_边界值问题_基金支持热词逐年推荐_【万方软件创新助手】_20140803
科研热词 边界层 高阶平滑 非线性边界条件 非协调 阈值 近似解 运输 边界值问题 边界值 负解 解的行为 表面提取 航天器 胡克定律 绝对破产 线性方程组 粘性解 渐进 混凝土 步进立方体 正则化伴随共轭梯度法 机动检测 有限差分法 有限元法 无穷边界值 无穷大边界值 方程组 数值实验 收敛速度 折扣罚金函数 微分不等式理论 弹性织物 弱解 应变 小变形 安培 存在性和唯一性 奇摄动 多层次 图形处理器 压力舒适性 压力分布 半线性方程 区间 利率 优化 二次奇摄动问题 不完备轨道信息 x-37b t分布 leo dirichlet问题
2012年 序号 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43
科研热词 推荐指数 边界值 3 激光雷达 2 消光系数 2 高斯混合模型 1 非线性抛物方程 1 非局部反应 1 阻尼项 1 边界值问题 1 解的存在性 1 移动最小二乘 1 瞬态 1 牛顿法 1 热传导问题 1 点模式匹配 1 气溶胶 1 本质边界条件 1 有限时间爆破 1 时间离散 1 时间 1 无网格方法 1 斜程能见度 1 抛物型系统 1 复变量 1 图像处理 1 图像修复 1 四阶navier边界值问题 1 喷泉定理 1 吉尔伯特 1 双曲 1 初始边界值问题 1 初始边界值 1 全局最优 1 光学厚度 1 不动点原理 1 一致爆破率 1 一致性点漂移 1 一维 1 weak solutions, hyperbolic-parabolic 1 type system, robin边值问题 1 meshless method, improved complex 1 variable moving landau-lifshitz方程 1 landau-lifshitz equation, robin 1 boundary value pr (ce)条件 1
激光雷达笔记

激光雷达之回波信号激光雷达之距离平方距离平方为回波信号乘以距离平方,激光雷达之消光系数消光系数: 消光系数是被测溶液和胶体对光的吸收大小值。
大气能见度V与水平消光系数之间存在一个经验公式:σ(λ)≈3.912V (550λ)qkm−1,其中q={0.585V13⁄ V≤6km1.3 V>6km大气激光雷达距离校正对数回波函数定义为:S(r)=ln(P(r)∙r2)=−2∫σ(r)dr+lnβ(r)+C1r式中P(r)为回波功率,σ(r)是大气消光系数,β(r)为后向散射系数,C1为常数。
则大气消光系数的微分表达式为:根据回波信号功率求取消光系数。
σ(r)=−12 dS dr然后利用最小二乘法对回波函数S(r)进行拟合,既得S(r)的曲线斜率,斜率的一半即为消光系数。
激光雷达之后向散射率在两个均匀介质的分界面上,当电磁波从一个介质中入射时,会在分界面上产生散射,这种散射叫做表面散射。
在表面散射中,散射面的粗糙度是非常重要的,所以在不是镜面的情况下必须使用能够计算的量来衡量。
通常散射截面积是入射方向与散射方向的函数,而在合成孔径雷达及散射计等遥感器中,所观测的散射波的方向是入射方向,这个方向上的散射就称作后向散射。
后向散射系数是表示后向散射截面与入射光截面之比,而后向散射率是指90°~180°角内光束散射的辐射通量与入射辐射通量之比,它们计算所得的结果应该是一样的。
激光雷达之退偏振比偏振电磁波照射降水质点后,其散射的电磁波的偏振波与全偏振波之比根据球形粒子的散射理论,假定散射粒子是球形的,且各向同性,当照射光为线偏振光时,散射光也是与入射光电矢量振动方向相同的线偏振光,而非球形粒子的散射光将不再是完全偏振光,也就是退偏振,可以利用其散射电磁辐射的退偏振信息,探测并区分球型和非球型粒子存在的比例,退偏振度定义为:垂直分量的散射波强度与平行分量的散射波强度之比。
偏振特性可以使用退偏振比(Depolarization Ratio)来衡量,比值应该小于1。
【国家自然科学基金】_slam_基金支持热词逐年推荐_【万方软件创新助手】_20140803
2009年 科研热词 推荐指数 序号 扩展卡尔曼滤波 5 1 移动机器人 3 2 同步定位与地图创建 2 3 同时定位与建图 2 4 贝叶斯规则 1 5 视觉路标 1 6 自主移动机器人 1 7 红斑狼疮 1 8 系统性 1 9 粒子滤波算法 1 10 粒子滤波器 1 11 粒子滤波 1 12 稀疏化 1 13 移动机器人定位 1 14 移动机器人地图创建 1 15 水下栽体 1 16 水下导航 1 17 栅格地图 1 18 最大似然估计 1 19 无线传感器嘲络 1 20 数据关联 1 21 扩展信息滤波 1 22 快速slam算法 1 23 局部地图 1 24 导航 1 25 地磁场 1 26 否定信息 1 27 同步构图定位 1 28 同步定位与地图构建 1 29 同步定位与地图创建(slam) 1 30 同时定位和地图创建(slam) 1 31 同时定位和地图创建 1 32 卡尔曼滤波器 1 33 单目视觉传感器 1 34 匹配 1 35 全景视觉 1 36 信号转导淋巴细胞激活分子 1 37 仿真 1 38 不确定性 1 39 一致性 1 40 sut变换 1 41 rao-blackwellized粒子滤波器 1 42 rao-blackwellised unscented卡尔曼滤波器 1 43 mcmc移动 1 44 gibbs采样 1 45 em算法 1 46
科研热词 移动机器人 线段特征 扩展卡尔曼滤波 slam 非线性拟合 非线性 随机梯度下降法 里程计 贝叶斯法则 虚拟柱面 虚拟延长线 自动控制技术 线性约束 粒子群优化 粒子滤波器 粒子滤波 点线相合 最大似然估计 数据关联 扫描匹配 扩展卡尔曼滤波器 扩展kalman滤波 快速slam算法 局部子地图 尺度空间 多机器人协作 否定信息 同步定位与地图构建 同时定位与环境建模 同时定位与地图生成 同时定位与地图构建 同时定位与地图创建 双目视觉 参数突变 即时定位与地图创建 协方差矩阵 分布式感知 交互式多模型 主动同时定位与建图(slam) 主动同时定位与地图创建 sp模型 sift rao-blackwellized粒子滤波器 laplace icp扫描匹配算法 harris
大气校正 回归法
大气校正回归法大气校正(AtmosphericCorrection)回归法是用来消除地表物质在太空的遥感图像中的干扰,以获得准确的地物反射,这是获取有效的环境监测信息以及地面物质的重要手段。
大气校正回归法就是将大气中悬浮物和其它环境因子影响参数分析出来,归因于地表物质的反射,从而修正遥感图像,使其结果更加精确。
大气校正回归法是一种基于物理模型的地物反射模型,它于某个给定的地点生成多种不同波段图像的地物反射系数。
太阳光线穿过大气到达地表物质,在这一过程中受到大气成分和大气环境因子的影响,被反射的太阳光被检测器接收,从而产生多种不同波段的遥感图像数据,匹配这些数据可以推算出地表反射系数。
大气校正回归法基于物理模型。
根据入射光的波段模型,用内插法来计算模型参数,通过矩阵相乘计算出估计值。
计算出估计值与实际检测值的差距,根据不同的模型采取不同的算法来运算,最终求出一组参数,用这组参数重新计算大气成分的反射系数,然后从遥感图像上剔除大气影响,得到真实的地表反射图像。
在大气校正回归法中,模型的参数有两类:一类是大气成分,其中包括空气污染物、气溶胶、云延迟、雾霾、湿度、大气温度等;另一类是环境因子,包括地表物质反射系数、太阳角度等。
大气成分是模型参数,它们可以通过大气模型和大气测量获得。
环境因子可以外推和观测获得。
大气校正回归法模型可以有效地降低大气层对遥感图像的干扰,从而获得准确的地物反射系数。
大气校正回归法为研究地表物质的反射特性和监测环境的变化提供了重要的参考。
通过大气校正回归法,遥感图像中的大气影响可以被有效地减少以获得真实的地物反射图像。
而且,大气校正回归法的模型可以通过参数的估计来准确估算出大气环境因子,这对环境监测和地表物质识别有着重要的意义。
综上所述,大气校正回归法是一种消除遥感图像中大气影响的有效方法,它可以为研究地表物质的反射特性和监测环境的变化提供重要的参考。
在遥感应用中,大气校正回归法更易于计算,并且可以有效减少大气对遥感图像的影响,从而获得准确的地物反射系数。
大学物理实验报告牛顿环
竭诚为您提供优质文档/双击可除大学物理实验报告牛顿环篇一:大学物理仿真实验报告牛顿环大学物理仿真实验报告实验名称:牛顿环法测曲率半径实验日期:专业班级:姓名:学号:教师签字:________________一、实验目的1.学会用牛顿环测定透镜曲率半径。
2.正确使用读书显微镜,学习用逐差法处理数据。
二、实验仪器牛顿环仪,读数显微镜,钠光灯,入射光调节架。
三、实验原理如图所示,在平板玻璃面DcF上放一个曲率半径很大的平凸透镜Acb,c点为接触点,这样在Acb和DcF之间,形成一层厚度不均匀的空气薄膜,单色光从上方垂直入射到透镜上,透过透镜,近似垂直地入射于空气膜。
分别从膜的上下表面反射的两条光线来自同一条入射光线,它们满足相干条件并在膜的上表面相遇而产生干涉,干涉后的强度由相遇的两条光线的光程差决定,由图可见,二者的光程差等于膜厚度e的两倍,即此外,当光在空气膜的上表面反射时,是从光密媒质射向光疏媒质,反射光不发生相位突变,而在下表面反射时,则会发生相位突变,即在反射点处,反射光的相位与入射光的相位之间相差?,与之对应的光程差为?/2,所以相干的两条光线还具有?/2的附加光程差,总的光程差为当?满足条件(1)(2)时,发生相长干涉,出现第K级亮纹,而当(k=0,1,2…)(3)时,发生相消干涉,出现第k级暗纹。
因为同一级条纹对应着相同的膜厚,所以干涉条纹是一组等厚度线。
可以想见,干涉条纹是一组以c点为中心的同心圆,这就是所谓的牛顿环。
如图所示,设第k级条纹的半径为,对应的膜厚度为,则(4)在实验中,R的大小为几米到十几米,而的数量级为毫米,所以R>>ek,ek相对于22Rek是一个小量,可以忽略,所以上式可以简化为(5)如果rk是第k级暗条纹的半径,由式(1)和(3)可得(6)代入式(5)得透镜曲率半径的计算公式(7)对给定的装置,R为常数,暗纹半径(8)和级数k的平方根成正比,即随着k的增大,条纹越来越细。
遥感专题讲座——定量遥感(三、大气校正)
大气校正大气校正是定量遥感中重要的组成部分。
本专题包括以下内容:∙ ∙ ●大气校正概述∙ ∙ ●ENVI中的大气校正功能1大气校正概述大气校正的目的是消除大气和光照等因素对地物反射的影响,广义上讲获得地物反射率、辐射率或者地表温度等真实物理模型参数;狭义上是获取地物真实反射率数据。
用来消除大气中水蒸气、氧气、二氧化碳、甲烷和臭氧等物质对地物反射的影响,消除大气分子和气溶胶散射的影响。
大多数情况下,大气校正同时也是反演地物真实反射率的过程。
图1 大气层对成像的影响示意图很多人会有疑问,什么情况下需要做大气校正,我们购买或者其他途径获取的影像是否做过大气校正。
通俗来讲,如果我们需要定量反演或者获取地球信息、精确识别地物等,需要使用影像上真实反映对太阳光的辐射情况,那么就需要做大气校正。
我们购买的影像,说明文档中会注明是经过辐射校正的,其实这个辐射校正指的是粗的辐射校正,只是做了系统大气校正,就跟系统几何校正的意义是一样的。
目前,遥感图像的大气校正方法很多。
这些校正方法按照校正后的结果可以分为2种:∙∙●绝对大气校正方法:将遥感图像的DN(Digital Number)值转换为地表反射率、地表辐射率、地表温度等的方法。
∙∙●相对大气校正方法:校正后得到的图像,相同的DN值表示相同的地物反射率,其结果不考虑地物的实际反射率。
常见的绝对大气校正方法有:●基于辐射传输模型∙ ∙♦MORTRAN模型∙ ∙♦LOWTRAN模型∙ ∙♦ATCOR模型∙ ∙♦6S模型等●基于简化辐射传输模型的黑暗像元法●基于统计学模型的反射率反演;相对大气校正常见的是:●基于统计的不变目标法●直方图匹配法等。
既然有怎么多的方法,那么又存在方法选择问题。
这里有一个总结供参考:1、如果是精细定量研究,那么选择基于基于辐射传输模型的大气校正方法。
2、如果是做动态监测,那么可选择相对大气校正或者较简单的方法。
3、如果参数缺少,没办法了只能选择较简单的方法了。
envi辐射定标和大气校正步骤
envi辐射定标和大气校正步骤对于envi辐射定标和大气校正步骤来说,准确的操作流程至关重要。
首先,我们需要明确辐射定标和大气校正的的概念和目的。
辐射定标是指将数字图像或遥感数据转换成辐射亮度或反射率的物理单位。
辐射定标的目的是获得一个相对于时间和地点稳定的反射率值,使得不同场景下的遥感数据可以进行比较。
然后,进行大气校正是为了消除大气影响,从而提取出地物表面的真实反射率或辐射亮度。
大气校正可以有效减少大气光散射和吸收对遥感图像的影响,提高图像的质量。
以下是envi辐射定标和大气校正的步骤:1. 数据获取:首先,需要获取原始遥感数据,包括多光谱或高光谱图像。
2. 辐射定标:对于多光谱或高光谱数据,需要根据仪器的辐亮度标定系数,将原始数字值转换为辐射亮度。
这通常涉及到使用辐射标定面或辐射源对仪器进行校准。
3. 大气校正:接下来,需要进行大气校正。
大气校正的方法有多种,最常用的是大气逐像元校正(ATCOR)模型和大气点标定(ACD)方法。
这些方法通过考虑大气散射、吸收和大气廓线等参数,来推算出地表反射率。
4. 反射率计算:校正后的数据可以通过将辐射亮度或辐射率除以太阳辐照度,得到表面的反射率。
这样,我们就可以比较不同场景下的遥感数据了。
5. 结果分析和应用:最后,对校正后的图像进行分析和应用。
可以进行分类、目标识别、监测等操作,以获得我们所需的信息。
总而言之,envi辐射定标和大气校正步骤是遥感数据处理中的关键过程,它们可以提高数据的准确性和可比性。
正确执行这些步骤可以使我们从遥感图像中获取更多有价值的信息,从而促进环境监测、资源管理和地理研究等领域的发展。
用牛顿环测光波波长
误差传递
研究误差在数据处理过程 中的传递规律,了解误差 对结果的影响程度。
误差控制
提出减小误差的措施和方 法,提高实验结果的准确 性和可靠性。
05 结论与讨论
结论总结
01
实验结果表明,通过牛顿环实验可以较为准确地测 量光波波长。
02
实验中,我们观察到了明显的干涉条纹,并利用干 涉条纹的间距计算出了光波波长。
数据筛选
筛选出符合实验要求的数 据,排除异常值和误差较 大的数据。
结果分析
对比分析ቤተ መጻሕፍቲ ባይዱ
将实验测得的光波长与标准值进行对比,分析误差来 源。
规律性分析
分析实验数据,总结出光波长与牛顿环半径之间的变 化规律。
可靠性评估
评估实验结果的可靠性,判断是否需要重复实验或改 进实验方法。
误差分析
误差来源
分析实验过程中可能产生 的误差来源,如测量误差、 环境因素等。
测微器
用于测量显微镜的移动距离,确保测量精度。
03 实验步骤
安装和调整牛顿环装置
01
安装牛顿环装置
将牛顿环装置放置在稳定的平面 上,确保装置的底座稳固,避免 晃动。
02
03
调整牛顿环
检查光源
调整牛顿环的反射镜和观察屏的 位置,确保反射镜与观察屏平行, 且两者之间的距离适中。
确保单色光源的光束平行且垂直 照射在牛顿环的反射镜上,以保 证光束能够形成干涉条纹。
记录数据并计算波长
记录数据
将测量的干涉条纹间距数据记录在实验报告中。
计算波长
根据干涉条纹间距和已知的牛顿环装置参数,利用干涉公式计算光波的波长。
04 数据处理与结果分析
数据处理
01