
43-具有变刚度特性和阻尼功能的NIVOMAT全自动行车高度控制系统
豳匿E雯甄圈l具有变刚度特性和阻尼功能的NIVOMAT全自动行车高度控制系统
具有变冈幢特性和阻尼功能的NIVOMAT全自动行车高度控制系统
NlVoMATVehicIeLeVelCOntrOISystemFeaturingVarIabIe
Stiffness&Damping
撰文/上海汇众萨克斯减振器有限公司工程部严平
一7FSachs的Nivomal全自动行
么一车高度控制系统(下文简称
Nivomat系统)在悬架中用以替代传统的减振器,实现在任何载重(额定范围内)的情况下自动将车身调整到设计好的最佳姿态(高度),并且同时具备了车高调节、弹性元件和阻尼元件这三者的作用。它由一些必要的功能块(支撑件、泵、蓄能器、储油器、调整器等)组成,并且全部整合在了一个直径为54—72mm的外筒之中。由于车辆后轴载荷变化比较频繁,所以Nivomat系统通常被安装在汽车的后桥。Nivomat系统除了多功能的特性外,另外一个最显著的特征就是:它用于车身高度调整和平衡的动力完全来自于汽车行驶过程中车桥和车身间的相对运动,完全不需要任何外部能源输入,做到了真正的高度整合、多功能、零功耗、零排放。Nivomat系统工作原理图1列出了Njvomaf系统的内部结构和主要部件。由图可见:控制套管装在空心连杆的内部;控制套管的内部又装着泵杆和两个单向阀,并组成了泵系统;活塞和阀系被安装在连杆的下端(活塞端),它在缸筒内运动并产生阻尼力;高压腔内的液压油和高压气体由一个内隔膜分开。在复原行程,泵腔的体积由小变大,由于单向阀的存在,液压油从低压腔被吸入到泵腔。而在压缩行程时泵腔体积由大变小,同样由于单向阀的存在,液压油从泵腔被泵入到高压腔。如此反复高压腔的压力越来越高把车身顶高至最佳行车高度。一旦达到最佳高度时,系统内部的旁通被打开,油液在泵腔和高压腔内循环。车高就被维持在这一最佳高度。Nivomat系统的功能分解1.车高自平衡功能行车高度控制和平衡是N|vomat系统最重要的一个作用,NjVOlmal系统可以补偿汽车上由于载荷变化产生的对悬架系统设计要求的变化,从而使汽车在整个载荷变化范围内的动力学特性几乎保持不变,从技术上解决了各种性能提出的对设计要求的矛盾(行车高度、舒适性、操纵稳定性)。同时还可以使车辆具有恒定的离地间隙,提高通过性;
使车轮在复原和压缩方向都具有
100%的动行程;优化后的悬架运
作位置,减少车桥及车轮的磨损,
减少滚动阻力,减少油耗;优化后
的车身姿态可以降低整车的气阻系
数。减少油耗等优点。
由于Nivomat系统内部的泵系
统是靠车辆行驶时车身与车轴之
间的相对运动来提供动力的。所
以只有在车辆行驶时它才会起作
用。一般一辆满载的装有Nivomat
系统且运动比为1:1的车辆在行驶
500~1
000m后就可以达到最佳的
车身高度。路面越粗糙,Nivomat
系统的作用速度越快。Nivomal系
统在出厂前都要进行100%的泵功
能测试,只有在规定的时间内能泵
到最高压力的Njvomat才能出厂,
从而确保每一个Nivomat系统都能
有良好的性能。
2.变刚度弹簧功能
Nivomat系统在悬架中不仅仅
起到高度调节的作用,同时它也
是车辆后轴上的承重件。如果可
以将一辆汽车的重量分为车身自
重与负载两部份的话,那么在装
有Nivomat的车辆上大部分车身自
重仍然由机械弹簧(螺旋弹簧、扭
杆或钢板弹簧)支撑。而车辆所装
载货物的重量主要由Nivomat系统
来支撑。因此。当对一个Nivomat
悬架进行功能展开时,会分解出
三个弹性元件。它们是:机械弹
簧、Nivomat系统(气弹簧.高压腔
内的充气反作用力)和缓冲块。在
Nivomat系统中,机械弹簧的弹力
会比传统减振系统的弱一些,因为
技术与应用APA(№.9)2∞¨36
万方数据
NIVoMATVehiCIeLeveIconfr0I
syslemFealuring
Variable
sfiffness&Damping
I皿四匠团墨匿匿盈匿暖亚墨重
Nivomat系统本身就分担了部分原本由机械弹簧所承受的力。当压缩行程足够大时,车架就会接触到缓冲块,缓冲块变形会产生额外的缓冲力,并最终限制了整个悬架的最大压缩行程。整个Nivomat系统的弹性特性是这三个弹性元件相叠加的结果。图2是N}vomat系统的弹性曲线图。图中A点为车辆的空载高度,贵的特性:恒定的自振频率。
出于舒适性和安全性的考虑,
通常主机厂总是希望车身的自振频
率在整个负载范围内保持恒定。但
是。如图3所示:在传统的悬架系统中该自振频率是随着载荷的变化而变化的(如空载时为1.47Hz/满载时只有1.0仆1z)。当该频率下降到1Hz附近时,人体对这种频率的振动非常敏感,车辆的舒适性急剧B点为满载高度,C点为设计的最佳高度。在使用传统减振器的悬架中车辆满载时就会在B点这个高度下行驶,轴荷全部压在了缓;中块上,减振器在压缩方向上已经失去了作用,而缓冲块的负荷曲线又非常陡峭,所以此时车辆的舒适性非常差。而拥有Nivomat系统的悬架,当车辆行驶时,车身就会被抬升到C点(悬架的行程中心)这个高度.使悬架在复原和压缩方向都具有最大的动行程,有足够的行程供减振器对悬架进行缓冲,车辆在此高度具有最佳的舒适性。同时图中的特性曲线还明显的揭示了在Nivomat系统中当载荷增加时系统的刚度也随之增加,这就使装有Nivomat系统的悬架具有了另一宝摊36(№.9)APA技术与应用自振频率(Hz)恶化。而对于Nivomat悬架系统来说该频率是几乎保持恒定的,始终维持在1.5Hz附近,完全符合主机厂的要求。与传统减振系统相比,Nivomat系统在空载时更软,在满载时更硬。同时恒定的自振频率还能为NVH(Noise,V.brationandHarshness)结果提供较为简便的解决方法。阻尼特性Nivomat系统的阻尼特性由两部份组成,一个是与活塞线速度相
关的基本阻尼力,另一个是与负
载相关的附加阻尼力。Nivomat基
本阻尼力源白于单筒减振器的设
计,它与传统单筒减振器有着相同
的特性。当活塞在减振器油液中
运动时,油液流经活塞孔和阀系,
产生阻力。将动能转化成热能,起
到减振的作用。它的阻尼力特性曲
线取决于活塞和阀系的设计。可以
通过改变活塞通流窗口(CP)的形状
与尺寸,以及所使用阀片(弹簧片)
的数量、尺寸和厚度来改变这一阻
尼力特性。目前有~种新开发的
活塞系统(称为舒适型活塞)可以实
现更为变化多端的阻尼力特性。这
种活塞复原和压缩的通流面积(CP
vaIues)可以不一致。并且可以分
别调整。这使它阻尼力曲线的曲率
可以在更大的范围内变化。以满足
不同应用时的需求。・另一个是与
负载相关的附加阻尼力,它是由
Nivomaf系统泵体功能造成的。它
只会作用于复原方向且随着负载的
增加对复原阻尼力作正向补偿。
Nivomat系统在汽车上的应
用形式可以是Shock型、弹簧一
Shock型。也可以是弹簧一支柱
型。原则上。Nivomat系统可以正
着安装(连杆向上),也可以倒过来
安装(连杆向下)。与车身的连接形
式也可以完全按照客户的要求进行
设计,可以是螺纹连接也可以是吊
耳连接。Nivomal车高自平衡减振
器尤其适合使用在经常运载重物的
车辆、对舒适性和安全性有较高要
求的车辆、低底盘的车辆以及有可
能作为拖车使用的车辆。正是由于
以上这么多优点,Nivomat系统是
目前世界上运用最广泛的行车高度
控制系统。^队
万方数据
具有变刚度特性和阻尼功能的NIVOMAT全自动行车高度控制系
统
作者:严平
作者单位:上海汇众萨克斯减振器有限公司工程部
刊名:
汽车与配件
英文刊名:AUTOMOBILE & PARTS
年,卷(期):2009(36)
本文链接:http://d.g.wanfangdata.com.cn/Periodical_qcypj200936010.aspx
设备清单
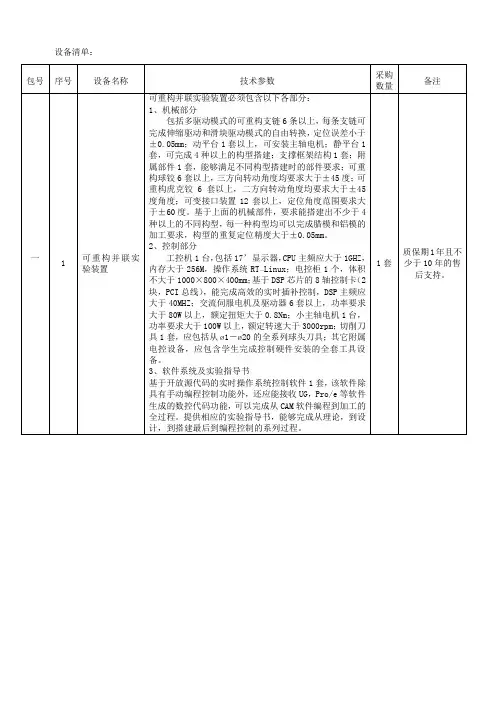
教学机器人
硬件组成:
1)机电系统:高强度ABS地盘;锌合金齿轮头,差轮传动,最快速度≥1M/S。
2)能源系统:标准电压约7V,高能量锂电池,可在线充电。
3)传感器:2个分辨率≥30脉冲转的光电编码器,2个光敏传感器,2个红外发射传感器,1个红外接受传感器,1个声音传感器,1套碰撞传感器。至少可检测8个方向。
3套
质保期1年且不少于10年的售后支持。
2
双DSP电机教学实验系统
系统包括双DSP电机教学实验系统、电机驱动模块和24V直流无刷电机。
(1)DSP基本系统
TMS320F2812-高性能32位定点DSP,主频150MHz,SRAM-基本配置64K×16位,内部Flash-128K×16位,串行512字节EEPROM,实时时钟RTC,片内16路12bit分辨率A/D,外部扩展4通道12bit分辨率,量程10v D/A,16路专用于电机控制的PWM接口,看门狗电路、电源监视、上电和手动复位,2路编程可选的RS232/RS422/RS485,1路CAN总线扩展接口,1路符合2.0标准的USB2.0高速接口;
8)提供RJ45标准以太网接口,实现视频服务器或网络摄像机功能;
9)支持脱机与PCI接口两种工作模式,PCI接口工作模式可实现多板工作;
10)具有嵌入式ESAM加密模块,可更有效地保护用户的知识产权。
11)实现对云台控制。
(2)软件平台
1)提供各种测试程序源代码:存储器、UART、视频输入/输出、音频输入/输出、IDE硬盘接口、10/100M以太网接口(提供TCP/IP协议库)、ESAM嵌入式安全加密模块、RTC实时时钟、数字I/O、Boot上电自举等各种硬件功能模块的测试程序;
2、控制部分
ZAT2200V753技术规格

中联牌ZLJ5550JQZ200全地面起重机技术规格书ZAT2000V753/27Z中联牌ZLJ5550JQZ200全地面起重机技术规格书ZAT2000V753/27Z 1 产品特点ZAT2000全地面起重机是我公司为适应市场需求,运用多年设计制造移动式起重机的技术结晶并结合国际先进技术设计开发的高性能、高可靠性起重机。
该产品是机电液系统高度集中的高科技产品。
它将以其卓越的操纵性能、极佳的微动性能、巨大的起重能力和超常的起升高度而活跃于我国经济建设的各个领域。
该产品适用于化工、矿山、油田、港口码头、建筑工地等场所的起重作业和安装工程。
该产品不适合于电磁波较强的地区。
该产品是一种全回转、伸缩动臂式、电液比例控制的全地面起重机。
采用本公司自制的全驾五桥专用全地面底盘,视野宽广,装饰豪华舒适,三桥驱动,全桥转向。
采用了最新的带负载反馈电液比例换向阀及多联柱塞变量泵,开式、闭式结合的变量系统,使得各执行机构的工作能力充分发挥,双手柄操纵,能实现主副起升、变幅、回转、伸缩诸机构之间的组合动作,极大地提高了起重机的工作效率。
具有操作轻便、灵活,工作平稳可靠,无级调速等特点。
在液压系统中,设有溢流阀、平衡阀、液压锁、制动阀等安全装置,以防油路过载及避免由于油管破裂而引起的意外事故发生。
配备了力矩限制器等多种安全装置和齐全的照明系统,可保证操作安全可靠,并便于夜间作业。
2.整机规格2.1产品型号汽车行业型号: ZLJ5550JQZ200工程行业型号: ZAT2000产品特征号: ZAT2000V7532.2 主要技术参数表1主要技术参数表表1主要技术参数表2.3 起升高度曲线——72m主臂起升高度曲线——67.4m主臂+12m副臂(副臂一)的起升高度曲线—— 67.4m主臂+20m副臂(标准节+副臂一)的起升高度曲线——67.4m主臂+28m副臂(标准节+副臂一+副臂二)的起升高度曲线—— 67.4m主臂+36m副臂(加长臂+标准节+副臂一+副臂二)的起升高度曲线——主臂+4.3m鹅头架的起升高度曲线2.4 额定起重量表表一(支腿全伸、72吨配重)单位:×1000kg备注:带*号额定起重量采用240吨吊钩,其中200吨采用18倍率,145吨采用15倍率。
基于adams的小车式起落架着陆及全机滑跑动态仿真

ii
基于 ADAMS 的小车式起落架着陆及全机滑跑动态仿真
图清单
图 2.1 多体系统动力学建模与求解一般过程 .....................................................8 图 2.2 ADAMS 软件求解方法及过程....................................................................... 11 图 2.3 飞机数字功能样机组成 ...........................................................................14 图 3.1 小车式起落架的结构 ...............................................................................16 图 3.2 小车式起落架结构模型 ...........................................................................18 图 3.3 外筒受力图 ...............................................................................................18 图 3.4 内筒受力图 ...............................................................................................19 图 3.5 车架受力图 ...............................................................................................20 图 3.6 后轮受力图 ...............................................................................................20 图 3.7 前轮受力模型 ...........................................................................................21 图 3.8 缓冲器结构模型 .......................................................................................22 图 3.9 缓冲器受力图 ...........................................................................................24 图 3.10 圆角方形截面结构 .................................................................................25 图 4.1 起落架 CATIA 三维建模..........................................................................29 图 4.2 设计过程 Step 函数结果曲线 ..................................................................31 图 4.3 IMPACT 函数示意图.................................................................................32 图 4.4 ADAMS 仿真模型 .....................................................................................32 图 4.5 缓冲器随行程变化曲线 ...........................................................................35 图 4.6 空气弹簧力随行程变化曲线 ...................................................................35 图 4.7 油液阻尼力随行程变化曲线 ...................................................................35 图 4.8 缓冲器的功量图 .......................................................................................36 图 4.9 轮胎作用力 ...............................................................................................36 图 4.10 后轮冲击载荷 .........................................................................................37 图 4.11 前轮冲击载荷..........................................................................................37 图 4.12 缓冲器行程变化曲线 .............................................................................38 图 4.13 不同重量下的缓冲器行程 .....................................................................39 图 4.14 不同重量下起落架对机身的冲击载荷 .................................................39 图 4.15 空气弹簧力随行程变化的比较曲线 .....................................................40 图 4.16 缓冲器的功量图 .....................................................................................41 图 5.1 理想的变油孔面积曲线形式 ...................................................................46
基于TM241 PLC和ATV340变频器的起重机防摇系统的应用实践

基于TM241 PLC和ATV340变频器的起重机防摇晃系统的应用实践Application practice of Crane anti sway system based on TM241 PLC and ATV340 inverter李勇忺,成都众业达电器有限责任公司yongxian Li,CHENGDU ZHONGYEDA ELECTRIC CO.,LTD摘要:本文描述采用施耐德御卓家族变频器ATV340对起重机进行防摇控制,从而减小行走启停时的摇晃。
系统采用施耐德PLC M241作为控制器,利用其集成防摇功能块,实现简单,效果良好。
关键词:起重机防摇ATV340变频器M241 PLC EtherNet/IPAbstract: This paper describes the use of Schneider Yuzhuo family frequency converter ATV340 for anti sway control of the crane, so as to reduce the swing during starting and stopping. The system uses Schneider PLC m241 as the controller, and uses its integrated anti sway function block to realize simple and good effect.Key words:Crane Anti Sway ATV340 Frequency converter M241 PLC EtherNet/IP1 引言一般起重机本体和吊具多采用柔性钢丝绳链接,此种方法可以减少起重机的动载荷,提高起重机吊运货物的灵活性,降低系统的机械冲击。
在实际应用当中,由于平移机构的加速度和负载惯性存在的必然性,会出现起重机本体和负载出现夹角的现象,以致负载摇摆现象的发生。
ATMT 电源自动转换系统
ATMT12 1250 1250 65 65 100% 65 36 143 143 AC-33iB ≤700 25 12.5 10
ATMT16 1600 1600 65 65 100% 65 36 143 143 AC-33iB ≤700 25 12.5 10
ATMT20 2000 2000 65 65 100% 65 36 143 143 AC-33iB ≤700 20 10 8
p 2B型 — 适用两电源;具备主、备回路电源失压、断相、欠压、过压检测 及自动、延时(连续可调)转换功能;具备频率、相位和电压幅值差检测 功能;具备手动并联转换功能。
p 3A型 — 适用两电源一母联的情况;具备主、备回路电源失压、断相、欠 压、过压检测及自动、延时(连续可调)转换功能;电气互锁。
p 3B型 — 适用两电源一母联的情况;具备主、备回路电源失压、断相、欠 压、过压检测及自动、延时(连续可调)转换功能;具备频率、相位和电 压幅值差检测功能;具备手动并联转换功能。
8
型号说明
ATMT 额定电流 (A)
额定电流可选(1)
04 (2) 06 08 10 12 16 20 25 32 40 40b 50 63 400 630 800 1000 1250 1600 2000 2500 3200 4000 4000 5000 6300
可选附件
控制器附件 执行断路器附件 机械连锁
800
630
800
65
65
65
65
100% 100%
65
65
36
36
143
143
143
143
AC-33iB AC-33iB
≤700 ≤700
25
西门子V90伺服
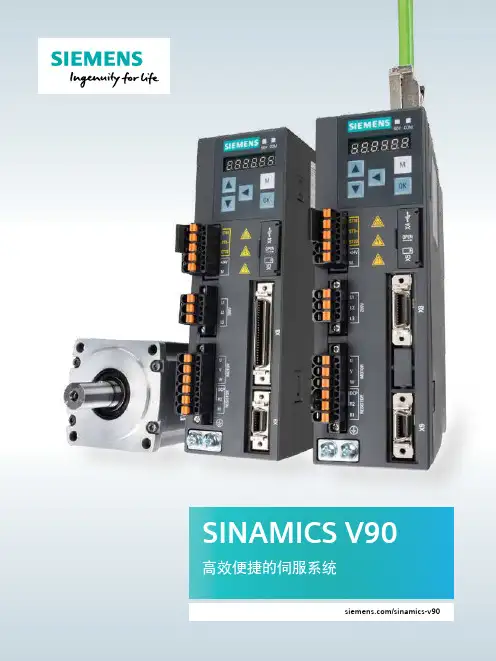
SINAMICS V90高效便捷的伺服系统/sinamics-v902SINAMICS V90 及 SIMOTICS S-1FL6运动控制的最佳伺服驱动解决方案目录SINAMICS V90 伺服驱动系统 – SINAMICS 和 SIMOTICS 家族的一员伺服驱动系统SINAMICS V90 伺服驱动和 SIMOTICS S-1FL6 伺服电机组成了性能优化,易于使用的伺服驱动系统,八种驱动类型,七种不同的电机轴高规格,功率范围从0.05kW 到7.0kW 以及单相和三相的供电系统使其可以广泛用于各行各业,如:定位,传送,收卷等设备中,同时该伺服系统可以与S7-1500T/S7-1500/S7-1200 进行完美配合实现丰富的运动控制功能。
伺服驱动系统概述 ..................................................03伺服驱动系统优点 ..................................................05SINAMICS V90 伺服驱动系统 的自动化环境 ......................................................... 10SINAMICS V-ASSISTANT 调试工具 ..........................10SINAMICS V90 技术数据与控制特征 .......................12系统一览及接线图 ..................................................15SIMOTICS S-1FL6 技术数据 及扭矩/速度曲线 .................................................... 18SINAMICS V90 和 SIMOTICS S-1FL6 安装尺寸及安装间距 ............................................... 22选型步骤 ...............................................................26SINAMICS V90 和 SIMOTICS S-1FL6 订货数据 (27)3脉冲序列版本 (PTI)PROFINET 版本 (PN)SINAMICS V90 伺服驱动SINAMICS V90 根据不同的应用分为两个版本:1. 脉冲序列版本(集成了脉冲,模拟量,USS/MODBUS )2. PROFINET 通讯版本SINAMICS V90 脉冲版本可以实现内部定位块功能,同时具有脉冲位置控制,速度控制,力矩控制模式。
西门子自动化与驱动产品在门式斗轮机纠偏控制系统中的应用
本文介绍了西门子SIMATIC S7-300 PLC、MASTERDRIVES 6SE70系列变频器和MP277触摸屏等产品在门式斗轮机纠偏控制系统中所组成的系统配置和网络结构;并从软硬件方面,叙述了关键功能的成功实现。
1.项目简介长春发电设备总厂在华能九台电厂60米跨度门式斗轮堆取料机设计中采用了先进的自动纠偏控制技术,减少了门式斗轮堆取料机的啃轨现象的发生,极大地提高了设备的生产效率,减少了企业的维护费用,减轻了维护人员的工作量。
下图一为华能九台电厂门式斗轮堆取料机图。
图一 华能九台电厂60米跨度门式斗轮堆取料机2.设备工艺介绍2.1 门式斗轮堆取料机啃轨现象门式斗轮堆取料机(简称门式斗轮机)是一种大型散货料场的专用堆取料设备,具有机械结构简单,出力大,回取率高,易操作,易维护,自动化水平高,性能稳定等特点。
门式斗轮机已成为现代化大型企业贮运料场所必备的设备之一。
但啃轨问题一直是影响门式斗轮机正常运行的技术难题。
啃轨现象是指在其行走过程中,车轮边缘和轨道相互接触摩擦,发出异常响声的现象。
啃轨现象大大缩短了车轮和轨道的使用寿命,会引起门架的弯曲扭转变形。
更换车轮、轨道和加固门架不仅影响了企业的生产效率,还增加了企业的维护费用。
造成门式斗轮机啃轨的原因很多。
一般认为产生啃轨的主要原因是由于轨道和车轮的制造、安装的机械误差引起的,但只要按照门式斗轮机安装规范要求,使用一定的检测手段是可以将误差控制在一定范围内的,也就可将啃轨降低到容许的程度。
实践证明,车轮和轨道引起啃轨的因素是暂时的,门式斗轮机其自身的因素对啃轨影响是最大的。
图二 啃轨示意图图三 门式斗轮堆取料机自动纠偏控制原理图啃轨示意图如图二所示。
门式斗轮机跨度大(跨度60米),行走距离长(约200米),两侧支腿负载不平衡,刚性腿侧要带动尾车机构一起运行,所以不可避免的要比柔性腿侧所带的负载要大,这样就导致两支腿的负载不一致。
而刚性侧和柔性侧选择的电动机机械特性都是一样的,但负载却不同,所以门式斗轮机行走时,两支腿的车轮转速就不相同,会使一支腿超前而另一支腿滞后。
加特克JATCO大中型无级变速箱CVT8
2-3. 结构
2.Specification
CVT8及CVT8HT的基本结构几乎与现有的 CVT(CVT2)的基本结构相 同,但是我们对总共约500个零件中的300多个CVT零件进行了认真评审 及分析。
油泵
前进,后退 主动带轮
变矩器 输入轴 引擎输入
从动带轮
减速齿轮 提供给轮胎的输出
输出齿轮 空转齿轮 末端传动齿轮
- 新设计
第一届“自动变速箱、混合动力及电力驱动技术” CTI中国论坛,上海 - JATCO有限公司经理Tsutomu Saito先生-
2-2. 规格
项目
扭矩容量(Nm)
齿轮比范围
带轮比
齿轮比 末端传动齿轮
行星齿轮比
前进 后退
最低带轮比
重量(kg) 全长(mm)
皮带轮轴间的距离(mm)
第一与第四轴间的距离(mm) 控制执行器
为保护生态而设计的下一代大中型无级变速 箱(CVT)
- JATCO CVT8 产品概念、结构、控制系统及客户利益-
Tsutomu Saito(齐藤勤)
JATCO(加特可)有限公司
第一届“自动变速箱、混合动力及电力驱动技术” CTI中国论坛,上海 - JATCO有限公司经理Tsutomu Saito先生-
1. 产品概念 2. 规格
目录
2-1.扭矩范围 2-2. 规格 2-3. 结构 2-4. 控制系统
3. 关键技术
3-1. 齿轮比覆盖范围扩大 3-2. 磨擦减少 3-3. 新的CVT控制
4. FWD-HEV的基础变速箱 5. 结论
第一届“自动变速箱、混合动力及电力驱动技术” CTI中国论坛,上海 - JATCO有限公司经理Tsutomu Saito先生-
霍尼韦尔的WEBs系统
• BACnet系统产品选择 (BACnet/IP)
-
BACnet MS/TP、IP路由器 24Vac/dc供电 导轨安装 内嵌Web服务器,供配置使用。 Honeywell WEBs经测试产品。
16 WEBs BACnet Solution v1.0
EasyIO 30P
PUL6436AS
13 WEBs BACnet Solution v1.0
FCU末端
Honeywell Proprietary
Æ
现场层 - 协议选择
• WEBs支持的现场层协议
- LonWorks:Spyder、XL10、XFL82x…… - BACnet:Spyder(MS/TP)、EasyIO30P - Modbus及其他:通讯电表等第三方设备 - 客户的需求 - VAV系统:LonWorks - 想简单些?……BACnet……
- 基于Web的建筑解决方案
• 采用的Tridium公司的Niagara Framework® 技术平台
• Niagara平台:拥有超过 150个合作伙伴
Tridium
6 WEBs BACnet Solution v1.0
Honeywell Proprietary
Æ
Honeywell于2005年全资收购 Tridium
Niagara平台
10 WEBs BACnet Solution v1.0
Honeywell Proprietary
Æ
典型架构
远端站点 远端 浏览器工作站 配置工具 浏览器工作站 Workbench 配置工具 用户企业 数据库
......
BACnet/IP Modbus/TCP OPC oBIX SQL 私有协议 …
丹佛斯FC301 302 选型指南
同时保护设备和操作人员
VLT® AutomationDrive FC 302 交付时的 标配是根据 IEC 61508/IEC 62061,带有 符合 ISO 13849-1 PL d 和 SIL 2 要求的 STO(安全转矩关断)功能。 此安全功能可通过使用 VLT® 安全选 件 MCB 140 系列和 VLT® 安全选件 MCB 150 系列进行扩展,以包括 SS1、 SLS、SMS、SSM、安全点动模式等。
使用最长 300 米的电动机电缆
VLT® AutomationDrive 的设计使它成 为要求使用长电动机电缆的应用的完 美选择。该变频器无需额外组件,即 可在使用最长 150 米的屏蔽电缆或最 长 300 米的无屏蔽电缆时,提供无故 障操作。这样,就可将变频器安装在 距应用比较远的中心控制室,而不会 影响电动机性能。
尤其令人印象深刻的是 250 kW、 690 V 型,它是当今市场上同等功率产 品中尺寸最小的,可使用 IP 54 机箱。
尽管尺寸紧凑,但所有变频器都配有 集成的直流电抗器和 EMC 滤波器,这 可帮助减少电网污染,降低 成本并减少外部 EMC 组件和接线的 工作量。
IP 20 型经过优化,可采用机柜安装,并 具有隐蔽电力端子以防止意外接触。 订购变频器时,还可选择在相同尺寸 的包装中包括熔断器或断路器。控制 和电源电缆在底部单独引入。
使用领先的经实践证明且面向未来的电动 机控制解决方案减少项目成本,确保最低 拥有成本并保持高效过程。
每台 VLT® AutomationDrive 变频器都基 于 45 年的经验和创新。易于使用,所有型 号都采用同一基本设计和操作原理。只要 了解一种变频器,即可操作其他全部变频 器。本选型指南可帮助您选择和配置适合 0.25-400 kW 应用的最佳变频器。