
飞行器姿态控制开题报告ppt课件
合集下载
空天飞行器全局终端滑模控制23页PPT

(r cos q sin ) / cos
p (J y J z) qr M x
Jx
Jx
q (J z J x) pr M y
Jy
Jy
r (Jx J y) pr M z
Jz
Jz
(1)
飞行器姿态模型
令 x1
x2
x3 x4
p
x5
q
x 6 r
u1
Lg1Lfh1(x) A(x)Lg1Lfh2(x)
Lg1Lfh3(x)
Lg2Lfh1(x) Lg2Lfh2(x) Lg2Lfh3(x)
L L Lg g g3 3 3L L Lfffh h h1 2 3(((x x x)))100
sinx1tanx2 cosx1
sinx1secx2
cosx1tanx2
(3)
b(x) b1(x) b2(x)
式中
bi
(x)
Lri f
hi
(x),i
1, 2,
bm (x)
,m
在满足上述条件的情况下,再利用状态变换
,就能 Z ( x ) h 1 ( x ) , L f h 1 ( x ) ,, L r 1 f 1 h 1 ( x ) ,, h m ( x ) , L f h m ( x ) ,, L r f m 1 h m ( x ) T 使得系统输出的第 i 个分量 y i 仅受第 i 个参考变量 v i 的影响。
空天飞行器全局终端滑模控制
服从真理,就能征服一切事物
空天飞行器的 全局终端滑模控制
报告人:李英 指导老师:井元伟教授
目录
1.飞行器姿态模型及其输入输出解耦 2.全局终端滑模控制系统设计 3.仿真 4.结论
自动飞行控制系统PPT课件
远前方的大。若迎面气流速度逐渐增大,则翼面上流速的最大值也会增大,该处的温度则要降低,因而音
速也降低。当迎面气流的速度达到某一值时,翼面上最大速度处的流速等于当地音速,此时我们把远前方的
迎面气流速度 与远前方的空气音速
M
之
cr
比 ,定义为该机的临界马赫数
。
a
18
V
第18页/共92页
Mcr
第二节 空气动力学的基本知识
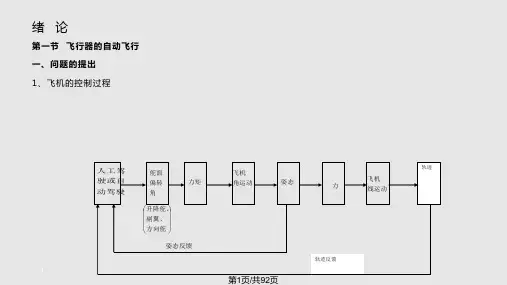
路;其作用是稳定与控制飞机姿态。 • 控制(制导)回路:由稳定回路加上飞机轨迹反馈元件、放大计算装置组成飞机轨迹自动驾驶仪,并与飞
机形成的回路;其作用是稳定与控制飞机轨迹。
8
第8页/共92页
第一章 飞行原理
• 飞机控制系统的核心问题是研究由控制系统和飞行器组成的闭合回路的静、动态性能,为此必须建立控制 系统和飞行器的数学模型,其形式可以是微分方程、传递函数或状态空间表达式等。
4
第4页/共92页
第一节 飞行器的自动飞行
二、控制面 1、控制飞行器的目的是改变飞行器的姿态或空间位置,并在受干扰情况下保持飞行器的
姿态或位置。因而必须对飞行器施加力和(或)力矩,飞行器则按牛顿力学定律产生运动。 2、作用于飞行器而与控制有关的力和力矩主要是偏转控制面(即操纵面)产生的空气动
力和力矩。一般飞机有三个控制面:升降舵、方向舵和副翼。 3、由于航空技术的发展,仅靠改善飞机的气动布局和发动机的性能难以达到对飞机性能
V a
19
Vmax a
第19页/共92页
第二节 空气动力学的基本知识
• 飞机飞行速度的范围划分如下:
• 飞行马赫数 为飞行速度与远前方空气音速之比,
时为低速飞行;
为亚音速飞行;
飞行力学与控制10:飞机姿态控制

驾驶杆的随动,
了解自动驾驶仪
的工作
驱动
装置
驾驶员
u
飞机
y
自动驾驶仪
yC
c)电传操纵方式
控制器在前向通道,驾驶员通过控制器操纵飞机,
驾驶杆与操纵面之间不再有机械式的联系,而是电
信号传递,所以称为”电传操纵”.
此时,
yC
驾驶杆为
驾驶员
控制器预置
指令信号
例如: 过载nyC ,
控制器
u 驱 动
装置
飞机
y
角速度ZC ,
• 自动驾驶仪是在阻尼器基础上发展而来的.
控制器设计的目标和方法(俯仰为例):
1)抑制长周期模态; 2)构成高度控制器,实现纵向航迹的控制 方式:在阻尼器的基础上,添加外回路反馈俯仰角. 设计的目标,具有小的稳态误差,又有良好的瞬态特性. 为了实现该目标需要增益和动态补偿器.
系统综合的方法:先设计内回路,再设计外回路.
不带自动器---全动平尾
全动平尾
战斗机常用,平尾实现操纵,配平电机和弹簧(千斤顶,screw jack) 承担稳态操纵面载荷,并改变零杆力点,使驾驶员围绕零点操纵.
不带自动器---带助力器
人感系统
驾驶杆力用液压助力器来减小,或完全替代, 操纵面的感觉消失,用人感系统来为驾驶员 提供力的感觉.(人感系统经历了机械,被动,主动)
自动驾驶仪的基本功能
• 稳定模式:飞机自动保持原来的姿态角, 例如:自动驾驶仪输入指令信号分别为
C (t0 ), 能增加长周期阻尼,抑制长周期模态; C 0, C (t0 ), 保持机翼水平,稳定螺旋模态;
•给定变化的航向(或俯仰角),使飞机自动改变航向, 并稳定于该航向.
四轴飞行器PPT

3.4 无刷马达旋转螺旋桨来提 供升力,以推动飞行器。与有 刷马达相比,无刷马达具有扭 % 力大、低耗损的优点,但由于 其结构,必须加上一些电路与 较为复杂的方法控制。本次使 用KV的无刷马达。见图四
Байду номын сангаас
50
图四
图三
3.5 电池提供控制板与马达电源。本 次专题使用11.1V1500mAh的锂电池( 最大放电25C,瞬间35C),如图五所 示。
映射到电机
32%
4
成果展示
2
系统整体框图
四轴飞行器的系统运作示意图如右 图所示,微控制器从传感器读取信 息,转换成飞行器姿态,飞行器上 的微控制器依此当前姿态,转换成 PWM信号控制电调,改变无刷电机 转速,来达到自主平衡与方向控制 。
传感器组
四轴飞行器
I^2C总线
PWM 单片机 电调 无刷电机
32%
3
硬件及软件设计
此次四轴飞行器的结构由两对正反桨、四颗无 刷马达、四个电子调速器(电调)、一颗电池构成 。 3.1 机身用来放置控制器、马 达、电池…等等的平台。机身 的大小,会限制螺旋桨的长度 ,进而影响到负载的大小;机 身的硬度,会使感测器受到马 达所产生震动影响的大小。本 次专题使用对角长度250mm的 机身。如图一
研究背景及意义:
近年来,由于微机电系统(Micro Electro Mechanical Systems,MEMS)技术快速发展,同时低成本、普及的传感器的产 生。便出现以算法与传感器为核心的四轴飞行器成为热门的研究课 题,其有着重量轻、体积小、结构简单、机动性高、维护方便等优 点。 四轴飞行器基于以上优点,可以应用于实时监控、地形探勘、 灾区救援及收寻。
3.7 惯性测量单元(IMU) 如图为单片机的I2C接口与传 感器的连接示意。 % 使用I2C总线即可与多个装置 通信。 本次使用MPU6050(三轴加速 度陀螺仪传感器)与HMC5883 (电子罗盘)。
飞行控制系统典型飞行控制系统工作原理.完整资料PPT
第2式为:滚转力矩方程;
此控制律适于小转弯状态。
但机上没有足够精度的无线电测距仪 。
q 0 0 M ( ) 0 具有比例控制律的系统没有自动配平功能,所以仍要求驾驶员利用调整片效应机构消除杆力实现配平。
另一方面,通过电气通道由杆力传感器产生电的指令信号,经指令模型形成满足操纵特性要求的电信号,与增稳系统的反馈信号综合后使舵面偏转
• 当飞机角速度信号测量后(以纵向为例)q经放大器、舵回路传递到舵面,使之
3保、证同飞时机用在副水翼平和面方内向盘舵旋稳―定向与心控力制有等航于个向惯偏性角力
此舵偏角引起舵面力矩,这个力矩显然是
这侧里向引 波入束清导洗引网系络统原理与目下的滑是波消束除由导转引q弯系引时统起的相稳的似态,阻值不,尼再(作力协介调矩绍转。(弯时的值)
重心位置 测量元件
放大计 算装置
-
放大器
-
舵机
反馈元件 舵回路
敏感元件
舵面
飞机
稳定回路
运动学 环节
控制回路
典型飞行控制系统的分类
• 阻尼器(damper) • 增稳系统(stability augmentation systems-SAS) • 控制增稳系统(control augmentation system-CAS) • 自动驾驶仪(Autopilot)
飞机结构特点及受空气动力影响情况
• 为满足大包线,及良好的飞行性能要求,飞机 设计时采用薄的翼型,小的展弦比和具有上反 效应的大后掠前缘的三角翼,这使横向静稳定L 导数
• 为减少阻力,而尽量减小机身的截面积,即机
身细长,机翼又薄,机载设备大部分都装到机
身I
动
上Z 使I质Y
惯量
量
飞机飞行控制课件

(S
22
A
(S
1 T 1
)(S
1 T 2
)
spsp S
作战方式:?
11
驾驶员 vs 飞行控制系统
驾驶员的缺点
有限的反应速度 有限的感知能力 会紧张、疲劳
驾驶员的优点
学习能力 应付意外的能力
飞行控制系统:在飞
行过程中,利用自动 控制系统,能够对飞 行器构形、飞行姿态 和运动参数实施控制 的系统。
12
本课程的目的
飞机引入飞行控制系统的飞行力学机理:
(S)=D(S)+kN(S)=0
当k=0时,D(S)=0,对应 0 系统极点
当k=时,N(S)=0,对应
系统零点
-5
Matlab:rlocus,rltool
-10
-1.4
-1.2
-1
-0.8
-0.6
-0.4
-0.2
Real Axis
0
0.2
27
根轨迹分析
每一对共轭复根表示一
个振荡模态
S 22 spsp S
2 sp
0
(S 1 )(S 1 ) 0
Tsp1
Tsp 2
长周期(phugoid)
S 22
p p S
2 p
0
45
纵向传递函数2
Ga e
(S)
a(S) e (S )
Aa
(S
1 Ta
)(S
22 aa
S
a2
)
(S
22
sp sp
第五章 典型飞行控制系统分析ppt课件
❖ 比例式控制规律:舵面偏转角与自动驾驶仪输入信号之间成 比例关系;构成比例式自动驾驶仪(有差式)。
❖ 积分式控制规律:舵面偏转角与自动驾驶仪输入信号之间成 积分关系,或舵面偏转角速度与自动驾驶仪输入信号之间成 比例关系;构成积分式自动驾驶仪(无差式)。
.
自动驾驶仪的俯仰通道:用来控制飞机俯仰角运动的,作 为俯仰角运动的自动控制,既要考虑飞机相对于横轴的转 动,即俯仰角本身的变化,也要考虑速度向量在对称平面 内的转动。
.
5.4.1 姿态控制系统的构成与工作原理
-比例式自动驾驶仪
(4)一阶微分信号在比例式控制规律中的作用(续)-结论 ➢在一定的舵回路时间常数下,用增加反馈增益 L 来 增大阻 尼是有限度的,特别当T较大时; ➢为确保角稳定回路的性能,不能单纯增加速率陀螺信号强 度(即 L 不能过大),必须同时减小舵回路的惯性,使舵回 路具有足够宽的通频带; ➢一般舵回路时间常数T限制在0.030.1s内,即舵回路的频 带一般比飞行器频带宽35倍。
机的输出信号反馈到输入端形成负反馈回路的随动系统。 ❖ 舵回路的组成:舵机、反馈部件、放大器。
-
-
放大器
舵机
舵面
舵回路
测速机 位置传感器
.
5.1 概述
❖ 自动驾驶仪:测量部件测量的是飞机的飞行姿态信 息,则姿态测量部件+舵回路=自动驾驶仪。
❖ 稳定回路:自动驾驶仪+被控对象 稳定回路。 稳定回路作用:稳定和控制飞机姿态。
eL(g)
式中例:式控L制K 律K的10姿,态g角U 自K 1动g 控由制垂器直如陀下螺:以及舵回路构成了比
垂直陀螺
Ug
K +-
1 U
u
舵回路
❖ 积分式控制规律:舵面偏转角与自动驾驶仪输入信号之间成 积分关系,或舵面偏转角速度与自动驾驶仪输入信号之间成 比例关系;构成积分式自动驾驶仪(无差式)。
.
自动驾驶仪的俯仰通道:用来控制飞机俯仰角运动的,作 为俯仰角运动的自动控制,既要考虑飞机相对于横轴的转 动,即俯仰角本身的变化,也要考虑速度向量在对称平面 内的转动。
.
5.4.1 姿态控制系统的构成与工作原理
-比例式自动驾驶仪
(4)一阶微分信号在比例式控制规律中的作用(续)-结论 ➢在一定的舵回路时间常数下,用增加反馈增益 L 来 增大阻 尼是有限度的,特别当T较大时; ➢为确保角稳定回路的性能,不能单纯增加速率陀螺信号强 度(即 L 不能过大),必须同时减小舵回路的惯性,使舵回 路具有足够宽的通频带; ➢一般舵回路时间常数T限制在0.030.1s内,即舵回路的频 带一般比飞行器频带宽35倍。
机的输出信号反馈到输入端形成负反馈回路的随动系统。 ❖ 舵回路的组成:舵机、反馈部件、放大器。
-
-
放大器
舵机
舵面
舵回路
测速机 位置传感器
.
5.1 概述
❖ 自动驾驶仪:测量部件测量的是飞机的飞行姿态信 息,则姿态测量部件+舵回路=自动驾驶仪。
❖ 稳定回路:自动驾驶仪+被控对象 稳定回路。 稳定回路作用:稳定和控制飞机姿态。
eL(g)
式中例:式控L制K 律K的10姿,态g角U 自K 1动g 控由制垂器直如陀下螺:以及舵回路构成了比
垂直陀螺
Ug
K +-
1 U
u
舵回路
飞行力学与飞行控制讲稿-1ppt课件
2020/3/25
18
半机体坐标系Oxbybzb :O在质心, Oxb沿飞 行速度矢量V在飞机对称平面投影方向, Oyb在对称平面内,垂直于Oxb向上(因而 与 Oyq 重 合 ) , Ozb 垂 直 于 飞 机 对 称 平 面 (与轴Ozt重合)。
2020/3/25
19
图2-2
2020/3/25
2020/3/25
13
操纵系统: 动力装置: 机载设备:
2020/3/25
14
第二章 飞机的一般运动方程
一、常用坐标体系、飞机运动参数定义 及坐标系转换
常用坐标体系(全部为右手直角坐标系) 地面坐标系Axdydzd:地面坐标系是相对地球表 面固定不动的,它的原点A 位于地面的任意选 定的某固定点,而Axd 轴位于地平面内并选定 的任一指定的方向,Ayd轴铅垂向上,Azd位于 水平面内,地轴系常用在表示飞机在空间的位置 和飞行轨迹。
2020/3/25
11
三、飞机的主要组成部分及其功能
2020/3/25
12
机翼 :产生升力 ,机翼上一般有用于横向操纵 的副翼和扰流片;机翼前后缘部分还设有各种 形式的襟翼,增加升力 尾翼:水平尾翼和垂直尾翼;V型尾翼;水平尾 翼一般有水平安定面和升降舵组成;垂直尾翼 一般有垂直安定面和方向舵组成;超音速飞行 时通常采用全动水平尾翼(差动);鸭翼 机身:容纳人员、货物或其他载重和设备;要 求流线;飞翼式飞机取消机身。 起落架:起飞降落(机轮、滑撬、浮桶)
2020/3/25
15
机体坐标轴系Oxtytzt :机体坐标轴系是固连与飞 机并随飞机一起运动的一种动坐标系。其原点位 于飞机的重心,Oxt 轴与机翼的平均空气动力弦 线或机身轴平行,指向机头的方向为正,Oyt轴 位于飞机的对称面内垂直于Oxt轴,向上为正, 而Ozt轴则垂直与飞机的对称面,向右为正 气动力矩的三个分量即滚转力Mx,偏航力矩My
飞行力学与飞行控制PPT精品文档
机身:容纳人员、货物或其他载重和设备;要 求流线;飞翼式飞机取消机身。 起落架:起飞降落(机轮、滑撬、浮桶)
2020/10/7
13
操纵系统: 动力装置: 机载设备:
2020/10/7
14
第二章 飞机的一般运动方程
一、常用坐标体系、飞机运动参数定义 及坐标系转换
常用坐标体系(全部为右手直角坐标系) 地面坐标系Axdydzd:地面坐标系是相对地球表 面固定不动的,它的原点A 位于地面的任意选 定的某固定点,而Axd 轴位于地平面内并选定 的任一指定的方向,Ayd轴铅垂向上,Azd位于 水平面内,地轴系常用在表示飞机在空间的位置 和飞行轨迹。
微型扑翼飞机
200mm,总重11.5克,微型电
机驱动
2020/10/7
8
该微型旋翼飞行器基本尺寸为10cm,重 316g,其中发动机为微型柴油发动机,重 37g,燃油重132g。 上部装旋翼,下部装 照相机,采用GPS自动驾驶,留空时间 30min。可携带大约100g的设备。
美国洛克尼克的“克里扑里”微型旋翼飞行器
2020/10/7
4
导弹:大气层外的弹道导弹、装有翼面在大气 层内飞行地空导弹、巡航导弹等(和飞机很相 似!),一次性使用; (航空发动机,火箭发 动机作为动力)
飞机的分类:有人驾驶飞机、无人驾驶飞机
有人驾驶飞机:歼击机(战斗机)、截击机、 歼击轰炸机、强击机(攻击机)、轰炸机、反 潜机、侦察机、预警机、电子干扰机、军用运 输机、空中加油机、舰载飞机等;旅客机、货 机、公务机、农业机、体育运动机、救护机等
2020/10/7
15
机体坐标轴系Oxtytzt :机体坐标轴系是固连与飞 机并随飞机一起运动的一种动坐标系。其原点位 于飞机的重心,Oxt 轴与机翼的平均空气动力弦 线或机身轴平行,指向机头的方向为正,Oyt轴 位于飞机的对称面内垂直于Oxt轴,向上为正, 而Ozt轴则垂直与飞机的对称面,向右为正 气动力矩的三个分量即滚转力Mx,偏航力矩My
2020/10/7
13
操纵系统: 动力装置: 机载设备:
2020/10/7
14
第二章 飞机的一般运动方程
一、常用坐标体系、飞机运动参数定义 及坐标系转换
常用坐标体系(全部为右手直角坐标系) 地面坐标系Axdydzd:地面坐标系是相对地球表 面固定不动的,它的原点A 位于地面的任意选 定的某固定点,而Axd 轴位于地平面内并选定 的任一指定的方向,Ayd轴铅垂向上,Azd位于 水平面内,地轴系常用在表示飞机在空间的位置 和飞行轨迹。
微型扑翼飞机
200mm,总重11.5克,微型电
机驱动
2020/10/7
8
该微型旋翼飞行器基本尺寸为10cm,重 316g,其中发动机为微型柴油发动机,重 37g,燃油重132g。 上部装旋翼,下部装 照相机,采用GPS自动驾驶,留空时间 30min。可携带大约100g的设备。
美国洛克尼克的“克里扑里”微型旋翼飞行器
2020/10/7
4
导弹:大气层外的弹道导弹、装有翼面在大气 层内飞行地空导弹、巡航导弹等(和飞机很相 似!),一次性使用; (航空发动机,火箭发 动机作为动力)
飞机的分类:有人驾驶飞机、无人驾驶飞机
有人驾驶飞机:歼击机(战斗机)、截击机、 歼击轰炸机、强击机(攻击机)、轰炸机、反 潜机、侦察机、预警机、电子干扰机、军用运 输机、空中加油机、舰载飞机等;旅客机、货 机、公务机、农业机、体育运动机、救护机等
2020/10/7
15
机体坐标轴系Oxtytzt :机体坐标轴系是固连与飞 机并随飞机一起运动的一种动坐标系。其原点位 于飞机的重心,Oxt 轴与机翼的平均空气动力弦 线或机身轴平行,指向机头的方向为正,Oyt轴 位于飞机的对称面内垂直于Oxt轴,向上为正, 而Ozt轴则垂直与飞机的对称面,向右为正 气动力矩的三个分量即滚转力Mx,偏航力矩My