
飞行管理计算机系统
简述飞控系统的部件组成

简述飞控系统的部件组成
飞控系统是飞机上的一个重要组成部分,它负责控制飞机的飞行姿态、导航、通信等功能。飞控系统由多个部件组成,下面将对其进行简要描述。
1. 飞行控制计算机:飞行控制计算机是飞控系统的核心部件,它负责对飞机进行姿态控制和飞行控制。飞行控制计算机通过接收各种传感器的数据,如加速度计、陀螺仪等,进行数据处理和算法运算,然后输出控制指令,控制飞机的运动。
2. 飞行控制面板:飞行控制面板是飞行员操纵飞机的界面,通过控制面板上的按钮、开关和操纵杆等,飞行员可以对飞机进行控制。飞行控制面板通常包括驾驶员控制器、显示器、指示灯等,它们与飞行控制计算机相连,将飞行员的指令传递给飞行控制计算机,然后由飞行控制计算机来执行。
3. 传感器:飞控系统中的传感器负责感知飞机的各种状态和环境信息,并将其转化为数字信号,供飞行控制计算机进行处理。常见的传感器包括加速度计、陀螺仪、气压计、GPS接收器等,它们分别用于测量飞机的加速度、角速度、气压和位置等参数。
4. 电动舵机:电动舵机是飞控系统中用于控制飞机各个舵面的执行器。飞行控制计算机通过控制电动舵机的转动角度,可以改变飞机的姿态和航向。电动舵机通常包括副翼舵机、升降舵舵机、方向舵舵机等,它们分别用于控制飞机的滚转、俯仰和偏航运动。
5. 通信设备:飞控系统中的通信设备用于与地面站、其他飞机或空中交通管制进行通信。通信设备包括无线电台、数据链等,它们能够传输语音、数据和导航信息,以保证飞机在飞行过程中的安全和顺利。
6. 电源系统:飞控系统的电源系统提供电力供应,以保证各个部件正常工作。电源系统通常包括电池、发电机和电源管理模块等,它们能够为飞行控制计算机、传感器和电动舵机等提供稳定可靠的电力。
飞控系统由飞行控制计算机、飞行控制面板、传感器、电动舵机、通信设备和电源系统等部件组成。这些部件相互配合,共同完成飞机的飞行控制和导航任务。飞控系统的稳定性和可靠性对飞机的安全飞行至关重要。因此,飞控系统的设计和制造需要严格按照航空标准,确保其性能和质量达到要求。
ATA 22 自动飞行系统11
65 ATA22 AFS自动飞行系统
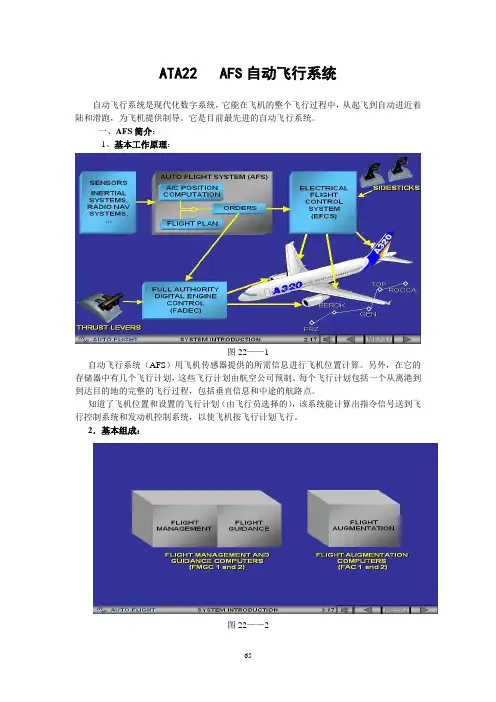
自动飞行系统是现代化数字系统,它能在飞机的整个飞行过程中,从起飞到自动进近着陆和滑跑,为飞机提供制导。它是目前最先进的自动飞行系统。
一、AFS简介:
1、基本工作原理:
图22——1
自动飞行系统(AFS)用飞机传感器提供的所需信息进行飞机位置计算。另外,在它的存储器中有几个飞行计划,这些飞行计划由航空公司预制。每个飞行计划包括一个从离港到到达目的地的完整的飞行过程,包括垂直信息和中途的航路点。
知道了飞机位置和设置的飞行计划(由飞行员选择的),该系统能计算出指令信号送到飞行控制系统和发动机控制系统,以使飞机按飞行计划飞行。
2.基本组成:
图22——2 66 自动飞行系统(AFS)可分为四个主要部分:
——飞行管理(FM)
——飞行制导(FG)
——飞行增稳(FA)
——故障隔离和探测系统(FIDS)
前两部分功能由飞行管理与制导计算机系统(FMGCS)实现。
后两个功能由飞行增稳计算机系统(FACS)实现。
3.飞行管理与制导计算机系统(FMGCS)
图22——3
飞行管理(FM)部分主要提供飞行计划的计算。飞行计划包括纵向和横向制导功能。
飞行制导(FG)部分主要有以下三个功能:
——自动驾驶(AP)
——飞行指引(FD)
——自动油门(A/THR)
FMGCs飞行管理与制导功能是由两个多功能控制显示组件(MCDU)和一个飞行控制组件(FCU)控制。
一般由MCDU提供机组与FMGCs之间的长期信息接口(如:飞行计划的选择和修改);而FCU提供短期的信息交换接口(如:AP自驾,FD飞行指引和A/THR自动油门功能的衔接)。
除MCDU和FCU外,FM和FG的信息主要显示在EFIS电子飞行仪表系统的显示器上,即主飞行显示器(PFD)和导航显示器(ND)。
(1)自动驾驶(AP)/飞行指引(FD) 67 图22——4
AP和FD的 主要功能是:
TTP总线在分布式飞控计算机系统中的应用

TTP总线在分布式飞控计算机系统中的应用
随着航空技术的发展,飞机的飞行控制系统也发生了很大的变化。传统的飞行控制系统采用集中式的飞控计算机架构,即所有的计算任务都由一个中央的计算机来完成。集中式的飞控计算机系统在性能、可靠性和安全性等方面存在一些限制。为了克服这些限制,分布式飞控计算机系统应运而生。
在分布式飞控计算机系统中,不再依赖于一个中央计算机来完成所有的计算任务,而是将计算任务分散到多个互相独立的计算节点上。这种架构可以提高系统的性能和可靠性,同时也能够更灵活地应对故障和扩展系统性能。
TTP(Time-Triggered Protocol)总线就是分布式飞控计算机系统中常用的通信总线协议之一。TTP总线是一种基于事件触发的实时通信协议,可以保证实时性能和可靠性。TTP总线提供了可预测的通信时间,并能够检测和纠正通信错误,从而确保数据的可靠传输。
1. 数据通信:TTP总线可以实现多个计算节点之间的数据通信。不同的计算节点可以通过TTP总线交换数据,从而实现信息的共享和协同处理。飞行控制器可以通过TTP总线传输飞机的姿态、速度等数据,实现飞行控制任务的协同执行。
3. 系统监控:TTP总线可以实现对分布式飞控计算机系统的监控和管理。通过TTP总线,可以监测系统的运行状态、检测和纠正通信错误,并实施相应的故障处理。TTP总线还可以提供系统的性能参数,用于系统的性能分析和优化。
4. 模块扩展:TTP总线可以实现对系统功能的模块扩展。由于TTP总线的架构灵活性,可以很方便地添加新的计算节点和功能模块,从而实现系统性能的扩展和升级。
TTP总线在分布式飞控计算机系统中具有很大的应用潜力。它可以提供高性能、可靠性和可扩展性,并确保系统的实时性能和安全性。随着航空技术的不断发展,TTP总线在飞行控制系统中的应用前景将会更广阔。
自动飞行控制系统介绍
自动飞行控制系统介绍
自动飞行控制系统是一种由计算机控制的系统,能够在飞行过程中自动控制飞机的飞行。它使用一系列传感器和计算机算法来监控飞机的状态,并根据预先设定的参数和指令来控制飞机的航向、姿态、速度和高度等参数。自动飞行控制系统具有提高飞行安全性、减少驾驶员工作负荷、提高飞行效率等优点,已经成为现代民航飞机的标配。
飞行管理系统是自动飞行控制系统的核心部分,它由飞行计算机、导航仪、航向仪、加速度仪等系统组件构成。它通过获取飞机的位置、航向、速度、高度等信息,并根据预设的航线和飞行计划,计算出飞机应采取的飞行参数和指令。飞行管理系统还可以根据空中交通管制和气象条件等变化,自动调整飞机的航线和高度,以保持安全和舒适的飞行状态。
电子持续应急系统是自动飞行控制系统的关键组成部分,它用来监控和检测系统或设备的故障,并采取相应的措施来解决问题。例如,当飞机遇到重大故障或异常情况时,电子持续应急系统会发出警报,并通过自动调整飞机的姿态和航线来确保飞行安全。
电动副翼控制系统是一种用来控制飞机舵面的机械或电力装置。它通过电动机或电动液压泵等驱动设备,实现对飞机副翼的精确控制。电动副翼控制系统可以帮助飞机保持稳定的飞行姿态,在飞行过程中自动调整机翼的倾斜角度,以实现平稳的飞行。
自动飞行控制系统在实际飞行中发挥着重要的作用。它可以减轻飞行员的工作负荷,使其能够更专注于监控飞行状态和处理突发情况。它还可以增加飞行的安全性,通过计算机算法和传感器的准确性来减少人为误差,并及时做出针对飞机状态的调整。自动飞行控制系统还可以提高飞行效率,通过优化飞机的航线和高度,减少飞机的燃料消耗和飞行时间。
总之,自动飞行控制系统是现代民航飞机的重要组成部分,它通过计算机控制和监控飞机的飞行状态,实现自动化的飞行控制。它具有提高飞行安全性、减轻飞行员工作负荷、提高飞行效率等优点,已经成为现代民航飞机必备的装备。随着科技的发展和创新,自动飞行控制系统将不断完善和提升,为飞行安全和效率带来更大的贡献。
基于DSP的嵌入式飞行控制计算机系统的设计和研究

第30卷第22期
V01.30 No.22 企业技术开发 TECHN0LOGICAL DEVELOPMENT OF ENTERPRISE 2011年11月 NOV.201 1
基于DSP的嵌入式飞行控制计算机
系统的设计和研究
王 洋
(1.西安电子科技大学,陕西西安710126; 2.咸阳职业技术学院,陕西西安710071)
摘要:文章针对飞行器嵌入式计算机系统的具体需求,设计了弹载信息处理系统硬件平台。介绍了嵌入式
弹载计算机的体系结构,并给出了各个模块的具体设计;给出了飞控计算机中央处理单元的详细参数和处理
器上运行的软件的功能和处理流程。最后进行了A/D采样和串口通信实验,验证了本嵌入式计算机系统平 台设计的有效性。
关键词:飞行器;飞控计算机;嵌入式计算机;DSP 中图分类号:TP274.2 文献标识码:A 文章编号:1006—8937(2011)22—0079—02
嵌入式计算机系统是各类弹箭飞行器中关键部件, 有着非常重要的作用。随着飞行器上的信息处理系统朝
着数字化、信息化、智能化的方向发展,各种处理算法不
断更新,对飞行器上的计算机系统的信息处理能力也提 出了越来越高的要求。
如何提高弹载计算机的信息处理能力,提高飞行器
的处理性能冗余度,以便满足复杂的算法处理需求,成为 设计者面对的关键问题。随着微电子技术的快速发展,适
用于飞行器上信息处理的DSP芯片的集成度也大幅提 高,单个芯片就集中了多类连接外部设备的接口。本文将
基于DSP芯片进行弹载信息处理系统的设计。
1弹载信息处理系统硬件平台设计
嵌入式弹载信息处理系统是飞行器完成信号处理和
预定任务的核心部件,其主要可以分为以下几个部分:中 央处理单元、外部扩展存储器、FPGA芯片、逻辑控制电
路、电源管理电路以及接口信号的电平转换和驱动电
路,其方框原理图见图1。 道。这样,导引头的电压信号可以通过外部同步信号触发
的方式来实现的实时采样,再输入到计算中来检测弹体 当前的滚转角和偏航角。可靠性高,断电时能够保持各种
FMS系统组成分析

FMS系统组成分析
飞管的主要作用及意义:
飞行管理系统(FMS)是通过组织、协调和综合机上多个电子和机电子系统的功能与作用,生成飞行计划,并在整个飞行进程中全程保证该飞行计划的实施,建立及执行LNAV和VNAV的导航,优化飞机性能,实现飞行任务的自动控制,使飞机在飞行过程中以最佳飞行路径、最佳的飞行剖面和最省油的飞行方式完成从起飞到进近着陆的整个飞行过程。装有飞行管理系统的飞机,不仅可以大量节省燃油,提高机场的吞吐能力,保证飞机的飞行安全和飞行品质,而且可以大大提高驾驶舱的综合化、自动化程度,减轻驾驶员的工作负担,带来巨大的无可估量的经济效益。
飞管的组成及功能:
组成:
现代飞机上FMS是一整套包括一堆子系统的系统,由一个许多计算机、传感器、无线电导航系统、控制板、电子显示仪表、电子告警组件以及执行机构联系起来的大设备系统。不同的机型飞行管理系统的构成不尽相同,典型的飞管系统主要是由四个部分组成:
1、传感器分系统——惯性基准系统(IRS)、大气数据系统(DADC)及无线电导航、发动机控制等系统
IRS是FMC基本传感器,向FMC提供2~3台IRU输出的导航数据(飞机纬度位置,真航向,磁航向,南北和东西向速度,俯仰和倾斜角,高度,升降速度,地速),FMC进行加权平均,主要参数有PPOS、GS、TRK、WIND等。
DADC通过ARINC429向FMC提供高度、温度、马赫数、空速等信息。
2、处理分系统——飞行管理计算机系统(FMCS)
FMCS包括FMC和CDU,是飞管系统的中枢。
3、执行分系统——自动飞行系统(AFCS)
AFCS也有称作自动驾驶/飞行指引仪系统,由飞行控制计算机(FCC)、方式控制板(MCP)以及一些其他部件组成。
AFCS是FMCS的执行部分,对AP、FD、STB/TRIM、A/T提供综合控制。AFCS-MCP给FMC提供LNAV、VNAV制导衔接,选择目标空速、目标马赫数,FMC向飞行控制计算机(FCC)提供经济目标空速、目标马赫数。
飞行标准监督管理系统(FSOP)
飞行标准监督管理系统(FSOP)
终端用户计算机系统运行环境要求
为保障民航飞行标准监督管理系统(以下简称:FSOP系统,访问地址:)正常稳定运行,确保相关工作顺利开展,使用FSOP系统的用户计算机应依照本文档进行系统设置并满足本文档的相关要求。
1、终端用户计算机应安装微软Windows XP或以上版本的操作系统,使用微软IE浏览器访问。建议IE的主版本为7或8。
2、应将 *://* 加入到IE浏览器的可信站点,并自定义可信站点的安全级别。具体操作方法详见附录二《设置可信站点并自定义安全级别的操作方法》。
3、使用FSOP系统的最佳显示器分辨率为1280*800,最低分辨率应为1024*768。若分辨率低于最低要求,系统部分功能有可能无法正常使用。
4、计算机应安装Flash插件、Silverlight5插件以及Adobe PDF阅读器,未安装的可访问,在系统首页左下角点击相应的链接下载安装。
5、完成上述设置后,请访问进行检测验证,如仍有问题,系统将给出相关提示。具体请参见附录一《客户端系统运行环境监测方法》。 6、为确保您本人账号和相关数据信息安全,使用FSOP系统的用户应向民航局信息中心申请并使用民航局政务外网身份认证卡(KEY)登录。申请身份认证卡应填写《民航局政务外网身份认证卡申请表》、《民航局政务外网身份认证卡个人签名采集页》,具体安装、密码修改和使用方法参见《民航局数字证书使用手册》。(以上可在下载)
7、终端用户计算机安装配置、身份认证卡安装使用以及FSOP系统使用中,如遇有技术问题,可与民航局信息中心联系,联系电话:010-64091135/64091137。
附录一
客户端系统运行环境监测方法
在使用系统前,请先访问,检查您的电脑使用环境。系统首页会对您当前的电脑环境进行自动检查,如果您的环境不符合要求,系统会给出提示和建议;如果符合要求,将不会出现如下提示信息。
附录二
TTP总线在分布式飞控计算机系统中的应用 2
TTP总线在分布式飞控计算机系统中的应用
TTP(Time-Triggered Protocol)总线是一种基于时间触发的通信协议,广泛应用于分布式飞控计算机系统中。分布式飞控计算机系统是指把飞机上的控制和管理功能分布到不同的计算机组件上,以实现更高效和可靠的飞行控制。
TTP总线采用串行通信方式,通过共享总线的方式连接各个计算机组件,包括飞行控制计算机、电力控制计算机、载荷管理计算机等。TTP总线能提供高带宽、实时性和可靠性的通信,确保各个计算机组件之间的正确同步和数据共享。
1. 数据交换和同步:TTP总线可以实现不同计算机组件之间的实时数据交换和同步。飞行控制计算机可以向电力控制计算机发送飞行姿态和引擎参数等数据,以实现对飞机的控制和管理。
2. 任务调度和优先级管理:TTP总线支持基于时间触发的任务调度和优先级管理。各个计算机组件可以在固定的时间间隔内进行数据传输和处理,以确保飞行控制系统的实时性和稳定性。
3. 故障检测和容错机制:TTP总线具有故障检测和容错机制,可以检测和处理传输过程中的错误和故障。当发生总线冲突或数据丢失时,TTP总线可以自动进行错误检测和纠正,以确保数据的可靠传输和处理。
4. 系统扩展和可靠性增强:分布式飞控计算机系统可以通过增加更多的计算机组件来扩展系统功能。TTP总线可以支持系统的动态扩展,通过增加新的计算机组件,实现更复杂的飞行控制和管理任务。
TTP总线在分布式飞控计算机系统中的应用可以提高飞行控制系统的实时性、可靠性和可扩展性,确保飞机的安全和稳定飞行。在未来,随着飞控系统的进一步发展,TTP总线将会得到更广泛的应用,为飞行控制技术的发展做出更大的贡献。
飞行控制计算机余度管理策略研究
2012年第6期
文章编号:1009—2552(2012)O6—0060—05 中图分类号:T ̄91.7 文献标识码:A
飞行控制计算机余度管理策略研究
王 琴,陈 欣,吕迅
(南京航空航天大学自动化学院,南京210016)
摘要:为满足系统可靠性指标的要求,采用了余度技术,研制了双通道余度飞行控制计算机。 在该研究对象的基础上,进行了一种硬件冗余和软件管理的余度管理策略的研究和设计,提出
了多余度信号监控表决算法、基于CAN总线的故障检测机制和系统重构与恢复的方法。故障注 入实验表明,样例余度飞行控制计算机在遇到故障时能够实时检测出故障,诊断故障类型,并
对故障进行处理,完成系统重构,提高了飞行控制系统的任务可靠性,保证无人机的飞行安全。 关键词:无人机;飞行控制计算机;余度管理;CAN总线
Research on redundancy management for flight control computer
WANG Qin,CHEN Xin,Lv Xun.hong (sch00I of Automation Engineering,Nanjing University of Aeronautics and Astronautics,Nanjing 210016,China) Abstract:To meet the requirement of reliability,the redundant technology is adopted and a dual
channel redundant flight control computer is developed.For this research object,a kind of redundancy management strategy based on redundant hardware and software management is designed.In this redundancy management strategy,monitoring and voting strategies of the redundant signal,fault detection and diagnosis based on CAN bus,failure reconstruction and recovery methods are raised.The fault injection experiments show that,when fault is happened,sample redundant flight control computer can detect and diagnose the fault real—time,also handling fault and reconstruction.It improves the
三余度飞行控制计算机余度管理算法研究
三余度飞行控制计算机余度管理算法研究
飞行控制计算机是现代飞机的核心组件之一,它负责管理和控制飞机的各种飞行操作。飞行控制计算机的稳定性和可靠性对飞机的安全飞行至关重要。本文将研究飞行控制计算机的余度管理算法,以提高其可靠性和性能。
一、引言
飞行控制计算机的作用是监控和控制飞机的各个子系统,并作出相应的控制决策。在航空工程中,为了确保飞机的安全飞行,通常会使用冗余机制来提高系统的可靠性。冗余机制可以在部分组件失效时仍能保证系统正常工作,从而实现对飞行控制计算机的余度管理。
二、余度管理算法介绍
余度管理算法是一种用于冗余系统的故障探测和修复的算法。飞行控制计算机的余度管理算法的主要目标是检测故障和自动进行故障恢复,以保证航空器的正常运行。常见的余度管理算法包括冗余控制系统、故障诊断系统和自适应控制系统等。
三、三余度控制系统
三余度控制系统是一种常用的余度管理算法,它基于三组相互独立的控制器,并使用投票机制来决定最终的控制输出。当某个控制器出现故障时,其他两个控制器可以通过投票的方式决定替代控制器的输出,从而保证飞行控制计算机的正常工作。 四、故障诊断系统
故障诊断系统是另一种常用的余度管理算法,它通过监测飞行控制计算机的传感器和执行器信息,实时检测系统中的故障,并进行故障定位和诊断。故障诊断系统可以提高飞行控制计算机的可靠性和安全性,减少飞行事故的发生。
五、自适应控制系统
自适应控制系统是一种可以自动调整控制器参数和结构的余度管理算法。通过对飞行控制计算机的学习和模型更新,自适应控制系统可以适应不同的飞行任务和环境变化,并实现更加精确和高效的控制。自适应控制系统的研究可以提高飞行控制计算机的适应性和性能。
六、余度管理算法的应用
余度管理算法在实际飞行控制计算机系统中得到了广泛的应用。它可以应用于民航飞机、军用飞机和无人机等各种类型的飞行器,用于保障飞行的安全和可靠性。余度管理算法的不断改进和创新将进一步提高飞行控制计算机的性能和稳定性。