
数字PID控制算法
计算机测控系统 读书笔记
《数字PID控制算法》
院:11111 业:11111 名:11111 号:11111
学 专 姓 学 2017年10月、参考文献 《计算机测控系统设计与应用》李正军 机械工业出版社 百度文库 二、 知识目录 1、 主要内容: 数字PID控制算法 对标准PID算法的改进 PID调节器的参数选择 2、 重点内容: 为什么要用PID调节器 数字PID控制算法的比例、积分、微分的作用特点和不足 PID控制算法数字化前提条件 两种算法表达式及相互比较 对标准PID算法的改进一一“饱和”作用的抑制 采样周期的选择依据 三、 主要内容学习 1、数字PID控制算法 P(比例)I (积分)D (微分) 位置式PID算法 由于计算机控制是一种采样控制,它只能根据采样时刻的偏差值计算控
制量,因此式子
「 1 打 u = K e 4 ---
TIQ 1 1 0 + — I
其中 0 m 电
P1D
T
图1位置式与增量式 PID控制算法的简化示意图 (a)位置式(b)增
增量式PID算法 相减就可以导出下面的公式
图1给出了位置式与增量式PID算法的结构比较
中的计分和微分项不能直接准确计算,只能用数值计算的方法逼近。在 采样时刻t=iT (T为采样周器),模拟PID调节规律可通过下数值公式近 似计算
上式的控制算法提供了执行机构的位置 (如阀门开度),所以称之为位 置式PID控制算法
上式称为增量式PID控制算法。也可以将其进行进一步改写。 r r , <_<-i +y(ei_2^_j+ei_3) 增量式PID算法与位置式相比,存在下列优点: ① 位置式算法每次输出与整个过去状态有关,计算式中要用到过去偏差 的累加值,容易产生较大的累计误差。而增量式只需计算增量,当存在 计算误差或精度不足时,对控制量计算的影响较小。
② 控制从手动切换到自动时,必须首先将计算机的输出值设置为原始阀 门开度uO,才能保证无冲击切换。如果采用增量算法,则由于算式中不 出现uO项,易于实现手动到自动的无冲击切换。此外,在计算机发生故 障时,由于执行装置本身有寄存作用,故可仍然保持在原位 。
因此,在实际控制中,增量式算法要比位置式算法应用更为广泛。图 2 给出了增量式PID控制算法子程序的流程。在初始化时,应在内存固定 单元置入调节参数d0,d1,d2 和设定值w,并设置误差初值 ei=ei-1=ei-2=0 。 图2增量式PID控制算法子程序流程 2、对标准PID算法的改进 ①“饱和”作用的抑制 在实际过程中,控制变量因受执行元件机械和物理性能的约束而限制在 有限范围内,即 其变化率也有一定的限制范围,即 Ml""山\ 如计算机给出的控制量在上述范围内, 那么控制可以按预期的结果进行。 如超出上述范围,则实际执行的将不再是计算值,由此将得不到预期结 果,这类效应叫做“饱和”效应。因这种现象在给定值发生突变时特别 容易发生,故有时也称作“启动效应”。
PID位置算法的积分饱和作用及其抑制 产生积分饱和的原因 若给定值w从0突变到w*且有PID位置算式算出的控制量U超出限制围, 如U> Umax则实际执行的控制量为上界值 Umax而不是计算值。此时 系统输出y虽不断上升,但由于控制量受到限制,其增长要比没有限制 时慢,偏差e将比正常情况下持续更长的时间保持在正值,故位置式算 式中积分项有较大累积值。当输出超出给定值w*后,偏差虽然变为负值, 但由于积分项的累积值很大,还要经过相当一段时间 t后控制变量才能 脱离饱和区,这样,就使系统输出出现了明显超调。
显然,在PID位置算法中“饱和作用”主要是由积分项引起的,故称为 “积分饱和”。
图4遇限削弱积分法克服积分饱和 a —理想情况的控制 b —有限制时产生积分饱和 图3 PID位置算法的计分饱和现象 克服积分饱和的几种常见方法 遇限削弱积分法 这一修正算法的基本思想是:一但控制变量进入饱和区,将只执行削弱 积分项的运算而停止进行增大积分项的运算。其算法框图如图 5所示
图5采用遇限削弱积分的 PID位置算法 积分分离法 减小积分饱和的关键在于不能使积分项累积过大。上面的修正方法是一 开始就积分,但进入限制范围后即停止累积。而积分分离法正好与其相 反,它在开始时不进行积分,直至偏差达到一定阈值后才进行积分累积。 这样,一方面防止了一开始有过大的控制量;另一方面即使进入饱和后, 因积分累积小,也能较快退出,减少了超调。 图6积分分离法克服积分饱和 (0〈 t〈时,积分不累积,t >时计分累积) a —不采用积分分离法;b—采用积分分离法 采用积分分离法的PID位置算法框图如图7所示。系统输出在门限外时, 该算法相当于一个PD调节器。只有在门范围内,积分部分才起作用,以 消除系统静差。
图7采用积分分离法的 PID位置算法 ②干扰的抑制 PID控制算法的输入量是偏差e,也就是给定值w与系统输出y的差。在 进入正常调节后,由于y已接近w, e的值不会太大。所以相对而言,干 扰值对调节有较大的影响。为了消除随机干扰的影响,除了从系统硬件 及环境方面采取措施外,在控制算法上也应采取一定措施,以抑制干扰 的影响。根据具体情况,经常采用以下几种抑制干扰方法:
对于作用时间较为短暂的快速干扰 例如采样器、A/D转换器的偶然出错等,我们可以简单地采用连续多次采 样求平均值的办法予以滤除。例如围绕着采样时刻ti = iT接采样N次, 可得到ei1,ei2,…,eiN。而快速干扰往往比较强烈,只要有一个采样 数据受到快速随机干扰,即使对它们求平均值,干扰的影响也将明显地 反映出来。因此,应由计算机剔除其中的最大、最小值,即对剩余的 N-2 次采样值求平均值。由于在 N次中连续几次偶然出错的可能很小,故这 样做已足以消除这类快速随机干扰的影响。
对于一般的随即干扰 可以采用不同的滤波方法,例如一阶滤波方法
来减小扰动对偏差的影响。采用这种方法对偏差进行修正,所以将同时 影响到PID算法中的全部项。
3、PID调节器的参数选择 PID控制器的设计一般分为两个步骤:首先是确定PID控制器的结构,在 保证闭环系统稳定的前提下,尽量消除稳态误差。通常,对于具有自平 衡性的被控对象,应采用含有积分环节的控制器,如 PI、PID。对于无自 平衡性的被控对象,则应采用不包含积分环节的控制器,如 P、PD对具 有滞后性质的被控对象,应加入微分环节。此外,还可以根据被控对象 的特性和控制性能指标的要求,采用一些改进的 PID算法。
确定好PID控制器的结构以后,就要选择控制器的参数,也就是进行PID 控制器的参数整定。PID控制器参数整定是指在控制器的形式已经确定的
情况下,通过调整控制器参数,达到要求的控制目标。模拟 PID控制器 的参数整定是按照控制性能指标要求,决定调节器的参数 、、; 而数字PID调节器参数的整定,除了需要确定 、、夕卜,还需要确 定系统的采样周期To PID参数整定方法可以分为理论计算法和工程整定法两种。 理论计算法要 求必须知道各个环节的传递函数,计算比较复杂,实际系统很难满足要 求,工程上一般不采用此方法。工程整定法是基于实验和经验的方法, 简单易行,是工程实际经常采用的方法。 (一) 扩充临界比例度法
扩充临界比例度法是以模拟 PID控制器中使用的临界比例度为基础的一 种数字PID控制器参数整定方法,它适用于具有自平衡性的被控对象, 不需要被控对象的数学模型。
应用扩充临界比例度法时,首先要确定控制度 旳2
[0 e (t)dt]数字
控制度.
[0 e (t)dt]模拟
用扩充临界比例度法整定PID参数的步骤为:
(1) 选择一个足够短的采样周期,例如被控过程有纯滞后时,采样周期取 滞后时间的1/10以下,控制器作纯比例控制。 ⑵ 在阶跃信号输入下,逐渐加大比例系数 ,使控制系统出现临界振荡 状态,一般系统的阶跃响应持续4〜5次振荡,就认为系统已经到临界振 荡状态。记下此时比例系数 为临界比例系数 ,得到临界比例度为 一。从第一个振荡顶点到第二个振荡顶点时间为振荡周期 。如图8 所示。 图8扩充临界比例度法 (3)选择控制度。
⑷根据控制度,按表1选取T、、和 的值。 (5)按照求得的整定参数,投入系统运行,观察控制效果,再适当调整参 数,直到获得满意的控制效果为止。
表1扩充临界比例度法整定参数表 T □
控制度 控制规律
1.05 PI 0.03 1.53 0.88 [ PID 0.014 0.63 0.49 0.14 1.20 PI 0.05 0.49 0.91 PID 0.043 0.47 0.47 0.16 1.50 ] PI 0.14 0.42 0.99 [ PID 0.09 0.34 0.43 0.20 2.00 PI 0.22 0.36 1.05 PID 0.16 0.27 0.40 0.22 (二) 扩充响应曲线法 在模拟控制系统中可用响应曲线代替临界比例度法,同样在计算机控制 系统中也可以用扩充响应曲线法代替扩充临界比例法。一般情况下,扩
PID算法控制 三个参数的重点解释

PID算法控制从网上找的PID讲解,感觉还不错,是基于电机的PID控制讲的:PID算法原理及调整规律一、PID算法简介首先必须明确PID算法是基于反馈的。
一般情况下,这个反馈就是速度传感器返回给单片机当前电机的转速。
简单的说,就是用这个反馈跟预设值进行比较,如果转速偏大,就减小电机两端的电压;相反,则增加电机两端的电压。
顾名思义,P指是比例(Proportion),I指是积分(Integral),D指微分(Differential)。
在电机调速系统中,输入信号为正,要求电机正转时,反馈信号也为正(PID算法时,误差=输入-反馈),同时电机转速越高,反馈信号越大。
要想搞懂PID算法的原理,首先必须先明白P,I,D各自的含义及控制规律:²比例P:比例项部分其实就是对预设值和反馈值差值的发大倍数。
举个例子,假如原来电机两端的电压为U0,比例P为0.2,输入值是800,而反馈值是1000,那么输出到电机两端的电压应变为U0+0.2*(800-1000)。
从而达到了调节速度的目的。
显然比例P越大时,电机转速回归到输入值的速度将更快,及调节灵敏度就越高。
从而,加大P值,可以减少从非稳态到稳态的时间。
但是同时也可能造成电机转速在预设值附近振荡的情形,所以又引入积分I解决此问题。
²积分I:顾名思义,积分项部分其实就是对预设值和反馈值之间的差值在时间上进行累加。
当差值不是很大时,为了不引起振荡。
可以先让电机按原转速继续运行。
当时要将这个差值用积分项累加。
当这个和累加到一定值时,再一次性进行处理。
从而避免了振荡现象的发生。
可见,积分项的调节存在明显的滞后。
而且I值越大,滞后效果越明显。
²微分D:微分项部分其实就是求电机转速的变化率。
也就是前后两次差值的差而已。
也就是说,微分项是根据差值变化的速率,提前给出一个相应的调节动作。
可见微分项的调节是超前的。
并且D值越大,超前作用越明显。
可以在一定程度上缓冲振荡。
PID算法

0
数字PID控制算法
数值逼近的方法:用求和代替积分、用差分代替微分,使模拟PID离散化为差分方程
1 u KP e TI
de u0 0 edt TD dt
t
T uk K P [ek TI
位置式控制算法
t
o
e(t )dt T e j
j 0
k
计算机控制算法
控制概述
目的 方式 工程法 计算机仿真 闭环 比例 积分 微分 双环(串级) PID参数整定 采样周期选择 指标 对象
手段 结论
连续化设计方法
(模拟化设计方法)
数字PID算法 数字PID算法改进
离散化设计方法
(直接设计法)
最少拍有波纹控制器设计 最少拍无波纹控制器设计
大林(Dahlin)算法
PID整定的理论方法 通过调整PID的三个参数KP、TI、TD ,将系统的闭环特征根分 布在 s 域的左半平面的某一特定域内,以保证系统具有足够的稳定 裕度并满足给定的性能指标 只有被控对象的数学模型足够精确时,才能把特征根精确地配 置在期望的位置上,而大多数实际系统一般无法得到系统的精确模 型,因此理论设计的极点配置往往与实际系统不能精确匹配
有更大阻尼的算法:
ei 2ei 1 ei 2 用 ( yi 2 yi 1 yi 2 ) 代替,即:
T TD ui K P yi yi 1 ei ( yi 2 yi 1 yi 2 ) TI T
带死区的PID控制
消除由于频繁动作所引起的振荡
采样周期的选择
从香农(Shannon)采样定理看,系统采样频率的下限为 fs = 2fmax 从控制系统的随动和抗干扰的性能来看,要求采样周期短些 从微机的工作量和每个调节回路的计算来看,一般要求采样周期大些 从计算机的精度看,过短的采样周期是不合适的 实际选择采样周期时,必须综合考虑 — 采用周期要比对象的时间常数小得多,否则采样信号无法反映瞬变过程 — 采用周期应远小于对象的扰动信号的周期 — 考虑执行器的响应速度 — 当系统纯滞后占主导地位时,应按纯滞后大小选取,并尽可能使纯滞后时 间接近或等于采样周期的整数倍 — 考虑对象所要求的控制质量,精度越高,采样周期越短
PID控制算法及参数设定

PID控制算法及参数设定PID控制算法的基本原理是将控制信号分为三部分:比例项(P项)、积分项(I项)和微分项(D项)。
比例项用于根据当前的偏差大小调整控制量的大小,积分项用于累积偏差,消除偏差的累积效应,微分项用于预测偏差的变化趋势,避免系统产生超调现象。
比例项(P项)是最简单的控制项,它根据当前偏差的大小,乘以一个比例系数Kp来调整控制量的大小。
当偏差增大时,P项的作用使系统更快地达到目标值,但过大的比例系数可能导致系统产生过冲或震荡。
积分项(I项)用于消除偏差的累积效应,即调整控制量来消除系统的稳态误差。
积分项根据偏差累积值与一个积分系数Ki的乘积来调整控制量的变化,当系统的偏差较大时,I项的作用比P项更加明显,但过大的积分系数可能导致系统产生过调。
微分项(D项)用于预测偏差的变化趋势,通过对偏差的变化速率进行监测,来调整控制量的变化速度。
微分项根据偏差变化率与一个微分系数Kd的乘积来调整控制量的变化速度,当偏差的变化速率较大时,D项的作用比P项和I项更加明显,但过大的微分系数可能导致系统对噪声敏感。
参数设定是PID控制的关键,它直接影响系统的稳定性和性能。
常用的参数设定方法有经验法、试验法和自整定法。
经验法是根据经验和实际应用中的经验规则来设定参数,试验法是通过试验调整参数,观察系统的响应特性,并根据实际需求进行调整。
自整定法是通过对系统的数学模型进行分析,选取合适的准则和算法来自动调整参数。
常用的自整定方法有Ziegler-Nichols法和Chien-Hrones-Reswick 法。
Ziegler-Nichols法是基于试验法的参数设定方法,根据试验的系统响应特性来选取参数。
它通过改变比例增益和积分时间来观察系统的响应,并根据系统的临界稳定度来选择参数。
Chien-Hrones-Reswick法是基于数学模型的参数设定方法,根据系统的数学模型和性能指标来优化参数的选择,以达到最佳控制效果。
减小超调的pid算法

减小超调的pid算法随着工业自动化程度的不断提高,PID算法作为一种常用的控制策略,在工程领域得到了广泛的应用。
然而,在实际应用过程中,超调问题一直是PID 控制器设计面临的难题。
本文将从以下几个方面探讨减小超调的PID算法及其应用。
1.PID算法简介PID(比例-积分-微分)算法是一种线性调节器算法,通过计算系统误差与误差变化率来调节控制量。
其数学表达式为:u(t) = K_p * e(t) + K_i * ∫e(t)dt + K_d * de(t)/dt其中,K_p、K_i、K_d分别为比例、积分、微分系数。
2.超调的产生及影响超调是指在系统阶跃响应过程中,输出信号过度调节到目标值附近,然后逐渐稳定。
超调产生的主要原因是积分项过大,导致系统响应曲线出现振荡。
超调会降低控制系统的性能,影响生产过程的稳定性。
3.减小超调的策略为减小超调,可以采取以下几种方法:(1)调整PID参数:根据系统的类型和特性,合理调整比例、积分、微分系数,使其满足性能要求。
(2)采用抗积分饱和策略:在积分项中引入饱和限制,避免积分过大导致超调。
(3)改进算法:引入模糊控制、神经网络等先进控制策略,提高系统的自适应性和鲁棒性。
4.改进PID算法的实现以模糊控制为例,将误差和误差变化率作为输入量,通过模糊规则调节PID参数。
具体步骤如下:(1)确定模糊变量及其论域:误差e和误差变化率de/dt。
(2)设计模糊规则:根据工程实践和试验数据,制定模糊规则表。
(3)模糊化:将输入量转换为模糊集合。
(4)模糊推理:根据模糊规则,计算输出量。
(5)解模糊:将输出量转换为实际控制量。
5.实例分析以某温度控制系统为例,采用改进的PID算法进行仿真。
仿真结果表明,与传统PID算法相比,改进算法具有更快的响应速度和更小的超调。
6.总结与展望本文针对减小超调的PID算法进行了探讨。
通过调整PID参数、采用抗积分饱和策略和改进算法等方法,有效降低了超调。
PID控制算法精华和参数整定三大招

PID控制算法精华和参数整定三大招PID是闭环控制算法在过程控制中,按偏差的比例(P)、积分(I)和微分(D)进行控制的PID控制器是应用最为广泛的一种自动控制器。
它具有原理简单,易于实现,适用面广,控制参数相互独立,参数的选定比较简单等优点;而且在理论上可以证明,对于过程控制的典型对象──“一阶滞后+纯滞后”与“二阶滞后+纯滞后”的控制对象,PID控制器是一种最优控制。
PID调节规律是连续系统动态品质校正的一种有效方法,它的参数整定方式简便,结构改变灵活(PI、PD、…)。
因此要实现PID算法,必须在硬件上具有闭环控制,就是得有反馈。
比如控制一个电机的转速,就得有一个测量转速的传感器,并将结果反馈到控制路线上,下面也将以转速控制为例。
PID是比例(P)、积分(I)、微分(D)控制算法但并不是必须同时具备这三种算法,也可以是PD,PI,甚至只有P算法控制。
我以前对于闭环控制的一个最朴素的想法就只有P控制,将当前结果反馈回来,再与目标相减,为正的话,就减速,为负的话就加速。
现在知道这只是最简单的闭环控制算法。
PID控制器结构PID控制系统原理结构框图对偏差信号进行比例、积分和微分运算变换后形成一种控制规律。
“利用偏差,纠正偏差”。
模拟PID控制器模拟PID控制器结构图PID控制器的输入输出关系为:比例(P)、积分(I)、微分(D)控制算法各有作用比例,反应系统的基本(当前)偏差e(t),系数大,可以加快调节,减小误差,但过大的比例使系统稳定性下降,甚至造成系统不稳定;积分,反应系统的累计偏差,使系统消除稳态误差,提高无差度,因为有误差,积分调节就进行,直至无误差;微分,反映系统偏差信号的变化率e(t)-e(t-1),具有预见性,能预见偏差变化的微分,反映系统偏差信号的变化率e(t)-e(t-1),具有预见性,能预见偏差变化的趋势,产生超前的控制作用,在偏差还没有形成之前,已被微分调节作用消除,因此可以改善系统的动态性能。
PID控制算法介绍与实现
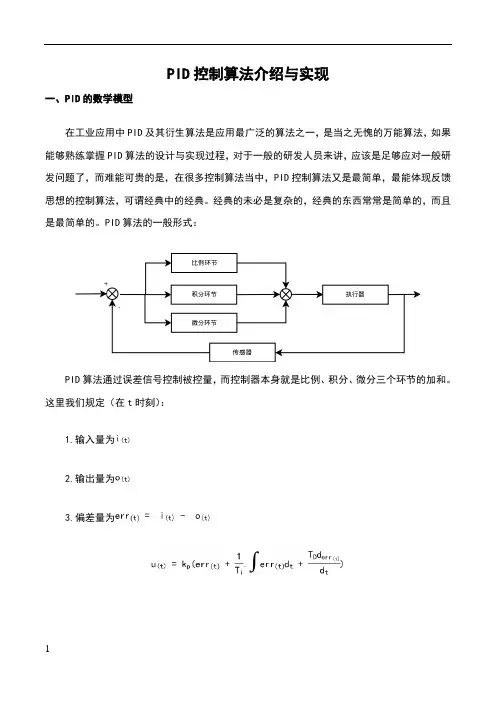
PID控制算法介绍与实现一、PID的数学模型在工业应用中PID及其衍生算法是应用最广泛的算法之一,是当之无愧的万能算法,如果能够熟练掌握PID算法的设计与实现过程,对于一般的研发人员来讲,应该是足够应对一般研发问题了,而难能可贵的是,在很多控制算法当中,PID控制算法又是最简单,最能体现反馈思想的控制算法,可谓经典中的经典。
经典的未必是复杂的,经典的东西常常是简单的,而且是最简单的。
PID算法的一般形式:PID算法通过误差信号控制被控量,而控制器本身就是比例、积分、微分三个环节的加和。
这里我们规定(在t时刻):1.输入量为2.输出量为3.偏差量为二、PID算法的数字离散化假设采样间隔为T,则在第K个T时刻:偏差= -积分环节用加和的形式表示,即 + + …微分环节用斜率的形式表示,即[- ]/T;PID算法离散化后的式子:则可表示成为:其中式中:比例参数:控制器的输出与输入偏差值成比例关系。
系统一旦出现偏差,比例调节立即产生调节作用以减少偏差。
特点:过程简单快速、比例作用大,可以加快调节,减小误差;但是使系统稳定性下降,造成不稳定,有余差。
积分参数:积分环节主要是用来消除静差,所谓静差,就是系统稳定后输出值和设定值之间的差值,积分环节实际上就是偏差累计的过程,把累计的误差加到原有系统上以抵消系统造成的静差。
微分参数:微分信号则反应了偏差信号的变化规律,或者说是变化趋势,根据偏差信号的变化趋势来进行超前调节,从而增加了系统的快速性。
PID的基本离散表示形式如上。
目前的这种表述形式属于位置型PID,另外一种表述方式为增量式PID,由上述表达式可以轻易得到:那么:上式就是离散化PID的增量式表示方式,由公式可以看出,增量式的表达结果和最近三次的偏差有关,这样就大大提高了系统的稳定性。
需要注意的是最终的输出结果应该为:输出量 = + 增量调节值三、PID的C语言实现1.位置式PID的C语言实现上边已经抽象出了位置性PID和增量型PID的数学表达式,这里重点讲解C语言代码的实现过程。
数字PID控制实验
4.5.1数字PID 控制实验 1 标准PID 控制算法1. 一. 实验要求2. 了解和掌握连续控制系统的PID 控制的原理。
3. 了解和掌握被控对象数学模型的建立。
4. 了解和掌握数字PID 调节器控制参数的工程整定方法。
观察和分析在标准PID 控制系统中, P.I.D 参数对系统性能的影响。
二. 实验内容及步骤 ⑴ 确立模型结构本实验采用二个惯性环节串接组成实验被控对象, T1=0.2S, T2=0.5S Ko=2。
S e T K s G τ-+⨯≈+⨯+=1S 110.2S 21S 5.01)(000⑵ 被控对象参数的确认被控对象参数的确认构成如图4-5-10所示。
本实验将函数发生器(B5)单元作为信号发生器, 矩形波输出(OUT )施加于被测系统的输入端R, 观察矩形波从0V 阶跃到+2.5V 时被控对象的响应曲线。
图4-5-10 被控对象参数的确认构成实验步骤: 注: 将‘S ST ’用‘短路套’短接!① 在显示与功能选择(D1)单元中, 通过波形选择按键选中‘矩形波’(矩形波指示灯亮)。
② B5的量程选择开关S2置下档, 调节“设定电位器1”, 使之矩形波宽度>2秒(D1单元左显示)。
③ 调节B5单元的“矩形波调幅”电位器使矩形波输出电压= 2.5V 左右(D1单元右显示)。
④ 构造模拟电路: 按图4-5-10安置短路套及测孔联线, 表如下。
(a )安置短路套 (b )测孔联线⑤ 运行、观察、记录:A)先运行LABACT 程序, 选择界面的“工具”菜单选中“双迹示波器”(Alt+W )项, 弹出双迹示波器的界面, 点击开始, 用虚拟示波器观察系统输入信号。
图4-5-11 被控对象响应曲线B) 在图4-5-112被控对象响应曲线上测得t1和t2。
通常取 , 要求从图中测得 ; 通常取 , 要求从图中测得 。
计算 和 : 0.84730.3567t -1.204t )]t (y 1[ln -)]t (y 1[ln )]t (y 1[ln t )]t (y 1[n t 0.8473t t )]t (y 1[ln -)]t (y 1[ln t t T 212010201102122010120==-----=-=---=τC) 求得数字PID 调节器控制参数P K 、I T 、D T (工程整定法))/0.2(1)/0.37()/0.6(1)/0.5()/2.5(]27.0)/(35.1[10000200000T T T T T T T T T T K K D I P ττττττ+⨯=++⨯=+=据上式计算数字PID 调节器控制参数P K 、I T 、D T⑶ 数字PID 闭环控制系统实验数字PID 闭环控制系统实验构成见图4-5-12, 观察和分析在标准PID 控制系统中, P.I.D 参数对系统性能的影响, 分别改变P.I.D 参数, 观察输出特性, 填入实验报告,模块号 跨接座号 1 A5 S5, S7, S102 A7 S2, S7, S9, P3 B5‘S-ST ’1 输入信号R B5(OUT )→A5(H1)2 运放级联 A5A (OUTA )→A7(H1)3 示波器联接 ×1档B5(OUT )→B3(CH1) 4A7A (OUTA )→B3(CH2)图4-5-12 数字PID 闭环控制系统实验构成实验步骤: 注: 将‘S ST ’用‘短路套’短接!① 在显示与功能选择(D1)单元中, 通过波形选择按键选中‘矩形波’(矩形波指示灯亮)。
PID算法
漏斗漏水的时间——积分时间
K p
t
e(t)dt
TI 0
水位控制增加实时性的要求
一旦水位过低,必须及时补充 增加一个备用的水箱,水少时通过备用水箱直接
补充水(不通过漏斗) 避免溢出——在水箱临界线上方凿一个洞,并把
实质:通过改变调节器的参数,使其特性和过 程特性相匹配,以改善系统的指标,取得最佳 的控制效果
方法:对数频率特性法、根轨迹法(理论) 试凑法、临界比例法、经验法、衰减曲线法和
响应曲线法(工程)
试凑法
按照P、I、D的顺序设置 设置积分时间Ti=∞,微分时间Td=0,从小到
大调节比例系数Kp,直到得到满意的过渡曲 线 引入积分作用(此时将Kp设置为 50%~80%Kp),将Ti从大到小进行整定 若需引入微分作用(减小超调和振荡),则将 Td=0,1或2,并从小到大加入,只有对部分滞 后较大的系统,D才可能调的较大
上方洞中流出的水引入备用的水箱 水从凿的洞中流出的时间——微分时间
de(t) K pTD dt
将偏差的比例(Proportion)、积分(Integral) 和微分(Differential)通过线性组合构成控制 量,用该控制量对被控对象进行控制,称为 PID算法
模拟PID的控制
给定速度(n0(t))与实际转速(n(t))进行比较, 其差值(e(t))经过PID控制器调整后输出电压控 制信号,经过功率放大后,驱动直流电动机改 变其转速。
特点
确定A、B、C,只要使用前后三次测量的偏差 值,就可以求出控制量
计算量小很多(与位置式相比) 位置式PID可由增量式PID推导出递进公式:
控制系统中PID控制算法的详解
控制系统中PID控制算法的详解在控制系统中,PID控制算法是最常见和经典的控制算法之一。
PID控制算法可以通过对反馈信号进行处理,使得控制系统能够实现稳定、精确的控制输出。
本文将详细介绍PID控制算法的原理、参数调节方法和优化方式。
一、PID控制算法的原理PID控制算法是由三个基本部分组成的:比例控制器、积分控制器和微分控制器。
这三个部分的输入都是反馈信号,并根据不同的算法进行处理,最终输出控制信号,使得系统的输出能够与期望的控制量保持一致。
A. 比例控制器比例控制器是PID控制算法的第一部分,其输入是反馈信号和期望控制量之间的差值,也就是误差信号e。
比例控制器将误差信号与一个比例系数Kp相乘,得到一个控制信号u1,公式如下:u1=Kp*e其中,Kp是比例系数,通过调节Kp的大小,可以改变反馈信号对控制输出的影响程度。
当Kp增大时,控制输出也会随之增大,反之亦然。
B. 积分控制器积分控制器是PID控制算法的第二部分,其输入是误差信号的累积量,也就是控制系统过去一定时间内的误差总和。
积分控制器将误差信号的累积量与一个积分系数Ki相乘,得到一个控制信号u2,公式如下:u2=Ki*∫e dt其中,Ki是积分系数,通过调节Ki的大小,可以改变误差信号积分对控制输出的影响程度。
当Ki增大时,误差信号积分的影响也会增强,控制输出也会随之增大,反之亦然。
C. 微分控制器微分控制器是PID控制算法的第三部分,其输入是误差信号的变化率,也就是控制系统当前误差与上一个采样时间的误差之差,用微分运算符表示为de/dt。
微分控制器将de/dt与一个微分系数Kd相乘,得到一个控制信号u3,公式如下:u3=Kd*de/dt其中,Kd是微分系数,通过调节Kd的大小,可以改变误差信号变化率对控制输出的影响程度。
当Kd增大时,误差信号的变化率的影响也会增强,控制输出也会随之增大,反之亦然。
综合上述三个控制部分可以得到一个PID控制输出信号u,公式如下:u=u1+u2+u3二、PID控制算法的参数调节PID控制算法的实际应用中,需要对其参数进行调节,以达到控制系统稳定、精确的控制输出。
数字PID控制算法仿真
安徽大学本科毕业论文(设计)(内封面)题目:数字PID控制算法仿真研究学生姓名:刘高文学号:院(系):电子科学与技术学院专业:电气工程及其自动化入学时间:2006 年9月导师姓名:刘凯峰职称/学位:讲师/硕士导师所在单位:安徽大学电子科学与技术学院数字PID控制算法仿真研究安徽大学电子科学与技术学院 2006级电气工程及其自动化专业指导教师:刘凯锋安徽省合肥市 230601摘要PID 控制算法是过程控制中应用最广泛的一种控制方法。
PID 控制算法简单应用广泛, 但是其参数整定方法繁杂。
利用Matlab 可以方便地仿真, 实现PID 参数整定。
文章首先介绍了PID 控制算法的原理、框图和公式,通过MATLAB 仿真出普通增量式PID 控制算法引起系统输出不稳定的仿真图,并给出引起该系统不稳定的原因,最后,文章研究了现实中应用较为广泛的BP神经网络PID控制,并与普通PID控制进行了对比研究。
关键词:PID控制;不完全微分;智能控制;神经网络Simulation Study on Digital PID ControlAbstractPID control algorithm is the most widely methods used in process control. PID control algorithm is simple and widely used,but its parameter setting method is multifarious. Matlab simulation can be easily realized PID parameters setting. This paper firstly introduces the principle of PID control algorithm, through the block diagram and formula MATLAB simulation of an ordinary incremental PID control algorithm cause instability of the simulation system, and gives the figure of instability.Finally,the paper studies the BP neural network PID control which has a wide use in reality and then compared with ordinary PID control.network0、引 言在模拟控制系统中,系统的控制器是连续模拟环节,亦称模拟调节器.而在数字控制系统中,则用数字控制器来代替模拟调节器,其直接控制过程是首先通过对模拟量输入通道对控制参数进行采样,并将其转换成数字量,然后计算机按一定的控制算法进行运算处理,计算结果由模拟量输出通道输出,并通过执行机构去控制生产过程,已达到预期的效果.这里,计算机执行按某种算法编写的程序,实现对被控制对象的控制和调节,被称为数字控制器。