
基于多学科协同的某锁机构系统故障仿真
第2l卷第5期 2012年10月 计算机辅助工程 Computer Aided Engineering V01.21 No.5 0cL 2012
0 文章编号:1006—0871(2012)05-0034-06
基于多学科协同的某锁机构系统故障仿真
雷鸣敏, 喻天翔, 宋笔锋
(西北工业大学航空学院,西安710072)
摘要:为解决机电液耦合的复杂运动机构系统的故障仿真问题,提出一种基于多学科软件协同的 故障仿真分析方法.通过软件接口建立机构系统基于多学科协同的仿真模型.将相关故障模式影响
因素注入机构系统仿真模型,仿真分析其对系统参数的影响.某锁机构系统的上锁故障仿真分析表 明,该方法对工程实际复杂运动机构系统有效可行.该故障仿真方法有助于提高机械产品可靠性,
也可为复杂机械系统的故障机理分析、故障诊断和维修等提供数据支持.
关键词:故障仿真;多学科协同建模;故障注入;锁机构 中图分类号:TH137;TB114.3 文献标志码:B
1n 1 J ● l ・‘ n’ ■ ’ ‘ 1 1 。aUlt simulati0n oI 1oCK mechanism basen 0n
multi.disciplinary co…llaborat‘i‘on -
LEI Mingmin,YU Tianxiang,SONG Bifeng
(School of Aeronautics,Northwestern Polytechnical University,Xi’an 7 10072,China)
Abstract:To solve the problem of fault simulation on complex moving mechanism with mechanical—
hydraulic・electro coupling,a fault simulation analysis method is proposed based on multi—disciplinary software collaboration.The mechanism simulation model based on multi—disciplinary collaboration iS
established by software interfaces.With relevant fault factors iniected into the mechanism system simulation model,the effect on system parameters are simulated and analyzed.The validity and feasibility
of the method are verified by the fault simulation and analysis on the locking failure of a lock mechanism. The fault simulation method can improve the reliability of mechanical products and provide data support for the failure mechanism analysis,fault diagnosis,and maintenance of complex mechanical systems.
Key words:fault simulation;multi-disciplinary collaborative modeling;fault injection;lock mechanism
引 —. ・ 口
故障仿真模拟技术为提高电子系统和机械系统 产品的可靠性提供一条有效途径.[1训常规的故障仿
真方法基于相关学科理论知识,建立合适的系统模 型和故障模型,再将故障模型引入到系统模型中,采 用有效的数值计算方法求解系统模型.通过分析故 障因素与系统特征参数之间的关系,获取故障原因、
提高系统特性,为系统的故障诊断和维修等提供理
论支持. 但对于多学科耦合的复杂机械系统,常
收稿日期:2011-12.O1修回日期:201l_l2.2O 基金项目:国家自然科学基金(51105308);中国人民解放军总装备部预研基金(51319010104) 作者简介:雷鸣敏(1985一),男,陕西岐山人,硕士研究生,研究方向为飞行器结构/机构可靠性分析,(E.mail)leimm—nwpu@126.com 喻天翔(1977一),男,河南信阳人,副教授,博士,研究方向为飞行器结构/机构可靠性分析与可靠性优化设计, (E—mail)tianxiangyu@nwpu.edu.ell
http://www.chinacae.C/1
第5期 雷鸣敏,等:基于多学科协同的某锁机构系统故障仿真 35
规方法会产生系统模型复杂和计算效率低下等问 题,而基于单一虚拟样机多体动力学软件的方法只
能考虑结构机构动力学问题. 基于多学科协同的故障建模仿真方法可以有效
解决上述问题.复杂产品的多学科耦合建模主要有
两种方法:一种是基于统一语言的方法,如基于 Modelica语言的多学科建模方法等;另一种是基于
软件接口的方法,可以利用各学科仿真软件成熟的
专业模块和完善的零部件数据库,发挥各学科仿真 软件在各自学科领域的特长.
贾长治等 在建立典型故障模型的基础上,利
用虚拟样机对故障模式下的火炮性能进行仿真,得 到故障因素阈值,为火炮的预防性维修提供科学依
据;李伟等 以液压式输弹机的机液一体化虚拟样 机为故障仿真平台,分析引起输弹机输弹故障的3
种影响因素,并建立相应的故障模型进行故障仿真,
得到输弹机输弹故障的主要原因,为输弹机的勤务 维修提供理论依据;刘靖东等 通过多学科动力学
建模方法,建立某冷氦增压系统机械、气动、电磁、热
与控制多学科动力学仿真分析模型,通过系统流量 和压降分析对系统增压故障进行分析定位. 本文基于多学科软件协同,提出针对复杂运动
机构系统的故障仿真分析方法.本文案例为典型锁 运动机构系统,涉及结构机构、液压驱动和电磁控制
等,用计算机辅助设计、多体动力学和液压控制分析
等软件,通过故障模式分析将相关故障影响因素注 入系统仿真模型,仿真分析上锁故障.
1 多学科动力学特征方程
为深入研究复杂机械系统的各项特性,须全面 考虑机械、液压、电路和控制等耦合的系统多学科模
型.机构多体系统将多个零部件由运动副连接起来,
实现复杂机械系统的运动功能;液压传动和控制系 统具有快速的压力响应和精确的流量控制,对胜任
动力驱动系统至关重要;而要实现复杂机械系统实
时精确的控制和反馈,须具有性能良好的电控系统.
1.1机械多体动力学方程
多体系统指由多个物体通过运动副连接的复杂 机械系统.多体动力学分析主要研究多体系统的运
动状态和相互作用力之间的关系.在弹性小位移前 提下,假定弹性变形不影响机构的名义运动(将机
构看作刚体系统进行分析得到的运动),建立的动
力学方程为
+C + U=Q (1) 式中: , 和 分别为广义位移、速度和加速度矩
阵;质量矩阵 ,阻尼矩阵C,弹性矩阵 和广义力
矩阵Q中包含机构刚体运动参数,这些参数都为机 构位置时间的函数.
1.2液压动力学方程
连续性方程是质量守恒定律在流体力学中的表
达形式.在不可压缩的恒定流动的液体中,不管平均 流速和通流截面沿流程怎样变化,流过不同截面的
流量均不变,即
q=Av (2) 式中:q为液体流量,q为常量; 为通流截面; 为通
过截面 流体的平均流速.
对于理想流体,同一流束上的任意2个断面满 足伯努利方程
+ +h-=pPg2+ u2+h (3)
式中: 和丝为单位质量液体的压力能,称为比压 pg pg
能; 和 为单位质量液体的动能,又称比动能;h。 二g 二g 和h 为单位质量液体的位能,又称比位能.
伯努利方程说明,在密封管道内作恒定流动的
理想液体具有3种形式的能量,即压力能、动能和位
能,三者之间可以互相转化,但液体在管道内任一 处,三者的总和是一定的.
动量方程可用于计算流动液体作用于限制其流 动的固体壁面上的总作用力
F: (4) ‘一 At 由式(4)可知,作用在液体控制体积上的外力总和
等于单位时间内流出控制表面与流人控制表面的液
体动量之差.
1.3 电路系统动力学方程
电路数学模型由基尔霍夫定律确定.电路系统
数学模型由代数方程和微分方程等组成,典型电路
系统动力学方程为
L ( )+R ( )+专g( )=e( ) (5)
式中:q(t)为电荷;L为电感;R为电阻;C为电容;
e(£)为电压. 对于电控类元件,需将传感器实时采集到的位
移、力等参量转换为电路控制所需的电流或电压.由
于传感器输出的信号比较弱,不能直接驱动电磁阀
等调节机构,通常需要先放大电信号.电路控制系统 36 计算机辅助工程 2012年
通过加、减、乘、除、对数、积分和微分等数学运算,再 控制电磁阀等调节活门开度.
2 基于多学科协同的故障仿真
复杂机械系统建模涉及机构运动学、机构动力 学、液压传动和电磁控制等学科.本文采用基于软件
接口的方法,可以有效利用各仿真软件成熟的专业 模块和完善的零部件数据库.为协调各软件接口,实
现有效、实时、同步的数据交互,进行协同仿真尤为 重要.成熟的商用软件通常提供数据交互接口,也 可利用软件本身提供的二次开发接口,将软件已有
的模块与系统连接起来. 故障注入是故障仿真技术的核心.合适的故障 注入途径可以提高系统仿真效率,而合理、有效地引
入故障因素则决定系统故障仿真结果的有效性. 基于多学科协同的故障仿真流程见图1.
基于软 兰藤
故障模式分析卜-——叫故障因素分析 故障因素注入 模型参数 T一 仿真 系统参数 故障响应分析
图1 基于多学科协同的故障仿真流程 Fig.1 Fault simulation process based on multi—disciplinary collaboration
首先对复杂机械系统从系统总体层面到单学科
领域进行功能原理分析,依次建立结构机构多体系
统模型、液压系统模型和电控系统模型等各单学科 领域模型,再基于软件接口将各单学科领域模型连
接起来进行数据交互和协同仿真,建立起机械系统
基于多学科协同的仿真模型.同时,采用一定的故障 模式分析方法分析系统的关键故障模式,得出相应
故障模式的影响因素,并分析主要影响因素以得到
相应的表征参量.将这些故障模式影响因素的表征
参量与已建立的系统仿真模型中的参数关联起来, 完成故障注入.运行已包含故障信息的系统多学科
协同仿真模型,得出系统主要参数在相应故障模式 下的响应变化.最后,将系统参数在相应故障模式下
的响应变化与该故障模式的影响因素联系起来,分
析系统故障.
3 某锁机构系统故障仿真分析案例
锁机构在飞机上应用十分广泛,如起落架上位
锁、舱门锁等,其可靠性直接关系到飞机的安全或功 能任务的完成,是系统的重要部件之一.完整的锁机 构系统通常由锁钩、锁键和锁环等结构机构零部件,
协同仿真技术某转管武器炮闩小闭锁齿疲劳寿命预测

协同仿真技术某转管武器炮闩小闭锁齿疲劳寿命预测
李涌;吴宝双
【摘 要】Taking experiment a revolution of tube weapon breechblock
small locking teeth to appear the endurance failure as the basis,from the
perspective of qualitative analysis of the source may cause fatigue failure
of the small locking teeth is bear tangential force and radial force. Through
the theoretical calculation,breechblock in the opened and closed
lock,high-speed rotation of the centrifugal force (belong the radial force)is
smaller to Ignored, therefore the tangential force and the radial force only
can be the breech block in supply to lose in the projectile process to
produce with the projectile collision Based on ADAMS for Ramming build a
prototype system dynamics simulation,obtains the tangential force and the
radial force load spectrum, based on ABAQUS emulation obtain locking
基于 AMESim 的塔式起重机顶升液压系统故障仿真
基于 AMESim 的塔式起重机顶升液压系统故障仿真
程萍
【摘 要】运用 AMESim 软件建立了自升式塔机顶升液压系统的仿真模型,在分析系统工作原理的基础上,通过合理的设置元件参数完成了系统典型故障的注入。故障仿真结果显示了元件故障与系统异常表现之间的内在联系,为实际液压系统的故障诊断与预防提供了参考。%The paper uses AMESim software to develop
the simulation model for the jacking hydraulic system of the self-elevating
tower crane,inputs typical system faults by properly setting the element
parameters based on the analysis for the system working principle.The
fault simulation result shows that the element fault has internal relation to
the system ab-normality,providing reference for fault diagnosis and
precaution of actual hydraulic system.
【期刊名称】《起重运输机械》
【年(卷),期】2016(000)004
【总页数】4页(P74-77)
【关键词】塔式起重机;双向液压锁;AMESim;故障仿真
【作 者】程萍
【作者单位】绍兴职业技术学院机电工程学院 绍兴 312000
【正文语种】中 文
【中图分类】TH137;TH213.3 塔式起重机(以下简称塔机)主要用于房屋建筑施工场地的吊装以及货场、港口的装卸等。目前,自升式塔机的应用已日益广泛[1]。自升式塔机相比普通塔机多了一个顶升机构,可通过液压顶升液压缸的伸缩来实现塔机的升降。装和拆卸方便、结构简单等优点。顶升液压系统在塔机中起着重要的作用,应有较好的动态性能和较高的可靠性,否则会直接影响到工程施工质量甚至引发工程施工的安全问题。由于其工作环境恶劣,在日常使用中又不可避免的产生一些故障,故有必要对顶升液压系统的故障进行研究。本文借助于AMESim软件对顶升液压系统的常见故障进行仿真分析,通过仿真来获取系统的故障样本,从而为实际系统故障分析提供可靠的依据。
基于多体动力学的机械传动系统建模与仿真研究
基于多体动力学的机械传动系统建模与仿真研究
引言:
机械传动系统是工程领域中常见的研究对象,它承担着将动力传递到工作负载的重要任务。传统的基于静力学的机械传动系统分析方法已经无法满足复杂系统的需求,因此基于多体动力学的建模与仿真研究变得越来越重要。本文将重点介绍基于多体动力学的机械传动系统建模与仿真的研究进展,并讨论其在实际工程中的应用。
一、多体动力学基础
多体动力学是研究物体在空间中运动和相互作用的学科。在机械工程中,多体动力学方法应用于机械系统的动力学分析。通过建立机械系统的动力学模型,可以分析和预测系统在不同工况下的动力学行为。
二、机械传动系统建模方法
1. 刚体元件建模
刚体元件是机械传动系统的基本组成部分,如齿轮、轴等。在建立机械传动系统的多体动力学模型时,首先需要对这些刚体元件进行建模。建模方法包括虚质点法、刚体元素法等。建模时需要考虑物体的质量、惯性矩等参数。
2. 接触问题建模
机械传动系统中,元件间的接触问题是一个重要的研究内容。接触问题的建模方法包括刚体接触和弹性接触两种。刚体接触建模假设接触面之间无滑动,而弹性接触建模则考虑接触面的弹性变形。对于刚体接触问题,常用的建模方法有闭合链法和过程方法等。 3. 动力学约束建模
机械传动系统中存在各种运动学和动力学约束,这些约束对系统的动力学行为具有重要影响。建模时需要将这些约束纳入考虑,以得到准确的分析结果。常用的建模方法包括拉格朗日乘子法和柯氏力法等。
三、机械传动系统仿真技术
基于多体动力学的机械传动系统仿真技术包括动力学分析和运动轨迹仿真两个方面。
1. 动力学分析
动力学分析通过求解动力学方程,得到系统在不同工况下的运动学和动力学响应。多体动力学软件(如ADAMS和SIMPACK等)提供了方便的求解方法。通过动力学分析,可以得到系统的动态特性,如系统的振动模态、动力学力矩等。
2. 运动轨迹仿真
运动轨迹仿真是对系统运动过程进行可视化展示,通过仿真结果可以直观地了解系统的运动轨迹和运动特性。通过改变系统的输入条件,可以分析系统在不同工况下的运动行为。
基于多软件协同的电动合模机构的优化
第46卷 第22期·46·CHINA RUBBER/PLASTICS TECHNOLOGY AND EQUIPMENT (PLASTICS)橡塑技术与装备(塑料)
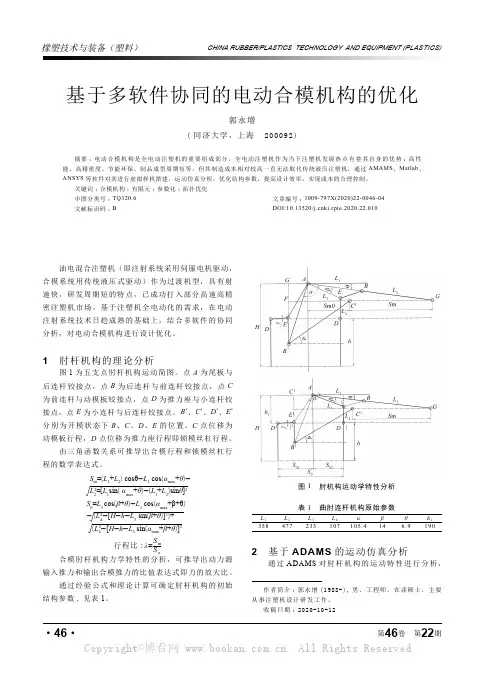
作者简介:郭永增(1988-),男,工程师,在读硕士,主要从事注塑机设计研发工作。收稿日期:2020-10-12油电混合注塑机(即注射系统采用伺服电机驱动,合模系统用传统液压式驱动)作为过渡机型,具有射速快,研发周期短的特点,已成功打入部分高速高精密注塑机市场。基于注塑机全电动化的需求,在电动注射系统技术日趋成熟的基础上,结合多软件的协同分析,对电动合模机构进行设计优化。1 肘杆机构的理论分析图1为五支点肘杆机构运动简图。点A为尾板与后连杆铰接点,点B为后连杆与前连杆铰接点,点C为前连杆与动模板铰接点,点D为推力座与小连杆铰接点,点E为小连杆与后连杆铰接点。B'、C'、D'、E'分别为开模状态下B、C、D、E的位置。C点位移为动模板行程,D点位移为推力座行程即锁模丝杠行程。由三角函数关系可推导出合模行程和锁模丝杠行程的数学表达式。Sm=(L1+L2) cosθ-L1 cos(αmax+θ)-L22=[L1sin( αmax+θ)-(L1+L2)sinθ]2S0=L3 cos(β+θ)-L3 cos(αmax+β+θ)- (L42-[H-h-L3 sin(β+θ)]2)+ (L42-[H-h-L3 sin(αmax+β+θ)]2 行程比:λ=SmSo
合模肘杆机构力学特性的分析,可推导出动力源输入推力和输出合模推力的比值表达式即力的放大比。通过经验公式和理论计算可确定肘杆机构的初始结构参数,见表1。基于多软件协同的电动合模机构的优化郭永增(同济大学,上海 200092)摘要:电动合模机构是全电动注塑机的重要组成部分,全电动注塑机作为当下注塑机发展热点有着其自身的优势:高性能、高精密度、节能环保、制品成型周期短等。但其制造成本相对较高一直无法取代传统液压注塑机,通过AMAMS、Matlab、ANSYS等软件对其进行虚拟样机搭建,运动仿真分析,优化结构参数,提高设计效率,实现成本的合理控制。关键词:合模机构;有限元;参数化;拓扑优化中图分类号:TQ320.6 文章编号:1009-797X(2020)22-0046-04文献标识码:B DOI:10.13520/ki.rpte.2020.22.010
新型民机起落架收放系统故障参数敏感性仿真
新型民机起落架收放系统故障参数敏感性仿真
刘哲旭;樊智勇;赵珍
【摘 要】飞机起落架收放系统是一种集机、电、液于一体的混合复杂系统.为提高性能,新型民机起落架系统采用的空间收放机构,与传统平面机构起落架相比,其运动规律复杂且驱动单元增多,各类故障参数对其工作性能的影响也更加复杂.针对该问题,以采用空间收放机构的新型民机起落架系统为研究对象,详细分析了其动力学原理,包括收放机构、上位锁机构、小车位置机构和液压驱动原理;在此基础上,通过AMESim仿真平台建立了机电液一体化的起落架收放系统仿真模型,并通过仿真计算得出了节流孔阻塞、系统混入空气、油液泄漏和机构磨损等故障参数对起落架收放性能的影响,分析结果可用于指导起落架收放故障诊断,也可以为其参数设计及可靠性研究提供参考.
【期刊名称】《液压与气动》
【年(卷),期】2019(000)004
【总页数】8页(P60-67)
【关键词】起落架;收放系统;故障参数;仿真分析
【作 者】刘哲旭;樊智勇;赵珍
【作者单位】中国民航大学电子信息与自动化学院,天津300300;中国民航大学工程技术训练中心,天津300300;中国民航大学电子信息与自动化学院,天津300300
【正文语种】中 文
【中图分类】TH137;TH138
引言
起落架作为飞机起飞、着陆所必须的支撑系统,其可靠性和稳定性是影响飞机飞行安全的关键因素[1-2]。据统计,1993-2003年间,各类飞机因起落架系统故障引起的不正常飞行事件占总数的15%,其中由起落架收放系统故障所引发的事故占比就达到了23%[3-4],因此对其故障问题的研究是极为必要的。
起落架收放系统故障中,较为常见的故障有系统气塞、管路堵塞、油液泄漏、结构卡滞等[5]。对于这类故障进行分析和诊断的一般方法是进行地面试验,其所需的时间成本和经济成本较高,为起落架系统的维护工作带来了困难。近年来,随着计算机技术的发展,通过虚拟仿真模拟地面试验的方法在一定程度上解决了上述问题,已成为当前对起落架收放系统进行分析和研究的主要趋势。文献[6-10]通过Virtulab Motion、AMESim和ADAMS等仿真平台,对起落架液压系统和收放机构部分进行综合建模,研究其收放性能;文献[11-14]考虑起落架收放过程中的受载,在仿真中深入讨论了质量力、气动阻力、惯性力、摩擦力以及作动筒力对收放运动的影响。
基于HK-RVM_与WCO_的电梯门锁故障预测

72 / 2023年第14
期基于HK-RVM与WCO的电梯门锁故障预测
郭 俊 李方舟 马凯超嘉兴市特种设备检验检测院 嘉兴 314000
摘 要:电梯门锁触点故障是电梯发生故障的主要原因之一,为了实现及时监测和有效预警,文中提出了基于世界杯优化算法(WCO)的混合核相关向量机(HK-RVM)预测模型。HK-RVM是一种具有良好概率预测能力的区间预测方法,引入WCO优化参数以提高预测模型的泛化能力和准确性。首先利用门锁触点模拟组块和单片机系统模块,采集可以反映电梯门锁故障的电阻时序信号;其次通过WCO-HK-RVM建立实时时序预测模型,其在保证模型的预测精度和泛化能力的同时,实现了门锁触点的故障预测;最后为了验证了该方法的优越性和适用性,通过实验研究与传统预测算法LSTM和SVM相比较,结果表明WCO-HK-RVM预测方法显著提升了门锁触点故障的预测精度。
关键词:电梯;混合核相关向量机;世界杯优化算法;门锁触点;时序预测
中图分类号:TU857 文献标识码:A 文章编号:1001-0785(2023)14-0072-07
Abstract: Contact failure of elevator door lock is one of the main causes of elevator failure. To monitor and warn effectively in time, a hybrid kernel relevance vector machine (HK-RVM) prediction model based on World Cup optimization algorithm (WCO) is proposed. HK-RVM is an interval prediction method with good probability prediction ability. It introduces WCO optimization parameters to improve the generalization ability and accuracy of the prediction model. Firstly, using the lock contact simulation block and the single chip microcomputer system module, the resistance time sequence signal which can reflect the elevator lock failure was collected; secondly, a real-time time sequence prediction model was established by WCO-HK-RVM, which ensures that the prediction accuracy and generalization ability of the model can be guaranteed, and the door lock contact failure can be predicted; finally, to verify the superiority and applicability of this method, this method was compared with traditional prediction algorithms LSTM and SVM through experimental studies. The results show that WCO-HK-RVM can significantly improve the prediction accuracy of door lock contact failures.
协调器动力学分析及故障仿真研究
第1期 火炮发射与控制学报 JOURNAL OF GUN LAUNCH&CONTROL ・59 ・
协调器动力学分析及故障仿真研究
王浩亦 ,冯广斌 ,孙华刚 ,朱汗青
(1.军械工程学院,石家庄050003;2.军械技术研究所,石家庄050003)
摘要:以多体动力学理论和RecurDyn软件为基础,建立了协调器的虚拟样机模型,并以协调器转角位 移为指标同理论分析结果做了比较。建立了以平衡机力和齿轮齿面磨损为故障因素的故障仿真模型,通过该 模型研究了两种故障对协调器性能的影响,为协调器的故障预测和诊断提供了依据。 关键词:多体动力学;虚拟样机;故障仿真 中图分类号:TJ8;TP3 文献标志码:A 文章编号:1673—6524(2013)01—0059—04
Dynamics Analysis and Fault Simulation Study on Coordinator
WANG Hao—yi ,FENG Guang—bin。,SUN Hua—gang ,ZHU Han—qing
(1.Ordnance Engineering College,Shijiazhuang 050003,Hebei,China; 2.Institute of Ordnance Technology,Shijiazhuang 050003,Hebei,China)
Abstract:Based on multi—body system dynamics theory and RecurDyn software,the virtual prototype
model of the coordinator was established.The model was compared with theory analysis results on the ba— sis of angular displacement of the coordinator.The fault simulation model which took equilibrator force
基于多学科协同的某锁机构系统故障仿真研究
基于多学科协同的某锁机构系统故障
仿真研究
0 引 言
可靠性是产品质量的核心. 随着人们对可靠性问题的重视和认识的深入,产品的可靠性指标也在不断提高. 故障仿真模拟技术为提高电子系统和机械系统产品的可靠性提供了一条有效途径.[1,2]
常规的故障仿真方法基于相关学科理论知识,建立合适的系统数学模型和故障数学模型,再将故障模型引入到系统模型中,采用有效地数值计算方法求解系统模型. 通过分析故障因素与系统特征参数之间的关系,获取故障原因,提高系统特性,为系统的故障诊断、维修等提供理论支持.[3,4] 但在面对多学科耦合的复杂机械系统时,常规方法会遇到系统模型复杂和计算效率低下等问题,而基于单一虚拟样机多体动力学软件的方法只能考虑到结构机构动力学问题.
基于多学科协同的故障建模仿真方法可以有效解决上述问题. 复杂产品的多学科耦合建模主要有两种方法:一种是基于统一语言的方法,如基于Modelica语言的多学科领域建模方法等;另一种是基于软件接口的方法,其优势在于利用了各学科领域仿真软件成熟的专业模块和完善的零部件数据库,发挥了各学科领域仿真软件在各自学科领域的特长. [5,6]
贾长治等人在建立典型故障模型的基础上,利用虚拟样机对故障模式下的火炮性能进行仿真,得到故障因素阈值,为火炮预防性维修提供了科学依据[7]. 李伟等人以液压式输弹机的机液一体化虚拟样机为故障仿真平台,分析了引起输弹机输弹故障的三种影响因素,建立相应的故障模型进行故障仿真,得到输弹机输弹故障的主要原因,为输弹机的勤务维修提供了理论依据[8]. 刘靖东等人通过多学科动力学建模方法研究,建立了某冷氦增压系统机械、气动、电磁、热与控制多学科动力学仿真分析模型,通过系统流量及压降分析对系统增压故障进行了分析定位[9].
本文基于多学科领域软件协同仿真,提出一种针对复杂运动机构系统的故障仿真分析途径. 案例为一典型锁运动机构系统,涉及结构机构、液压驱动、电磁控制等学科领域,应用计算机辅助设计、多体动力学和液压控制分析等商用软件,通过故障模式分析将相关故障影响因素注入系统仿真模型,进行上锁故障仿真分析.
基于MSC·ADAMS的锁制机构仿真
维普资讯 盛 黝 圆 圆墨墨墨瞄圆墨墨墨圆
表2接触力列表
工况2条件如下:
电磁铁 向加载50N,STEP(time,0,0,0.2,50)
吊挂 向加载3000N,STEP(time,0.3,0,0.4,3000);
工况3条件如下:
吊挂 向加载2000N,STEP(time,0,0,0,2,2000)
电磁铁 向加载50N,STEP(time,0I3,0,0.5,50)。 加载通过函数STEP(x,x0,h0,xl,h1)来确定加载的
时间与大小。其中定义 为时间(time)变量, 0、 1为开
始与结束时间, 0、 1对应 0、 1时间步时的加载力值。
通过分别定义x0、 1、 0、 1的值,保证仿真与设计
条件相符合。
3.4仿真求解 分别对3个工况进行求解,均定义仿真时间为0.6s,
50步长。并存储仿真结果文件分别为Sire一1,Sim一2,
Sim一3。 4后置处理结果分析 .
进入MSC・ADAMS/Slover查看后处理结果,3个丁况
的运动学仿真结果见图3、图4、图5。图中横坐标为时间
轴,纵坐标为力轴。其中CONTACT一2.FX为吊挂与挡件
在 向接触力,CONTACT一3.FX为挡件与限动臂 向接
触力,SFORCE一1.FX为吊挂 向载荷,SFORCE一2.FX为
电磁铁 向拉力。
根据仿真结果分析,在工况1条件下,限动臂与挡件
向接触力CONTAC.r-3.FX在吊挂 向载荷SFORCE一1.
FX达到IO000N时稳定在13000N左右,说明机械保险
始终没有解除,达到设计要求。 在工况2条件下,电磁铁 向拉力SFORCE一2.FX在
0.2s达到50N,拉动限动臂转动解除机械保险,吊挂从
0.3~0.4s逐渐加力到3000N,直至克服弹簧力和摩擦力开
锁。在此过程中,挡件与限动臂始终无接触力
(CONTACT一3.FX=0),吊挂与挡件接触力CONTACT一2.FX
基于多学科协同的某锁机构系统故障仿真
第2l卷第5期 2012年10月 计算机辅助工程 Computer Aided Engineering V01.21 No.5 0cL 2012
0 文章编号:1006—0871(2012)05-0034-06
基于多学科协同的某锁机构系统故障仿真
雷鸣敏, 喻天翔, 宋笔锋
(西北工业大学航空学院,西安710072)
摘要:为解决机电液耦合的复杂运动机构系统的故障仿真问题,提出一种基于多学科软件协同的 故障仿真分析方法.通过软件接口建立机构系统基于多学科协同的仿真模型.将相关故障模式影响
因素注入机构系统仿真模型,仿真分析其对系统参数的影响.某锁机构系统的上锁故障仿真分析表 明,该方法对工程实际复杂运动机构系统有效可行.该故障仿真方法有助于提高机械产品可靠性,
也可为复杂机械系统的故障机理分析、故障诊断和维修等提供数据支持.
关键词:故障仿真;多学科协同建模;故障注入;锁机构 中图分类号:TH137;TB114.3 文献标志码:B
1n 1 J ● l ・‘ n’ ■ ’ ‘ 1 1 。aUlt simulati0n oI 1oCK mechanism basen 0n
multi.disciplinary co…llaborat‘i‘on -
LEI Mingmin,YU Tianxiang,SONG Bifeng
(School of Aeronautics,Northwestern Polytechnical University,Xi’an 7 10072,China)
Abstract:To solve the problem of fault simulation on complex moving mechanism with mechanical—
hydraulic・electro coupling,a fault simulation analysis method is proposed based on multi—disciplinary software collaboration.The mechanism simulation model based on multi—disciplinary collaboration iS