
上肢康复训练机器人A2-0727
上肢康复机器人辅助训练对脑卒中偏瘫患者上肢运动功能的影响

上肢康复机器人辅助训练对脑卒中偏瘫患者上肢运动功能的影响
脑卒中是指由于脑血流障碍导致脑部神经功能损伤的一类疾病,常常导致偏瘫等运动功能受损。上肢康复机器人辅助训练是一种新型的物理康复治疗方法,可以通过机器人的力量和精确控制,提供定量、个体化的康复训练。本文将分析上肢康复机器人辅助训练对脑卒中偏瘫患者上肢运动功能的影响。
首先,上肢康复机器人辅助训练可以提供更精准的运动控制。由于脑卒中导致的神经功能损伤,患者的上肢运动失去了正常控制的能力。上肢康复机器人通过各种传感器和控制系统,可以实时监测和记录患者的上肢运动轨迹和动力学参数,并根据患者的不同情况进行调整。这种精确的控制可以保证患者在训练中得到适当的刺激和指导,增强上肢运动的准确性和灵活性。
其次,上肢康复机器人辅助训练可以提供持续的康复训练。在传统的康复训练中,患者需要依靠医生或康复师的指导进行训练,而机器人辅助训练可以在患者独立进行的情况下进行,从而保证训练的连续性和持久性。机器人辅助训练还可以根据患者的康复进展进行自适应调整,提供不同难度和强度的训练,帮助患者逐步恢复上肢功能。
此外,上肢康复机器人辅助训练还可以提供可重复性的训练。对于脑卒中患者来说,持续的康复训练是非常重要的,但传统的人工训练往往受到人力和物力的限制,无法满足患者的需求。而机器人辅助训练可以提供大量重复的运动训练,帮助患者加强神经功能的再建立和重塑,提高患者的锻炼效果。 此外,上肢康复机器人辅助训练还可以提供个体化的康复计划。每个脑卒中患者的上肢功能受损程度和康复需求都不尽相同,传统的康复训练往往无法充分满足个体化需求。上肢康复机器人可以通过提供个体化的力量和运动控制,根据患者的具体情况进行定制化的康复计划。这不仅可以提高患者参与训练的积极性,还可以提高康复训练的效果。
综上所述,上肢康复机器人辅助训练对脑卒中偏瘫患者上肢运动功能有很大的影响。通过提供精确的运动控制、持续的康复训练、可重复性的训练以及个体化的康复计划,上肢康复机器人可以帮助脑卒中患者恢复上肢功能,提高生活质量。然而,上肢康复机器人的使用仍然存在一些挑战,例如高昂的成本、技术要求和缺乏长期随访数据等。因此,未来的研究应该进一步探索如何改进机器人康复的效果和推广应用。
上肢康复训练机器人 要求和试验方法

第 1 页 共 4 页 上肢康复训练机器人 要求和试验方法
(实用版3篇)
《上肢康复训练机器人 要求和试验方法》篇1
上肢康复训练机器人是一种专门用于帮助患者进行上肢康复训练的机器人。它通过模拟人体手臂的动作,帮助患者进行手臂的康复训练,以恢复手臂的功能。
上肢康复训练机器人的要求包括:
1. 安全性:机器人应具有良好的安全性能,不会对患者造成伤害。
2. 精确性:机器人应能够精确地模拟人体手臂的动作,以确保训练效果。
3. 可靠性:机器人应具有良好的可靠性能,能够稳定地运行,并保证数据的准确性。
4. 易用性:机器人应具有良好的易用性能,患者能够方便地使用,并进行康复训练。
为了验证上肢康复训练机器人的性能,需要进行试验方法,包括:
1. 安全性试验:通过模拟患者使用机器人的情况,检验机器人是否会对患者造成伤害。
2. 精确性试验:通过比较机器人模拟的人体手臂动作和实际人体手臂动作的差异,检验机器人的精确性。
3. 可靠性试验:通过长时间运行机器人,检验机器人的稳定性和数据准确性。 第 2 页 共 4 页 4. 易用性试验:通过让患者使用机器人进行康复训练,检验机器人的易用性。
《上肢康复训练机器人 要求和试验方法》篇2
上肢康复训练机器人是一种专门用于帮助上肢损伤或残疾患者进行康复训练的机器人。它可以提供针对上肢肌肉、关节的运动训练,以及针对上肢认知和感觉的训练。下面是上肢康复训练机器人的一些要求和试验方法:
1. 机器人的机械结构应该设计合理,能够模拟人类上肢的运动范围和速度,同时具备足够的稳定性和安全性。
2. 机器人应该具备多种训练模式,如单关节训练、多关节协调训练、认知训练、感觉训练等,以满足不同患者的需求。
3. 机器人的控制系统应该能够对患者的运动进行实时监测和反馈,以便患者能够及时调整自己的运动状态,从而达到更好的训练效果。
4. 机器人的训练效果应该经过科学验证,并通过临床试验证明其安全性和有效性。
上肢康复机器人说明书
百度文库
- 让每个人平等地提升自我
0 0 生产许可证:粤食药监械生产许号
产品标准号:YZB/粤0824-2010
肢体智能反馈训练系统A2
(商品名称:上肢康复机器人)
说 明 书
广州一康医疗设备实业有限公司
百度文库 - 让每个人平等地提升自我
0
广州一康医疗设备实业有限公司版权所有,保留所有权利。
本文中的信息将取代所有以前出版资料中的信息。
该文档版本:
目录
1. 适用范围 ............................................................................................................1
2. 治疗指导 ............................................................................................................1 百度文库 - 让每个人平等地提升自我
1 3. 安全须知 ............................................................................................................2
4. 符号说明 ............................................................................................................2
5. 简介 ....................................................................................................................3
汉戴斯智能康复辅助训练机器人说明书

汉戴斯智能康复辅助训练机器人说明书
1、适用范围
适应上肢偏瘫及功能障碍的患者
针对脑血管疾病、严重脑外损伤或其它的神经系统疾病造成上肢功能障碍及手术后恢复上肢功能的患者,如脑卒中、帕金森、脑血栓等。
级以上肌力等级的偏瘫患者。由于是主动训练系统,所以要求患者的上肢至少要有微弱运动能力。
肢体智能反馈训练系统A2是用于治疗的训练仪器,而非以诊断为目的的医疗设备。
2、治疗指导
根据患者的不同,治疗的目的可以是保持活动(预防治疗),或者手术、受伤后的康复。
我们建议肢体智能反馈训练系统作为医生或治疗师开出的训练方案的一个部分。为了提高训练的积极性和追求更好的训练效果,我们建议利用强化的反馈训练进行具体任务的功能训练治疗。
3.安全须知
肢体智能反馈训练系统只可以连接在与标牌上的规格相符的电源上。将设备连接在合适的电源插座中。(电源插座必须要有接大地) 主机的信号输出部分与计算机连接时,必须用配套的USB线相连。
电源线的放置应该不影响行人,不会触及可移动的结构,并且不会被其他设备所损坏。不得使用损坏的电源线,只可以使用设备原装的电源线。
为了防止触电,肢体智能反馈训练系统不可以在潮湿或高温等恶劣环境中使用:仪器工作温度应在5℃~40℃,环境相对湿度应小于80%。
在首次使用时,应由医生或供应商展示如何操作此设备。在设备运转过程中,不要靠近或试图卸下活动着的部分。
若患者在训练过程中或训练之后出现任何异常症状,要立即与医生联络。只有当电源线插头从电源插座中完全拔出来以后,训练器才完全断电。
在打开外设备外壳之前,一定要将插头从插座中拔出。外壳打开时设备不可使用。
维修只可以由授权的专业人士进行。若设备有任何损坏、任何噪声或气味异常,立即停止训练,把电源切断,联系服务工程师。
清洁设备时不可以使用有腐蚀性的液体。
系统部件中未规定的组件不得接入系统。
操作者和患者的不允许触电脑USB线的输出接口
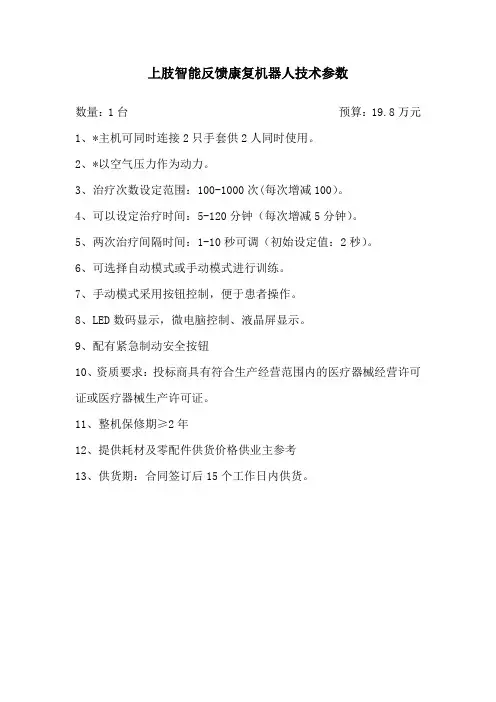
上肢智能反馈康复机器人技术参数
上肢智能反馈康复机器人技术参数
数量:1台 预算:19.8万元
1、*主机可同时连接2只手套供2人同时使用。
2、*以空气压力作为动力。
3、治疗次数设定范围:100-1000次(每次增减100)。
4、可以设定治疗时间:5-120分钟(每次增减5分钟)。
5、两次治疗间隔时间:1-10秒可调(初始设定值:2秒)。
6、可选择自动模式或手动模式进行训练。
7、手动模式采用按钮控制,便于患者操作。
8、LED数码显示,微电脑控制、液晶屏显示。
9、配有紧急制动安全按钮
10、资质要求:投标商具有符合生产经营范围内的医疗器械经营许可证或医疗器械生产许可证。
11、整机保修期≥2年
12、提供耗材及零配件供货价格供业主参考
13、供货期:合同签订后15个工作日内供货。
上肢康复训练机器人的研究进展及前景

32一、引言我国是中风病的高发地区之一,在幸存者中约70% ̄80%的病人留有不同程度的残疾。对于中风病人,对其偏瘫部位进行康复训练是十分重要和关键的医疗手段,及早进行康复训练可以大大减少残疾的可能性。传统的康复治疗中,治疗师手把手地对患者进行一对一的康复训练,这种方式的训练效率和训练强度难以保证,训练效果受到治疗师水平的影响,而且缺乏评价训练参数和康复效果关系的客观数据,难以对训练参数进行优化以获得最佳治疗方案。上肢康复训练机器人的研究进展及前景o 李会军 宋爱国东南大学仪器科学与工程系
[作者简介] 李会军,博士,南京东南大学仪器科学与工程系,主要研究领域为:遥从作机器人、虚拟环境技术[摘 要] 利用机器人技术进行康复训练是康复治疗的重要手段之一。依据康复医疗训练机器人技术的发展意义及社会需求,结合该领域的研究背景、发展现状及趋势,回顾了国内外近些年来的研究进展和主要研究成果,分析了本地上肢康复训练机器人、基于网络的康复训练机器人和基于虚拟环境的康复医疗训练机器人的系统构造及其应用,着重介绍了一对多力觉辅助远程康复训练机器人系统的设计与特点,指出了待解决的问题,并分析了上肢康复医疗训练机器人在机械设计、控制器设计、力觉辅助、多路复用及评价策略等方面的发展趋势。[关键词] 机器人技术 力觉辅助 远程康复 虚拟环境 多路复用[Abstract] Stroke is common in the elderly society and robotics is one of the important methodsfor rehabilitation of stroke survivors and other people with upper-limb deformity. According tothe significance and social needs of rehabilitation robot, combined with background and development status in this field, progress and recent researches at home and abroad is reviewed. Systemstructure and application of local rehabilitation robot for upper-limb, rehabilitation robotbased on Internet and rehabilitation robot based on virtual environment are introduced respectively. Then the design and characters of multiplex force assistant tele-rehabilitation robotsystem is recommended in detail. The patients and the therapist are connected by Internet inserver/client framework. The patients receive the command of the therapist and exercise at home.Not only video images but also position and force information is sent to the server. In this way,the therapists can monitor/control the training procedure of several patients and adjust therapy planning according the status of rehabilitation. Main problems in this field are pointedout and development trends in mechanical design, controller design, force assistant, multiplexing and evaluation mechanism are emphasized.[Key words] robotics; force assistant; tele-rehabilitation; virtual environment; multiplexing机器人 技术应用栏目主持:刘远江 33为了减轻家庭和社会的经济负担,提高康复训练效率,研究者们将机器人技术应用于康复领域,既可提供有效的康复训练,又不增加临床医疗人员的负担和卫生保健的成本。另外,机器人可以记录详实的治疗数据及图形,能提供客观、准确的治疗和评价参数,有助于机器人辅助治疗偏瘫研究的深入开展,具有改善康复效果和提高康复效率的潜力。近年来,国外一些研究机构开展了上肢康复机器人的研究,已得到一些初步的结论。二、上肢康复机器人的研究进展上肢康复医疗训练机器人系统经过十几年的发展,从系统结构上分,主要包括三个阶段:1、本地康复医疗训练机器人系统1991年,MIT设计完成了第一台上肢康复训练机器人系统MIT-MANUS,该设备采用五连杆机构,末端阻抗较小,利用阻抗控制实现训练的安全性、稳定性和平顺性,用于病人的肩、肘运动,如图1所示。MANUS具有辅助或阻碍手臂的平面运动功能,可以精确测量手臂的平面运动参数,并通过计算机界面为患者提供视觉反馈,在临床应用中取得了很好的效果。在此基础上,他们又研制了用于腕部康复的机械设备,可以提供三个旋转自由度,并进行了初步的临床实验。与一般工业机器人不同,MIT-MANUS在机械设计方面考虑到了安全性、稳定性以及与患者近距离物理接触的柔顺性。另一个典型的上肢康复训练机器人系统是MIME(mirror-image motion enabler),该设备包括左右两个可移动的手臂支撑,由工业机器人PUMA-560 操纵患者手臂,为患肢提供驱动力,既可以提供平面运动训练,也可以带动肩和肘进行三维运动。但是PUMA-560本源上是工业机器人,因而从机械的角度上说不具有反向可驱动性以及载荷、运动速度以及输出力控制等原因,该系统在医疗领域的应用也有其局限性。1999年,Reinkensmeyer等研制了辅助和测量向导ARM-Guide,用来测定患者上肢的活动空间。2000年他们对该装置进行改进,用来辅助治疗和测量脑损伤患者上肢运动功能。该设备有一个直线轨道,其俯仰角和水平面内的偏斜角可以调整。实验中患者手臂缚在夹板上,沿直线轨道运动,传感器可以记录患者前臂所产生的力。这种设备训练方式单一,无法进行更深入的研究。2005年,瑞士苏黎世大学的Nef等开发了一种新型的上肢康复机器人ARMin,它是一种6自由度半外骨架装置,安装有位置传感器及6维力/力矩传感器,能够进行肘部屈伸和肩膀的空间运动,用于临床训练上肢损伤患者日程生活中的活动。此外关于上肢康复训练机器人的报道还有:REHAROB 以及华盛顿大学设计的7DOF上肢外骨架装置等。但是,上述设备也有一些不足之处,机器人系统比较复杂,而且没有利用网络,
一种气动驱动新型上肢康复机器人
第3期 2011年3月 机械设计与制造
Machinery Design&Manufacture l65
文章编号:1001—3997(201 1)03—0165—02
一种气动驱动新型上肢康复机器人术
王生泽金韬
(东华大学机械工程学院,上海201620)
A Novel upper limb rehabilitation robot by pneumatic actuators
WANG Sheng-ze,JIN Tao
(College of Mechanical Engineering,Donghua University,Shanghai 20 1 620,China)
I 【摘 要】结合临床康复医学理论及临床康复经验对上肢康复机器人方案进行研究,设计了一种应 ̄:
?用于偏瘫患者康复训练的气动式上肢康复柔性机器人,进而将气动技术的安全性、柔顺性应用到康复领?
;域中来,有效地实现了患肢由完全被动到以被动为主逐渐到以主动为主,最后康复到完全主动训练过程j
!的适宜模式。 ?
j 关键词:上肢康复;机器人;气动;结构设计 j
! 【Abstract】The clinical rehabilitative medicine theory and the clinical recovery experience conducts}
j are unified,researched into the upper limb rehabilitation robot’s program and designed口rehabilitation j
!training upper limb rehabilitation ofpneumatic flexible robot which is applied to patients with hemiplegia.I
i Then the security and the flexibility ofpneumatic technology is applied into the field of rehabilitation.A nd:
上肢康复机器人设计
上肢康复机器人设计
程秀芳;王腾飞;李文玉
【摘 要】随着脑卒中患者的增多,由脑卒中引起的偏瘫受到越来越多的关注.上肢偏瘫严重影响着患者的生活,由于传统治疗方法存在局限性,所以出现了新的康复领域-康复机器人.设计了一款能满足患者肘关节屈、伸运动和前臂旋前、旋后运动的机械机构.
【期刊名称】《河北联合大学学报(自然科学版)》
【年(卷),期】2016(038)001
【总页数】5页(P48-52)
【关键词】机构;康复训练;安全限位;运动空间
【作 者】程秀芳;王腾飞;李文玉
【作者单位】华北理工大学机械工程学院,河北唐山063009;华北理工大学机械工程学院,河北唐山063009;华北理工大学机械工程学院,河北唐山063009
【正文语种】中 文
【中图分类】TH693.9
脑卒中也称脑中风,是由于脑部血液循环障碍引起的神经系统损伤。尽管脑外科手术技术在不断进步,患者的死亡率在逐渐降低,但是由脑中风造成的偏瘫患者逐年增多,且多数偏瘫患者失去了生活自理能力,因此给家庭和社会带来了极大的负担。传统的治疗方式是医师和患者进行一对一的单独训练,这种方法效率低,价格比较昂贵,一般家庭难以承受。而且不同医师的治疗水平不同,很难保证每个患者都能得到高效的康复训练。康复机器人是将机器人技术引入到康复医学领域的产物,与传统的康复训练方法相比,康复机器人的出现使医师从繁重的体力劳动中得以解放,不仅减弱了人为因素的影响,提高了康复训练的效率,而且随着人机接口研究的深入,医师还可以根据接口反馈出来的信息进行康复方案的改进,更有助于偏瘫患者的康复训练。
上肢运动功能障碍对患者的日常生活影响很大,所以对上肢康复机器人的研究显得尤为重要。目前多数康复机器人比较庞大,患者只能在医院进行康复训练。针对这些问题,该项研究设计了可以穿戴在患者身上的上肢康复机器人,帮助患者实现肘关节屈伸运动和前臂旋前、旋后运动,患者既可在医院又可在家中进行康复训练。
领头扬科技:揭秘智能的小愈机器人
领头扬科技:揭秘智能的小愈机器人
小愈机器人的功能
主要用于16种常见的亚健康和慢性健康问题的缓解改善、康复调理及健康保养,如睡眠调理、便秘调理、颈椎调理、脊柱侧弯调理、内外八字、青少年脊柱调理、腰椎调理、产后盆底肌修复、肌肉酸痛调理、心肺功能调养、免疫力增强训练、内分泌调理、淋巴排毒、微循环改善调理、亚健康综合调理、肌肉僵硬&紧张缓解、运动疲劳释放、中风所致四肢功能障碍的改善缓解等。
具有16套个性化定制的智能化康复调理解决方案和6套单项功能,人机语音交互、操作简单便捷、傻瓜式人机交互操作模式。
核心功能
刺激让人身心放松通过中医五行音乐(金、木、水、火、土)
远红外热疗远红扩张毛细血管,加速血液循环。
人体动态自重力可以有效的作用于脊柱,起到脊柱减压,缓解颈腰椎疼痛,恢复平衡。
刺激臀部及周围肌群和脏增强血饱和度,改善人体牵引超速筛体动淋巴系统经系统、血液系统和和张力激发细胞活力动,深度刺激放松脊柱两侧肌肉和软组织,刺激骨骼系统、神经,激发机体细胞柔性。
从颈椎到足底的梯度气压理疗。
理疗的好处
缓解颈腰疼痛 改善睡眠问题 改善肠胃不适 预防骨质疏松
产后修复 促进新陈代谢 增强免疫力 预防老年慢性疾病
机器人原理:
睡眠调理:通过物理方法(如五行音波、红外光波、定频率振动波刺激等)科学的刺激前庭系统、神经系统和肌肉,舒缓身心疲劳,缓解精神压力,改善脑波活动,提高睡眠质量,延长深度睡眠时间,调理睡眠问题(如睡不着不好/焦虑/抑郁等)。
便秘调理:采用垂直律动、水平律动、五行音波、远红外辅热等物理方法,刺激臀部、脏腑和消化系统,加速肠道运动,改善胃肠功能,调理胃肠不适,促进宿便的排出。预防骨质疏松:通过声波振动刺激骨的生成和重建,一定程度保留骨盐,预防骨质疏松,舒缓和调节抽筋等问题。
颈椎专调:通过对颈椎进行科学的动态平衡调理,放松颈部肌肉,恢复颈部肌肉活性,颈部非线性减压,形成颈椎椎间负压,逐步恢复颈椎的生理结构平衡和肌肉的健康平衡,实现有效调理颈椎引起的僵硬、疼痛、晕、麻、活动受限等问题。