
仿生蛇形机器人的设计及研究
浠跨敓铔囧舰鏈哄櫒浜虹殑璁捐鍙婄爺绌?
鎽? 瑕侊細 瀵硅泧鐨勮韩浣撶粨鏋勫拰杩愬姩褰㈡€佽繘琛屼簡鍒嗘瀽锛屾帉鎻′簡铔囩殑杩愬姩妯″瀷锛屽垎鏋愪簡铔囧湪铚胯湌杩愬姩杩囩▼涓殑鍙楀姏鎯呭喌銆傞€氳繃瀵硅泧琛岃繍鍔ㄧ殑鐮旂┒锛岀粨鍚堢粨鏋勮璁°€佹帶鍒剁郴缁熻璁$瓑锛岃璁′竴鏉?3鍏宠妭鐨勪豢鐢熸満鍣ㄨ泧锛屽疄鐜拌溈铚掑墠杩涖€佽浆寮€佽湻缂┿€佹姮澶寸瓑鍔ㄤ綔銆傚苟瀵逛豢鐢熻泧鐨勮璁℃彁鍑轰竴浜涚湅娉曪紝缁撳悎瀹為檯锛屽鍏舵湭鏉ュ彂灞曟彁鍑哄缓璁€傚叧閿瘝锛?铔囧舰鏈哄櫒浜猴紱缁撴瀯璁捐锛涜溈铚掕繍鍔?
闅忕潃浠跨敓瀛︾殑鍙戝睍锛屼汉浠妸鐩厜瀵瑰噯浜嗙敓鐗╃晫锛屾帰绱㈡柊鐨勮繍鍔ㄦā寮忔湁浜嗘柊鐨勮繘灞曘€傝泧鏄棤鍥涜偄鍔ㄧ墿涓渶搴炲ぇ鐨勪竴绫伙紝鍦ㄥ嚑鍗冨勾鐨勮繘鍖栧巻鍙蹭腑锛屽畠鑳借繘琛屽绉嶈繍鍔ㄤ互閫傚簲涓嶅悓鐨勭敓娲荤幆澧冿紙濡傛矙婕犮€佹按姹犮€侀檰鍦般€佹爲鏋楃瓑锛夈€備豢铔囧舰鏈哄櫒浜哄氨鍦ㄨ繖绉嶈儗鏅笅璇炵敓浜嗐€傝泧褰㈡満鍣ㄤ汉鍙€傚簲鍚勭澶嶆潅鍦板舰鐨勮璧帮紝濡傚湪鎴樺満鎵浄銆佷睛娴嬨€佺垎鐮淬€佺熆浜曞拰搴熷涓帰娴嬭惀鏁戙€佺閬撶淮淇互鍙婂琛屾槦鍦拌〃鎺㈡祴绛塠1]锛屽叾鎬ц兘浼樹簬浼犵粺鐨勮璧版満鏋勶紝鍦ㄨ澶氶鍩熷叿鏈夐潪甯稿箍娉涚殑搴旂敤鍓嶆櫙銆傛湰鏂囬€氳繃瀵硅泧鐨勮繍鍔ㄦ柟寮忚繘琛屽垎鏋愬苟灏变豢鐢熻泧鐨勫叧鑺傜粨鏋勮繘琛岃璁★紝鎻愬嚭绯荤粺鎺у埗鏂规銆? 铔囩被杩愬姩鐮旂┒ 鍦ㄨ嚜鐒剁晫鐨勪笉鍚岀幆澧冧腑锛岀敓瀛樼潃涓嶅悓绉嶇被鐨勮泧锛屽畠浠殑杩愬姩鏂瑰紡涔熸湁鎵€涓嶅悓锛屽ぇ鑷村彲鍒嗕负浠ヤ笅鍑犵锛?1)铚胯湌杩愬姩锛氳泧浣撴憜鍔ㄨ繎浼间簬姝e鸡娉㈢殑瑙勫緥锛屼緷闈犺吂閮ㄨ泧槌炰笌鍦伴潰鐨勬懇鎿︿綔鐢ㄤ骇鐢熸帹鍔ㄥ姏銆傝溈铚掕繍鍔ㄦ椂锛岃泧浣撲綔妯悜鐨勬尝鍔紝褰㈡垚鑻ュ共涓尝宄板拰娉㈣胺锛屽湪寮洸澶勭殑鍚庤竟鏂藉姏浜庡湴闈紝娌夸粠澶撮儴鍒板熬閮ㄦ柟鍚戜紶鎾紝鐢卞湴闈㈢殑鍙嶄綔鐢ㄥ疄鐜拌繍鍔ㄣ€?2)浼哥缉杩愬姩锛氬湪铔囬€氳繃闀跨洿鐨勭嫮绐勯€氶亾鏃跺父閲囩敤杩欑杩愬姩鏂瑰紡銆傝杩愬姩鍙垎涓轰袱涓妭鎷嶏紝鍏堜互鍓嶉儴浣滄敮鎾戯紝鏀剁缉鑲岃倝鍚戝墠鎷夊悗閮紝鍐嶄互鍚庨儴浣滄敮鎾戯紝閫氳繃鑲岃倝鏀剁缉鍚戝墠鎺ㄥ姩鍓嶉儴銆傝繖绉嶈繍鍔ㄧ殑鏁堢巼姣旇緝浣庛€?3)渚у悜绉诲姩锛氳繖绉嶈繍鍔ㄥ父瑙佷簬鐢熷瓨鍦ㄦ矙婕犱腑鐨勮泧绫汇€傝繍鍔ㄤ腑铔囪吂濮嬬粓閮藉彧鏈夊緢灏忕殑閮ㄥ垎涓庡湴闈㈡帴瑙︼紝鑰岀浉閭绘帴瑙﹂儴鍒嗕箣闂寸殑韬綋鏄姮璧风殑锛屽垎椤哄簭鎺ヨЕ鍦伴潰锛岀劧鍚庢姮璧凤紝渚濇寰幆锛屼骇鐢熶竴涓晶鍚戠殑杩愬姩銆傝繖绉嶈繍鍔ㄧ殑鏁堢巼姣旇緝楂橈紝鑳借幏寰楄緝澶х殑鍔犻€熷害锛岄€傚悎鍦ㄦ煍杞殑娌欏湴杩愬姩銆? 鍦ㄤ互涓婅繍鍔ㄦ柟寮忎腑锛屾渶甯歌鐨勬槸杩愬姩鏁堢巼鏈€楂樼殑铚胯湌杩愬姩锛岀劧鍚庢槸浼哥缉杩愬姩锛屼晶鍚戣繍鍔ㄦ瘮杈冨皯瑙併€傞€氳繃瀵硅泧鐨勮繍鍔ㄥ垎鏋愬彲瑙侊紝鏃犺鍝竴绉嶈繍鍔ㄦ柟寮忥紝閮藉彲浠ョ湅鎴愭槸涓€绯诲垪鐨勬尝褰紶閫掞紝銆俌Z骞抽潰娌縔鏂瑰悜涓婁笅杩愬姩锛屽疄鐜颁几缂╄繍鍔紱XY骞抽潰娌縔鏂瑰悜宸﹀彸杩愬姩锛屽疄鐜拌溈铚掕繍鍔紱濡傛灉YZ骞抽潰鍜孹Y骞抽潰娌縔鏂瑰悜杩涜绌洪棿澶嶅悎杩愬姩锛屽氨浜х敓鎵€璋撶殑渚у悜绉诲姩[2]銆?
鑰冭檻浠跨敓铔囪璁$殑渚垮埄鎬э紝閫夋嫨铚胯湌鐨勮繍鍔ㄦ柟寮忥紝骞跺亣璁句互姝e鸡娉紶閫掋€傚彲浠ョ煡閬撳湪娉㈠舰浼犻€掕繃绋嬩腑鍚勪釜鍏宠妭鐩稿鏃嬭浆瑙掑害鐨勫彉鍖栵紝浠庤€屾帶鍒舵尝褰㈢ǔ瀹氬湴鍚戝墠鎺ㄨ繘銆傝泧褰㈡満鍣ㄤ汉鏄竴涓杩炴潌绯荤粺锛岄€氳繃鍚勭浉閭昏繛鏉嗙殑鍗忚皟鍔ㄤ綔鍚戝墠鎺ㄨ繘銆係erpenoid[3]鏇茬嚎宸辩粡琚箍娉涘簲鐢ㄥ埌铔囧舰鏈哄櫒浜轰笂锛屼互Serpenoid鏇茬嚎涓轰緥瀵硅泧褰㈡満鍣ㄤ汉鐨勮繍鍔ㄦ鎬佽繘琛岃鍒掋€係erpenoid鏄寚涓€涓┛杩嘪-Y鍧愭爣绯诲師鐐圭殑鏇茬嚎锛屽鏋滄弧瓒充互涓嬫潯浠讹紝灏卞彲浠ヨ绉颁负铚胯湌鏇茬嚎锛氬叾涓璦銆乥銆乧涓変釜鍙傛暟灏嗗喅瀹氭洸绾跨殑褰㈢姸锛岄€氳繃鏀瑰彉Serpenoid鏇茬嚎鐨勮繖涓変釜鍙傛暟锛屾棦鍙互鏀瑰彉铚胯湌鏇茬嚎鐨勪紶鎾尝鍨嬨€佷紶鎾箙搴︼紝涔熷彲浠ユ敼鍙樻洸绾跨殑浼犳挱鏂瑰悜銆傜敱Serpenoid鏇茬嚎鐨勫畾涔夊彲寰楀埌N鍏宠妭缁勬垚鐨勮繎浼糞erpenoid鏇茬嚎铔囧瀷鏈哄櫒浜鸿溈铚掕繍鍔ㄧ殑瑙掑害銆? 浠跨敓铔囧舰鏈哄櫒浜虹粨鏋勮璁? 璁捐浜嗕豢鐢熻泧褰㈡満鍣ㄤ汉涓変釜閮ㄥ垎鐨勫叧鑺傛ā鍨嬶紝鍒嗗埆鏄ご閮ㄥ叧鑺傘€侀┍鍔ㄥ叧鑺傚拰灏鹃儴鍏宠妭锛屽苟鐢ㄨ绠楁満杈呭姪璁捐杞欢UG NX7.0缁樺埗鍑轰簡鍚勪釜鍏宠妭鐨勬ā鍨嬨€傝泧褰㈡満鍣ㄤ汉鐨勫姞宸ユ潗鏂欐湁纭摑銆丳VC濉戞枡銆丄BS濉戞枡銆佹爲鑴傜瓑锛岃€冭檻鍒版満姊板姞宸ユ€ц兘銆佸鎬с€侀煣鎬с€佸己纭害绛夛紝鏈€缁堥€夊畾浜嗗厜鏁忔爲鑴傘€傚姞宸ユ柟娉曢€夋嫨蹇€熸垚鍨嬪姞宸ワ紝鍏舵牳蹇冩€濇兂鏄鏁e爢绉垚鍨嬨€傝繍鐢ㄦ縺鍏夊揩閫熸垚鍨嬫妧鏈紝鍔犱笂鏈€閫傚悎璇ユ妧鏈殑鍏夋晱鏍戣剛鏉愭枡锛屽姞宸ョ悊鎯崇殑鍏宠妭瀹炵墿[4]銆?.1 浠跨敓铔囧舰鏈哄櫒浜洪┍鍔ㄥ叧鑺傝璁? 浠跨敓铔囩敱13涓叧鑺備覆鑱旇€屾垚锛屾瘡涓叧鑺傞兘鍏锋湁涓€涓嫭绔嬬殑鑷敱搴︼紝鍓?涓叧鑺?鑸垫満11銆?2銆?)璐熻矗铔囧舰鏈哄櫒浜烘姮澶村拰鎽囧ご鍔ㄤ綔锛屼粠绗?涓叧鑺傚紑濮嬩负椹卞姩鍏宠妭锛岄€氳繃鍏宠妭(鑸垫満)0銆?銆?銆?銆?銆?銆?銆?0鐩镐簰閰嶅悎瀹屾垚铚胯湌杩愬姩锛屾ā鎷熻泧褰㈡洸绾挎帹鍔ㄦ暣涓泧褰㈡満鍣ㄤ汉韬綋鐨勫墠杩涖€傚叧鑺?鑸垫満)2銆?瀹屾垚杞集锛岃湻缂╁姩浣溿€傚浘2鎵€绀哄嵆鏄繍鐢║G NX7.0杞欢缁樺埗鐨勪豢鐢熻泧褰㈡満鍣ㄤ汉椹卞姩鍏宠妭寤烘ā銆?
2.2 浠跨敓铔囧舰鏈哄櫒浜哄熬閮ㄨ璁? 浠跨敓铔囧舰鏈哄櫒浜哄熬閮ㄨ璁′笉浠呰鑰冭檻澶栧瀷锛岃繕瑕佹妸瀹冭璁′负鏁翠釜绯荤粺鐨勫姩鍔涙潵婧愶紝鍥犳墍闇€鎺у埗鑸垫満杈冨锛岀數婧愰噰鐢ㄩ攤鑱氬悎鐗╃數姹犮€傜數姹犺緝閲嶏紝涓烘弧瓒宠繍鍔ㄨ姹傦紝闇€瀹夋斁鍦ㄨ泧鐨勫熬閮ㄣ€傚浘3鎵€绀哄嵆涓鸿繍鐢║G NX杞欢缁樺埗鐨勪豢鐢熻泧褰㈡満鍣ㄤ汉灏鹃儴鍏宠妭寤烘ā銆?
2.3 浠跨敓铔囧舰鏈哄櫒浜哄ご閮ㄨ璁? 浠跨敓铔囧舰鏈哄櫒浜哄ご閮ㄨ璁℃槸妯′豢浜鸿剳鐨勫姛鑳斤紝瀹冮泦瓒呭0娉㈡祴璺濇ā鍧?浠跨敓铔囩溂)銆佸0鎺х數璺ā鍧?浠跨敓铔囪€?銆丮CU鎺у埗妯″潡(浠跨敓铔囧ぇ鑴?銆?2璺埖鏈烘帶鍒舵ā鍧?浠跨敓铔囧皬鑴?绛夐噸瑕佹帶鍒跺崟鍏冧负涓€浣擄紝銆傚叾涓璏CU鎺у埗妯″潡涓轰笂浣嶆満锛岃礋璐e悇淇℃伅鐨勫鐞嗭紱鑸垫満鎺у埗妯″潡涓轰笅浣嶆満锛岃礋璐e悇鑸垫満瑙掑害鐨勬帶鍒讹紝瀹屾垚鍩烘湰鍔ㄤ綔瑕佹眰銆傚洜鍚勬ā鍧楃粨鏋勫鏉備笖灏哄涓嶄竴锛屽洜姝ゆ棤娉曢€氳繃蹇€熸垚鍨嬪姞宸ュ緱鍒拌緝鍚堥€傜殑铔囧ご妯″瀷锛屽彧鑳介噰鍙栨墜宸ュ姞宸ュ畬鎴愬ご閮ㄧ殑璁捐锛屽啀鐢ㄧ數璺澘鐩存帴鎷艰鑰屾垚銆傚叾涓紝閲囩敤U褰㈤噾灞炴敮鏋惰繛鎺ヨ埖鏈哄拰澶撮儴锛屼娇铔囧舰鏈哄櫒浜哄彲浠ュ仛鍒版姮澶村拰浣庡ご鐨勫姩浣溿€備豢鐢熻泧褰㈡満鍣ㄤ汉鍏宠妭杩炴帴銆?
3 浠跨敓铔囧舰鏈哄櫒浜烘帶鍒剁郴缁熻璁? 铔囧舰鏈哄櫒浜哄熀鏈殑璁捐鎬濇兂鏄€氳繃鏀瑰彉鍚勪釜鍏宠妭涔嬮棿鐩稿杩愬姩瑙掑害鏉ヤ娇铔囦綋杈惧埌鐩稿簲鐨勮繍鍔ㄥЭ鎬侊紝浠庤€屽疄鐜拌泧浣撶殑杩愬姩銆傞€氳繃瀵硅泧绫昏溈铚掕繍鍔ㄧ殑鐮旂┒锛岃绠楀嚭铔囧湪涓嶅悓杩愬姩褰㈡€佺殑鍚勪釜鍏宠妭涔嬮棿鐨勭浉瀵硅浆瑙掔殑鍏紡锛岄€氳繃鎺у埗姣忎釜鍏宠妭鐨勮浆瑙掞紝瀹炵幇铔囩殑杩炵画铚胯湌杩愬姩銆傛暣
一种新型的攀爬蛇形机器人

第22卷第3期 2008年9月 传 动 技 术 DRIVE SYSTEM TECHNIQUE V01.22 No.3 September 2008
文章编号:1006—8244(2008)03—0034—04
一种新型的攀爬蛇形机器人
A New Type Climbing Snake Robot
孙 洪 刘立祥 马培荪
(1.上海交通大学机器人研究所,上海 20003O;
2.中国科学院软件所,北京 100080)
Sun Hone Liu Lixiang Ma Peisun
(1-S TU Robot Institute Shounghai 200030;
2. e Chinese AcadelTlY 0厂Sciences So ft Institute Bei ing 1 00080)
[摘要]本文针对蛇形机器人最常采用的三种关节连接方式:平行连接、正交连接和万向节连接,通过典型实
例进行了3-作空间的分析和比较。提出了一种具有万向节功能的P—R(pitch—rol1)模块,该模块结构简单、便
于控制,所组成的蛇形机器人可以实现各种三维攀爬动作。最后通过所研制的新型攀爬蛇形机器人样机,
验证了P—R模块的可实现和灵活性。 [Abstract]In this paper,analysis and compare to operating space through the typical example performed on
the three jiont conection type of the snake robot:parallel connection,orthogonal connection and universal
j iont connection.Which presented a P—R(pitch—rol1)module with universal function.This module simple
仿生机器人关节电机的分析与研究

仿生机器人关节电机的分析与研究
李永梅;迟英姿;张卫芬
【期刊名称】《工业控制计算机》
【年(卷),期】2014(000)012
【摘 要】随着仿生机器人的发展,实现蛇形机器人多形式越障运动,关节电机起关键作用。主要探讨了蛇形机器人关节电机的选择。可作为蛇形机器人关节的目前有四种电机可选:球形步进电机、舵机、伺服电机和步进电机。选用舵机作为关节电机,将很难克服堵转弊病,位置闭环系统以及体积问题也不适应蛇形机器人的力学情况;选用带减速的步进电机是较可行的方案。但选用步进电机必须解决解决三大问题:提高输出转矩,加大减速比;提高高压电源电压;解决电机外壳的散热。这三项都是行之有效的措施。%Joint motors play a significantly important
role for snake robots to exert self-reconstruction function,and enable
themselves to slide over barriers in various ways.This paper discusses the
selection of the snake like robot joint motor.As the snake like robot joint
currently has four motor optional:spherical stepper motor,servo motor and
servo,stepper motor.lf servo motors cho-sen to be joint motors,we can
hardly solve problems such as locked-motor malady,closed-loop position
system,and the un-suitable mechanics situation caused by servo motors'
蛇形机器人的原理

蛇形机器人的原理
蛇形机器人的原理是通过模仿和模拟蛇的运动方式来实现机器人的移动。蛇能够在不同的环境下灵活地爬行,并且能够通过扭动身体的方式来改变方向和前进。蛇形机器人就是通过类似的方式来实现机械结构和运动控制。
蛇形机器人通常由多个关节和环节组成,这些关节和环节通过某种机械连接方式相互连接。每个关节都有能够自由运动的自由度,可以通过这些自由度的组合来实现蛇形机器人的运动。在机械设计上,通常使用连杆、铰链、舵机等来实现关节的运动。
蛇形机器人的运动方式主要是通过扭曲和扭转自身的身体来实现。具体来说,当蛇形机器人需要向前运动时,它会将身体前面的一部分向前扭动,同时将身体后面的一部分向后扭动。这样一来,机器人整体的前进方向就会与身体的扭动方向相反,从而向前移动。
蛇形机器人的身体通常由一系列类似链环的环节组成。这些环节具有一定的柔软性和可变形性,可以通过变形来实现机器人的运动。每个环节通常由一个关节和一个连接环组成。关节用于控制环节的运动,连接环用于实现环节之间的连接和运动传递。
在控制方面,蛇形机器人通常使用传感器和控制算法来实现运动的识别和控制。传感器主要用于感知机器人周围的环境,例如通过摄像头来感知周围障碍物的位置和距离。控制算法则负责根据传感器的数据来计算机器人的运动轨迹和关节的运动方式。
在运动控制方面,蛇形机器人的目标是通过对每个关节的运动控制来实现机器人整体的运动。通常,每个关节都由一个电机或舵机驱动,通过改变电机或舵机的转动角度来实现关节的运动。控制算法根据机器人的运动目标和当前环境的信息,计算每个关节应该运动的角度和方向,然后发送控制信号给相应的电机或舵机。
总结起来,蛇形机器人的原理是通过模仿和模拟蛇的运动方式来实现机器人的移动。它由多个关节和环节组成,通过某种机械连接方式相互连接,并且通过扭曲和扭转身体来实现运动。蛇形机器人通过传感器和控制算法来感知环境和控制运动,以实现机器人整体的运动和导航。蛇形机器人的模仿蛇的运动方式,使其在狭小和复杂环境下具有较强的灵活性和适应性,因此在一些特定的应用领域有着广泛的应用潜力。
蛇形机器人的工作原理

蛇形机器人的工作原理
蛇形机器人是一种模仿蛇类运动的机器人,它的工作原理可以分为硬件和软件两个方面:
硬件方面:
1. 结构设计:蛇形机器人的身体由一系列连续的关节单元和连接杆组成,每个关节单元都有自己的驱动器和传感器,可以自由弯曲和转动。
2. 驱动系统:每个关节单元都有一个电机或压电驱动器,用于控制关节的运动。这些驱动器可以根据软件控制发送恰当的指令以实现不同的运动方式。
3. 传感器系统:蛇形机器人通常具有各种传感器,如陀螺仪、加速度计、压力传感器等,用于感知自身的姿态、环境条件以及与外部物体的接触等信息。
4. 电源系统:蛇形机器人需要电源来供电驱动器和其他电子设备。
软件方面:
1. 运动规划:通过计算机算法,根据机器人当前位置和目标位置,确定每个关节单元的驱动器运动方式,以生成合适的运动序列和控制指令。
2. 执行控制:将计算出的控制指令发送给各个关节的驱动器,使得机器人按照预定的运动轨迹和姿态进行运动。
3. 感知与决策:机器人通过传感器系统获取环境信息,并利用算法对这些信息进行处理和分析,根据需要作出相应的决策,调整机器人的运动方式和姿态。
根据蛇形机器人的工作原理,在软硬件的协同作用下,它可以实现各种复杂的身体姿态和运动方式,如爬行、攀爬、游泳等,以适应不同的环境和任务需求。
EV3蛇形机器人教案
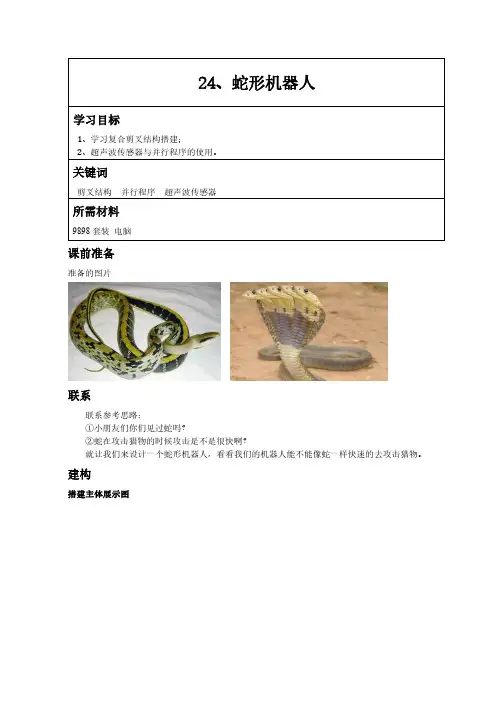
24、蛇形机器人
学习目标
1、学习复合剪叉结构搭建;2、超声波传感器与并行程序的使用。关键词
剪叉结构并行程序超声波传感器所需材料9898套装电脑
课前准备
准备的图片
联系
联系参考思路:①小朋友们你们见过蛇吗?②蛇在攻击猎物的时候攻击是不是很快啊?就让我们来设计一个蛇形机器人,看看我们的机器人能不能像蛇一样快速的去攻击猎物。建构
搭建主体展示图搭建细节图:编程目标
当超声波探测到猎物时,可以利用剪叉结构迅速出击“咬住”猎物,并且尾巴可以随机摆动。程序参考
程序详解如下:
反思
1、怎么样才能使蛇攻击时的速度加快?2、C伺服电机为什么要开启度数?延续
1、我们能不能利用复合剪叉结构搭建一个智能的升降车呢?进阶任务:无效果评价
本节课我们主要学习了复合剪叉结构的搭建,超声波通过测距来触发剪叉的展开。重点在于掌握复合剪叉结构,理解C、D马达并行程序。难点
是复合剪叉结构的搭建和安装。
蛇形机器人的研究与发展

80 2017, Vol.37, No.19 ※农机水利农业与技术
蛇形机器人的研究与发展
谢哲东 张添一
(吉林农业大学工程技术学院,吉林 长春 130118)
摘 要:随着仿生技术的不断进步,机器人领域的不断拓展,仿生机器人的研究逐渐成为各位学者、专家关注的焦点,这也大大扩展了机器人的应用领域。本文阐述了蛇形机器人应用背景和发展现状,并根据当前国内外的研究现状对其展望了未来的发展趋势。关键词:蛇形机器人;国内外发展;应用领域;发展趋势中图分类号:TP24 文献标识码:A DOI:10.11974/nyyjs.20171032031
引言
随着生物的不断进化,如今的生物都具有很强的运
动能力和环境适应能力,这引起许多科学家的注意,而
随着仿生学的不断进步,仿生机器人便应运而生。而生
物蛇由于其细长的身体结构及特有的活动方式,具有很
强的环境适应能力和在地面稳定运动的特点,在机器人
领域中是特有的存在。它特有的优势使它拥有广阔的发
展前景。
身体紧贴地面、降低重心的爬行运动模式使其运动
具有较强的稳定性;通过身体的摆动与地面产生摩擦,
从而获得前进动力的运动方式具有自主可调控的避障越
障的能力;细长的身体和多种运动步态使其可以通过多
种崎岖复杂的路段,甚至具有攀爬立柱的运动能力;由
于蛇形机器人能够在人类难以到达的未知环境中工作,
具有隐蔽性,增加安全系数,减少人力,减少因疲劳所带
来的一系列误差等因素,能够把人从繁重、危险、单调
乏味的工作环境中解脱出来,代替人完成人类主观想要
完成的复杂作业。因此被广泛应用到军事领域、科学探险、
救灾抢险、工业检测等多个领域,具有广泛的应用前景。
军事领域(反恐防暴):在战场,可以将雷达检测
器应用在蛇形机器人身上,通过蛇形机器人的快速运动已达到迅速扫雷、避雷的作用。同时,因为蛇形机器人
细长的身体结构,在战场或者谍报工作时具有一定的隐
蔽性,以达到探测、窃取情报甚至起到定点引爆的工作。
民用领域(救灾抢险):因为蛇形机器人具有超强
蛇形机器人论文
蛇形机器人论文
蛇形机器人论文
题 目: 仿生机器蛇的设计与仿真
院 系: 电力与自动化工程学院
专 业: 测控技术与仪器
仿生机器蛇的设计与仿真
【摘 要】
在仿生机械学中,模仿生物蛇而衍生的机器蛇将逐渐具备灵活的变形特征。具有多于确定机器人空间位置和姿态所需的自由度,使得它可摹仿生物蛇的运动状态,在许多的领域具有广泛的应用前景。本文提出了一种类似正弦波形的7关节三动杆蛇形机器人结构,并对该机器人的步态进行了分析,对其前进的方式进行了数学建模设计,最后使用软件ADAMS2007进行运动的计算机建模和模拟仿真,通过仿真,验证了模型的步态过程与端点的轨迹曲线。为该蛇形机器人在具体设计制造前提供了理论和仿真。
关键词:蛇形机器人;运动模拟;ADAMS建模仿真
仿生机器蛇的设计与仿真
【Abstract】
In simulation mechanics, snake-machine which derives from simulating biological
snakes becomes more and more flexible. Snake-machine is a highly redundant robot
which has more freedoms which is needed in space location and gestures than definite
robot, thus it can simulate the movement of snake and has a better prospect: for
example it can execute investigation missions、mine sweeping and searching. The
variation of movement makes it has a better ability of adaption, every joint derived
蛇形机器人的运动分析以及步态研究
第21卷 V01.21 第11期 No.11 电子设计工程 Electronic Design Engineering 2013年6月 Jun.2013
蛇形机器人的运动分析以及步态研究
谭启明,何振勇,陈然
(华南理工大学广东广州510640)
摘要:近年来,蛇形机器人作为一类有重要应用前景的仿生机器人受到了国内的广泛关注,并取得了很多进展。蛇形
机器人跟传统的两足式机器人或者履带机器人比较,具有更好的运动稳定性和环境适应能力。蛇形机器人是一种新
型的仿生机器人.与传统的轮式或两足步行式机器人不同之处在于,它实现了像蛇一样的基本运动模式。本文提出了
一种类似正弦波形的7关节三动杆蛇形机器人结构模型。并对该机器人的基本步态进行了分析研究,对其前进的方
式进行了数学建模设计,为该蛇形机器人在具体设计制造前提供了理论分析基础。
关键词:蛇形机器人;运动分析;步态分析;刚性连杆
中图分类号:TP242 文献标识码:A 文章编号:1674—6236(2013)11-0043—03
KinematiCS analysis and gait research of snake-like robot
TAN Qi-ming,HE Zhen-yong,CHEN Ran
(South China University of Technology,Guangzhou 5 10640,China)
Abstract:In recent years,as a kind of snake robot having important application prospect has attracted wide attention of
domestic,and made a lot of progress.Snakelike robot in comparison with traditional biped robot and ̄acked robot,has better
仿生蛇说明书
1 目录
一、 简介..........................................................................................................错误!未定义书签。
二、 设计初衷 ................................................................................................................................. 2
三、创新点分析 ................................................................................................错误!未定义书签。
四、方案设计 ....................................................................................................错误!未定义书签。
1、 构件图: ........................................................................................................................... 4
2、主要元件的图片、功能表: ............................................................................................. 4
3、实现过程: ......................................................................................................................... 6
蛇形机器人研究
1.蛇形机器人研究背景
仿生学的范围很广,譬如雷达是对蝙蝠超声测距能力的模仿,而机翼使用的防震措施则借鉴了蜻蜓翅膀的结构。仿生机器人运动学是仿生学的一个很重要的发展。人类在智慧上超出动物很多,但在特定环境的适应上就要比动物差很多。虽然人发明了很多的技术弥补了这一不足,但明显可以看到,舰船的灵活性比不上鱼类,飞机的灵活性比不上鸟类甚至昆虫,车辆的地形适应性比不上四条腿的动物。仿生运动的研究可以弥补我们这方面的不足,对社会产生大的经济效益。蛇形机器人的研究可以满足一些行业的需求。蛇形机器人由于其天生的多关节、多自由度,多冗余自由度,可以有多种运动模式,可以满足在复杂环境中搜救、侦查、排除爆炸物等反恐任务;航空航天领域可用其作为行星表面探测器,轨道卫星的柔性手臂;工业上则可应用于多冗余度柔性机械手臂,管道机器人等方面。
2.国内外研究情况分析
1)目前国内外对蛇形机器人研究综述
近几年来,特别是2000年以来,蛇形仿生机器人正在成为全世界新的研究热点。其理由有二:首先,仿生机器人学正在机器人领域占有越来越重要的位置,而由于其自身的典型性,蛇形机器人是仿生领域的热点研究方向;其次,运动机理特殊的蛇形机器人有广阔的应用情景,例如战场上的扫雷,爆破,空间站的柔性机械手臂,通过能力很强的行星地表探测器等;且其模块化结构和高冗余度非常适应于条件非常恶劣而又要求高可靠性的战场、外层空间等环境。国内也已经有单位开展这方面的研究,例如国防科大与中科院沈阳自动化所。
2)国内外研究概况
a) 美国宇航局(NASA)的SnakeBot
NASA于1999年开始研究多关节的蛇形机器人,计划在其太空计划中用于行星地表探测以及空间站维护工作。其第一代蛇形机器人如图所示。它采用相邻正交的串联机构,由中央计算机集中控制。该机器人能完成蠕动前进,游动前进,翻越简单障碍物等功能。该蛇形机器人结构简单合理,对目前的蛇形机器人结构产生了很大的影响。