
几种陀螺仪对比表
7 GPX陀螺仪和TJ9000陀螺仪性能等对比
陀螺仪型号 GPX TJ9000
生产厂家 日本索佳测量仪器公司 中船重工(707所)
厂家介绍 日本索佳测量仪器公司索佳是日本较早生产测绘仪器的厂家,90年代开始研发并成产民用陀螺仪,随后进入中国市场。 国内做陀螺仪最好的厂家,专业做陀螺仪(由于以前一直面向军工企业,军转民的时间不长)
寻北精度 20秒 优于15秒
自动化程度 半自动,一步一步完全手工操作,个人熟练程度对定向准确性和寻北时间关系很大 操作过程都由仪器自动完成
一次定向
时间 大于20分钟,索佳陀螺仪技术部出的操作手册上写的寻北时间是30-60分钟。由于是半自动寻北时间与个人操作和熟练程度关系很大,据客户反映说一般需要40分钟以上。 小于8分钟
定向测量
原理 逆转点跟踪法, 逆转点跟踪法在20世纪80年代较为流行,由于其操作复杂、寻北时间长、精度低,容易受外界影响等缺点近20多年国内外没有新的陀螺研发单位使用该方法。 阻尼跟踪法,此方法较为先进,寻北时间短,操作简单,全站仪或经纬仪直接读取数据 积分法,积分法是目前高精度陀螺仪普遍采用的方法,该方法寻北时间短,操作简单,精度高 架置方式 陀螺上置,国内外近40年很少能见到陀螺上置的陀螺全站仪(经纬仪)。 陀螺下置,世界航天大国美国、俄罗斯、乌克兰、德国、中国等的陀螺仪都是采用陀螺下置的方式。下置的陀螺仪专业精度高。
陀螺配置 目前只能配索佳全站仪,其他厂家的全站仪经纬仪无法匹配 可以配天宝、南方等多款全站仪和经纬仪
研发情况 90年代推出GP1陀螺仪后到目前为止就再没有更新过,目前只有这么一款陀螺仪。 一直有新的技术加入仪器中,不断推出更高技术含量的仪器。
电池对比 陀螺仪电池供电时间:3小时,充电时间15小时 陀螺仪供电时间12小时,充电时间8小时
售后服务 国内无法维修、需返回国外(德国) 国内生产厂家便可维修
飞控对比
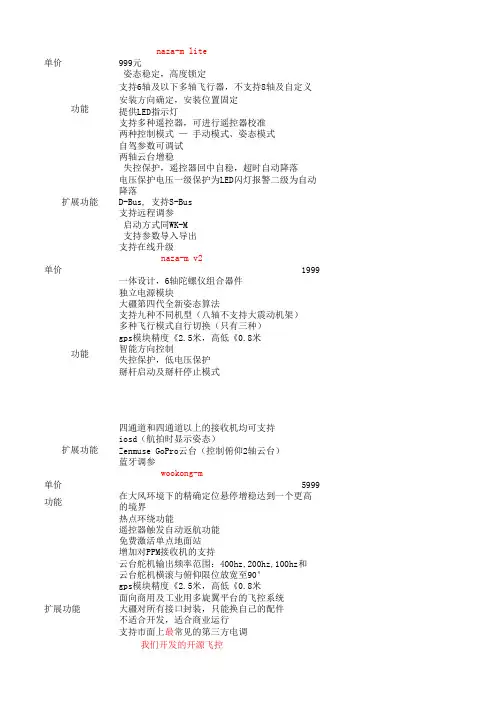
单价999元 姿态稳定,高度锁定支持6轴及以下多轴飞行器,不支持8轴及自定义安装方向确定,安装位置固定提供LED指示灯支持多种遥控器,可进行遥控器校准两种控制模式 — 手动模式、姿态模式自驾参数可调试两轴云台增稳 失控保护,遥控器回中自稳,超时自动降落电压保护电压一级保护为LED闪灯报警二级为自动降落D-Bus, 支持S-Bus支持远程调参 启动方式同WK-M 支持参数导入导出支持在线升级单价1999一体设计,6轴陀螺仪组合器件独立电源模块大疆第四代全新姿态算法支持九种不同机型(八轴不支持大震动机架)多种飞行模式自行切换(只有三种)gps模块精度《2.5米,高低《0.8米智能方向控制失控保护,低电压保护掰杆启动及掰杆停止模式四通道和四通道以上的接收机均可支持iosd(航拍时显示姿态)Zenmuse GoPro云台(控制俯仰2轴云台)蓝牙调参单价5999功能在大风环境下的精确定位悬停增稳达到一个更高的境界热点环绕功能遥控器触发自动返航功能免费激活单点地面站增加对PPM接收机的支持云台舵机输出频率范围:400hz,200hz,100hz和50hz云台舵机横滚与俯仰限位放宽至90°gps模块精度《2.5米,高低《0.8米面向商用及工业用多旋翼平台的飞控系统扩展功能大疆对所有接口封装,只能换自己的配件不适合开发,适合商业运行支持市面上最常见的第三方电调单价1200(自己的代码,不存在侵权问题)功能15种飞行模式多种翼型(各种多旋翼,包括大震动八轴)和车辆控制支持市面上所有常见电调gps模块精度《1.0米,高低《0.5米(优化的双GPS差分定位法)全新的姿态算法wookong-m
我们开发的开源飞控naza-m lite功能扩展功能naza-m v2功能扩展功能整合型 3 轴角速度和 3 轴加速度传感器气压传感器光流传感器(室内飞行定位)自主设计的超低功耗无线收发模块优化的强大的地面站功能,摆脱遥控束缚,电脑鼠标控制飞行轨迹四通道和四通道以上的接收机均可支持可脱离摇控飞行最多可支持256个航点扩展功能支持市面上3轴云台航拍功能(飞行超稳定)apk安卓手机控制,强于大疆的地面站D飞行,一键返航,定点、定高飞行,绕点飞行,执行巡航任务,自动导航,精确定位,低电压自动返航,遥控器失效保护,自
全站仪与陀螺仪在竖井测量应用中的对比分析

全站仪与陀螺仪在竖井测量应用中的对比分析
摘要:在竖井隧道施工中,受场地及竖井尺寸的影响,传统的全站仪导线测量受各方面影响,难以满足现场施工对测量精度的需要,而全站式陀螺仪作为一种性能良好、精度高的仪器对竖井联系测量起到了方便、省时、高精度的作用。本人结合临汾引沁入汾供水工程实例对两种测量方法进行简要分析及通过最终隧道的顺利贯通,总结出全站式陀螺仪更有利于施工测量。
关键词:引沁入汾 竖井 全站仪 全站式陀螺仪 测量
一、工程概况:
临汾市引沁入汾浮山供水工程郭店隧洞全长3954米,(起终点里程为3+875-7+829),设置两个支洞,分别为:2#支洞(竖井)与总里程4+860相连,井深133.47m,3#支洞(竖井)与总里程7+210相连,井深97.0m。竖井成型后为半径2米的圆形竖井, 隧洞岩洞断面为2.5(净宽)×3.035(净高),顶部为135°圆拱的门型无压隧洞,衬砌为厚度30~35cm的钢筋砼全断面衬砌结构。
二、测量基准、技术依据、使用仪器、起算数据
(一)、坐标系统、高程系统
1、坐标系:1954北京坐标系,中央子午线的经度为112°,投影面高程870m。
2、高程系:1956黄海高程系。
(二)使用仪器
(1)日本索佳(SOKKIA)公司产全站式陀螺仪
全站仪型号:SET-2130R3,(测角一测回方向全中误差±2”、测距2mm+2×10⁻⁶×D)
陀螺仪型号:GP1(陀螺方位角一次测定中误差±20”)
(2)日本TOPCON全站仪(测角一测回方向全中误差±2”及测距2mm+2×10⁻⁶×D)
(三)起算数据
起算数据由设计院提供,成果如下
三、测量方法分析:
2#竖井与隧道起点相距985米,与3#竖井相距2350米,故井下测量成果的精度对隧道贯通影响很大,因为竖井深度为133.47米,传统的仅通过全站仪无法为井下进行定向测量,为此项目部设计了两种方案并对此进行了对比分析研究。两种方案具体如下:
建设工程—盾构隧道陀螺定向测量施工工法工艺
盾构隧道陀螺定向测量工法
1.前言
盾构法隧道施工技术以独有的安全、快捷等特点优势,对地面交通、建筑物及地下管线影响较小、施工不受气候条件的影响,施工效率高、安全可靠等优点在城市地下轨道交通、水利给、排水工程施工中广泛使用。
在现代城市轨道交通工程建设中,盾构法是修建地铁轨道交通的主要方法之一。通常盾构隧道为单向掘进,且一次衬砌成型,盾构隧道掘进必须要按照预定的位置准确贯通,所以盾构隧道掘进中的方位控制是保证隧道顺利贯通的前提条件。在盾构隧道施工中,隧道平面控制网通常采用导线测量方法,但由于隧道洞口一般位于竖井、斜井、地铁车站内。受施工场地狭小等条件限制,联系测量困难、地下导线起始定向边较短等不利因素造成的地下导线精度较低。在盾构隧道施工中采用合理的测量方法和必要的测量措施,既能减少偏差,又可保障盾构隧道的贯通精度。
2 .工法特点
2.0.1在隧道施工导线测量过程中,加测陀螺方位角。
2.0.2通过陀螺仪和全站仪结合,采用陀螺仪本身的物理特性及地球自转的影响寻找真北方向,在地下隧道中测定方位角。
2.0.3采用陀螺定向测量成果,和导线测量成果对比分析,判断导线测量成果的可靠性,降低隧道施工风险,提高隧道贯通精度。
3 .适用范围
随着我国基础建设的大力发展,有各种断面的隧道开挖。本工法用于各种盾构隧道施工测量,如:矿山、轨道交通、水利给、排水工程等。
4 .工艺原理
4.0.1根据确定的隧道定向测量方案,进行导线起始定向边测量。
4.0.2在隧道掘进施工中,洞内导线测量。
4.0.3隧道掘进至预定里程位置时,加测陀螺方位角。
4.0.4根据陀螺定向测定的方位角和导线定向坐标方位角进行对比,通过对比分析,以确保测量成果的可靠性。
5 ,施工工艺流程及操作要点
5.1 工艺流程
图5.1・1盾构隧道陀螺定向测量工法流程图
5.2 操作要点
5.2.1 定向测量设计
根据区间盾构隧道实际长度(隧道长2.3km)、隧道转弯半径(曲线半径为450m)、线路走向等参数,隧道内布设两条支导线,布设导线点18个(单条导线),圆曲线段平均边长110米,其余位置平均边长150米。依据《城市轨道交通工程测量规范》GB/T50308-2017,当隧道单向贯通距离大于1500米时,应采用高精度联系测量或增加联系测量次数等方法,提高定向测量精度。根据以上原则,本区间隧道分别在掘进至距隧道起点1200米处和1900米处进行陀螺定向测量,对导线坐标方位角进行检核验证。
GYRO-89型陀螺连续测井仪操作手册
- 1 - GYRO-89型陀螺连续测井仪操作手册
一:陀螺仪的相关介绍
1、陀螺仪的应用领域
陀螺仪可在有磁环境下进行井斜角、方位角、工具面角等参数的测量。尤其在丛式井、老井、开窗定向井的测量中,它是必需的仪器。
2、 GYRO-89型陀螺连续测井仪的性能指标
(1) 测量范围和精度:
1) 倾斜角:0~90°,误差:±0.4°;
2) 方位角:0°~360°,误差:井斜<1°时,数据可信,井斜>1°时,误差±2.5°
(2) 测量方式:
1) 定点测量和连斜测量
2) 点测测量时间≤1.5分钟;
(3) 井下仪器供电:
未启动陀螺DC110V-120V/85mA
陀螺启动后DC110V-120V/95mA
(4) 测速限定: - 2 - 陀螺启动时:小于1800米/小时
陀螺未启动:小于2500米/小时
(5) 井下仪器耐温: 175℃
(6) 地面主机工作温°:-20℃~70℃
(7) 井下仪器工作压力:100MPa
(8) 井下仪器尺寸:外径:Φ89mm;长度:3100mm;
(9) 适应电缆:
Φ8mm铠装单芯电缆,长度小于7000m,适应电缆阻值≦200欧姆。
二:GYRO-89型陀螺连续测井仪的配接步骤
(一) 地面配接步骤(主要用于刻度和仪器调试)
图1:地面仪器的前面板 - 3 - 如图一所示,用四联跳线把井下仪器和地面仪器连接好。
图2:地面仪器的后面板
如图2所示,把图中打框的“交流输入”、“USB”、“CH1”、“CH2”分别连接完毕。其中,“交流输入”为220V民用交流电;“ USB”为用USB线分别连接地面仪器和计算机;“CH1”、“CH2”分别连接地面仪器于示波器的“CH1”、“CH2”通道。
(二) 实际测井配接步骤
图3:地面仪器的前面板 - 4 - 如图3所示,用四联跳线把井下仪器和地面仪器连接好。
图4:地面仪器的后面板
如图4所示,在实际测井过程中,对比地面配接仪器,只增加了“缆芯”和“井口信号”,其中,前面板的缆芯插孔:“1”、“2”、“3”、“4”,对应后面板缆芯输入航插1、2、3、4。由于陀螺仪为单芯仪器,所以只用了五芯电缆的其中一根,因而,把缆芯线伸出的两根线(一根为缆芯“1”,另一根为“地线” )分别接到测井车的电缆上。
采用PSO-LSTM联合算法的MEMS陀螺仪温度误差补偿方法

采用PSO-LSTM联合算法的MEMS陀螺仪温度误差补偿方法
夏瑞阳;肖承翔;潘康华
【期刊名称】《制造业自动化》
【年(卷),期】2024(46)5
【摘 要】MEMS陀螺仪是一种用来测量角速度的惯性器件。是一种具有成本低、体积小、性能好、可靠性好等优点的微机械陀螺仪,可广泛应用于微惯性导航系统、军事、汽车、消费电子等领域。然而,由于MEMS陀螺仪的材质特性,其输出数据受温度影响较大,这一问题限制了其在工业生产领域的进一步应用。通过对MEMS陀螺仪温度误差补偿模型中所用算法的对比分析,结合用于优化人工神经网络的PSO粒子群优化算法提出了一种采用PSO-LSTM联合人工神经网络算法的MEMS陀螺仪温度误差补偿方法,并通过多种数据检测函数进行了仿真对比实验,基于RMSE和MAE两项参数验证了优化后算法的有效性,以期为MEMS陀螺仪工作过程中的温度误差补偿模块设计提供新思路。
【总页数】8页(P95-102)
【作 者】夏瑞阳;肖承翔;潘康华
【作者单位】中国机械科学研究总院集团有限公司;中机生产力促进中心有限公司
【正文语种】中 文
【中图分类】TH824
【相关文献】 1.MEMS陀螺仪随机误差补偿方法研究2.基于卡尔曼滤波算法的MEMS陀螺仪误差补偿研究3.基于时间序列分析的Kalman滤波方法在MEMS陀螺仪随机漂移误差补偿中的应用研究4.MEMS陀螺仪随机误差KF补偿方法的普适性验证5.MEMS惯性陀螺仪随机误差自适应补偿方法
因版权原因,仅展示原文概要,查看原文内容请购买
航海仪器实验报告
一、实验目的
1. 熟悉航海仪器的基本原理和结构;
2. 掌握航海仪器的使用方法和操作技巧;
3. 提高航海仪器的维护和保养能力;
4. 培养团队协作精神和实践操作能力。
二、实验内容
1. 磁罗经实验
2. 回声测深仪实验
3. 罗经校正实验
4. 航向陀螺仪实验
三、实验原理
1. 磁罗经实验:磁罗经是一种利用地球磁场指示船舶航向的仪器。实验原理是通过观察磁针在地球磁场中的偏转角度,确定船舶的航向。
2. 回声测深仪实验:回声测深仪是一种利用声波探测海底深度的仪器。实验原理是通过发射声波,测量声波从发射到接收的时间,从而计算出海底深度。
3. 罗经校正实验:罗经校正实验是为了消除罗经误差,提高罗经指示航向的准确性。实验原理是通过调整罗经的校正器,使罗经指示航向与实际航向一致。
4. 航向陀螺仪实验:航向陀螺仪是一种利用陀螺原理指示船舶航向的仪器。实验原理是通过陀螺的旋转运动,产生与船舶航向一致的力矩,从而指示船舶航向。
四、实验步骤
1. 磁罗经实验
(1)观察磁罗经结构,了解主要部件和校正器位置;
(2)调整磁罗经,使其指向地球磁场;
(3)观察磁针偏转角度,记录船舶航向;
(4)对比实际航向,分析磁罗经误差。 2. 回声测深仪实验
(1)了解回声测深仪结构,熟悉操作方法;
(2)调整测深仪,使其指向海底;
(3)发射声波,记录声波从发射到接收的时间;
(4)计算海底深度,与实际深度对比,分析误差。
3. 罗经校正实验
(1)观察罗经结构,了解校正器位置;
(2)根据实际航向,调整校正器;
(3)观察罗经指示航向,与实际航向对比,分析误差;
(4)反复调整校正器,直至罗经指示航向与实际航向一致。
4. 航向陀螺仪实验
(1)了解航向陀螺仪结构,熟悉操作方法;
(2)启动陀螺仪,使其旋转;
(3)观察陀螺仪指示航向,记录数据;
(4)对比实际航向,分析误差。
五、实验结果与分析
1. 磁罗经实验
光纤陀螺测斜仪与其它陀螺测斜仪的比较
上海地学仪器研究所技术资料
光纤陀螺测斜仪与其它陀螺测斜仪的比较
上海地学仪器研究所
陀螺测斜仪是一种不依赖地球磁场确定钻孔方位的测斜仪器。由于不需要靠地球磁场来
确定方位,这使得陀螺测斜仪有更广的应用范围。比如陀螺测斜仪可以用在强磁性矿区和在
钻杆中、套管中、钻具中使用。陀螺测斜仪按测量方位的方式大致可分为两类,一类是采用
相对方位测量方法。其原理是利用陀螺元件可以敏感和记录角速率的特性,在进行钻孔测量
前,先在地面对准一个起始方位位置,并记录陀螺元件的初始输出值。当把仪器下到钻孔的
过程中,仪器会随钻孔的轨迹发生自转和公转。这些转动角速率都会引起陀螺元件的输出变
化,积分记录这些变化量并和初始值进行对比,就可以确定钻孔轨迹的空间转向,即钻孔的
方位变化。这类仪器最早是使用三度平衡框架转子式陀螺元件。高速旋转的转子总是趋于保
持在一个空间方向上旋转,比如指向水平面上的正北。理想情况下,仪器的自转和公转不会
引起陀螺转子轴向改变,而仪器相对陀螺转子转过的角度就会被连续地记录,结果就可以计
算出钻孔的方位信息。显然,除了用框架式陀螺仪元件外,还可以用其它测量角速率的陀螺
元件来得到仪器自转和公转的角度,只要对陀螺输出的角速率量积分,就得到仪器转过的角
度。测量角速率的陀螺元件种类很多,但因为受到体积、温度、震动等因素限制,能用到测
斜仪中的却并不多。影响因素还包括产品精度不高、有噪声和漂移。普通框架式陀螺和其它
陀螺元件一样,在使用中会产生输出漂移和噪声,对陀螺输出的角速率量积分过程同时就会
把漂移和噪声一同积分进去,漂移和噪声积分的结果将带来方位测量误差,并且误差会随积
分时间增大。这是这类陀螺测斜仪最大的缺点。另一类采用自寻北方式工作测量方位,用高
灵敏角速率陀螺,直接测量地球自转角速率矢量及地球自转角速率矢量在仪器各坐标轴上的
分量,通过复杂的矢量投影计算,就可以得到仪器指向(钻孔方位)的角速率分量大小,再
和地球自转角速率矢量相比就知道钻孔的方位。从测量原理上看,这类陀螺测斜仪有很大优
陀螺仪介绍三种型号
陀螺仪介绍三种型号
产品一:全自动积分式陀螺经纬仪(全站仪)
该产品采用积分法测量原理,在测量中除架设和瞄准外,整个过程无需任何人工操作,测量结束后,直接显示真北方位角。实现了测量全过程的自动限幅、自动锁放、自主寻北。该种型号的陀螺经纬仪(全站仪)在寻北精度及操作性方面在国内处于领先地位,可应用于高精度基准方位边的建立及火炮、雷达、大地测量、工程测量和矿山贯通测量等领域。
技术指标
寻北精度:≤ 5″(1σ)
寻北时间:≤12 min
工作模式:寻北全自动
工作温度:-20 ℃~+50 ℃
使用纬度:75°S~75°N
主机重量(不含经纬仪):≤15kg
主机体积(不含经纬仪):φ230mm(最大直径)×430mm(高)产品特性
积分法测量原理,可实现高精度寻北
采用直流永磁陀螺电机,降低陀螺敏感部温升,设备稳定性好
在较大偏北角(± 10°)条件下,自动完成粗寻北及精寻北过程,操作简单
陀螺敏感部上锁、解锁全自动,仪器自动化程度高
陀螺敏感部采用下挂式摆式陀螺,便于操作
多层磁屏机构,屏蔽外部磁场,设备抗干扰能力强
产品二:全自动阻尼式陀螺经纬仪(全站仪)
该产品采用阻尼跟踪法测量原理,自动跟踪、自动锁放,整个测量过程中吊带不受扭,能够在较大偏北角条件下自动完成粗寻北及精寻北过程。测量结束后,在陀螺经仪(全站仪)上直读真北方位角。该种型号的陀螺经纬仪(全站仪)寻北速度快、体积小、环境适应性强。可为火炮、雷达提供初始方位基准,并可应用于大地测量、工程测量和矿山贯通测量等领域。
技术指标
寻北精度:≤ 15″(1σ)(初始架设角≤± 15°)
寻北精度:≤ 10″(1σ)(初始架设角≤± 7°)
寻北时间: ≤ 5min
工作模式: 寻北全自动
工作温度: -40 ℃~+50 ℃
使用纬度: 75°S~75°N
主机重量(不含经纬仪): ≤ 13 kg
主机体积(不含经纬仪): φ200mm(最大直径)×450mm(高)产品特性
MEMS陀螺仪随机误差KF补偿方法的普适性验证
MEMS陀螺仪随机误差KF补偿方法的普适性验证
孙伟; 宋如意; 王宇航; 吴增林
【期刊名称】《《大地测量与地球动力学》》
【年(卷),期】2019(039)011
【总页数】6页(P1188-1193)
【关键词】MEMS陀螺仪; 随机误差; 卡尔曼滤波; 普适性
【作 者】孙伟; 宋如意; 王宇航; 吴增林
【作者单位】辽宁工程技术大学测绘与地理科学学院 辽宁省阜新市中华路47号
123008
【正文语种】中 文
【中图分类】P207; P227
MEMS陀螺仪的随机误差是影响其输出信噪比的主要因素,降低随机误差对输出精度的影响成为惯性导航研究的重要方向之一。自Allan方差分析法[1]被提出后,通过对时域上采集的陀螺仪信号进行频域稳定性分析,能详细辨识出陀螺仪的各误差项。国外众多学者围绕误差的特性开展相关研究,Dierendonc等[2]采用差分方程法建立随机误差模型,基于梯度下降法计算并获取模型参数,但该方法没有考虑到随机过程的滑动平均部分;Oravetz等[3]用差分器处理非平稳部分,并利用ARMA模型分析数据的平稳特性;Shcheglov等[4]提出一种温度补偿方法,有效提高了陀螺仪的精度。我国对MEMS陀螺仪误差的研究也取得了很大进展,20世纪70年代国内围绕陀螺仪随机漂移建模开展系统研究,其中陈建勤等[5]率先建立了ARMA模型。随后国内科研单位及相关院校逐渐开始陀螺仪随机漂移的理论研究[6-9],基于陀螺仪漂移特性建立数学模型,并通过这些模型进行补偿。吴小文等[10]提出一种基于阈值决策的UKF滤波方法,通过采用无迹卡尔曼滤波对随机噪声进行滤波处理,减小了陀螺仪误差。
本文结合国内外相关技术,针对MEMS陀螺仪建模方法对同型号不同个体存在可适用性的问题提出基于卡尔曼滤波的MEMS陀螺仪随机误差补偿方法,并建立实验方案验证其普适性,结果表明,该方法具有可行性与可靠性。
1 MEMS陀螺仪随机误差辨识