
三维柔性多体梁系统非线性动力响应分析
振 动 与 冲 击第25卷第1期JOURNALOFVIBRATIONANDSHOCKVo.l25No.12006
三维柔性多体梁系统非线性动力响应分析
收稿日期:2005-01-09第一作者吴国荣男,博士,副教授,1966年10月生
吴国荣1 钟伟芳2 梁以德2(1.福建工程学院土木系,福州 350007; 2.华中科技大学力学系,武汉 430074)
摘 要 研究了三维柔性多体梁系统的非线性动力响应问题。将空间柔性梁的变形分解为轴向变形以及在x-y
平面的弯曲变形和在x-z平面的弯曲变形,引用各自的精确振动模态描述变形场,利用拉格朗日乘子法建立起柔性多体梁系统约束非线性动力学方程。结合Newmark直接积分法和Newton-Raphson迭代法,导出了求解该非线性代数-微分方程组的数值方法。仿真算例证明了该方法的正确性和有效性。关键词:多体系统,三维柔性梁,非线性,动力响应中图分类号:O32,TB1 文献标识码:A
0 引 言随着现代机械系统向高速、轻质和高精度发展,使得在机械系统设计和动力学分析时,应用传统的多刚体系统动力学分析方法不能得到正确的结果,必须考虑构件在大范围刚性运动时柔性变形的影响。这类计及部件变形的多体系统称为柔性多体系统。近年来,考虑刚柔耦合的柔性多体系统的研究已成为多体系统中最主要的研究方向,各国学者对此作了大量的研究工作,提出了不少新的方法处理柔性多体系统动力学问题,如有限元方法[1-5],有限段方法[6-8],子结构方法[9-10],模态综合法[11-12]。研究了三维多体梁系统非线性动力响应问题。将空间柔性梁的变形分解为轴向变形和弯曲变形,并用各自的解析模态来近似描述。使用带乘子的拉格朗日方程导出了柔性多体系统动力学方程。基于Newmark直接积分法结合Newton-Raphson迭代法[13],给出了求解该约束非线性方程的数值方法。数值模拟结果表明了本文方法的有效性。图1空间柔性梁的弹性位移示意图1 运动学建立如图1所示的坐标体系来描述作空间运动的柔性梁的构形,其中OXYZ为惯性坐标系,OiXiYiZi为随体坐标系。柔性体的变形在随体坐标系中描述。随体坐标系的方位由三个相互独立的欧拉角 i, i及ψi确定。考虑其上任一点Pi,它的空
间位置可表示为:riP=Ri+Aiui(1)
上式中:Ri为随体坐标系的坐标原点的位置矢量,ui为点Pi变形后的局部坐标,矩阵Ai为坐标变换矩阵,其定义为:
Ai=
C iCψi-C iS iSψi-SψiC i-C iS iCψiS iS i
S iCψi+C iC iSψi-SψiS i+C iC iCψi-S iC i
S iSψiS iCψiC i
(2)
其中S=sin()及C=cos()。可把矢量ui分解为:ui=uio+uif(3)其中uio是在变形前点Pi的局部坐标,而且uif为随体坐标下该点的形变位移矢量。把式(3)代入式(1),得:rip=Ri+Ai(uio+uif)(4)方程(4)的两边对时间求导,并注意到·ui0=0,得:
·rip=·Ri+Ai(ωi×(uio+uif))+Aui if(5)
这里ωi为随体坐标系下的角速度,它可表示为:ωi=Giθ·i(6)其中θi=[ i i ψi],Gi为如下定义的矩阵:
Gi=
S iSψiCψi0
-S iCψi-Sψi0C i01
2 空间梁的变形描述假设柔性构件为空间Bernoulli-Euler梁,其弹性变形分
DOI牶牨牥牣牨牫牬牰牭牤j牣cnki牣jvs牣牪牥牥牰牣牥牨牣牥牥牱解为应用模态展开法,其变形场可近似表示为:轴向变形ui、
在x-y平面的弯曲变形νi以及在x-z平面的弯曲变形wi
(如图1),应用模态展开法,其变形场可近似表示为:
ui(x,t)=
∑uin(x)ain(t)
νi(x,t)=∑νin(x)bin(t)
wi(x,t)=∑win(x)cin(t)(7)
上式中ain(t)、bin(t)、cin(t)为广义坐标。uin(x)为纵向振动模态,νin(x)和win(x)分别为在x-y平面和x-z平面的弯曲振动模态。利用(7)式,点Pi的形变位移矢量可写为:uif=Niqif(8)其中Ni是由uin(x)、νin(x)和win(x)构成的形函数矩阵,qif是由时变系数ain(t)和bin(t)和cin(t)构成的弹性坐标。3 控制方程3.1 运动梁的动能把式(8)代入式(5),得:·rip=·Ri+Ai(ωi×(ui))+AiNi·qif(9)利用方程(6)及如下恒等式:ωi×ui=-u iωi其中u i反对成矩阵,方程(9)可化为如下矩阵形式:·rip=[I3×3-Aiu iGi AiNi][·Ri θ·i ·qif]T(10)运动梁的动能可写为:Ti=12∫Viρi·ripdVi=12·qiTMi·qi(11)其中qi=RiT θi qiTfT(12)Mi=∫ViρiI3×3 Bi AiNi BiTBiBiTAiNisymmetric NiTNi(13)这里ρi为材料密度,矩阵Bi定义如下:Bi=-Aiu iGi(14)3.2 运动梁的应变能在小变形的条件下,包含轴向力效应的空间梁的应变能为:Ui=12∫li0{Eiai u2 x2+fix viax2+ wi x2+EiIiyy 2νi x22+EiIizz 2wi x22}dx(15)这里Ei为剪切模量,ai为截面面积,Iiyy和Iizz为截面二次矩,fix为轴向力,其定义如下:fix=∫aiEi( ui/ x)da式(15)可以写成如下的矩阵形式:Ui=∫li0 ui/ x vi/ x wi/ x 2vi/ x2 2wi/ x2TEiaifixfixEiIiyyEiIizz ui/ x vi/ x wi/ x 2vi/ x2 2wi/ x2dx(16)用弹性坐标qif表示应变,有:[ ui/ x vi/ x wi/ x 2vi/ x2 2wi/ x2]T=( Si/ x)qif(17)其中Si
=ui1ui2… vi1vi2… wi1wi2…
vi1/ x vi2/ x…
wi1/ x wi2/ x…
把(17)式代入(16)式,得:
Ui=12qifKiffqif(18)这里
Kiff=∫li0( Si/ x)TEiai fix fix EiIiyy EiIizz( Si/ x)dx(19)把变形能统一以广义坐标qi表示
Ui=12qiTKiqi(20)
上式中Ki=
06×6
Kiff
3.3 动力学方程
定义系统广义坐标如下:q=[q1T q2T … qNT]T(21)
上式中N为系统包含的个体数。系统总的动能和应变能可写为:
T=∑Ni=1Ti=12qTMq和U=∑Ni=1Ui=12qTKq假设系统所受的约束为一组完整约束,其可用如下非线性方程表示:C(q,t)=0(22)利用带乘子的拉格朗日方程,导出系统的动力学方程如下:Mq..+Kq-CTqλ=F+Qv(23)
25第1期 吴国荣等:三维柔性多体梁系统非线性动力响应分析上式中CTq是约束Jacobian矩阵,λ是拉格朗日乘子矢量,F为广义主动力,Qv是和速度二次项有关的广义力,相当于离心惯性力和科氏惯性力,其表达式为:
Qv=-M·q+ q(·qM·q)(24)
把约束方程(22)对时间作两次微分,得:Cqq..=Qc(25)其中Qc=-Ctt-2Cqt·q-(Cq·q)q·q由式(23)和(25)可得:M-CTqCq0q..λ=F+Qv+Kq Qc(26)4 数值积分方法使用Newmark直接积分法和Newton-Raphson迭代法对非线性代数-微分方程(26)进行求解,具体步骤如下:(1)在第n+1时刻步,计算迭代初值:q..(1)n+1λ(1)=M-CTqCq0-1F+Qv-Kqn Qc(27)·q(1)n+1=·qn+(1-γ)hq..n+γhq..(1)n+1(28)q(1)n+1=qn+h·qn+h2((1-β)q..n+βq..(1)n+1)(29)其中h为时间步长,γ和β为积分系数。(2)利用Newton-Raphson迭代方法修正位移及拉格朗日乘子;首先把(23)式改写为:Υ(q)-CTqλ=0(30)其中Υ(q)=Mq..+Kq-F-Qv其次,在上一步得迭代值(q(m)n+1,λ(m))附近,对(30)式及(20)式作泰勒展开,得:[Υ(q)-CTqλ](q(m)n+1,λ(m))+ Υ q- (CTqλ) q(q(m)n+1,λ(m)) Δq-CTqq(m)n+1 Δλ=0(31)C|q(m)n+1+Cq|q(m)n+1 Δq=0(32)这里 Υ q=K+1βh2M- Qv q最后,由(32)和(33)两式,计算下一步迭代值:q(m+1)n+1λ(m+1)= q(m)n+1λ(m)+ Υ q- (CTqλ) q-CTq-Cq0-1q(m)n+1,λ(m) -Υ+CTqλ C(q(m)n+1,λ(m))(33)直至收敛条件满足:‖[Υ(q)-CTqλ]|q(m)n+1,λ(m)‖βh·qn-12β-1q..n(36)
表1 柔性操作器的惯性参数
部件编号质量(kg)转动惯量(kgm2)
JxJyJz
150.00.004690.01950.0195
230.5240.062540.7340.73338.1560.078279.5379.534200.00.0078220.08340.0834
5 数值算例对一种广泛应用于航天飞船和空间站的柔性操作器模型进行了数值模拟运算。该操作器模型由两个刚性体和两个柔性体构成(如图2),其中部件2和3为管状柔性梁。表1列出了该系统各部件的惯性参数。每个绞链受一角度驱动。系统的初始构形如图2(a)所示。如果忽略部件2和3的柔性变形,系统将运动至图2(b)所示的位置。施加于各铰链的驱动角度θi为:
(a)初始构形:(b)终止构形(忽略变形)图2受角度驱动的柔性操作器
26振动与冲击 2006年第25卷
【江苏省自然科学基金】_非线性动力系统_期刊发文热词逐年推荐_20140815

科研热词 预测控制 鞍结分岔 非线性渗流 非匹配互联项 重型货车 道路友好性 连续力法 突变 空气悬架 破碎岩体 研究现状 状态反馈 渗流 流固耦合 正规形 模糊控制 梁方程 柔性梁 机器人 接触-碰撞 承压破碎岩体 平顺性 子系统法 大型互联系统 分散控制 分岔 假设模态 低松弛迭代法 kam环面 bp神经网络
推荐指数 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1 1
2009年 序号 1 2 3 4
科研热词 非恒定流ห้องสมุดไป่ตู้集合卡尔曼滤波 水动力学模型 实时校正
推荐指数 1 1 1 1
2010年 序号 1 2 3 4 5 6 7 8
2013年 序号 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33
科研热词 推荐指数 航空发动机 2 自适应滤波 2 气路分析 2 扩展卡尔曼滤波 2 快速原型 2 频响函数 1 非线性系统 1 非线性 1 铰接系统 1 遗传算法 1 转向动态性能 1 自适应鲁棒控制 1 相对转动非线性动力系统 1 正弦激励 1 模态测试 1 柴油机 1 时变刚度 1 故障诊断 1 振动与波 1 挠性航天器 1 快速公交系统 1 小波变换 1 客车 1 存在唯一性 1 姿态机动 1 多重分形谱 1 周期解 1 参数识别 1 动力模型反演 1 副热带高压 1 刚度参数 1 分形盒维数 1 500hpa位势场 1
Samcef
SamcefSAMTECH的核心产品是专注于机械系统虚拟仿真、结构有限元分析和多学科优化的软件工具,如Samcef、BOSSQuattro、EUROPLEXUS以及TEA等。
这些核心软件产品能够满足从设计研发阶段到高级验证性分析的各个工业领域的需求,本文将着重介绍Samcef能够帮助工程师做些什么。
一、背景简介SAMTECH公司是世界著名有限元软件Samcef的开发商和供应服务商,是欧洲CAE领域的领导者。
SAMTECH公司的前身是比利时列日大学(University of Liege)的宇航实验室,该实验室自从1965年就从事商业化有限元分析软件Samcef的开发工作。
Samcef软件的开发者于1986年脱离列日大学而创建了SAMTECH公司。
目前,SAMTECH公司在比利时、法国、德国和意大利设有9个分支机构,在英国、俄罗斯、加拿大、印度、日本、中国和韩国等十多个国家有代理商的销售和技术服务。
SAMTECH 与航空和航天工业、防卫、汽车、能源和造船等领域的大型厂商都有着密切的合作。
二、Samcef软件介绍Samcef是专业的有限元分析软件,包含下述几个模块。
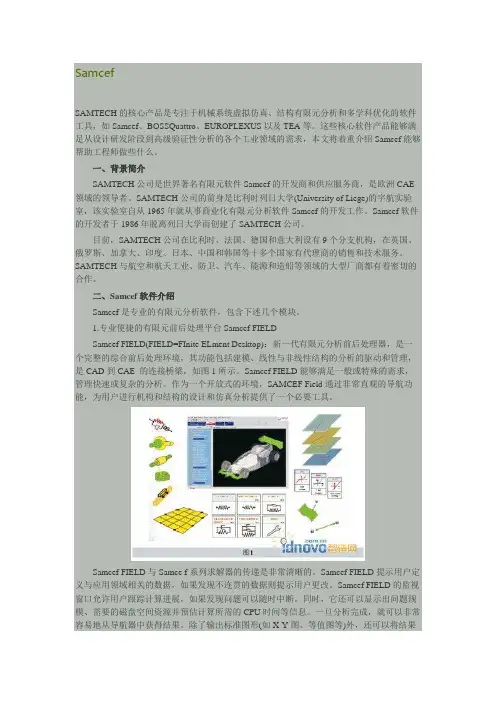
1.专业便捷的有限元前后处理平台Samcef FIELDSamcef FIELD(FIELD=FInite ELment Desktop):新一代有限元分析前后处理器,是一个完整的综合前后处理环境,其功能包括建模、线性与非线性结构的分析的驱动和管理,是CAD到CAE 的连接桥梁,如图1所示。
Samcef FIELD能够满足一般或特殊的需求,管理快速或复杂的分析。
作为一个开放式的环境,SAMCEF Field通过非常直观的导航功能,为用户进行机构和结构的设计和仿真分析提供了一个必要工具。
Samcef FIELD与Samce f系列求解器的传递是非常清晰的。
Samcef FIELD提示用户定义与应用领域相关的数据,如果发现不连贯的数据则提示用户更改。
【国家自然科学基金】_系统动力学分析_基金支持热词逐年推荐_【万方软件创新助手】_20140803

3 3 3 3 3 3 3 3 3 3 3 3 3 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2
53 54 55 56 57 58 59 60 61 62 63 64 65 66 67 68 69 70 71 72 73 74 75 76 77 78 79 80 81 82 83 84 85 86 87 88 89 90 91 92 93 94 95 96 97 98 99 100 101 102 103 104 105 106
科研热词 系统动力学 动力学 混沌 分岔 仿真 稳定性 非线性动力学 动力学分析 非线性 数值模拟 分子动力学 建模 有限元 时滞 振动 优化设计 lyapunov指数 非线性振动 转子 碰摩 摩擦 动力学特性 动力学模型 分叉 转子系统 计算机仿真 模型 振动系统 动力学响应 动力学仿真 分子动力学模拟 hopf分岔 adams 高速列车 预测 间隙 柔性梁 数控机床 振动控制 拉格朗日方程 扭转振动 并联机器人 多尺度法 多体系统 多体动力学 固有频率 同步 叶片 可靠性 参数优化 动态特性 动力学建模
2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2 2
非光滑 阻尼 运动学 轮腿复合 耦合动力学 耦合 粒子群算法 符号动力学 突变 空间算子代数 空气动力学 神经网络 球齿轮 灵敏度分析 滑行力 混沌同步 流固耦合 气动弹性 模拟 模态分析 机电耦合 有限元法 有限元分析 数值仿真 振动与波 弹性动力学 干摩擦 周期运动 周期解 可持续发展 变结构控制 双面约束 动态响应 动力响应 分岔图 内共振 供应链 不对中 lagrange方程 齿轮动力学 颤振 预反射 面齿轮传动 非线性系统 非线性动力系运动认知 运动特性 输流管道
ADAMS柔性体-刚柔耦合模块详解

ADAMS柔性体-刚柔耦合模块一、ADAMS柔性体理论1、ADAMS研究体系:a)刚体多体系统(低速运动)b)柔性多体系统(考虑弹性变形,大轻薄,高速)c)刚柔耦合多体系统(根据各个构件情况考虑,常用普遍仿真类型)大部分仿真分析都采用的是刚性构件,在受到力的作用不会产生变形,现实中把大部分构件当做刚性体处理是可以满足要求的,因为各个零件之间的弹性变形对于机构各部分的动态特性影响微乎其微。
但是需要考虑构件变形,变形会影响精度结果,需要对构件其应力大小和分布以及载荷输出研究的时候,以及薄壁构件,高精密仪器部件等,则需要当做柔性体对待,这样计算结果会准确一些。
对于柔性体机构,变形对动态影响起着决定性作用,刚柔耦合系统约束的添加必须考虑各个零部件之间的连接和受力关系,更可能还原实际工况,从而使模型更真实还原。
2、柔性体柔性体是由模态构成的,要得到柔性体就需要计算构件的模态。
柔性体最重要的假设就是仅考虑了相对于连体坐标系得晓得线性变形,而连体坐标系同时也在做大的非线性运动。
对于柔性体变形,模态中性文件必然存在某一些模态不响应,没有参与变形或者变性太大,参与系数非常小,比如前六阶或者不正常的阶数,如果去掉贡献较小的模态阶数,便可以提高仿真的效率。
…………3、模态谈到柔性体,就必然脱不了模态的概念,构件的模态是构件自身的一个物理属性,一个构件一旦制造出来,他的模态就是自身的一种属性,再将几何模型离散成有限元模型以后,有限元模型的各个节点有一定的自由度,这样所有的节点自由度的和就构成了有限元模型的自由度,一个有限元模型有多少自由度,它就有多少阶模态。
由于构件各个节点的实际位移是模态的按一定比例的线性叠加,这个比例就是一个系数,通常成为模态参与因子,参与因子越大,对应的模态对于构件变形的贡献量越多,因此对构件的振动分析,可以从构件的模态参与因子大小来分析,如果构建在振动时,某阶模态的参与因子大,可以通过改进设计,抑制改接模态对振动贡献量,可以明显降低构件的振动。
Marc
Marc全球非线性有限元软件行业的领导者MSC.Marc 是MSC.Software 公司于1999年收购的Marc 公司的产品。
Marc 公司始创于1967年,是全球首家非线性有限元软件公司。
经过四十余年的不懈努力,Marc 软件得到学术界和工业界的大力推崇和广泛应用,建立了它在全球非线性有限元软件行业的领导者地位。
随着Marc 软件功能的不断扩展,软件的应用领域也从开发初期的核电行业迅速扩展到航空、航天、汽车、造船、铁道、石油化工、能源、电子元件、机械制造、材料工程、土木建筑、医疗器材、冶金工艺和家用电器等,成为许多知名公司和研究机构研发新产品和新技术的必备工具。
Marc 软件通过了ISO9001质量认证。
在中国,Marc 通过了全国压力容器标准化技术委员会的严格考核和认证,成为与压力容器分析设计标准GB4732-95相适应的有限元分析软件。
一.产品特色♦ 多种物理场的分析能力。
♦ 复合场的耦合分析能力。
♦ 强大的非线性分析能力。
♦ 最先进的接触分析功能。
♦ 并行计算功能。
♦ 丰富的单元库。
♦ 开放的用户环境。
♦ 强大的网格自适应功能。
♦ 全自动三维网格重划分。
二.方便高效的用户界面MSC.Mentat 作为MSC.Marc 程序的专用前后处理器, 完全支持MSC.Marc 所有功能。
另外MSC.Patran 已经实现了对MSC.Marc结构分析、热分析和热-结构耦合分析的完全支持,也支持磁场、电场、压电场分析,下面主要介绍MSC.Mentat 的功能。
1.几何建模MSC.Mentat 可通过自顶向下和自底向上的方式生成几何模型,支持对几何元素点、线、面、体的各种,例如增加、删除、编辑和显示等。
2.网格划分MSC.Mentat 提供功能齐全、性能卓越的的自动网格生成技术,可以将几何点、线、面元素直接转化成有限单元的节点、线单元和面单元。
可以自动对几何形状划分面网格或体网格。
具有专门的六面体网格生成器以及Rebar 单元生成器。
汽车独立悬架多体系统动力学仿真及转向轮高速摆振研究y4513560009

. 限元分析软件、结构灵敏度分析软件、优化设计软件相结合,使得多体分析软
件的功能更加完善。据 1990年 W.S chiehlen教授编辑的 《MultibodyS ystem
Handbook》一书统计,世界范围内已有 17个研究团体把他们的多体分析软件
实现了商品化。至 1993年,在德国W.K ortim发表的 “Review ofM ultibody
一个多体程序,他们把这个程序命名为DADSE"1(D ynamicA nalysisan dD esign
System) .
70 年代 后 期,研究人员在机械系统运动学、动力学分析软件中加入了一些
功能模块,使其可分析包含柔性体、控制器等特殊元件的机械系统。如德国的
MEDYNA (MEhrkorperD YNAmik”MultibodyD ynamics)软件。此外,与有
.
多体 系 统 动力学理论的发展,推动了机械系统多体仿真软件的迅速发展; 而多体系统动力学研究方法的多样性,同样也促进了机械系统多体仿真软件的
丰富多彩。
17 2 年 ,美国 Wisconsin大学的 J.J. U icker等人研究出了解决闭环机构运
动学、动力学的通用分析软件— IMP( IntegratedM echanismsPr ogram)。该软 奋
.
后的部件由多个刚体组成,刚体之间通过力单元一一 梁 (Beam)实现连接。
2·集成有限元模态分析结果 (ModalFl exibility)f3 11.
3. 实 现 ADAMS软件与有限元分析软件 MSC/NASTRAN,A NSYS,
ABAQUS的连接 (DiscreteF EAI ntegration).
件能对二维、三维,单运动链或多运动链的闭环机构进行运动学、静力学和动
高速旋转柔性梁刚柔耦合动力学分析
高速旋转柔性梁刚柔耦合动力学分析周兰伟;陈国平;孙东阳【摘要】Here,rigid-flexible coupled dynamic properties of a high-speed spinning flexible beam around its own longitudinal axis were ing the first-order approximation model,the coupling effect of axial vibration and transverse one of the beam was considered.Besides,the centrifugal forces caused by eccentricity were also considered.The beam's governing coupled partial differential equations of motion under a certain spinning speed were derived using Hamilton's principle,and the assumed mode method was used for discretization.For different spinning,speeds,the transverse vibration response of the beam's zero-order approximate model was compared with that of its first-order approximation model.The simulation results indicated that the zero-order approximate model is valid for the dynamic description of the flexible beam spinning at a lower speed since the effect of the rigid-flexible coupled terms is small and can be neglected;but when the beam spins at a higher speed,the first-order approximate model can account for the larger effect of the rigid-flexible coupled terms to obtain the beam's more accurate dynamic response.%基于一次近似理论对绕纵轴高速旋转的柔性梁进行动力学分析,考虑了轴向与横向振动之间的耦合作用以及由偏心产生的离心力作用;采用Hamilton原理导出了旋转柔性梁在恒定转速下动力学方程,并采用假设模态法对所得动力学方程进行分析,得出恒定转速下柔性梁一次近似模型与零次近似模型动力学响应.二者对比表明柔性梁在低速旋转时刚柔耦合项影响较小,可以忽略,可采用零次近似模型;而在高速旋转时刚柔耦合项影响较大,不可以忽略,应采用一次近似模型以得到较为精确的结果.【期刊名称】《振动与冲击》【年(卷),期】2017(036)005【总页数】6页(P142-146,175)【关键词】高速;旋转柔性梁;一次近似;Hamilton原理;假设模态法【作者】周兰伟;陈国平;孙东阳【作者单位】南京理工大学机械工程学院,南京210094;南京航空航天大学机械结构力学及控制国家重点实验室,南京210016;重庆大学航空航天学院,重庆400044【正文语种】中文【中图分类】O327;O322绕自身纵轴旋转梁是工业中应用极为广泛的一种基本机械元件,在航空领域、工业生产中都有着极为广泛的用途,如航空、航天等高科技领域内的旋转飞行器、卫星支撑臂及机械中的微型旋转部件等都可以用旋转梁来模拟其运动状态及动态特性。
软式空中加油系统鞭甩现象多体动力学分析
软式空中加油系统鞭甩现象多体动力学分析作者:赵振军谭兴宇史晓军张昌荣郭鹏来源:《振动工程学报》2024年第04期摘要软管‑锥套式空中加油系统的柔性结构经常发生不同程度的软管鞭甩现象,极大影响空中加油任务的安全性。
基于柔性多体动力学,建立了空中加油系统动力学模型,其中,利用基于任意拉格朗日‑欧拉描述方式和绝对结点坐标法的索/梁模型描述管线的大变形、大范围运动以及软管收放,并对空中加油系统受到的气动力进行建模,建立的模型能够反映加油机和受油机运动、软管和锥套的变形与气动力的耦合影响。
基于建立的空中加油系统动力学模型,复现飞行状态下的软管鞭甩现象,获得了鞭甩现象的形成机理。
研究表明,对接冲击下,软管平衡状态改变所形成的剪切波向后传播与反射是鞭甩现象产生的主要原因。
通过多工况计算结果,分析了软管刚度、对接速度、Ma数各因素对鞭甩现象引起的软管剪切力、纵波与剪切波传播速度的影响规律,并分别分析了软管收放控制和加缓冲的受油插头两种措施对鞭甩现象振动抑制的有效性。
关键词多体动力学; 空中加油; 鞭甩现象; 软管‑锥套组合体引言空中加油是飞行器在不着陆情况下,实现燃油快速补给、提升战机滞空时间、及时投入战场作战的主要技术手段。
根据加油管路方案的不同,空中加油可以分为软管式加油和硬管式加油两种方式[1],中国主要采用软管式加油方式。
软管是一根长达数十米的柔性体,在对接过程中受到多种内外部干扰因素影响,比如加油对接操纵方式、软管柔性材料、飞行Ma数、加油机尾流、姿态变化、受油机头波等[2]。
软管鞭甩现象是造成空中加油失败的主要原因之一[3],在空中加油的对接和输油阶段,受油机高速对接引起软管松弛,有可能发生软管鞭甩现象,轻则导致加油行动失败,重则使受油机受损、危及飞行安全。
因此,深刻揭示软管鞭甩现象的内在机理,提出有效的抑制/解决措施,对于提高空中加油的安全性、可靠性具有十分重要的意义。
对空中加油管线系统动力学建模方法主要有两种:多刚体动力学链式模型、有限元梁/索模型。
振动力学_上海交通大学中国大学mooc课后章节答案期末考试题库2023年
振动力学_上海交通大学中国大学mooc课后章节答案期末考试题库2023年1.对于任意初始激励,二自由度系统的响应都是两个主振型的叠加。
答案:正确2.如图所示的系统中,四个物体的质量均为m,由三根刚度系数均为k的弹簧连接,系统的刚度矩阵为:【图片】答案:3.如图所示两自由度系统,系统的固有频率分别为【图片】和【图片】。
系统的模态矩阵为:【图片】答案:4.如图所示两自由度系统,系统的固有频率分别为【图片】和【图片】,系统的模态矩阵为【图片】,系统存在初始条件【图片】和【图片】。
系统的响应分别为:【图片】答案:5.如图所示柔性悬臂梁,梁两端的物理边界条件为:【图片】答案:左端挠度为零、截面转角为零,右端弯矩为零、剪力为零6.一个无阻尼单自由度弹簧质量系统,在【图片】时间间隔内受到如图所示的突加的矩形脉冲力作用【图片】,已知系统的固有频率为【图片】。
采用杜哈梅积分所求得的系统响应为:【图片】答案:7.如图所示等截面梁,长度为l,弹性模量为E,横截面对中性轴的惯性矩为I,梁材料密度为【图片】。
集中质量为m,卷簧刚度为【图片】,直线弹簧刚度为【图片】。
【图片】为梁x位置的截面在t时刻的振动位移。
写出系统的动能和势能表达式:动能为(),势能为()。
【图片】答案:_8.只有一个机械系统的全部元件即弹簧、质量块和阻尼都是非线性的,这个系统的振动才是非线性振动答案:错误9.单自由度线性振动系统有可能会有两个及以上的固有频率。
答案:错误10.粘性阻尼系统的运动微分方程是非线性的。
答案:错误11.无阻尼单自由度系统的振幅随时间变化答案:错误12.对于一个单自由度振动系统,假定系统受到简谐外部激励的作用,如下说法正确的是答案:系统的稳态响应是以外部激励的频率为振动频率进行振动的13.叠加原理适用于线性振动系统分析,也适用于非线性振动系统分析。
答案:错误14.如下说法是否正确:柔性悬臂梁的固有频率和模态函数可以通过梁的动力学方程求得。
柔顺机构
柔顺机构课程论文姓名:廖慧阳学号:201120100490柔顺机构是一种利用构件自身的弹性变形来完成运动和力的传递及转换的新型机构。
它不像传统刚性机构那样靠运动副来实现全部运动和功能,而主要靠机构中的柔性构件的变形来实现机构的主要运动和功能,它同样也能实现运动、力和能量的传递和转换。
柔顺机构比只考虑机构中由于杆件变形带来影响的柔性机构又大大前进了一步,它不是停留在如何避免杆件变形产生的负面影响上,而是积极地利用杆件变形来改善和提高机构的性能。
由于其具有减少构件数量和装配时间、简化加工工序、无摩擦磨损和传动间隙、能降低振动和噪声等优点,引起了广泛关注,成为机构学研究领域的新热点。
从20世纪80年代后期开始,柔顺机构已经在一些日常和有要求特殊的行业上开始应用,如:日常用品、自行车、汽车和精密测量仪器等,尤其是在轻型、微型化领域有着广泛的应用前景,比如:在微机械及微机电系统(Microelectro-mechanical systems,MEMS)中,柔顺机构有着巨大的优势和潜力,它可以在较大程度上提高MEMS中微机械部分的尺寸微小化程度和机构的工作性能,从而大大促进MEMS领域的发展。
国内外许多学者对柔顺机构进行了多年的研究,并取得了一定的成果。
一般而言,柔顺机构的研究会涉及以下几个基本内容。
一、柔顺机构力学分析1. 1 机构的静力学及运动学分析目前对柔顺机构静力学及运动学方面的研究主要包括: 计算机构的自由度,分析杆的运动轨迹和机构的驱动力矩等方面。
由于柔顺机构中引入了柔性构件,柔顺机构中的构件和运动副无法严格区分,这与求刚性机构的自由度存在很大的差别。
国外学者Midha最先对柔顺机构的自由度进行了研究,创造性的提出了按构件横截面的不同对构件进行分段。
在此基础上,Ananthasuresh等进行了更深入的研究,提出了一种计算柔顺机构自由度的方法。
国内许多学者也对柔顺机构的自由度问题进行了研究,谢先海等针对柔顺机构构件的特点,在分析段的自由度及段与段之间联接类型的基础上,提出了一种非常简易的计算柔顺机构自由度的方法。