
一种汽车总装线拧紧设备数据采集方案
InternalCombustionEngine&Parts
0引言目前国内汽车总装车间拧紧设备品牌多样化,尤其是随着设备更新后造成的多品牌共存,对于数据采集造成了一定的困难。现行的采集方案多种多样,针对接口开发工作量较大,互通性差,容易造成单个工位专机成为连接各个系统的交互点。本文以ATLAS拧紧工具举例进行数据采集,在控制器上配备Profinet板卡,通过PN总线与PLC通讯进行数据拧紧数据的采集,经由OPC将数据写入上位机,并进行逻辑处理及数据存储。另外PLC作为核心控制器,同时与机运线等其它第三方系统通讯交互信号。1系统总体设计该数据采集系统采用了基于PROFINET的网络架构,整个系统由轮胎拧紧机系统、各工位单轴拧紧机数据采集系统组成。系统架构图如图1所示。
图1系统架构2轮胎拧紧机系统轮胎拧紧机系统基于PROFINET实现拧紧系统的控制,通过API接口实现数据采集显示,条码通过扫码枪扫3疲劳结果及设计优化图2、图3以及图4分别是水套底部、螺栓搭子以及钻孔处的疲劳计算结果。
图
2水套底部的疲劳计算结果
图
3螺栓搭子处的疲劳计算结果针对机体外围螺栓搭子和水套钻孔处,通过加大过渡圆角、添加加强筋等方式,可以解决安全系数不达标的问题;针对水套底部,除了上述方式之外,还可以通过调节螺栓高度,减小螺栓夹持力对该区域影响的方式来提升安全系数。4小结通过对铸造降温过程的模拟,得到装配前的机体残余应力,然后把装配载荷、工作载荷综合考虑,进行高周疲劳计算,可以更好的分析机体在发动机台架试验和整车试验中耐久性能薄弱点,并根据计算结果有针对性地找到解决措施,使得最终设计的安全系数达标。相比传统计算方法,该方法计算得到的平均应力大很多,更接近真实情况,计算得到的风险点与实际一致,是一种非常有效的计算方法。后续可以结合试验手段,对残余应力、装配应力甚至工作应力进行对标,以提升计算精度。参考文献院[1]周龙保.内燃机学[M].北京:机械工业出版社,1996.[2]孙耀国,杜海明,周迅,俞小莉援基于有限元的柴油机机体疲劳寿命仿真[J]援内燃机工程,2009,08.[3]Peterkrug,Marcuskennedy,JamesFoss援NewAluminumAlloysforCylinderLinerApplications援SAE2006-01-0983.[4]李舜酩.机械疲劳与可靠性设计[M].北京:机械工业出版社,2006.[5]李谷貌.残余应力的产生和对策[M].北京:机械工业出版社,1983.图4
水套钻
孔处的疲劳计算结果一种汽车总装线拧紧设备数据采集方案
张新震曰徐骏升曰关欣(山东中车同力达智能机械有限公司,济南250022)摘要院随着工业4.0的推进袁国内各大汽车主机厂总装线对于拧紧数据的管理要求越来越严格袁对拧紧设备提出了数据管理的接口要求遥本文针对总装车间数据采集提出一种可行性的方案袁并对其中用到的Profinet尧API及OPC等技术进行简要介绍遥关键词院数据采集曰拧紧机曰OPCPROFINET·15·内燃机与配件以太网标准PROFINET专用字节数16642222410444分隔源地址目标地址优先权标志类型应用标识符I/O角度扭矩时间补状况信息校验应用数据7同步表2数据帧结构描显示在一体机界面上,并通过MODBUSTCP发送到CPU1214C中。2.1API接口PowerMACSAPI是给用户和PowerMACSTC中建提供接口服务的软件库,技术上它作为MicrosoftActiveX组件来实现,它的主要优势在于提供了描述公共接口的标准方式。[2]在Windows平台下使用C#开发上位机软件,通过调用其提供的函数可以实现读取拧紧结果和拧紧曲线,给操作者提供更为直观的状态显示。API访问框架图如图2所示。
图2API访问框架图2.2ModbusTCP通信Modbus是一种应用层报文传输协议,用于在通过不同类型的总线或网络连接的设备之间的客户机/服务器通信。从1979年开始,Modbus作为工业串行链路的事实标准,使成千上万的自动化设备能够通信。互联网组织能够使TCP/IP栈上的保留系统端口502访问Modbus。它分为串行链路上的ModbusRTU与TCP/IP上的ModbusTCP,文中采用的是标准的Modbus通信协议。2.3S7通讯S7协议是SIEMENSS7系列产品之间通讯使用的标准协议,其优点是通信双方无论是在同一MPI总线上、同一PROFIBUS总线上或同一工业以太网中,都可通过S7协议建立通信连接。S7-1200CPU做S7通讯的客户端时,伙伴CPU无需组态编程,通过PUT指令将本地数据块中的VIN码、拧紧数据、拧紧结果、拧紧时间等信息直接写入伙伴CPU的指定存储区。(表1)3单
轴拧紧机数据采集系统3.1网络组态及编程网络搭建完成后,使用西门子TIAPortal,通过GSD文件导入设备,在网络PN/IE_1中添加硬件,更改IP地址到同一个网段,在线分配设备名称后即完成网络组态设置,如图3所示。
图3TIAPortal网络组态3.2PROFINETPROFINET全称是ProcessFieldNet,是一种基于工业以太网技术的新一代自动化总线标准,它使用到三种协议栈,分别为TCP/IP、RT和IRT。控制器配备的PROFINET模块最大支持512字节IO输入输出数据,通过RT通讯,周期时间可达2ms,使用SCALANCEX200交换机,每个控制器端口都是独享百兆带宽,且可以双向不间断的收发数据,保证实时性能。每个工位所需要的拧紧数据配置到每个控制器总线参数设置,应用数据总长度18个字节,按照PROFINET数据最小长度为40自动补齐,数据帧结构如表2所示。3.3定点数和小端模式用于表示扭矩的数用定点数字来表示,包括两个字节整数部分和两个字节小数部分,整数和小数分别按照小端模式,如表3所示。
整数位数小数位数1/234210表3现场总线扭矩数据格式名称数据类型偏移量VIN码左侧轴1#-5#扭矩左侧轴1#-5#角度左侧合格状态左侧拧紧时间右侧轴1#-5#扭矩右侧轴1#-5#角度左侧合格状态左侧拧紧时间Array[0…16]ofCharArray[0…4]ofRealArray[0…4]ofRealSTRING[3]DTLArray[0…4]ofRealArray[0…4]ofRealSTRING[3]DTL0.018.038.058.064.076.096.0116.0122.0表1数据存储区结构·16·InternalCombustionEngine&Parts
建立FB功能块,按照表3中所提供整数位数对小数进行计算,与整数相加得到最终的扭矩值,并与角度一同存储于数据区,供程序调用,程序块如图4所示。
图4扭矩角度计算功能块3.4PLC程序流程PLC实时扫描每个工位控制器来获取连接状态,并下发解锁信号,对于控制器通讯中断的控制器无法工作。PLC在写入数据时通过Mark标记来判断该条数据是否被软件读取,数据被读取后覆盖。对于读取未完成的数据,数据偏移后写入新存储区。
图5PLC程序流程图4上位系统组成4.1OPC对于上位机系统,接口部分是有广泛的争议,普通的MES厂商一般用OPC,由软件工程师和硬件工程师协同完成一个项目。小范围厂商的使用PLC支持的协议,如2.2章节所用的MODBUSTCP及其它基于TCP/UDP的各类PLC的协议,缺点在于很多上一代产品对于这些支持并不完美,很难应用到实际项目中。本文使用西门子SimaticNet,OPCServer作为访问外部数据的接口。OPC读数有三种方式:同步、异步、订阅。[3]各控制器需要PLC下发使能信号,因此采用的是同步方式。4.2程序流程上位机程序采用C#,然后通过西门子提供的接口库,为同步对象定义句柄,在OPCItem中添加需要读写OPCitem数据[4],完成数据的读写。程序打开后先获取PLC的连接状态,连接成功后获取MES服务器的队列,然后下发控制器使能信号,解锁工具。当数据有更新时,将该条数据MARK置为1,将数据存储并写入远程数据库,完成整个的采集过程,流程图如图6所示。
图6上位机程序流程图4.3底层设备交互底层设备的交互涉及到越位、到位、报警、停线、放行等信号的交互。本文涉及到简单的控线应用,只针对报警和越位进行交互。还可以通过各工位工艺参数的设置,可以判断工作组是否完成,从而决定是否需要放行,完成对整个工艺过程的管控。5结束语本文介绍了一种汽车制造总装车间拧紧设备数据采集的方案,以Profinet为通讯基础,将所有的拧紧数据采集到核心PLC中,通过OPC作为统一的数据交互方式,把现场层设备与上位制造系统建立连接。参考文献院[1]陈凯,边群星.基于以太网总线的全自动汽车U形螺栓拧紧机设计.[2]PowerMACS4000Userguide,Edition7.0.2,2007-07.[3]西门子,如何在C#中实现OPC数据访问,2009年03月.[4]王大鹏,苏孝国,王涛.基于C#语言的工业计算机与S7-1200的OPC通讯,自动化与仪器仪表,2014(181).·17·
协作机器人在发动机总成线螺栓拧紧装配中的应用研究
6 AUTO TIMEFRONTIER DISCUSSION | 前沿探讨协作机器人在发动机总成线螺栓拧紧装配中的应用研究宋卓希 李润泽 肖啸北京奔驰汽车有限公司 北京市 100167摘 要: 人机协作机器人具有成本低、安全性好、柔性高、精度高等优点,被逐步引入到传统的汽车制造领域,在提升制造效率的同时,大量节约人工成本。本文基于丹麦优傲人机协作机器人,设计了一种高效的发动机总成线螺栓的拧紧方案,并首次用于北京奔驰移动式发动机总成线,取代传统人工手持电动工具拧紧的模式,完成移动式发动机总成线的螺栓拧紧过程,实现了人与机器共享工作区域的人机协作生产方式。以较低的改造成本,降低了发动机总成线总体装配时间,提高了拧紧准确性,实现了生产效率和质量的全面提升。关键词:移动式发动机总成线 协作机器人 自动拧紧 效率提升
1 引言流水作业模式是汽车行业主机厂总装车间的主流作业方式,这种作业方式的输送形式是不断移动的,无走停工位,导致90%左右的工艺操作为人工操作,自动化率相对于冲压、装焊、喷漆车间相对较低。比如总装车间的螺栓拧紧作业,基本都是人工手持拧紧工具进行拧紧的模式。受到工人熟练程度和疲劳程度的影响,人工操作的效率和准确率波动很大,且常发生装配错误,而协作机器人因其安全性能好、运动可靠性高、可实现人机协作柔性生产等优点[1],近些年开始进入总装领域,进行涂胶、螺栓拧紧、在线检测等作业[2],提升了制造效率和质量,节约了企业的人力成本,提升了企业的竞争力[3]。汽车行业主机厂总装车间工位有限,如果采用传统的大型工业机器人或其他自动化设备时,经常会占用整个甚至更多的工位,并且需要将整个区域用安全围栏围起来,生产柔性会有所下降,每当产品换型,需要大量的改造费用。关于螺栓拧紧,文献[4]中详细描述了传统大型的多轴拧紧设备与人机协作机器人进行螺栓拧紧的优缺点,并实现了发动机装配线不同机型前端盖2颗螺栓的自动拧紧。本文将人机协作机器人引入移动式总装车间发动机总成线进行螺栓自动拧紧,设计了一种高效的发动机总成线10颗螺栓的拧紧方案,实现了人与机器共享工作区域的人机协作生产方式,以较低的改造成本,降低了发动机总成线总体装配时间,提高了拧紧准确性。2 发动机总成线传统的螺栓拧紧装配方法由于拧紧位置和过程的复杂性,发动机总成线是一条传统的人工装配线,所有的拧紧操作都由人工完成,需要操作者手持电动拧紧工具对发电机到发动机、空调压缩机到发动机及变速箱到发动机的螺栓进行拧紧。发电机到发动机拧紧点拧紧步骤:第一步:顺序预拧紧第①、②颗螺栓到8Nm;第二步:顺序拧紧第①、②颗螺栓到20Nm。空调压缩机到发动机拧紧点拧紧步骤:顺序拧紧第③到⑤颗螺栓到20Nm;变速箱到发动机拧紧点拧紧步骤:顺序拧紧第⑥到⑩颗螺栓到38.5Nm;这种传统的拧紧方式共需要56秒/车,包含取放拧紧工具、工具扫码选择拧紧程序、螺栓拧紧等三个过程。关于拧紧策略,在文献[5]中有详细阐述,本文不再赘述。3 基于优傲10人机协作机器人的自动拧紧方案设计3.1 硬件构成在发动机总成线采用吊挂设备总成,通过机械定位搭载协作机器人,协作机器人夹持电动拧紧工具进行自动拧紧的方式,实现Research on Application of Collaborative Robot in Bolt Tightening Assembly of Engine Assembly LineSong Zhuoxi,Li Runze,Xiao XiaoAbstract: Human-machine collaborative robots have the advantages of low cost, good safety, high flexibility, and high precision. They are gradually introduced into the traditional automobile manufacturing field, which can improve manufacturing efficiency and save labor costs. Based on the Danish Universal Robots man-machine collaborative robot, this paper designs an efficient bolt tightening scheme for the engine assembly line, and it is used for the Beijing Benz mobile engine assembly line for the first time, replacing the traditional manual hand-held power tool tightening mode to complete the movement. The bolt tightening process of the modular engine assembly line realizes the human-machine collaborative production method in which humans and machines share the working area. With a lower transformation cost, the overall assembly time of the engine assembly line has been reduced, and the tightening accuracy has been improved, and the overall improvement in production efficiency and quality has been achieved.Key words: mobile engine assembly line, collaborative robot, automatic tightening, efficiency improvementAUTO TIME 7 FRONTIER DISCUSSION | 前沿探讨 时代汽车 发动机、空调压缩机及变速箱共10颗螺栓的拧紧。机器人采用侧挂的方式,机器人布置方案应保证所有拧紧点的可达性。3.2 机器人选型由于目标拧紧点动态扭矩最大扭矩为38.5Nm,选择采用丹麦优傲人机协作机器人,机器人型号应采用优傲10,具体技术参数为:负载10Kg,工作半径1300mm,重复精度±0.03mm,重量28.9Kg,功率250Kw。3.3 定位结构3.3.1 设备与发动机随行必须确保在自动拧紧过程中拧紧工具与发动机保持物理上精确随动,为此,设计两级随行结构,如下:第一级:设备与发动机抱具初步随行。为了保证与发动机行走过程中的精确定位,设计了设备与发动机抱具夹紧结构,确保设备与发动机抱具进行初步随行,保证了后续夹紧的便利性。第二级:机器人与已初步合装到发动机上的变速箱箱体进行机械定位和夹紧,将设备与发动机合为一体,确保在生产线移动过程中机器人和发动机位置相对精确定位。当夹具上面的定位销对准变速箱上面的销孔(定位点),按下按钮后,变速箱夹紧气缸夹紧,变速箱侧面和后端夹紧点被夹紧,机器人可开始工作。3.3.2 电动工具定位在机器人第六轴末端采用机器人夹持电动拧紧工具的方式,安装电动拧紧工具的夹具,该夹具将机器人及拧紧工具固连在一起,无相对晃动量,确保工具设备整体相对固定,实现了螺栓的自动拧紧过程中拧紧工具和发动机位置相对静止,确保拧紧过程的一致性和稳定性。3.4 电气系统结构该设备应采用符合戴姆勒Integra 5标准的PLC对2套并行的系统进行控制,1是机器人及设备控制系统,2是拧紧控制系统。机器人及设备控制系统影响设备开动率,拧紧控制系统影响拧紧合格率,所以在系统设计阶段,既要对完成工艺要求的功能进行信息交互定义,又需要对两个系统的交互性和结果显示进行定义,以免相互干扰,造成无效的生产线停线或拧紧失败。设备柱灯:在设备上显示机器人运行及设备状态的柱灯。功能:对机器人和设备运行状态进行监控,设备正常亮绿灯,如果机器人及定位设备故障红灯闪烁并声音报警,如机器人保护性停止、气缸未打开到位等都属于设备故障,通过此柱灯显示结果。通过这两个柱灯显示,可实时监控此系统实际运行的状态,并即使采取相应措施。3.5 人机协作机器人自动拧紧实现过程设计基于所设计的设备硬件结构和电气拓扑结构,图2-4中10颗螺栓人机协作机器人自动拧紧实现步骤如下:第一步:操作者将拧紧设备整体推至起点等待;第二步:人工按下按钮设备整体Y向伸出至设定位置;第三步:人工调整设备与发动机变速箱的相对位置,将设备推向变速箱并手动辅助后端销夹紧机构与变速箱尾销结合;第四步:当后段定位机构夹紧后,开关检测到位,其他夹紧机构自动夹紧到位;第五步:人工按下“夹紧完成”按钮,扫码设备自动扫码选择拧紧程序,夹持拧紧工具的机器人手臂根据机器人控制系统提前设置的轨迹顺序到达拧紧点位置,之后自动选择拧紧程序进行自动拧紧。第六步:机器人拧紧结束后自动回到起始位置,触发自动动作打开夹紧装置,确保设备与发动机及输送线完全脱离;第七步:操作者人工按下返回确认按钮,设备自动回到安装起点位置,自动拧紧完成。4 效果与效益通过实际的测试,该设备可以按照工艺图纸要求实现10颗螺栓自动拧紧,操作也十分简单方便,能够完美地替代人工手持电工工具拧紧,除去人工手动按按钮定位设备位置和手动按按钮退出的时间,节约工时共计46秒。该设备自2020年4月投产以来,通过在线优化,自2020年6月起,设备开动率稳定到99.5%以上;拧紧合格率稳定在99.4%以上。数据表明,此设备稳定性好,且可以确保拧紧质量。5 结语与传统的人工手持工具拧紧方案对比,本文中描述的人机协作机器人在移动式发动机总成线上的自动拧紧方案,实现了人机共享一个工作区域协同工作,具有低成本高柔性的优势,达到了节约工作区域和操作时间的双重目的,提升了操作一致性,确保了产品质量。本文设计的方案具有如下先进性:(1)在不断移动的输送线中,保证了机器人与工作对象(如车身/移栽对象)的相对位置。(2)实现了协作机器人与工具端的协同工作,在保证操作者安全的前提下能够与协作机器人共享工作空间,避免协作机器人占用过多空间或工位,快速处理协作机器人的保护性停止(即机器人碰撞检测后的自动停止)的故障,避免对产量及线速造成影响。此方案的实施以较低的改造成本,在现有移动式发动机总成线上,实现了一种高效的发动机总成线螺栓的拧紧方案,具有良好的推广应用前景。参考文献:[1]人机协作机器人的探讨[J]. 刘志伟. 中国新技术新产品.2019(04).[2]人机协作机器人在汽车总装行业中的应用与发展[J].陈晓珊.精密制造与自动化.2020(03).[3]“工业4.0”环境下的人机协作机器人[J]. 铁隆正.电器工业,2015(08).[4]机器人螺栓拧紧技术在发动机装配的应用[J].肖海谭,健祥.装备制造技术.2015(09).[5]自动拧紧技术在汽车发电机装配方面的应用分析[J].谢东晓.内燃机与配件.2019,(17). 作者简介宋卓希:(1986—),女,山西长治人,中级工程师,硕士学位,主要从事汽车总装工艺设备开发和项目管理工作。李润泽:(1991—),男,黑龙江大庆人,中级工程师,硕士学位,研究方向为汽车总装工艺设备开发及智能制造创新技术应用。肖 啸:(1987—),男,湖南长沙人,中级工程师,学士学位,研究方向为汽车总装工艺设备开发及智能制造技术应用。
汽车制造总装车间生产线的输送设备研究
汽车制造总装车间生产线的输送设备研究
汽车在生产和制造的环节是非常复杂的,每个环节都要做好才可以保证汽车制造的质量。每个环节都要进行物品的运输,而各个生产线中设备的选择是该行业比较重视的问题。汽车总装是汽车生产制造中的最后一项工作,也是最重要的一环,在输送设备的选择时,不但要节约成本、减少各个方面的资金投入,还要满足汽车制造的实际需求。因此,本文对汽车制造总装车间生产线的输送设备进行了研究。
關键词:汽车制造;总装车间;生产线输送设备
一、汽车制造总装的工艺
1、汽车制造总装工艺流程
为了能够满足产能的需求,实现精确化生产,汽车制造总装车间都使用了模块化工艺流程,主线模块主要包括 PBS 线、底盘线、调试线、内饰线等,分装模块主要包括动力总成、车门、座椅等。模块化装配主要是实现汽车零件的分装,之后通过主线工位组装,以此实现整车的装配。汽车制造总装工艺的流程为:车身 PBS线→内饰线→底盘装配线→合成线→检测线→淋雨线→道路试验。
2、汽车制造总装的工艺参数
工位之间的间距一般选择最大车型的长度加长700-1100mm,比如最大车长为4000mm,那么科学的工位间距就是5000mm。
在进行输送设备的选择和应用的过程中,需要考虑到不同生产线之间输送设备的应用间隔,不允许输送设备对车间生产的实际效率造成影响,要根据在汽车制造的实际情况来进行输送设备的选择。
二、汽车制造总装的输送设备
1、积放链
积放链运输设备在实际应用时,其内部空间是非常大的,可以将工件堆积在一起进行运输,可以进行多种物品的共同运输,提升整体应用效率。积放链的组成结构是非常复杂的,由多种装置、设备和系统构成,通常被应用在底盘线的运输作业中。在该运输系统中,可以将不同生产线之间的运输工作结合在一起整合成一个物流运输系统,可以对不同类型的物品进行放置、运输、管理和储存,实际应用效率比较高。这种运输系统中所应用的技术是比较可靠的,并且在使用的过程中不同投入过多的成本,但是产生的噪音很大,需要消耗大量的能源资源才能完成相关的运输工作。
拧紧方法对拧紧质量的影响分析
拧紧方法对拧紧质量的影响分析
作者:李德鑫 韦军 覃祖宾
来源:《时代汽车》2024年第02期
摘 要:在汽车总装线,通过螺纹连接实现零件装配是一项主要工作,合适的拧紧方法对拧紧质量有重要影响。本文以电动汽车动力电池总成装配为实例,选择多种拧紧方法进行实车装配,检测静态扭矩数据进行分析,验证了“多步拧紧”法对提高动力电池固定螺栓拧紧质量有重要作用。
关键词:拧紧扭矩 多步拧紧 静态扭矩
1 前言
螺纹连接是汽车零部件装配最常见的方式之一,与铆接、焊接等方式相比,螺纹連接的装配与维修更方便,更高效。拧紧工艺是总装车间“四大装配工艺”之首(拧紧、管线、加注和装调),占整车装配线上工作量的70%以上。随着电动拧紧工具在汽车装配线的普及,尤其是高精度可编程电缆枪(简称电枪)的广泛使用,为汽车零部件选择合适的拧紧方法进行装配提供了工具基础。
2 拧紧方法
在满足要求的前提下,拧紧方法应该尽量简化,常见的拧紧方法有“扭矩法”、“转角法”等。
“转角法”是基于一定的转角,使螺栓产生轴向伸长及连接件被压缩,实现轴向预紧力。在转角阶段,摩擦力对螺栓轴向预紧力影响减小。对螺栓轴向预紧力精度影响最大的是转角开始的起始扭矩点。该方法实现的预紧力稳定性较高,能更好的适应设计需求,但是对拧紧工具性能要求高,紧固件利用率可以达到80-90%。
“扭矩法”是通过控制扭矩的方法来获得预紧力,受到摩擦系数的影响大,预紧力的离散值可以达到20-30%,为了保证一定的预紧力,往往采用较高的设计余量,紧固件利用率偏低,约40-60%。“扭矩法”根据拧紧步骤的不同,又分为“一步拧紧”,“两步拧紧”和“多步拧紧”。本文主要针对“扭矩法”进行验证分析。
3 拧紧环境
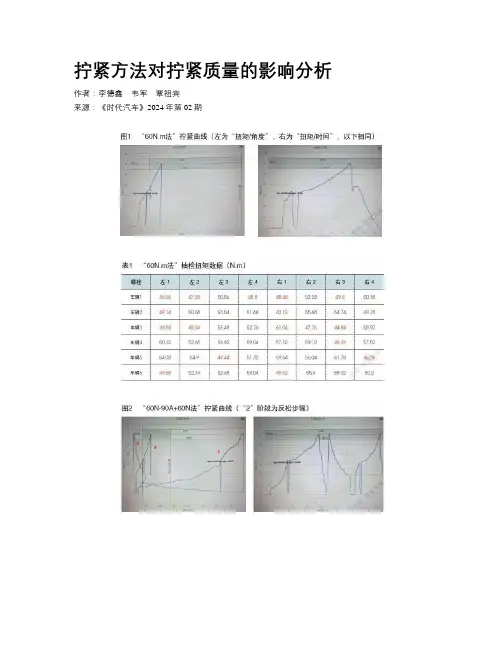
动力电池总成是电动汽车核心“三电”之一,其自身重量大,成本占比高。某车型动力电池总成由8颗螺栓固定,设计扭矩55-65N.m,电枪拧紧设定值60N.m,检测扭矩监控标准50-70N.m。本文以提升动力电池固定螺栓检测扭矩质量为目标,验证不同拧紧方法的改善效果。为了降低其他因素的影响,在同班次(人员不变),同批次零件的状态下进行验证。
汽车总装线后桥、发动机装配自动化解决方案
《装备制造技术)2013年第5期
汽车总装线后桥、发动机装配自动化解决方案
覃家仁,李桂健,陈恒强
(上汽通用五菱汽车股份有限公司,广西柳州545007)
摘要:阐述了一种SGMW自行开发的汽车后桥、发动机辅助装配系统。该系统以中央控制台为调配中心。利用无线通 讯系统控制多台R.GV小车与人工互动完成汽车后桥、发动机的装配工作。笔者以此为切入点,探索SGMW简单自动 化应用之路。 关键字:汽车生产线;发动机装配;自动化;解决方案
中图分类号:U468.23 文献标识码:B 文章编号:1 672—545X(201 3)05—01 61—03
公司曾经采用自动导航小车(Automated Guided
Vehicle,简称AGV)作为后桥、发动机辅助装配设备,
以解决人工装配劳动强度大的问题。AGV技术先进,
但受制于设备供应商不开放核心技术,投资和维护
成本高。所以,SGMW决定自行开发一种综合成本较
低的后桥、发动机举升搬运系统,并以此为切人点,
探索SGMW简单自动化应用之路。
1 功能分析
后桥、发动机搬运举升系统需要完成的功能为
“将发动机和后桥从发动机分装线终端及后桥存放
区自动搬运至流水线底盘对应的装配区,然后在装
配区与大链同步随动,通过人工操作的半自动化形
式将发动机或后桥托起,举升至车身底盘对应的位
置,辅助完成装配工作。然后,空车自动返回分装线
终端、后桥存放区等待下一次搬运工作”。
AGV能很好的满足该功能。但其采用的自动导
航技术、电池驱动技术不开放,我们无法掌握,是造
成投资高和维护成本高的原因。我们需要采用其他
技术来改造。
后桥、发动机搬运举升系统包括4个子功能系统:
(1)执行机构:负责后桥、发动机搬运和举升。原
系统由AGV承担,新方案采用新设计的RGV(有轨
自行小车)承担。
(2)总控系统:实现小车与小车、小车与大链之
间的互动控制。原系统由高度集成的专用模块组建,
汽车总装过程人因工程优化研究

汽车总装过程人因工程优化研究
1. 本文概述
本文旨在深入探讨与解析汽车总装过程中的人因工程优化问题,旨在揭示其在提升生产效率、保障产品质量、确保员工健康与安全以及促进企业可持续发展等方面的关键作用。随着汽车产业的快速发展与技术革新,汽车总装作为制造流程中的核心环节,其效率与质量直接关乎产品的市场竞争力。而人因工程,作为一门关注人在工作系统中的行为、能力、局限性及其与工作环境、工具、任务之间的相互关系的学科,对于优化汽车总装过程具有不可忽视的价值。
本研究首先将系统梳理汽车总装流程,详述各阶段的主要作业内容、工艺特点及现存问题,特别关注其中涉及的人力操作环节,识别可能影响工作效率、诱发错误或导致职业伤害的人因因素。在此基础上,本文将运用人因工程原理与方法,包括任务分析、工效学评价、人机交互设计等,对关键工序进行深入剖析,揭示人因问题的根源,并提出针对性的改进策略与优化措施。
(1)作业流程优化:通过对现有总装流程的梳理与模拟,识别冗余、瓶颈与非增值活动,提出基于人因特性的流程再造与重组建议,旨在减少无效劳动,提高作业流畅度,实现时间与空间资源的高效利用。 (2)工作环境改善:评估现有工作环境对人体工效的影响,包括光照、噪声、温湿度、空气质量、工作台面布局等因素,提出合理的环境调控与设施改进建议,以降低员工疲劳,提升作业舒适度,进而增强工作专注力与生产效率。
(3)工具设备与工装夹具设计:审视现有工具设备与工装夹具在人因适应性方面的表现,如操作便利性、负荷分配、视觉反馈、防错机制等,提出人性化的设计改进与新型工装研发思路,旨在减轻操作员体力负荷,减少误操作,提升装配精度。
(4)作业标准与培训体系构建:基于人因工程原则,制定科学、易执行的作业指导书与标准操作程序(SOP),并配套设计针对性的技能培训与持续教育方案,旨在强化员工技能,规范作业行为,预防工作相关伤害,同时提升员工对新工艺、新技术的适应能力。
浅析汽车总装线电枪拧紧防错原理

龙源期刊网
浅析汽车总装线电枪拧紧防错原理
作者:李德鑫 邹凡刚
来源:《时代汽车》2019年第07期
摘 要:拧紧操作在汽车总装线装配内容的占比大,提高拧紧质量,防止漏拧和拧紧扭矩错误等缺陷的发生和逃逸是至关重要的。本文主要介绍电枪防错原理,探讨电枪拧紧缺陷不可逃逸系统的运行模式,结合生产过程中遇到的问题,提出改进建议。
关键词:防错;电枪
拧紧操作是汽车总装线非常重要的装配内容,对于像安全带、轮胎等关键零部件的扭矩紧固点,一般采用高精度电枪拧紧。电枪具有拧紧扭矩精度高,实时上传扭矩及拧紧曲线数据,以及通过设定约束条件,探测并报警重拧、粘滑、滑牙等多种拧紧缺陷的优点。
1 防错概述
1.1 防错的定义及目的
防错,即预防缺陷的发生和逃逸,是通过设计、工装、工艺等方法,消除潜在的缺陷发生,或缺陷发生后,及时探测识别并将其造成的影响限制在可控的范围内,从而提高装配质量和效率,缩小缺陷影响范围,降低缺陷造成的损失。
1.2 防错的分类
根据防错实施阶段的不同,可以将防错分为设计防错和过程防错两类。设计防错是指在零件设计阶段,识别潜在的失效模式,并通过优化设计,消除可能发生缺陷的一种方法。例如,某零件4颗螺栓固定,固定位置呈现矩形对称结构,存在安装方向错误(水平转动180°也能装配)的风险,通过缩短一侧2颗螺栓的间距,使螺栓固定位置呈现等腰梯形结构,实现安装方向的唯一,从而消除零件安装方向错误缺陷的发生。
过程防错是指在装配过程中,通过工艺、工具、工装等方法消除或降低缺陷的发生概率。例如,车辆外观标牌的粘贴,存在粘贴位置偏差,歪斜等问题,通过制作限位工装,实现标牌粘贴位置的标准化,降低了粘贴不到位缺陷的发生率;生产线某工位需要使用不同扭矩扳手施加A/B两种螺栓,扭矩分别为10N.m和13N.m,使用套筒一致,存在将两种螺栓施加错误扭矩的风险,通过工艺优化,将该工位B螺栓(13N.m)装配内容调整到其他工位,从而避免了施加扭矩错误的缺陷发生。
面向汽车混线生产的柔性生产数据采集系统
毫霜: 辜髑麓瓣 _ Topics:Auto Manufacturing Technology_
面向汽车混线生产的柔性生产数据采集系统
陆 远 胡 莹 夏芳臣
‘ (南昌大学机电工程学院,江西南昌330031)
摘要:为适应汽车制造企业混线生产的需求。提高生产数据采集系统的柔性,针对各类车型的向异性,给出
了支持混线生产的生产数据采集系统框架模型。基于组件思想构建了通用的工位信息模型。在混线
生产模式下讨论了逻辑生产线与物理生产线的映射关系及特点。给出了支持混线生产模式的生产线
控制方法。最后使用动态平台构建技术完成了系统的开发。并在国内某汽车制造企业上线运行。
关键词:混线生产数据采集动态平台
中图分类号:TH 文献标识码:A
The Flexible Manufacture Data Collection System Oriented
on Mixed Production Line of Cars
LU Yuan,HU Ying,XIA Fangchen
(School of Mechatronic Engineering,Nanchang University,Nanchang 33003 1,CHN)
Abstract:To meet the requirement of automobile manufacturing enterprise for mixed production and improve the
flexibility of the manufacture data collection system,a framework model is prompt based on the features
of product.An universal work station model is built with module principle.The mapping relationship be—
博世力士乐汽车装配拧紧解决方案
2019年 第 6 期 / 微信号 auto195026特别策划 | Special Plan
博世力士乐汽车装配拧紧解决方案 □博世力士乐供稿要生产出高品质的乘用车,现代化的汽车总装工厂不仅需要高标准的制造流程、先进的生产工艺以及严格的品质管控,而且需要高品质要求的装配设备。博世力士乐拧紧系统为这一环节提供了可靠的品质保障。高精度的拧紧系统可以保证螺栓拧紧的可靠性,所有的拧紧数据会被记录,并能被追溯。
Ergospin手持拧紧系统:汽车总装配解决方案ErgoSpin的角度法拧紧是基于拧紧枪位置为基准,如果拧紧过程枪体有位置移动,就会造成角度误差。而博世陀螺仪能克服ErgoSpin的角度法在拧紧过程中产生的角度误差,进行实时补偿。在汽车装配中,越来越多使用拧紧角度控制法,这种控制方法能有效抑制摩擦因素对夹紧力的影响。在涉及到手动拧紧的应用中,工人对角度值引入了一定的误差,从而影响以角度作为目标函数的拧紧角度值。而ErgoSpin手持工具可以精确地测量工具偏移角度,补偿工具运动对角度结果的影响。Ergospin手持拧紧系统完整解决方案适用于汽车总装的手持拧紧工位,具有以下优点:(1)提供 Ergospin 紧凑型和防护型弯头选择。(2)控制器显示屏可提供拧紧结果、故障信息等丰富的内容。(3)高柔电缆线轻松满足不同工位应用的需求。(4)操作面板和塔灯实现更多的人机对话。(5)操作指导帮助操作者应对高柔性生产的需求。(6)可以配置套筒选择器、特殊头来应对不同的应用。而该手持拧紧系统产品根据人机工程学设计并得到验证,适用于不同类型的工具,具有丰富的人机接口,操作指导界面能够帮助应对高柔性的生产
Copyright©博看网 . All Rights Reserved.微信号 auto1950 / 2019年 第 6 期27Special Plan | 特别策划
需求,还配有防护型输出头、双手按钮等安全设计,能够达到百万次免维护。Nexo无线拧紧系统:高电压环境下的安全操作指导近年来,在我国政府应对节能减排、促进我国汽车产业跨越式发展和提升国际竞争力的背景下,新能源汽车的电池装配行业迎来了日益蓬勃的发展,在这个进程中,拧紧技术对于新能源汽车电池的装配也将会发挥非常大的推动作用。Nexo无线拧紧系统能够提供更加安全的装配工艺。新能源汽车电池的电压200~600V不等,在短路的情况下会有起火甚至爆炸的风险。所以在电池的装配过程中,安全就显得尤为关键。博世力士乐无线拧紧机配上专门研发的专用隔离装置 NXAP030/NXPP012,可以完美适应新能源电池的装配工艺。该装置可以防止误将工具放置在电池上导致的短路,同时保证在拧紧电极的过程中,电流不会传导到工具上去,从而最大程度地保证操作人员和电池的安全。Nexo无线拧紧系统能够最大程度地保证操作者和产品的安全,做到绝对隔离,DEKRA认证,最大隔离电压 800V;安装方便,防止衣物卷入;操作指导界面
联网数据采集系统在汽车生产主线上新增螺栓时的应用
联网数据采集系统在汽车生产主线上新增螺栓时的应用
摘要:本文基于GB18352.6—2016背景以及联网数据采集系统理论,以大众汽车生产线国六车型新增真空泵项目为实验平台,在新增的真空泵安装工位对应新增了联网数据采集系统,并进行了一系列联网设置,为德系汽车生产主线如何使用联网数据采集系统新增螺栓数据提供理论参考。
关键词:联网数据采集系统;德系汽车生产主线;国六
1前言
联网数据采集系统在汽车制造生产线上有广泛应用,为了满足现代消费客户对车型更新换代及多样化的需求,汽车制造生产线产品变更频率越来越高,生产主线上新增螺栓成为常态。在高速运转的生产线上如果保证汽车螺栓拧紧的准确性及可靠性,关键在于现场联网数据采集系统如何设置。
本文以大众汽车桑塔纳国六车型改造项目为实验平台,以汽车装配主线新增真空泵螺栓为例,叙述了在新增螺栓的情况下如何进行联网数据采集系统设置来保证螺栓拧紧机生产线运行的准确性及可靠性。为德系汽车生产主线如何应用联网数据采集系统新增螺栓数据提供理论参考。
2 设置简介
2.1显示画面介绍
开机后系统会登陆到工作界面,如果系统准备完成则在右上角显示Ready,反之则显示Not Ready。如果系统未准备完成则左上方显示相关信息,如拧紧控制器没有连接,条码检验无效等各种可能的因素导致的。
左侧栏主要显示当前工位信息,第一栏包括当前程序号、额定螺栓数以及合格螺栓数,第二栏包括工段和工位信息,第三栏包括拧紧模式和条码模式信息,第四栏显示系统状态和与拧紧机以及服务器的连接状态,在状态正常的情况下,塔灯亮白灯。点击左下角的按钮可以返回功能页面,该页面显示该设备的全部功能。包括返回主页面,工艺配置列表,系统的设置信息,作业指导,产品的相关信息,操作的一些历史信息等各项功能。如下图1所示:
图1
2.2基本信息界面
该页面显示的是设备的基本信息,如工段,工位,本地IP地址,本地的无线IP地址信息。点击下方三个图标分别更改控制器、条码扫描枪或者无线射频(RFID)装置、服务器的参数,如下图2所示: