
基于二维激光传感器的三维图像获取系统
龙源期刊网
基于二维激光传感器的三维图像获取系统
作者:何旭 冯肖维 何敏
来源:《电子技术与软件工程》2017年第18期
摘要
本文基于二维激光传感器设计出一整套实现三维旋转扫描距离图像采集系统。利用二维激光传感器在云台上旋转扫描以达到扫描整个空间的效果,然后利用计算机技术对采集到的点云数据进行拼接以重建三维环境图像,针对噪点采用加权滤波从而抑制噪点。
【关键词】激光传感器 数据拼接 点云滤波
1引言
三维激光扫描技术是现今科学研究的热门之一,在众多领域有着积极的应用。然而现有的三维激光传感器的价格十分昂贵,所以在减少成本的条件下较高质量的获取环境点云数据具有现实意义。本文提出采用价格便宜的二维激光传感器通过旋转以达到三维的效果。
2系统的设计与实现
2.1数据采集系统
本系统由STM32开发板、奥松机器人RB-150MG舵机、日本HOKUY公司的激光扫描测距仪URG-10LX和云台构成。
URG-10LX传感器,测量范围为0.06m至10m,测量精度为±40mm,扫描角度范围为270°,角度精度为0.25°,—次扫描有1080个测量值。
舵机为标准180度旋转舵机,PWM控制信号周期为20ms,当脉宽为1.5ms时舵机在中立点,即0度位置,范围180度。
上位机通过TCP/IP协议发送指令给ARM开发板,产生pwm波实现舵机旋转180°,并且在每0.9°里有足够的延时时间配合激光传感器扫描一次,舵机负载俯仰扫描270°的二维激光传感器,传感器每次扫描一个截面,旋转采集整个环境的距离数据发送给上位机。
2.2上位机部分
这部分主要编写界面程序实现指令的发送、接收和数据的拼接、滤波、显示等处理。2.2.1坐标转换 龙源期刊网
通过本系统得到空间中一个截面270°范围内均匀分布的1080个点的距离(每个数据点的角度间隔为0.25°)和下位机驱动的舵机旋转的角度O.9°(—共扫描200次)。假设某点是第i帧扫描数据的第a个点,则舵机相对于起点位置的角度β=0.9i,激光点的俯仰角a=0.25a-45。得到的三维坐标就是:
3畸变处理
3.1估计模型的构建
将数据采集系统放在实验室(长方体形状)进行数据采集,可以发现原始数据有明显的畸变现象。采集的激光点云数据在小范畴内满足一个预估模型,这样可以通过己知的点云数据利用预估模型得到点的预估值。
通过坐标转换后得到的是一个离散数据集合{(d,α,β)1|l=1,…,N};而对于系统采集一帧数据,没有了旋转的角度信息即β即{(d,α)1|l=1,…,N}在二维极坐标下进行直线拟合。己知距离图像上任意一点Pn(dn,αn),其前面有两点Pn-1(dn-1,αn-1),和Pn-2(dn-2,αn-2),可以确定一条直线,极点到直线的垂直距离P以及垂线和极轴的夹角θ,且0≥θ≥π,可得等式:
可解得直线方程:
ρ=dcos(α-θ) (3)
把待滤波点的角度θ代入方程(3)中即可得到对应于角度θ的预测值 。在点的另
一个领域采用相同的方法即可获得第二个u预测点 。对三个预测点进行加权平均。设 点到极点的距离。则有滤波后的点到极点的距离为:
3.3实验结果
本文的数据处理部分实在core-i72.70GHZ下用C++编写。显示点云滤波后数据如图,采集的图像符合原有的环境,特征明显。
4结束语
本文在三维传感器价格昂贵的限制条件下,通过一些简单的硬件使二维激光传感器旋转并在软件层面对数据拼接、加权滤波。较为出色的以低成本的二维传感器完成对周围环境的三维数据高质量的采集,为点云后续处理提供了高质量的数据来源。
参考文献 龙源期刊网
[1]习晓环,骆社周,王方建,王成.地面三维激光扫描系统现状及发展评述[J].地理空间信息,2012,10(06):13-15.
[2]张晓东,罗火灵,VTK图像图像开发进阶[M].北京:机械工业出版社,2015.
龙源期刊网
激光三维扫描图像处理算法及DSP的实现
蛾 电子测量技术 ELECTRONIC MEASUREMENT TECHN0I )GY 第31卷第1期 2008年1月
激光三维扫描图像处理算法及DSP的实现*
孙哲明 葛宝臻
(天津大学精密仪器与光电子工程学院天津300072)
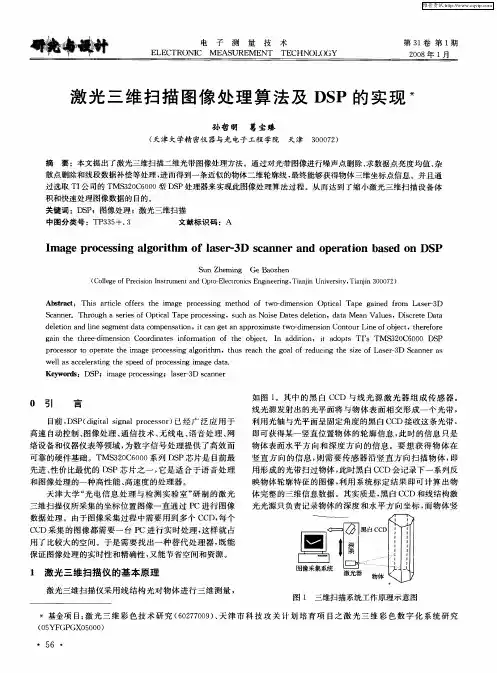
摘要:本文提出了激光三维扫描二维光带图像处理方法。通过对光带图像进行噪声点删除、求数据点亮度均值、杂 散点删除和线段数据补偿等处理,进而得到一条近似的物体二维轮廓线,最终能够获得物体三维坐标点信息。并且通
过选取TI公司的TMS320C6000型DSP处理器来实现此图像处理算法过程。从而达到了缩小激光三维扫描设备体 积和快速处理图像数据的目的。 关键词:DSP;图像处理;激光三维扫描
中图分类号:TP335+.3 文献标识码:A
Image processing algorithm of laser-3D scanner and operation based on DSP
Sun Zheming Ge Baozhen (College 0f Precision Instrument and Opto-Electronics Engineering。Tianjin University。Tianjin 300072)
Abstract:This article offers the image processing method of two-dimension Optical Tape gained from Laser-3D Scanner.Through a series of Optical Tape processing,such as Noise Dates deletion,data Mean Values,Discrete Data deletion and line segment data compensation,it can get an approximate two-dimension Contour Line of object,therefore
点云数据获取与精度分析

点云数据获取与精度分析
概述:
点云数据是一种基于三维空间中的离散点集合的数据结构,广泛应用于计算机视觉、三维重建和环境感知等领域。点云数据的获取与精度分析是点云处理中的两个重要环节,对点云数据的质量和可信度有着重要影响。本文将对点云数据的获取方法和精度分析进行详细介绍。
一、点云数据的获取方法:
1.激光测距:激光测距是一种常用的点云数据获取方法,通过激光束的发射和接收,利用激光的反射原理来获取目标物体的三维坐标信息。激光测距的优点是测量范围广、分辨率高,适用于室内和室外环境。常见的激光测距设备包括激光雷达和激光扫描仪。
2.摄像机标定:摄像机标定是一种通过摄像机获取点云数据的方法,通过对摄像机的内外参数进行标定,可以将摄像机拍摄到的二维图像转化为三维坐标。摄像机标定的优点是设备成本低、易于操作,适用于近距离和低精度的应用场景。
3.RGB-D相机:RGB-D相机结合了摄像机和深度传感器的功能,可以同时获取彩色图像和深度数据,从而得到点云数据。RGB-D相机的优点是数据获取速度快、精度高,适用于室内环境和近距离应用。
4. 点云数据集:除了实时采集点云数据,还可以使用已有的点云数据集进行研究和分析。网上公开的点云数据集非常丰富,如KITTI、Stanford等,可以根据自己的需求选择适合的数据集进行研究。
二、点云数据的精度分析: 点云数据的精度分析是对点云数据的准确性和可信度进行评估,常见的精度评估方法包括以下几种:
1.重复性测试:通过多次采集同一目标的点云数据,对比不同数据之间的差异,评估系统的重复测量误差。重复性测试可以在不同环境和参数设置下进行,以获得更全面的评估结果。
2.标定测试:通过已知尺寸的标定板或标定球,对点云采集设备进行标定测试,评估系统的测量准确性。标定测试可以校正系统的误差,并提高点云数据的精度。
3.点云配准:点云配准是将多个采集到的点云数据进行匹配和融合,以提高点云数据的稳定性和准确性。通过对配准前后的点云数据进行对比,可以评估点云数据匹配的精度。
线激光-立体视觉三维数据获取系统研究

基金项目:国家自然科学基金资助项目(!"#$!%$!);国家教育部高等学校博士学科点专项科研基金资助项目("$%#"&’!)作者简介:何炳蔚(("$’)),男,山东郓城人,副教授,工学博士*线激光!立体视觉三维数据获取系统研究
何炳蔚
(福州大学机械工程学院,福建福州’!%%%+)
摘要:通过将三目立体视觉和线激光扫描传感器两种物体表面三维数据获取设备集成到三坐标测量机(,--),形成一种新型的反求工程中的数据获取系统,其中由三目立体视觉来获得物体的边界或轮廓信息、线激光扫描传感器获得物体表面的三维数据,利用多传感器的信息融合技术对三维数据进行分割,提取被测物体的几何特征,并在此基础上构建物体模型*采用这种多传感器集成坐标测量系统避免了单一传感器的局限性,从而为非接触测量系统在反求工程中的应用开辟了新的途径*
关键词:逆向工程;立体视觉;信息融合;分割中图分类号:./$#(
’!"#$##%&’()($(*+),)$-./#)-"*+0(+-10#)-21.#%3(+-
4()(*+#+")$-2-*4()(*+
!"#$%&’()$
(01233435-612789174:8;9866<98;=>?@3A7@938,B?C23?D89E6
5/)$2#%$:H7F6I38@26@<9J831?4783E64<6E6
@2686F@7L49F26I@398@6;<7@6@26A98@37,--A712986LG?F98;@26A?4@9O46JF68F3<9853
I613AO3F9@938@61289N?6*P8@29FA7886<,;63A6@<91567@?<6F353LM61@F7<66Q@<71@6I53<3LM61@A3I6498;*.26<653<6,@29F7OO<3712O<3E9I6F786RR7G@37OO4G@26838J138@71@98;A67F?<6A68@@6128343;G98@26<6E6
车载3D 激光扫描系统集成技术
车载3D 激光扫描系统集成技术
王力;李广云;李森;杨凡;李明磊
【摘 要】移动激光扫描技术是从上世纪90年代初逐步发展起来的一门测绘技术,也是当今测绘界最为前沿的技术之一,可用于工程测量和制图等诸多领域。地面3D激光扫描仪具有测量速度快,精度高等优点。本文以奥地利RIEGL公司的地面三维激光扫描仪VZ400为例,研究将其作为移动测量系统的主要传感器所涉及的关键技术,包括联机控制、时间基准统一和空间基准统一三个方面:解析了激光扫描仪的接口定义,并结合联机控制的开发库---RiVLIB实现的仪器的联机控与数据通信;给出了基于GPS秒脉冲信号的时间同步原理,实现了系统时间基准的传递与统一;分析了移动测量系统中的坐标系,并根据地面三维激光扫描仪的实际情况,构建了单站的参数标定模型。通过本文的研究与实验,使测量系统实现常见移动测量的二维帧扫描模式以及针对重点区域的三维全景扫描模式,同时,当它闲置时还可将激光扫描仪拆卸进行静态的扫描,丰富了系统的测量方式,提高了系统的适应性与使用效率。%Mobile laser scanning technology was gradually
developed as a surveying and mapping technology from the early
1990s ,and its also one of the most cutting-edge technologies in the
today's field of surveying and mapping ,which can be applied for
engineering surveying and mapping ,and many other fields .Terrestrial 3D
laser scanner has advantages of high speed of measurement ,high
单目摄像机激光测距传感器位姿测量系统
单目摄像机激光测距传感器位姿测量系统
1. 本文概述
本文主要研究了一种基于单目摄像机和激光测距传感器的位姿测量系统。在单目视觉测量中,由于模型自身的限制,沿摄像机光轴方向上的位移测量精度通常远低于垂直光轴方向上的位移测量精度。为了解决这个问题,本文提出了在沿摄像机光轴方向上加装一个高精度的激光测距传感器,以提高系统在沿摄像机光轴方向上的位移测量精度。通过将单目摄像机和激光测距传感器相结合,利用激光测距传感器的高精度测距数据,可以实现对目标物体的精确位姿测量。本文还对该系统的工作原理、参数标定以及数据融合等方面进行了详细的理论推导和实验研究,实验结果证明了该系统的可行性和有效性。这一系统在光学测量、位姿测量等领域具有广泛的应用前景。
2. 单目视觉位姿测量在沿光轴方向上位移测量精度低的原因分析
尺度不确定性:单目视觉系统在没有额外信息的情况下,无法直接测量物体的绝对尺度。这意味着,对于沿光轴方向的位移,系统无法直接确定物体移动的实际距离,从而导致测量精度降低。
深度信息的依赖性:单目视觉系统通常需要通过立体匹配、光流估计或基于深度学习的深度估计方法来获取深度信息。这些方法在沿光轴方向上的性能通常不如在其他方向上,因为沿光轴方向的像素变化较小,难以提取有效的深度线索。
相机内参和外参的标定误差:相机的内参(焦距、主点坐标等)和外参(旋转矩阵和平移向量)对于位姿测量至关重要。如果标定过程中存在误差,这些误差将会在沿光轴方向的位移测量中被放大,因为该方向对这些参数的变化更为敏感。
环境因素:在实际应用中,光照变化、反射、遮挡等环境因素都可能影响单目视觉系统的性能。沿光轴方向的位移测量更容易受到这些因素的影响,因为物体在该方向上的移动可能导致图像中的特征点数量减少或质量下降。
图像分辨率和传感器噪声:图像的分辨率和传感器的噪声水平也会影响位移测量的精度。低分辨率的图像或高噪声的传感器会使得沿光轴方向的特征点检测和跟踪变得更加困难。
基于车载激光系统的地面三维数据获取技术研究

基于车载激光系统的地面三维数据获取技术研究
摘要:机载激光雷达系统(Light Detection And Ranging,简称LIDAR)集成了激光扫描仪、全球定位系统(GPS)、高精度惯导系统(IMU)、数码相机,具有同时采集三维地形数据和数字影像的能力。本文以辽宁省大连市1∶500比例尺地形测量为例,详细介绍了LIDAR的基本原理、地面三维数据的获取和处理方法,以及数据成果的检测。
关键词:LIDAR POS GPS IMU DTM DSM
机载激光雷达系统(Light Detection And Ranging,简称LIDAR),也叫机载激光雷达,是一种安装在飞机上的机载激光探测和测距系统,它集成了激光扫描仪、差分GPS系统、IMU(Inertial Measurement Unit,惯性量测单元,用以量测飞机平台的飞行姿态)、数码相机。在动态载波相位差分GPS系统和IMU的支持下,激光扫描系统通过激光扫描器和距离传感器,经由微计算机对测量资料进行内部处理,显示或存储、输出距离和角度等资料,并与距离传感器获取的数据相匹配,经过相应软件进行一系列处理来获取被测目标的表面形态和三维坐标数据,从而进行各种量算或建立立体模型。
在过去十年,机载LIDAR作为精确、快速的获取地面三维数据的工具已经得到广泛的认同。至2004年全球已经有超过30类不同型号的激光扫描系统投放市场。加拿大Optech公司生产的ALTM和SHOALS、美国Leica公司的ALS50、瑞典的TopoEye AB公司生产的TopEye、德国IGI公司的Lite Mapper、法国Toposys公司的FalconⅡ等是当前较成熟的商业系统。本文以辽宁省大连市1∶500比例尺地形测量为例,主要介绍机载LIDAR基本原理、地面三维数据的获取和处理方法,以及数据的应用。
2 LIDAR数据获取的基本原理
当机载LIDAR航摄飞行时,激光扫描仪发射、接收激光束,对地面进行线状扫描,与此同时,动态GPS系统确定传感器的空间位置(经纬度),IMU测量飞机的实时姿态数据,即滚动、仰俯和航偏角。由于系统的几个部分同步工作并集成于一体,GPS 和IMU的数据融合极为方便,所以经后期地面数据处理后,即可获取地面的三维数据(见图1)。
3d线激光轮廓扫描传感器 原理
3D线激光轮廓扫描传感器的工作原理基于激光三角测量法,结合光学、电子技术和图像处理算法。以下是一个详细的解释:
1.
激光发射:传感器内部包含一个线性排列的激光光源,能够发射出一条水平或垂直方向的激光线投射到被测物体表面。
2.
光斑形成:当激光线照射到物体上时,会在物体表面上形成一条连续的光斑线。由于物体表面形状不同,光斑的位置也会随表面高度变化而变化。
3.
反射接收:反射回来的激光光线通过一组光学透镜系统(通常是望远镜结构)汇聚并投射到高速工业相机(CCD或CMOS)的感光元件上。
4.
图像采集与处理:相机捕捉到的是物体表面光斑在感光元件上的二维投影图像。根据预先设定的标定参数,通过图像处理算法分析这些光斑位置的变化,从而计算出每个点相对于激光源的三维坐标。
5.
三角测量计算:根据几何学中的三角测量原理,通过已知的激光线投射角度、相机焦距以及在感光元件上光斑的位置,可以精确地计算出每个点在空间中的三维坐标信息。
6.
数据合成:连续移动扫描平台或传感器本身,使得激光线不断扫过整个物体表面,多次采集数据后,将各个切面的3D数据点云拼接起来,最终得到物体完整的三维模型。
7.
实时输出与应用:该技术可应用于质量控制、逆向工程、机器人导航等多种场景,实时提供高精度的三维测量数据,以支持后续的数据分析和决策。
总之,3D线激光轮廓扫描传感器利用激光三角测量技术,通过对物体表面激光线反射光斑进行高精度检测,实现对物体表面三维轮廓的快速、准确获取。
基于激光视觉传感器的实时焊缝三维计算系统
第33卷
VoL33 第7期
No.7 计算机工程
Computer Engineering 2007年4月
April 2007
・工程应用技术与实现・ 文章编号:l(啪—_3428(2007)07—-022 一_03 文献标识码:A 中圈分类号:TP391
基于激光视觉传感器的实时焊缝三维计算系统
徐培全 ,甘孝俭 ,唐新华 ,芦凤桂 ,姚舜
(1.上海交通大学焊接研究所,上海200030;2.北京同财科技有限责任公司,北京100089)
摘要:构建了一种基于视觉传感的焊缝三维模型实时计算系统,包括图像采集程序、图像预处理程序、视觉计算焊缝三维模型程序以及
实时显示程序。在未焊接情况和GTAW(钨极氩弧焊)祭件下进行试验,结果表明,该系统可以实时地获得被检测焊缝的三维模型,精度能
够满足焊接需要,处理速度可以达到20fps,为焊缝自主跟踪奠定了基础。
关健词:焊缝三维模型;视觉传感;实时控制
Real—time Welded Seam 3D Calculation System
Based(in Laser Vision Sensor
XU Peiquan ,GAN Xiaojian ,TANG Xinhua ,LU Fenggui ,YAO Shun
f 1.Welding Engineering Institute,Shanghai Jiaotong L niversity,Shanghai 200030;2.Beijing Tongcai Technology Co.,Ltd.,Beijing 100089)
[Abstract]Software system for real—time welded seam 3D model based on vision sensor is constructed,which includes image acquisition,image pre—processing,3D calculation and real—time control etc.The software and 3D model are confirmed under the condition of no arc and GTAW
cartographer 算法 通俗解释
cartographer 算法 通俗解释
【cartographer算法通俗解释】
导图师算法(Cartographer Algorithm)是一种用于进行环境建图的算法。通过使用激光雷达等传感器,导图师算法能够生成精确的二维或三维地图,以帮助机器人或无人驾驶车辆在未知环境中进行导航和定位。本文将一步一步详细解释导图师算法的原理和应用。
第一步:传感器数据采集
导图师算法的第一步是采集传感器数据。常用的传感器包括激光雷达、相机和惯性测量单元等。激光雷达可以测量出环境中物体的距离和角度信息,相机则可以捕捉环境中的图像,惯性测量单元用于测量机器人的姿态和速度。
第二步:数据预处理
从传感器中获取的原始数据通常需要进行预处理,以去除噪声并对数据进行优化。例如,对于激光雷达数据,可以使用滤波算法来平滑数据,并使用去除异常值和离群点的算法来去除噪声。同时,还可以对图像数据进行去噪、校正畸变等处理,以提高数据的质量和准确性。
第三步:扫描匹配与定位
导图师算法的核心是根据传感器数据进行扫描匹配和定位。在这一步中,算法会将当前帧的激光雷达数据与先前帧的地图数据进行匹配,以估计机器人的位姿。匹配过程通常使用最小二乘法或扩展卡尔曼滤波等技术,通过最小化匹配误差来获得最佳的位姿估计结果。
第四步:地图建立与维护
在定位完成后,导图师算法会将当前帧的传感器数据与已有的地图数据进行融合,更新地图并保持其准确性。融合的方式可以采用概率滤波器或格子地图等方法。通过不断地更新地图,导图师算法能够在未知环境中实现高精度的建图,并为后续的定位和导航提供支持。
第五步:环境探索与路径规划
一旦地图更新完毕,导图师算法可以根据地图信息帮助机器人或无人驾驶车辆进行环境探索和路径规划。通过分析地图数据,算法能够找到最优的路径,以实现自主的导航和避障。路径规划可以采用常见的算法,如A*算法和Dijkstra算法等。
第六步:实时定位与更新
基于图像的三维重建,三维重建的四种常用方法
基于图像的三维重建,三维重建的四种常⽤⽅法
(1)使⽤建模软件⽣成物体的三维⼏何模型,⽐如常⽤的:3DMAX、Maya、Auto CAD、UG 等。但该⽅法必须充分掌握场景信息,需要耗
费⼤量的⼈⼒物⼒,并且重建效果真实感不⾼。
(2)通过仪器设备直接获取三维信息,⽐如深度扫描仪、CD 机、激光器、三维相机等,该类⽅法测量精确,使⽤简单,但是由于这些设
备价格都⽐较昂贵并且速度很慢,且不适合较⼤物体的重建,因此限制了其使⽤范围。
(3)基于断层扫描的三维重建,根据三维物体的断层扫描得到⼆维图像轮廓,然后根据⼀定的算法原则进⾏相邻轮廓的链接和三⾓化,从
⽽得到物体表⾯形状。该⽅法主要⽤于物体内部进⾏拓扑结构可视化,⽐如医学影像的三维重建。
(4)基于图像的三维重建技术,即利⽤⼆维投影恢复物体三维信息的数学过程和计算技术。其中基于视觉的三维重建技术,利⽤摄像机作
为传感器获得⼆维图像,综合运⽤图像处理、视觉计算等技术,⽤计算机程序重建物体的三维信息,完成现实环境的场景重现,从⽽让⼈类
更好的感知外界信息。⽬前,由于三维重建算法的不断改进、建模过程越来越⾃动化、⼈⼯劳动强度越来越轻、设备成本的降低,使得基于
计算机视觉的三维重建适⽤于任何场景的重构。