
计算连通域的面积
计算连通域的面积
matlab函数_连通区域
1、 matlab函数bwareaopen——删除小面积对象
格式:BW2 = bwareaopen(BW,P,conn)
作用:删除二值图像BW中面积小于P的对象,默认情况下使用8邻域。
算法:
(1)Determine the connected components.
L = bwlabeln(BW, conn);
(2)Compute the area of each component.
S = regionprops(L, 'Area');
(3)Remove small objects.
bw2 = ismember(L, find([S.Area] >= P));
2、matlab函数bwarea——计算对象面积
格式:total = bwarea(BW)
作用:估计二值图像中对象的面积。
注:该面积和二值图像中对象的像素数目不一定相等。
3、matlab函数imclearborder——边界对象抑制
格式:IM2 = imclearborder(IM,conn)
作用:抑制和图像边界相连的亮对象。若IM是二值图,imclearborder将删除和图像边界相连的对象。默认情况conn=8。
注:For grayscale images, imclearborder tends to reduce the overall intensity level
in addition to suppressing border structures.
算法:
(1)Mask image is the input image.
(2)Marker image is zero everywhere except along the border, where it equals the mask
image.
4、matlab函数bwboundaries——获取对象轮廓
格式:B = bwboundaries(BW,conn)(基本格式)
作用:获取二值图中对象的轮廓,和OpenCV中cvFindContours函数功能类似。B是一个P×1的cell数组,P为对象个数,每个cell 是Q×2的矩阵,对应于对象轮廓像素的坐标。
5、matlab函数imregionalmin——获取极小值区域
格式:BW = imregionalmin(I,conn)
作用:寻找图像I的极小值区域(regional maxima),默认情况conn=8。
Regional minima are connected components of pixels with a constant intensity value,
and whose external boundary pixels all have a higher value.
6、matlab函数bwulterode——距离变换的极大值
格式:BW2 = bwulterode(BW,method,conn)
作用:终极腐蚀。寻找二值图像BW的距离变换图的区域极大值(regional maxima)。用于距离变换的距离默认为euclidean,连通性为8邻域。
7、regionprops统计被标记的区域的面积分布,显示区域总数。
函数regionprops语法规则为:STATS = regonprops(L,properties)
该函数用来测量标注矩阵L中每一个标注区域的一系列属性。
L中不同的正整数元素对应不同的区域,例如:L中等于整数1的元素对应区域1;L中等于整数2的元素对应区域2;以此类推。
返回值STATS是一个 长度为max(L()的结构数组,结构数组的相应域定义了每一个区域相应属性下的度量。
Properties 可以是由逗号分割的字符串列表、包含字符串的单元数组、单个字符串'all'或者'basic'。如果properties等于字符串'all',则表 4.1中的度量数据都将被计算;如果properties等于字符串'basic',则属性:'Area','Centroid'和 'BoundingBox'将被计算。
另附一小段程序:
[M,num] = bwlabel(GRAY_new,8); %标记连通域,计算连通域的个数
Region = find(M==0); %提取灰度值为0的点的位置
GRAY_new(Region) = 255; %灰度值为0的点赋值定值
bRegion = find(M==1); %提取灰度值为1的点的位置
GRAY_new(bRegion) = GRAY(bRegion); %将GRAY图像中对应位置的灰度值赋给GRAY_new
bbRegion = find(M > 1);
GRAY_new(bbRegion) = 255;
figure,imshow(uint8(GRAY_new));
一种基于连通域标记的矿井巷道灯识别方法

一种基于连通域标记的矿井巷道灯识别方法
寇立强 , 于国防 , 谭相录 , 付丽娜
(中国矿业大学信息与电气工程学院.徐州220000) ★
摘 要:针对本次项目中每帧视频图像中出现多个矿井巷道灯区域和标示牌区域.提出一种基于连
通域标记的矿井巷道灯识别方法。此算法能很好地标记出图像的所有连通区域.并且通过
计算各个连通区域的面积特征,很好地把目标识别出来,为下一步机车定位与跟踪打下了
基础,此算法满足实时性要求。
关键词:阈值分割;连通域;连通成分标记;标记图像
0 引言
在图像自动目标识别和跟踪过程中.首先对图像
目标进行阈值分割提取.得到的二值图像通常包含多
个连通区域 在本次项目中.摄像头是安装在井下机车
的头部.随着机车的运动而运动.一帧视频图像中有时
出现好几个矿井巷道灯区域,还有标识牌区域。但是,
我们只对摄像头正前方离机车最近的矿井巷道灯区域
感兴趣。因此。连通域标记算法可以帮我们实现这一目
标 标记图像是一种很好的区域表示方法.可用于进一
步的图像处理过程 其思想是为每一块检测到的连通
区域赋予一个唯一的标号.并建立一幅图像.其中区域
内的像素都用唯一的标号作为像素值 从而我们可以
把不同大小、不同形状的连通区域划分开来.并且计算
各个连通区域的特征,找到我们想要的目标
连通成分标记算法有很多种 经典算法是由
RoSenfeld和Pfaltz于1966年提出来的.它是以经典的
图连通成分为基础Ilj 本文采用一种交易理解的基于像
素的连通成分序贯标记算法.能很好地把目标识别出
来.并且能满足实时性要求。矿井巷道灯识别工作流程
如图1所示。
1 井下矿井巷道灯图像的二值化分割 1.1中值滤波
由于矿井下阴暗潮湿、光线不足、空间狭小、湿度
大、粉尘多等特点.前期采集得到的视频图像含有很多
的噪声,为了提高分割效果,需要对视频图像预处理
考虑到矿井背景单一.目标物只是矿井巷道灯.所以采
python-opencv图像捕捉多个不规则轮廓,与轮廓内接区域(圆矩形)思路-持续更新编。。。

python-opencv图像捕捉多个不规则轮廓,与轮廓内接区域(圆
矩形)思路-持续更新编。。。
整体思路:
1.原图灰度化
2.灰度图截取mask区域
3.mask区域⼆值化
4.⼆值化图像运算(开运算)
5.原灰图轮廓提取
6.不规则轮廓校准(外接矩形/内接矩形)
注:代码依次头尾连接哦!
0.第三⽅库导⼊
import cv2 as cv
import numpy as np
import imutils
import matplotlib.pyplot as plt
import MightexUSBcameraSDK as Cam
import math
1.原图灰度化
1 img = cv.imread(r"D:\picture\p7.png", cv.COLOR_GRAY2BGR)
2 gray = cv.imread(r"D:\picture\p7.png", cv.COLOR_BGR2GRAY)
2.灰度图截取mask区域
代码中省去了图中右侧的两个像素值分布图。从原灰度图选取⼀个mask区间,区间是基于图左两张图的XY像素坐标,截取⾃⼰感兴趣的
mask区域,省去毫不关⼼并可能影响图像处理的区域。mask = np.zeros(gray.shape[:2], np.uint8)
mask[0:430, 240:530] = 255 # 裁剪出mask区域
mask_hist = cv.calcHist([gray], [0], mask, [256], [0, 256]) # 计算mask的直⽅图 灰度图通道=[0]
# 8 通过位运算,计算有mask的灰度图⽚
mask_img = cv.bitwise_and(gray, gray, mask=mask)
# show_image(mask_img, "gray image with mask", 3, "X pixel pos", "Y pixel pos")
格林公式及其应用
格林公式及其应用
摘 要:
格林公式把二重积分化为曲线积分,从而简化了计算的过程。
在介绍格林公式之前先引入平面区域连通性概念。
设D为一平面区域,如果区域D内任意区域所围成的部分都属于D,则称D为平面单连通区域,否则称为复连通区域。
关键词 闭区域D;格林公式;积分与路径的关系;曲线积分;二重积分;
引言
格林公式是英国数学家格林发明,他通过这个公式来求关于面积、二重积分、第二类曲线积分与路径的关系等问题。其定义是:设闭区域D由分段光滑的曲线L围成,函数P(x,y)及Q(x,y)在D上具有一阶连续偏导函数,则有
LDQdyPdxdxdyyPxQ)( ,其中L是D的取正向边界曲线
格林公式转化的物理意义: 二重积分——第二类曲线积分
将一物体计算体积的值转化为计算绕该物体地面一周所做的功
定理1 设闭区域D由分段光滑曲线L围成,函数P(x,y)及函数Q(x,y)在D上具有一阶连续偏导数,则有
DDQPPdxQdydxdyxyDydxdyxPQ
其中L是D的取正向的边界曲线,此公式即为格林公式
证明:
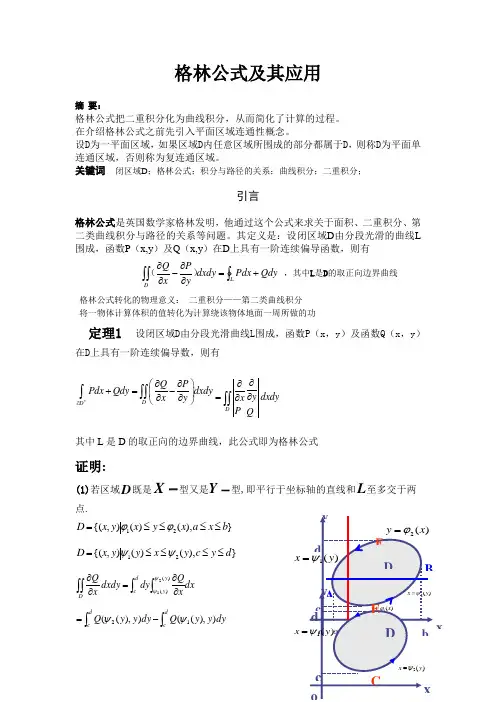
(1)若区域D既是X型又是Y型,即平行于坐标轴的直线和L至多交于两点.
}),()(),{(21bxaxyxyxD}),()(),{(21dycyxyyxD
dxxQdydxdyxQyydcD)()(21
dcdcdyyyQdyyyQ)),(()),((12 y
x o a b D
c d
)(1xy)(2xyA B
C E
)(2yx)(1yx y
x o d
)(2yxD
c C E
)(1yxCAECBEdyyxQdyyxQ),(),(
EACCBEdyyxQdyyxQ),(),(
python+opencv实现机器视觉基础技术(2)(宽度测量,缺陷检测,医学处理)
python+opencv实现机器视觉基础技术(2)(宽度测量,缺陷检测,医学处理)
本篇博客接着讲解机器视觉的有关技术和知识。包括宽度测量,缺陷检测,医学处理。
在传统的⾃动化⽣产中,对于尺⼨的测量,典型的⽅法就是千分尺、游标卡尺、塞尺等。⽽这些测量⼿段测量精度低、速度慢,⽆法满⾜⼤规模的⾃动化⽣产需求。基
于机器视觉的尺⼨测量属于⾮接触式的测量,具有检测精度⾼、速度快、成本低、安装简便等优点。可以检测零件的各种尺⼨,如长度、圆、⾓度、线弧等测量。
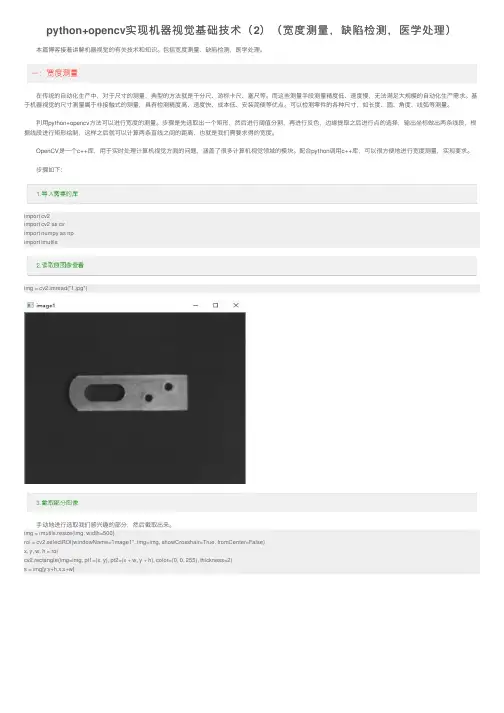
利⽤python+opencv⽅法可以进⾏宽度的测量。步骤是先选取出⼀个矩形,然后进⾏阈值分割,再进⾏反⾊,边缘提取之后进⾏点的选择,输出坐标做出两条线段,根
据线段进⾏矩形绘制,这样之后就可以计算两条直线之间的距离,也就是我们需要求得的宽度。
OpenCV是⼀个c++库,⽤于实时处理计算机视觉⽅⾯的问题,涵盖了很多计算机视觉领域的模块。配合python调⽤c++库,可以很⽅便地进⾏宽度测量,实现要求。
步骤如下:
import cv2
import cv2 as cv
import numpy as np
import imutilsimg = cv2.imread("1.jpg")
⼿动地进⾏选取我们感兴趣的部分,然后截取出来。
img = imutils.resize(img, width=500)
roi = cv2.selectROI(windowName="image1", img=img, showCrosshair=True, fromCenter=False)
x, y, w, h = roi
cv2.rectangle(img=img, pt1=(x, y), pt2=(x + w, y + h), color=(0, 0, 255), thickness=2)
s = img[y:y+h,x:x+w]
截取后会出现空⽩区域很多⿊⾊的情况,需要进⾏反⾊,⽤到的⽅法是255去除值。
连通域算法

连通域算法
连接域算法是图像处理的常用技术,是一种从图像中提取像素点连成的连通单元的算法。
1. 基本概念
连接域算法主要基于图像二值化原理,将图像进行分割,划分为像素点的连通分量,多指由相同像素点组成的对象,又称为连接域或连接部件,这里以像素点值为标准,即相同像素点值得组成为一个连接域相互之间互不相干,因此,将整幅图像划分为多个连接元素自然成为显而易见。
2.算法步骤
(1)第一步从原始图像提取像素点,用于鉴别其区域是否为连接域。
(2)第二部找到连接域的连接算法,像素点的第一步根据特定模式集合,从原始图像把可以定义为连接域的像素点提取出来。
(3)第三步建立连接域的空间模型,这一步的目的是建立表示连接域空间模型的相应数据结构。
(4)第四步根据空间模型和熵损失函数构建连接域,熵损失函数用于平滑连接域边缘,从而实现良好的分割效果。
3.应用领域
(1)文本识别:针对不同类型的文字,连接域可以有效的分割文本的字体、颜色等属性,并为文字识别提供重要的支撑。
(2)图像分割:图像分割时,可以将不同区域表示成相应的连接域,然后分开进行分类,从而实现对图像的分割。
(3)图像检索:由于连接域可以有效的表达图像的空间特征,因此,它可以用来表征图像,从而实现图像检索。
4.缺点
(1)连接域法较为复杂,所需计算量较大,因此计算效率相对较低。
(2)由于连接域的计算依赖像素点的邻域函数,容易受图像噪声影响,其计算结果也会受到影响。
(3)连通域无法考虑全局空间特征,如果图像中存在复杂类内结构,很容易出现计算错误。
连通域提取 python
连通域提取 python
连通域提取是图像处理领域中的一项基础操作,其作用是提取二值图像中的连通区域,也就是由相邻的像素组成的区域,通常用于分割目标物体。在Python中,连通域提取的实现主要依靠OpenCV库和Scikit-image库。
本文将从以下几个方面对Python中的连通域提取进行详细介绍。
1. 安装库
在开始使用Python进行连通域提取之前,需要先安装OpenCV库和Scikit-image库。安装方法如下:
OpenCV库:
```python
pip install opencv-python
```
Scikit-image库:
```python
pip install scikit-image
```
2. 读取图像
使用Python进行连通域提取需要先读取待处理的二值图像,可以使用OpenCV库中的imread方法读取图像。在读取图像时需要注意,图像应为二值图像,即只包含黑白两种色彩。
```python
import cv2
# 读取图像
img = cv2.imread('image.png', cv2.IMREAD_GRAYSCALE)
# 显示图像
cv2.imshow('image', img)
cv2.waitKey(0) cv2.destroyAllWindows()
```
3. 进行连通域分析
在Scikit-image库中,可以使用label函数对图像进行连通域分析,该函数可以将二值图像中的连通域标记为不同的整数值,从而实现连通域提取。
```python
import cv2
import numpy as np
from skimage import measure
# 读取图像
img = cv2.imread('image.png', cv2.IMREAD_GRAYSCALE)
# 进行连通域分析
label_img = bel(img, connectivity=2)
计算外观比形状因子
计算外观比形状因子
图像的形状因子是一个目标图像特征的数学描述,根据统计某一类特定的形状因子的值的范围可以有效的确定出目标图像的特征,从而为图像的噪声去除提供有效的参考依据。本文介绍一下形状因子的计算方法。
图像边缘点确定方式
在我的博文图像分割中目标编号的问题(已经解决,谢谢园友提供思路)中确定了目标编号的问题,并将目标区域的所有点记录在一个列表中,下面就根据判定算法来确定图像边缘点的个数。
要判断一块连通区域中的图像中的某一点是否为边缘点,只需扫描该点的8临域区域点的情况即可,如果该点的8临域区域有任何一点为背景点,则此点为边缘点。
形状因子的计算公式为:
F=4ΠS/L2
其中,S为一个连通区域的面积;L为它的周长。
由上式可知,若想求得细胞区域的形状因子,必须先求得细胞的面积和周长。对于面积而言,计算每个连通区域的像素点数即可得到。
对于周长,水平或垂直方向两点的距离为1,倾斜方向两点的距离用到欧氏距离公式:
d=√(x-x1)2+(y-y1)=√2
具体的实现 (1) 扫描一幅二值图像,标记每个连用区域i,并分别计算每个连通区域像素点个数之和,即为这个连通区域的面积S。其中,n为链码的个数;ne为偶数号链码个数;n0为奇数号链码个数。即对偶数号链码及奇数号链码分别计算,将偶数号链码数和奇数号链码分别计数,然后将偶数号链码数和奇数号链码数与2的乘积相加,即得区域的周长。
a,b,c,d四点分别为图像中的四个点,他们分布在单位长度为1的正方形上面,则两点之间的长度有两种情况。
1。ad,ac,bc,db两点之间的距离即为正方形的长度,即1个单位长度。
2。ab,dc之间的长度根据三角形的边长计算公式可知:Lab=sqrt(a*c)。
结论
通过统计目标图像中的每一个连通区域的形状因子,根据统计结果确定一个阀值来判断是否图像为杂质或者发生重叠现象。因此,计算图像面积和图像周长是统计形状因子的基础。
python中连通域算法
python中连通域算法
Python 中连通域算法
连通域可以简单理解为一个图像中相邻的像素点相连形成的一块区域。在图像处理中,我们常常需要对这些连通的区域进行一些操作,比如找到其中的特征、选择某个区域进行分析或对整个区域进行一些操作。在 Python 中,我们可以使用一些算法来找到图像中的连通域并进行相应的操作。
接下来,我将逐步介绍 Python 中连通域的概念、如何找到连通域、如何在连通域上进行特定操作的方法。
1. 连通域的概念
在图像处理中,连通域是一个由相邻的像素点构成的区域。在二值图像中,像素点的值通常只有两个,例如黑色和白色,被称为“0”和“1”。连通域的数量和形状通常与图像中的目标有关。例如,在一张图片中,我们可能需要找到所有联通的数字或字母,或者只需要找到图像中最大或最小的连通区域。
2. 连通域的查找算法
在 Python 中,我们可以使用不同的算法来查找连通域。其中,最常用的两种算法是DFS(深度优先搜索)和BFS(广度优先搜索)。在这里,我们将重点介绍 DFS 算法。
DFS 算法是一种非常适合连通域查找的算法。它的基本思路是从图像中的某个像素点开始,沿着该点所在的连通域递归地访问所有相邻的未访问过的像素点。通过递归,我们可以遍历整个连通域,并找到所有的像素点。
为了演示 DFS 算法,我们先创建一个简单的二值图像。以下代码创建一个
10x10 的方形图像,其中心区域是黑色的(0),外围是白色的(1)。
import numpy as np
import matplotlib.pyplot as plt
image = np.ones((10, 10), dtype=np.uint8) # 创建一个10x10的白色方形图像
image[3:7, 3:7] = 0 # 将图像中心区域切换为黑色
plt.imshow(image, cmap=plt.cm.gray) # 绘制图像
连通域的概念
连通域的概念
引言
连通域是计算机图像处理中常用的概念,用于描述图像中相邻像素组成的区域。在图像分割、目标提取等任务中,连通域可以帮助我们识别并分离出不同的物体和图像区域。本文将深入探讨连通域的概念及其在图像处理中的应用。
什么是连通域
连通域是由相邻的点组成的像素集合,其中的像素具有相同的属性或特征。在二维图像中,通常将相邻的像素定义为上下左右四个方向具有相同属性的像素。而在三维图像中,还需要考虑立体方向上的相邻像素。
连通域的特征
连通域具有以下特征: 1. 区域内的所有像素具有相同的属性或特征; 2. 区域内的每个像素都与该区域中的至少一个其他像素相邻,即可以通过该区域内的像素进行连通。
连通域的计算方法
深度优先搜索(DFS)
深度优先搜索是一种遍历连通域的常用方法,在图像处理中也经常使用。其思想是从一个起始点开始,递归地探索其相邻像素,直到所有相邻像素都被访问过。其中访问过的像素会被标记为已访问,未访问过的像素则被认为属于一个新的连通域。
广度优先搜索(BFS)
广度优先搜索也是一种常用的遍历连通域的方法,在图像处理中同样适用。不同于深度优先搜索,广度优先搜索是按照距离起始点的路径长度进行遍历。它从起始点开始,先访问所有与起始点距离为1的像素,然后再访问距离为2的像素,依此类推,直到所有相邻像素都被访问过。 连通域标记法
连通域标记法是一种常用的连通域计算方法,其原理是通过扫描整个图像,将属于同一个连通域的像素标记为同一个值。标记过程可以通过深度优先搜索或广度优先搜索实现。在使用连通域标记法时,通常需要额外的内存空间来存储已访问过的像素及其标记值。
连通域的应用
连通域在图像处理中有广泛的应用,下面将介绍几个常见的应用场景。
目标检测与跟踪
在计算机视觉中,目标检测与跟踪是一项重要的任务。通过分析图像中的连通域,可以将不同的目标或物体提取出来,从而实现目标检测和跟踪。例如,在视频监控中,可以通过先识别出人体的连通域,再跟踪连通域的运动轨迹,实现人体目标的检测和跟踪。
matlab的regionprops函数
matlab的regionprops函数
一、介绍
regionprops函数是MATLAB中用于计算二值图像中连通区域属性的函数。它可以计算出每个连通区域的面积、周长、中心点坐标、边界框等属性,并将这些属性存储在一个结构体数组中,方便后续处理和分析。
二、语法
regionprops(BW,properties)
其中,BW为二值图像,properties为要计算的属性列表,可以是一个或多个属性。常用的属性包括:
1. 'Area':连通区域面积
2. 'Perimeter':连通区域周长
3. 'Centroid':连通区域中心点坐标
4. 'BoundingBox':连通区域边界框
5. 'Eccentricity':连通区域离心率
6. 'MajorAxisLength':连通区域主轴长度 7. 'MinorAxisLength':连通区域次轴长度
三、示例
下面以一个简单的示例来说明如何使用regionprops函数:
```matlab
% 读取图像并转换为二值图像
I = imread('coins.png');
BW = imbinarize(I);
% 计算连通区域的属性
stats =
regionprops(BW,'Area','Perimeter','Centroid','BoundingBox');
% 绘制结果并显示
imshow(I);
hold on;
for i = 1:length(stats)
rectangle('Position',stats(i).BoundingBox,'EdgeColor','r');
plot(stats(i).Centroid(1),stats(i).Centroid(2),'r*');
end
hold off; ```
运行上述代码后,会显示原图像和每个连通区域的边界框和中心点。
四、详细说明
1. 属性列表