
FANUC 高速高精度控制的调整步骤
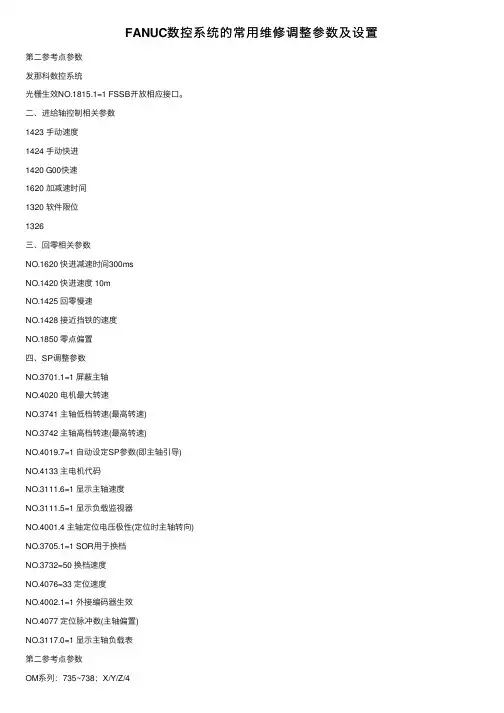
FANUC数控系统的常用维修调整参数及设置
FANUC数控系统的常⽤维修调整参数及设置
第⼆参考点参数
发那科数控系统
光栅⽣效NO.1815.1=1 FSSB开放相应接⼝。
⼆、进给轴控制相关参数1423 ⼿动速度
1424 ⼿动快进
1420 G00快速
1620 加减速时间
1320 软件限位
1326
三、回零相关参数NO.1620 快进减速时间300ms
NO.1420 快进速度 10m
NO.1425 回零慢速
NO.1428 接近挡铁的速度
NO.1850 零点偏置
四、SP调整参数NO.3701.1=1 屏蔽主轴
NO.4020 电机最⼤转速
NO.3741 主轴低档转速(最⾼转速)
NO.3742 主轴⾼档转速(最⾼转速)
NO.4019.7=1 ⾃动设定SP参数(即主轴引导)
NO.4133 主电机代码
NO.3111.6=1 显⽰主轴速度
NO.3111.5=1 显⽰负载监视器
NO.4001.4 主轴定位电压极性(定位时主轴转向)
NO.3705.1=1 SOR⽤于换档
NO.3732=50 换档速度
NO.4076=33 定位速度
NO.4002.1=1 外接编码器⽣效
NO.4077 定位脉冲数(主轴偏置)
NO.3117.0=1 显⽰主轴负载表
第⼆参考点参数OM系列:735~738;X/Y/Z/4Oi系列:1241
采⽤绝对编码器时,先将参数#1815.4改为0,
当回零位置发⽣变化以后,第⼆参考点位置也会发⽣变化。因此第⼆参考点的数值(参数:1241),就要重新设置,⽅法是先将该轴回零,然后⽤⼿脉将该轴摇⾄原先的位置(特别是换⼑点的轴要与机械⼿配合),这时显⽰器上该轴的数字再乘以每脉冲所⾛的距离的倒数,如0.001us/单脉冲,即乘以1000,输⼊到1241⾥去,可能要经过⼏次修调。才能确定第⼆参考点。
数值输⼊完后,将#1815.4改为 1。2,存储⾏程软限位参数
O系列:
700~702,对应 X/ Y/ Z轴
设置值:0~9999999
当设置 9999999 时,取消正⽅向软限位703;707,对应 4;-4,⼀般为回转轴
fanuc机器人速度限制指令
Fanuc机器人是一种广泛应用于工业生产中的自动化设备,其速度限制指令是控制机器人移动速度的重要命令之一。本文将从Fanuc机器人速度限制指令的作用、使用方法、参数设置和注意事项等方面进行介绍,旨在帮助使用Fanuc机器人的工程师和操作人员更好地理解和应用速度限制指令,提高机器人操作的安全性和效率。
一、速度限制指令的作用
Fanuc机器人速度限制指令用于控制机器人的移动速度,可以根据具体的工作需求来设置机器人在运动过程中的最大速度,以确保机器人在工作过程中能够保持安全、稳定和高效的运动状态。
二、速度限制指令的使用方法
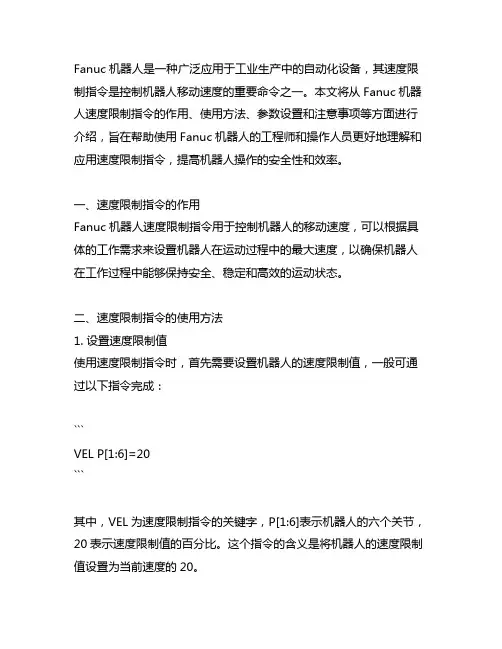
1. 设置速度限制值
使用速度限制指令时,首先需要设置机器人的速度限制值,一般可通过以下指令完成:
```
VEL P[1:6]=20
```
其中,VEL为速度限制指令的关键字,P[1:6]表示机器人的六个关节,20表示速度限制值的百分比。这个指令的含义是将机器人的速度限制值设置为当前速度的20。
2. 取消速度限制值
如果需要取消之前设置的速度限制值,可以使用以下指令:
```
VEL P[1:6]=0
```
这个指令的含义是将机器人的速度限制值设置为0,即取消速度限制,机器人将按照其默认的最大速度进行运动。
三、速度限制参数的设置
在使用速度限制指令时,还可以设置一些参数来进一步控制机器人的速度限制,以满足不同的工作需求。
1. 速度限制百分比
速度限制百分比表示机器人运动时实际速度与其最大速度的百分比关系。如在设置速度限制值时,可以根据工作环境和要求来设定不同的速度限制百分比,以达到最佳的运动效果。
2. 其他参数
除了速度限制百分比外,还可以设置一些其他参数来进一步调节机器人的速度限制,例如加速度和减速度等,这些参数的设置将影响机器人运动的平稳性和效率。
四、速度限制指令的注意事项
在使用速度限制指令时,需要注意以下几点:
1. 合理设置速度限制值
根据具体工作需求和工作环境合理设置速度限制值,确保机器人在运动过程中既能满足工作要求,又能确保安全和稳定的运动状态。
FUC高速高精加工的参数调整修订稿

FUC高速高精加工的参数调整
集团文件发布号:(9816-UATWW-MWUB-WUNN-INNUL-DQQTY-
铣床、加工中心高速、高精加工的参数调整
(北京发那科机电有限公司 王玉琪)
使用铣床或加工中心机床加工高精度零件(如模具)时,应根据实际机床的机械性能对CNC系统(包括伺服)进行调整。在FANUC的AC电机的参数说明书中叙述了一般调整方法。本文是参数说明书中相关部分的翻译稿,最后的“补充说明”叙述了一些实际调试经验和注意事项,仅供大家参考。
对于数控车床,可以参考此调整方法。但是车床CNC系统无G08和G05功能,故车床加工精度(如车螺纹等)不佳时,只能调整HRV参数和伺服参数。Cs控制时还可调整主轴的控制参数。
目录
1
使用αi电机
⑴概述
i系列CNC(15i/16i/18i)的伺服因为使用了HRV2和HRV3控制(21i为选择功能),改善了电流回路的响应,因此可使速度回路和位置回路设定较高而稳定的增益值。
速度回路和位置回路的高增益,可以改善伺服系统的响应和刚性。因此可以减小机床的加工形状误差,提高定位速度。
由于这一效果,使得伺服调整简化。HRV2控制可以改善整个系统的伺服性能。伺服用HRV2调整后,可以用HRV3改善高速电流控制,因此可进行高精度的机械加工。
“高速、高精加工的伺服参数调整”。
2
⑵适用的伺服软件系列号及版本号
90B0/A(01)及其以后的版本(用于15i,16i,18i和21i,但必须使用320C5410伺服卡)。
⑶调整步骤概况
HRV2和HRV3控制的调整与设定大致用以下步骤:
①
电流回路的周期从以前的250μs降为125μs。电流响应的改善是伺服性能改善的基础。
②
进行速度回路增益的调整时,对于速度回路的高速部分,应该使用速度环比例项的高速处理功能。
论FANUC数控机床的伺服设定及调整

论FANUC数控机床的伺服设定及调整
进入二十一世纪,数控机床在工业上的应用越来越广泛,我国的数控机床占有量已经排名世界前列。在众多数控系统中,FANUC数控系统是目前国内也是世界上市场占有率最高的数控系统,虽然FANUC数控系统的可靠性非常高,但是由于目前国内的操作工对数控机床的保养及维修技术不够精通,经常出现对数控机床的误操作或者数据的误删除,从而导致数控设备的故障。伺服报警是FANCU数控机床常见的报警之一,文章通过对伺服系统原理以及伺服参数设定的讲解让操作者对FANUC伺服系统的设定及调整有个基础的认识,从而可以使操作者能对一些常见的伺服报警进行处理。
标签:FANUC;数控机床;数控维修;伺服参数;伺服调整
1 伺服系统基本参数的设置
FSSB中文全称为高速串行伺服总线,将CNC控制器和多个伺服放大器通过高速串行伺服总线用一根光缆进行连接,从而提高伺服运行的可靠性。
使用高速串行伺服總线对进给轴进行控制时,需要设定如下的参数:No.1023、No.1905、No.1936、1937、No.14340~14349、No.14376~14391。
设定这些参数的方法有如下3种。
1.1 手动设定1
首先设定参数No.1023,从而默认的轴设定完成。由此就不需要设定参数(No.1905,No.1936、1937,No.14340~14349,No.14376~14391),也不会进行自动设定。但是此项设定方法设定的参数不完整。
1.2 手动设定2
直接输入所有参数(No.1023,No.1905,No.1936、1937,No.14340~14349,No.14376~14391)。
1.3 自动设定
进入伺服设定画面,设定轴和放大器的关系,数控系统进行轴设定的自动计算,即自动设定相关参数(No.1023,No.1905,No.1936、1937、No.14340~14349,No.14376~14391)。
FANUC机器人DI速度选择
FANUC机器人DI速度选择
一、概述
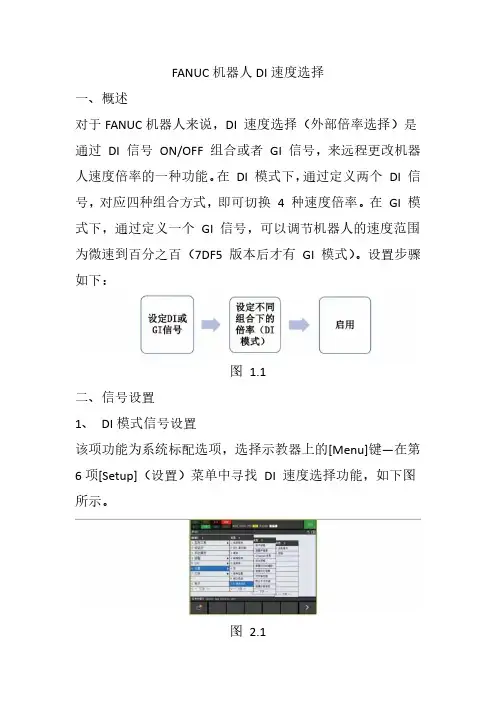
对于FANUC机器人来说,DI速度选择(外部倍率选择)是
通过DI信号ON/OFF组合或者GI信号,来远程更改机器
人速度倍率的一种功能。在DI模式下,通过定义两个DI信
号,对应四种组合方式,即可切换4种速度倍率。在GI模
式下,通过定义一个GI信号,可以调节机器人的速度范围
为微速到百分之百(7DF5版本后才有GI模式)。设置步骤如下:
图1.1
二、信号设置1、DI模式信号设置
该项功能为系统标配选项,选择示教器上的[Menu]键—在第6项[Setup](设置)菜单中寻找DI速度选择功能,如下图所示。
图2.11)选择【DI速度选择】,点击进入,如图2.2所示,将第2
行和第3行的信号1和信号2分别设置DI信号。
图2.22)第4行,第5行,第6行,第7行分别是信号1和
信号2的ON/OFF不同的组合下,可以选择4种1~100%
的倍率。3)信号和倍率设置完成后,光标移至第1行,将DI速度
选择功能选择“启用”,设置完成,在机器人处于自动状态下,
通过DI[30]和DI[31]的ON/OFF不同组合,机器人可以在
不同倍率下运行,如图2.3。
图2.32、GI模式信号设置
在模式选项中选择GI,设置相应的GI信号,点启用即可,如下图2.4所示
图2.4
三、注意事项1)手动模式下DI速度选择功能无法更改机器人速度。
2)自动模式下机器人程序处于中止状态下,无法更改机器人
速度。3)启用本功能后,示教器上的倍率选择处于无效状态。
4)程序中倍率指令OVERRIDRE执行时会被忽略。
5)更改DI信号和倍率值时,需要将该功能置为无效。
6)在断电时该功能有效的状态下,上电后机器人会以该功能
设定的倍率进行启动。7)该功能中DI可以选择同一个信号,但只有在ON/ON或
者OFF/OFF的组合才有效。
发那科伺服调整系列教程

发那科伺服调整系列教程|伺服功能手动调整
01 按键操作及界面显示
我们可以借助伺服调整画面对位置环、速度环增益进行调整,观察监视画面可帮助我们了解电机的工作状态。
注意:手动调整前一般先,进行一键设定,具体方法关注我们加工中心维修:sz-sdifu,下期将有详细讲解。
02 计算速度增益
例:伺服电机ais8/4000的惯量 :0.0012Kgm2
负载惯量 : 0.0020Kgm2
设定值是假定电机与机床处于刚性联结(完全连接)的状态。实际机床因刚性、摩擦、间隙等因素影响,往往与计算值有出入。 电机不带负载时设定100。
手动调整速度增益先设定速度增益为100(参数2021=0),每次增加100(或50),具体要根据电机大小和负载决定。直到电机出现振动。此时停止增大增益。一般情况下,设定值为此时设定值的70%。03
调整位置环增益
调整位置环增益以一定的速度驱动机床移动,观察伺服调整画面右侧的“位置环增益”,确认位置环增益显示数值是否正确。 确认画面显示的位置环增益,一般情况下应该和参数1825设定值一致。
进行插补的各个伺服轴位置环增益必须设定一致,只做定位控制的伺服轴位置环增益可以不同。
位置环增益手动调整
对于位置环增益,直接影响工件的精度,半闭环建议设定为5000,全闭环推荐值3000。如果机床不振动可参照次数值设定,如有振动可适当减小。
04
测定电机的负载电流
测定电机的负载电流伺服电机的实际电流,显示在伺服调整画面的右下方,可用来测定电机在轴移动和停止时的电流值。
●以一定速度驱动轴移动,测定实际电流。
●在以一定速度移动或停止时,负载电流一般不超过100%,当负载电流超过100%时,必须按照伺服电机规格说明书中规定的过载断续运行时间运行。
●停止时电流显示是实际电流的1~0.86倍。
●显示值是额定电流的百分比。 05
FANUC主轴定向的调试步骤,这么详细的教程不多了
FANUC主轴定向的调试步骤,这么详细的教程不多了
主轴定向是使主轴停⽌在某个特定位置的功能,常见的有主轴电机内置传感器定向(要求编码
器有index点)和外置接近开关定向(常⽤在⾮1:1传动时)以及位置编码器定向。⼀、主轴电机内置传感器定向
参数设置:
定向速度:#3732=4038=200
定向刚性:#4060~4063=1000~3000其他参数如下表所⽰:
⼆、外置接近开关定向(常⽤于⾮1:1传动时)
参数设置:
定向速度:#3732=4038=50~100(为了稳定的检测⼀转信号,适当降低定向速度)
定向刚性:#4060~4063=1000~3000
具体参数设置如下表:三、位置编码器定向(⼀般⽤于对主轴位置控制要求较⾼的场合)参数设置:
旨在共享电⽓知识,提升数控⽔平。跟随我们的脚步,你就会成为电⽓⾼⼿。分享、努⼒、感
恩。⼩编都这么努⼒了,你们还有什么理由不拼⼀下。最后给⼩编点个赞再⾛呗
FANUC调试操作方法
FANUC系统调试操作方法
主轴电机编码的种类: 0:M传感器,不含1转信号
1:MZ传感器,含1转信号
参数设定:
1260:旋转轴转动一周的移动量,直线轴不设定。
8130:控制轴数 3736:主轴电机的最高钳制速度,
设定值=主轴电机的最高钳制速度/主轴电机的最大转速X4095
3003:#0,#2,#3 各轴的互锁信号 3004:#5OTH 超程信号的检查,设为1 清除参数及操作:
○1给NC及伺服断电:
○2同时按住RESET和DELET键,然后给NC及伺服通电(可能伺服
要先通电),直到屏幕出现如下画面: DTF-07.0
COPYRIGHT FANUC LTD 2008-2009
RAM TEST:END
RAM TEST:END(D7F1G)
SERND RAM TEST :END
ALL FILE INITIALIIE OK?(NO=0, YES=1)
○3在MDI面板上按“1”后,屏幕上追加2行, ALL FILE INITIALIING:END
ADJUST THE DATE /TIME(2009/12/08 14:02:15)?
(NO=0, YES=1)
○4在MDI面板上按数字键“0”后,屏幕下追加1行, LOAD SYSTEM LABEL:END
IPL MENU
0:END
1:DUMP MEMORY
3:CLEAR FILE
↓
8:SYSTEM SETTING VTILITY
○5在MDI面板上按数字键“3”,然后按“INPUT”键,又会出现如下
屏幕:D7F1-07.0 (第1行) copyright FANUC LTD 2008-2009(第2行)
CHECK SYSTEM LABEL:END (第3行)
FILE clear executing:END(第4行)
FILE CLEAR MENU (第5行)
0:END (第6行)
1:ALL FILE(第7行)
发那科主轴定位调整方法
发那科主轴定位调整方法
发那科(Fanuc)主轴是机床中的关键性部件,主要用于驱动刀具进行切削加工。主轴定位的准确性对于机床的加工效果和精度非常关键。下面将详细介绍发那科主轴定位调整的方法。
1.检查主轴螺母:首先需要检查主轴螺母是否松动。如果发现主轴螺母有松动现象,则需要紧固螺母,确保其牢固稳定。
2.调整主轴轴承预紧力:主轴轴承预紧力的大小直接影响到主轴的运转精度。调整主轴轴承预紧力的方法是:先松开主轴轴承两侧的螺母,使用一个扭力扳手逆时针调整轴承前后的螺母,使其达到预定的预紧力值。然后,再使用一个扭力扳手顺时针调整两侧螺母,使其紧固住主轴轴承。
3.调整主轴同心度:主轴同心度是指主轴旋转时轴心的偏移量。调整主轴同心度的方法是:首先使用一个测量仪器(例如指示表)测量主轴在不同位置的同心度。根据测量结果,确定需要调整的轴承位置,然后使用调整螺丝或螺母来调整该轴承位置,以达到最佳的同心度。
4.调整主轴的轴向跳动:主轴的轴向跳动会直接影响加工件的精度。调整主轴的轴向跳动的方法是:使用一个测量仪器(例如指示表)测量主轴轴向跳动的大小。然后,使用调整螺丝或螺母调整主轴的轴向跳动,使其达到最小值。
5.调整主轴的径向跳动:主轴的径向跳动也会对加工件的精度产生影响。调整主轴的径向跳动的方法是:使用一个测量仪器(例如指示表)测量主轴的径向跳动大小。然后,使用调整螺丝或螺母来调整主轴的径向跳动,使其达到最小值。 6.重新润滑主轴:定期进行主轴的润滑是保持主轴正常运转和延长主轴使用寿命的关键。定期检查主轴润滑部件(如轴承、密封垫等),确保其正常工作。同时,应按照润滑油的使用说明,在正确的位置加注润滑油,保持主轴的良好润滑状态。
总结起来,发那科主轴定位调整的方法包括检查主轴螺母、调整主轴轴承预紧力、调整主轴同心度、调整主轴的轴向跳动、调整主轴的径向跳动和重新润滑主轴等步骤。通过正确调整主轴,可以保证机床的加工精度,达到预期的加工效果。
FANUC 有关HRV 控制功能的调试说明
有关HRV 控制功能的调试说明
z 功能梗概:
HRV控制功能改进了数字伺服电流环的特性,同时通过减少电流环中的控制延迟从而
改进了电机在高速旋转时的速度控制特性,另外,HRV控制可以提高了Alpha L 和
Alpha M的最大扭矩并且增加了强切削时的OVC报警极限。
z 特点:
HRV控制功能提供的特点如下:
⑴ 在高速运行或稳定旋转时,削减了死区电流,所以减少了电机的热损耗。
(例)α3/3000电机在3000转时的死区电流
⑵ 对于αL和αM系列电机,使用HRV控制功能后,使电机在低速到中速区内的扭
矩特性得到改善。
⑶ 在高速加工时减小了电流环的延迟,所以对于电机高速旋转时速度环的电流特性也
得到提高,当电机工作在1500转以上的高速加工时,加工工件形状有明显的改善。
以下是高速加工时的形状误差(螺距5mm,R100/F18000)
-1- ⑷ 对强负载切削OVC的报警极限的改善
z 调整方法
参数号
Series 0 Series 16/18/21/0i 参数意义 推荐设定值
No:517 No:1825 位置环增益 5000(半闭环)
4000(全闭环)
No:8x03 No:2003 #3:速度环PI控制
#4:N脉冲抑制 00011000
No:8x21 No:2021 负载惯量比
(速度环增益) 512(*)
No:8x66 No:2066 加速反馈 -10
-------- No:2017 速度环比例部分高速功能 10000000
(*) 当速度环发生震动时,请减小此值.
z HRV1适用伺服软件版本
0i、0i-Mate 、16i、18i、21i-B: 90B0/A(01)及其以后的软件版本
0i-A:9096/A(01)及其以后的软件版本
对以上型号均是标准功能。
-2- z 调整示例
1. 条件:
z R100mm,F10000mm/min
z 前馈系数为0%
z 速度环增益100%