
两轴联动数控系统轮廓误差分析与补偿
两轴联动数控系统轮廓误差分析与补偿两轴联动数控系统在工业生产中得到了广泛应用,能够实现高精度、高效率的加工。
然而,由于各种因素的影响,轮廓误差是不可避免的。
因此,对于轮廓误差的分析与补偿显得非常重要。
本文将从两个方面进行阐述,分别是轮廓误差的分析和补偿方法。
一、轮廓误差的分析
轮廓误差是指工件的实际加工轮廓与期望轮廓之间的差异。
其主要原因可以归结为以下几点。
1.机床误差:机床的几何误差和运动误差是导致轮廓误差的主要原因之一、几何误差包括机床结构的刚度、直线度、垂直度等方面的误差;运动误差包括机床运动系统的滑台间隙、伺服系统的迟滞等。
2.切削力误差:在切削过程中,刀具与工件之间的切削力会产生弯曲变形,从而导致轮廓误差的产生。
而切削力的大小与刀具的刃磨状况、切削参数等有关。
3.热变形误差:机床在工作过程中会产生热变形,导致加工轮廓的偏差。
尤其在高速切削加工中,机床热变形误差更加显著。
4.加工参数误差:加工参数的选择不合理也会导致轮廓误差的增加。
例如,切削速度过高、进给速度不合理、冷却液用量不足等。
针对以上因素,我们可以通过以下方法进行轮廓误差的分析。
1.实测法:通过使用测量仪器来对加工后的工件进行测量,对比实际加工轮廓与期望轮廓,得出轮廓误差的大小和分布情况。
2.数学建模法:通过建立机床系统的数学模型,考虑诸如机床刚度、
系统的滞后等因素,对轮廓误差进行模拟与分析。
可以通过有限元法、正
交多项式法等方法进行。
二、轮廓误差的补偿方法
轮廓误差的补偿方法主要包括硬补偿和软补偿。
1.硬补偿:硬补偿是通过对机床进行结构调整、精度提升或者更换零
部件等方式来消除或减小轮廓误差。
它的核心思想是通过调整机床本身的
刚度和精度,来提高机床的加工精度和稳定性。
例如,优化机床的机械结构、改进导轨设计、提高伺服系统的动态性能等。
2.软补偿:软补偿是通过数控系统的参数设置和补偿算法来消除轮廓
误差。
软补偿的优点是可以在不改变机床结构的情况下,改善加工精度。
常用的软补偿方法有基于误差模型的补偿法和基于标定的补偿法。
基于误差模型的补偿法是根据机床系统的误差模型,通过建立机床坐
标系和工件坐标系之间的转换关系,将加工轨迹进行补偿。
通过优化补偿
算法,可以减小轮廓误差。
基于标定的补偿法是通过对机床进行精度标定,得到机床的误差参数,然后在数控系统中进行参数设置。
以使得在加工过程中,数控系统能够根
据误差参数的补偿值,对加工轨迹进行实时补偿。
总之,轮廓误差分析与补偿对于提高数控系统的加工精度和稳定性至
关重要。
通过对轮廓误差进行科学的分析和补偿能够提高工件加工质量,
降低生产成本,提高企业的竞争力。
五轴联动数控加工中的刀具补偿方法

五轴联动数控加工中的刀具补偿方法刀具补偿是现代计算机数控(CNC)系统所具有的重要功能之一,可分为刀具半径补偿和长度补偿两种。
就目前而言,应用于二维轮廓加工的两坐标联动数控系统基本都具备刀具补偿功能,而多坐标(三坐标以上)联动数控系统中对于刀具补偿功能还未能得到较好解决。
特别是五轴联动加工中,由于刀具的旋转运动,使得五轴联动刀具补偿较难实现。
国外几个主要CNC生产商在其高档的五轴联动数控系统中已经带有刀具补偿功能,如SIEMENS的SINUMERIC840D系统具有将三维空间向量转换为实际机械轴角度的计算能力的“3D Tool Radius Compensation”功能,而所带的坐标转换(或位置变换)功能其实质就是五轴刀具长度补偿。
国内有关五轴联动加工刀具补偿方法的研究并不多,因此,本文将对五轴加工中的刀具补偿问题进行深入研究,分别对五轴加工中的刀具半径补偿和长度补偿的实现方法进行详细叙述,以期能建立并完善五轴联动CNC系统的刀具半径和长度补偿功能。
一、五坐标加工数控程序的生成五坐标加工主要应用于复杂曲面零件如整体叶轮等的加工,因此其数控程序的生成必须借助于一些自动编程软件如UGII、HyperMill等。
在应用这些软件进行五坐标数控编程时得到的刀位文件(CLF)是不依赖于具体机床结构和形式的,而且它提供了五轴曲面加工时刀具底端面中心(以下简称为刀具中心)在工件坐标系下要求位移到的位置坐标以及刀轴的方位矢量等信息,但CLF文件的生成却依据了选用刀具的形式(如平底刀等)和刀具半径等参数。
因此,五轴加工程序的生成与刀具参数设定有密切的关系。
另外,利用编程软件的后置处理模块根据选用五轴数控机床的结构形式等参数将CLF文件转换成加工曲面所需的数控程序。
假定某加工程序段为:G01XxYyZzAaCc其中位置坐标值x、y、z可以是刀具中心坐标也可以是机床主轴端(Spindle none)的坐标a、c分别为绕X轴、Z轴的角度坐标值。
五轴数控机床转动轴与平动轴联动的轮廓误差仿真分析
文 章 编 号 :0 1 2 5 2 1 ) 3— 0 1— 4 1 0 —2 6 ( 0 2 0 0 2 0
五 轴 数 控 机 床 转 动轴 与 平 动轴 联 动 的 轮 廓 误 差 仿 真 分 析 木
霍彦波 , 杰雄 , 丁 谢 东 , 杜 丽 , 王 伟
( 子 科 技 大 学 机 械 电 子 工 程 学 院 , 都 6 13 ) 电 成 17 1 摘 要 : 主轴 头 两摆 的五 轴联 动数 控机 床 为研 究 对 象, 转动 轴 与 平动 轴 联 动加 工不 同空 间位 置 圆 以 对
基金项 目: 国家 科 技 重 大 专 项 ( 0 0 X 4 1 0 1 2 1 Z 0 0 5— 1 ) 作 者 简 介 : 彦 波 ( 9 6 ) 男 , 家庄 人 , 霍 18 一 , 石 电子 科 技 大学 机 械 电 子 工 程 系 硕 士 研 究 生 , 究 方 向 为 制 造 装 备 的 检 测 、 制 与 自 动 化 , E — 研 控 (
p o e ma hn efr n e a d b au bef ra j sme ta d mane a c fC c ieto . r v c iep ro ma c n e v la l o du t n n itn n eo NC ma hn o 1
比 较 刀 具 理 想 位 置 与 实 际位 置 的 偏 差 , 而 得 到 轮 廓 误 差 曲 线 。 通 过 仿 真 曲 线 分 析 了轮 廓 误 差 的 分 从
布 特 性 , 到 了各 参数 对轮 廓误 差影 响 的对 应 关 系, 用这种 关 系检 测机 床 , 到提 高机 床 性 能 的 目 得 利 达
弧 时的轮 廓误 差 进行 了分 析 。采 用 D H( eai Ha e b r) — D n v — r n eg 法对按 不 同圆弧 路 径 加 工 时各 轴 的进 t t 给指 令 计算公 式 进行 了推 导 , 并将 指 令 输入 到 动 态仿 真 工具 Sm l k构建 的进 给 系统仿 真 模 型 中, i ui n
毕业设计--二轴联动数控裱花机自动编程系统设计
目录摘要 (III)关键词 (III)Abstract ............................................................................................................................ I V Key words......................................................................................................................... I V 1 绪论 . (1)1.1 选题的背景 (1)1.2 数控技术研究与发展状况 (1)1.2.1 国外的研究动态及发展趋势 (1)1.2.2 国内的研究动态及发展趋势 (3)1.3 课题研究的意义 (3)1.4 课题的技术路线及主要研究内容 (4)1.4.1 技术路线 (4)1.4.2 主要研究内容 (4)2 后置处理技术 (4)2.1 后置处理系统原理 (4)2.2 后置处理过程分析 (5)2.3 后置处理的数学理论 (6)2.3.1坐标平移 (6)2.3.2 比例变换 (6)2.3.3 坐标旋转 (7)3 后置处理器实现平台及数控系统分析 (9)3.1 Pro/E软件概述 (9)3.1.1Pro/NC功能分析 (9)3.1.2 Pro/NC刀位点文件分析 (11)3.1.3 Pro/NC后置处理功能分析 (12)3.2 数控系统代码特点分析 (15)3.2.1 数控系统文件头尾格式 (15)3.2.2 准备功能G代码 (16)3.2.3 辅助功能M代码 (16)3.2.4 固定循环特性 (16)4 基于Pro/E NC的蛋糕裱花后置处理 (17)4.1 概述 (17)4.2 数控加工操作与演示 (18)4.2.1 蛋糕整体制作 (18)4.2.2 蛋糕局部裱花 (22)4.2.3 蛋糕刻字操作 (24)4.3 后置处理器的创建 (25)4.4 数控程序文件输出 (28)5 总结与讨论 (29)5.1 总结 (30)5.2 讨论 (30)参考文献 (31)致谢 (33)附录 (34)二轴联动数控裱花机自动编程系统设计摘要: Pro/E自带的后置处理功能,能够独立完成和实现数控程序的自动编程。
数控机床刀具补偿原理
A
r1 N11 r2 P Q N12
G42
B r2 G41
N
M
r1
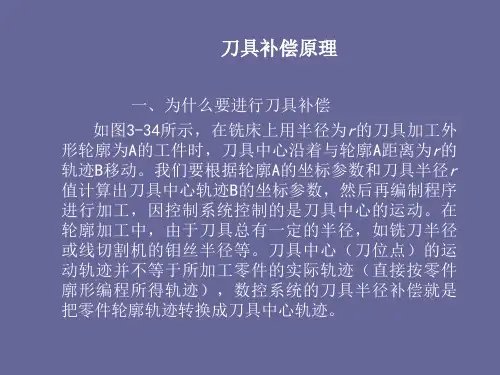
图3-43 刀补方向改变的切削实例
图3-44 刀补半径改变的实例
2. 改变刀具半径值 在零件切削过程中刀具半径值改变了,则新的补偿 值在下个程序段中产生影响。如图3-44所示,N10段补 偿用刀具半径r1 ,N11段变为r2 后,则开始建立新的刀 补,进入N12段后即按新刀补r2进行补偿。刀具半径的 改变可通过改变刀具号或通过操作面板等方法来实现。 3. 过切问题 (1)刀具半径补偿可使刀具中心轨迹在走刀平面 (如xy面)内偏移零件轮廓一个刀具半径值。在刀补 建立后的刀补进行中,如果存在有二段以上没有移动 指令或存在非指定平面轴的移动指令段,则可能产生 过切。 如图3-45所示,设刀具开始位置距工件 表面上方50mm, 切削深度为8mm。z轴垂直于走刀平 面(xy面),则按下述方法编程,会产生过切。
y A(X,Y) ΔY α K A′(X′,Y′) r K ΔX x
y
B′(Xb′,Yb′)
O
α O′
ΔY B(Xb,Yb) K ΔX R r A′(Xa′,Ya′) A(Xa,Ya) x
β O
图3-37 直线刀具补偿
图3-38 圆弧刀具半径补偿
2. 圆弧刀具半径补偿计算 对于圆弧而言,刀具补偿后的刀具中心轨迹是一个 与圆弧同心的一段圆弧。只需计算刀补后圆弧的起点 坐标和终点坐标值。如图3-38所示,被加工圆弧的圆 心坐标在坐标原点O,圆弧半径为R,圆弧起点A,终 点B,刀具半径为r。 假定上一个程序段加工结束后刀具中心为A′,其坐 标已知。那么圆弧刀具半径补偿计算的目的,就是计 算出刀具中心轨迹的终点坐标B′ X b ,Y。设BB′在两个坐 b X 为则 , Y 标上的投影 X b X b X Yb Yb Y (3-49)
基于球杆仪的机床精度调整浅析
基于球杆仪的机床精度调整浅析杨小娟【摘要】为解决机床装配过程中发生的圆度误差不合格的情况,本文通过分析球杆仪的检测结果,找出误差产生的原因,从而找出不同的检测结果对应的机床调整方法,为实际装配过程提供指导.%In order to solve the unqualified roundness error in machine tool assembly process, this paper analyses the test of ball bar, finds out the causes of the errors, and finds out the corresponding machine tool adjustment methods for different test results, which can provides guidance for the actual machine tool assembly process.【期刊名称】《装备制造技术》【年(卷),期】2018(000)012【总页数】3页(P131-132,146)【关键词】圆度误差;球杆仪;调整方法【作者】杨小娟【作者单位】沈阳优尼斯智能装备有限公司, 辽宁沈阳 110141【正文语种】中文【中图分类】TG6590 引言机床精度是保证机床运行性能和加工效率的重要指标,本文通过采用球杆仪检测机床两轴联动精度进行诊断,根据诊断结果进行机床精度调整,使机床精度达到标准。
球杆仪是机床性能检测工具,相对于激光干涉仪等光学检测工具,其价格较低,且安装简便[1]。
球杆仪是目前数控机床最常用的机床动态精度的检测手段,是用于数控机床两轴联动精度快速检测与故障分析的一种工具。
球杆仪是一种能快速、方便、经济地检测数控机床两轴联动性能的机器,它与激光干涉仪互补使用,作为评价机床动态轮廓的精密仪器[2]。
球杆仪检测需要执行一个圆弧程序,通过执行圆弧程序,检测实际路径与理论路径的区别,分析产生圆度误差的原因。
13、螺距误差补偿及反向间隙补偿

螺距误差补偿及反向间隙补偿根据下表设置螺距误差补偿相关参数:参数号参数位设定值设置说明3620 XZ 100200每个轴的参考点的螺距误差补偿点号3621 XZ 负方向最远的补偿位置号根据下面的公式进行计算:参考点的补偿位置号—(负方向的机床行程/补偿位置间隔)+ 1 100-(1000/50)+1=81 所以负方向补偿位置号设置为813622 XZ 正方向的最远补偿位置号根据下面的公式进行计算:参考点的补偿位置号+(正方向的机床行程/补偿位置间隔)+ 1 100+(0/50)+1=101 所以参考点正方向补偿位置号为101.3624 补偿点间隔输入格式为无小数点输入格式,由于X轴为直径值编程,所以X轴补偿点间隔应为实际补偿点间隔的2倍,应设置为100000,为100mm.参数号参数位设定值设置说明1800 #4(RBK) 是否分别进行切削进给/快速移动反向间隙补偿0: 不进行。
1: 进行。
1851 XZ 每个轴的反向间隙补偿量,设置后,回零生效1852 XZ 每个轴的快速移动时的反向间隙补偿量,回零生效由于FANUC系统螺距误差补偿采用增量式的补偿方式,所以在进行螺距误差补偿时,需根据补偿数据进行补偿数据的设定个。
下表为螺距误差补偿表由于每个补偿点的最大补偿值只能到7,在上表中可以看到,在-400mm测量位置处出现了一次22的值,此点是所有补偿点误差的最大值,所以补偿倍率按此点进行计算,而且考虑其它点的误差值,将补偿倍率设置为3倍。
补偿倍率设置为3倍,所有的补偿值都放大了三倍,所以在补偿数据处看到的是计算值的1/3,如果测量人员给出的是补偿值,那么补偿数据就按上图中的数据进行输入,如果给出的是误差值,则需将上图中的补偿数据取反。
螺距误差补偿在回零后即可生效。
数控机床操作中的自动刀具长度补偿方法
数控机床操作中的自动刀具长度补偿方法数控机床是现代工业生产中广泛应用的设备之一,它的运行精度和稳定性对于加工质量和效率至关重要。
在数控机床操作过程中,由于刀具磨损或加工工件的尺寸变化等原因,刀具的实际长度可能会与程序中设定的长度存在差异。
为了保证加工结果的准确性,需要对刀具的长度进行补偿。
本文将介绍数控机床操作中常用的自动刀具长度补偿方法。
一、半径补偿法半径补偿法是一种常用的自动刀具长度补偿方法。
在使用该方法时,操作人员需要根据实际情况设置合适的半径补偿值。
在程序中,通过对刀具半径进行修正,从而实现对刀具长度的自动补偿。
具体操作步骤如下:1. 在加工前,操作人员需要测量刀具的实际长度;2. 根据实际测量值,计算出需要进行补偿的数值;3. 在数控机床的操作界面或相应软件中,设置半径补偿值,将计算得到的补偿数值输入到对应的位置;4. 在程序中指定刀具的半径补偿号,并设置补偿方向;5. 在加工过程中,数控机床会自动根据设定的补偿值对刀具长度进行调整,从而保证加工结果的精确性。
二、快速定位点法快速定位点法也是一种常用的自动刀具长度补偿方法。
在使用该方法时,操作人员需要预先设置好机床的快速定位点,并在加工工序中使用这些点进行刀具长度的校准。
1. 在加工前,选择合适的位置作为快速定位点,并将其存储在数控机床中;2. 在程序中,使用快速定位点进行刀具长度的校准。
通过在程序中指定固定的刀具参考点,数控机床能够自动计算刀具与参考点之间的距离,并对刀具长度进行自动补偿;3. 在加工过程中,数控机床会根据预先设定的快速定位点,自动进行刀具长度的补偿,从而保证加工结果的准确性。
三、自动测量法自动测量法是一种基于传感器的自动刀具长度补偿方法。
该方法通过在数控机床中安装传感器,并将传感器与机床控制系统相连,实现对刀具长度的实时检测和自动补偿。
具体操作步骤如下:1. 在数控机床中安装相应的传感器,确保传感器可以准确测量刀具的长度;2. 将传感器与机床控制系统连接,并进行相应的设定和校准;3. 在加工过程中,传感器会实时监测刀具的长度,并将检测结果传输给机床控制系统;4. 机床控制系统根据传感器提供的数据,自动对刀具长度进行补偿,保证加工结果的准确性。
刀具半径补偿的方法
刀具半径补偿的方法
刀具半径补偿是数控加工中常用的一种方法,用于解决刀具直径和轮廓之间的误差问题。
具体的做法可以参考以下几种常见的方法:
1. 半径补偿右
这是最常用的一种方法,即将刀具轮廓的实际路径向右方平移半个刀具直径。
数控系统会根据程序中设定的切削轮廓自动计算平移距离,从而实现刀具半径补偿。
2. 半径补偿左
与半径补偿右相反,将刀具轮廓的实际路径向左方平移半个刀具直径。
3. 半径补偿圆心
这种方法适用于刀具的轮廓为圆弧形状的情况。
在程序中设定刀具轮廓的半径与圆弧的半径一致,然后通过数控系统的半径补偿功能,让刀具按照实际轨迹进行加工。
4. 刀具半径补偿的参数设定
在进行刀具半径补偿前,需要在数控系统中设定一些相关的参数,如刀具半径、补偿方向(左/右)、补偿值等。
这些参数一般在刀具设置或编程界面中进行设定。
需要注意的是,不同的数控系统和加工场景可能会有一些差异,具体的操作方法需根据实际情况和设备使用说明进行调整。
同时,刀具半径补偿也需要考虑切削
力、切削速度等因素,确保加工质量和切削稳定性。
第5章--SIEMENS系统数控车床编程与操作教学内容
5.1.4 数控车床坐标系统
与其他数控机床一样,数控车床坐标系也分为机床坐标系和工件坐标系两种,具体内容见第2章介绍。
5.2 数控车床操作
5.2.1 启闭机床及注意事项 5.2.2 数控系统操作 5.2.3 机床操作 5.2.4 自动运行及其方式选择 5.2.5 对刀及刀具补偿的建立 5.2.6 输入、修改、计算工件零点偏置值 5.2.7 程序校验与试切
5.2.4 自动运行及其方式选择
1. “自动”运行方式窗口介绍 按“自动”键选择自动运行工作方式,出现“自动”运行方式窗口,如图5.18 所示。
图5.18 “自动”运行方式窗口
(1) “+X、+Z、+SP或-X、-Z、-SP”表示坐标和主轴运动方向,到位后不再显示正负号。 (2) “实际”值表示在机床坐标系或工件坐标系中的当前位置。 (3) “再定位”值表示在机床坐标系或工件坐标系中待运行的剩余行程。 (4) S值表示主轴转速的实际值和编程值。 (5) F值表示进给速度的实际值和编程值。 (6) T值表示当前的刀具号。 (7) D值表示当前刀具的刀补号。 (8) “语句区”显示当前的程序段和下一条程序段,必要时可以省去。当前程序段用符号“﹥”标志。 (9) 按“语句区”键,显示当前及下一条完整程序段、当前主程序和子程序名称。
3. 辅助编辑 使用垂直菜单可以在零件程序中非常方便地直接插入NC指令,操作步骤如下。 (1) 在程序编辑状态下,按“垂直菜单”键,出现“垂直菜单”窗口,如图5.11所示,显示NC指令清单。 (2) 用光标键在清单中定位。 (3) 按“输入”键将所选的内容输入到程序中,后面带“…”的显示行含有一组NC指令,如图5.12所示。这些指令可用“输入”键输入或用相应的行号列出。 4. R参数设置 这里的参数主要指编程用R参数和操作人员可以修改的机床数据。 (1) R参数 R参数不仅能在程序中赋值,也可以通过面板设定或修改。
数控机床反向间隙和定位精度的检测与补偿
图 1 激光干涉测量原理
械反向间隙参数补偿等各种自动补偿功能。通常数控装置内存
中设有若干个地址,专供存储各轴的反向间隙值。当机床的某个
轴被指令改变运动方向时,数控装置会自动读取该轴的反向间
隙值,对坐标位移指令值进行补偿和修正,使机床准确地定位在
指令位置上,消除或减小反向间隙对机床精度的不利影响,对加
由于机床传动链机械间隙的存在,机床在运动过程中,从正 或百分表,若条件允许,可使用双频激光干涉仪。当采用千分表
向运动变为反向运动时,执行件的运动量与理论值(编程值)存 或百分表进行测量时,需要注意的是表座和表杆不要伸出过高
在误差,形成反向间隙。反向间隙的存在会影响到机床的定位精 过长,因为测量时由于悬臂较长,表座易受力移动,造成计数不
理全部集中在主板上;电源故障有可能,因为电源输出电压的不稳 未发生任何数据波动现象。说明对故障分析是正确的,引起仪器
定会影响仪器的正常运行;光学系统故障有可能,因为外界光(例 异常跳动的原因是电源板。由于该仪器是美国进口的精密光学
如环境照明,电焊机电弧光等)会对水分仪反射光造成影响。
仪器,不主张对电源板的电子零部件进行维修,建议直接更换开
先对其中一台水分仪进行了主板更换,然后对其正常运行进 关电源板。
W11.12-14
行跟踪,结果在更换主板第三天和第八天分别出现了两次故障,这 —— —— —— —— —— —— —— —
说明仪器主板并非故障的根源。安装好原主板,准备更换电源板,
作者通联:潘成刚 甘肃烟草工业有限责任公司 兰州市
更换前测量了电源输出电压,±15V 电压输出正常。更换电源后, 南滨河中路 1111 号 730050
来,用 VB 编写的自动校准软件控制激光干涉仪与数控机床同